Mahir Interpolasi Lingkaran: Bagian 3 – Menghitung G02/G03 dengan I, J, K
Bagian ke-3 dari Seri Artikel Multi “Konsep & Pemrograman Interpolasi Lingkaran”.
Bagian ini secara singkat menjelaskan bagaimana peminta CNC dapat Menghitung dan Memprogram interpolasi lingkaran G02 G03 dengan penggunaan I J dan K.
Baca Bagian Lain dari Artikel Ini
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 1 (Konsep)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 2 (Penggunaan R)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 3 (Penggunaan I J K)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 4 (R Tidak Diketahui)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 5 (Contoh)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 6 (Penggunaan & Latihan)
Konsep & Pemrograman Interpolasi Lingkaran G02 G03 I, J, K
Sumbu Busur harus paralel dengan sumbu X-, Y- atau Z- sistem koordinat mesin. Sumbu atau bidang tegak lurus terhadap sumbu dipilih dengan G17 (sumbu Z, bidang XY), G18 (sumbu Y, bidang XZ) atau G19 (sumbu X, bidang YZ). I, J dan K adalah offset dari lokasi saat ini. Pada satu waktu hanya dua dari I, J, dan K yang akan digunakan. Ini akan tergantung pada bidang busur yang telah dipilih
- G17 – Gunakan I dan J
- G18 – Gunakan I dan K
- G19 – Gunakan J dan K
Argumen I, J dan K menentukan JARAK dari TITIK AWAL BUSUR ke TITIK PUSAT busur. Perhatikan bahwa titik awal busur TIDAK DIBERIKAN dalam perintah G02 atau G03. Titik awal ditentukan oleh lokasi pemotong ketika perintah diimplementasikan. Juga, titik pusat tidak pernah diberikan secara eksplisit dalam perintah. I, J, dan K adalah JARAK. Jika geometri lingkaran tidak mungkin (dalam .0001), biasanya akan dilemparkan kesalahan.
Gambar berikut menunjukkan empat kuadran lingkaran dan perhitungan I, J dari titik awal ke titik akhir. Radius lingkaran adalah 50 mm.
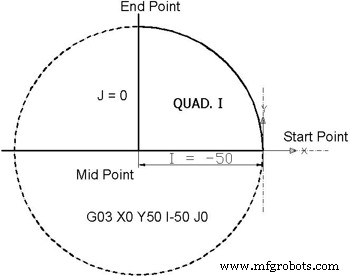 Kuadran I dari 0⁰ hingga 90⁰ – Konsep Interpolasi Lingkaran | Kuadran I dari 0⁰ hingga 90⁰ | | Titik Awal | X50 Y0 | | Titik Akhir | X0 Y50 | | I | -50 | | J | 0 | | G03 X0 Y50 I-50 J0 |
|
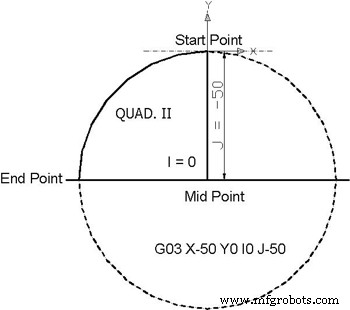 Kuadran II dari 90⁰ hingga 180⁰ – Konsep Interpolasi Lingkaran | Kuadran II dari 90⁰ hingga 180⁰ | | Titik Awal | X0 Y50 | | Titik Akhir | X-50 Y0 | | I | 0 | | J | -50 | | G03 X-50 Y0 I0 J-50 |
|
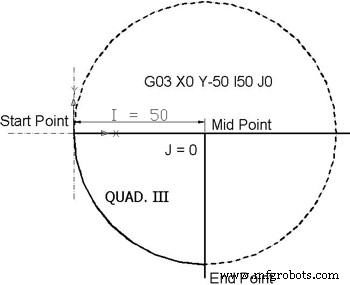 Kuadran III dari 180⁰ hingga 270⁰ – Konsep Interpolasi Lingkaran | Kuadran III dari 180⁰ hingga 270⁰ | | Titik Awal | X-50 Y0 | | Titik Akhir | X0 Y-50 | | I | 50 | | J | 0 | | G03 X0 Y-50 I50 J0 |
|
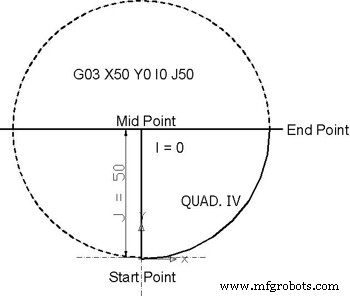 Kuadran IV dari 270⁰ hingga 0⁰ – Konsep Interpolasi Lingkaran | Kuadran IV dari 270⁰ hingga 0⁰ | | Titik Awal | X0 Y-50 | | Titik Akhir | X50 Y0 | | I | 0 | | J | 50 | | G03 X50 Y0 I0 J50 |
|
Baca Bagian Lain dari Artikel Ini
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 1 (Konsep)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 2 (Penggunaan R)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 3 (Penggunaan I J K)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 4 (R Tidak Diketahui)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 5 (Contoh)
- Konsep & Pemrograman Interpolasi Lingkaran Bagian 6 (Penggunaan & Latihan)



