Mengurangi Getaran dan Bunyi pada Sistem Motor Stepper dengan QuietStep Allegro
Motor stepper unggul dalam kontrol gerak presisi, namun getiran torsi dan distorsi arus dapat menghambat performa. Temukan algoritma QuietStep Allegro MicroSystems—solusi teruji untuk operasi yang lebih tenang dan halus.
Motor stepper memberikan posisi open-loop yang presisi dan torsi nol kecepatan tanpa sensor, menjadikannya ideal untuk aplikasi seperti sistem CCTV, printer 3D, mesin CNC, mesin tekstil, dan robot pick-and-place—melebihi motor DC atau BLDC konvensional dalam banyak konteks.
Kontrol getiran dan bunyi yang efektif sangat penting. Dalam CCTV, getiran motor yang mencapai sensor citra dan gimbal akan mengurangi kualitas visual. Dalam pencetakan 3D, getiran torsi dan resonansi dapat menghasilkan artefak. Dengan meminimalkan getiran, produsen mencapai citra yang lebih tajam, cetakan resolusi lebih tinggi, dan peralatan yang lebih tenang secara keseluruhan.
Algoritma proprietary kini memungkinkan produsen untuk mengurangi bunyi dan getiran dengan meratakan getiran torsi dan distorsi arus. Memahami penyebab akar getiran—dan bagaimana mereka diterjemahkan menjadi bunyi yang terdengar—adalah penting sebelum menjelajahi solusi ini. Mari kita pertama-tama memeriksa dasar-dasar operasi motor stepper.
Dasar Motor Stepper
Motor stepper bipolar adalah motor DC dengan posisi kutub diskrit yang terdiri dari beberapa koil yang disusun dalam dua kelompok yang disebut fasa. Rasio arus antara dua fasa menentukan bagaimana rotor diposisikan antara dua gulungan. Dengan cara ini, motor stepper dapat membagi posisinya antara dua kutub menjadi inkremen yang lebih kecil yang disebut microstep.
Arus dalam setiap gulungan motor stepper dapat dijumlahkan untuk menciptakan vektor di mana magnitudo vektor adalah torsi. Dengan memeriksa arus dalam setiap dari dua fasa dalam ruang polar, kita dapat memvisualisasikan vektor saat ia berputar melalui setiap siklus listrik.
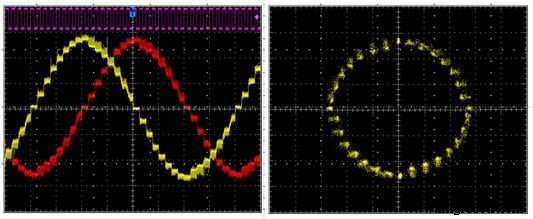
Gambar 1. Arus fasa untuk motor stepper bipolar dalam interval 1/8-langkah: panel kiri menunjukkan arus domain waktu; panel kanan menunjukkan representasi domain polar mereka.
Dalam domain berbasis waktu, torsi didefinisikan sebagai jumlah luas di bawah dua kurva. Dalam domain polar, magnitudo vektor adalah torsi. Ketika torsi konstan melalui setiap siklus listrik, motor beroperasi dengan halus. Variasi torsi—disebut getiran torsi—menghasilkan getiran dan bunyi yang terdengar, terutama ketika motor tidak pada resonansi.
Mengontrol Motor Stepper (Kontrol Arus)
Kontrol arus modulasi lebar pulsa (PWM) adalah cara paling umum untuk mengemudikan motor stepper. Dengan memotong output PWM, pengontrol membatasi arus dalam setiap gulungan untuk mempertahankan posisi rotor yang diinginkan.
Sifat bawaan kontrol arus PWM memperkenalkan getiran arus yang ditentukan oleh siklus kerja yang diterapkan, induktansi motor, dan tegangan bekalan. Untuk meminimalkan getiran, pengontrol dapat membentuk penurunan arus selama waktu mati PWM melalui berbagai mode penurunan.
Mode penurunan umum termasuk penurunan cepat—menyediakan kontrol arus yang ketat tetapi getiran lebih tinggi—dan penurunan lambat—menawarkan getiran lebih rendah tetapi rentan terhadap distorsi ketika gaya elektromotif balik (BEMF) membatasi laju penurunan arus.
Ketika arus gulungan sedang menurun, penurunan lambat tidak dapat mengurangi arus cukup cepat, yang mengakibatkan distorsi pada tepi jatuh. Sebaliknya, penurunan cepat menghasilkan getiran yang lebih besar tetapi mempertahankan regulasi arus yang akurat.
Dengan menggabungkan penurunan cepat dan lambat dalam satu siklus PWM—disebut penurunan campuran—sebuah kompromi dapat dicapai yang mengurangi getiran sambil mempertahankan kontrol arus. Waktu mati dibagi menjadi bagian penurunan cepat diikuti oleh bagian penurunan lambat, atau sebaliknya, tergantung pada implementasi.
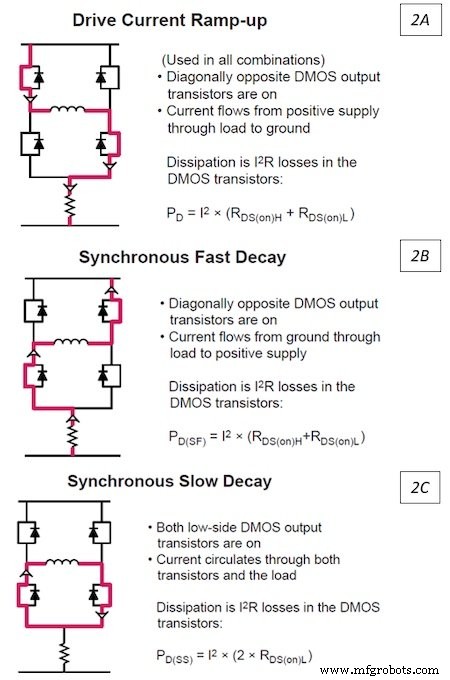
Gambar 2. Jalur arus dalam driver full-bridge: mode drive dan penurunan.
Namun, rasio penurunan campuran yang tetap dapat menyebabkan distorsi ketika arus naik atau turun, terutama untuk motor dengan konstanta waktu LR tertentu. Pendekatan adaptif diperlukan untuk mempertahankan getiran rendah di seluruh kondisi operasi.
Pendekatan Baru untuk Mengurangi Getiran Torsi
Allegro MicroSystems telah memperkenalkan QuietStep, algoritma proprietary yang secara dinamis menyesuaikan proporsi penurunan cepat pada basis siklus demi siklus. Dengan memulai dengan penurunan lambat dan menambahkan penurunan cepat hanya saat diperlukan, QuietStep mencapai regulasi arus yang presisi dengan getiran minimal, tanpa kebutuhan akan perangkat lunak kompleks atau komponen eksternal.
Dibandingkan dengan penurunan campuran tradisional, QuietStep mengurangi getiran arus setengahnya sambil masih mempertahankan kontrol arus yang akurat di seluruh siklus listrik.
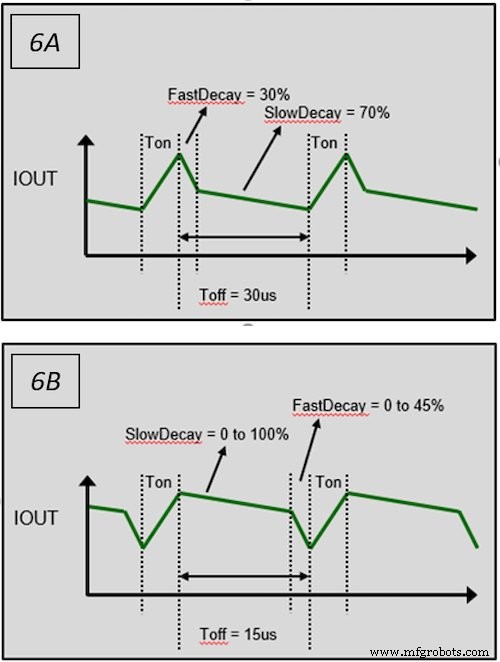
Gambar 3. Penyesuaian penurunan dinamis QuietStep versus penurunan campuran tetap.
Mengurangi getiran arus tingkat sistem secara langsung mengurangi getiran dan bunyi yang terdengar, meningkatkan kualitas citra dalam sistem CCTV dan fidelitas cetak dalam printer 3D. Teknologi ini juga memberikan manfaat pada spektrum luas aplikasi kontrol motor, dari kunci pintar pintu hingga sistem visi presisi.
Menerapkan QuietStep dengan Driver Motor Stepper Bipolar
Saat diintegrasikan ke dalam driver microstepping modern seperti Allegro A5984, QuietStep secara otomatis mengoptimalkan bentuk gelombang arus di seluruh rentang kecepatan dan karakteristik motor yang luas. Driver mendukung motor stepper bipolar dari mode full-step hingga 1/32-langkah, dengan kemampuan drive output hingga 40 V dan ±2 A.
Implementasi QuietStep menyederhanakan desain sistem, mengurangi kebutuhan untuk penyesuaian eksternal, dan memberikan pengukuran terukur dalam peningkatan akurasi langkah, pengurangan bunyi, dan kontrol getiran.
Untuk mempelajari lebih lanjut tentang driver A5984 dan teknologi QuietStep, kunjungi halaman produk A5984.
Allegro MicroSystems adalah pemimpin global dalam solusi daya dan sensing untuk kontrol gerak dan sistem hemat energi. Untuk informasi lebih lanjut, kunjungi situs web Allegro MicroSystems.
Industry Articles adalah bentuk konten yang memungkinkan mitra industri untuk berbagi berita, pesan, dan teknologi yang berguna dengan pembaca All About Circuits dengan cara yang konten editorial tidak cocok untuk. Semua Industry Articles tunduk pada pedoman editorial yang ketat dengan niat untuk memberikan pembaca berita yang berguna, keahlian teknis, atau cerita. Pandangan dan opini yang diekspresikan dalam Industry Articles adalah milik mitra dan tidak harusnya milik All About Circuits atau penulisnya.



