Mengapa Lengan Robot 6‑Sumbu Mendominasi Otomasi Industri
Otomasi robotik industri tidak kekurangan merek, model, warna, bentuk, dan ukuran. Namun ketika datang ke desain mekanis, banyak kesamaan yang dilihat di semua merek.
Lengan robot artikulasi industri sering dianggap sebagai gambar yang menggambarkan fasilitas manufaktur high-tech. Bahkan robot kolaboratif (cobot) yang umum mematuhi struktur mekanis yang sama—mengangkut beban, menumpuk, mengurutkan, paletisasi, merakit, dan serangkaian tugas berulang lainnya.
Video digunakan dengan izin RobotWorx
Di semua merek dan model, satu karakteristik umum yang mencolok: enam sumbu gerakan. Beberapa model lebih banyak, dan banyak yang lebih sedikit, tetapi 6-sumbu sepertinya menjadi target standar. Apa yang membuat angka ini begitu umum? Ini mengarah pada dua pertanyaan terkait: Apakah kurang dari enam sumbu akan menjadi investasi yang buruk; sama seperti, jika enam bagus, apakah tujuh atau lebih banyak sumbu harus dipilih?
Rentang Gerakan Ideal 6-sumbu
Dalam istilah sederhana, lengan robot yang memiliki enam titik di sekitarnya gerakan dapat terjadi menghasilkan kemampuan untuk pegangan mencapai mana saja di dalam radius kerja total dan mencapai setiap titik dengan pegangan (end-of-arm-tool atau EOAT) pada setiap orientasi.
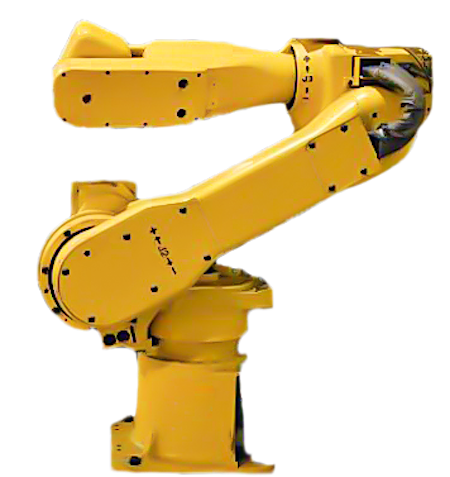
Gambar 1. S-6 FANUC, salah satu robot 6-sumbu mereka. Gambar digunakan dengan izin RobotWorx
Ada beberapa keterbatasan dari jawaban yang disederhanakan ini. Pertama, area kerja total (atau envelop) hanya dapat tercapai dengan pegangan sepenuhnya diperpanjang, seperti jika Anda melepas lengan Anda untuk mencapai objek di jarak jauh. Jika sudut pegangan berubah, ini pasti akan membatasi jangkauan total. Selain itu, dan mungkin cukup jelas, pegangan tidak dapat meluas ke dalam basis logam padat robot. Batas sumbu keras dan lunak mungkin mencegah tabrakan tersebut.
Sumbu dalam lengan artikulasi typis adalah joint berputar, jadi mereka berputar di sekitar sumbu yang ditentukan oleh pusat motor atau puli drive. Kontrasnya, beberapa jenis robot seperti “delta,” atau tipe SCARA menggunakan sumbu gerakan geser linier. Namun lengan artikulasi adalah rotasional, berarti posisi joint adalah pengukuran sudut daripada jarak linier.
Jadi robot 6-sumbu “ideal” ini dapat mencapai setiap titik yang mungkin dalam envelop kerjanya dengan setiap orientasi EOAT, menjadikannya pilihan ideal jika workpiece Anda berada pada sudut yang tidak paralel dengan basis robot.
Kekurangan Robot dengan Kurang dari Enam Sumbu
Pertanyaan ini mungkin muncul dalam merancang sistem di mana model 4- atau 5-sumbu mungkin tersedia dengan biaya yang lebih rendah: Apakah lima sumbu akan cukup untuk aplikasi saya? Ini bukan jawaban ya atau tidak sederhana, tetapi satu faktor pasti akan menjadi alasan untuk penyelidikan.
Anggap robot akan bekerja dengan sebuah potongan atau mengambil/mengambil item dari lokasi yang tidak paralel dengan tanah tempat robot duduk. Kemudian, Anda harus dengan cermat mempertimbangkan apakah lima sumbu akan bekerja.
Bayangkan skenario di mana penggerak level memberi makan produk ke robot yang dipasang kokoh ke lantai, lalu mengambilnya dan mentransfernya ke penggerak level lain. Dalam kasus ini, bahkan robot 4-sumbu mungkin cukup. Jika pegangan akhir juga harus diputar untuk mengorientasi produk, maka sumbu kelima harus digunakan.
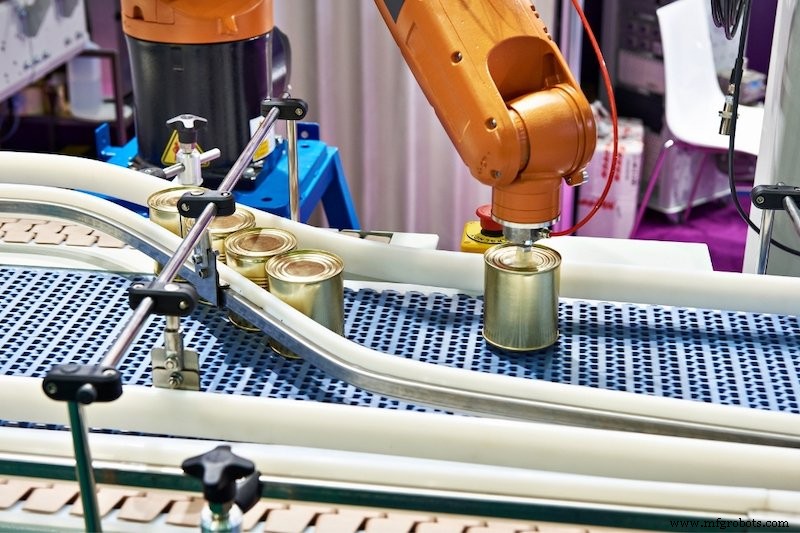
Gambar 2. Robot bekerja pada sistem penggerak.
Dalam skenario yang lebih rumit, tarung yang berada pada 45 derajat dari tanah memberi makan produk yang harus diambil robot. Ini mungkin hanya mungkin dengan robot 6-sumbu, kecuali jika tarung ini disesuaikan sempurna sehingga sumbu keenam tidak diperlukan.
Tentu, situasi tidak sejelas ya atau tidak untuk setiap situasi. Namun, tes ini apakah objek diorientasi pada apa pun selain paralel dengan basis robot akan menunjukkan bahwa hati-hati harus diambil.
Jika robot dimaksudkan untuk pengelasan, aplikasi lem, atau aplikasi pelacakan jalur lainnya, pasti harus enam sumbu.
Manfaat Robot dengan Lebih dari Enam Sumbu
Sumbu tambahan biasanya dipasang sesuai kasus. Contoh umum dari sumbu ketujuh adalah meja geser tempat robot dapat melintasi, memungkinkannya untuk mungkin merawat beberapa mesin CNC secara bersamaan, atau melakukan langkah berbeda dalam proses garis rakitan panjang. Dengan sedikit kompleksitas tambahan dalam pemrograman, ini dapat menghemat sejumlah besar investasi dibandingkan alternatif membeli beberapa robot.
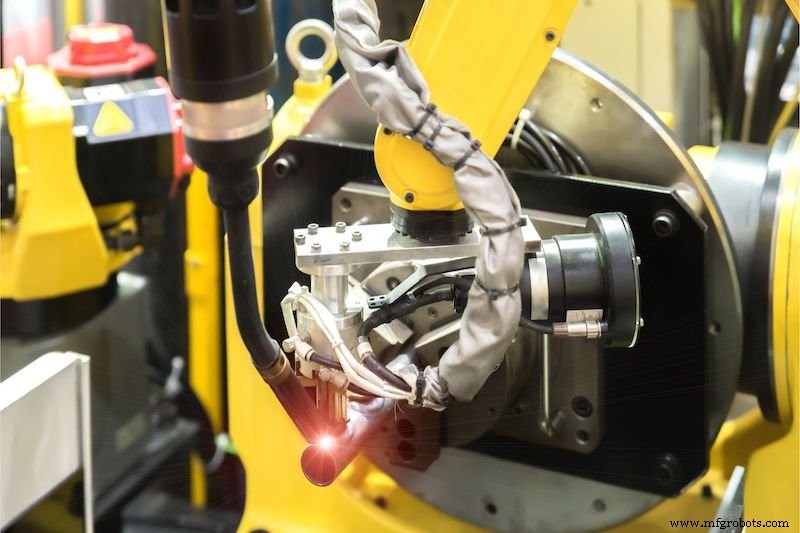
Gambar 3. Lengan robot 6-sumbu bekerja dengan laser CNC presisi tinggi.
Kadang-kala, sumbu geser vertikal daripada horizontal, yang mungkin memungkinkan robot paletisasi untuk menumpuk lebih tinggi, atau sistem penyimpanan/pengambilan untuk mengambil dari bak yang tinggi di atas tanah. Kadang-kala, daripada robot itu sendiri dipasang pada basis mobile, workpiece mungkin duduk pada meja berputar. Ini dapat memungkinkan robot stasioner untuk mencapai rentang yang jauh lebih luas.
Contoh lain adalah ketika dua lengan 6-sumbu dipasang pada sandaran, membentuk badan mirip manusia hampir. Robot ini mungkin mendekatkan jumlah sumbu 12 atau lebih, karena mereka dibentuk dari lengan 6-sumbu.
Semua robot ini memiliki keuntungan yang berbeda, dan mereka mungkin terbukti menjadi investasi yang layak. Namun jika sumbu tambahan tidak diperlukan, beberapa mungkin terlalu kompleks dan lebih rentan terhadap kegagalan. Dalam semua kasus, patut untuk mencari saran profesional untuk menyelidiki proses dan lingkungan untuk menentukan robot mana yang terbaik untuk setiap aplikasi.



