Penemu SCARA Robot Pertama: Melirik Pionir Otomatisasi Presisi
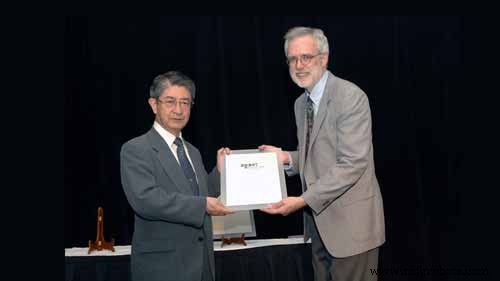
Sumber: robothalloffame.org
Sektor industri otomatisasi saat ini akan jauh lebih tertunduk tanpa Selective Compliance Assembly Robots. Mereka memainkan peran utama dalam proses produksi karena dibangun untuk bekerja cepat dan presisi. Versi modern juga dapat diterapkan di berbagai industri dan berbagai macam tugas.
Itu menimbulkan pertanyaan, siapa yang memiliki geni semacam itu untuk menemukan jenis robot ini? Sementara saat ini ada banyak produsen robot SCARa yang handal di seluruh dunia, desainnya berasal dari Jepang. Baca selengkapnya dan kita akan menelusuri lebih dalam awal mula humble dari invenensi robotika hebat ini.
Penemuan Robot SCARA
Sumber: researchgate.net
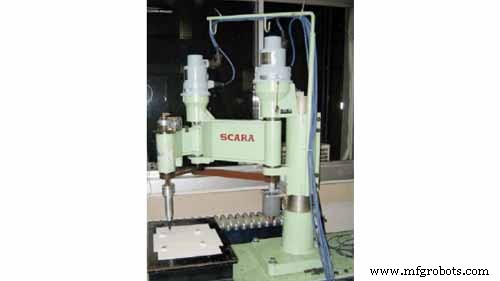
Pada 1977, Simposium Internasional tentang Robot Industri diadakan di Tokyo, Jepang. Selama acara ini, ahli di bidang tersebut memiliki kesempatan untuk melihat dan membahas inovasi terbaru yaitu robot assembling SIGMA. Ini menyajikan kemungkinan dan ide baru yang sebelumnya belum dieksplorasi di bidang tersebut.
Profesor Hiroshi Makino dari Universitas Yamanashi terinspirasi oleh ide dari simposium. Ia mulai meneliti subjek tersebut lebih lanjut dan menjelajahi cara baru untuk meningkatkan robot assembling. Untuk meningkatkan upayanya, ia mengatur Konsorsium Robot SCARA yang terdiri dari dirinya dan 13 perusahaan Jepang.
Pada 1978, konsorsium telah menemukan prototype robot SCARA pertama. Ia diuji kegunaannya dalam berbagai aplikasi industri dan parameter seperti kecepatan dan repeatability. Pada 1980, kelompok yang dipimpin oleh Profesor Makino meluncurkan versi kedua yang ditingkatkan dari robot SCARA.
Robot SCARA Diterapkan di Industri
Sumber: assemblymag.com
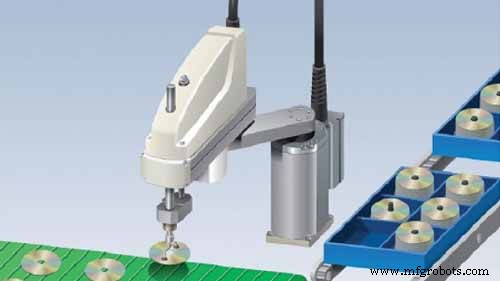
Di antara anggota konsorsium ada sekelompok produsen termasuk Fujitsu dan Toshiba. Setelah keberhasilan prototype kedua, mereka mulai memproduksi robot scara industri pada 1981. Mereka menerapkannya di pabrik mereka tetapi juga memasarkan dan menjualnya kepada produsen lain.
Sankyo Seiki, produsen kotak musik berbasis Jepang, adalah salah satu perusahaan pertama yang mengadopsi robot scara. Mereka menambahkannya ke garis produksi mereka pada tahun yang sama dan menggunakannya untuk meng-assemble PCB untuk amplifier audio. Perusahaan lain seperti Hirata dan NEC juga di antara yang pertama memiliki jenis robot assembling ini.
Robot SCARA Modern
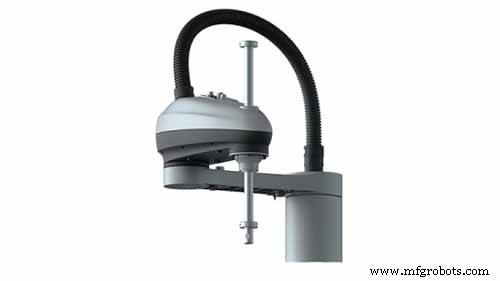
Pengembangan robot scara modern menggunakan pendekatan yang lebih beragam dari penemuan aslinya. Setiap produsen robot industri sekarang mengembangkan versi modifikasi mereka sendiri dengan fitur yang unik untuk merek mereka. Dibandingkan dengan model lama, robot scara modern rata-rata memiliki:
- Kemampuan payload yang lebih tinggi
- Jangkauan lengan yang lebih panjang
- Akurasi yang ditingkatkan menggunakan reduser berkualitas
- Kecepatan lebih tinggi karena motor yang ditingkatkan
Fitur lain seperti bahan tahan debu dan tahan tetes serta ketersediaan berbagai end-effectors juga sangat meningkatkan robot scara. Selain berbagai opsi pemasangan, fitur-fitur ini telah membuat robot scara dapat diterapkan di lebih banyak industri dari sebelumnya.
Namun, prinsip operasi dasar dari robot scara tetap seperti yang dirancang oleh Profesor Hiroshi Makino.
Masa Depan Robot SCARA
Sumber: robotics.org
Berdasarkan tren saat ini di industri robotika, berikut adalah beberapa kemajuan yang mungkin terjadi dalam manufaktur robot scara.
Robot SCARA Dual Lengan
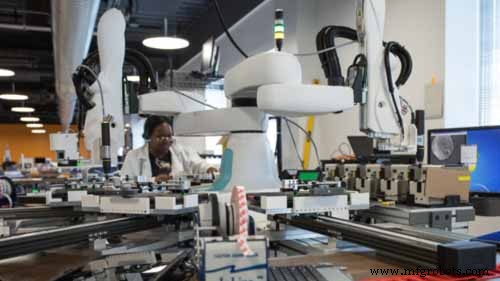
Robot scara dual lengan adalah satu robot dengan dua lengan robot scara yang dipasang pada satu basis. Mereka cukup mirip dengan manusia dengan dua lengan. Mereka saat ini adalah konsep baru karena tidak banyak produsen robot yang memproduksi mereka. Namun, mengingat produktivitas tinggi dan berbagai keuntungan, mereka kemungkinan akan menjadi bagian utama di industri.
Robot SCARA yang Mudah Diprogram
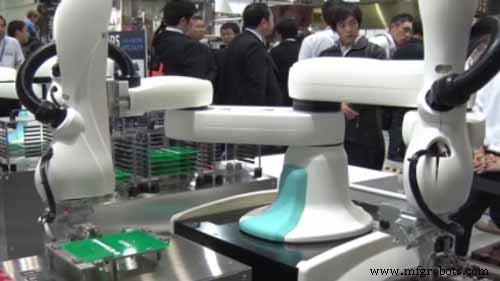
Sementara memprogram dan mengontrol robot scara di masa lalu sering memerlukan tenaga kerja terampil, itu mungkin akan segera berubah. Munculnya perangkat lunak yang terpasang bawaan dan mudah digunakan serta lengan robot scara yang dapat diajari dengan sensor visi mungkin membuat pemrograman tidak diperlukan. Selain itu, kedua metode ini mudah digunakan dan tidak memerlukan keterampilan khusus.
Keterjangkauan
Model awal robot scara biayanya jutaan Yen di Jepang. Komponen robot sulit ditemukan dan oleh karena itu mahal. Itu telah berubah dan produsen sekarang juga berfokus pada robot scara dengan biaya rendah untuk menampung lebih banyak pelanggan.
Fitur Kolaboratif
Di sebagian besar pabrik, pekerja manusia semakin berbagi ruang kerja dengan robot. Terjadi kemajuan signifikan dalam memastikan bahwa lingkungan kerja seperti itu aman untuk staf. Sensor tabrakan dan desain robot dengan tepi bundar adalah beberapa langkah pengamanan yang saat ini ditawarkan oleh produsen robot. Namun, mereka tidak sempurna dan akan menarik untuk melihat opsi apa yang akan ditawarkan pengembang untuk mengatasi tantangan ini.
Kesimpulan
Dunia tentu berutang terima kasih kepada Profesor Hiroshi Makino atas kepemimpinannya dalam penemuan robot SCARA. Sementara upaya produsen lengan robot tidak dapat diabaikan, adalah komitmen dan visi yang menjadikan robot SCARA kenyataan.