Robot Six-Axis, SCARA, dan Cartesian: Perbedaan Utama Dijelaskan
Lengan robot semakin banyak, dengan banyak produsen yang mencari untuk mengotomatisasi tugas untuk meningkatkan kecepatan dan produktivitas serta meningkatkan akurasi. Secara khusus, robot sumbu enam, selective compliance articulated/assembly robot arms (SCARAs), dan robot Cartesian adalah antara beberapa lengan robot yang paling banyak digunakan dalam otomatisasi industri. Dengan beberapa jenis lengan robot di pasaran, penting untuk mengetahui kemampuan serta perbedaan di antara mereka untuk memilih robot terbaik untuk aplikasi Anda.
Apa itu Robot Sumbu Enam?
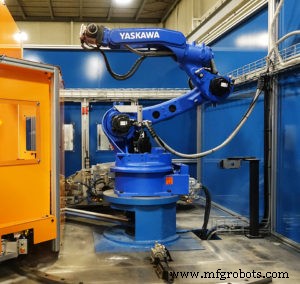
Robot sumbu enam dipasang pada penyangga dan menawarkan gerakan dan kontrol arah terbanyak dari ketiga robot ini. Enam sumbu memungkinkan lengan robot bergerak pada bidang X, Y, dan Z, serta memosisikan dirinya menggunakan gerakan roll, pitch, dan yaw.
Karena fleksibilitas yang lebih besar, robot sumbu enam ideal untuk berbagai macam aplikasi, termasuk, namun tidak terbatas pada, yang memerlukan:
- Pengelasan
- Paletisasi
- Perawatan mesin
Apa itu Robot SCARA?
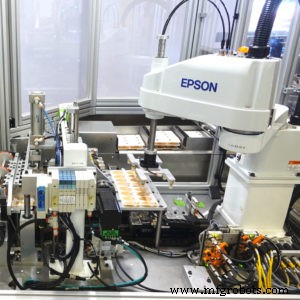
Robot SCARA sering dibandingkan dengan lengan manusia. Dipasang pada penyangga, envelop kerja lingkarannya diciptakan oleh gerakan empat sumbu: bidang X, Y, dan Z, dengan sumbu theta keempat di akhir rencana Z untuk memutar peralatan ujung lengan. Ini memungkinkan SCARAs untuk bergerak dengan fleksibilitas yang lebih pada bidang horizontal.
Robot SCARA ideal untuk aplikasi yang memerlukan gerakan titik ke titik yang cepat, dapat diulang, dan berkelincahan, termasuk namun tidak terbatas pada:
- Paletisasi dan depaletisasi
- Pemuatan dan pembongkaran mesin
- Assembly bagian kecil
Apa itu Robot Cartesian?
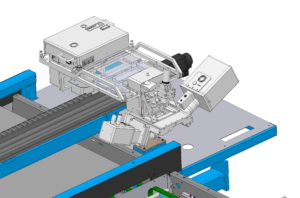
Robot Cartesian, juga dikenal sebagai robot gantry, bekerja dari grid overhead, menggunakan motor dan aktuator linier untuk memosisikan alat. Envelop kerja dari robot Cartesian adalah persegi panjang, ukurannya ditentukan oleh grid. Jika ada ruang overhead yang cukup tersedia, grid dapat sangat besar jika diperlukan.
Robot Cartesian memiliki tiga gerakan arah: X, Y, dan Z. Kekakuannya memungkinkan robot ini untuk sangat presis, yang menjadi alasan mengapa robot Cartesian ideal untuk penyisipan garis lurus dan banyak aplikasi penanganan material.
Six-Axis vs. SCARA vs. Cartesian: Memilih Robot Terbaik
Robot sumbu enam, SCARA, dan Cartesian menyediakan solusi yang bagus untuk pick and place, assembly, packing, dan lebih banyak lagi. Namun, seperti yang dijelaskan di atas, setiap jenis robot memiliki fitur dan keuntungan unik, dan memilih jenis robot terbaik mempengaruhi biaya dan tingkat keberhasilan desain. Berikut adalah beberapa pertimbangan saat memilih robot untuk aplikasi Anda.
Kapasitas Beban
Payload maksimum (atau bobot yang dapat diangkat lengan robot) bervariasi dari robot ke robot. Saat membandingkan lengan robot, penting untuk kapasitas beban robot melebihi total bobot payload. Karena semua sendi pada kedua robot SCARA dan sumbu enam terletak di ujung lengan, robot ini memiliki kapasitas beban terbatas dan lebih cocok untuk assembly bagian kecil. Di sisi lain, robot Cartesian memiliki payload yang lebih besar karena grid overheadnya dan oleh karena itu dapat memberikan aksesibilitas yang lebih baik untuk bagian yang lebih besar.
Orientasi
Orientasi adalah faktor lain yang perlu dipertimbangkan saat memilih antara robot Cartesian, SCARA, dan sumbu enam. Dalam hal ini, orientasi memiliki dua arti:
- Bagaimana robot dipasang
- Bagaimana robot memindahkan bagian
Keduanya harus selaras saat memilih robot. Misalnya, robot Cartesian, yang dipasang di atas, mungkin lebih cocok untuk aplikasi di mana hanya beberapa gerakan yang diperlukan dan ada sedikit ruang di lantai. Untuk penanganan bagian yang lebih rumit yang membutuhkan rentang gerakan yang lebih luas, robot SCARA atau sumbu enam, yang dapat memutar bagian pada berbagai sudut dan posisi, mungkin lebih cocok untuk aplikasi tersebut.
Kecepatan dan jarak
Jenis lengan robot yang diintegrasikan akan mempengaruhi siklus waktu, jadi penting untuk nilai kecepatan robot berkorelasi dengan tujuan output dan produktivitas Anda. Sebagai aturan umum, robot Cartesian cenderung lebih sering digunakan untuk aplikasi penanganan material dan assembly kecepatan tinggi dibandingkan dengan robot SCARA dan sumbu enam. Juga, karena grid overheadnya, robot Cartesian lebih ideal untuk memindahkan bagian pada jarak yang lebih jauh, sedangkan robot SCARA dan sumbu enam lebih terbatas pada penyangga.
Ahli dalam Integrasi Robotika
Di Steven Douglas Corp, kami mengevaluasi setiap proyek baru dan mengintegrasikan teknologi robot terbaik untuk aplikasi. Sebagai integrator robot untuk FANUC, Epson, Yaskawa/Motoman, dan banyak lagi, tim engineering kontrol kami memiliki pengalaman dan pelatihan luas untuk berhasil merekomendasikan, mengimplementasikan, dan memprogram robot optimal untuk bagian dan aplikasi Anda. Hubungi SDC hari ini untuk membahas proyek otomatisasi Anda yang akan datang. Sementara itu, lihat beberapa proyek kami di masa lalu.



