Lima Komponen Utama Lengan Robot Industri
Ingin meningkatkan pengetahuan robotika Anda? Langkah awal yang baik adalah mempelajari bagian-bagian berbeda dari robot yang mungkin berguna untuk aplikasi industri yang Anda pilih.
Tapi apa saja bagian-bagian dari lengan robot?
Semua lengan robot mirip. Mereka biasanya variasi dari desain dasar dan struktur kinematik yang sama. Bahkan robot industri yang terlihat sangat berbeda dapat hampir identik saat Anda mengabaikan penampilan permukaannya.
Ini adalah hal yang baik jika Anda masih relatif baru dalam robotika. Ini berarti Anda dapat memahami desain inti lengan robot hanya dengan mempelajari bagian dasar dari robot.
Inilah yang perlu Anda ketahui tentang bagian robot, dan apa yang tidak perlu Anda ketahui.
Hanya Menggunakan Robot? Inilah yang Anda Tidak Perlu Ketahui
Anda mungkin pikir Anda perlu mengetahui banyak teori dan dasar-dasar robotika sebelum dapat menggunakan robot di bisnis Anda. Ini tidak benar. Anda dapat melakukannya dengan sangat sedikit pengetahuan dasar tentang robot dan cara kerjanya.
Ada beberapa lapisan kompleksitas dalam robotika.
Misalnya, Anda dapat melihat robotika dari tingkat:
- Operasi dan pemrograman tingkat atas: Di sini Anda perlu mengetahui sangat sedikit tentang perangkat keras robotik yang mendasarinya. Anda hanya perlu mengetahui cukup untuk menggunakan robot.
- Mekatronika dan desain kinematik: Di sini Anda akan memahami mekanika dan elektronika mesin robotik, tetapi tidak spesifik dari setiap komponen individu.
- Desain mekanis terperinci: Di sini Anda akan memahami secara tepat bagaimana sendi pergelangan tangan dibangun dan dikontrol. Tetapi Anda mungkin hanya mengetahui dasar-dasar pemrograman robotik tingkat tinggi.
Jika Anda ingin, Anda dapat menghabiskan seluruh hidup Anda mempelajari semua aspek berbeda dari desain mekanis robotik. Bahkan begitu, Anda hanya akan menggores permukaan!
Untungnya, Anda tidak perlu mengetahui segalanya tentang sistem robot untuk menggunakannya. Robot adalah teknologi yang benar-benar multidisiplin — seorang pakar robot yang baik sedikit tahu tentang segalanya tetapi tidak perlu mengetahui semua detailnya.
Jika Anda hanya ingin menggunakan robot di bisnis Anda, Anda sudah memiliki keterampilan dan pengetahuan untuk melakukannya!
Apa Saja Bagian Dasar untuk Membuat Lengan Robot?
Karena robot adalah sistem yang sangat kompleks, mereka terdiri dari banyak bagian berbeda. Anda dapat mengkategorikan bagian-bagian ini dengan berbagai cara.
Bagian umum dari sel robot termasuk sensor, sistem kontrol, sumbu eksternal, pemutar alat, jaringan, dan banyak lagi. Kebanyakan ini eksternal terhadap robot tetapi membantu mencapai tugas yang dipilih.
Untuk artikel ini, kami hanya akan melihat robot itu sendiri.
Anda dapat membagi lengan robot industri menjadi 2 bagian dasar:
- Lengan robot itu sendiri: Anda dapat menganggap ini sebagai “robot.”
- Pemutar akhir: Ini adalah “ujung bisnis” dari robot dan adalah bagian yang sebenarnya melakukan tugas.
Mari kita lihat lebih dalam lengan robot itu sendiri…
5 Bagian Inti Lengan Robot
Anda dapat menganggap ada 5 bagian inti dari setiap lengan robot industri.
Bagian-bagian ini adalah:
1. Sendi dan Aktuator
Sendi robot adalah “bagian yang bergerak.” Ada berbagai jenis sendi robot, termasuk sendi rotasi, sendi linier, sendi ortogonal, dan sendi berputar.
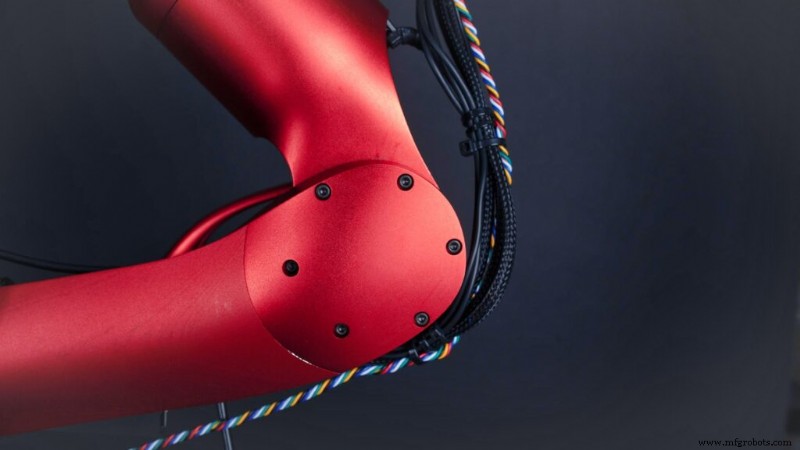
Aktuator adalah mekanisme yang mendorong sendi robot. Yang paling umum adalah aktuator listrik, pneumatik, dan hidrolik.
2. Link
Di antara setiap sendi robot setidaknya ada satu link fisik. Ini seringkali tabung logam, meskipun dapat terbuat dari bahan kaku apa pun — atau kadang-kadang bahkan bahan fleksibel.
Link memberikan stabilitas dan kekuatan pada robot. Link yang lebih panjang menjangkau lebih jauh sementara link yang lebih pendek memberikan lebih banyak stabilitas.
3. Sensor Internal
Sensor internal yang berbeda memberikan informasi pada sistem robotik tentang posisi dan orientasi setiap sendi, serta properti lainnya. Contoh yang paling umum adalah enkoder rotasi atau potensiometer yang diposisikan di setiap sendi robot.
Sensor internal umum lainnya termasuk sensor arus motor — untuk mendeteksi ketika robot bertabrakan dengan sesuatu — dan sensor gaya-torsi untuk pengendalian dan sensing g yang lebih halus.
4. Sumber Daya
Sumber daya lengan robot memberikan daya yang dibutuhkan untuk beroperasi.
Hampir semua robot membutuhi setidaknya beberapa daya listrik untuk sensor internal dan sistem kontrol. Di luar ini, sumber daya utama adalah yang digunakan untuk menjalankan aktuator sendi robot — biasanya listrik, pneumatik, atau hidrolik.
5. I/O Digital dan Pengontrol
Input dan output digital robot adalah cara berkomunikasi dengan pengontrolnya. Ini adalah sinyal elektronik yang mengirim sinyal kontrol tingkat rendah ke setiap sendi robot dan menerima informasi sensor.
Saat Anda memprogram robot untuk tugas tertentu, pengontrol akan mengeksekusi program ini.
Cara Memprogram Robot Industri dengan Bagian Mekanik Apa Pun
Dengan robot industri apa pun, tidak cukup hanya memiliki bagian mekanis.
Perangkat lunak pengontrol dan opsi pemrograman akan menentukan seberapa mudah bagi Anda untuk menerapkan robot untuk aplikasi yang dipilih.
Memprogram robot dapat kompleks dan memerlukan keahlian khusus. Setiap produsen robot memiliki bahasa dan konvensi pemrograman sendiri, yang dapat sulit jika Anda belum menjadi pakar robot.
Tetapi pemrograman robot juga dapat sangat mudah.
Saat Anda menggunakan perangkat lunak pemrograman robot yang tepat, mudah untuk menerapkan robot Anda untuk hampir semua tugas di bisnis Anda.
Dengan RoboDK, tidak masalah bagian mekanik apa yang membentuk robot Anda. Perangkat lunak sudah mendukung berbagai lengan robot industri yang luas dan Anda dapat mulai menggunakan robot Anda dengan satu klik. Bahkan jika perangkat lunak belum secara natif mendukung model robot Anda, Anda dapat menambahkan robot apa pun ke dalamnya dengan penyihir mekanisme kami.
Bagian robot apa yang paling tidak akurat dengan? Beritahu kami di komentar di bawah atau gabungkan diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.. Juga, lihat koleksi video ekstensif kami dan berlangganan Channel YouTube RoboDK



