5 Langkah Terbukti untuk Mencapai Kualitas dalam Pembentukan Inkremental Robotik
Pembentukan inkremental robotik hemat biaya untuk pembentukan lembaran small-batch. Studi kasus ini menunjukkan bagaimana satu tim mencapai kualitas dengan RoboDK.
Mario Guillo dan timnya adalah peneliti di Institut Maupertuis di Prancis, yang mengkhususkan diri dalam penelitian industri.
Timnya memperhatikan beberapa masalah dengan metode tradisional pembentukan logam lembar… dan mereka memutuskan untuk menyelesaikan masalah tersebut.
Mengapa Pembentukan Lembaran Small-batch Mahal
Pembentukan logam lembar adalah permainan angka. Jika Anda memproduksi sejumlah besar bagian identik, biaya dan waktu biasanya akan seimbang. Namun, jika Anda hanya membuat satu atau dua bagian, ini dengan cepat menjadi tidak ekonomis.
Pengambilan dalam (deep drawing) adalah salah satu metode pembentukan lembar yang paling umum. Ini melibatkan merancang dan memproduksi cetakan, kemudian secara perlahan “meregangkan” setiap lembar bahan di atas cetakan. Ketika Anda hanya membuat beberapa bagian, biaya cetakan sangat melebihi biaya pembentukan itu sendiri.
Secara tradisional, cara sebagian besar produsen menangani masalah ini hanyalah menerima situasinya. “Itulah kehidupan,” kata Anda. Anda menjempolkan jari dan berharap operasi pemesinan lain kita akan menyeimbangkan proses yang tidak efisien ini. Atau, jika kualitas tidak penting, Anda mungkin memilih untuk membentuk lembar secara manual.
Mario dan timnya memutuskan bahwa tidak harus seperti ini. Ada metode untuk membentuk produk berkualitas yang ekonomis untuk small-batch: pembentukan inkremental.
Dalam studi kasus ini, kami menunjukkan bagaimana Mario dan timnya menggunakan RoboDK untuk secara ekonomis menciptakan produk berkualitas dengan pembentukan inkremental robotik.
Apa Itu Pembentukan Inkremental Robotik?
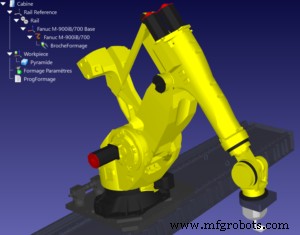 Pembentukan inkremental (juga dikenal sebagai pembentukan lembar inkremental) adalah alternatif untuk pengambilan dalam yang melibatkan deformasi bahan lembar sedikit demi sedikit, lapis demi lapis. Dengan cara ini, ini sedikit seperti pencetakan 3D atau pemesinan CNC. Alih-alih menambahkan atau menghapus bahan di setiap lapisan, lembar bahan sangat sedikit dibengkokkan dengan setiap lapisan.
Sejak tahun 1990-an, pembentukan inkremental telah dilakukan menggunakan mesin CNC yang dimodifikasi. Alat CNC diganti dengan bola titik tunggal yang menggambar bentuk yang diinginkan pada bahan lembar untuk setiap lapisan. Pelumas digunakan untuk mengurangi efek gesekan.
Mesin CNC yang dimodifikasi adalah solusi yang baik, tetapi mereka memiliki masalah: mereka mahal untuk bagian yang lebih besar. Ini dapat membuatnya tidak dapat dilakukan bagi perusahaan yang ingin menggunakan pembentukan inkremental untuk prototipe, yang merupakan aplikasi umum.
Pembentukan inkremental robotik mengatasi masalah ini dengan menggunakan robot industri untuk memegang alat. Ini memiliki kesamaan dengan pemesinan robot yang kami perkenalkan dalam posting sebelumnya.
Tidak seperti mesin CNC, robot tidak membatasi ukuran bagian. Akibatnya, tim Mario berpikir bahwa pembentukan inkremental robotik dapat digunakan untuk berbagai macam aplikasi yang memerlukan pembentukan lembar besar, termasuk implantasi kranial, protes, dan panel otomotif.
5 Langkah untuk Mencapai Pembentukan Inkremental Robotik yang Berkualitas
Pembentukan inkremental robotik sangat mudah… namun hanya jika Anda mengikuti langkah yang tepat. Tim menggunakan lima langkah berikut (seperti yang dijelaskan dalam makalah penelitian mereka) untuk mencapai produk berkualitas dengan pembentukan inkremental robotik:
1. Bangun Model 3D
Hampir semua produk dirancang dalam paket CAD (Computer Aided Design) sehingga langkah ini seharusnya sederhana. Anda perlu menentukan bentuk yang ingin Anda produksi dan membuat model 3D-nya.
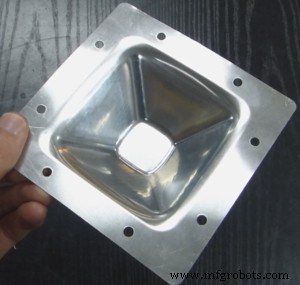
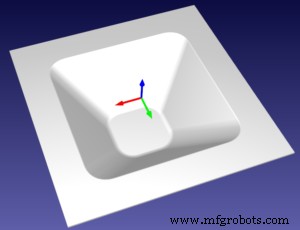
2. Buat Trajektori
Anda kemudian harus membuat trajektori CNC. Ini dapat dilakukan dalam banyak paket CAM (Computer Aided Manufacturing). Anda bahkan mungkin dapat membuat model dan trajektori dalam perangkat lunak yang sama. Namun, jika perangkat lunak CAD/CAM Anda tidak memiliki fitur ini, program CAM murah seperti CamBam, MeshCAM atau FreeMILL dapat menjadi opsi yang baik.
Tim menggunakan perangkat lunak CNC CamBam, yang merupakan alat hemat biaya untuk merancang dan membangun model serta trajektori CNC.
Selama langkah ini, Anda perlu menentukan kedalaman setiap lapisan dan strategi lapisan. Tim menjelaskan bahwa ada dua strategi umum untuk bagian sederhana:
- Strategi lapisan Z — Strategi sederhana ini melibatkan menggambar setiap lapisan secara terpisah, mengindent pada awal setiap lapisan.
- Strategi spiral — Strategi sedikit lebih kompleks ini melibatkan menggambar garis berkelanjutan yang berpiring dari atas bentuk hingga ke bawah. Ini menghasilkan bagian yang lebih halus dan memberikan gaya yang lebih rendah pada robot.
3. Buat G-Code
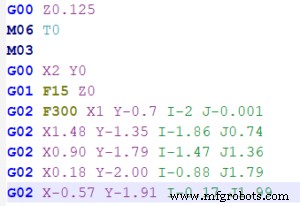
Setelah Anda memiliki trajektori, langkah berikutnya adalah mengonversinya menjadi instruksi yang dapat dipahami oleh mesin CNC. Opsi yang paling umum adalah G-Code, tetapi Anda juga dapat menggunakan APT-CLS atau NCI.
Dengan pembentukan inkremental berbasis CNC tradisional, ini akan menjadi langkah terakhir sebelum produksi. Namun, karena kami menggunakan robot, ada langkah lain — yang sangat penting —.
4. Ubah G-Code menjadi perintah robot
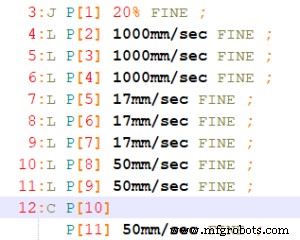
Untuk menggunakan robot untuk pembentukan inkremental, Anda perlu mengonversi G-Code menjadi perintah yang akan dipahami oleh robot. Namun, setiap produsen robot memiliki bahasa pemrograman sendiri. Beberapa produsen memiliki add-on perangkat lunak CNC spesialis, tetapi mereka sering kali sangat mahal dan hanya bekerja dengan merek robot mereka.
Mario dan timnya memutuskan untuk menggunakan RoboDK karena dilengkapi dengan Robot Machining Tool secara standar. Ini sangat mudah digunakan dan lebih hemat biaya daripada opsi lain di pasar. Anda hanya perlu memuat file G-Code ke dalam perangkat lunak dan ia akan membuat jalur robot secara otomatis, menghindari kesalahan robot.
5. Pindahkan program ke robot
Langkah akhir adalah memindahkan program ke robot dan memulai proses pembentukan inkremental. Jika semua langkah sebelumnya telah berjalan baik, ini seharusnya cukup sederhana. Namun, ada dua poin yang harus Anda ingat:
- Pilih robot dengan kekakuan tinggi — Robot memiliki kekakuan yang lebih rendah dibandingkan mesin CNC. Ini dapat menyebabkan alat melenceng ketika gaya yang sangat tinggi diterapkan, yang dapat terjadi dalam tugas pemesinan. Tim menggunakan robot beban berat (dengan payload lebih dari 500kg) untuk memastikan bahwa memiliki kekakuan yang cukup untuk tugas.
- Hindari bahan yang terlalu tebal secara tidak perlu — Bahan tebal akan sulit dibentuk oleh robot karena kekakuan rendah mereka. Pilih hanya ketebalan bahan yang diperlukan untuk produk Anda dan bersedia untuk menggunakan bahan yang lebih tipis jika Anda mulai melihat lenturan alat.
Pertama kali Anda menjalankan program, waspada terhadap semua deviasi alat yang dapat disebabkan oleh gaya berlebihan yang diterapkan pada alat robot.
Berikut video proyek tim:
Karya ini telah diselesaikan oleh Institut Maupertius dengan kolaborasi Halcyon performance.



