Memilih Posisi Robot yang Tepat: Panduan Lengkap
Anda pikir mungkin membutuhkan posisi robot? Yang mana yang terbaik untuk Anda?
Ada banyak pilihan posisi yang tersedia, dengan sumbu, beban, dan konfigurasi yang berbeda. Bagaimana Anda tahu posisi mana yang akan sesuai dengan kebutuhan aplikasi Anda?
Inilah gambaran umum posisi robot — apa itu dan apa yang perlu Anda ketahui.
Sulit memilih robot industri yang tepat untuk aplikasi Anda. Anda mungkin telah melihat berkumpulan model robot sebelum menemukan yang terbaik untuk kebutuhan Anda, melihat jangkauan terbaik untuk robot, beban terbaik, merek terbaik.
Tepat saat Anda pikir semua keputusan Anda selesai dan Anda dapat mulai mengotomatisasi proses Anda, keputusan baru tiba: Apakah saya membutuhkan posisi robot?
Jika Anda bekerja dengan integrator robot yang berpengalaman, godaan Anda mungkin untuk membiarkan mereka memutuskan untuk Anda. Keahlian mereka tentu akan penting untuk membantu Anda membuat pilihan yang tepat. Namun, masih ide bagus bagi Anda untuk menjadi akrab dengan dalam dan luar posisi robot Anda sendiri.
Saat digunakan dengan benar, posisi dapat meningkatkan kemampuan lengan robot secara signifikan. Dengan hanya sedikit pengetahuan, Anda dapat memastikan bahwa Anda mendapatkan yang terbaik dari aplikasi robot Anda.
Artikel ini memberikan panduan umum tentang posisi robot, memberikan Anda cukup informasi untuk membuat keputusan yang tepat.
Apa itu Posisi Robot?
Posisi robot (disebut juga posisi workpiece) adalah mekanisme terprogram dengan satu atau lebih sumbu yang bekerja bersama dengan robot industri untuk memperluas kemampuan robot. Workpiece dipasang pada posisi robot dan dapat dikontrol secara terpisah dari robot, meningkatkan fleksibilitasnya.
Posisi workpiece tersedia dalam berbagai ukuran, tipe, dan konfigurasi. Mereka berkisar dari yang paling sederhana, meja putar satu sumbu hingga kombinasi khusus yang paling kompleks dari banyak sumbu terprogram.
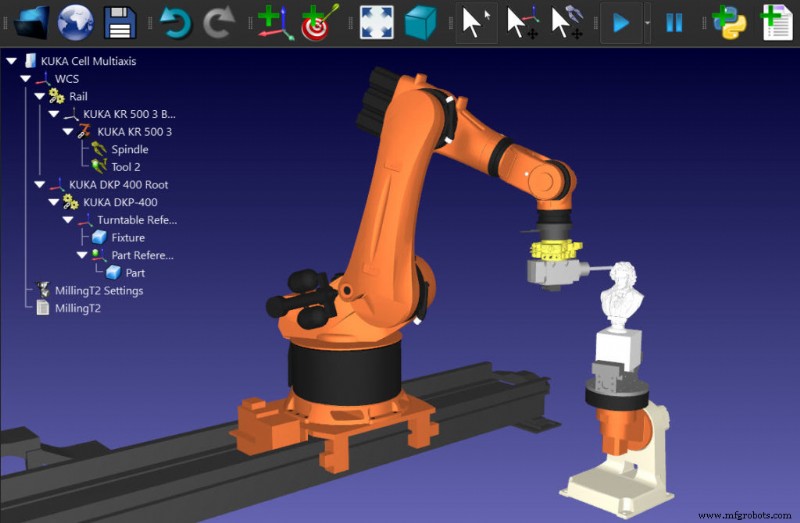
Tujuan dasar dari posisi workpiece adalah untuk memperluas ruang kerja robot. Ini membuatnya mirip dengan sumbu tambahan lainnya di mana robot itu sendiri dipasang pada lintasan linear, lintasan lengkung, atau kran gantry. Namun, berbeda dengan sumbu tambahan ini, workpiece itu sendiri adalah bagian yang bergerak, bukan robot. Untuk panduan penggunaan pemrograman offline dengan setiap sumbu tambahan, lihat artikel kami sebelumnya.
Apakah Aplikasi Anda Tepat untuk Posisi Robot?
Hal pertama yang ingin Anda tentukan saat mempertimbangkan posisi adalah apakah aplikasi Anda cocok. Banyak aplikasi robot tidak membutuhkan derajat kebebasan (DoF) tambahan dan dapat dicapai dengan robot sendirian.
Tempat yang baik untuk mulai memikirkan ini adalah bertanya: “Apakah saya saat ini dibatasi dalam aplikasi ini oleh ruang kerja robot?”
Jika iya, layak untuk memeriksa apakah posisi (atau sumbu tambahan lain) mungkin baik untuk Anda.
Paling mungkin aplikasi paling umum di mana posisi rutin digunakan adalah las robotik dan pemesinan robotik. Dalam tugas ini, semua 6 DoF robot itu sendiri digunakan untuk memosisikan alat secara tepat. Tidak banyak ruang untuk mendekati workpiece dari orientasi yang berbeda. Akibatnya, posisi sering diperlukan saat melas atau memesinan bagian dengan geometri yang lebih kompleks.
Tugas umum lainnya meliputi cat, pelapisan, dan inspeksi.
3 Manfaat Tidak Jelas dari Penggunaan Posisi Robot
Memperluas ruang kerja robot tentu merupakan alasan yang memaksa untuk memilih posisi. Namun, ada juga manfaat lainnya yang sedikit kurang jelas:
- Proses paralel — Beberapa posisi memungkinkan beberapa workpiece dipasang di sisi yang berseberangan. Ini memungkinkan dua atau lebih operasi dilakukan secara bersamaan dengan beberapa robot, seperti dalam contoh ini dari ABB.
- Kecil footprint — Meskipun tidak intuitif, posisi dapat sebenarnya mengurangi jumlah ruang lantai yang digunakan oleh sel robot dibandingkan, misalnya, dengan menggunakan jenis sumbu tambahan lain dengan workpiece diletakkan di bangku.
- Kapasitas beban tinggi — Beberapa posisi dapat menangani workpiece yang sangat besar dan berat. Apa pun tugas Anda, kemungkinan ada posisi yang dapat menangani beban.
5 Tipe Umum Posisi Robot
Ada banyak tipe posisi robot tetapi berikut adalah yang paling umum:
1. Meja Putar
Tipe paling dasar dari posisi, meja putar duduk di lantai atau bangku kerja dan memutar workpiece di sekitar satu sumbu saja (sumbu vertikal). Mereka umum digunakan dalam pemesinan robot, seperti yang kita lihat dalam proyek Protolab dengan RoboDK (meja putar tidak terlihat bergerak dalam video ini).
2. Posisi Satu Sumbu
Meja putar hanyalah tipe spesifik dari posisi rotasi satu sumbu. Namun, posisi satu sumbu ada untuk hampir setiap orientasi. Yang paling umum memutar workpiece di sekitar sumbu horizontal dengan cara yang mirip dengan bubut.
3. Kepala dan Ekor
Jika workpiece Anda terlalu panjang atau terlalu berat untuk satu posisi, pendekatan umum adalah menggabungkan dua posisi satu sumbu, dengan satu dipasang di setiap ujung workpiece (disebut kepala dan ekor). Kontrol disinkronkan sehingga mereka secepat mudah diprogram seperti satu posisi.
4. Posisi Multi-sumbu
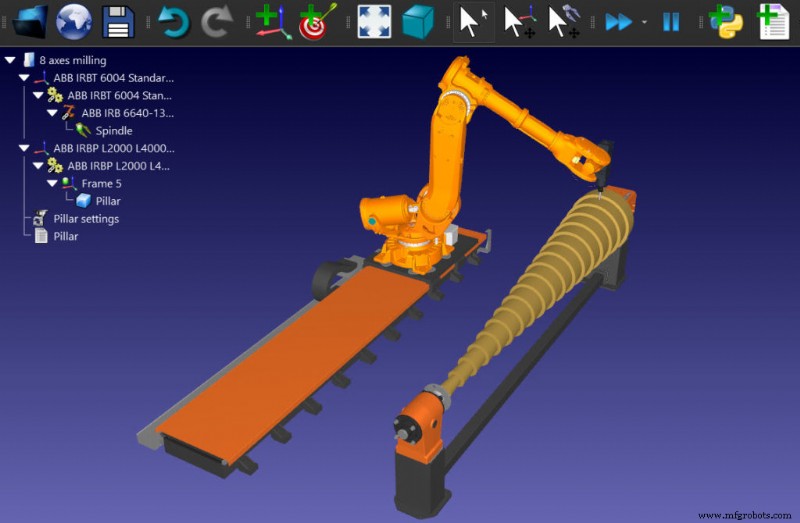
Ini di mana hal menjadi kompleks. Anda dapat menemukan posisi dalam hampir setiap konfigurasi dan orientasi. Yang paling sederhana menggabungkan dua sumbu terprogram pada posisi yang sama, yang paling kompleks dapat disesuaikan dengan hampir sebanyak sumbu yang Anda inginkan.
5. Posisi 3-Sumbu (Roda Rias)
Tipe sangat umum dari posisi multi-sumbu adalah “roda rias.” Ini mencakup 3 sumbu terprogram yang bekerja secara independen. Untuk beroperasi dengan benar, mereka perlu diseimbangkan dengan memiliki bobot yang sama di kedua sisi, yang biasanya berarti dua workpiece yang sama jenis.
Cara Memilih Posisi Robot Terbaik untuk Anda
Posisi terbaik untuk Anda akan bergantung pada kebutuhan aplikasi Anda.
Anda akan ingin mempertimbangkan pertanyaan seperti:
- Berapa banyak ruang yang kita miliki untuk memasang robot dan posisi?
- Geometri workpiece kita seperti apa?
- Apakah workpiece terlalu besar atau berat untuk satu posisi?
- Gaya posisi mana yang paling masuk akal?
- Beban apa yang diperlukan posisi?
Setelah Anda menentukan tipe posisi terbaik, lihat berbagai produsen posisi robot untuk menemukan model yang sesuai.
RoboDK sudah mencakup banyak posisi dari ABB dan KUKA di Robot Library kami. Namun, ada lebih banyak penyedia posisi yang kami dengan senang hati integrasikan ke dalam RoboDK atas permintaan.
Anda juga dapat membuat posisi Anda sendiri dan menyinkronkannya dengan robot Anda. Dengan perangkat lunak RoboDK Anda juga dapat mengoptimalkan gerakan sumbu eksternal Anda sesuai dengan pengaturan yang Anda inginkan.
Tugas apa yang menurut Anda akan mendapat manfaat dari posisi robot? Beritahu kami di komentar di bawah atau bergabunglah dalam diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.



