10 Cara Terbukti untuk Mempersonalisasi Antarmuka RoboDK untuk Alur Kerja yang Lebih Baik
Setiap pengguna robot memiliki selera yang berbeda untuk pemrograman. Inilah 10 cara hebat untuk menyesuaikan antarmuka RoboDK agar sesuai dengan Anda.
Apakah Anda pernah mencoba membuat sarapan untuk diri sendiri di dapur orang lain?
Ini merupakan mimpi buruk, bukan!?
Anda tidak tahu di mana peralatan makan ada, pemanggang roti memiliki array tombol yang membingungkan, dan kulkas terlihat lebih sulit untuk dinavigasi dari gunung-gunung Mordor.
Ini persis seperti apa yang bisa dirasakan saat Anda mencoba menggunakan perangkat lunak pemrograman yang berbeda dari yang Anda gunakan biasanya. Antarmuka tidak terlihat benar dan bisa memakan waktu untuk terbiasa dengannya.
Tapi, dengan RoboDK Anda tidak perlu berkompromi. Antarmuka sangat dapat disesuaikan. Ada opsi untuk mengubah berbagai aspek yang menakjubkan untuk sesuai dengan kebutuhan Anda.
Inilah 10 cara yang sangat berguna untuk menyesuaikan antarmuka RoboDK untuk preferensi Anda.
1. Ubah ke Dark Mode
Beberapa tahun yang lalu, saat saya masih di kampus, salah satu rekan kerja saya memberi tahu saya tentang manfaat beralih ke “dark mode” saat Anda memprogram.
Sebagian besar paket perangkat lunak menggunakan latar belakang putih dengan teks hitam. Dark mode membalikkan semua warna sehingga menjadi kebalikannya, y. terang terang pada latar belakang hitam. Banyak orang mengatakan bahwa dark mode mengurangi kelelahan mata (dan ada beberapa bukti bahwa itu mengurangi berkedip pada monitor CRT lama).
Ada teori yang bertentangan tentang apakah dark mode benar-benar lebih baik untuk mata Anda saat ini dengan layar modern — jauh lebih baik untuk istirahat mata Anda secara teratur saat memprogram — tapi kita bisa mengatakan satu hal dengan pasti: beberapa orang menyukai dark mode.
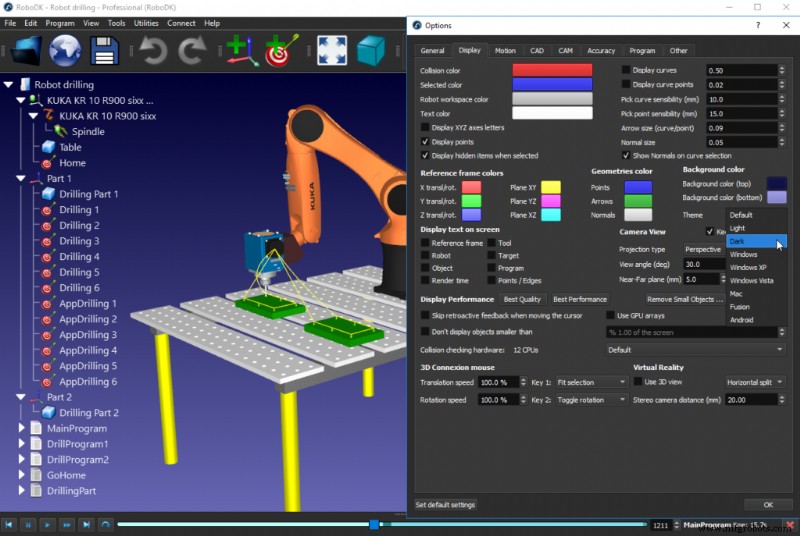
Jika Anda adalah penggemar dark mode, RoboDK sekarang akan mengaktifkannya secara otomatis saat Anda telah mengatur OS Anda ke dark mode. Anda juga dapat menyesuaikan ini di opsi Tampilan (pilih Alat > Jendela Opsi > Tab Tampilan).
Dengan layar OLED (bukan LCD), dark mode juga dapat mengurangi daya yang digunakan oleh layar, yang bagus jika Anda menggunakan RoboDK dengan daya baterai.
2. Pilih Semua Warna
Bahkan jika Anda tidak menggunakan dark mode, Anda dapat mengubah hampir semua warna di RoboDK untuk sesuai dengan preferensi Anda.
Warna yang dapat Anda ubah termasuk: warna tabrakan, warna teks, warna titik, warna latar belakang, warna kerangka referensi, dan warna item yang dipilih.
Semua ini dapat diubah melalui Alat > Jendela Opsi > Tab Tampilan.
3. Sesuaikan Mode Mouse Favorit Anda
Sebagai pengguna berbagai program grafik 3D, saya tahu betapa mengganggunya saat Anda beralih ke program baru dan mode mouse berbeda. Tiba-tiba, atas menjadi bawah dan bawah menjadi atas, fungsi roda mouse berubah, dan fungsi tombol terbalik.
RoboDK memungkinkan Anda untuk mengubah mode mouse ke mode mana pun yang Anda sukai melalui Menu Alat > Jendela Opsi > Tab Umum.
4. Sesuaikan Otomatis dengan Paket CAD/CAM Favorit Anda
Jika Anda telah mengintegrasikan paket CAD/CAM favorit Anda ke dalam RoboDK, menggunakan salah satu plugin kami, Anda dapat membuat RoboDK menyesuaikan gaya visual dan mode mouse untuk program tersebut secara otomatis.
Misalnya, jika Anda menggunakan plugin SolidWorks, Anda dapat mengatur “tema SolidWorks” melalui menu plugin.
5. Ubah Bahasa
Selalu lebih mudah untuk menavigasi perangkat lunak baru jika menu ditulis dalam bahasa asli Anda.
Di RoboDK, Anda dapat mengubah bahasa dengan mudah melalui Menu Alat > Bahasa.
Pada saat penulisan, ini berisi dukungan untuk 16 bahasa yang paling umum. Tidak semua bahasa telah diterjemahkan sepenuhnya, tetapi fungsionalitas kunci direpresentasikan.
6. Beralih Perspektif
Program yang menggunakan grafik 3D menderita masalah yang menarik. Kadang-kadang Anda ingin melihat objek seperti yang Anda lihat di dunia nyata (dengan efek perspektif realistis). Kadang-kadang lainnya, Anda ingin tampilan mencerminkan dimensi lebih akurat, bahkan jika model terlihat kurang realistis.
Anda dapat beralih antara dua tampilan (perspektif dan ortografis) melalui Menu Alat > Jendela Opsi > Tab Tampilan.
7. Beralih Format Angka
Semua negara di dunia dapat dibagi menjadi dua kelompok: mereka yang menggunakan titik (.) untuk memisahkan angka desimal dan mereka yang menggunakan koma (,).
Misalnya:
- Di Jepang, angka ditulis dalam bentuk ini: 1.234.567,89 — Bentuk ini digunakan oleh sekitar 41% negara di dunia.
- Di Swedia, angka ditulis dalam bentuk ini: 1.234.567,89 — Bentuk ini digunakan oleh sekitar 55% negara di dunia.
- Akhirnya, di Kanada, angka ditulis dalam kedua bentuk tergantung pada konteks. — Ini adalah kasus di sekitar 4% negara di dunia.
Anda dapat mengubah locale angka RoboDK melalui Menu Alat > Jendela Opsi > Tab Umum.
8. Atur Ukuran dan Gaya Pohon
Pohon program terlihat di sebelah kiri jendela RoboDK. Ini berisi semua objek dan instruksi program untuk simulasi saat ini.
Kadang-kadang, Anda akan ingin zoom out dari pohon program untuk mendapatkan tampilan yang lebih lengkap dari semua item di dalamnya. Kadang-kadang lainnya, Anda akan ingin zoom kembali ke dalam.
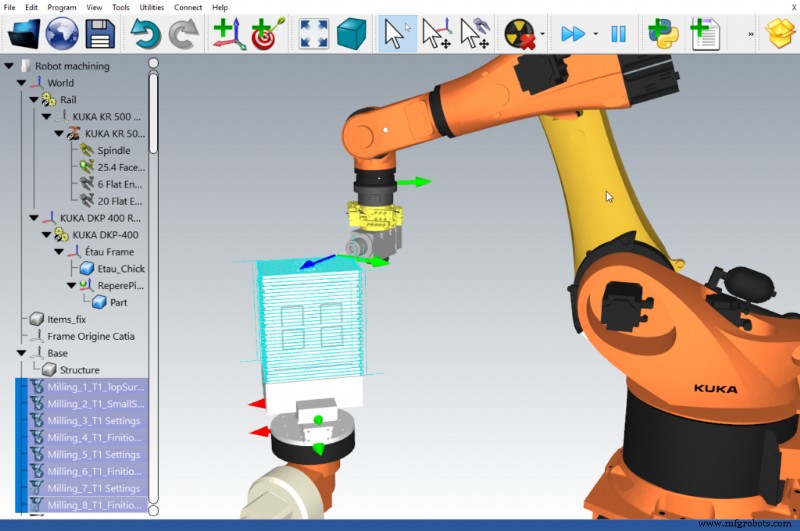
Anda dapat mengubah ukuran pohon program dengan menahan tombol Ctrl dan memutar roda mouse Anda.
Anda juga dapat mengubah latar belakang pohon dari transparan menjadi docked dan sebaliknya melalui Menu Tampilan > Tampilkan Pohon di Dalam Jendela.
9. Optimalkan untuk Kecepatan atau Performa
RoboDK bekerja cukup baik pada komputer dengan performa rendah. Namun, Anda mungkin ingin mengubah beberapa pengaturan tampilan untuk mengurangi beban komputasi.
Ada 3 opsi yang melibatkan performa tampilan yang dapat Anda temukan melalui Menu Alat > Jendela Opsi > Tab Tampilan. Ini memungkinkan Anda untuk menyesuaikan tampilan untuk Kualitas Terbaik atau Performa Terbaik. Atau, Anda dapat menggunakan Simplify Object untuk mengurangi jumlah vertik dalam model 3D.
10. Pilih Mode Sudut Euler
Sudut Euler adalah metode yang digunakan dalam robotika untuk mewakili lokasi dan orientasi di ruang. Menyakitkan, setiap produsen robot dan paket CAD/CAM menggunakan konvensi yang sedikit berbeda untuk sudut Euler untuk mewakili lokasi sistem koordinat (juga dikenal sebagai pose) dengan sistem koordinat lain.
RoboDK mendukung konvensi sudut Euler dari semua produsen robot utama. Anda dapat mengubah konvensi yang digunakan melalui pengaturan setiap sistem koordinat atau pengaturan default di Menu Alat > Jendela Opsi > Tab Umum.
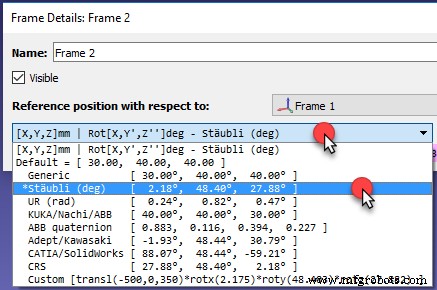
Untuk pengenalan lengkap tentang sudut Euler, lihat artikel kami Sudut Euler Robot: Panduan Dasar Penting.
Apa pun preferensi Anda, RoboDK memiliki opsi untuk Anda!
Bagaimana Anda ingin menyesuaikan RoboDK? Beritahu kami di komentar di bawah atau bergabunglah dalam diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.