Menguasai Pemrograman Robot FANUC: 5 Teknik Ahli Teruji
Anda telah memutuskan bahwa robot FANUC adalah pilihan terbaik untuk aplikasi yang Anda pilih.
Namun, cara terbaik untuk memprogram FANUC apa?
Apakah Anda benar-benar memiliki pilihan atau harus menggunakan opsi default yang disediakan oleh produsen?
Dengan robot-warna kuning khasnya, produsen robot Jepang FANUC adalah pilihan populer bagi orang yang ingin menambahkan otomatisasi robotika ke bisnis mereka.
Anda ingin memastikan mendapatkan hasil maksimal dari robot yang Anda pilih… dan itu berarti memilih metode pemrograman terbaik.
Mengapa Cara Default Memprogram FANUC Terbatas
Anda mungkin mengasumsikan bahwa Anda diwajibkan menggunakan metode pemrograman default yang disediakan oleh FANUC. Ini adalah asumsi umum; memang benar bahwa banyak orang menggunakan metode default untuk memprogram robot FANUC mereka.
Ada 2 metode default pemrograman dengan robot FANUC.
Ini adalah:
- TP — Ini adalah bahasa yang digunakan oleh teach pendant FANUC. Mereka dapat diedit oleh teach pendant dan disimpan sebagai file biner.
- Karel — Ini adalah bahasa pemrograman turunan Pascal (seperti banyak bahasa robot industri). Ini dapat digunakan untuk memprogram robot menggunakan editor teks.
Jika Anda atau seseorang di tim Anda memiliki pengalaman pemrograman Karel, atau jika Anda memiliki pengalaman menggunakan teach pendant FANUC, metode pemrograman ini mungkin merupakan opsi yang layak bagi Anda.
Namun, metode default pemrograman robot seringkali jauh lebih sulit digunakan daripada yang seharusnya. Mereka juga kehilangan fungsionalitas canggih yang datang dengan metode pemrograman lainnya.
Anda mungkin kehilangan pemrograman yang lebih intuitif dan canggih jika Anda hanya memilih opsi default.
5 Cara Ahli Memprogram Robot FANUC
Cara terbaik untuk memprogram robot adalah yang menggunakan keterampilan yang Anda miliki secara maksimal. Satu yang juga memungkinkan Anda mengakses semua kemampuan yang Anda butuhkan dari robot.
Ini adalah 5 cara hebat untuk memprogram robot FANUC Anda; cara yang memanfaatkan keterampilan dan kemampuan robot secara optimal:
1. Dengan Teach Pendant
Tentu saja, cara default memprogram robot digunakan secara luas oleh ahli dalam pemrograman FANUC. Teach pendant yang datang dengan robot akan memungkinkan Anda mengakses banyak aspek fungsionalitas intinya.
Pemrograman teach pendant melibatkan banyak pekerjaan; menekan tombol, menavigasi menu, dan mendorong robot menuju posisi yang diinginkan dengan mata (teknik yang dikenal sebagai “jogging”). Membuat program dengan ukuran dan kompleksitas yang wajar adalah proses yang lama. Ini juga merupakan proses yang sama menyakitkan untuk membuat perubahan pada program nanti.
Pemrograman teach pendant dapat canggih di tangan yang tepat. Namun, masalah utamanya adalah ini adalah metode pemrograman online yang memakan waktu lama. Ini berarti robot harus diambil dari operasi untuk direprogram, yang menurunkan produktivitasnya.
2. Dengan Pemrograman Offline Berbasis Teks
Anda dapat mengurangi dampak negatif pemrograman online dengan menggunakan pemrograman offline dengan robot FANUC Anda. Ini berarti Anda membuat program di komputer. Anda kemudian dapat mengunduhnya ke kontroler robot saat selesai.
Bentuk paling sederhana dari pemrograman offline adalah mengkode program di editor teks; menggunakan bahasa pemrograman Karel FANUC. Namun, ini memerlukan Anda memiliki banyak pengalaman memprogram robot FANUC. Ini tidak memiliki cara untuk Anda mendebug program saat berjalan. Akibatnya, tahap debug pada robot fisik akan lebih lama dan menyebabkan penundaan yang sama seperti pemrograman online.
3. Dengan Pemrograman Offline Grafis
Cara yang lebih baik untuk memprogram robot FANUC Anda secara offline adalah menggunakan perangkat lunak pemrograman offline khusus. Ini memungkinkan Anda membuat dan mendebug program robot. Anda dapat melakukannya menggunakan simulator grafis sebelum Anda pernah perlu mengeluarkan robot dari produksi.
Tentu saja, beberapa alat pemrograman offline lebih mudah digunakan daripada yang lain. Misalnya, RoboDK adalah perangkat lunak pemrograman dan simulasi offline yang dapat digunakan oleh siapa saja, bahkan tanpa pengalaman robotika.
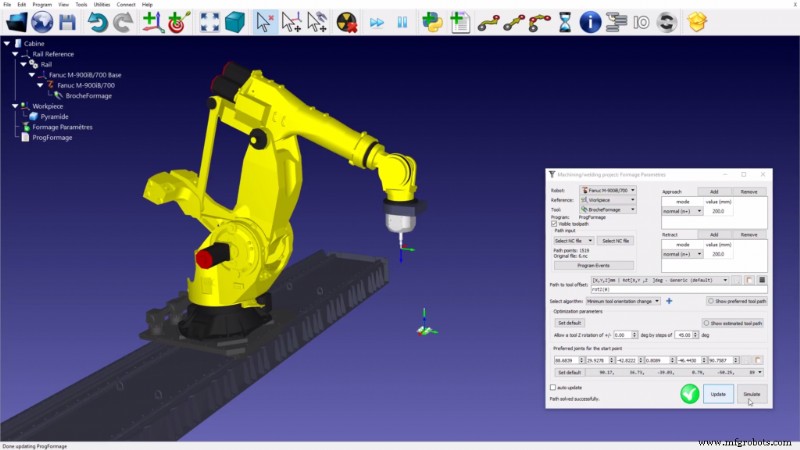
RoboDK menyediakan antarmuka grafis intuitif dan menambahkan kemampuan ekstra ke pemrograman robot Anda. Ini tidak tersedia dengan metode konvensional seperti; wizard pemesinan khusus, kemampuan pencetakan 3D, dan banyak lagi.
4. Dengan Bahasa Pemrograman Favorit Anda
Jika Anda adalah programmer yang berpengalaman tetapi tidak memiliki banyak pengalaman spesifik dengan FANUC atau robotika, Anda mungkin bertanya-tanya apakah Anda dapat memprogram robot Anda menggunakan bahasa favorit Anda.
Dahulu, ini akan sulit karena akan melibatkan pembuatan pustaka penutup dan mungkin pustaka komunikasi jaringan untuk berinteraksi dengan kontroler robot. Namun, sekarang ini baik mungkin dan mudah.
Dengan RoboDK, Anda dapat menggunakan salah satu dari beberapa bahasa pemrograman tingkat tinggi untuk memprogram FANUC Anda. Anda dapat menguji program secara offline di simulator sebelum mengunduhnya ke robot.
5. Dengan Probe Tangan
Keempat metode sebelumnya melibatkan setidaknya pemahaman tentang geometri dan pemrograman robot. Bahkan dengan perangkat lunak offline grafis, tempat Anda dapat menyeret robot di sekitar simulasi grafis. Anda masih perlu memikirkan bagaimana lingkungan simulasi berhubungan dengan lingkungan dunia nyata.
Setelah semua itu dikatakan, ada satu cara ahli lainnya untuk memprogram robot FANUC yang bahkan lebih mudah digunakan dari yang lainnya.
Dengan RoboDK TwinTrack, Anda dapat membuat program dengan hanya melacak gerakan yang diinginkan robot menggunakan probe tangan. Robot kemudian memutar ulang gerakan yang tepat tersebut. TwinTrack juga kompatibel dengan pemrograman offline jadi tidak perlu mempengaruhi produksi robot.
Apa Cara Terbaik untuk Memprogram Robot FANUC Anda?
Jadi, metode pemrograman mana yang akan terbaik untuk Anda?
Seperti yang disebutkan, metode pemrograman terbaik adalah yang memanfaatkan keterampilan yang Anda miliki sebagai programmer secara optimal dan memungkinkan Anda mengakses sebagian besar kemampuan robot.
Tentu, metode default yang datang dengan robot FANUC mungkin memenuhi kriteria ini.
Dengan opsi lain yang tercantum dalam artikel ini, Anda dapat mengakses fungsionalitas yang lebih canggih lebih mudah. Anda tidak perlu menekan tombol secara berulang pada teach pendant robot atau membingungkan diri dengan bahasa pemrograman Karel.
Jika Anda ingin mencoba memprogram FANUC dengan RoboDK, Anda dapat mendapatkan versi uji coba gratis di halaman unduhan RoboDK.
Untuk instruksi lebih lanjut tentang cara memprogram robot FANUC dengan RoboDK, kunjungi halaman dokumentasi khusus kami.
Perjuangan apa yang Anda hadapi memprogram robot FANUC? Beritahu kami di komentar di bawah atau bergabunglah dengan diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.



