Parallel Robots: Boosting Stability and Speed for Medical and Industrial Applications
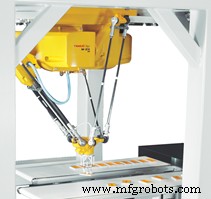
Parallel robots, berbanding dengan serial robots, memiliki beberapa lengan ringan dan sederhana antara basis tetap dan bagian yang dapat bergerak. Setiap lengan dikontrol oleh motornya sendiri dan geraknya dikoordinasikan oleh komputer. Lengan ditempatkan sedekat mungkin dengan basis robot, dan rangkaian independen bekerja sama secara independen dari posisi rangkaian lain. Ini memungkinkan stabilitas dan kekakuan lengan yang meningkat dengan waktu siklus yang lebih cepat daripada otomatisasi serial.
Sebagian besar aplikasi medis menggunakan serial robots, tetapi kelemahan dapat terjadi karena robot serial biasanya besar dan berat. Parallel robots menjanjikan untuk digunakan dalam aplikasi medis karena arsitektur yang kompak dan ringan, sterilisasi yang mudah, dan perilaku yang aman di dekat singularity.
Industri penerbangan dan angkasa menggunakan parallel robots, khususnya mesin Tricept. T9000 adalah model yang paling baru dirilis, dan T605 dan T805 juga memadai untuk operasi penerbangan dan angkasa. Semua model telah digunakan untuk pemesinan struktural penerbangan dan angkasa, serta operasi lain seperti deburring, pengelasan, dan perakitan bagian. Tricept adalah robot PKM hybrid 5 atau 6 DOF yang dikontrol. Tiga aktuatornya sama persis, dan ia memiliki sistem pengukuran langsung. Tricept mempromosikan redundansi dan fleksibilitas, dan membantu menghemat waktu antara operasi.
Parallel robots dapat digunakan di berbagai industri. Robot parallel Adept Quattro s650H dirancang untuk aplikasi berkecepatan tinggi dalam material handling, packaging, dan assembly. Dengan 240 siklus per menit, ia adalah pick-and-place robot tercepat di industri. Ini memiliki desain empat lengan dan algoritma kontrol canggih. Work envelope yang luas mendorong throughput tinggi dan gerakan yang mulus.
Robot parallel kinematik Fanuc F2000i memiliki konstruksi hexapod yang memungkinkan akurasi. Ia digunakan untuk pemesinan, manipulasi bagian, dan pemrosesan laser. Desain hexapod adalah jenis robot parallel kinematik yang paling populer, dan juga disebut sebagai Stewart platform.
Delta robots adalah jenis parallel robot lainnya, dengan tiga aktuator yang mengontrol semua tiga derajat kebebasan translasi dari platform mobile. Biasanya digunakan sebagai pick-and-place robot. SIG Robotics menawarkan XR Delta.
Parallel robot populer lainnya adalah NanoStage Six dari Adept Robotics, SurgiScope dari Elekta IGS, dan Quickstep dari Krause & Mauser Group.
RobotWorx dapat membantu setiap perusahaan memutuskan dan mengintegrasikan setup robotik parallel ke lantai pabrik mereka. Jika Anda tertarik untuk mempelajari lebih lanjut cara memilih robot dan workcell yang tepat, hubungi RobotWorx online atau di 877-762-6881.



