Membandingkan Skema Alamat-Otomatis untuk Sistem Akses Mobil Bluetooth
Sistem akses mobil Bluetooth Low Energy (BLE) biasanya memiliki modul pusat dan beberapa node satelit yang berkomunikasi melalui bus Controller Area Network (CAN) atau Local Interconnect Network (LIN). Satelit ditempatkan secara strategis di sekitar kendaraan untuk memperluas jangkauan BLE.
Para perancang bertujuan untuk menyederhanakan manufaktur satelit dengan menggunakan desain PCB tunggal dan firmware yang sama di semua node. Uniformisasi ini, namun, memerlukan mekanisme internal untuk modul pusat untuk menetapkan alamat CAN atau LIN unik kepada setiap satelit setelah pemasangan.
Pendekatan kabel tradisional menggunakan daisy-chain LIN yang khusus untuk mendistribusikan ID CAN selama manufaktur. Antarmuka LIN kemudian dinonaktifkan untuk seumur hidup kendaraan. Alternatif mengurangi biaya bill-of-materials (BOM) dengan mengganti bus LIN khusus dengan rangkaian diskrit minimal. Opsi yang benar-benar nirkabel menghilangkan hardware tambahan sepenuhnya, memanfaatkan infrastruktur BLE yang ada untuk melakukan penetapan alamat.
Dengan menghilangkan kebutuhan akan hardware LIN khusus, metode nirkabel memotong kabel, BOM, dan overhead dari menyimpan serta merakit komponen yang tidak diperlukan. Artikel ini pertama meninjau teknik alamat-otomatis kabel sebelum membahas pendekatan nirkabel.
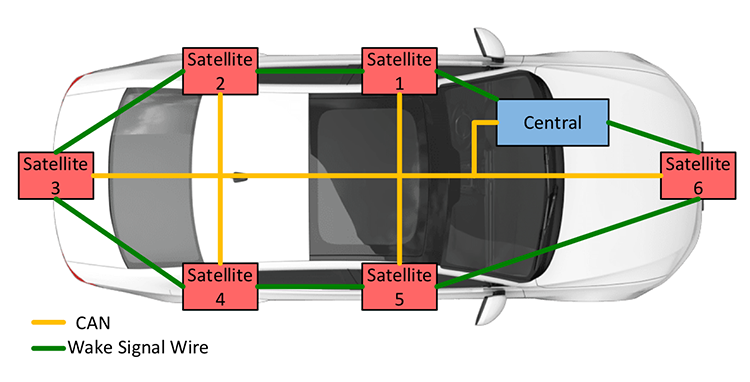
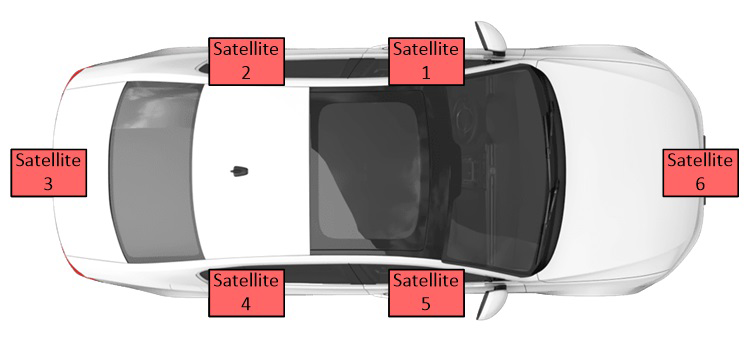
Sistem akses mobil modern semakin banyak mengadopsi BLE untuk fungsi phone-as-a-key atau digital-key. Sistem ini bekerja seperti setup passive-entry, passive-start tetapi mengganti kunci tradisional dengan smartphone pengemudi. Konfigurasi umum terdiri dari satu modul pusat dan enam hingga dua belas modul satelit, masing-masing mampu menerima sinyal BLE dari ponsel atau kunci (Gambar 1).
Gambar 1. Contoh penempatan modul satelit BLE di seluruh kendaraan.
Agar sistem phone-as-a-key dapat membuka kunci, modul pusat harus menentukan kapan ponsel atau kunci berada di zona pembuka kunci kendaraan. Ini dicapai dengan mensinayangkan sinyal yang diterima oleh beberapa modul satelit yang tersebar di lokasi strategis seperti pintu penumpang, panel rocker, bagasi, dan punggung.
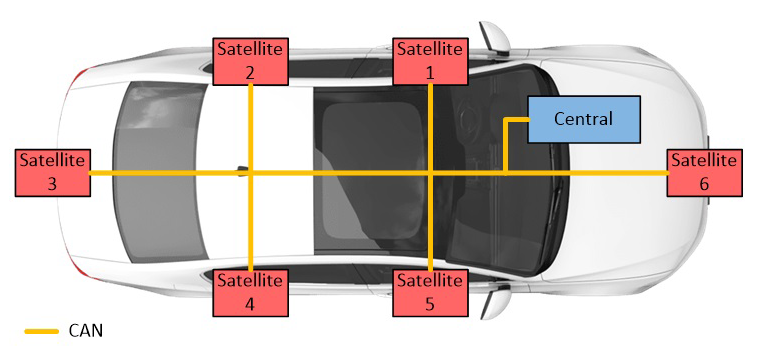
Modul pusat berkomunikasi dengan satelit melalui CAN atau LIN. Menggunakan data dari setiap satelit, ia mensinayangkan lokasi ponsel dan memutuskan apakah akan memberikan akses. Gambar 2 mengilustrasikan topologi komunikasi berbasis CAN.
Gambar 2. Bus CAN sebagai jaringan komunikasi utama antara modul pusat dan satelit.
Alamat CAN setiap satelit memungkinkan modul pusat mengidentifikasi sumber data masuk. Memberikan ID atau alamat CAN unik kepada setiap satelit esensial untuk operasi yang benar. Daripada mengkodekan PCB yang berbeda untuk setiap satelit, produsen lebih memilih desain PCB tunggal yang menjalankan firmware yang sama di semua node. Pendekatan ini mengurangi kompleksitas inventori dan memungkinkan pemasangan modul yang sama di lokasi kendaraan apa pun.
Karena semua satelit identik dan belum dialamat saat pemasangan, skema alamat-otomatis pasca-pemasangan diperlukan.
Alamat-otomatis kabel: metode daisy-chain LIN
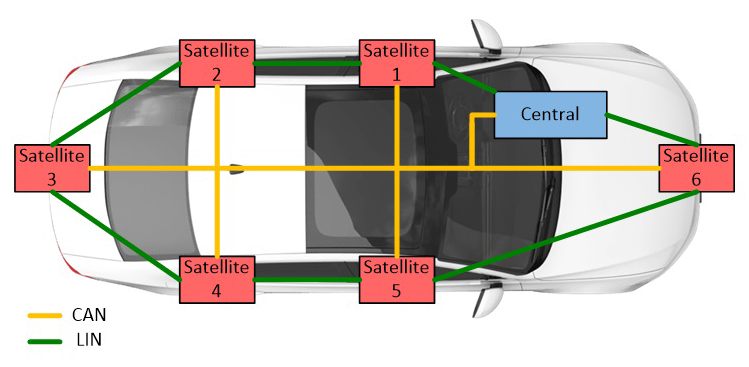
Saat ini, banyak OEM menggunakan bus LIN terpisah untuk penetapan alamat CAN satu kali. Modul pusat mengirim alamat CAN melalui LIN ke satelit pertama; node itu meneruskan alamat berikutnya ke satelit kedua, dan seterusnya (Gambar 3). Setiap modul memerlukan dua PHY LIN—satu untuk transmisi dan satu untuk penerimaan—yang hanya digunakan selama alamat-otomatis. Dengan enam hingga dua belas satelit, kendaraan mungkin membutuhkan 14 hingga 26 PHY LIN, meningkatkan BOM dan kompleksitas.
Gambar 3. Arsitektur alamat-otomatis daisy-chain LIN.
Alamat-otomatis kabel: metode satu kabel
Texas Instruments memperkenalkan alternatif hemat biaya yang mengganti PHY LIN dengan MOSFET dan beberapa resistor. Dalam skema ini, semua satelit mengabaikan bus CAN sampai sinyal bangun diterima pada garis P_IN (Gambar 4). Modul pusat memulai proses dengan memancarkan P_IN1 melalui Q1. Satelit pertama menerima sinyal bangun, mulai mendengarkan bus CAN, dan menerima ID CAN-nya. Setelah mengakui penerimaan, ia mengirim sinyal bangun ke satelit berikutnya, dan urutan berulang sampai setiap node dialamat.
klik untuk gambar lebih besar Gambar 4. Alamat-otomatis satu kabel mengganti PHY LIN dengan MOSFET dan resistor.
Meskipun metode ini mengurangi jumlah komponen, masih memerlukan koneksi kabel yang khusus antara modul pusat dan setiap satelit (Gambar 5).
Gambar 5. Kabel yang diperlukan untuk arsitektur alamat-otomatis satu kabel.
Alamat-otomatis nirkabel/pengganti kabel
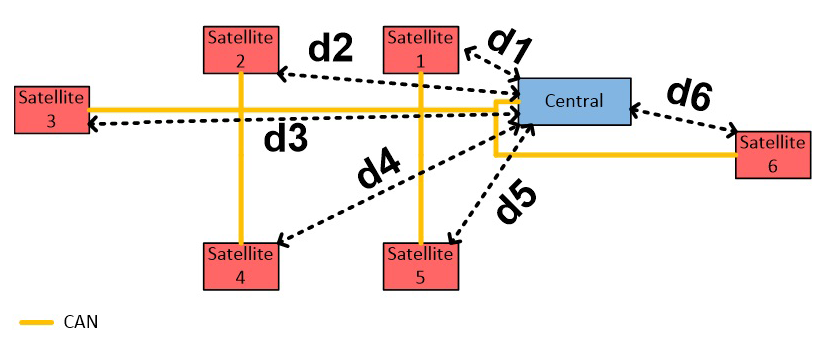
Solusi TI lain menghilangkan kabel tambahan sepenuhnya dengan menggunakan lokalisasi BLE. Tijdens manufaktur atau penggantian modul, modul pusat menetapkan alamat CAN berdasarkan jarak yang diukur (dihasilkan dari RSSI). Satelit terdekat dengan modul pusat menerima ID CAN terendah, diikuti oleh modul yang semakin jauh. Lokasi fisik sebenarnya tidak diperlukan; konsistensi jarak yang diukur menjamin penomoran yang dapat diulang.
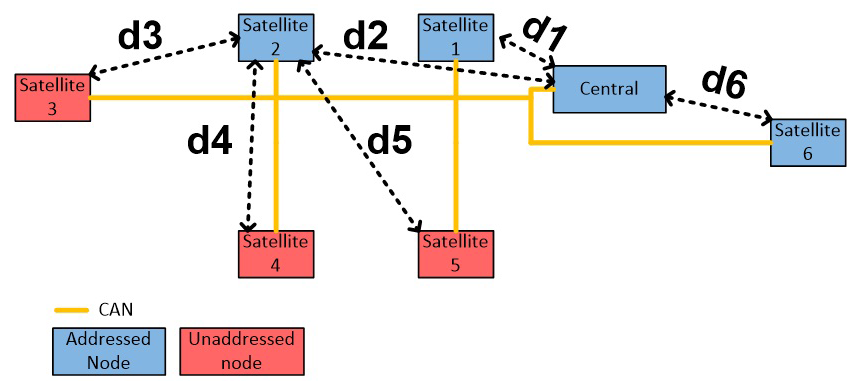
Misalnya, jika jarak yang diukur memenuhi d1 < d6 < d5 < d2 < d4 < d3, modul pusat dapat dengan andal menetapkan alamat 1 hingga 6. Jika dua satelit menghasilkan jarak yang mirip, satelit yang sudah dialamat dapat berfungsi sebagai referensi sekunder untuk membedakannya (Gambar 7).
Gambar 6. Hubungan jarak yang digunakan untuk alamat-otomatis nirkabel.
Gambar 7. Menggunakan satelit yang sudah dialamat untuk menyelesaikan ambigu jarak.
Detail implementasi
Sesuai dengan Generic Access Profile (GAP) BLE, modul pusat disebut “scanner” dan satelit disebut “advertiser.” Lapisan GAP mengelola penemuan perangkat, pembuatan link, dan keamanan. Dua status kunci adalah:
Advertiser: Miarankan data iklan yang dapat terhubung, termasuk alamat perangkat unik dan nama opsional.
Scanner: Memindai iklan, mengirim permintaan pemindaian, dan memulai koneksi.
Selama alamat-otomatis, setiap advertiser miarankan dengan pengacak acak untuk mencegah duplikasi. Scanner berulang kali mengukur RSSI, merata-ratakan nilai, dan memilih advertiser terdekat. Kemudian ia mengirim permintaan pemindaian, mentransmisikan pesan CAN alamat-otomatis, dan menunggu konfirmasi. Setelah konfirmasi, advertiser berhenti miarankan dan melanjutkan ke node berikutnya. Siklus ini berulang sampai semua satelit dialamat.
Hasil
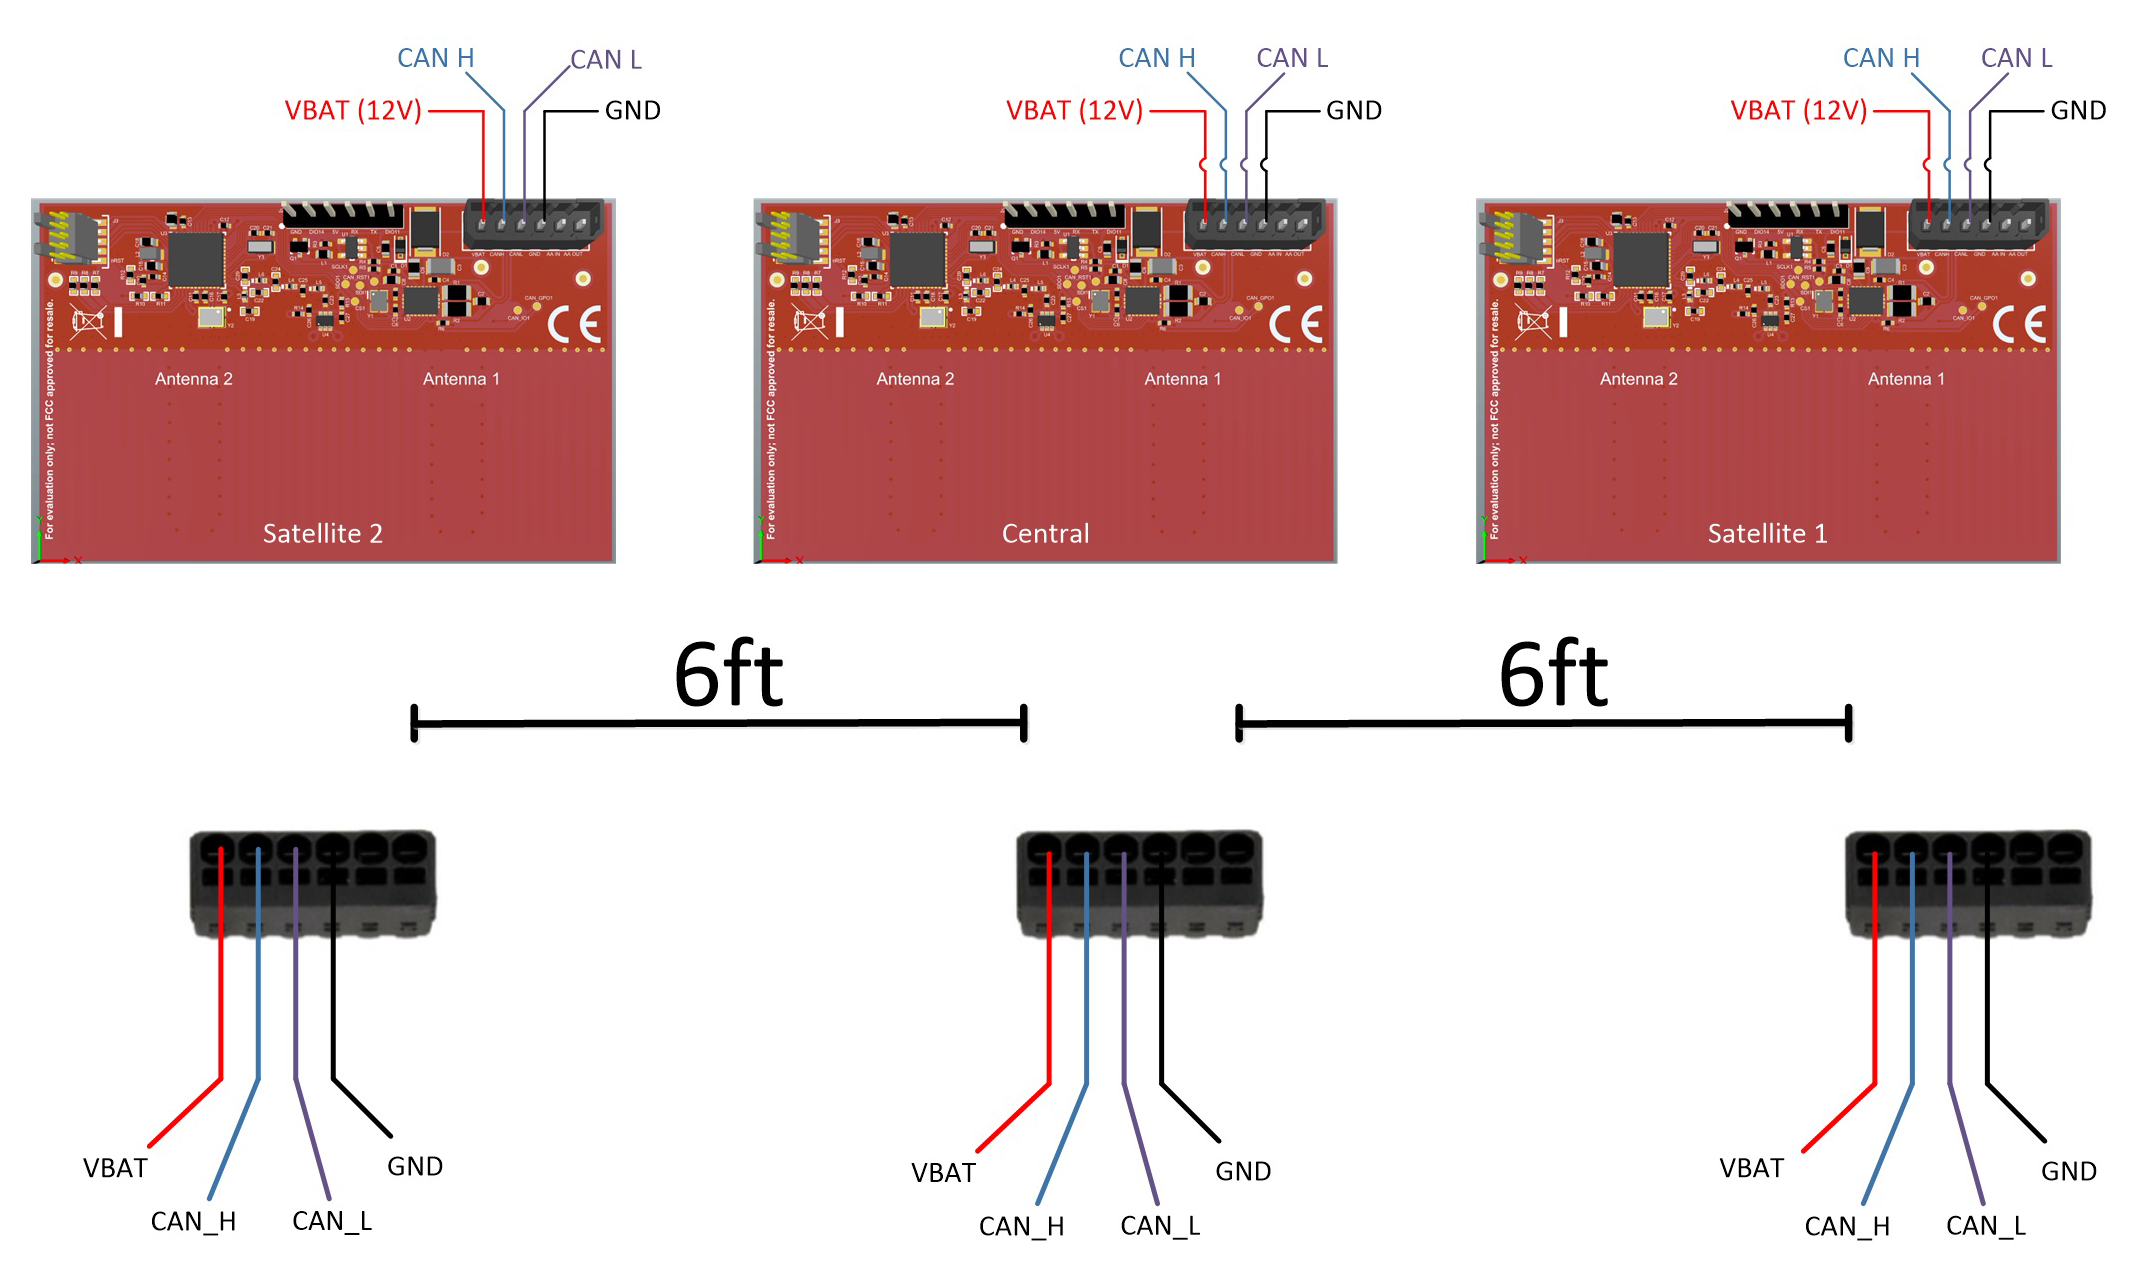
Pengujian menggunakan desain referensi satelit Bluetooth Low Energy + CAN TI dan kabel 12 kaki dengan jarak ~6 kaki antara konektor (Gambar 9). Scanner menggunakan durasi pemindaian 1 detik dengan window/interval 250 ms; advertisers miarankan setiap 100 ms. Sepuluh sampel RSSI diambil per node, dan rata-rata digunakan untuk memperkirakan jarak.
Gambar 9. Setup uji perangkat keras menggunakan desain referensi TIDA-020032.
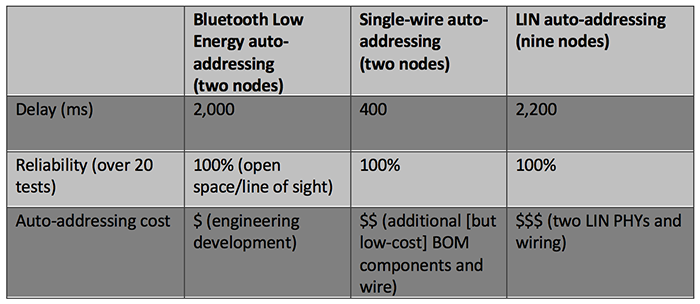
Tabel 1 merangkum keterlambatan, keandalan, dan biaya implementasi dari tiga metode. Pendekatan nirkabel membutuhkan waktu alamat sekitar lima kali lebih lama dibandingkan skema kabel, tetapi menawarkan BOM terendah dan menghilangkan kabel. Kinerja dapat ditingkatkan dengan menyempurnakan parameter BLE dan memperhitungkan variasi propagasi RF.
Tabel 1. Perbandingan teknik alamat-otomatis
Untuk data uji satu kabel yang rinci, lihat panduan referensi modul satelit Bluetooth Low Energy + CAN akses mobil TI. Saat memilih strategi alamat-otomatis, pertimbangkan biaya, kompleksitas kabel, dan kebutuhan akan fleksibilitas pasca-manufaktur.
* Untuk detail tambahan dan hasil uji pada metode alamat-otomatis satu kabel, konsultasikan panduan desain referensi modul satelit Bluetooth Low Energy + CAN akses mobil Texas Instruments.
Referensi
Spesifikasi inti Bluetooth
Standar untuk Kumpulan Koneksi Menciptakan Standar Keselamatan Baru, Bluetooth SIG
>> Artikel ini awalnya diterbitkan di situs kawan kami, EDN.




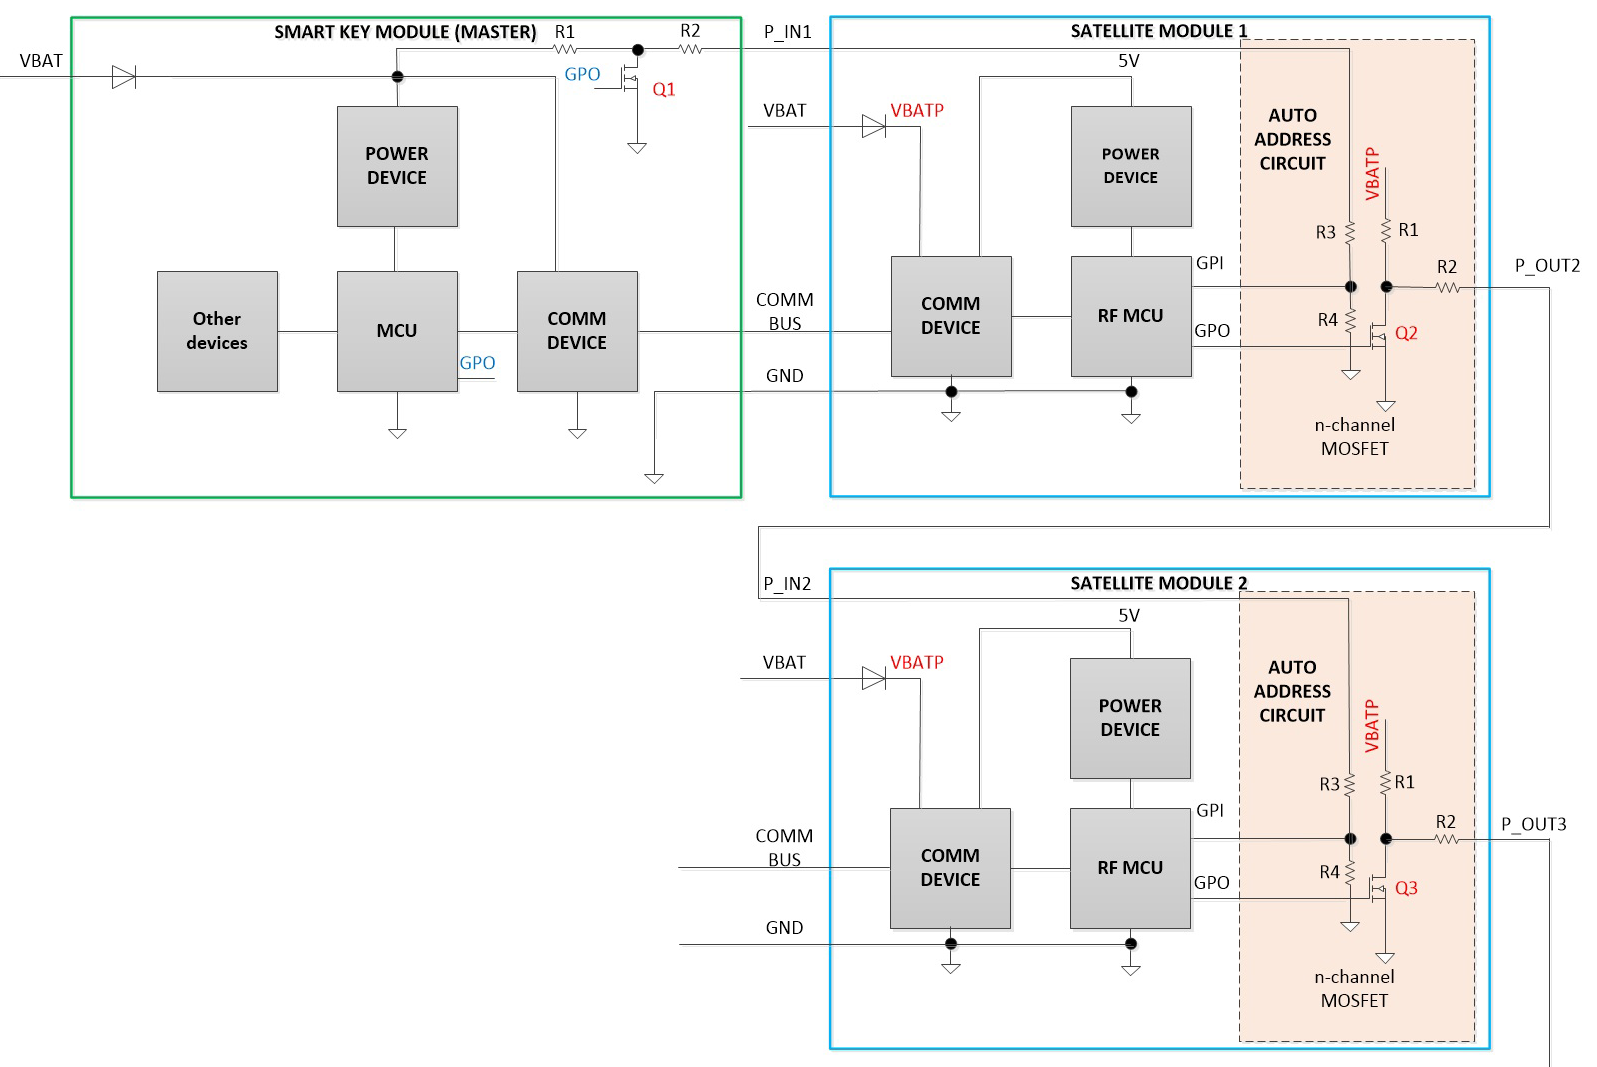 Gambar 4. Alamat-otomatis satu kabel mengganti PHY LIN dengan MOSFET dan resistor.