Trinamic & Maxim Integrated Rilis Desain Referensi untuk Mempercepat Pengembangan Peralatan Akhir Lengan di Robotika Industri
Desain referensi baru dirancang untuk mempercepat pengembangan peralatan akhir lengan (EoAT) untuk robotika industri, menggabungkan pengontrol/pengemudi servo satu sumbu dengan kontrol gerakan terintegrasi. Trinamic, kini bagian dari Maxim Integrated, memamerkan solusi ini di APEC, menekankan dampaknya pada prototiping cepat dan penerapan di lingkungan otomatisasi.
TMCM-1617-GRIP-REF adalah papan referensi open-source yang menggabungkan pengontrol field-oriented (FOC) dan tiga port komunikasi ke dalam satu modul kompakt. Ini mengintegrasikan IC industri MAX22000 Maxim Integrated, transceiver IO-Link MAX22515, I/O analog presisi tinggi yang dapat dikonfigurasi, dan MAX14906 I/O digital empat saluran untuk menetapkan mode operasi pengemudi.
Maxim Integrated menyoroti TMCM-1321 pengontrol/pengemudi servo sebagai solusi yang efisien untuk motor stepper bipolar dua fasa. Dengan mengintegrasikan enkoder magnetik dan input digital untuk enkoder optik, modul ini menyediakan kontrol closed-loop, mengurangi kerugian daya, dan mengoptimalkan kecepatan serta sinkronisasi.
Platform Open-Source
“TMCM-1617-GRIP-REF menggabungkan beberapa rangkaian yang tradisionalnya menempati papan terpisah, sehingga menyederhanakan kabel dan konfigurasi di akhir lengan robot,” jelas Jeff DeAngelis, Vice President Komunikasi Industri di Maxim Integrated. “Jejak 24-gram yang ringan dan antarmuka daya-data dual-kabel menyederhanakan penerapan sementara ekosistem perangkat lunak TMCL-IDE menawarkan kemampuan pengembangan yang serbaguna.”
Seperti yang dinyatakan oleh Jonas Proeger, Director Manajemen Bisnis di Trinamic, diagram blok papan (Gambar 1) mencakup sel beban untuk sensing gaya, sensor proximity, dan mendukung komunikasi EtherCAT, IO-Link, dan RS-485. Port RS-485 beroperasi pada 100 Mbps, menyediakan opsi kecepatan tinggi yang familiar untuk sistem legacy.
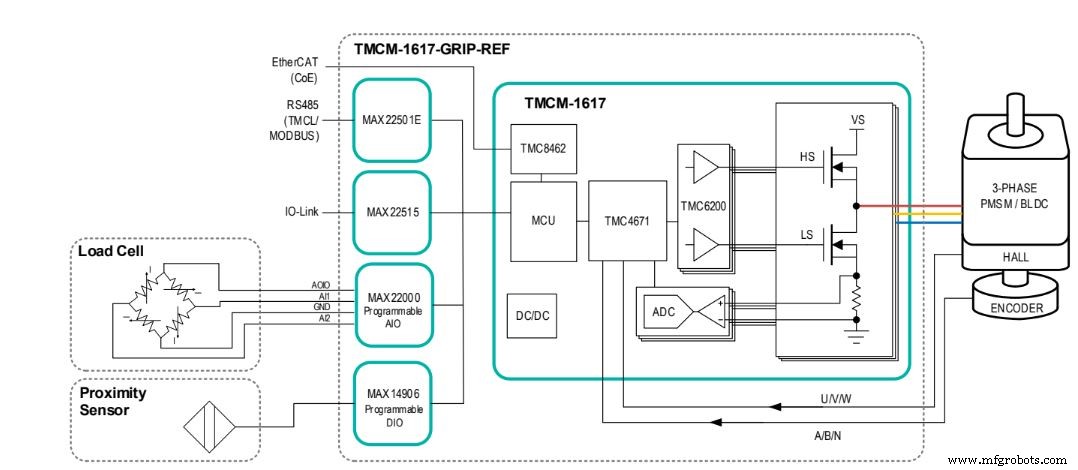
Gambar 1: Diagram blok TMCM-1617-GRIP-REF (Sumber: Maxim Integrated)
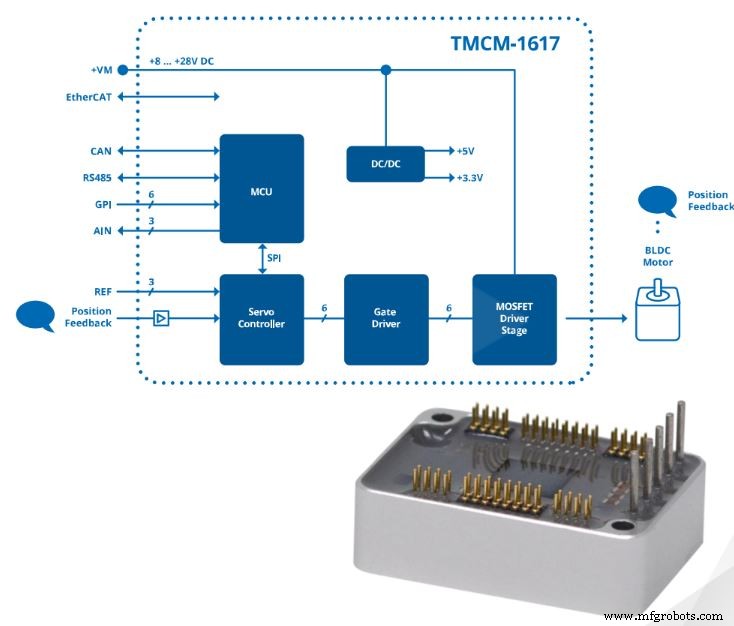
Gambar 2: TMCM-1617 – Pengontrol Servo Terkecil (Sumber: Maxim Integrated)
Stephan Kubisch, Director Definisi Produk di Trinamic, menekankan pentingnya relai daya papan yang mendukung periferal eksternal tanpa memerlukan sumber daya tambahan. Ia menambahkan, “Kontrol arus presisi secara langsung diterjemahkan menjadi efisiensi sistem keseluruhan yang lebih tinggi.”
Menggabungkan arsitektur bus canggih dengan diagnostik terintegrasi, Maxim Integrated berpendapat bahwa desain referensi ini akan meningkatkan produktivitas pabrik dan mengaktifkan kecerdasan buatan di sisi edge. Perlindungan yang kuat MAX22515—tegangan terbalik, short-circuit, hot-plug, dan perlindungan lonjakan ±1.2 kV/500 Ω—memastikan operasi yang andal di lingkungan industri yang sulit.
Men pandang ke depan, kompleksitas kontrol motor dan gerakan memerlukan solusi terdesentralisasi yang cerdas yang membuat keputusan real-time di sisi edge dan mengirimkan data ke cloud.
Pengontrol/Pengemudi Servo TMCM-1321
TMCM-1321 adalah modul satu sumbu untuk motor stepper bipolar 2-fasa, dengan fitur enkoder magnetik, input digital, dan logika closed-loop untuk mengoptimalkan performa. Faktor bentuk kecil dan kemampuan mikrostepping 256× memungkinkan operasi bebas bising, sementara profil ramp yang dapat dipilih—termasuk linear, Trinamic SixPoint™, dan ramp S-shaped—memungkinkan waktu transfer cepat.
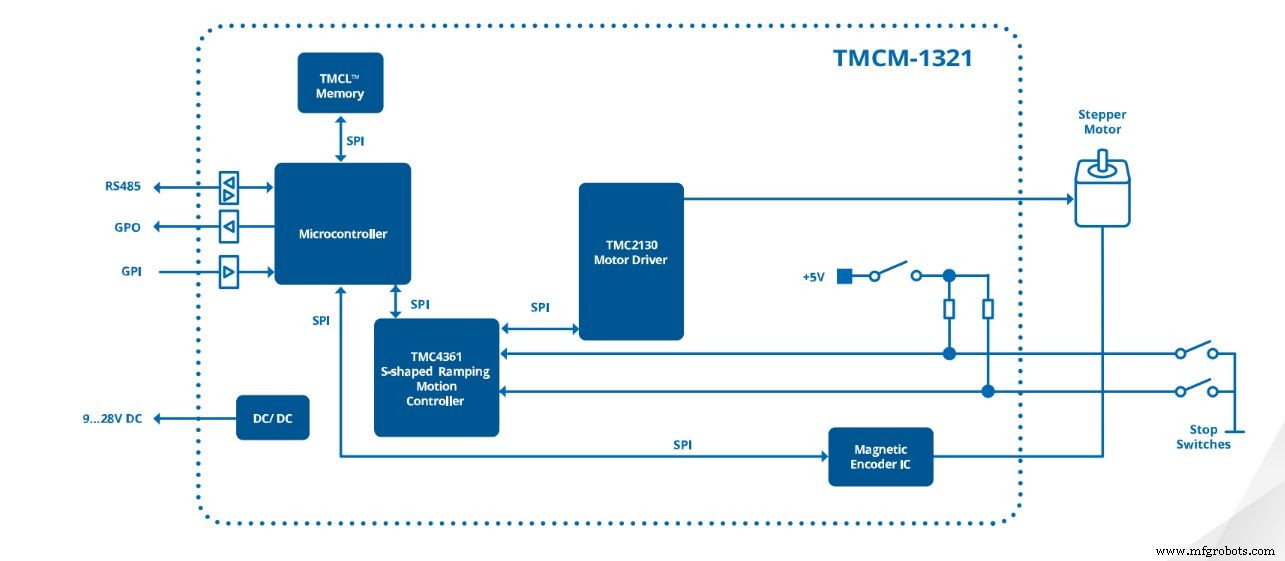
Gambar 3: Diagram blok TMCM-1321 (Sumber: Maxim Integrated)
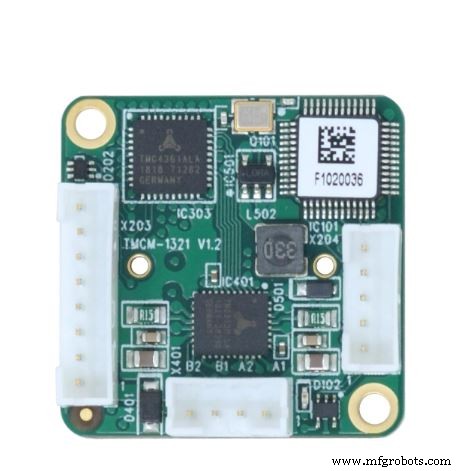
Gambar 4: Papan TMCM-1321 (Sumber: Maxim Integrated)
Modul ini mendukung arus coil hingga 0,7 A RMS dan tegangan pasokan DC 24 V, dengan tiga input digital yang dapat digunakan sebagai end-switch, home-switch, atau sinyal general-purpose.
Pengemudi kontrol motor menjadi dasar banyak aplikasi industri, memberikan akurasi tinggi yang mengurangi biaya dan meningkatkan efisiensi. Pemosisian rotor yang presisi TMCM-1321 di seluruh beban yang bervariasi mengilustrasikan kemampuan ini.
>> Artikel ini awalnya dipubliker di situs kami yang serupa, Power Electronics News.
Konten Terkait:
- Mendesain kontrol motor untuk sistem robotik
- Membuat robot dengan Ada, Bagian 2 – Mengemudi motor
- Menyelesaikan tantangan desain kontrol motor multi-sumbu deterministik
- Perangkat lunak memudahkan desain pengemudi motor BLDC
- Kit pengembang menawarkan platform untuk desain daya digital dan kontrol motor
- Mendesain sistem umpan balik responsif cepat untuk desain motor drive miniatur
Untuk lebih banyak Embedded, langganan newsletter email harian Embedded.



