Optimalkan Desain untuk Assembly Robotik yang Efisien
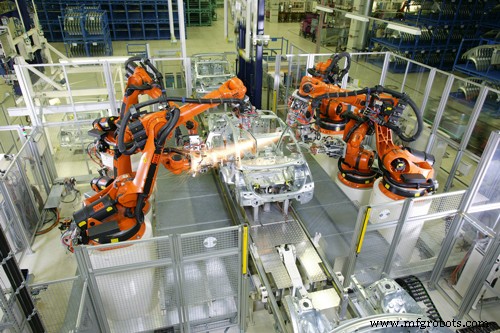
Mobil, kompor, perangkat medis, dan bagian komputer… Apa yang semuanya punya bersama? Assembly robot sedang membangunnya saat ini berbicara. Assembly robotik semakin mendapat kecepatan dalam manufaktur barang yang digunakan setiap hari di seluruh dunia. “Saat satu-satunya cara untuk membuat proses assembly hemat biaya untuk manufaktur Amerika Utara adalah dengan robotika dan otomatisasi,” kata Chris Blanchette, National Account Manager Assembly and Aerospace untuk Fanuc America Corporation di Rochester Hills, Michigan. Bukti ada dalam puding karena Robotic Industries Association menunjukkan pesanan Assembly naik 96% dibandingkan kuartal yang sama tahun lalu; ini membuat penjualan rekor untuk setengah tahun pertama 2014!
Anda mungkin berpikir itu berisiko atau sulit untuk merancang sistem assembly robot yang berfungsi sempurna untuk Anda. Jangan khawatir; itulah alasan RobotWorx hadir! Kami telah menyatukan sumber daya berikut untuk membantu Anda merancang sistem otomatisasi assembly Anda berikutnya.
Identifikasi Aplikasi Assembly:
Klik di sini untuk melihat semua aplikasi yang kami cakup di RobotWorx.
Robot assembly belum banyak menemukan aplikasi yang tidak dapat mereka tangani. Baik itu memelasi komponen otomotif, palletizing, dispensing, memindah dan memegang bagian di tempat untuk pemasangan, cat, atau membangun panel surya, ada desain assembly yang sempurna untuk Anda.
Pilih Robot Assembly Anda:
Klik di sini untuk melihat semua tawaran assembly robotik kami.
Ada banyak konfigurasi robot yang tersedia untuk assembly robot.
1. Six-Axis Robots menyediakan kekuatan, fleksibilitas, dan jangkauan optimal untuk menyelesaikan tugas yang diinginkan. Mereka compact, highly dexterous, robot lincah untuk melibatkan assembly dari semua sudut. Mereka memainkan peran yang semakin meningkat di ruang assembly. Kami merekomendasikan Fanuc R-2000iA/165F atau Motoman HP6.
2. SCARA Robots singkatan dari “Selective Compliant Assembly Robot Arm.” Mereka robot 4-Sumbu yang ideal untuk assembly kecepatan tinggi. Ia mendapat namanya karena lengannya selectivity compliant di arah X-Y tapi rigid di arah “Z” untuk membantu dengan banyak jenis operasi assembly, seperti memasukkan pin bundar ke lubang bundar tanpa macet. RobotWorx merekomendasikan Motoman HM-20-1000 atau KUKA KR 10.
3. Delta Robots memiliki payload lebih kecil, tetapi akselerasi dan kecepatan yang tak tertandingi. Mereka seperti lengan-lengan lincah di langit-langit karena motor di basis memindahkan tiga lengan yang terhubung. Sumbu mekanik utamanya bertindak pada face-plate robot secara paralel daripada berurutan yang memungkinkan cepat dan presisi. Kecepatan 10 milimeter per detik adalah khas sambil juga mengakomodasi repeatabilitas yang ditingkatkan di ujung alat yang berarti sempurna untuk assembly bagian kecil. Salah satu robot Delta terbaik kami adalah Fanuc M3iA/6s atau Motoman MPP3.
4. Dual Arm robot telah membantu meredakan aplikasi assembly kompleks dengan melakukan tugas seperti memegang satu bagian dan memasukkan bagian lain ke dalamnya. Untuk bagian atau komponen yang fleksibel, seperti tabung dan selang, lengan ganda dapat bekerja bersama untuk menyederhanakan tooling dan memungkinkan aplikasi dilakukan dengan cara yang lebih sederhana. Dual Arm yang kami rekomendasikan adalah Motoman DIA10.
5. Collaborative robots adalah area yang muncul dengan cepat dari robotika industri juga memasuki ruang assembly. Mereka dirancang khusus untuk beroperasi bersama rekan kerja manusia di garis assembly tanpa perlu perlindungan keamanan. Lihat Fanuc CR-7iA atau robot collaborative Universal Robot yang kami tawarkan.
Pilih Perangkat Lunak Assembly Anda
Klik di sini untuk melihat perangkat lunak yang direkomendasikan RobotWorx.
Perangkat lunak machine vision yang tersedia saat ini sangat bermanfaat dalam memandu robot ke lokasi bagian yang presisi, dan inspeksi. Samping itu, force sensing melengkapi assembly robot dengan sense of touch dalam semua 6 derajat kebebasan. Ini mengukur gaya dan torque yang diterapkan di EOAT dan menawarkan umpan balik ke sistem kontrol robot untuk kontrol gerakan hybrid force-compliance end-of-arm tool. Opsi-opsi ini sedang mengubah garis assembly dan clean rooms.
Pertimbangkan elektronika yang toleransi assembly-nya semakin ketat seiring bagian dan potongan semakin kecil. Presisi, konsistensi, dan biaya minimal yang diperlukan semuanya membuat robotika assembly bagian penting dari proses produksi.
“Manusia tidak dapat melakukan tugas yang sangat halus yang dipanggil untuk merakit perangkat seluler generasi baru atau wearables,” kata Rush LaSelle, Director of Automation di Jabil Circuit Inc. “Siklus hidup produk tidak cukup panjang untuk mendukung mesin perkakas kustom.”
“Di dunia kami, di manufaktur elektronika, ada solusi robotika dan otomatisasi fleksibel yang mampu mencapai tingkat presisi yang sekarang kita dapat memanfaatkan teknologi,” kata Rush LaSelle, Director of Automation di Jabil Circuit Inc. “Upah tenaga kerja di Cina dan bagian lain dunia sedang naik, dan jadi semua orang mencari alternatif biaya lebih rendah.”
Untungnya, assembly kompleks dan teknologi berbasis sensor semakin baik, lebih murah, dan lebih ramah pengguna. Antarmuka pengguna sekarang cukup canggih sehingga pekerja yang sangat terampil tidak lagi diperlukan. Visual servoing telah memungkinkan dunia robot untuk mencapai assembly presisi yang lebih baik dari 10 mikron.
Pilih EOAT Anda
Klik di sini untuk membaca lebih lanjut tentang opsi EOAT.
End of arm tooling dapat dibeli standar atau disesuaikan untuk setiap assembly robot untuk menyesuaikan kebutuhan manufaktur. Mereka dapat berkisar dari gripper, vacuum cups, 3-jaw chucks, high-speed spindles, silinder, atau bor.
EOAT standar diproduksi massal dan dapat dengan mudah dipesan karena kami bekerja dengan beberapa supplier berbeda untuk memastikan pelanggan mendapatkan yang terbaik. EOAT standar dapat dengan mudah diakses dan tidak akan memperpanjang waktu build robot Anda, namun ia dirancang untuk sesuai dengan sejumlah produk, dan mungkin tidak cocok dengan kebutuhan spesifik Anda.
Jika Anda memilih rute kustom, insinyur yang merancang sistem memutuskan end effector mana yang akan terbaik untuk aplikasi dan kemudian memproduksi dan membangun sesuai spesifikasi. Ini akan menambahkan waktu ke build tetapi pada akhirnya EOAT kustom dapat menghasilkan fungsionalitas yang lebih baik selama produksi. RobotWorx dapat mengontrak perusahaan untuk membangun end effector kustom yang dapat potensialmente dilakukan EOAT in-house.
Memilih EOAT yang tepat dapat memastikan groping dilakukan dengan benar. Ini adalah fitur kunci di mana robot memindahkan EOAT dekat dengan lokasi assembly dan bertransisi ke groping di mana robot membuat pola di sekitar bagian tempat seharusnya dirakit. Ia bergerak lambat dan progresif, dalam pola yang telah diprogram sebelumnya, untuk membuat kontak dan merasakan gaya, gerakan, dan arah, dan kemudian bertindak sesuai untuk mendorong bagian bersama.
Yang penting adalah mengeluarkan uang pada EOAT yang tepat untuk pekerjaan karena sensing dan kontrol capability adalah kunci.
Pilih Workspace Anda
Klik di sini untuk melihat bagaimana ahli RobotWorx dapat membantu mengembangkan workcell kustom Anda.
Assembly mampu menyusutkan footprint work cells dengan menciptakan sistem kompleks yang menggabungkan banyak operasi dengan menggunakan tooling yang berbeda. Pada akhirnya, bagian yang diproduksi dalam jenis sistem ini dirakit dan diperiksa, sekaligus.
Robot workcell diperlukan untuk menyelesaikan sistem yang mencakup robot, controller, dan periferal lain seperti part positioner dan lingkungan keamanan. Sel cells kustom dibangun sesuai spesifikasi pelanggan dan memungkinkan keterbatasan dan tantangan yang sering ditemukan dalam lingkungan industri. Mereka ideal untuk aplikasi yang workcell standar tidak akan dapat melakukan.
Contoh Assembly
Robot saat ini berhasil menanggapi banyak aplikasi assembly kompleks seperti merakit gear box untuk motor Kawasaki. Fleksibilitas untuk membangun gear box yang berbeda adalah kunci bagi Kawasaki dengan banyak jenis motor mereka. Awalnya, tugas ini diselesaikan dengan memfix bearing case di permukaan dan menekan dengan tangan untuk mendorong bearing ke bore.
Assembly robotik memungkinkan sel fleksibel dibuat dengan fixture untuk gear box yang berbeda. Desain memungkinkan untuk membawa crankcase dan memindahkannya di atas fixture tempat bearing dipasang, dan memegangnya di sana sementara press turun dan mendorong case ke bearing. Ini memungkinkan robot untuk menggunakan position control untuk bertransisi ke soft absorb mode sambil memegang crankcase di atas bearing, dan kemudian kembali ke position control mode dan melanjutkan pekerjaan.
Pilih RobotWorx untuk bantuan pada Desain Assembly Anda berikutnya
Robot cekap dilengkapi dengan sensor gaya dan visi tidak dapat dihendaki. Menonton robot assembly terkoordinasi bekerja tanpa lelah, akurat, cepat, dan presisi adalah refleksi dari masa depan yang sangat menjanjikan untuk otomatisasi.
RobotWorx, integrator terifikasi untuk Fanuc, Motoman, ABB, Universal Robots, dan KUKA robotika, dan bekerja sama dengan pelanggan untuk membangun robot assembler ini secara rutin. Tim insinyur, teknisi dan sales kami akan bekerja sama dengan Anda untuk memilih robot assembly, end effector, controller dan paket keamanan yang tepat untuk memenuhi kebutuhan aplikasi Anda dan persyaratan ruang fasilitas Anda.



