Kontrol Berorientasi Medan: Kunci Performa Motor EV yang Halus dan Efisien
Motor EV high-performance membutuhkan strategi kontrol yang menjamin kehalusan, keandalan, dan efisiensi. Field-Oriented Control (FOC) adalah solusi standar industri, memungkinkan regulasi torsi dan fluks yang presisi di seluruh rentang kecepatan yang luas.
Agar EV dapat bereaksi dan meluncur dengan lancar, pengontrol harus mengelola torsi dan fluks magnetik sehingga motor menghasilkan torsi maksimum pada kecepatan rendah sambil mempertahankan efisiensi optimal. Ini membutuhkan kontrol arus yang akurat didorong oleh pengetahuan posisi rotor yang presisi.
Dalam mesin berputar, stator menciptakan medan magnet dengan mengenergikan gulungannya dengan arus bergantian. Rahasia operasi yang halus terletak pada pengetahuan sudut rotor relatif terhadap sumbuk magnetik stator. Setelah sudut ini diketahui, arus stator dapat diselaraskan dengan sumbu torsi rotor, memastikan bahwa fluks stator tetap tegak lurus terhadap fluks rotor untuk efisiensi puncak.
Kontrol Motor Berbasis FOC
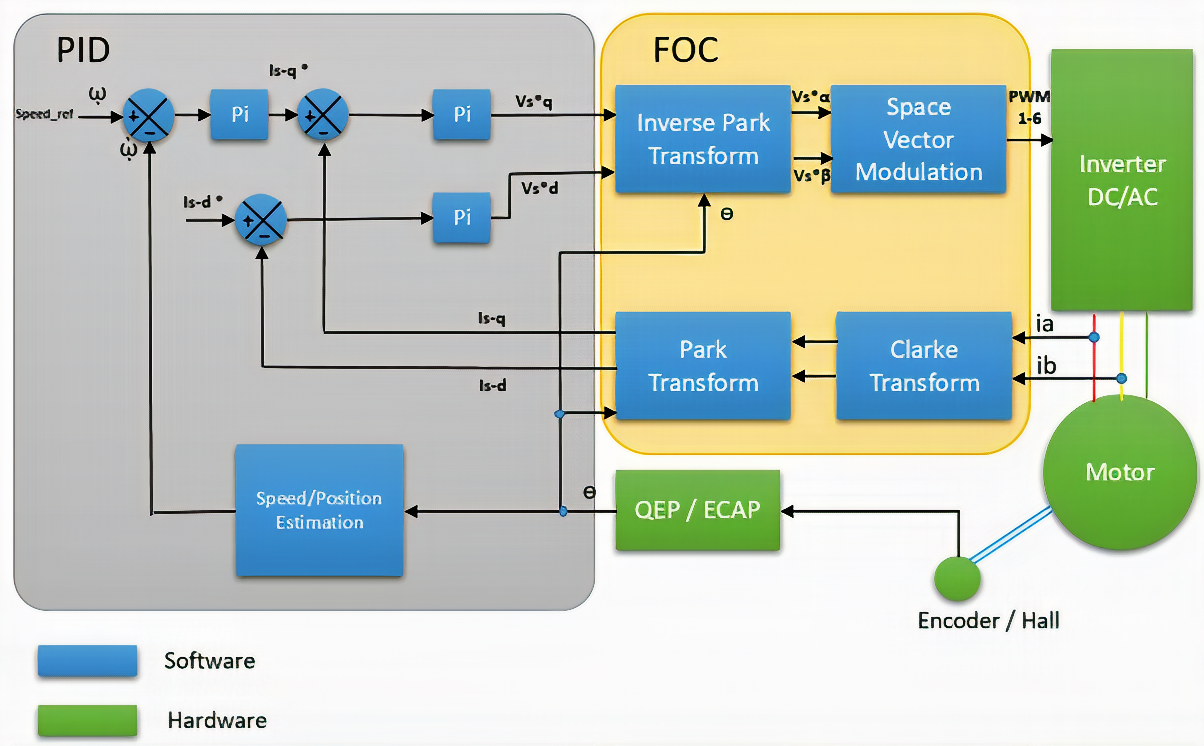
Pada kertas, sistem FOC tipis terlihat seperti Gambar 1, menggabungkan komponen hardware dan software yang bekerja bersama untuk mendorong motor sinkron magnet permanen (PMSM) atau motor DC brushless (BLDC).
click for full size image Gambar 1: Komponen hardware dan software sistem kontrol motor berbasis FOC. Sumber: Texas Instruments
Mari kita uraikan komponen kunci:
Inverter tiga-fasa: Mengonversi DC ke tegangan AC tiga-fasa untuk motor, didorong oleh sinyal PWM dari blok Space Vector Modulation (SVM).
Antarmuka QEP: Membaca posisi rotor dari enkoder dan menyediakannya ke blok berikutnya.
Estimasi kecepatan/posisi: Menghitung kecepatan dan posisi rotor, menyempurnakan data enkoder mentah.
Pengontrol PID: Menggunakan umpan balik torsi untuk menyesuaikan torsi listrik motor, menutup loop kontrol.
Transformasi Park & inverse Park transform: Memetakan antara referensi stasioner (α-β) dan berputar (d-q), mengisolasi komponen produksi torsi (Id) dan produksi fluks (Iq).
Space Vector Modulation: Menghasilkan sinyal PWM yang mendorong inverter, menerjemahkan vektor tegangan stator yang diinginkan ke dalam status transistor diskrit.
Di bawah ini adalah ringkasan singkat alur kerja FOC, mengilustrasikan bagaimana blok-blok ini berinteraksi dalam waktu nyata.
Alur Kerja FOC
Untuk mengontrol motor tiga-fasa, pengontrol harus menyuplai vektor tegangan yang benar. Ini dicapai dengan mengukur arus fasa (Ia, Ib, Ic). Tanpa regulasi arus, vektor fluks stator tidak dapat ditempatkan 90° terhadap vektor fluks rotor.
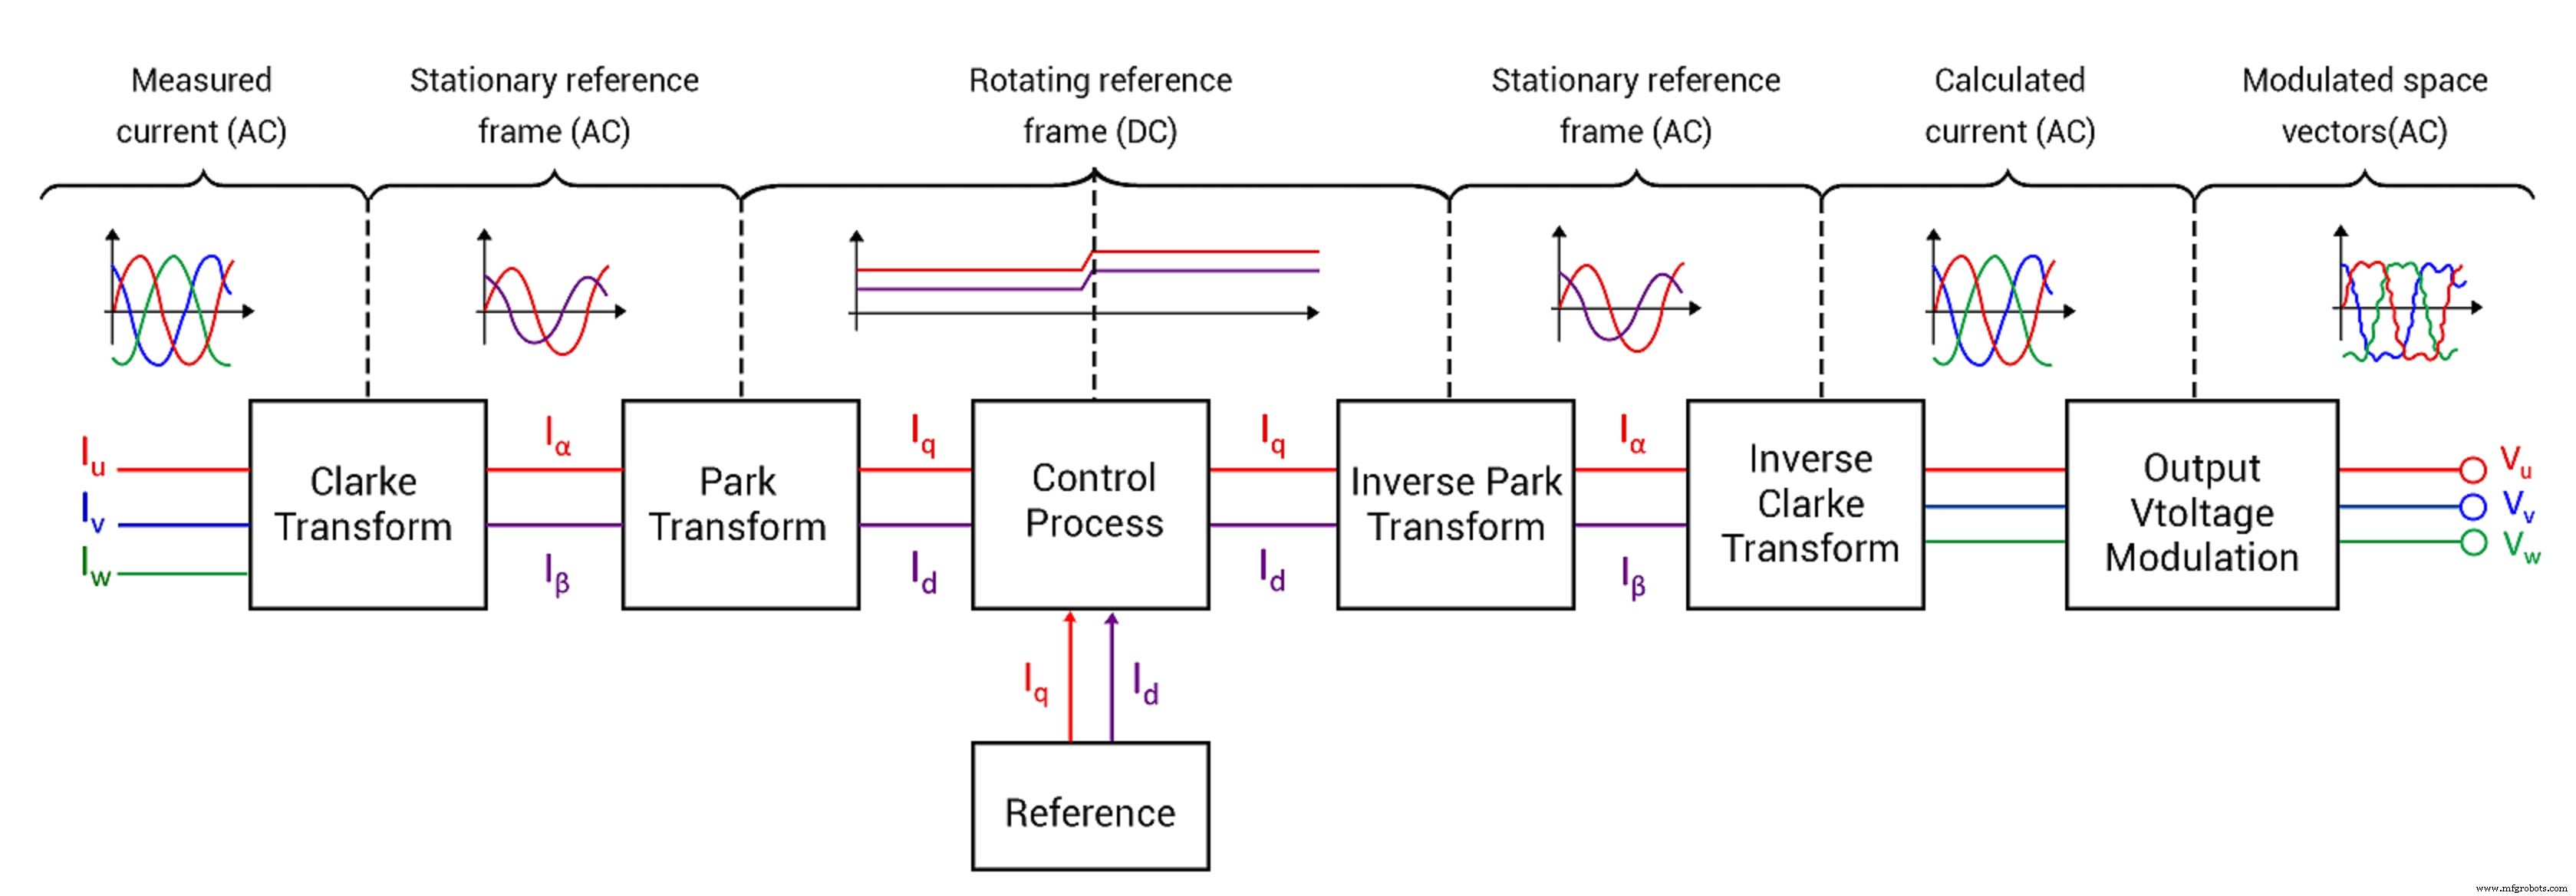
FOC mengubah arus fasa sinus menjadi komponen d-q, yang dapat dikontrol secara independen. Proses dimulai dengan enkoder (atau sensor Hall) yang memberi makan posisi rotor ke transformasi Park. Sementara itu, transformasi Clarke mengonversi Ia dan Ib menjadi iα dan iβ, yang kemudian diubah oleh transformasi Park menjadi Id dan Iq DC. Pengontrol PID membandingkan torsi yang diinginkan (dari input throttle pengemudi) dengan torsi aktual, menghasilkan perintah tegangan Vd dan Vq. Tegangan ini melewati transformasi inverse Park dan inverse Clarke untuk kembali ke kerangka stasioner α-β, tempat SVM menciptakan sinyal PWM untuk inverter.
click for full size image Gambar 2: Aliran sinyal dari PID melalui transformasi invers ke SVM. Sumber: Texas Instruments
Pada langkah akhir, SVM menghitung vektor tegangan rata-rata yang sesuai dengan tegangan stator yang diinginkan. Ini dilakukan dengan memilih antara delapan status switching diskrit (2³), yang memetakan pada diagram bintang heksagonal. Setiap vektor berseberangan berjarak 60°, memungkinkan sintesis tegangan yang presisi.
FOC dalam EV Dunia Nyata
FOC tidak tergantikan untuk EV modern yang menuntut operasi yang halus, tenang, dan efisiensi tinggi. OEM sering menyesuaikan algoritma dasar—menyesuaikan parameter estimator, menambahkan teknik sensorless, atau mengintegrasikan tuning kontrol torsi lanjutan—untuk memenuhi target performa spesifik. Mikrokontroler grade otomotif terbaru, seperti seri PIC18Fxx39 Microchip atau keluarga C2000 TI, menyediakan daya komputasi dan periferal terintegrasi yang diperlukan untuk mengimplementasikan FOC yang kuat dengan cara yang hemat biaya.
>> Artikel ini awalnya diterbitkan di situs saudara kami, EDN.
Vaibhav Anand adalah executive pemasaran digital di Embitel.Saurabh S. Khobe adalah insinyur embedded di Embitel.
Konten Terkait:
Solving deterministic multi‑axis motor control design challenges
Safely controlling an EV traction inverter
Emerging solutions enhance electric‑vehicle power management
Identifying requirements for E/E development
Motor controller integrates Arm Cortex‑M0 core
Untuk lebih banyak Embedded, berlangganan newsletter email mingguan Embedded.




 Vaibhav Anand adalah executive pemasaran digital di Embitel.
 Saurabh S. Khobe adalah insinyur embedded di Embitel.