Linearisasi Jembatan Sensor Resistif dengan Dua Metode Hardware Teruji
Mengukur perubahan resistansi kecil dalam sensor dapat menantang. Artikel ini menyajikan dua teknik hardware yang menghilangkan kesalahan non-linearitas jembatan, meningkatkan akurasi dan kesederhanaan kalibrasi.
Resistansi sensor resistif berubah sebagai respons terhadap variabel fisik seperti suhu atau gaya. Persentase perubahan biasanya sangat kecil – misalnya, strain gauge dapat bervariasi kurang dari 1 % sepanjang rentangnya.
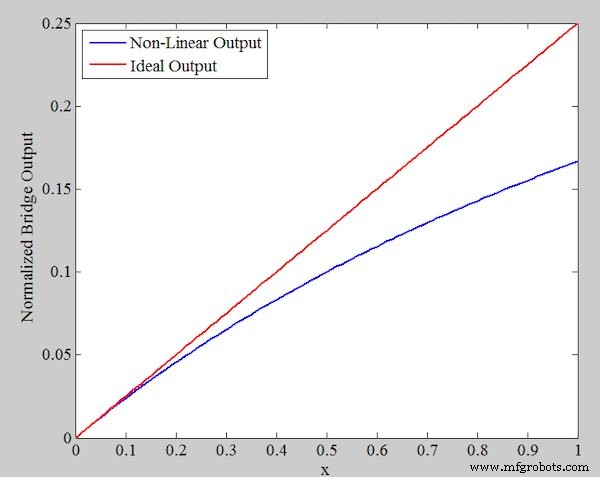
Pengukuran yang akurat dari perubahan kecil seperti ini memerlukan sirkuit yang sangat presisi. Konfigurasi jembatan membuatnya lebih mudah, tetapi bahkan sensor linier dapat menghasilkan output jembatan non-linier.
Metode perangkat lunak atau hardware dapat memperbaiki non-linearitas ini. Di bawah, kita menjelajahi dua pendekatan hardware teruji.
Non-linearitas Jembatan dari Sensor Resistif
Pertimbangkan sensor tekanan dengan respons linier:
Rsensor = R0 + Mx
Asumsikan kemiringan M sama dengan resistansi awal R0, respons menyederhanakan menjadi R0(1 + x).
Menggunakan jembatan standar (Gambar 1), di mana tiga resistor lainnya sama dengan R0, memaksimalkan sensitivitas. Output jembatan adalah:
Sementara kompensasi perangkat lunak mungkin, output jembatan yang linier secara langsung meningkatkan presisi pengukuran dan memudahkan kalibrasi.
Metode 1: Tegangan Proporsional terhadap Perubahan Resistansi
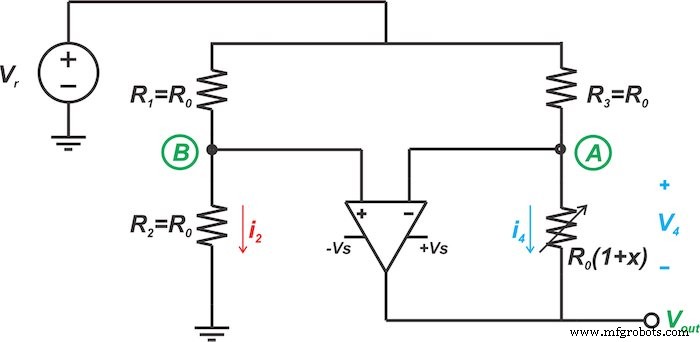
Gambar 3 mengilustrasikan sirkuit linearisasi pertama.
Gambar 3. Linelisasi berbasis tegangan jembatan sensor resistif
Dengan memaksa arus referensi konstan $I_{Ref}$ melalui sensor (Gambar 4), tegangan sensor menjadi
Vsensor = IRef · R0(1 + x)
Diubah susun:
Vsensor = R0 IRef + R0 IRef x
Suku pertama konstan; kedua linier dalam x. Op-amp dalam Gambar 3 menjaga node B pada $V_{r}/2$, memaksa arus konstan $V_{r}/(2R_{0})$ melalui sensor. Akibatnya, output adalah
Vout = -\(\dfrac{V_{r}}{2}\) x
yang merupakan fungsi linier yang bersih dari x.
Metode 2: Arus Proporsional terhadap Perubahan Resistansi
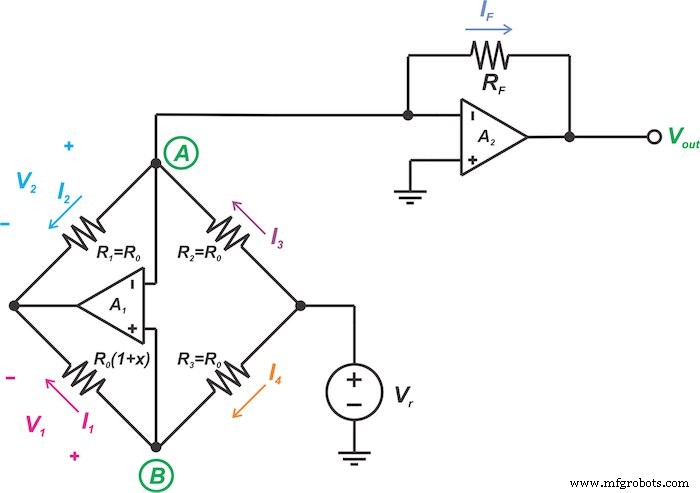
Gambar 5 menyajikan pendekatan kedua.
Gambar 5. Linelisasi berbasis arus jembatan sensor resistif
Dalam desain ini, cabang 1 membawa arus yang proporsional terhadap resistansi sensor:
I1 = IRef · R0(1 + x)
Cabang 2 menyediakan arus konstan $I_{Ref} R_{0}$, sehingga arus diferensial dalam cabang 3 adalah $I_{Ref} R_{0} x$. Menggunakan dua op-amp dengan input identik, sirkuit mengurangi suku konstan dan mengeluarkan
Vout = Vr \(\dfrac{R_{F}}{R_{0}}\) x
Memilih rasio $R_{F}/R_{0}$ memungkinkan gain sesuka hati. Meskipun metode ini membutuhkan op-amp tambahan, ia menawaskan penskalaan yang fleksibel.
Untuk menjelajahi artikel yang lebih mendalam, kunjungi daftar artikel saya.