Merancang Sistem ToF Gelombang Kontinu Tinggi Presisi: Tinjauan Komprehensif
Kamera time-of-flight (ToF) gelombang kontinu (CW) menawarkan akurasi kedalaman yang tak tertandingi, menjadikannya esensial untuk visi mesin modern, keselamatan otomotif, dan aplikasi konsumen. Artikel ini memperkenalkan arsitektur inti sistem kamera ToF CMOS CW dan menjelaskan mengapa mereka unggul dibandingkan solusi citra 3D tradisional. Postingan mendatang akan menyelami lebih dalam subsistem iluminasi, optika, manajemen daya, dan algoritma pemrosesan kedalaman yang dibahas di sini.
Pendahuluan
Peta kedalaman 3D resolusi tinggi kini adalah prasyarat untuk visi mesin yang kritis keselamatan. Data kedalaman yang andal memastikan bahwa sel kerja robotika dan robot kolaboratif beroperasi dengan aman di dekat manusia, bahkan di ruang besar yang refleksif atau di tengah objek bergerak. Penemu jarak resolusi rendah tradisional tidak dapat memenuhi tuntutan ini. Sebaliknya, kamera ToF CMOS CW menawarkan performa tertinggi di pasar, mengaktifkan aplikasi seperti video bokeh, autentikasi wajah, pemantauan kesadaran sopir, dan konfigurasi kabin dalam.
Tabel 1. Fitur Sistem Time-of-Flight Gelombang Kontinu
| Fitur Sistem | Pengunci |
|---|
| Presisi dan akurasi kedalaman | Frekuensi modulasi; skema modulasi; pemrosesan kedalaman |
| Rentang dinamis | Bebas kebisingan readout; frame rate mentah |
| Kemudahan penggunaan | Prosedur kalibrasi; kompensasi suhu; pemantauan keamanan mata |
| Operasi luar ruangan | Sensitivitas pada 940 nm; daya dan efisiensi iluminasi |
| Fusi 2D/3D | Ukuran piksel; citra kedalaman dan IR 2D |
| Operasi multisistem | Pembatalan cahaya mengganggu in-pixel; sinkronisasi kamera |
Ringkasan Kamera Time-of-Flight CMOS Gelombang Kontinu
Kamera kedalaman mengukur jarak dengan menentukan waktu perjalanan balik cahaya dari sumber papan ke adegan dan kembali. Piksel sensor mencatat sinyal kembali, dan algoritma berbasis fase mengonversinya menjadi peta kedalaman.
klik untuk ukuran penuh
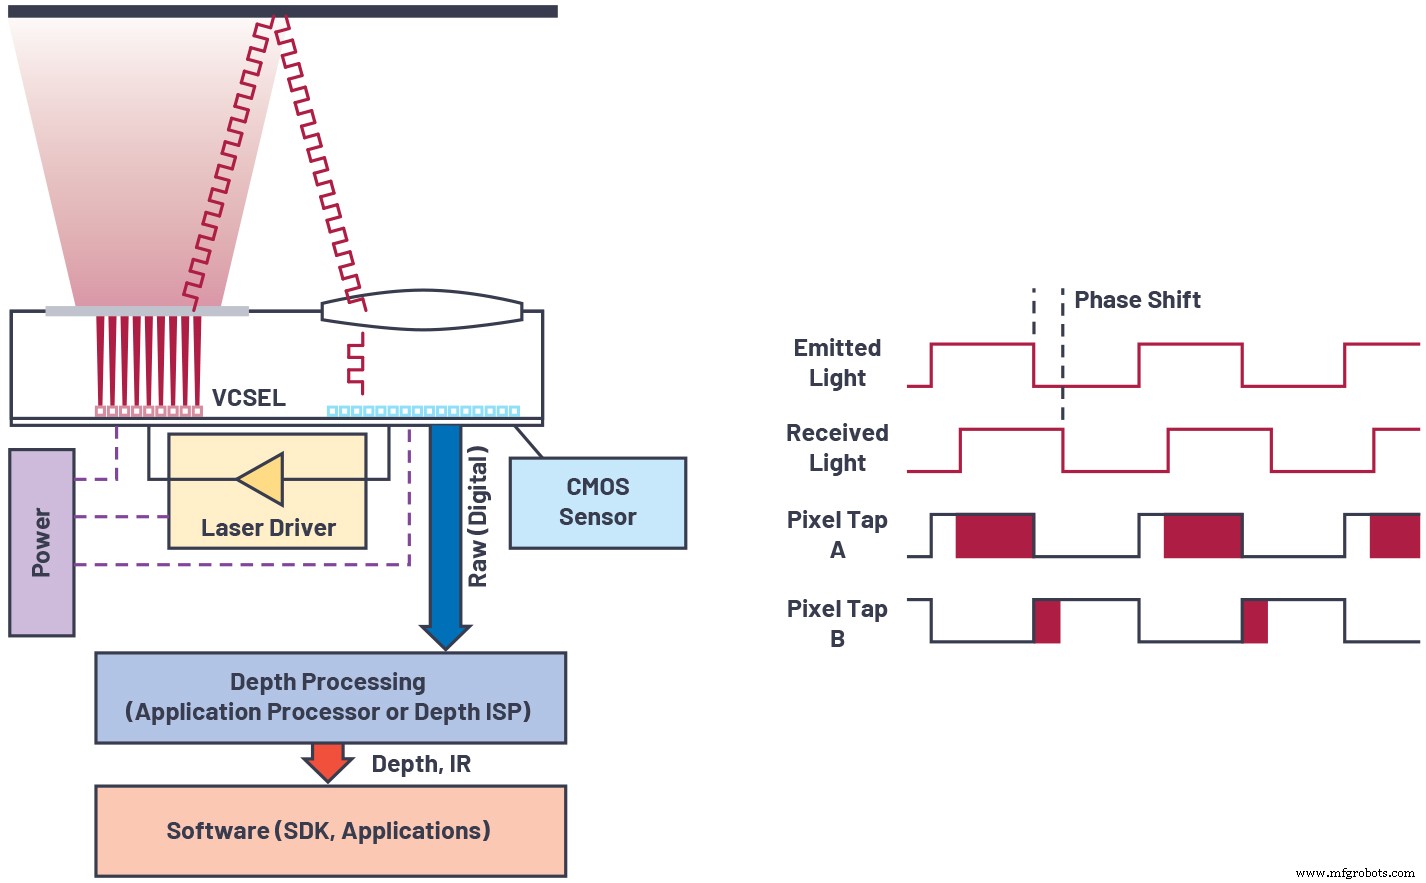
Gambar 1. Ringkasan teknologi sensor time of flight gelombang kontinyu. (Sumber: Analog Devices)
Sistem CW ToF tipikal terdiri dari:
- Sumber cahaya infra merah dekat (VCSEL atau laser dioda edge-emitting) pada 850 nm atau 940 nm, biasanya flood-illuminated.
- Driver laser yang memodulasi sumber pada frekuensi tinggi.
- Sensor CMOS dengan array piksel yang demodulasi sinyal kembali.
- Lensa dan filter narrowband untuk menolak cahaya lingkungan.
- Logika pemrosesan yang mengekstrak kedalaman dari frame mentah.
Modulasi dapat berupa gelombang kontinu, sering mendekati gelombang persegi dengan siklus kerja 50%. Sementara gelombang persegi meningkatkan rasio sinyal-kebisingan, mereka juga memperkenalkan harmonik frekuensi tinggi yang dapat bias kedalaman. Kamera mengukur offset fase ϕ antara sinyal yang ditransmisikan dan diterima, lalu menghitung kedalaman sebagai:
di mana c adalah kecepatan cahaya dan f_mod adalah frekuensi modulasi.
Frekuensi modulasi tinggi mengurangi dampak kebisingan shot foton, kebisingan readout, dan interferensi multipath, demikian juga menurunkan kesalahan kedalaman (lihat Gambar 2). Namun, mereka juga mempersingkat jangkauan tidak ambigu karena fase membungkus lebih cepat. Pengurapan fase multi-frekuensi—menggunakan satu gelombang frekuensi rendah untuk jangkauan besar dan beberapa gelombang frekuensi tinggi untuk presisi—mengatasi trade-off ini (Gambar 3).
klik untuk ukuran penuh
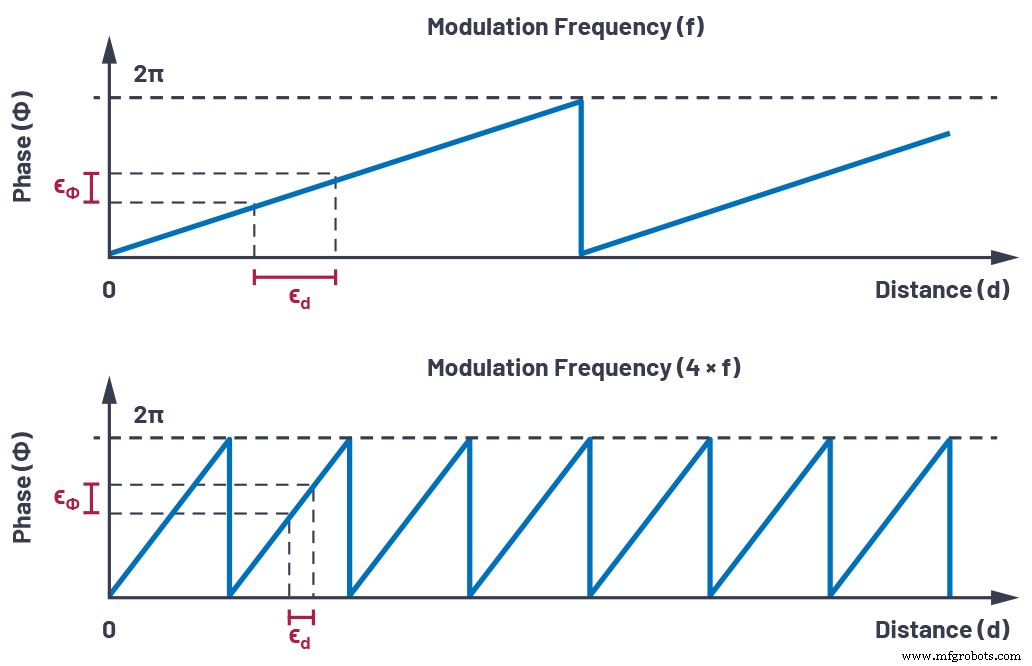
Gambar 2. Pengaruh kesalahan fase pada estimasi jarak. (Sumber: Analog Devices)
klik untuk ukuran penuh
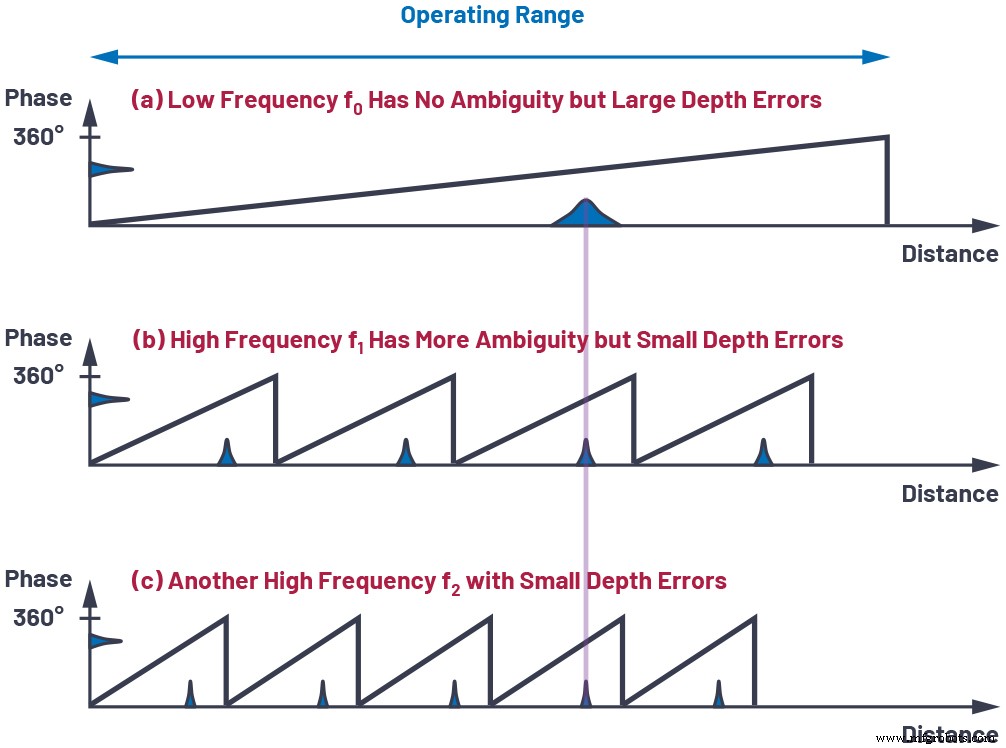
Gambar 3. Pengurapan fase multi-frekuensi. (Sumber: Analog Devices)
Memilih bobot optimal untuk setiap frekuensi membuat kebisingan kedalaman berbanding terbalik dengan akar-kuadrat-rata dari frekuensi modulasi yang dipilih, memungkinkan waktu integrasi atau daya iluminasi yang lebih rendah untuk anggaran kebisingan tertentu.
Aspek Sistem Lain yang Krusial untuk Performa
Komponen berikut harus dirancang untuk performa puncak:
Sensor Citra
Kontras demodulasi yang tinggi pada ratusan MHz, efisiensi kuantum yang tinggi pada 850/940 nm, dan kebisingan readout rendah esensial untuk presisi kedalaman.
Iluminasi
Waktu rise/fall yang cepat, waveform bersih, dan kontrol keamanan mata Kelas-1 memastikan sinyal yang dapat digunakan maksimal dan kepatuhan dengan standar keselamatan.
Optik
Lensa sudut chief-ray rendah, apertur tinggi dipadukan dengan filter narrowband memaksimalkan pengumpulan cahaya dan menekan cahaya lingkungan, krusial untuk penggunaan luar ruangan.
Manajemen Daya
Regulator dengan kebisingan rendah dan respons transient yang baik menyediakan arus puncak tinggi yang diperlukan untuk modulasi laser dan piksel tanpa mengorbankan umur baterai.
Algoritma Pemrosesan Kedalaman
Filtering kebisingan yang kuat, pengurapan fase, dan kalibrasi geometris mengonversi data piksel mentah menjadi peta kedalaman yang akurat, point cloud, dan citra bantuan (amplitudo, kepercayaan). Algoritma ini dapat berjalan pada modul atau pada prosesor eksternal.
klik untuk ukuran penuh
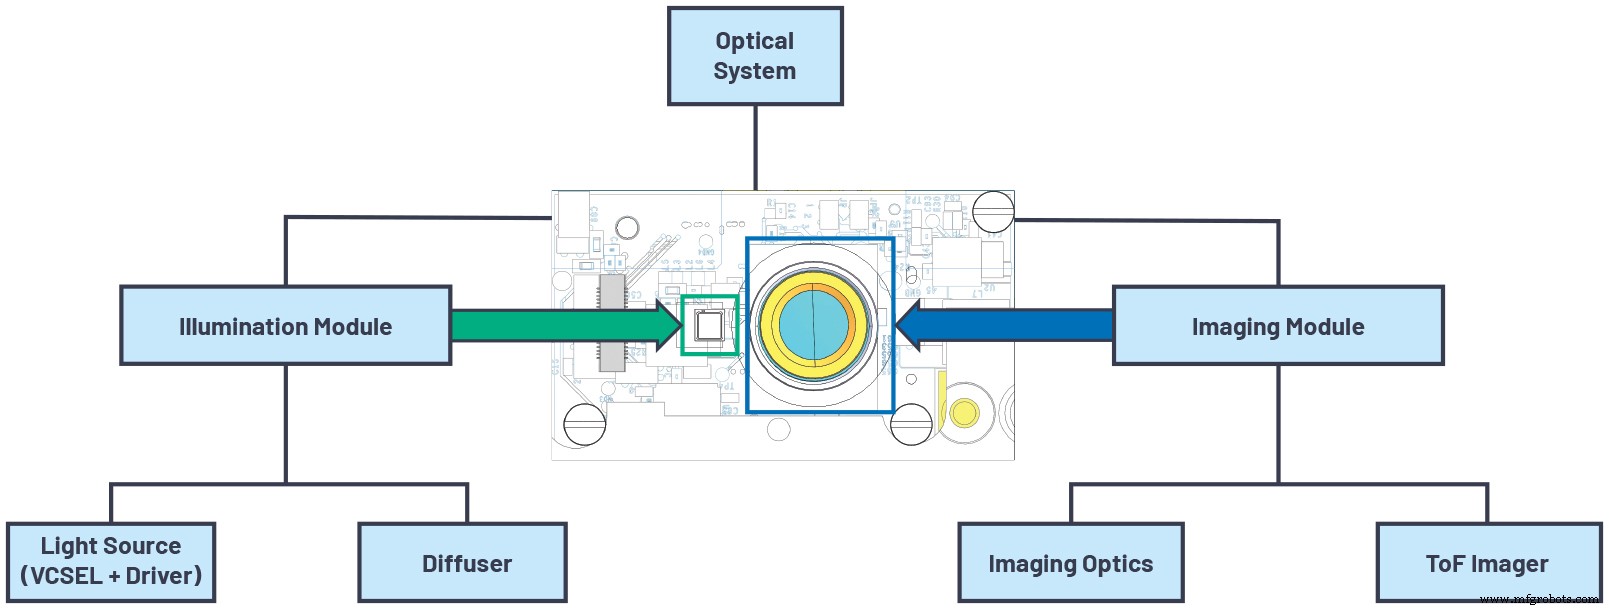
Gambar 4. Arsitektur sistem optik. (Sumber: Analog Devices)
Ringkasan Komponen Tingkat Sistem
Tabel 2. Komponen Tingkat Sistem Kamera Time-of-Flight 3D
| Komponen | Fitur Kunci |
|---|
| Imager ToF | Resolusi tinggi, kontras demodulasi tinggi, QE tinggi, frekuensi modulasi tinggi, kebisingan readout rendah |
| Sumber Iluminasi | Daya optik tinggi, frekuensi modulasi tinggi, fitur keamanan mata |
| Optik | Efisiensi pengumpulan cahaya tinggi, cahaya sembarangan minimal, bandwidth sempit |
| Manajemen Daya | Kebisingan rendah, respons transient baik, efisiensi tinggi, memberikan daya puncak tinggi |
| Pemrosesan Kedalaman | Daya rendah, mendukung beberapa format output (peta kedalaman, point cloud, kepercayaan) |
Kesimpulan
Kamera ToF gelombang kontinyu adalah solusi utama untuk citra kedalaman akurasi tinggi. Dengan mengoptimalkan frekuensi modulasi, kontras demodulasi sensor, efisiensi kuantum, dan kebisingan readout, desainer dapat mencapai presisi luar biasa. Pilihan tingkat sistem—iluminasi, optika, daya, dan algoritma—harus sama hati-hati untuk membuka potensi penuh teknologi CW ToF. Untuk informasi produk terperinci, kunjungi analog.com/tof.
Penulis
Paul O’Sullivan adalah insinyur sistem di Analog Devices di Santa Clara, California. Dengan latar belakang dalam pengembangan tes dan proyek teknologi canggih, ia telah memimpin pengembangan dan kalibrasi modul kamera ToF 3D sejak 2019. Kontak: paul.osullivan@analog.com.
Nicolas Le Dortz adalah manajer rekayasa sistem dari Grup Teknologi ToF di Analog Devices. Ia memimpin tim lintas fungsi untuk menyediakan sistem kamera ToF berkinerja tinggi. Kontak: nicolas.ledortz@analog.com.
Konten Terkait
- Alat Bergerak ke Atas Rantai Nilai untuk Menghilangkan Misteri Vision AI
- Membangun aplikasi IoT yang efektif dengan tinyML dan machine learning otomatis
- Teknologi time-of-flight menjanjikan akurasi yang ditingkatkan
- Sensor time-of-flight infra merah dekat mengurangi interferensi sinar matahari
- Platform lidar mendukung deteksi ocupansi, jarak sosial
- Sensor ToF menawarkan deteksi 3D cepat
- Sensor time-of-flight ultrasonik menawarkan jangkauan 1 meter
Untuk lebih banyak Embedded, langganan newsletter mingguan Embedded.




