Mengoptimalkan Desain Penerangan untuk Sistem Visi Bedah Robotik
Tujuan robotika dan bedah dibantu robot adalah untuk memungkinkan bedah melakukan prosedur kompleks yang sebelumnya tidak tersedia dengan presisi yang meningkat yang mengarah pada waktu operasi dan pemulihan yang lebih singkat, serta menurunkan risiko bagi pasien. Bedah robotik telah memberikan dampak signifikan dalam banyak aplikasi termasuk prostatektomi, nefrektomi, dan histerektomi bedah kolorektal. Dengan kemajuan teknologi terbaru, kini ada lebih banyak aplikasi robotika yang sedang dikembangkan dari sebelumnya.
Untuk meningkatkan alur kerja bedah, akses situs, dan waktu pemulihan, inovasi baru muncul di semua subsistem di seluruh arsitektur bedah robotik. Meningkatkan kualitas citra dengan visualisasi yang akurat dan konsisten memungkinkan bedah untuk membuat keputusan bedah yang lebih terinformasi selama prosedur. Sistem visi bedah mencocokkan kamera bidang pandang luas dengan komponen pencahayaan serat optik atau LED. Seringkali dalam pengembangan produk, however, persyaratan performa dan desain sistem pencahayaan diberikan waktu dan sumber daya yang jauh lebih sedikit daripada kamera.
Untuk memiliki produk yang berhasil, seseorang harus mempertimbangkan semua subsistem yang diperlukan untuk menyediakan pencahayaan berkualitas tinggi. Contoh spesifik dari situasi ini adalah laparoskop 3D, HD yang menggunakan kamera chip-on-tip.
Sistem visi bedah 3D memiliki empat subsistem kunci:
- Sistem pencahayaan, yang membawa cahaya ke target bedah,
- Kamera (lensa dan sensor CMOS) untuk menangkap cahaya dari jaringan,
- Firmware untuk mengontrol kualitas citra dan laten, dan
- Sistem tampilan (kombinasi layar 2D dan 3D).
Setiap subsistem memiliki pertanyaan kunci yang harus dipertimbangkan oleh tim desain.
Aplikasi Klinis
Sebelum merancang sistem pencahayaan yang robust, insinyur desain harus memiliki pemahaman yang komprehensif tentang tujuan tim klinis untuk prosedur bedah tertentu. Seringkali, manajer produk yang bertindak sebagai “Suara Pelanggan” akan mengidentifikasi perangkat predikat dan meminta “kualitas citra terbaik”. Tim R&D akan harus menerjemahkan permintaan ini menjadi persyaratan kuantitatif, mengidentifikasi modalitas citra dan batas numerik pada FOV, resolusi, akurasi warna, dan kontras citra sebagai contoh, yang pada akhirnya mengarah pada persyaratan produk lengkap. Dalam artikel ini kita akan mempertimbangkan sumber cahaya untuk laparoskop 3D dengan bidang pandang kamera 80° dan jarak kerja 5 hingga 100 mm. Kami akan terutama mempertimbangkan aplikasi cahaya putih tetapi akan mempertimbangkan fluoresensi juga.
Untuk menjelaskan ini, kita mempertimbangkan di sini desain sistem pencahayaan berbasis serat, dengan mesin cahaya LED yang dipasang di peralatan terpencil sebagai bagian dari “peralatan modal,” yaitu menara visi. Peralatan modal mencakup gerudi yang biasanya menempatkan visi dan sistem kontrol tambahan dari platform bedah. Arsitektur yang dimaksudkan dari sistem bedah adalah laparoskop stereo kaku untuk digunakan dalam sistem bedah robotik. Untuk mengurangi risiko jadwal, keselamatan, dan kebutuhan pengguna masa depan dari integrasi fluoresensi atau citra bergantung sumber lainnya, kita akan mempertimbangkan solusi berbasis serat. Penulis mengapresiasi kemajuan yang terus dilakukan LED dalam ukuran dan efisiensi dan akan membahas ruang desain di akhir artikel.
Pertimbangan Pencahayaan untuk Bedah Robotik
Gambar 1 menyoroti arsitektur sistem utama dari sistem pencahayaan untuk platform bedah robotik. Untuk menyampaikan cahaya ke scope, sumber pencahayaan – dalam hal ini, mesin cahaya – diperlukan. Mesin cahaya akan menyatukan cahaya ke dalam penyerap serat, jika diperlukan, lalu menyampaikannya ke serat yang akan mengirimkan cahaya ke ujung.
Mesin cahaya adalah sumber cahaya yang dipasang di peralatan modal. Ada berbagai arsitektur untuk sumber ini, tetapi mereka dapat distilasi menjadi dua jenis utama. Beberapa mesin cahaya akan menggunakan sumber broadband tunggal, sementara yang lain akan memanfaatkan pencampuran LED band sempit untuk membuat sumber broadband. Sumber LED broadband tunggal memiliki risiko perlu koreksi untuk cahaya biru karena arsitektur LED putih yang menggunakan LED biru untuk mengaktifkan fosfor. Proporsi cahaya biru yang tinggi diserap oleh jaringan merah. Sinyal biru yang tinggi dalam spektrum dapat menyebabkan tantangan dalam tahap penyesuaian warna dan, potensialmente, citra yang terlalu digital atau “nampak palsu”. Pendekatan LED RGB yang dicampur dapat menghilangkan masalah cahaya berlebih biru tetapi membutuhkan optik yang lebih kompleks di mesin cahaya untuk menyatukan tiga sumber ke dalam sistem. Jika sistem memerlukan pencahayaan inframerah dekat (NIR), LED NIR dipasang di mesin cahaya juga, mempersempit desain.
Dengan menempatkan LED RGB dan NIR dalam perapian yang sama, sumber cahaya dapat berbagi serat yang sama yang menyampaikan cahaya ke ujung. Ini memaksimalkan efisiensi sistem pencahayaan endoskop. Untuk mentransfer cahaya dari mesin cahaya ke ujung endoskop, serat optik NA tinggi diperlukan serta sistem optik untuk mentransfer cahaya dari sumber ke ujung. Istilah untuk menggambarkan output sudut dari serat adalah numerical aperture, atau NA. Semakin tinggi NA, semakin tinggi output sudut dari serat. NA sama dengan sinus dari sudut tertinggi yang dapat masuk dan keluar dari serat, NA serat ditentukan oleh indeks bias dari inti dan selaput serat. Semakin tinggi NA, semakin besar sudut cahaya akan keluar dari serat, menyeluruh persentase yang lebih tinggi dari bidang pandang.
Untuk mendapatkan performa terbaik dari kabel serat optik, tim desain harus mempertimbangkan hubungan antara output mesin cahaya dan kabel serat optik. Solusi umum adalah menggunakan penyerap serat untuk meningkatkan sudut cahaya yang masuk ke endoskop. Penyerap serat biasanya dipasang di ujung dekat endoskop di mana kabel cahaya terhubung. Penyerap serat mengonversi output area besar, sudut rendah dari mesin cahaya menjadi output area kecil, sudut tinggi.

NA cahaya yang keluar dari kotak cahaya biasanya pada urutan 0,5 NA, sudut yang terkait dengan bedah robotik dapat mencapai 0,87 NA atau lebih tinggi. Serat yang terhubung ke kotak cahaya harus sama dengan NA keluar dari kotak cahaya. Penyerap akan mengonversi cahaya sudut rendah menjadi cahaya sudut tinggi untuk mencapai sudut pencahayaan terluas. Gambar 2 menunjukkan apa yang terjadi pada sinar cahaya yang masuk dan keluar dari penyerap.

Alternatif untuk menggunakan penyerap untuk mencapai sudut output tinggi adalah merancang lensa untuk menyebarkan cahaya keluar dari ujung laparoskop. Sistem pencahayaan bantu lensa memungkinkan sudut output yang lebih tinggi, memungkinkan kamera FOV lebih tinggi untuk digunakan di dalam tubuh, tetapi dengan biaya desain yang lebih tidak kompak.
Setelah cahaya ditransmisikan ke serat optik laparoskop, serat dikemas untuk menghasilkan cahaya di seluruh ujung, seperti yang ditunjukkan dalam Gambar 3. Ini lebih menguntungkan daripada memiliki satu wajah output cahaya untuk dua alasan. Pertama, itu memungkinkan integrasi yang lebih mudah dari serat ke dalam scope, dan kedua itu mencegah bayangan tidak diinginkan dari alat bedah yang mempengaruhi citra.

Pertimbangan Kalibrasi dan Pengujian
Saat merancang sumber cahaya, tim juga harus mempertimbangkan saluran sinyal citra (ISP) yang akan mengonversi citra yang ditangkap dan menampilkannya pada monitor 2D dan 3D high definition untuk tim bedah. ISP dapat memiliki berbagai kalibrasi yang diterapkan pada sistem, termasuk non-uniformitas sinyal gelap pada sensor citra, non-uniformitas respons foto, kalibrasi warna, dan penyeimbangan putih. Kalibrasi ini memungkinkan koreksi yang menciptakan citra berkualitas tinggi; namun, jika ISP terlalu bergantung pada kalibrasi, citra mungkin terlihat sangat diproses dan menjadi gangguan bagi tim bedah.
ISP akan memiliki blok yang memerlukan kalibrasi setiap unit. Data kalibrasi biasanya disimpan dalam memori yang terpasang di endoskop. Memulai definisi proses kalibrasi lebih awal dan berkoordinasi dengan insinyur pengembangan ISP akan mengurangi risiko masalah pengembangan tahap akhir. Dengan mempertimbangkan ISP dan kalibrasi lebih awal, beberapa revisi dari sumber cahaya dan firmware memungkinkan sebelum peluncuran produk. Kalibrasi memiliki batas, dan jika sistem pencahayaan dirancang lebih dekat dengan penggunaan bedah yang dimaksud, kurang pemecahan masalah kalibrasi dalam proses pengembangan diperlukan.
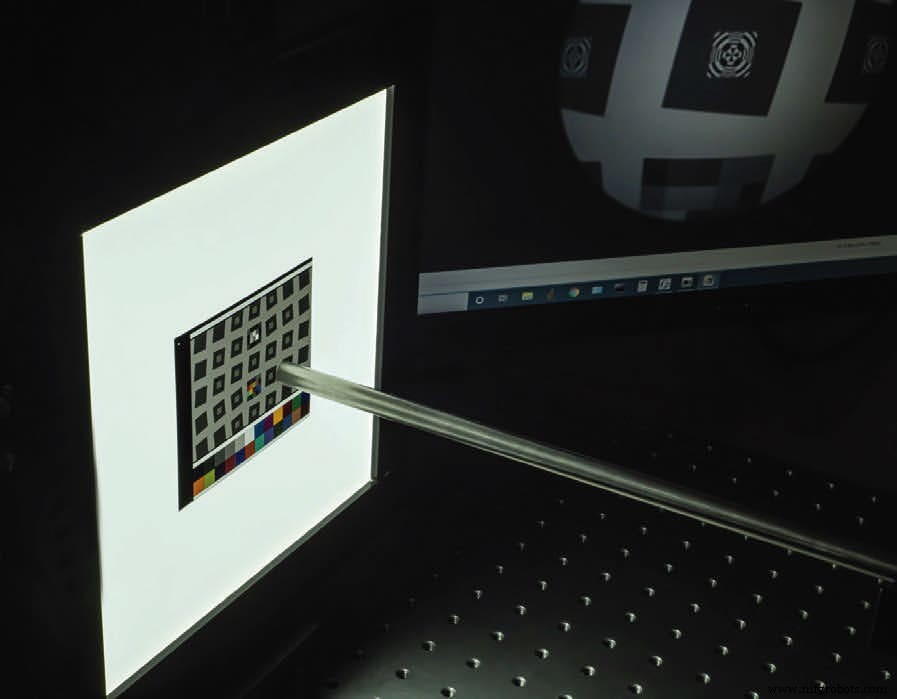
Contoh kalibrasi yang terkait dengan sumber cahaya adalah non-uniformitas respons foto (PRNU), penyeimbangan putih, dan koreksi warna. Kalibrasi semuanya terbatas dalam efektivitasnya jika desain sumber cahaya itu sendiri buruk. Ketergantungan pada kalibrasi untuk “memperbaiki” desain sumber cahaya dapat menyebabkan citra yang dihasilkan terlalu diproses. Selain itu, jika ISP harus mengalokasikan memori untuk kalibrasi, ada risiko peningkatan laten sistem visi, membatasi performa robotik.
Terakhir, setelah mesin cahaya, pencahayaan, optik pemitraan, dan firmware kamera dirancang, pengujian yang tepat diperlukan. Seringkali komponen sistem pencahayaan memerlukan inspeksi dan kalibrasi 100% pada sumber di peralatan modal dan laparoskop juga. Pengujian ini memerlukan pengoperasian perangkat diuji dalam berbagai kondisi menggunakan target khusus untuk mengukur akurasi warna, keseragaman, dan output daya. Merancang sistem untuk mengotomatisasi pengujian ini mengurangi risiko variabilitas bagian-ke-bagian dan penguji-ke-penguji, memastikan standar produk dipertahankan di lapangan. Stasiun pengujian ini memerlukan desain mekanis, sistem, dan perangkat lunak yang rinci untuk memastikan penerapan yang sukses di lantai produksi.
Ada pertimbangan lain untuk endoskopi, atau aplikasi scope fleksibel. Perangkat ini seringkali memiliki keterbatasan lebih banyak pada ruang yang tersedia untuk pencahayaan, mungkin hanya memiliki citra 2D, sekali pakai, atau peringatan lain yang tidak terkait dengan parameter yang disajikan dalam artikel. Untuk perangkat diameter kecil dan sekali pakai, serat plastik, LED di ujung dan solusi yang lebih kompak lainnya, dapat memungkinkan produk yang berhasil, di mana pertimbangan desain dan mitigasi risiko yang berbeda dipertimbangkan.
Untuk merangkumnya, pengembangan komponen pencahayaan untuk sistem bedah robotik adalah proses yang kompleks. Seseorang harus memulai dari pemahaman lengkap tentang aplikasi klinis dan membangun dari pemahaman itu. Jika seseorang merancang sistem robotik untuk aplikasi cahaya putih dan NIR, kami merekomendasikan desain berdasarkan penggunaan serat NA tinggi dengan mesin cahaya yang dipasang di peralatan modal. Untuk mencapai sudut pencahayaan terluas, penggunaan serat NA tinggi untuk menyampaikan cahaya ke ujung perangkat direkomendasikan. Ini adalah pendekatan desain yang paling ringkas yang menghindari desain yang terlalu kompleks. Solusi lain dapat menyebabkan kesenjangan dalam fungsionalitas, menghasilkan desain peredaran.
Artikel ini ditulis oleh Jonathan Brand, Insinyur Sistem Optik, dan Neil Anderson, PhD, VP Penjualan dan Pemasaran, Gray Optics (Portland, ME). Untuk informasi lebih lanjut, hubungi Neil Anderson di alamat email ini dilindungi dari spambot. Anda memerlukan JavaScript diaktifkan untuk melihatnya., atau kunjungi di sini.



