Memilih Sensor Motor yang Tepat: Panduan Umpan Balik Akurat
Dalam banyak aplikasi kontrol gerak, perlu mengetahui posisi, kecepatan, dan bahkan percepatan rotor motor atau bebannya. Bergantung pada aplikasi dan spesifikasi desain, controller motor mungkin perlu mengetahui parameter ini secara tepat, perkiraan, atau bahkan sama sekali tidak. Dengan mengetahui situasi motor dan status rotor, controller motor memiliki skenario closed-loop ( Gambar 1).
Tentu saja, kecepatan, posisi, dan percepatan motor erat kaitannya. Karena kecepatan adalah turunan (turunan waktu) dari posisi dan percepatan adalah turunan dari kecepatan, memungkinkan untuk menentukan ketiga faktor ini, bahkan ketika hanya mengetahui salah satunya (juga perhatikan komplement: kecepatan adalah integral dari percepatan dan posisi adalah integral dari kecepatan).

Namun, dalam praktik, metode ini untuk menentukan parameter terkait seringkali (tetapi tidak selalu) tidak memadai karena resolusi dan kebisingan. Misalnya, mengetahui rotor telah menyelesaikan putaran lain memberi tahu tentang ketiga variabel tetapi dengan resolusi yang sangat rendah dan biasanya tidak dapat diterima. Bergantung pada aplikasi, resolusi dan akurasi yang diperlukan dapat bervariasi dari kasar hingga sedang hingga tepat. Mesin perkakas CNC memerlukan informasi rotor yang tepat, controller jendela listrik mobil dapat menerima data perkiraan, dan cuci pakaian atau pengering akan puas dengan informasi kasar saja.
Menutup Loop
Untuk sensing posisi atau gerakan rotor, opsi yang paling umum adalah resolver, enkoder optik atau kapasitif, dan perangkat Hall-effect, dalam urutan yang menurun presisi, resolusi, dan biaya. Sensor ini sangat berbeda dalam desain fisik, implementasi, dan antarmuka listrik mereka, jadi pengguna harus memahami apa yang dibutuhkan, pilihan terbaik dalam aplikasi tertentu, dan bagaimana mereka akan menghubungkan sensor ke sirkuit controller.
Enkeder inkremental — digunakan ketika hanya posisi relatif yang diperlukan atau biaya adalah masalah — biasanya digunakan dengan motor induksi AC. Di sisi lain, enkoder absolut — yang memberikan output biner yang berbeda pada setiap posisi, sehingga posisi poros ditentukan secara absolut — sering dipasangkan dengan motor brushless magneten permanen dalam aplikasi servo. Aplikasi, tentu saja, adalah faktor utama yang menentukan apakah informasi inkremental atau absolut yang diperlukan.
Meskipun sebagian besar kontrol motor sekarang dilakukan melalui loop kontrol digital, sinyal sensor itu sendiri atau sepenuhnya analog dan perlu dikonversi digital atau adalah sinyal digital tetapi dengan tegangan dan atribut lain yang membuatnya tidak kompatibel dengan sirkuit digital standar. Meskipun beberapa sensor umpan balik ditawarkan dengan output mentah yang dapat disesuaikan sesuai keinginan, banyak juga memiliki output yang sudah dikondisi dan siap dihubungkan yang kompatibel dengan port I/O, format, dan protokol standar.
Meskipun lebih banyak resolusi mungkin terlihat seperti ide bagus, mungkin tidak demikian dalam praktik. Terlalu banyak dari hal yang tampaknya bagus — resolusi — dapat memperlambat sistem dengan memerlukan pemrosesan informasi tambahan yang tidak diperlukan atau berguna, jadi membatasi resolusi ke minimum yang diperlukan adalah ide bagus.
Resolvers
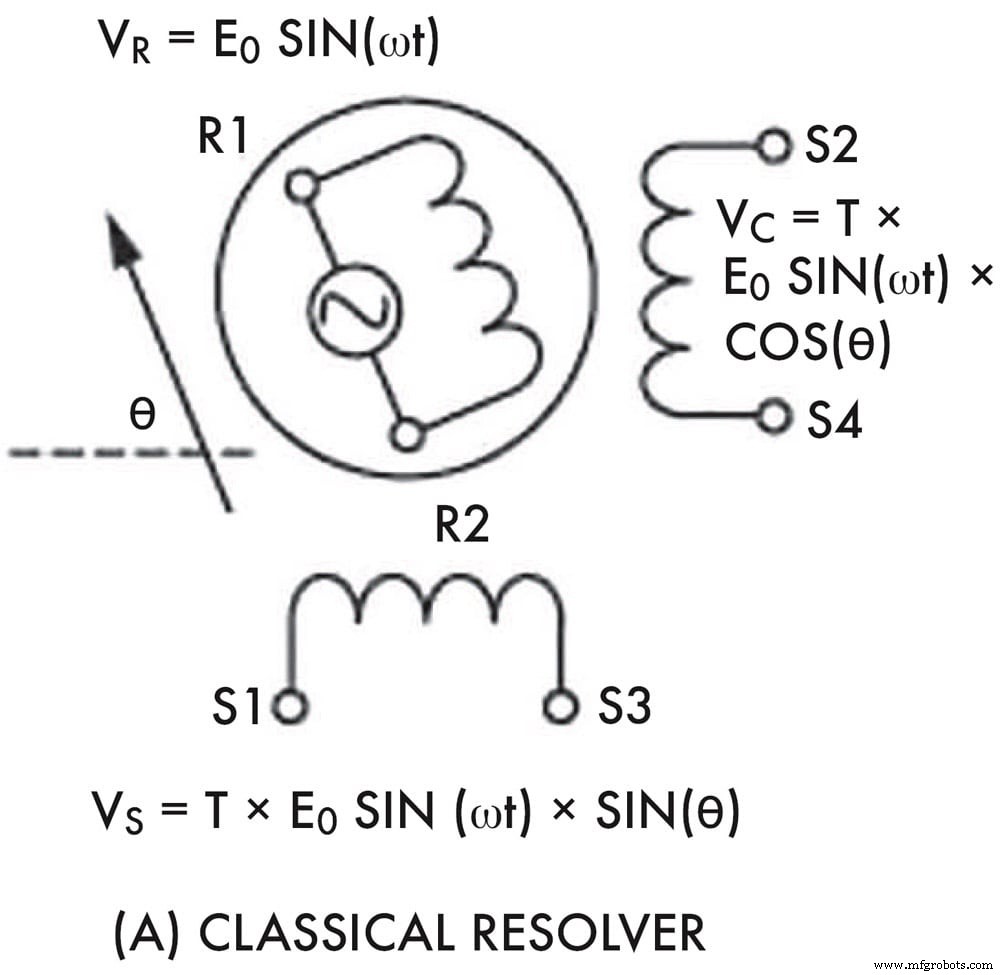
Resolver adalah transducer posisi yang sangat akurat, tangguh, dan absolut. Mereka didasarkan pada prinsip transformasi dasar, dengan satu gulungan primer dan dua gulungan sekunder, yang berorientasi dalam kuadran (90°) satu sama lain ( Gambar 2). Rasio gulungan efektif dan polaritas antara gulungan primer dan sekunder bervariasi, tergantung pada sudut poros. Primer diangsihkan dengan gelombang AC referensi pada frekvensi konstan, yang dapat bervariasi dari 50 Hz/60 Hz hingga beberapa ratus kHz, dan output dari gulungan sekunder akan keluar fasa karena penempatan fisiknya. Tegangan puncak sekunder akan bervariasi saat poros berputar dan akan proporsional dengan sudut poros. Dengan demodulasi output ini menggunakan sinyal primer sebagai referensi, sirkuit resolver dapat memberikan pembacaan resolusi tinggi dari sudut poros.
Resolver tidak hanya akurat tetapi juga tangguh. Resolver tidak memiliki kontak fisik antara sisi primer dan sekunder, tidak memiliki kuas atau bearing terpisah selain yang ada pada motor itu sendiri, tidak memiliki titik gesekan yang akan menyebabkan bagian aus, dan tidak ada kesempatan untuk kontaminan (seperti minyak) untuk mengganggu operasi. Resolver digunakan secara luas dalam situasi yang sangat menantang, seperti pengukuran sudut di senjata militer, karena kekerasan mekanis dan kinerja mereka.
Namun, resolver cenderung besar dan relatif mahal dibandingkan alternatif dan memerlukan jumlah daya yang relatif besar, yang sering kali tidak dapat diterima dalam aplikasi daya rendah. Mereka juga memerlukan sirkuit yang cukup kompleks untuk generasi dan demodulasi gelombang AC, meskipun ini jauh kurang menjadi hambatan dengan IC modern. Mereka memberikan indikasi posisi absolut saat menyala dan tidak memerlukan gerakan untuk mengindex atau menentukan sudut awal. Fitur ini adalah must-have dalam beberapa situasi dan don't-care dalam yang lain.
Encoding untuk Posisi, Bukan Data

Enkoder optik (istilah enkoder di sini tidak terkait dengan encoding data digital) dalam pembacaan posisi inkremental menggunakan sumber cahaya (LED), dua photosensor dalam kuadran, dan cak atau piring plastik antara mereka ( Gambar 3). Cak memiliki garis halus yang terukir meradiasi dari tengahnya dan saat berputar, sensor melihat pola cahaya dan gelap.
Jumlah garis pada cak, dan beberapa teknik lain, menentukan resolusi, yang biasanya 1.024, 2.048, atau bahkan hingga 4.096 hitungan per putaran. Tidak seperti resolver yang seperti transformator, enkoder optik bukan perangkat pasar massal sampai pengembangan LED umur panjang dan photosensor yang efisien.
Pengaturan fisik sensor memungkinkan enkoder untuk menentukan arah rotasi. Sirkuit dasar menterjemahkan rentetan pulsa dari dua sensor (disebut output A/B) menjadi sepasang aliran bit yang menunjukkan gerakan dan arah ( Gambar 4).

Enkoder adalah indikator gerakan inkremental, bukan absolut. Untuk menentukan posisi absolut, sebagian besar enkoder menambahkan jejak ketiga dan photosensor sebagai jejak referensi nol; poros harus berputar cukup untuk melewati posisi referensi nol agar ini dapat bersinyal. Pembacaan posisi relatif yang benar dapat ditambahkan ke enkoder optik tetapi ini menambahkan kompleksitas pada unit.
Enkeder optik menawarkan resolusi yang sangat baik tetapi mereka tidak tangguh seperti resolver. Kotoran dapat mengganggu jalur optik dan cak enkoder dapat kotor. Namun, kinerja mereka lebih dari cukup untuk banyak aplikasi dan mereka kecil, ringan, daya rendah, mudah dihubungkan, dan biaya rendah.
Enkoder optik yang umum untuk aplikasi motor dan rotasi adalah modul dua saluran HEDS-9000 dan HEDS-9100 yang serupa dari Avago Technologies (Broadcom). Modul berkinerja tinggi dan biaya rendah ini terdiri dari sumber LED dengan lensa dan detektor sirkuit terintegrasi yang dikemas dalam paket plastik berbentuk C, bersama dengan elektronika drive dan antarmuka ( Gambar 5). Mereka memiliki sumber cahaya yang sangat kolimat dan pengaturan fisik photodetektor khusus, jadi mereka sangat toleran terhadap ketidaksejajaran pemasangan. (Cak, disebut roda kode, dibeli secara terpisah, dengan resolusi 500 CPR dan 1.000 CPR untuk HEDS-9000 dan antara 96 CPR dan 512 CPR untuk HEDS-9100. Modul menyediakan dua saluran output digital A dan B kompatibel TTL dan membutuhkan pasokan 5-V tunggal.)

CUI AMT10 Series adalah alternatif untuk enkoder optik, berdasarkan prinsip kapasitif bukan optik ( Gambar 6). Enkoder ini menawarkan rentang unit modular yang tangguh, akurat, tersedia dalam versi inkremental dan absolut, dengan resolusi hingga 12-bit (4.096-hitung) yang dapat dipilih pengguna dari antara 16 nilai melalui saklar DIP dua posisi, empat posisi. Output kuadran A/B kompatibel CMOS dari unit ini dilaporkan melalui antarmuka serial peripheri standar (SPI).

Tidak seperti enkoder optik, perangkat CUI AMT menggunakan pola terulang yang terukir dari konduktor pada bagian bergerak dan tidak bergerak dari enkoder. Saat enkoder berputar, kapasitansi relatif antara dua bagian naik dan turun dan perubahan kapasitansi ini dirasakan, serupa dengan output phototransistor dalam enkoder optik. Kotoran dan kontaminan lainnya memiliki efek berdampak sedikit di sini.
Ingatlah bahwa resolver atau enkoder juga adalah perangkat mekanis dengan pertimbangan pemasangan serta persyaratan kompatibilitas listrik. Untuk meminimalkan masalah stok dan inventori, CUI menawarkan seri AMT10 dengan berbagai sleeve, cover, dan dasar pemasang, sehingga enkoder dasar yang sama dapat digunakan di seluruh berbagai diameter poros dan pemasangan.
Resolver dan enkoder dapat menghasilkan pembacaan dasar dengan resolusi hingga 1/100 derajat (0,6 arc minutes) atau lebih baik tetapi akurasi tidak sama dengan resolusi (lagi, beberapa aplikasi lebih khawatir tentang salah satu dari keduanya daripada yang lain). Terlepas dari apakah desain menggunakan resolver atau enkoder, sumber kesalahan terjadi karena suhu, kecepatan pelacakan perubahan, pergeseran fasa yang tidak diinginkan, dan faktor lainnya. Namun, vendor unit ini telah menemukan cara untuk menghilangkan, membatalkan, atau mengkompensasi banyak kekurangan ini, seringkali dengan menggunakan sirkuit berbasis IC antara output sensor mentah dan output yang dikondisi yang pergi ke controller sistem.
Perangkat Hall-Effect Hadir dengan Kuat
Kelas lain perangkat encoding atau sensor juga didasarkan pada prinsip yang sudah usang yang membutuhkan elektronika semikonduktor modern dan kemasan untuk menjadi terjangkau, tersedia, dan efektif. Selain itu, sirkuit antarmuka kritis, yang dapat menggunakan tegangan yang sangat kecil dan dengan mudah menghubungkannya ke sistem, sekarang tersedia on-chip, yang lebih menyederhanakan penggunaan teknologi ini. Perangkat Hall-effect dapat digunakan untuk merasakan arus yang mengalir melalui konduktor yang merupakan bagian dari sensor, atau kehadiran atau tidaknya medan magnet di dekatnya.

Apa yang kita kenal sebagai efek Hall ditemukan oleh Edwin Hall pada tahun 1879; perbedaan potensial — tegangan Hall — dihasilkan di seluruh konduktor listrik pada sudut siku-siku dengan arus listrik dalam konduktor dan medan magnet yang tegak lurus terhadap arus ( Gambar 7).
Beberapa sensor Hall-effect jauh melampaui penggabungan hanya elemen sensor itu sendiri. Sensor posisi Melexis MLX90367 Triaxis adalah IC sensor absolut monolitik sensitif terhadap flux density yang diterapkan ortogonal dan paralel terhadap permukaan IC. Ia sensitif terhadap tiga komponen flux density, yang memungkinkan MLX90367 (with the correct magnetic circuit) untuk mendekode posisi absolut magnet yang bergerak (seperti posisi rotary dari 0 hingga 360°).

Secara internal, perangkat resolusi 12-bit ini mencakup pemrosesan sinyal on-chip, dengan mikrokontroler dan DSP ( Gambar 8), jadi ia dapat melakukan perhitungan yang diperlukan dan koreksi untuk non-linearitas inherent dan lebih ( Gambar 9). Ia juga mendukung rentang luas fungsi, fitur, dan berbagai format output yang dapat dipilih pengguna termasuk format advanced dengan koreksi kesalahan built-in yang disebut SENT (SAE J2716-2010), yang banyak digunakan dalam aplikasi otomotif.
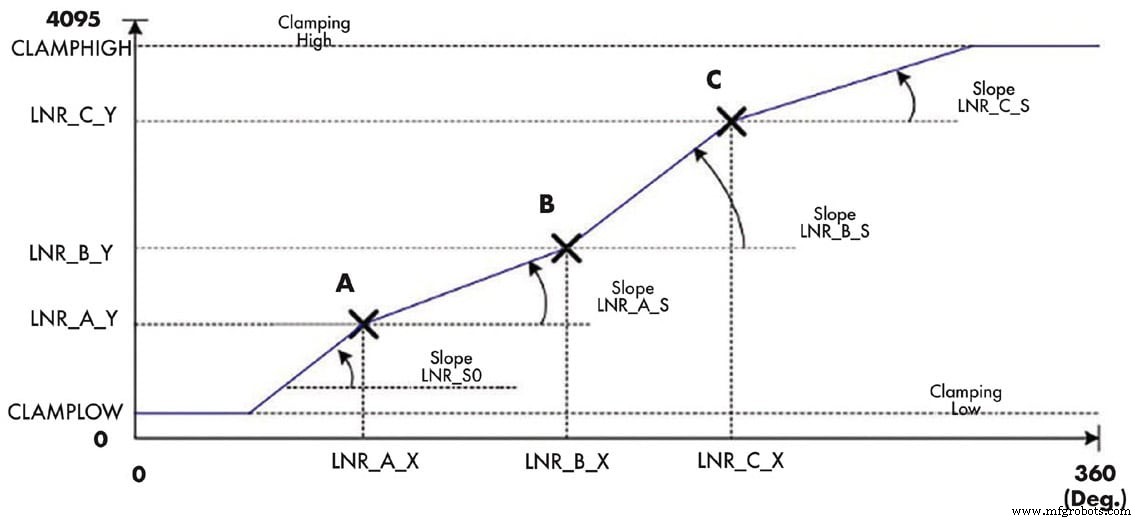
Sebagian besar enkoder magnetik Hall-effect menggunakan roda yang dipasang pada poros motor dan roda memiliki set kutub magnet utara dan selatan di sekeliling perimeternya; ini adalah analog magnetik dari roda slot enkoder optik. Roda biasanya terbuat dari ferite injeksi yang disematkan dengan array kutub. Roda tipikal dimagnetkan dengan 32 kutub (16 utara dan 16 selatan), jadi resolusinya jauh lebih rendah daripada enkoder optik atau resolver tetapi seringkali cukup untuk banyak situasi. Instalasi tipikal memiliki tiga sensor Hall-effect, jarak 120° satu sama lain secara listrik, untuk merasakan komutasi roda.
Ringkasan
Desainer yang harus merasakan posisi, kecepatan, atau percepatan motor memiliki berbagai pilihan yang mencakup banyak parameter kunci dan atribut kinerja. Resolver, enkoder optik dan kapasitif, dan perangkat Hall-effect semua memiliki jejak yang lama dan terbukti, plus dukungan luas melalui know-how aplikasi.
Pilihan dapat didorong oleh satu faktor yang menonjol — seperti daya tahan atau daya rendah — atau oleh penggunaan tradisional dan kebiasaan dalam situasi tertentu. Setelah teknologi dasar yang akan digunakan ditentukan, banyak vendor yang layak dan bagian dari setiap tersedia, jadi keputusan pada perangkat tertentu mungkin memerlukan beberapa riset untuk lebih memahami tradeoffs.
Artikel ini ditulis oleh Bill Schweber untuk Mouser Electronics, Mansfield, TX. Untuk informasi lebih lanjut, kunjungi di sini .



