Kaki Exoskeleton Berdaya AI Belajar Berjalan Secara Mandiri
Peneliti robotika mengembangkan kaki exoskeleton yang melangkah sendiri, menggunakan teknologi kecerdasan buatan (AI) yang canggih. Kaki yang dikontrol sendiri suatu hari nanti dapat mendukung gerakan lansia dan mereka dengan keterbatasan fisik.
Sistem, yang dibangun dan diuji oleh peneliti di Universitas Waterloo, menggabungkan visi komputer dan deep-learning AI untuk meniru gerakan manusia. "Belajar" dari sekumpulan contoh berjalan-jalan di sekitar lingkungan, sistem menyesuaikan geraknya berdasarkan lingkungan yang dirasakannya.
"Kami memberikan visi pada exoskeleton robotik sehingga mereka dapat mengontrol diri sendiri," kata Brokoslaw Laschowski , calon doktora dalam desain sistem yang memimpin proyek penelitian Universitas Waterloo yang disebut ExoNet .
Sistem ExoNet, yang didukung oleh kecerdasan buatan, mengambil dari data pelatihan yang dikumpulkan oleh tim. Dengan kamera wearable yang dipasang di dada mereka (seperti ditunjukkan dalam gambar di atas), Laschowski dan rekan-rekannya mengambil video lingkungan indoor dan outdoor.
Perangkat lunak komputer AI kemudian memproses feed video untuk secara akurat mengenali tangga, pintu, dan fitur lainnya dalam lingkungan sekitar.
Pencapaian ini dijelaskan dalam jurnal Frontiers in Robotics and AI . (Jelajahi dataset penelitian yang terkait dengan proyek exoskeleton otonom ini.)
Terbaru dalam serangkaian paper pada proyek terkait, Simulation of Stand-to-Sit Biomechanics for Robotic Exoskeletons and Prostheses with Energy Regeneration , muncul dalam jurnal IEEE Transactions on Medical Robotics and Bionics.
Kaki exoskeleton yang dioperasikan motor telah dirancang sebelumnya, tetapi pengguna hampir selalu memerlukan joystick atau aplikasi smartphone untuk mengontrol gerakannya.
Lebih Banyak Robot di Tech Briefs
Robot yang sedang dikembangkan di Universitas Tel Aviv "mendengar" sinyal listrik, berkat sensor alami: telinga belalang mati.
Robot baru tidak memerlukan elektronik untuk bergerak — hanya sumber udara tertekan konstan.
"Itu dapat tidak nyaman dan membebani kognitif," kata Laschowski. "Setiap kali Anda ingin melakukan aktivasi lokomotor baru, Anda harus berhenti, keluarkan smartphone Anda dan pilih mode yang diinginkan."
Pendekatan dari Universitas Waterloo menawarkan kontrol yang lebih otomatis, berkat kemampuan AI dan visi komputer.
Fase berikutnya dari proyek penelitian ExoNet akan melibatkan pengiriman instruksi ke motor sehingga exoskeleton robotik dapat memanjat tangga, menghindari halangan, atau mengambil tindakan yang sesuai lainnya berdasarkan analisis gerakan saat ini pengguna dan medan yang akan datang.
Selain itu, peneliti juga bekerja untuk meningkatkan efisiensi energi motor untuk exoskeleton robotik dengan menggunakan gerakan manusia untuk men-charge baterai sendiri.
"Pendekatan kontrol kami tidak harus memerlukan pemikiran manusia," kata Laschowski, yang diawasi oleh profesor teknik John McPhee , Kursi Penelitian Kanada dalam Dinamika Sistem Biomekatronik, di lab Motion Research Groupnya . "Mirip dengan mobil otonom yang menyetir diri sendiri, kami merancang exoskeleton otonom yang berjalan untuk diri sendiri."
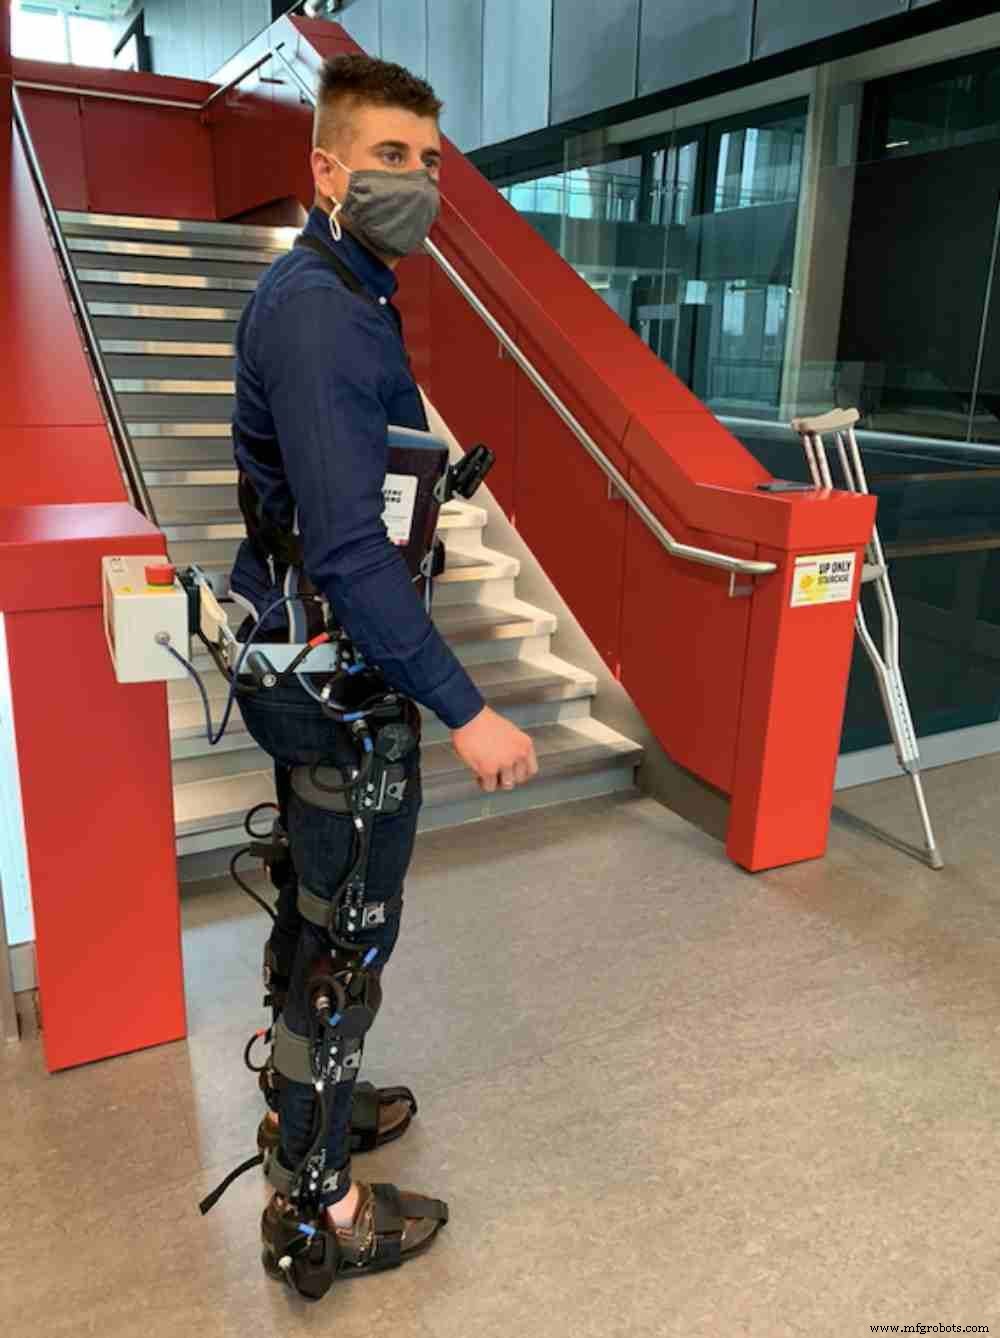
Dalam Q&A dengan Tech Briefs di bawah, Brokoslaw Laschowski menjelaskan lebih lanjut tentang teknologi ExoNet, dan mengapa exoskeleton yang memiliki fitur yang mirip dengan mobil otonom juga harus mencakup langkah keamanan seperti kendaraan.
Tech Briefs: Bagaimana Anda memastikan keselamatan? Apakah pengguna dapat mengambil alih jika exoskeleton secara salah melakukan sesuatu yang berbahaya? Analoginya adalah ADAS vs kendaraan otonom sepenuhnya. Bagaimana pengguna mengontrol kecepatan dan berhenti serta pergi? Bagaimana kontrol tersebut berinteraksi dengan pengguna?
Brokoslaw Laschowski: Keselamatan adalah prioritas utama. Perangkat robotik ini dirancang untuk membantu lansia dan mereka dengan keterbatasan fisik (misalnya, stroke, cedera tali punggung, paralisis serebrals, osteoartritis, dll). Kami tidak dapat memberi exoskeleton untuk membuat keputusan yang salah dan potensialmente menyebabkan jatuh atau cedera. Akibatnya, kami fokus sepenuhnya pada meningkatkan akurasi klasifikasi dan kontrol dengan mengembangkan sistem pengenalan lingkungan untuk memungkinkan exoskeleton secara otonom merasakan dan bereaksi secara real-time terhadap lingkungan berjalan. Kami mengoptimalkan performa sistem menggunakan komputer dan prototipe wearable dengan kontrol "sehat" sebelum pengujian klinis. Namun, pengguna exoskeleton akan selalu memiliki kemampuan untuk mengambil alih kontrol manual (misalnya, berhenti dan mengemudi).
Tech Briefs: Bisakah Anda memandu saya melalui aplikasi yang Anda bayangkan untuk jenis exoskeleton ini? Di mana ini akan paling berharga?
Brokoslaw Laschowski: Perangkat robotik ini dirancang untuk membantu lansia dan mereka dengan keterbatasan fisik dengan aktivasi lokomotor. Contoh aplikasi dari sistem kontrol otomatis adaptif lingkungan kami adalah beralih antara aktivasi lokomotor yang berbeda. Dalam exoskeleton yang tersedia secara komersial, saat beralihan dari berjalan datar ke memanjat tangga, misalnya, pengguna mendekati tangga, berhenti, dan secara manual berkomunikasi dengan exoskeleton aktivasi yang diinginkan menggunakan antarmuka seluler, push-button, atau kontrol tangan lainnya (tergantung pada perangkat).
Sedangkan, dengan sistem kontrol otonom, saat pengguna mendekati tangga miring, sensor papan seperti satuan pengukuran inersial (IMU) secara terus-menerus merasakan dan mengklasifikasi gerakan saat ini pengguna, dan sistem kamera wearable merasakan dan mengklasifikasi medan yang akan datang. Fusi dari teknologi sensor yang berbeda dan algoritma pengenalan pola digunakan untuk memprediksi niat lokomotor pengguna dan mengontrol exoskeleton.
Tech Briefs: Bagaimana exoskeleton "dilatih" untuk beroperasi tanpa pemikiran manusia?
Brokoslaw Laschowski: Kami menggunakan visi komputer dan deep learning untuk klasifikasi lingkungan. Menggunakan jutaan citra dunia nyata, jaringan saraf konvolusional kami secara otomatis dan efisien dilatih untuk memprediksi lingkungan berjalan yang berbeda yang ditampilkan dalam citra. Informasi tentang lingkungan berjalan ini kemudian digunakan untuk mengontrol exoskeleton robotik dalam hal perencanaan jalur optimal, penghindaran halangan, dan beralih antara aktivasi lokomotor yang berbeda (misalnya, berjalan datar ke memanjat tangga).
Tech Briefs: Apa yang akan datang untuk exoskeleton ini? Apa yang sedang Anda kerjakan sekarang?
Brokoslaw Laschowski: Dari perspektif keamanan kritis, sistem kontrol exoskeleton yang didukung AI ini perlu bekerja secara akurat dan secara real-time. Oleh karena itu, kami fokus pada meningkatkan akurasi klasifikasi lingkungan sambil menggunakan arsitektur jaringan saraf dengan persyaratan komputasi dan penyimpanan memori minimal untuk mendukung inferensi real-time papan.
Apa pendapat Anda? Bagikan pertanyaan dan komentar Anda.



