Menghitung Kecepatan Penggerak: Panduan Praktis untuk Efisiensi Produksi
Kecepatan sistem penggerak sangat bergantung pada aplikasi penggerak. Beberapa penggerak bergerak pada kecepatan rata-rata orang berjalan, sementara aplikasi lain membutuhkan kecepatan yang jauh lebih cepat; misalnya, garis botol kecepatan tinggi.
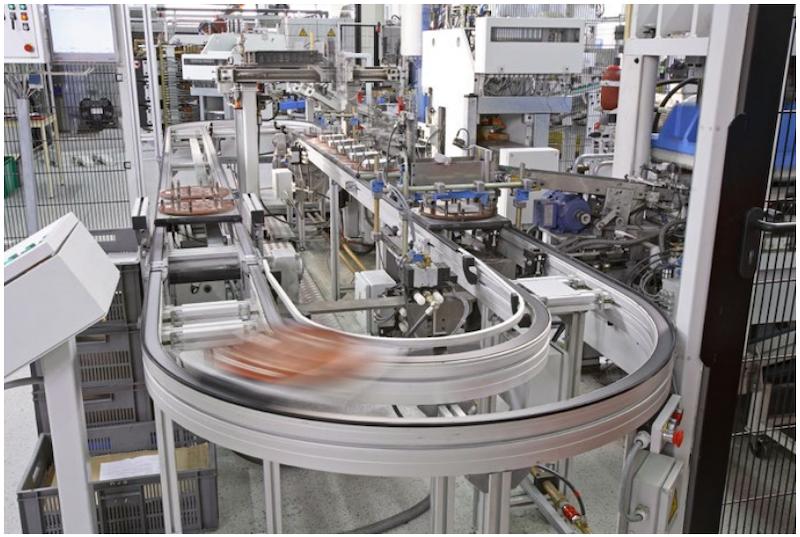
Gambar 1. Penggerak ember cepat. Gambar digunakan dengan izin Bosch Rexroth [PDF]
Biasanya, dua jenis sabuk atau rantai penggerak digunakan dalam produksi: produksi bergerak berkelanjutan dan penggerak shuttle.
Kedua gaya ini tunduk pada kecepatan mesin untuk menentukan kecepatan penggerak bersama dengan faktor lain. Ada juga sistem penggerak rel yang dapat digunakan sebagai sistem penggerak berkelanjutan atau sistem penggerak shuttle. Sistem penggerak rel akan memiliki tantangan yang sama dengan sabuk atau rantai penggerak yang umum.
Sebelum masuk ke cara menghitung kecepatan penggerak, mari kita lihat dulu jenis-jenis penggerak. Ini akan memberi kita pemahaman luas tentang mengapa kita perlu mengetahui kecepatan sistem.
Gambaran Umum Sistem Pengangkutan
Beberapa jenis penggerak yang akan kita tinjau meliputi bergerak berkelanjutan, shuttle, dan servo-driven.
Penggerak Bergerak Berkelanjutan
Gaya penggerak ini biasanya ditemukan pada garis botol atau produksi makanan. Produksi bergerak berkelanjutan dapat ditemukan di pabrik manakah pengolahan produk tidak dapat berhenti tanpa konsekuensi. Produk dipindahkan ke dan dari mesin proses tanpa berhenti. Gaya penggerak ini biasanya sangat cepat dan terbatas hanya oleh kecepatan mesin yang melakukan pengolahan.
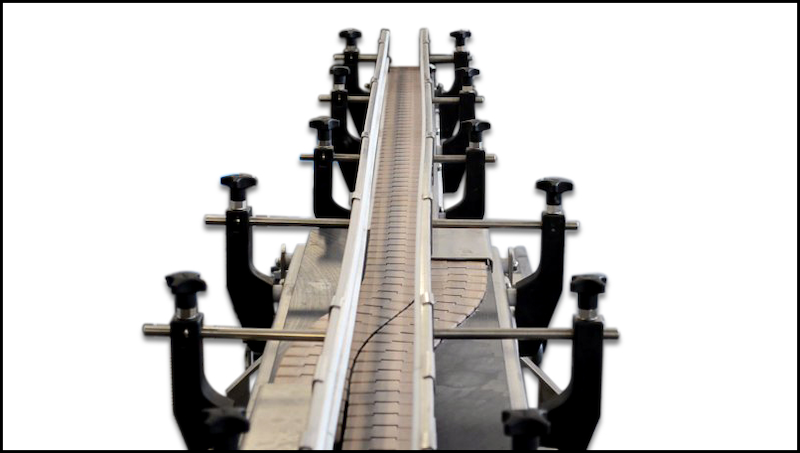
Gambar 2. Penggerak botol. Gambar digunakan dengan izin Tri-Mach
Penggerak Shuttle
Penggerak shuttle biasanya terdiri dari sabuk atau rantai yang berjalan kontinu dengan gesekan rendah. Shuttle, di mana bagian atau produk diklem, berjalan di atas sabuk atau rantai dan meluncur saat shuttle berhenti. Shuttle bergerak dari proses mesin ke proses mesin, berhenti di setiap mesin (stasiun atau sel) untuk dikerjakan. Kecepatan gaya penggerak ini biasanya ditentukan oleh waktu takt keseluruhan mesin atau proses tercepat pada garis rakitan.
Gambar 3. Video digunakan dengan izin ATS Automation
Penggerak Servo-driven
Penggerak servo-driven akan mulai dan berhenti sesuai kebutuhan dan bergerak ke posisi yang tepat, mirip dengan tabel indeks. Dengan servo motor yang mendorong penggerak, kecepatan hanya terbatas oleh berat produk dan stabilitas produk. Jika memindahkan cairan, nilai percepatan dan perlambatan perlu diatur sehingga produk tidak terganggu.
Sekarang kita memahami mengapa kecepatan penting untuk jenis penggerak ini, mari kita masuk ke menghitung kecepatan.
Menghitung Kecepatan Penggerak
Kecepatan sabuk penggerak dihitung sebagai keliling roller drive dikalikan dengan rotasi per menit (RPM) motor. Jika ada pengurangan gear, jangan lupa untuk menerapkan rasio ke RPM sebelum mengalikan keliling.
Kecepatan sabuk penggerak = Keliling roller drive ✕ Motor RPM
Penggerak rel konvensional akan menggunakan rumus yang sama di atas jika menggunakan motor AC untuk mendorong rel. Jika menggunakan sabuk penggerak servo-driven, kecepatan dapat dihitung dalam sistem kontrol servo motor. Setiap penggerak servo akan sangat bergantung pada waktu takt sistem dan jenis material yang diangkut untuk menghitung kecepatan.
Faktor Penentu Kecepatan Penggerak
Saat menentukan kecepatan penggerak yang diperlukan, ada beberapa faktor yang harus dipertimbangkan. Ini adalah ide umum dan tidak dimaksudkan untuk menjadi daftar komprehensif. Faktor lain mungkin termasuk produk rapuh dan kebutuhan pengemasan.
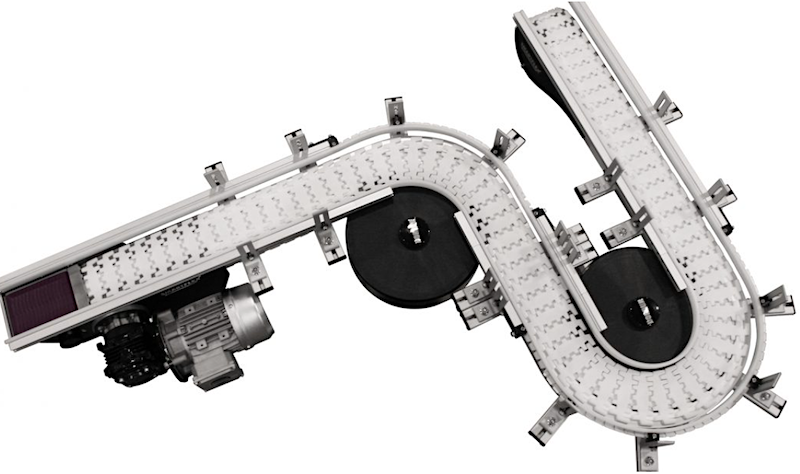
Gambar 4. Penggerak gesekan rendah. Gambar digunakan dengan izin Dorner
Kecepatan motor: RPM motor AC typis sekitar 1750–3500, terlalu cepat untuk penggerak. Gearbox atau perangkat pengurangan gear diperlukan untuk mengurangi total RPM motor. Jika waktu siklus sistem dan ukuran roller drive diketahui, maka kita dapat dengan mudah menghitung RPM yang diperlukan.
Berat produk: Seiring bertambahnya berat produk pada penggerak, gaya yang diperlukan untuk memindahkan produk juga meningkat. Berat produk juga dapat mempengaruhi percepatan dan perlambatan sabuk. Sabuk penggerak gesekan rendah, yang bergantung pada shuttle atau produk untuk meluncur pada sabuk saat berhenti di stasiun, akan memiliki payload maksimum. Gaya ini mungkin perlu diganti dengan penggerak rantai atau penggerak roller heavy-duty. Penggerak rel servo akan rentan terhadap payload karena shuttle diklem dengan gaya magnet.
Waktu siklus mesin: Waktu siklus sistem penting baik untuk produsen peralatan maupun pelanggan yang membeli mesin. Ini berarti penggerak harus memindahkan produk di seluruh sistem pada laju waktu siklus yang dirancang.
Kontrol: Sabuk penggerak motor AC typis tidak akan memerlukan lebih dari output digital dan kontaktor starter motor. Jika mematikan motor dengan sering, variabel frekuensi drive (VFD) akan menjadi opsi yang baik untuk mengurangi penggunaan energi. Penggerak servo-driven, baik rel atau sabuk, akan memerlukan drive servo dan pengontrol, biasanya pengontrol logika terprogram (PLC), untuk memerintahkan servo motor ke posisi yang berbeda. Kontrol ini dapat mahal dan mungkin terlalu rumit untuk aplikasi.
Sebagai teknisi kontrol, penting untuk mengetahui kecepatan penggerak untuk memastikan setiap stasiun atau sel dalam sistem dapat mengakses bagian yang diperlukan. Penting untuk tidak membuat stasiun kekurangan, karena itu dapat mengurangi waktu takt sistem Anda secara keseluruhan. Kecepatan penggerak apa pun dapat dihitung selama fase desain, dan selama fase ini perbaikan pada sistem dapat dengan mudah dilakukan jika diperlukan.



