Pemimpin Otomasi AS Hadapi Tantangan Integrasi: Menghubungkan Komunikasi di Seluruh Sistem Pabrik
Proyek bertujuan untuk menghubungkan komunikasi di antara robot, komponen pabrik lainnya
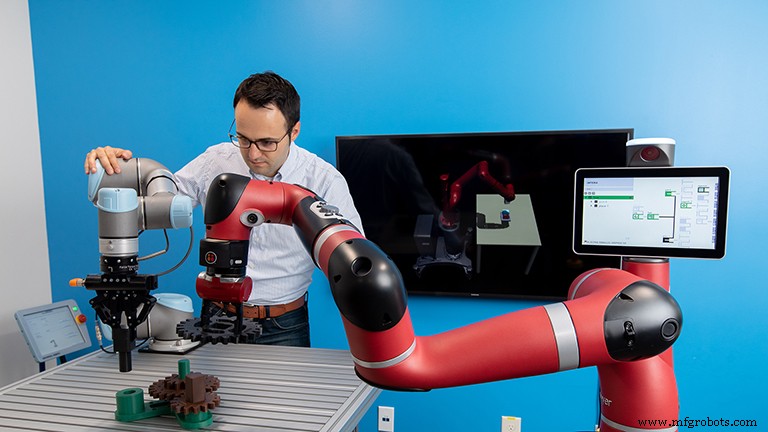
Seperti delegasi internasional Perserikatan Bangsa-Bangsa yang menggunakan penerjemah untuk memahami satu sama lain, robot, mesin dan komponen industri lainnya dari berbagai vendor berbicara bahasa komputer yang berbeda dan memerlukan penerjemah untuk membantu mereka berkomunikasi.
Largely karena ekonomi, perusahaan yang memproduksi mesin perkakas, robot, konveyor dan sebagainya menggunakan perangkat lunak milik untuk operasi dan komunikasi satu sama lain dan dengan komponen seperti sensor, driver dan PLC. Pembuat mesin ingin departemen pembelian pabrik tetap setia pada merek mereka dari solusi total untuk menciptakan lebih banyak pendapatan.
“Pikiran yang berlaku pada suatu waktu adalah jika saya akan menginvestasikan dana saya dan menyediakan solusi, saya ingin melindungi penjualan saya,” kata Matthew Robinson, manajer program, ROS-Industrial (ROS-I) Consortium Americas, Southwest Research Institute. “Jika saya menyediakan mesin perkakas, saya ingin pelanggan menggunakan semua produk saya … perangkat lunak saya, perangkat keras saya dan teknologi terhubung yang terkait dengannya.”
Saat pemilik pabrik memutuskan untuk beralih ke merek yang berbeda, masalah komunikasi muncul dan menghambat integrasi, simulasi dan analisis yang dapat meningkatkan produksi dan kualitas.
Sampai sekarang, tugas untuk mengaktifkan komunikasi di antara semua teknologi di pabrik telah jatuh besarnya pada sistem integrator yang membuat penerjemah kode komputer, atau jembatan, dari, katakan, kamera 3D ke robot atau di antara dua robot yang dibuat oleh vendor berbeda. Ini adalah proses yang memakan waktu lama dan biaya banyak—sehingga biaya rekayasa konektivitas dapat melebihi biaya mesin itu sendiri.
“Rekayasa memakan waktu sangat lama dan sangat mahal sehingga banyak perusahaan tidak akan mengambil rute otomasi,” kata Juan Aparicio, kepala kelompok penelitian untuk Advanced Manufacturing Automation di Siemens Technology. “Tidak masuk akal bagi mereka karena mereka tidak memiliki anggaran besar yang dapat membenarkan otomasi.”
Gerakan menuju standar umum
Skenario ini telah mengarah pada masalah besar: waktu dan biaya yang terkait dengan integrasi menghambat adopsi otomasi di banyak bengkel—dan menghambat kemajuan industri Amerika.
Apa yang dialami produsen, dan pemecah masalah integrasi yang berharap seperti Robinson, Aparicio dan lainnya, sekarang memiliki precedensi di bidang manufaktur lain.
Lebih dari 30 tahun yang lalu di industri semi-konduktor, peralatan pemrosesan wafer seperti mesin etching litografi dari vendor berbeda juga tidak dapat berbicara satu sama lain. Untuk melawan atrofi yang mendatang dalam hal itu, produsen semi-konduktor membentuk konsorsium dan memberi tahu vendor mereka harus membuat standar umum. Itu tepat yang terjadi.
“Pertanyaan adalah, ‘Apakah permintaan dari pelanggan cukup kuat untuk mendorong penciptaan standar umum [sekarang]?’ Itu menurut John Wen, kepala teknik elektrik, komputer, dan sistem di Rensselaer Polytechnic Institute. “Belum dapat dilihat tetapi tampak ada gerakan ke arah itu.”
Wen juga termasuk di antara mereka yang bekerja pada upaya saat ini menuju kesamaan dan menciptakan jembatan yang menerjemahkan bahasa mesin sehingga perangkat pabrik dapat berbicara satu sama lain.
Pekerjaan mereka didanai oleh Advanced Robotics for Manufacturing (ARM) Institute, yang merupakan bagian dari Manufacturing USA. Proyek yang didanai ARM Institute termasuk mengembangkan middleware spesifik—salah satu dari akademia dan yang lain dari wirausahawan kaya Scott Hassan—ke tingkat kesiapan teknis yang lebih tinggi sehingga opsi middleware siap untuk penggunaan industri umum dan dapat membantu pabrik bergetar dengan komunikasi yang dapat ditindaklanjuti.
Satu solusi plug-and-play
Wen memimpin proyek yang berjudul “Robot Raconteur (RR): An interoperable middleware for robotics.” RR mengumpulkan data dan memanggil fungsi, seperti mengoperasikan kamera, juga.
“Robot Raconteur … adalah teknologi middleware berorientasi objek canggih, diperkaya yang secara khusus dirancang untuk memberikan kemampuan interoperabilitas plug-and-play yang benar untuk sistem otomasi/robotika,” menurut proposal penelitian Wen.
RR sudah serbaguna: kompatibel dengan sistem operasi Linux, Windows, OSX, iOS, Android, OpenBSD, QNX, Arduino dan xPC Target. Ini memiliki perpustakaan untuk C++, Python, C#, Java, MATLAB, LabView, browser JavaScript dan xPC Target.
Middleware Raconteur dikembangkan di laboratorium Rensselaer Wen oleh John Wason. Setelah Wason mendapatkan PhD-nya, dia memisahkan dirinya sendiri dari perusahaan, Wason Technology, yang berfokus pada middleware. Wason berpartisipasi dalam penelitian yang didanai ARM Institute dengan Rensselaer, seperti juga Southwest Research Institute dan United Technology Corp.
Sementara itu, pengguna robot industri masih bergantung pada proses teach-and-repeat untuk memasukkan mereka ke kerja.
Kunci untuk keluar dari paradigma teach-and-repeat adalah menggunakan sensor, baik untuk visi, 3D, pemindaian laser, proximity, tactility atau force, kata Wen.
Namun, mengintegrasikan dan memprogram sensor di robot menambahkan kompleksitas: Mereka adalah biaya tambahan. Dan sensor dapat rusak. Semakin banyak hal yang dapat rusak, semakin tinggi probabilitas baris akan mati, yang mengakibatkan pabrik kehilangan uang.
Solusi Wen adalah mengembangkan RR menjadi sistem plug-and-play open-source yang akan membuat pemrograman dan integrasi robot, sensor, periferal dan perangkat lunak simulasi dari banyak vendor dan platform menjadi mudah, cepat, dan aman.
Ini juga akan membuka pintu untuk menggunakan berbagai macam sensor yang lebih luas, termasuk produk kelas konsumen dengan biaya rendah, seperti kamera Azure Kinect dan Intel RealSense 3D, kata Wen.
‘Program dalam bahasa pilihan Anda’
Inherent in pekerjaan Robinson di Southwest Research Institute adalah untuk bekerja dengan dan mempromosikan ROS-I, middleware open-source lain yang serupa dengan RR dalam arti bahwa Anda dapat menghubungkan berbagai perangkat tetapi satu yang juga memfasilitasi visualisasi dan simulasi.
Dia tahu paradigma terisolasi dari vendor yang mempromosikan satu dan hanya satu solusi adalah yang menyebabkan manufaktur mengalami masalah di arena konektivitas pada pertama kali.
Jadi, Robinson telah menimbang keuntungan dan kerugian dan jujur tentang sisi negatif dari dasarnya, ROS (Robot Operating System), dalam bidang spesifik IoT.
“Salah satu kelemahan besar ROS adalah itu banyak C++, yang merupakan bahasa komputer yang berkembang dan diperbarui dengan cepat,” katanya. “Itu bisa, bagi pemula, menakutkan dan penuh dengan segala macam masalah. Jadi, ada banyak entitas dan alat untuk mengisolasi orang industri yang hanya ingin sistem mereka bekerja dari harus melakukan segala macam penulisan perangkat lunak ilmu komputer C++ yang dalam dan keras.”
“RR berusaha untuk menurunkan ambang masuk itu.”
Aparicio adalah pendukung lain dari keragaman bahasa komputer.
“Saya pikir tidak realistis untuk mengatakan akan hanya satu bahasa di manufaktur, tetapi jika ada beberapa—semua dengan keuntungan dan kerugian—maka kita perlu sebuah gateway” dalam bentuk perangkat lunak yang bertindak sebagai penerjemah, katanya.
Aparicio adalah investigator utama untuk proyek yang didanai ARM Institute untuk menciptakan perangkat lunak plug-and-play, open-source untuk interoperabilitas dan komunikasi di antara sistem otomasi, simulator, platform cloud dan robot (yang dikontrol oleh ROS-I).
Gateway akan bekerja dengan tiga standar dan protokol yang banyak digunakan di manufaktur: OPC-UA, MTConnect dan DDS.
Bergabung dengan Siemens dan Southwest Research Institute pada proyek adalah perusahaan perangkat lunak Real Time Innovations dan vendor robot Keba dan Yaskawa.
“Pada akhirnya, rahasia keberhasilan akan seberapa mudah Anda memungkinkan semua mesin ini untuk berbicara satu sama lain … untuk interoperate … untuk abstract semua komunikasi tingkat rendah ini sehingga Anda dapat memprogram dalam bahasa pilihan Anda,” kata Aparicio.
Dapatkah mesin legacy berbicara, juga?
Mesin perkakas baru dan perangkat pabrik dilengkapi untuk konektivitas dan interoperabilitas dari kotak, dan pemiliknya seharusnya dapat mengambil keuntungan yang kuat dari pekerjaan yang dilakukan Aparicio, Wen dan Robinson.
Tetapi bagaimana dengan mesin legacy?
“Secara umum, jika itu memiliki kartu jaringan, jika itu dapat mendukung perpindahan informasi melalui internet tradisional, kita siap,” kata Robinson.
Beberapa robot legacy yang berusia satu dekade mungkin dapat dimasukkan ke kerja daripada mengumpulkan debu di gudang pabrik.
“Jika Anda memiliki robot berusia sekitar 10 tahun, pada titik itu itu essentially aset gratis, jadi Anda hanya menambahkan beberapa sensor, memanfaatkan beberapa bagian perangkat lunak,” kata Robinson. “Anda mungkin harus bekerja dengan mitra kontrak kecuali Anda memiliki tim internal yang baik, tetapi Anda dapat beroperasi dengan biaya jauh lebih rendah daripada membeli sistem baru dari nol.”
“Return on investment itu menjadi sangat menarik.”
Pekerjaan coder tidak pernah selesai
Bahkan dengan semua keahlian dan kerja keras yang ditanamkan dalam proyek-proyek yang didanai ARM Institute, bersama dengan hasil yang sukses, masih banyak pekerjaan yang harus dilakukan untuk membantu manufaktur AS mencapai potensi interoperabilitas dan konektivitas penuhnya.
Ada juga ruang untuk lebih banyak peserta.
“Ini adalah jenis proyek yang semakin banyak orang yang tahu tentangnya, semakin baik. Kami ingin mendapatkan lebih banyak perusahaan untuk bergabung,” kata Aparicio. “Itu bukan berarti kami sepenuhnya memecahkan masalah. Kami memecahkan hambatan kecil. Akan ada beberapa proyek lebih lanjut yang diperlukan untuk memecahkan masalah yang lebih besar.”
Seperti yang dikatakan Wen tentang hasil proyek: “Semua orang menginginkan ini.”
Apa itu ROS?
Beberapa proyek pengembangan teknologi yang didanai oleh Advanced Robotics for Manufacturing (ARM Institute) memanfaatkan banyak konten dalam perangkat lunak ROS-Industrial untuk memperluas kemampuannya dan idealnya mengerasikan modul yang dikembangkan untuk penggunaan industri umum.
Sejarah ROS, kode dasar dari ROS-Industrial, berakar di Silicon Valley.
Kode ROS dikembangkan oleh tim yang bekerja di Willow Garage dipimpin oleh pendiri perusahaan Scott Hassan, milyarwan Silicon Valley yang merupakan arsitek perangkat lunak kunci untuk Google, menurut bio yang diposting di situs web perusahaan selanjutnya, Suitable Technologies. ROS, dan sekarang ROS2, saat ini dikembangkan dan dipelihara oleh organisasi nirlaba Open Robotics.
Nama yang sering digunakan, ROS, adalah singkatan untuk “robot operating system,” tetapi itu menjual kemampuannya dengan pendek.
“ROS bukan sistem operasi dalam arti tradisional manajemen proses dan jadwal; malah, ia menyediakan lapisan komunikasi terstruktur di atas sistem operasi host … ,” menurut ringkasan ROS di situs web Willow Garage.



