Robot Memperoleh Kemampuan Canggih: Meningkatkan Efisiensi Manufaktur
Otomatisasi tetap menjadi fokus dalam manufaktur—dengan alasan yang jelas—dan pemasok robot terus memperkenalkan kemampuan baru yang mengesankan. Banyak orang akan sepakat dengan Zach Spencer, manajer otomatisasi robotika di Methods Machine Tools Inc., Sudbury, Mass., saat dia mengatakan hal "besar dan menarik saat ini adalah robot kolaboratif. Cobot adalah sistem otomatisasi inovatif yang membuka opsi pemesinan baru dan meningkatkan return on investment Anda. Beberapa pelanggan telah membayar cobot dalam waktu kurang dari tiga bulan."
Spencer menambahkan bahwa cobot populer sebagian besar karena cara intuitif mereka dapat diprogram. "Alih-alih harus melalui teach pendant untuk memprogram robot untuk bergerak ke titik tertentu, Anda dapat secara manual menyeret robot dan membuat titik tetap di teach pendant. Kemudian Anda menyeret robot ke posisi berikutnya dan menetapkan titik tetap dua. Itu adalah salah satu teknologi terbaik dengan robot kolaboratif."
Pembuat cobot juga telah merevolusi otomatisasi dengan memfasilitasi integrasi dengan aksesori pihak ketiga, termasuk gripper khusus, sistem penglihatan, kepala pengelasan, dan perangkat lunak operasional. Universal Robots berbasis di Ann Arbor, Mich. adalah pemimpin di bidang ini, dengan lebih dari 300 produk dalam program UR+ dan ratusan lainnya dalam pipa. Manajer Senior Aplikasi Joe Campbell menyebut UR+ sebagai "toko aplikasi untuk Universal Robots. Kami memberikan pengembang akses dalam [ke sistem operasi kami], sehingga mereka dapat mengembangkan perangkat lunak. Dan kemudian kami memvalidasi dan mengujinya dan mengsertifikannya."
Advanced Bin Picking
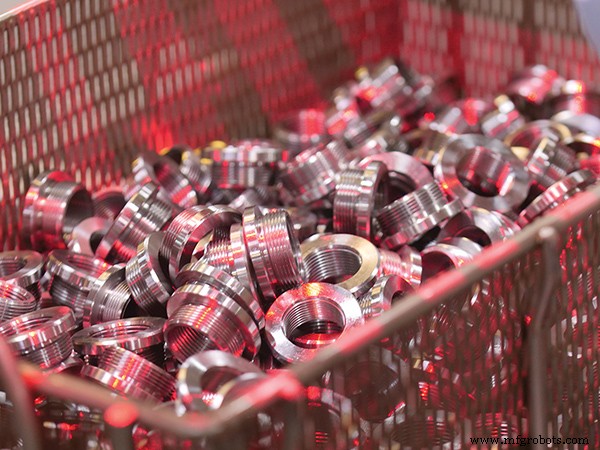
Kemampuan robot untuk mengambil bagian dari kotak, bahkan jika mereka secara acak terorientasi, bukan hal baru. Namun, pemasok seperti Universal Robots membuat sistem semacam itu lebih mudah diimplementasikan. Secara historis, Campbell menjelaskan, Anda harus menghabiskan minggu-minggu menulis kode untuk mencakup semua skenario yang berbeda yang timbul dalam situasi semacam itu. Namun, solusi ActiNav UR sudah mengandung "sejumlah besar kode yang dikembangkan selama waktu yang lama yang menghilangkan semua pemrograman yang secara tradisional diperlukan untuk menentukan bagaimana Anda akan pergi dari lokasi pemutupan ke lokasi penempatan. ... Dengan ActiNav, Anda mengajarin bagian ... mengajarin lokasi penurunan ... mendefinisikan kotak, yang pada dasarnya menyentuhnya di empat titik ... dan mendefinisikan rintangan lain di ruang. Dan kemudian sistem akan sepenuhnya merencanakan jalur dan trajetori robotnya sendiri dari titik pemutupan apa pun yang diidentifikasi ke titik penempatan, tanpa pemrograman kustom."
Campbell menambahkan bahwa "mengajari bagian" kepada ActiNav sama sederhana dengan mengimpor file CAD dari workpiece dan kemudian menentukan permukaan tempat cobot harus memegangnya. Bagian tidak perlu sederhana, cukup memiliki "permukaan yang memungkinkan Anda untuk mendapatkan pemutupan yang akurat. Ini sangat sederhana. Saya telah melihat para pria mengambil bagian baru yang sistem belum pernah kerjakan sebelumnya dan menyiapkannya dalam waktu sekitar dua jam." Yang lebih baik lagi, ucap Campbell, tidak seperti solusi e-commerce yang sering dikaitkan dengan random bin picking, ActiNav cukup tepat untuk secara otomatis memuat alat mesin.
Seperti yang mungkin Anda duga, ActiNav memerlukan sistem penglihatan 3D untuk mengorientasikan cobot untuk setiap pemutupan. Dalam kasus ini, ini adalah sensor dari mitra UR+ Photoneo, Bratislava, Slovakia. Unit dipasang di atas kotak dan menghasilkan gambar yang detail hampir seketika, ucap Campbell. (Sistem menangkap 3,2 juta titik 3D per scan.) Waktu keputusan dan pemuatan juga cepat, dan Campbell melihat pekerjaan dengan waktu siklus sekitar 30 detik sebagai cocok ideal untuk produk itu. Itu terlalu cepat bagi seorang operator untuk merawat beberapa mesin, tetapi dalam waktu pemrosesan ActiNav. Jika waktu jauh lebih cepat dari 30 detik, ActiNav akan memperlambat siklus mesin. Tentu saja, ada situasi lain di mana Anda dengan senang hati akan menerima waktu siklus yang lebih lambat, seperti mengotomatisasi shift malam yang jika tidak akan tidak produktif.
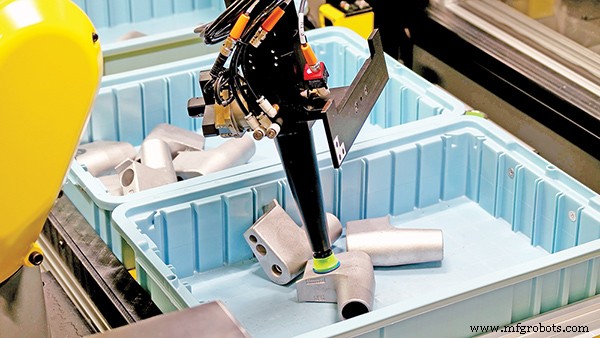
Smart bin picking tidak terbatas pada cobot, dan Spencer dari Methods Machine Tools memberikan contoh dunia nyata di mana robot FANUC mengambil body torch aluminium forged dari kotak dan memuatnya ke dalam FANUC RoboDrill untuk pemesinan. Kuncinya adalah sistem iRVision FANUC, yang membuat 3D point cloud dari benda-benda di kotak. "Dan informasi tersebut terkait dengan robot sehingga robot tahu sudut mana yang akan didekati bagian untuk dapat mengambilnya dengan akurat."
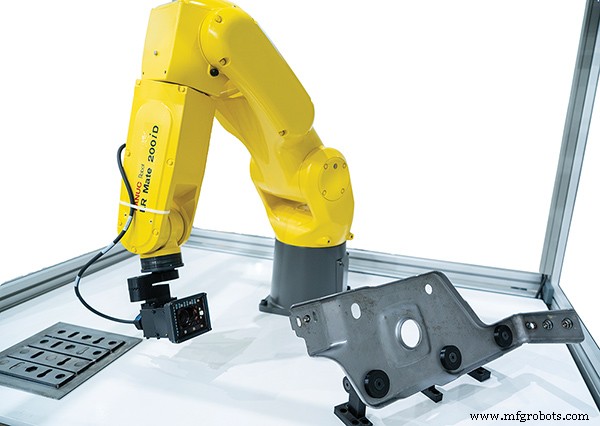
Spencer menunjuk bahwa pengelasan menghasilkan garis pemotongan di mana dua cetakan bertemu, dan garis itu tidak selalu di tempat yang sama. Fitur kontur kompleks dari bagian itu menampilkan tantangan lain. Namun, seperti ActiNav, "Anda mengunggah model 3D ke dalam perangkat lunak, dan Anda memberitahunya bahwa ini adalah bentuk yang kami cari," ucap Spencer. "Perangkat lunak FANUC mengakomodasi variasi ukuran, dan sangat baik dalam memungkinkan Anda menetapkan batas pada variasi tersebut." Produsen Midwest dari body torch ini beralih dari pemuatan manual ke mesin rotary transfer raksasa menjadi sel otomatis dari empat RoboDrill yang dilayani oleh dua robot. Akibatnya mereka sekarang memproduksi bagian "dengan throughput yang ditingkatkan, waktu aktif yang lebih, dan tingkat sisa yang jauh lebih rendah daripada yang mereka lakukan pada mesin transfer."
Contoh yang lebih baru Spencer sebutkan adalah auto-loading axle besar untuk peralatan konstruksi dari skid kayu ke heat treatment dan kemudian ke mesin. Axle berbeda panjang, diameter, dan berat (dari sekitar 200 hingga 500 lb), dan ukuran lotnya kecil. Bahkan tinggi skid kayu bervariasi, tambah Spencer. Methods menciptakan sistem yang memungkinkan operator untuk cukup memindahkan palet 4 × 4' (1,22 × 1,22-m) axle yang beragam—semua berdiri vertikal, sisi flange ke bawah—ke dalam sel dengan forklift. Kemudian perangkat lunak FANUC dan kamera penglihatan 2D, yang diorientasi untuk pandangan sisi, menentukan sejauh gripper perlu diposisikan untuk memegang setiap bagian, sementara kamera overhead menentukan posisi yang benar di lantai (di X dan Y). Spencer mengatakan penempatan vertikal adalah "perbaikan teknologi besar. ... Sebenarnya dapat mengambil gambar dengan robot dan mengambil pengukuran dari gambar itu [adalah perbaikan besar.]"
Peningkatan Sistem Penglihatan Lainnya
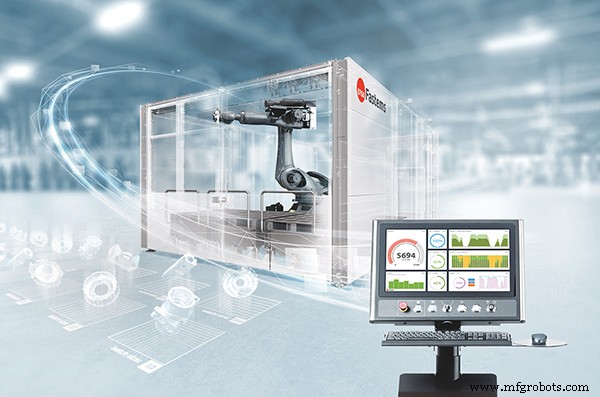
Dari perspektif Campbell, ActiNav adalah contoh bagaimana robotika saat ini "menyembunyikan teknologi yang sangat kompleks" dari pengguna. Di jalan yang serupa, Mika Laitinen, direktur penjualan solusi untuk Fastems Oy AB, Tampere, Finlandia, dan West Chester, Ohio, berbicara tentang bagaimana tangkap koordinat X dan Y dengan kamera tampaknya sederhana, tetapi mungkin sebenarnya memerlukan algoritma citra canggih. Misalnya, dia menunjuk ke pembuat kamera AS Cognex, yang rilis kamera cerdas terbarunya menggunakan "perhitungan jaringan saraf untuk beberapa algoritma citra." Dia menambahkan bahwa sistem semacam itu mengubah tugas yang dulunya sulit seperti bacaan karakter optik menjadi kemampuan generik dan andal. Kapasitas komputasi sistem ini semakin meningkat sehingga "kecerdasan buatan bukan topik terpisah dari robotika. ... Banyaknya, kecerdasan buatan semakin tersemat dalam sensor cerdas dan sistem kamera cerdas."
David Bruce, manajer teknik untuk segmen industri umum dan otomotif, FANUC America Corp., Rochester Hills, Mich., mengatakan sistem iRVision perusahaan memiliki error proofing AI built-in "tanpa perangkat keras tambahan." iRVision menawarkan panduan robotik berdasarkan penglihatan mesin 2D atau 3D dan "kontroler robot yang sangat andal FANUC" menangani baik gerakan robot dan "pengolahan citra, termasuk fungsi AI Error Proofing."
"Karena iRVision tidak menggunakan PC atau kamera cerdas, ini tidak berdampak negatif pada keandalan sel kerja," lanjut Bruce. "Dengan memberikan banyak contoh bagian baik dan bagian buruk, alat AI Error Proofing membedakan antara keduanya selama berjalan produksi. Selama penyiapan, operator dapat menunjukkan banyak contoh workpiece dan mengklasifikasikannya ke dalam dua kategori—baik dan buruk. Setelah operator mengklasifikasi gambar, fitur AI Error Proofing secara otomatis mengklasifikasi bagian selama berjalan produksi."
Laitinen dari Fastems menyimpulkan bahwa teknologi LiDAR (light detection and ranging) pada akhirnya akan menggantikan sistem penglihatan stereo (yaitu, menggunakan banyak kamera untuk mengukur di X, Y, dan Z). "Kamera 2D kecil, praktis, dan mudah diletakkan di mana pun yang Anda inginkan. Anda dapat menyembunyikannya di pergelangan tangan robot dan mendapatkan semua informasi. Namun jika Anda ingin menggunakan penglihatan 3D, peralatan jauh lebih besar, dan mungkin mencakup pemindai profil laser tambahan atau teknologi apa pun yang digunakan untuk mengukur koordinat ketiga."
Sebaliknya, katanya, unit LiDAR tampak tidak berbeda dari kamera 2D, namun menangkap data 3D. (Laitinen khususnya merujuk pada sensor dari SICK AG, Waldkirch, Jerman, dan Minneapolis, Minn.) "Menggunakan teknologi LiDAR untuk mengukur koordinat X, Y, dan Z dengan hanya satu kamera akan menjadi semacam revolusi," seperti yang diungkapkan Laitinen. Fastems belum meluncurkan sistem semacam itu, tetapi telah melakukan studi kelayakan dengan beberapa pelanggan.
Kemampuan Metrologi Robotik Baru
Menggunakan robot untuk merawat CMM atau stasiun pengukuran tidak mengejutkan maupun baru, tetapi menggunakan gripper robot untuk sebenarnya melakukan pengukuran adalah hal baru. Campbell mengatakan New Scale Robotics, Victor, N.Y., vendor UR+, telah mengembangkan gripper yang berfungsi sebagai kaliber presisi tinggi, selain fungsi pick-and-place-nya. Dan akurat hingga 2,5 μm.
Campbell mengatakan pengguna "dapat mengambil bagian dan mencatat pengukuran sementara bagian dipegang, atau dapat menggunakan gripper untuk mic di atas bagian, menguji banyak lokasi sebelum mengadopsi, mengambil dan memindahkannya. Ini adalah contoh yang bagus dari pengemasan proses metrologi tepat di tengah proses manufaktur."
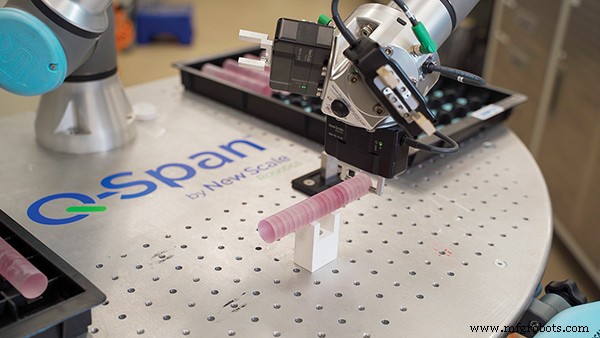
New Scale Robotics, divisi dari New Scale Technologies, menggandeng gripper presisi tinggi dengan cobot UR3e dari Universal Robots untuk menciptakan Q-Span Workstation. Satu pelanggan, OptiPro Systems, Ontario, N.Y., menggunakan Q-Span untuk inspeksi dalam proses 100 persen tabung kaca optik yang keluar dari mesin grinding OptiSonicnya. Bagian yang lolos inspeksi dilanjutkan ke CMM untuk validasi akhir. Ini tidak hanya menghilangkan kebutuhan akan pemeriksaan manual yang sebelumnya dilakukan oleh perusahaan, Q-Span juga empat kali lebih akurat daripada kaliber manual, sehingga kontrol yang lebih ketat atas proses manufaktur dan sisa yang berkurang, menurut produsen. Campbell mengatakan gripper New Scale juga menyelesaikan dalam satu siklus apa yang memakan waktu enam langkah untuk manusia. Selain itu, OptiPro dapat menangani berbagai bagian dengan gripper yang sama.
Data Dari Robot
Laitinen mengamati bahwa mengumpulkan data servo pada gerakan dan kesehatan robot juga menawarkan dua manfaat penting. Pertama adalah kemampuan untuk mempelajari tren untuk pemeliharaan prediktif, program ZDT (zero down time) FANUC sebagai contoh yang layak. Kedua berkaitan dengan QC, "mengumpulkan data proses spesifik aplikasi dan mendistribusikannya ke perangkat lunak kontrol level atas." Ini berlaku untuk aplikasi di mana robot bertindak pada workpiece, berbeda dengan merawat mesin lain.
Laitinen mengatakan industri penerbangan menawarkan contoh yang baik dari kedua penggunaan robot dengan cara ini—misalnya, finishing dan linishing (teknik finishing yang menghaluskan atau meratakan logam) komponen turbine—dan dari penggunaan data servo robot untuk mengontrol proses. "Orang di industri penerbangan memahami bahwa daripada memproduksi bagian dan memeriksa kualitasnya kemudian, lebih baik berusaha mengontrol proses," katanya. Ini mengarah pada pemahaman bagaimana bagian diproduksi dan semua variabel kinerja kunci dan bagaimana nilai-nilai tersebut bervariasi selama proses manufaktur. Dilakukan dengan benar, mereka menggunakan data ini untuk melakukan koreksi real-time atau, jika perlu, mengambil robot secara otomatis secara offline dan mengalihkan pekerjaan ke unit lain sebelum memproduksi bagian buruk.
"Ini adalah kisah sukses Fastems di industri penerbangan. Perangkat lunak kontrol kami dapat menyesuaikan diri dengan jenis perubahan ini di baris produksi tanpa menghentikan produksi." Dia menambahkan bahwa pandemi COVID-19 telah memaksa perusahaan untuk mencari pelanggan di luar penerbangan komersial, dan ia membawa filosofi ini tentang "mengukur proses dan bukan bagian" ke pelanggan baru.
Robot Kooperatif
Lama sudah terjadi bahwa beberapa baris otomatis memerlukan satu robot untuk menyerahkan bagian ke robot lain. Dan dalam pengelasan, terkadang terjadi bahwa satu robot multi-sumbu memegang bagian sementara yang lain memindahkan lampu pengelasan, dengan kedua robot di bawah komando satu kontrol. Namun cukup jarang beberapa robot memindahkan bagian yang sama. Fastems baru-baru ini memasang sistem semacam itu di AS. Bagian-bagian adalah cincin raksasa hingga 2,4 m diameter, dengan ketebalan dan berat yang bervariasi. Laitinen menjelaskan bahwa mengangkatnya dengan satu robot akan memerlukan gripper tiga titik yang sangat besar dan mahal, tidak dibicayakan lagi robot yang sangat besar, "dan aksesibilitas akan sangat sulit."
"Jadi sebagai gantinya, kami menggunakan dua robot pada lintasan linear yang sama [yang sejajar dengan baris produksi alat mesin, stasiun cuci, dll]. Robot bergerak seperti robot satu dengan dua lengan," katanya. "Ini dikontrol oleh satu kontroler robot dan kedua robot diinstruksikan dari satu program." Semua tugas pick-and-place dilakukan dengan gripper dua jari sederhana yang meraih bagian dari kedua ujung, mengangkatnya secara bersamaan, dan memindahkannya.



