Meningkatkan Koordinasi AMR Melawan Beberapa Vendor
Beberapa robot mobile otonom (AMR) dapat memanggil lift, masuk dan pergi ke lantai baru. Namun seperti sekelompok penumpang yang terlalu sopan untuk menjadi yang pertama keluar saat pintu terbuka, robot dari vendor berbeda akan terperangkap menunggu yang lain keluar setelah mobil mencapai tujuan mereka. Karena itu, fasilitas harus menyediakan lift terpisah untuk robot dari setiap vendor.
“Kami memiliki pelanggan di Singapura yang berkata, ‘Lihat, saya memiliki robot dari tiga vendor yang berbeda di rumah sakit saya. Saya ingin menambahkan satu lagi yang melakukan hal baru dan yang tidak dilakukan oleh salah satu ini [tetapi] saya tidak memiliki lift kosong lagi’,” kata CEO Open Robotics Brian Gerkey. “Dan itulah yang menghentikan mereka dari menambahkan robot.”
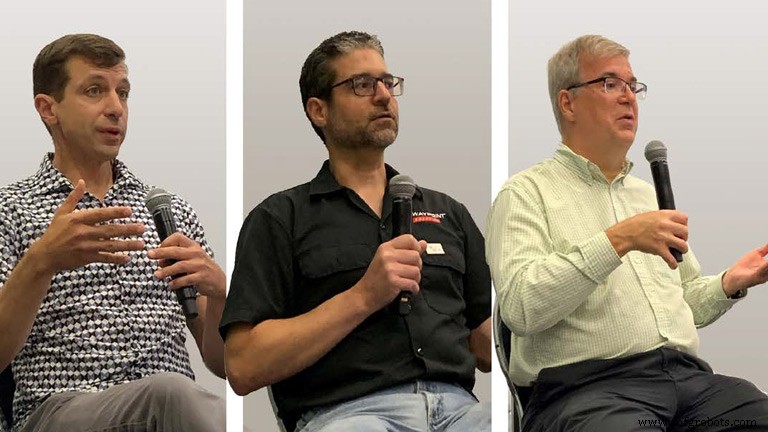
Aneka Gerkey menyoroti masalah interoperabilitas, tantangan muncul yang terlihat tidak hanya di rumah sakit dengan AMR yang naik lift tetapi juga di gudang dan pabrik manufaktur. Menurut “Interoperability to Increase Robot Adoption,” diskusi panel yang diikuti Gerkey di MD&M West di Anaheim tahun lalu, fasilitas dapat menjadi rumah untuk berbagai solusi robotika, masing-masing dengan pendekatan sendiri untuk berbagi informasi dan tanpa kemampuan untuk berbagi data dengan mudah di antara robot dari vendor berbeda. Ini membuat implementasi sistem robotika yang kohesif menjadi tujuan yang sulit dicapai.
Untuk membantu membuat sistem dengan berbagai jenis robot menjadi mungkin, MassRobotics, Boston—pusat inovasi nirlaba untuk robotika dan perangkat terhubung—mengatasi masalah pada 2020 dengan membentuk AMR Interoperability Working Group. Selain Gerkey, panel MD&M termasuk anggota working group lainnya.
Keluaran standar pertamanya pada Mei 2021. Ini memungkinkan robot dari berbagai jenis untuk berbagi informasi status dan konvensi operasional, atau “aturan jalan,” sehingga mereka dapat bekerja bersama lebih kohesif di lantai gudang atau pabrik, menurut pers MassRobotics. Standar juga memungkinkan pembuatan dasbor operasional sehingga manajer dapat mendapatkan wawasan tentang produktivitas fleet di seluruh tim AMR multi-vendor. Standar baru reportedly sedang diuji di fasilitas FedEx di Memphis.
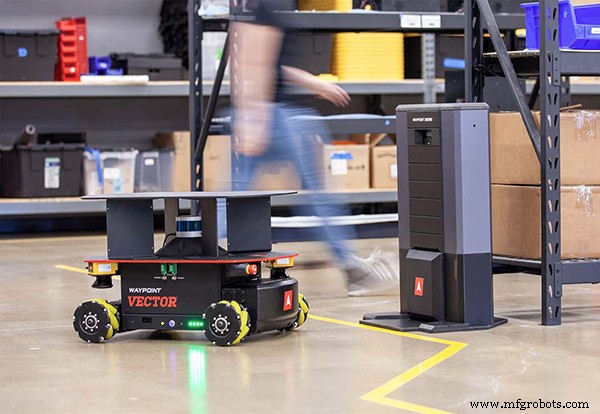
Keadaan terkini dalam AMR adalah bahwa “banyak startup” sedang membuat berbagai jenis robot yang melakukan satu hal dan melakukannya dengan baik, kata CEO Jason Walker, Waypoint Robotics, Nashua, N.H.
“Seberapa banyak saya pikir robot kami adalah hal terbaik, mereka bukan robot forklift, mereka bukan pemindah palet,” katanya. “Dan jadi, Anda memiliki sekelompok robot yang hampir satu tujuan, tentu saja satu domain. Dan itu berarti Anda memiliki fleet robot yang heterogen di fasilitas Anda untuk menyelesaikan semua masalah yang berbeda yang Anda miliki.”
Walker menambahkan catatan penuh harapan tentang mendapatkan berbagai robot untuk bekerja sama.
“Karena banyak dari mereka dibangun pada ROS (sistem operasi robot yang dikembangkan oleh Willow Garage dan diawasi oleh Open Robotics), ada fondasi kesamaan di antaranya,” katanya. “Dan karena standar interoperabilitas MassRobotics, ada jalan ke depan, di mana semua orang dapat coexist di fasilitas yang sama.”
Setiap robot memiliki peta sendiri
“Dari sisi pelanggan, saya memikirkan lebih besar dari ketika kita membicarakan interoperabilitas di antara kendaraan (robot),” kata panelis Bob Bollinger, direktur teknis untuk inovasi robotika terapan di Procter & Gamble. “Saya melihat keseluruhan himpunan solusi tentang bagaimana kita mendapatkan kendaraan untuk bekerja dalam lingkungan, dengan sistem tingkat tinggi, dan sistem lain yang perlu dihubungkan.”
Pengintegrasian dan penerapan robot untuk bekerja dengan peralatan di lantai pabrik, sistem rekayasa manufaktur atau sistem manajemen gudang di bangunan P&G lebih mahal dari pada robot itu sendiri, katanya.
Masalah lain yang menyulitkan pengguna adalah lalu lintas robot.
“Jika saya memiliki pemesin lantai robotik dan akan diterapkan, sepenuhnya otonom, itu akan membangun peta sendiri,” kata moderator panel Tom Ryden, direktur eksekutif MassRobotics. “Dan saya memiliki robot dari Waypoint yang memindahkan barang dan kemudian saya memiliki palet [pemindah] lagi, mereka semua membangun peta sendiri, dan mereka menggunakan peta mereka sendiri, mereka independen. Jadi, tidak ada satu Google Map untuk semua ini. Masalah seperti apa yang timbul?”
Gerkey mengingat berbagai robot di klien rumah sakitnya di Singapura.
“Robot-robot itu dari vendor yang berbeda, jadi masing-masing menawarkan sistem komando dan kontrol sendiri, vendor memiliki sistem manajemen fleet sendiri, mereka tidak berbagi peta, dan mereka tidak berbicara satu sama lain sama sekali,” katanya. “Pada baiknya, mereka memperlakukan satu sama lain sebagai rintangan untuk dihindari, dan itulah saja.”
Kata Walker, “Masalahnya dengan tidak memiliki peta yang sama untuk dibagikan di antara mereka adalah Anda tidak memiliki kerangka referensi yang sama, sehingga setiap robot dapat memahami apa yang Anda maksud saat manajer fleet tingkat atas mengatakan, ‘Ada sesuatu di awal gang lima,’ semua orang harus tahu arti gang lima sehingga mereka tidak mengirim robot ke sana pada waktu itu.”
Salah satu alasan shared mapping begitu sulit adalah setiap robot membuat peta sendiri melalui sensor papan. Peta bergantung pada di mana di ruang sensor berada. “Jika itu satu kaki dari tanah, itu melihat banyak meja,” kata Walker. “Jika itu empat kaki dari tanah, itu luas terbuka. Perbedaan ini benar di setiap tingkat.”
Solusi yang dirujuk dalam standar adalah kerangka koordinasi umum. Dengan kerangka yang ada, matematika dapat membantu menafsirkan data dari satu robot untuk robot lain selama mereka memiliki koordinasi umum. “Jadi, dasarnya, standar menyediakan himpunan data umum dari semua platform ini,” kata Ryden. “Anda tidak perlu memiliki semua data, tetapi jika Anda memiliki sebagian, Anda membuat data yang Anda miliki tersedia, dan kemudian beberapa perangkat lunak manajemen tingkat atas dapat ditulis untuk memahami AMR apa yang Anda miliki di lantai, dan kemudian [dapat] menciptakan peta umum atau tampilan umum, sehingga mereka memahami gerakan.”
AMR juga bersaing untuk ruang pengisian daya—dan masing-masing menggunakan peralatan pengisian daya yang unik. Jawabannya, kata Walker, adalah untuk memiliki pengisian daya nirkabel universal.
“Siapa yang datang pertama [di fasilitas] memasang semua stasiun pengisian,” katanya. “Siapa yang datang kedua memasang sistem nirkabel pada robot mereka, dan kemudian mereka dapat berbagi sumber daya ini.”
Gerkey mengatakan perusahaan mereka juga telah mengadopsi pengisian daya nirkabel yang interoperabel. “Kami [juga] bekerja dengan perusahaan yang membangun kit adapter aftermarket yang akan membuat setiap AMR menjadi dapat diisi daya nirkabel,” katanya. “Dan stasiun pengisian daya memiliki panggung vertikal yang membawa antena naik dan turun untuk mencocokkan ketinggian.”



