Motor Stepper Dijelaskan: Jenis, Konstruksi, Operasi & Aplikasi
Jenis Motor Stepper – Konstruksi, Operasi, dan Aplikasi
Penemuan kartu driver motor stepper khusus dan teknologi kontrol digital lainnya untuk interfacing motor stepper ke sistem berbasis PC adalah alasan penerimaan luas motor stepper pada akhir-akhir ini. Motor stepper menjadi pilihan ideal untuk sistem otomasi yang memerlukan kontrol kecepatan yang presisi atau penempatan yang presisi atau keduanya.
Seperti yang kita ketahui bahwa banyak motor listrik industri digunakan dengan kontrol umpan balik tertutup untuk mencapai penempatan yang presisi atau kontrol kecepatan yang presisi, di sisi lain, motor stepper mampu beroperasi pada kontroler terbuka. Ini kemudian mengurangi total biaya sistem dan menyederhanakan desain mesin dibandingkan kontrol sistem servo. Mari kita bahas singkat tentang motor stepper dan jenisnya.
- Post Terkait: Motor Servo – Jenis, Konstruksi, Kerja, & Aplikasi
Apa Itu Motor Stepper?
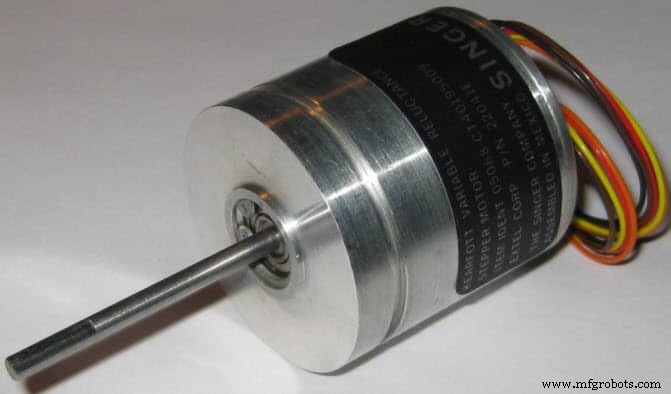
Motor Stepper adalah perangkat elektromekanis tanpa brush yang mengubah relusan impuls listrik yang diterapkan pada penggerusan eksitasi mereka menjadi rotasi poros mekanis yang ditentukan secara langkah demi langkah. Poros motor berputar melalui sudut tetap untuk setiap impuls diskrit. Rotasi ini dapat linear atau sudut. Ini mendapat satu gerakan langkah untuk satu input impuls.
Ketika relusan impuls diterapkan, ia berputar melalui sudut tertentu. Sudut di mana poros motor stepper berputar untuk setiap impuls disebut sudut langkah, yang biasanya diekspresikan dalam derajat.
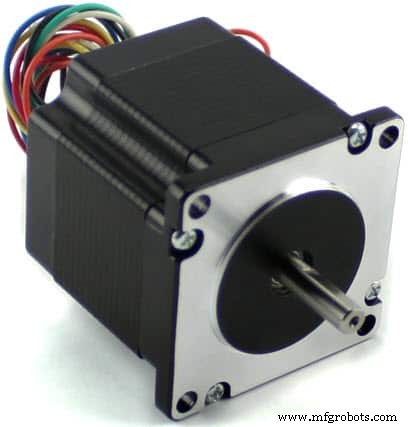
Jumlah impuls input yang diberikan pada motor menentukan sudut langkah dan consequently posisi poros motor dikontrol dengan mengontrol jumlah impuls. Fitur unik ini membuat motor stepper sangat cocok untuk sistem kontrol terbuka di mana posisi poros yang presisi dipertahankan dengan jumlah impuls yang tepat tanpa menggunakan sensor umpan balik.
Jika sudut langkah lebih kecil, semakin besar jumlah langkah per revolusi dan semakin tinggi akurasi posisi yang diperoleh. Sudut langkah dapat besar hingga 90 derajat dan kecil hingga 0,72 derajat, namun, sudut langkah yang umum digunakan adalah 1,8 derajat, 2,5 derajat, 7,5 derajat dan 15 derajat.
Arah rotasi poros tergantung pada urutan impuls yang diterapkan pada stator. Kecepatan poros atau kecepatan motor rata-rata berbanding lurus dengan frekuensi (rataan impuls input) impuls yang diterapkan pada penggerusan eksitasi. Oleh karena itu, jika frekuensi rendah, motor stepper berputar dalam langkah dan untuk frekuensi tinggi, ia berputar terus-menerus seperti motor DC karena inersia.
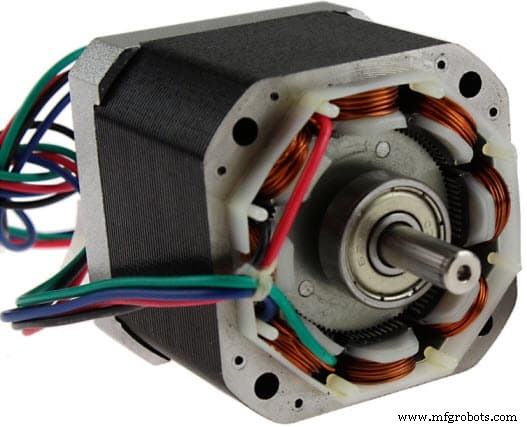
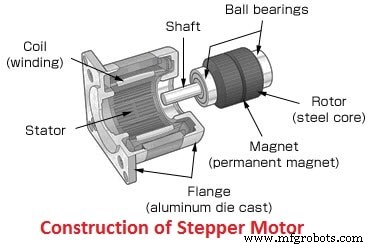
Seperti semua motor listrik, ia memiliki stator dan rotor. Rotor adalah bagian yang bergerak yang tidak memiliki penggerusan, brush, dan komutator. Biasanya rotor adalah tipe variable reluctance atau permanent magnet. Stator biasanya dibuat dengan penggerusan multi kutub dan multiphase, biasanya tiga atau empat penggerusan fase yang diikuti untuk jumlah kutub yang ditentukan oleh perpindahan sudut yang diinginkan per impuls input.
Berbeda dengan motor lain, ia beroperasi pada impuls kontrol diskrit yang diprogram yang diterapkan pada penggerusan stator melalui drive elektronik. Rotasi terjadi karena interaksi magnetik antara kutub penggerusan stator yang dienergikan berurutan dan kutub rotor.
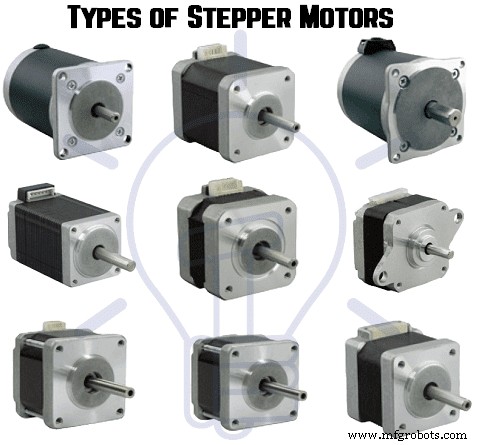
Terdapat beberapa jenis motor stepper yang tersedia di pasar saat ini dalam berbagai ukuran, jumlah langkah, konstruksi, kabel, gear, dan karakteristik listrik lainnya. Karena motor ini mampu beroperasi dalam sifat diskrit, ini sangat cocok untuk dihubungkan dengan perangkat kontrol digital seperti komputer.
Karena kontrol yang presisi atas kecepatan, rotasi, arah, dan posisi sudut, ini sangat diminati dalam sistem kontrol proses industri, mesin CNC, robotika, sistem otomasi manufaktur, dan instrumentasi.
- Post Terkait: Motor DC Tanpa Brush – Konstruksi, Prinsip Kerja & Aplikasi
Jenis Motor Stepper
Terdapat tiga kategori dasar motor stepper, yaitu
- Motor Stepper Permanent Magnet
- Motor Stepper Variable Reluctance
- Motor Stepper Hybrid
Dalam semua motor ini penggerusan eksitasi digunakan pada stator di mana jumlah penggerusan merujuk pada jumlah fase.
Tegangan DC diterapkan sebagai eksitasi pada kuil penggerusan dan setiap terminal penggerusan terhubung ke sumber melalui switch solid state. Bergantung pada jenis motor stepper, desain rotornya dibuat seperti rotor lunak baja dengan kutub menyala, rotor permanent magnet silindris dan permanent magnet dengan gigi baja lunak. Mari kita bahas jenis-jenis ini secara rinci.
- Anda juga dapat membaca: Koneksi Motor Tiga Fase Star/Delta (Y-Δ) Reverse / Forward dengan Timer Power & Control Diagram
Motor Stepper Variable Reluctance
Ini adalah jenis dasar motor stepper yang sudah ada sejak lama dan memastikan cara termudah untuk memahami prinsip operasi dari sudut pandang struktural. Seperti yang namanya suggerasi, posisi sudut rotor tergantung pada reluctance dari sirkuit magnet yang terbentuk antara kutub stator (gigi) dan gigi rotor.
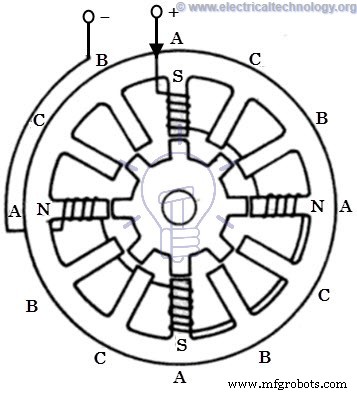
Konstruksi Motor Stepper Variable Reluctance
Ini terdiri dari stator yang diikuti dan rotor baja lunak multi-gigi. Stator memiliki tumpukan pelapisan baja silikon di mana penggerusan stator diikuti. Biasanya, diikuti untuk tiga fase yang tersebar antara pasang kutub.
Jumlah kutub pada stator yang terbentuk sama dengan kelipatan genap dari jumlah fase untuk yang penggerusan diikuti pada stator. Pada gambar di bawah ini, stator memiliki 12 kutub menyala yang sama jarak tempat setiap kutub diikuti dengan kuil eksitasi. Tiga fase ini dienergikan dari sumber DC dengan bantuan switch solid state.
Rotor tidak membawa penggerusan dan adalah tipe kutub menyala yang terbuat sepenuhnya dari pelapisan baja berslot. Gigi menyala kutub rotor memiliki lebar yang sama dengan gigi stator. Jumlah kutub pada stator berbeda dengan kutub rotor, yang memberikan kemampuan untuk self start dan rotasi dua arah motor.
Hubungan kutub rotor dalam hal kutub stator untuk motor stepper tiga fase diberikan sebagai, Nr = Ns ± (Ns / q). Di sini Ns = 12, dan q= 3, dan hence Nr = 12 ± (12 / 3) = 16 atau 8. Konstruksi rotor 8-kutub tanpa eksitasi diilustrasikan di bawah ini.
Kerja Motor Stepper Variable Reluctance
Motor stepper bekerja berdasarkan prinsip bahwa rotor menyelaraskan dalam posisi tertentu dengan gigi kutub eksitasi dalam sirkuit magnet di mana jalur reluctance minimum ada. Setiap kali daya diterapkan pada motor dan dengan mengenergikan penggerusan tertentu, ia menghasilkan medan magnetnya sendiri dan mengembangkan kutub magnetnya sendiri.
Karena magnetisme residu pada kutub magnet rotor, ini akan menyebabkan rotor bergerak ke posisi sehingga mencapai posisi reluctance minimum dan consequently satu set kutub rotor menyelaraskan dengan set kutub stator yang dienergikan. Pada posisi ini, sumbu medan magnet stator cocok dengan sumbu yang melewati dua kutub magnet rotor.
Ketika rotor menyelaraskan dengan kutub stator, ia memiliki gaya magnet yang cukup untuk menahan poros dari bergerak ke posisi berikutnya, baik dalam arah jarum jam atau berlawanan jarum jam.
Pertimbangkan diagram skematis dari motor 3-fase, 6 kutub stator dan 4 gigi rotor yang ditunjukkan pada gambar di bawah ini. Ketika fase A-A’ disuplai dengan supply DC dengan menutup switch -1, penggerusan menjadi magnet yang menghasilkan satu gigi menjadi Utara dan lainnya Selatan. Jadi sumbu magnet stator terletak sepanjang kutub ini.
Karena gaya tarik, kutub Utara stator menarik gigi rotor terdekat dengan polaritas sebaliknya, yaitu Selatan dan kutub Selatan menarik gigi rotor terdekat dengan polaritas sebaliknya, yaitu Utara. Rotor kemudian menyesuaikan ke posisi reluctance minimum di mana sumbu magnet rotor tepat cocok dengan sumbu magnet stator.
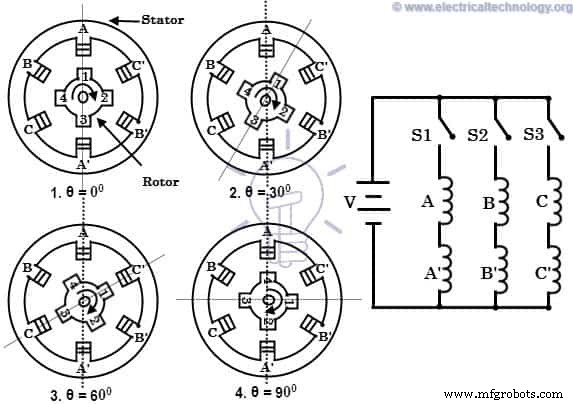
Ketika fase B-B’ dienergikan dengan menutup switch -2 sambil fase A-A’ tetap tidak dienergikan dengan membuka switch-1, penggerusan B-B’ akan menghasilkan fluks magnet dan consequently sumbu magnet stator bergeser sepanjang kutub yang terbentuk olehnya. Maka rotor bergeser ke paling sedikit reluctance dengan gigi stator yang dimagnetisasi dan berputar melalui sudut 30 derajat dalam arah jarum jam.
Ketika switch-3 dienergikan setelah membuka switch-2, fase C-C’ dienergikan, gigi rotor menyelaraskan ke posisi baru dengan bergerak melalui sudut tambahan 30 derajat. Dengan cara ini, rotor bergerak dalam arah jarum jam atau berlawanan jarum jam dengan mengenergikan penggerusan stator berurutan dalam urutan tertentu. Sudut langkah motor stepper rotor gigi 3-fase 4-kutub ini diekspresikan sebagai, 360/ (4 × 3) = 30 derajat (karena sudut langkah = 360 / Nr × q).
Sudut langkah dapat dikurangi lebih lanjut dengan menambahkan jumlah kutub pada stator dan rotor, dalam kasus ini motor sering diikuti dengan penggerusan fase tambahan. Ini juga dapat dicapai dengan mengadopsi konstruksi motor stepper yang berbeda seperti pengaturan multistack dan mekanisme gear pengurang.
- Anda juga dapat membaca: Koneksi Motor Tiga Fase STAR/DELTA Tanpa Timer Power & Control Diagrams
Motor Stepper Permanent Magnet
Desain permanent magnet motor adalah mungkin yang paling umum di antara beberapa jenis motor stepper. Seperti yang namanya implikasikan, ini menambahkan permanent magnet pada konstruksi motor. Jenis motor stepper ini juga disebut can-stack motor atau tin-can motor. Keuntungan utama motor ini adalah biaya produksi yang rendah. Jenis motor ini memiliki 48-24 langkah per revolusi.
Konstruksi Motor Stepper Permanent Magnet
Dalam motor ini, stator adalah multi kutub dan konstruksinya mirip dengan motor stepper variable reluctance yang telah dibahas di atas. Ini terdiri dari tepi berslot di mana kuil stator diikuti. Ini memiliki kutub menyala pada struktur berslot tempat penggerusan yang diikuti dapat berupa dua atau tiga atau empat fase.
Terminal akhir dari semua penggerusan ini dikeluarkan dan terhubung ke DC eksitasi melalui switch solid state dalam rangkaian drive.
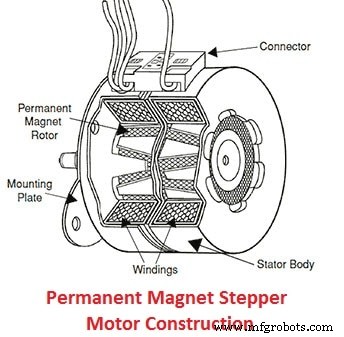
Rotor terbuat dari bahan permanent magnet seperti ferrit yang dapat berbentuk silindris atau kutub menyala, namun biasanya berupa tipe silindris halus. Rotor dirancang untuk memiliki jumlah genap kutub permanent magnet dengan polaritas Utara dan Selatan bergantian.
Kerja Motor Stepper Permanent Magnet
Operasi motor ini bekerja berdasarkan prinsip bahwa kutub berbeda saling menarik dan kutub sama saling menolak. Ketika penggerusan stator dienergikan dengan supply DC, ia menghasilkan fluks magnet dan mendirikan kutub Utara dan Selatan. Karena gaya tarik dan tolak antara kutub magnet rotor permanent dan kutub stator, rotor mulai bergerak hingga posisi yang impuls diberikan pada stator.
Pertimbangkan motor stepper 2-fase dengan dua kutub permanent magnet rotor seperti yang ditunjukkan pada gambar di bawah ini.
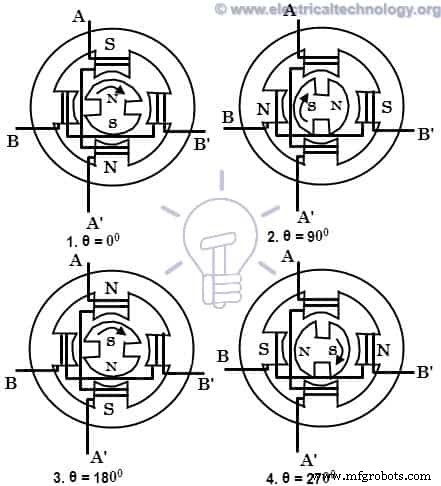
Ketika fase A dienergikan dengan positif terhadap A’, penggerusan mendirikan kutub Utara dan Selatan. Karena gaya tarik, kutub rotor menyelaraskan dengan kutub stator sehingga sumbu kutub magnet rotor menyesuaikan dengan stator seperti yang ditunjukkan pada gambar.
Ketika eksitasi dialihkan ke fase B dan mematikan fase A, rotor lebih lanjut menyesuaikan ke sumbu magnet fase B, dan berputar melalui 90 derajat dalam arah jarum jam.
Selanjutnya, jika fase A dienergikan dengan arus negatif terhadap A’, pembentukan kutub stator menyebabkan rotor bergerak melalui 90 derajat lagi dalam arah jarum jam.
Dengan cara yang sama, jika fase B dienergikan dengan arus negatif dengan menutup switch fase A, rotor berputar melalui 90 derajat lagi dalam arah yang sama. Selanjutnya, jika fase A dienergikan dengan arus positif, rotor kembali ke posisi asli sehingga menghasilkan revolusi 360 derajat lengkap. Ini berarti bahwa, setiap kali stator dienergikan, rotor cenderung berputar melalui 90 derajat dalam arah jarum jam.
Sudut langkah motor rotor permanent magnet 2-fase 2-kutub ini diekspresikan sebagai, 360/ (2 × 2) = 90 derajat. Ukuran langkah dapat dikurangi dengan mengenergikan dua fase secara bersamaan atau urutan mode 1-fase ON dan 2-fase ON dengan polaritas yang tepat.
- Anda juga dapat membaca: Istilah dan Definisi yang Berkaitan dengan Kontrol dan Proteksi Motor
Motor Stepper Hybrid
Ini adalah jenis motor stepper yang paling populer karena memberikan performa yang lebih baik daripada rotor permanent magnet dalam hal resolusi langkah, holding torque dan kecepatan. Namun, motor ini lebih mahal daripada motor stepper PM. Ini menggabungkan fitur terbaik dari baik motor stepper variable reluctance dan permanent magnet. Motor ini digunakan dalam aplikasi yang memerlukan sudut langkah yang sangat kecil seperti 1,5, 1,8 dan 2,5 derajat.
Konstruksi Motor Stepper Hybrid
Stator motor ini sama dengan pendekat permanent magnet atau tipe reluctance. Kuil stator diikuti pada kutub bergantian. Dalam ini, kuil fase yang berbeda diikuti pada setiap kutub, biasanya dua kuil pada satu kutub yang disebut sebagai koneksi bifilar.
Rotor terdiri dari permanent magnet yang dimagnetisasi dalam arah aksial untuk membuat pasang kutub magnet (kutub N dan S). Setiap kutub dilapisi dengan gigi yang sama jarak. Gigi terbuat dari baja lunak dan dua bagian, di mana pada setiap kutub tidak selaras satu sama lain oleh separuh pitch gigi.
- Post Terkait Mengapa Motor Listrik Diberi Rating kW bukan kVA?
Kerja Motor Stepper Hybrid
Motor ini bekerja mirip dengan motor stepper permanent magnet. Gambar di atas menunjukkan motor stepper hybrid 2-fase, 4-kutub, 6-gigi rotor. Ketika fase A-A’ dienergikan dengan supply DC, sambil B-B’ tidak dienergikan, rotor menyelaraskan sehingga kutub Selatan rotor menghadap kutub Utara stator sementara kutub Utara rotor menghadap kutub Selatan stator.
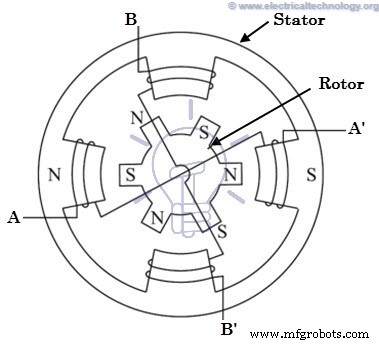
Sekarang, jika fase B-B’ dienergikan, sambil A-A’ dimatikan dengan cara yang kutub atas menjadi Utara dan bawah menjadi Selatan, maka rotor akan menyelaraskan ke posisi baru dengan bergerak dalam arah berlawanan jarum jam. Jika fase B-B’ dienerjikan secara berlawanan sehingga kutub atas menjadi Selatan dan bawah menjadi Utara, maka rotor akan berputar dalam arah jarum jam.
Dengan urutan impuls yang tepat ke stator, motor akan berputar dalam arah yang diinginkan. Untuk setiap eksitasi, rotor akan terkunci ke posisi baru, dan bahkan jika eksitasi dihapus motor tetap mempertahankan kondisi terkunci karena eksitasi permanent magnet. Sudut langkah motor rotor 2-fase, 4-kutub, 6-gigi ini diberikan sebagai 360/ (2 × 6) = 30 derajat. Dalam praktiknya, motor hybrid dibuat dengan lebih banyak kutub rotor untuk mendapatkan resolusi sudut yang tinggi.
- Post Terkait: Apa Itu Efisiensi Motor & Cara Meningkatkannya?
Motor Stepper Unipolar dan Bipolar
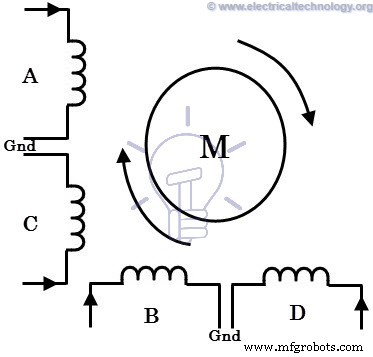
Motor yang dibahas di atas dapat unipolar atau bipolar berdasarkan pengaturan kuil penggerusan. Motor unipolar digunakan dengan dua penggerusan per fase dan consequently arah aliran arus melalui penggerusan ini mengubah rotasi motor. Dalam konfigurasi ini, aliran arus adalah dalam satu arah pada satu kuil dan arah berlawanan pada kuil lain.
Gambar di bawah ini menunjukkan motor stepper unipolar 2-fase di mana kuil A dan C untuk satu fase dan B dan D untuk fase lainnya. Dalam setiap fase setiap kuil membawa arus dalam arah berlawanan dengan kuil lain. Hanya satu kuil yang akan membawa arus pada satu waktu dalam setiap fase untuk mencapai arah rotasi tertentu. Jadi hanya dengan mengalihkan terminal ke setiap kuil, arah rotasi dikontrol.
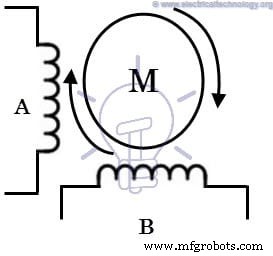
Dalam kasus motor stepper bipolar, setiap fase terdiri dari satu penggerusan daripada dua dalam kasus unipolar. Dalam ini, arah rotasi dikontrol dengan membalikkan arus melalui penggerusan. Maka itu, membutuhkan rangkaian drive yang kompleks untuk pembalikkan arus.
- Anda juga dapat membaca: Apa Itu Solenoid dan Medan Magnet Solenoid
Mode Stepping Motor Stepper
Aksi stepping khas menyebabkan motor melangkah melalui urutan posisi seimbang sebagai respons terhadap impuls arus yang diberikan padanya. Memungkinkan untuk mengubah aksi stepping dengan cara yang berbeda hanya dengan mengubah urutan tempat penggerusan stator dienergikan. Berikut adalah mode operasi atau drive paling umum dari motor stepper.
- Wave step
- Full step
- Half step
- Microstepping
Mode Wave Step
Mode wave step adalah yang paling sederhana di antara semua mode lainnya di mana hanya satu penggerusan yang dienergikan pada setiap waktu. Setiap kuil fase terhubung ke supply secara bergantian. Tabel di bawah ini menunjukkan urutan tempat kuil dienergikan dalam motor stepper 4-fase.
Dalam mode ini motor memberikan sudut langkah maksimum dibandingkan semua mode lainnya. Ini adalah mode yang paling sederhana dan paling umum digunakan untuk stepping; namun torque yang dihasilkan lebih kecil karena menggunakan sebagian dari total penggerusan pada setiap waktu.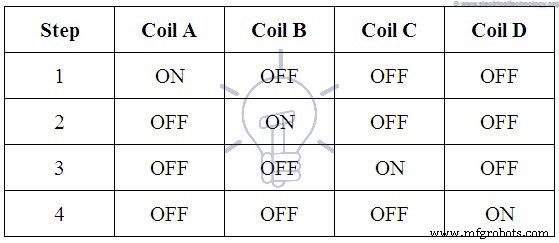
Mode Full Step
Dalam drive atau mode ini, dua fase stator dienergikan secara bersamaan pada setiap waktu. Ketika dua fase dienerjikan bersama, rotor akan mengalami torque dari kedua fase dan datang ke posisi seimbang, yang akan berselisih antara dua posisi wave step bersebelahan atau eksitasi 1-fase. Jadi langkah ini memberikan holding torque yang lebih baik dari wave step. Tabel di bawah ini menunjukkan full step drive untuk motor stepper 4-fase.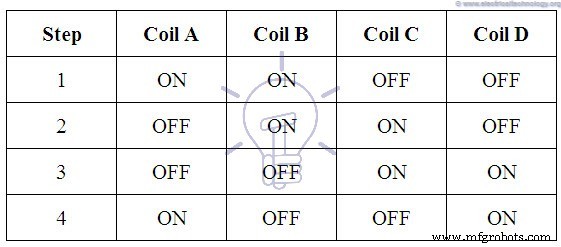
Mode Half Step
Ini adalah kombinasi dari mode wave dan full step. Dalam ini, eksitasi single phase dan dual phase dilakukan secara bergantian, yaitu, satu-fase ON, dua-fase ON, dan seterusnya. Sudut langkah dalam mode ini menjadi setengah dari sudut langkah full step. Mode drive ini memiliki torque dan stabilitas tertinggi dibandingkan semua mode lainnya. Tabel yang berisi urutan pulsing fase untuk motor 4-fase dalam half stepping diberikan di bawah.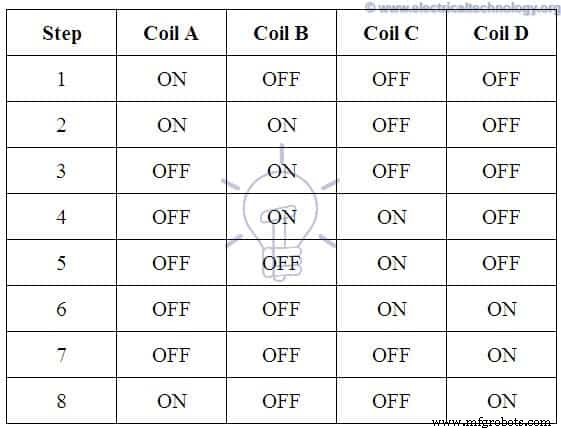
Mode Microstepping
Dalam mode ini, setiap langkah motor dibagi menjadi beberapa langkah kecil, bahkan ratusan posisi tetap, sehingga resolusi penempatan yang lebih besar diperoleh. Dalam ini, arus melalui penggerusan selalu bervariasi untuk mendapatkan langkah yang sangat kecil. Dalam ini, dua fase dienerjikan secara bersamaan, tetapi dengan arus yang tidak sama dalam setiap fase.
Misalnya, arus melalui fase -1 dipertahankan konstan sementara arus melalui fase-2 ditingkatkan secara bertahap hingga nilai maksimum arus, baik negatif atau positif. Arus pada fase-1 kemudian diturunkan atau ditingkatkan secara bertahap hingga nol. Dengan demikian, motor akan menghasilkan ukuran langkah kecil.
Semua mode stepping ini dapat diperoleh oleh setiap jenis motor stepper yang dibahas di atas. Namun, arah arus dalam setiap penggerusan selama langkah ini dapat bervariasi tergantung pada jenis motor dan apakah unipolar atau bipolar.
- Post Terkait Perhitungan Ukuran Kabel untuk Motor LT & HT
Keuntungan Motor Stepper
- Pada posisi diam, motor memiliki torque penuh. Tidak peduli apakah ada gerakan atau perubahan posisi.
- Respon yang baik terhadap memulai, berhenti, dan membalik posisi.
- Karena tidak ada brush kontak dalam motor stepper, motor ini andal dan umur pakai tergantung pada bearing motor.
- Sudut rotasi motor berbanding lurus dengan sinyal input.
- Sederhana dan lebih murah untuk dikontrol karena motor memberikan kontrol open loop ketika merespons sinyal input digital.
- Kecepatan motor berbanding lurus dengan frekuensi impuls input, dengan cara ini berbagai kecepatan rotasi dapat dicapai.
- Saat beban terpasang pada poros, tetap mungkin untuk merealisasikan rotasi sinkron dengan kecepatan rendah.
- Penempatan yang tepat dan repeatabilitas gerakan baik karena memiliki akurasi 3-5% dari langkah di mana kesalahan tidak kumulatif dari satu langkah ke langkah lain.
- Motor stepper lebih aman dan lebih murah (dibandingkan motor servo), memiliki torque tinggi pada kecepatan rendah, keandalan tinggi dengan konstruksi sederhana yang beroperasi di setiap lingkungan.
Kerugian Motor Stepper
- Motor stepper memiliki efisiensi rendah.
- Motor ini memiliki akurasi rendah.
- Torquenya menurun sangat cepat dengan kecepatan.
- Karena motor stepper beroperasi dalam kontrol open loop, tidak ada umpan balik untuk menunjukkan langkah yang terlewat.
- Motor ini memiliki rasio torque terhadap inersia yang rendah berarti tidak dapat mempercepat beban dengan sangat cepat.
- Motor ini berisik.
Aplikasi Motor Stepper
- Motor stepper digunakan dalam peralatan produksi otomatis dan indikator otomotif serta mesin industri seperti kemasan, labeling, pengisian dan pemotongan dll.
- Motor ini digunakan secara luas dalam perangkat keamanan seperti kamera pengawasan & keamanan.
- Di industri medis, motor stepper digunakan secara luas dalam sampel, fotografi digital gigi, respirator, pompa cairan, mesin analisis darah dan scanner medis dll.
- Motor ini digunakan dalam elektronika konsumen dalam scanner gambar, mesin fotokopi dan cetak dan dalam kamera digital untuk fungsi zoom dan fokus otomatis dan posisi.
- Motor stepper juga digunakan dalam lift, belt konveyor dan diverter jalur.
Anda juga dapat membaca:
- DC Drives – Konstruksi, Kerja & Klasifikasi DC Drives Listrik
- Diagram Kabel Power & Control Motor Tiga Fase
- Library Motor Listrik (AC & DC)



