Saya telah menyediakan file .apk untuk aplikasi di bawah.
Tentang Proyek Ini
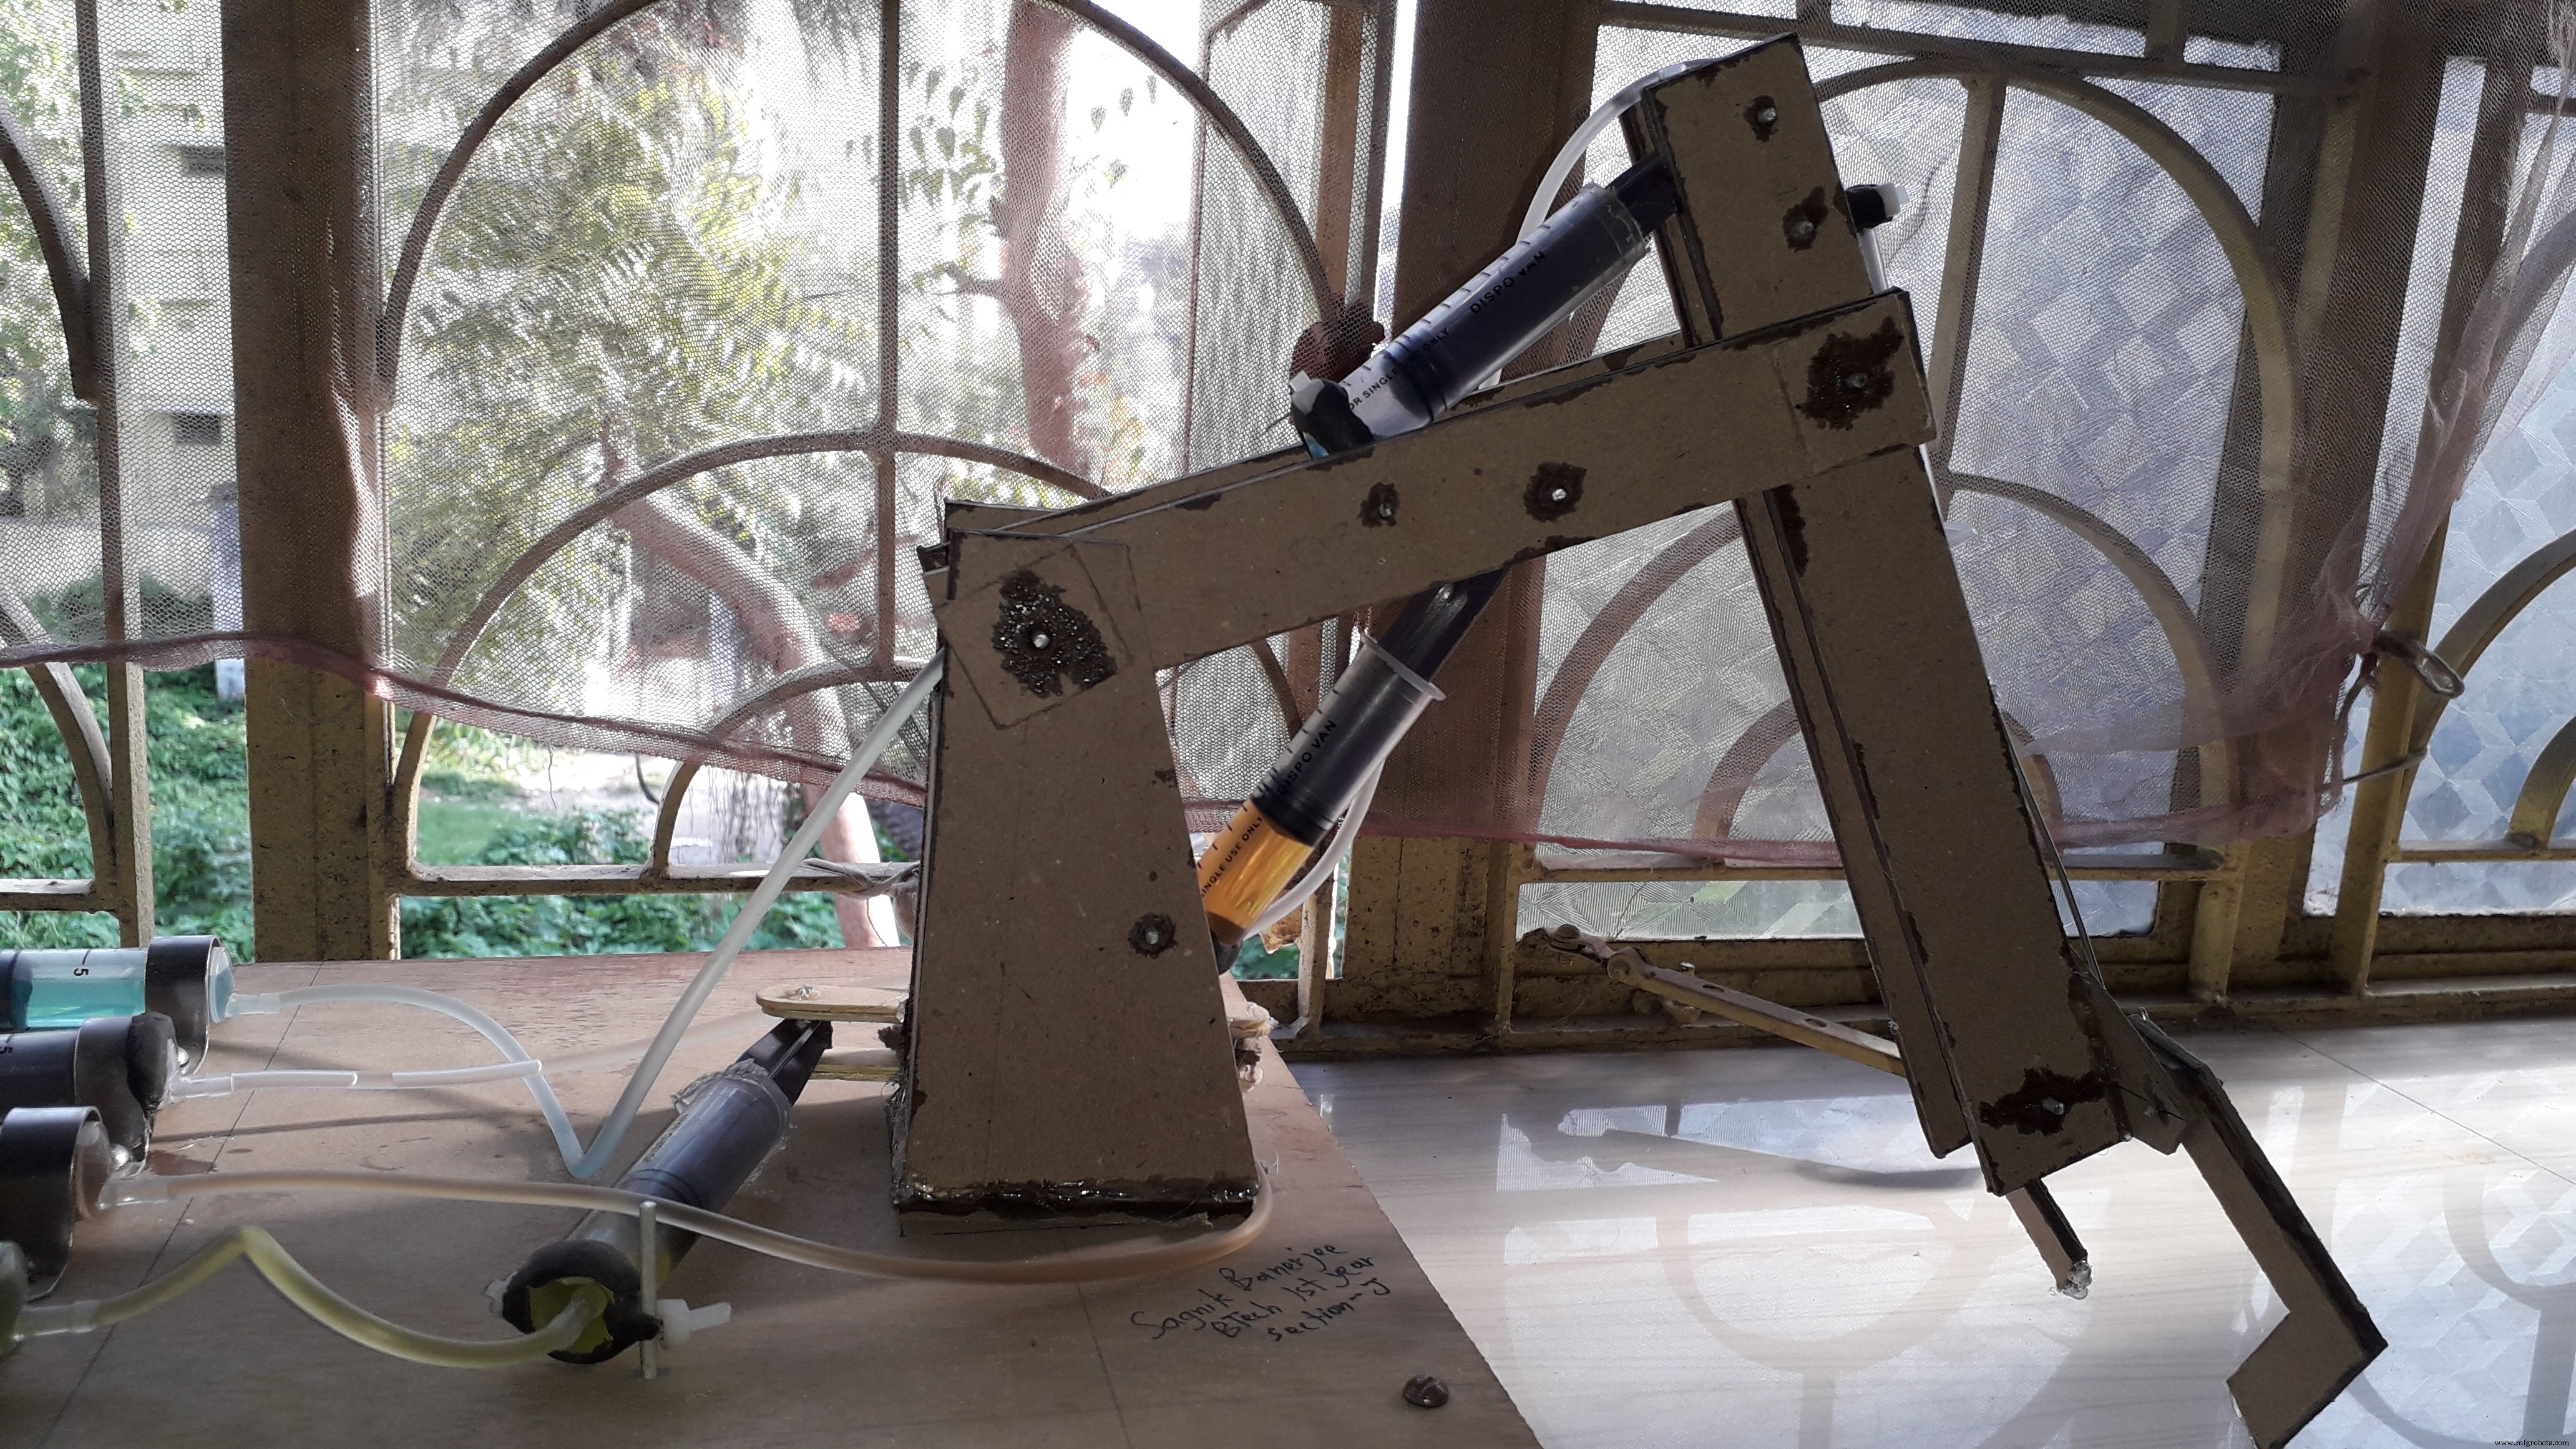
Di internet hanya ada dua jenis lengan yang tersedia, yaitu hidrolik yang dikontrol secara manual atau robotik yang dikontrol menggunakan aplikasi atau sesuatu lainnya. Proyek ini adalah kombinasi keduanya.
Sebelum memulai pastikan Anda memiliki pengetahuan pemrograman Arduino.
Sambungkan HC05 dengan Arduino dengan cara ini.
Ini adalah driver motor L298 [ena, in1, in2- motor A], [enb, in3, in4- motor B], ena & enb adalah untuk kontrol kecepatan motor A dan motor B.
Saya telah memberikan penjelasan rinci tentang kode, ikuti kode dan buat rangkaian. Sebelum menyalaikan sumber daya pastikan Anda telah me-ground semua komponen dengan benar.
Kode
hydraulic.ino
hydraulic.inoArduino
// 1st and 2nd motor driver is for the ARM control // 3rd motor driver is for the LOCOMOTIVE part //1st Motor driver [BASE(2,3) AND SHOULDER(4,7)] int m1IN1 =2; //in1 int m1IN2 =3; //in2 int m1IN3 =4; //in3 int m1IN4 =5; //in4 int m1ENA =6; // for speed control, speed control is not used here so kept it HIGH when in motion and make it LOW to stop the motor int m1ENB =7; // for speed control, speed control is not used here so kept it HIGH when in motion and make it LOW to stop the motor //2nd Motor driver [ELBOW(8,9) AND GRIPPER(12,13)] int m2IN1 =8; //in1 int m2IN2 =9; //in2 int m2IN3 =10; //in3 int m2IN4 =11; //in4 int m2ENA =12; // for speed control, speed control is not used here so kept it HIGH when in motion and make it LOW to stop the motor int m2ENB =13; // for speed control, speed control is not used here so kept it HIGH when in motion and make it LOW to stop the motor //3rd Motor driver [CAR (INI,IN2)=RIGHT (IN3,IN4)=LEFT] int m3IN1=14; // in1 14- A0 pin on arduino int m3IN2=15; // in2 15-A1 int m3IN3=16; // in3 16-A2 int m3IN4=17; // in4 17-A3 int m3ENA=18; // ena 18-A4 ,here you may use speed control to control the speed of the locomotive part, for that you have to use the analogWrite() instead of digitalWrite() int m3ENB=19; // enb 19-A5 ,here you may use speed control to control the speed of the locomotive part, for that you have to use the analogWrite() instead of digitalWrite() void setup() { pinMode(m1IN1,OUTPUT); pinMode(m1IN2,OUTPUT); pinMode(m1IN3,OUTPUT); pinMode(m1IN4,OUTPUT); pinMode(m2IN1,OUTPUT); pinMode(m2IN2,OUTPUT); pinMode(m2IN3,OUTPUT); pinMode(m2IN4,OUTPUT); pinMode(m1ENA,OUTPUT); pinMode(m1ENB,OUTPUT); pinMode(m2ENA,OUTPUT); pinMode(m2ENB,OUTPUT); pinMode(m3IN1,OUTPUT); pinMode(m3IN2,OUTPUT); pinMode(m3IN3,OUTPUT); pinMode(m3IN4,OUTPUT); pinMode(m3ENA,OUTPUT); pinMode(m3ENB,OUTPUT); Serial.begin(9600); } void loop() { char ip='0'; while(Serial.available()>0) // check whether the serial port is receiving any value from the hc05 or not { ip=Serial.read(); // reads the data from the serial port delay(10); } switch(ip) { case '6' : // SHOULDER UP digitalWrite(m1IN3,HIGH); digitalWrite(m1IN4,LOW); digitalWrite(m1ENA,HIGH); digitalWrite(m1ENB,HIGH); break; case '5' :// SHOULDER DOWN digitalWrite(m1IN3,LOW); digitalWrite(m1IN4,HIGH); digitalWrite(m1ENA,HIGH); digitalWrite(m1ENB,HIGH); break; case '1' :// ELBOW UP digitalWrite(m2IN3,HIGH); digitalWrite(m2IN4,LOW); digitalWrite(m2ENA,HIGH); digitalWrite(m2ENB,HIGH); break; case '2' :// ELBOW DOWN digitalWrite(m2IN3,LOW); digitalWrite(m2IN4,HIGH); digitalWrite(m2ENA,HIGH); digitalWrite(m2ENB,HIGH); break; case '8' :// GRIP CONTRACT digitalWrite(m2IN1,HIGH); digitalWrite(m2IN2,LOW); digitalWrite(m2ENA,HIGH); digitalWrite(m2ENB,HIGH); break; case '7' :// GRIP EXPAND digitalWrite(m2IN1,LOW); digitalWrite(m2IN2,HIGH); digitalWrite(m2ENA,HIGH); digitalWrite(m2ENB,HIGH); break; case '3' :// BASE CLOCK digitalWrite(m1IN1,HIGH); digitalWrite(m1IN2,LOW); digitalWrite(m1ENA,HIGH); digitalWrite(m1ENB,HIGH); break; case '4' :// BASE ANTICLOCK digitalWrite(m1IN1,LOW); digitalWrite(m1IN2,HIGH); digitalWrite(m1ENA,HIGH); digitalWrite(m1ENB,HIGH); break; case '9' :// OFF digitalWrite(m1IN1,LOW); digitalWrite(m1IN2,LOW); digitalWrite(m1IN3,LOW); digitalWrite(m1IN4,LOW); digitalWrite(m1ENA,LOW); digitalWrite(m1ENB,LOW); digitalWrite(m2IN1,LOW); digitalWrite(m2IN2,LOW); digitalWrite(m2IN3,LOW); digitalWrite(m2IN4,LOW); digitalWrite(m2ENA,LOW); digitalWrite(m2ENB,LOW); digitalWrite(m3IN1,LOW); digitalWrite(m3IN2,LOW); digitalWrite(m3IN3,LOW); digitalWrite(m3IN4,LOW); digitalWrite(m3ENA,LOW); digitalWrite(m3ENB,LOW); break; case 'A' :// FORWARD digitalWrite(m3IN1,HIGH); digitalWrite(m3IN2,LOW); digitalWrite(m3IN3,HIGH); digitalWrite(m3IN4,LOW); digitalWrite(m3ENA,HIGH); digitalWrite(m3ENB,HIGH); break; case 'D' :// BACKWARD digitalWrite(m3IN1,LOW); digitalWrite(m3IN2,HIGH); digitalWrite(m3IN3,LOW); digitalWrite(m3IN4,HIGH); digitalWrite(m3ENA,HIGH); digitalWrite(m3ENB,HIGH); break; case 'B' :// RIGHT digitalWrite(m3IN1,LOW); digitalWrite(m3IN2,HIGH); digitalWrite(m3IN3,HIGH); digitalWrite(m3IN4,LOW); digitalWrite(m3ENA,HIGH); digitalWrite(m3ENB,HIGH); break; case 'C' :// LEFT digitalWrite(m3IN1,HIGH); digitalWrite(m3IN2,LOW); digitalWrite(m3IN3,LOW); digitalWrite(m3IN4,HIGH); digitalWrite(m3ENA,HIGH); digitalWrite(m3ENB,HIGH); break; } }
Bagian dan Penutup Kustom
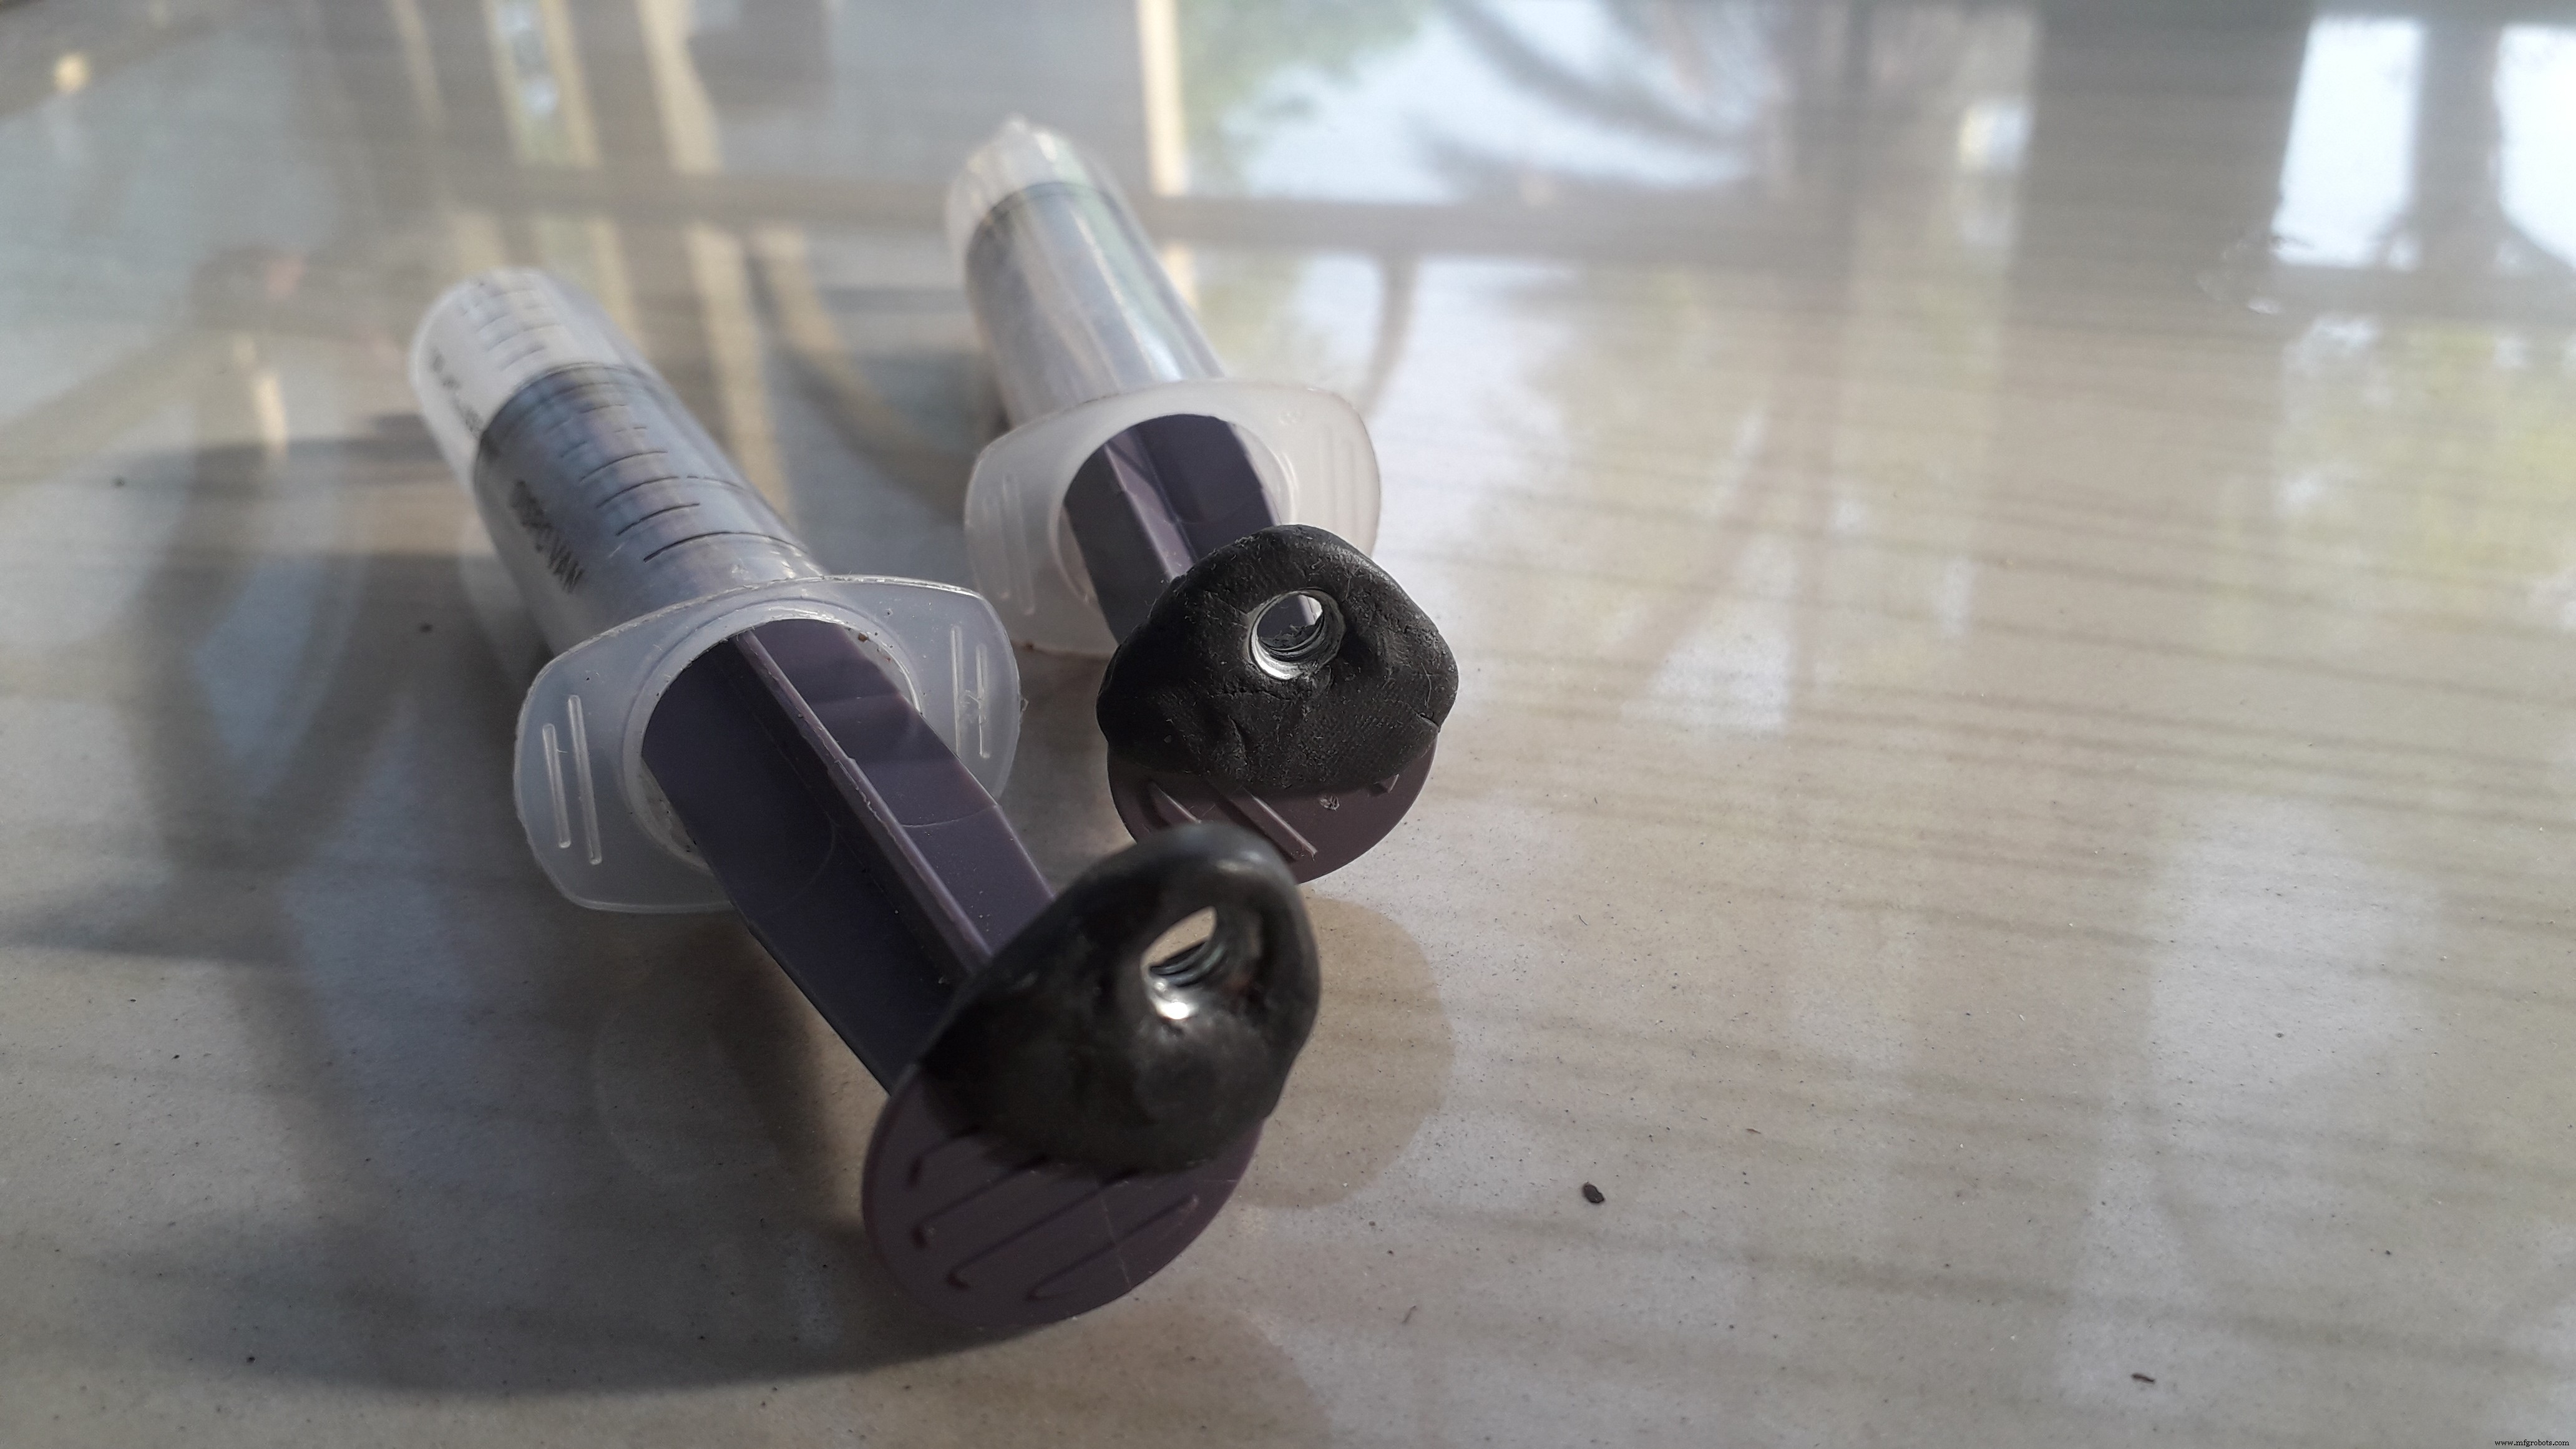
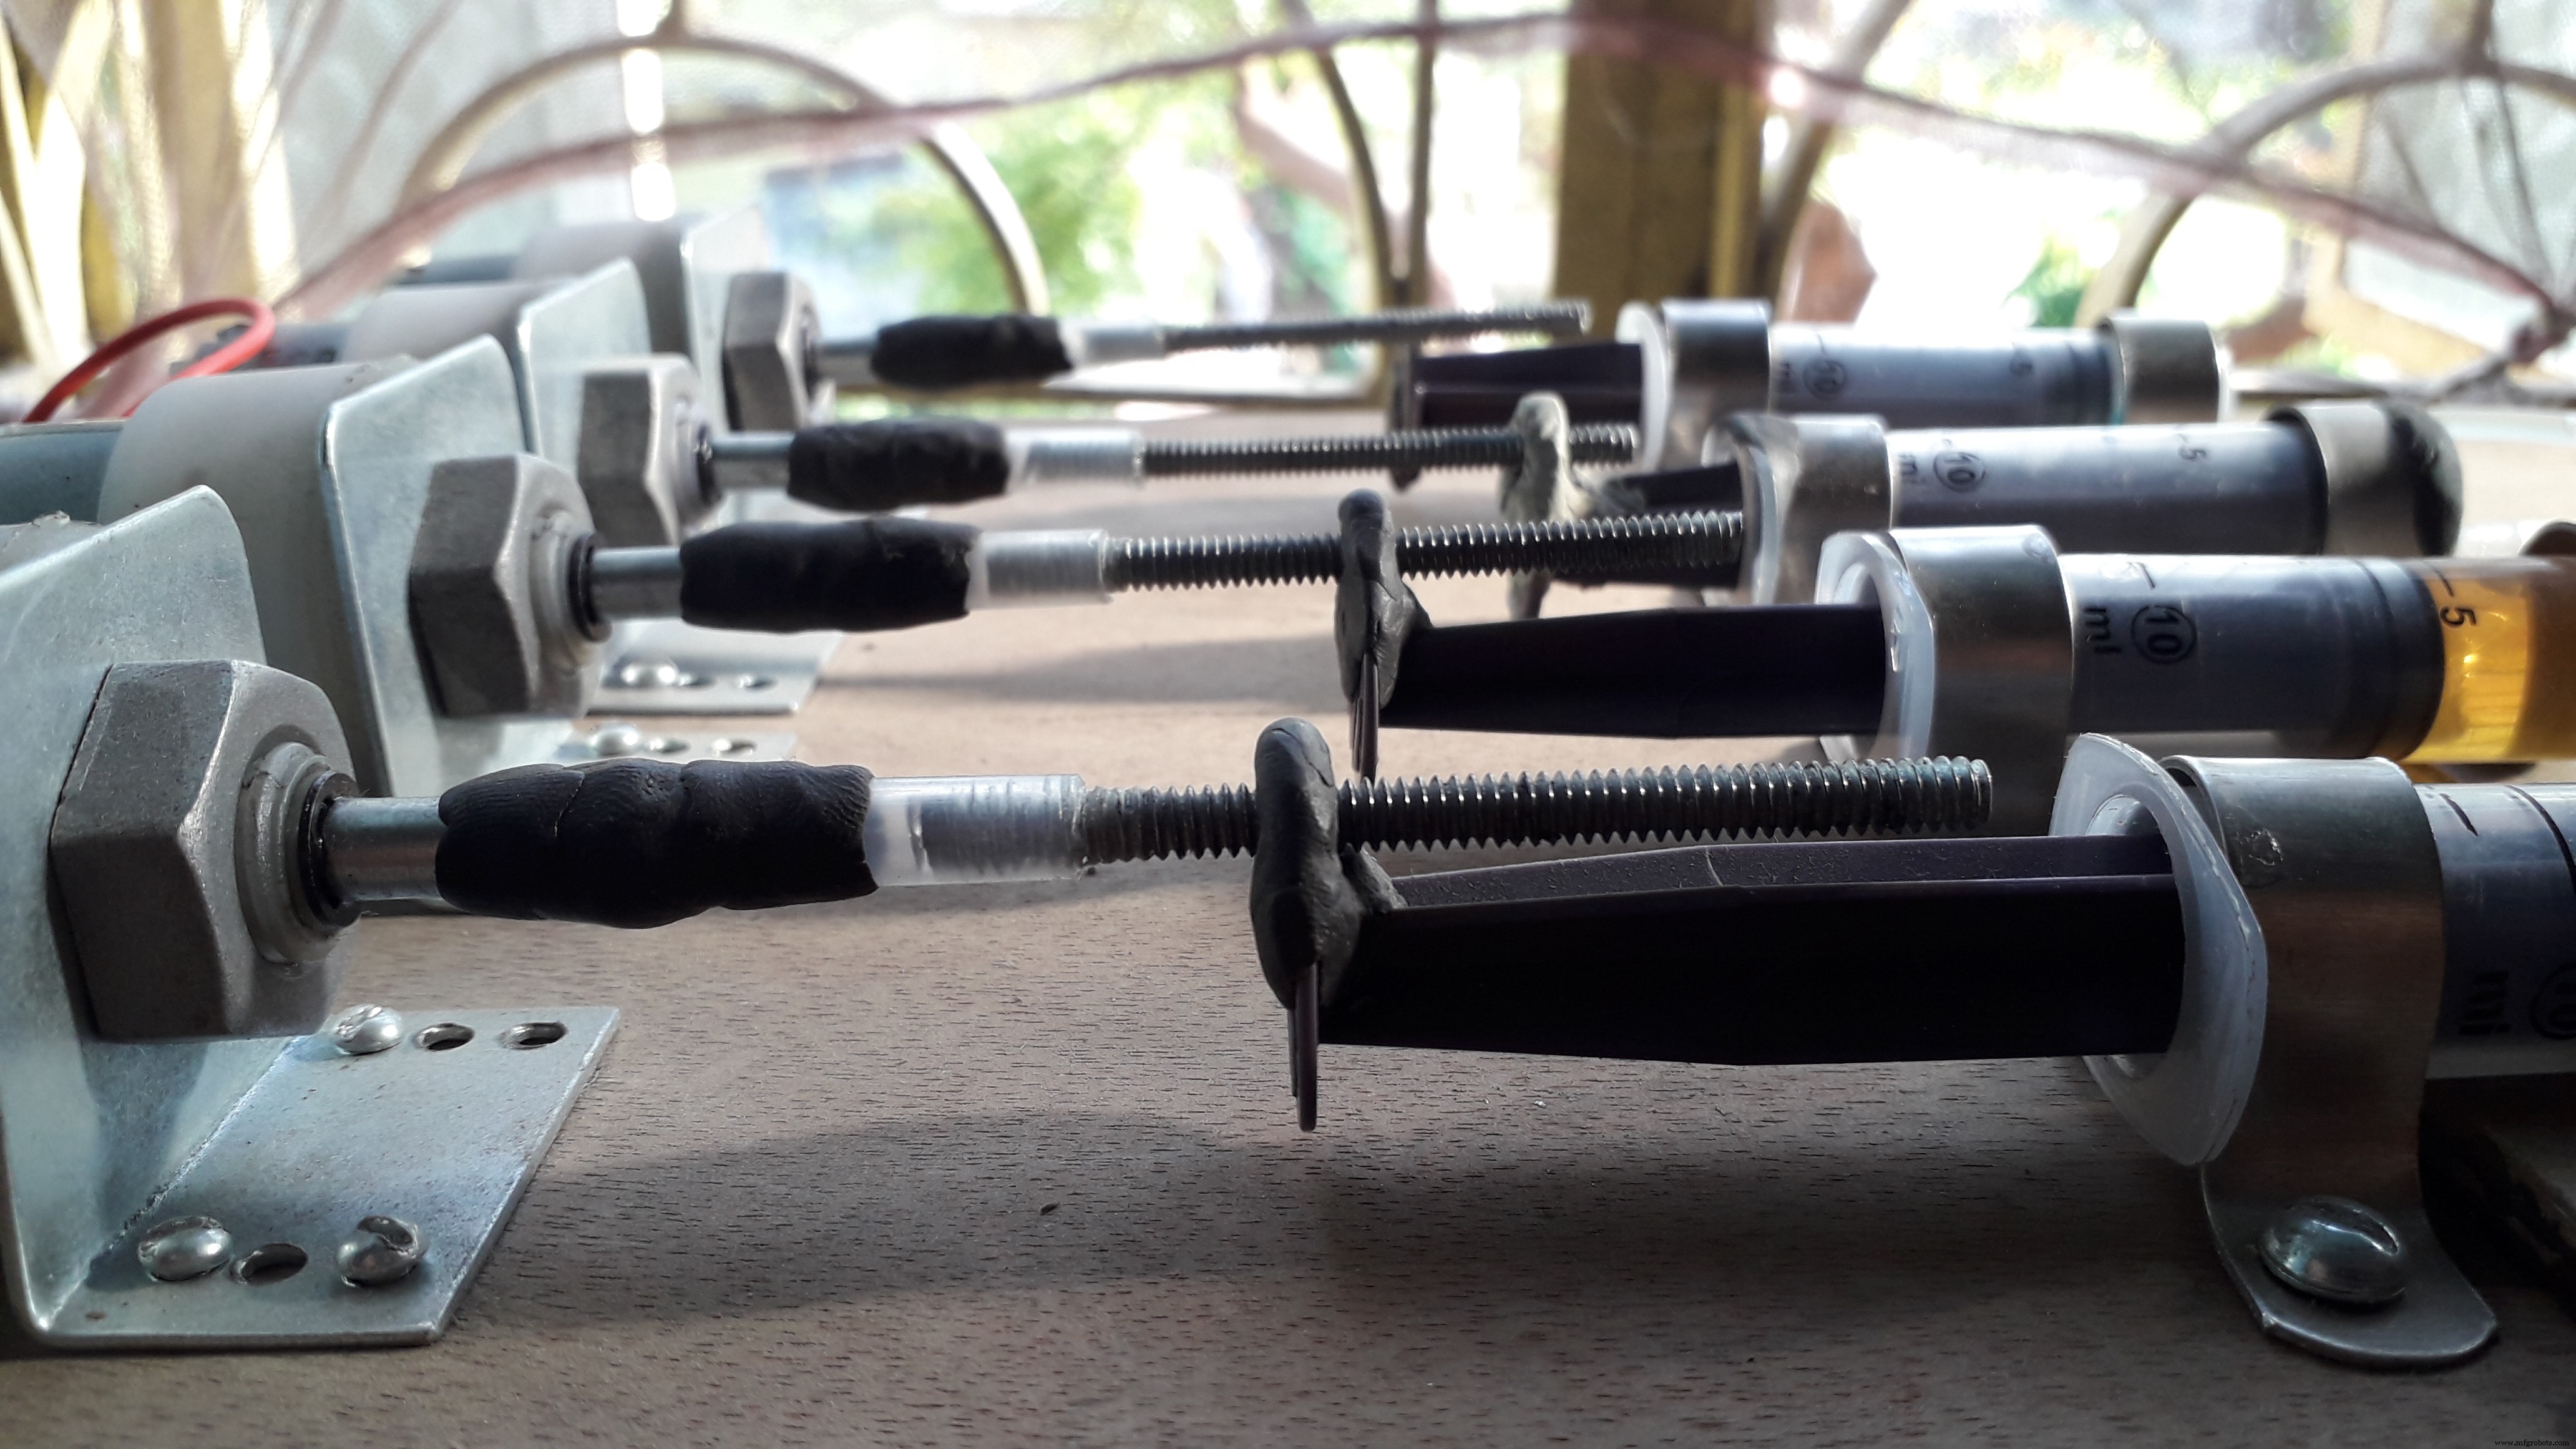
hydraulic_crane_J6NH7RouoB.apkuse m-seal to fit the nuts with the motor.fix the nut on the piston of the syringe using m-seal.fix the syringe and motor in these waywhen the motor rotates clockwise it pushes the piston and when it rotates anticlockwise it pulls the pistonhttps://www.youtube.com/watch?v=lhOF6cViZ4Q




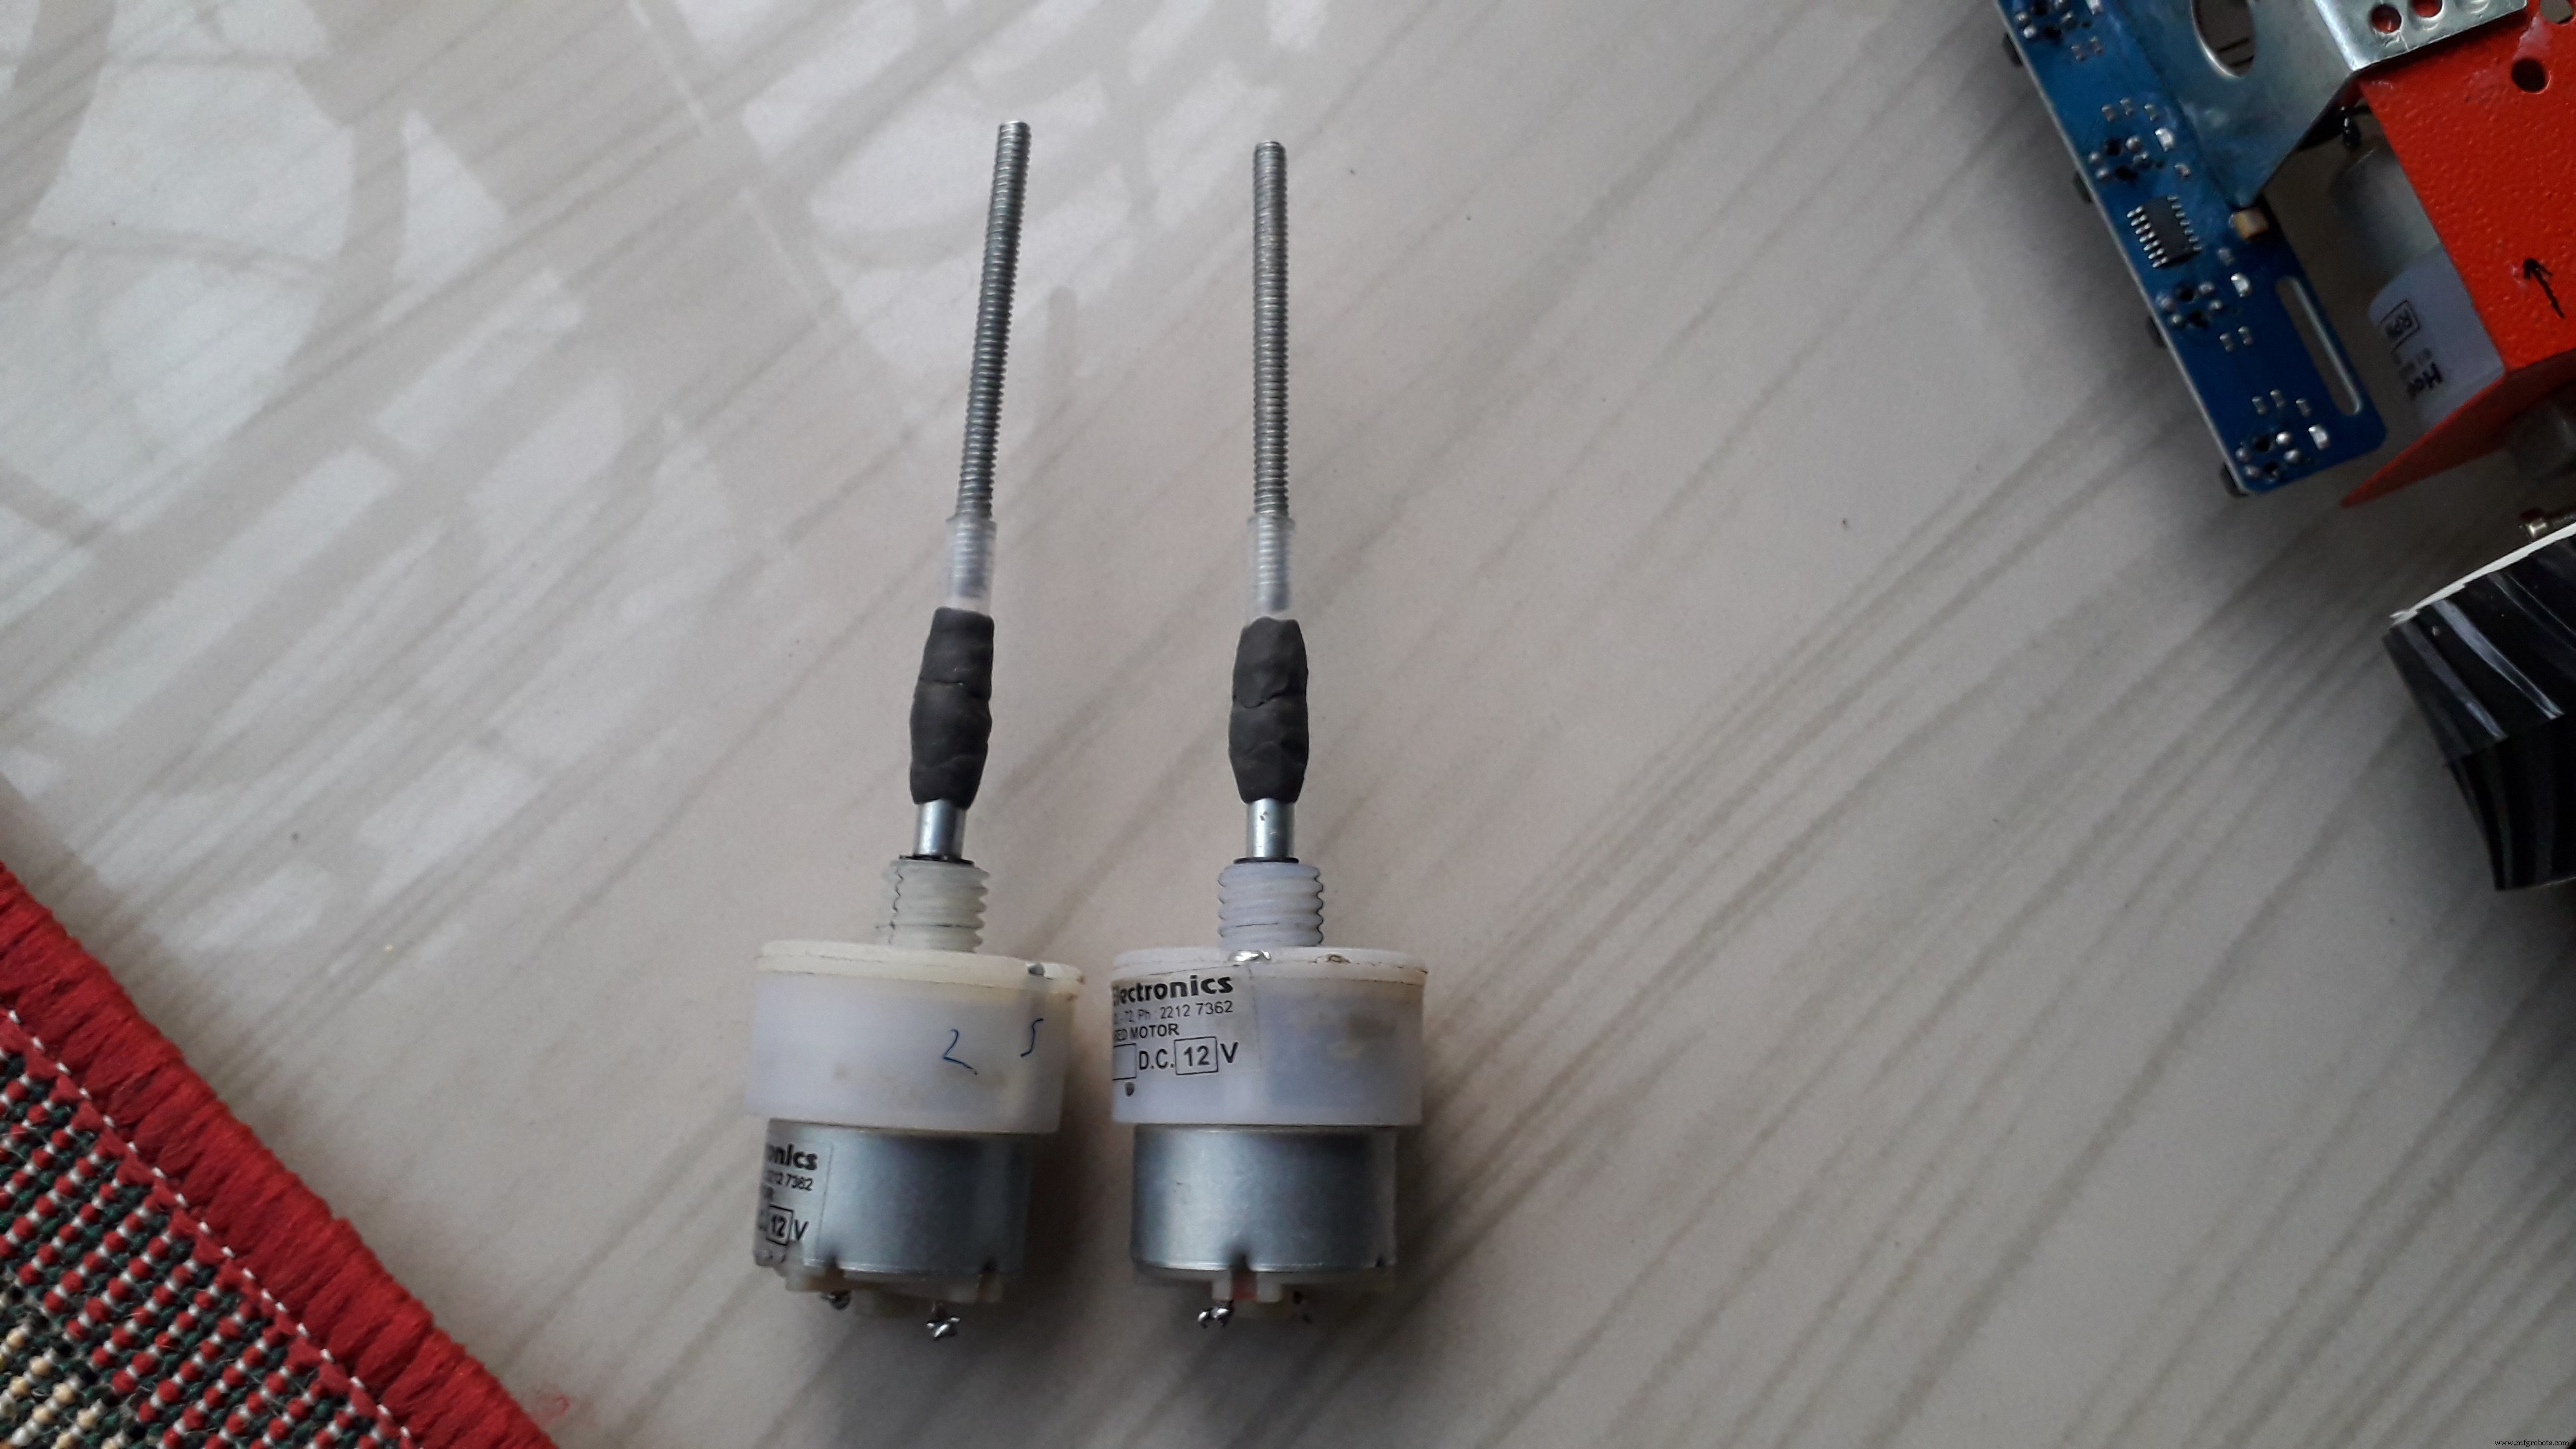
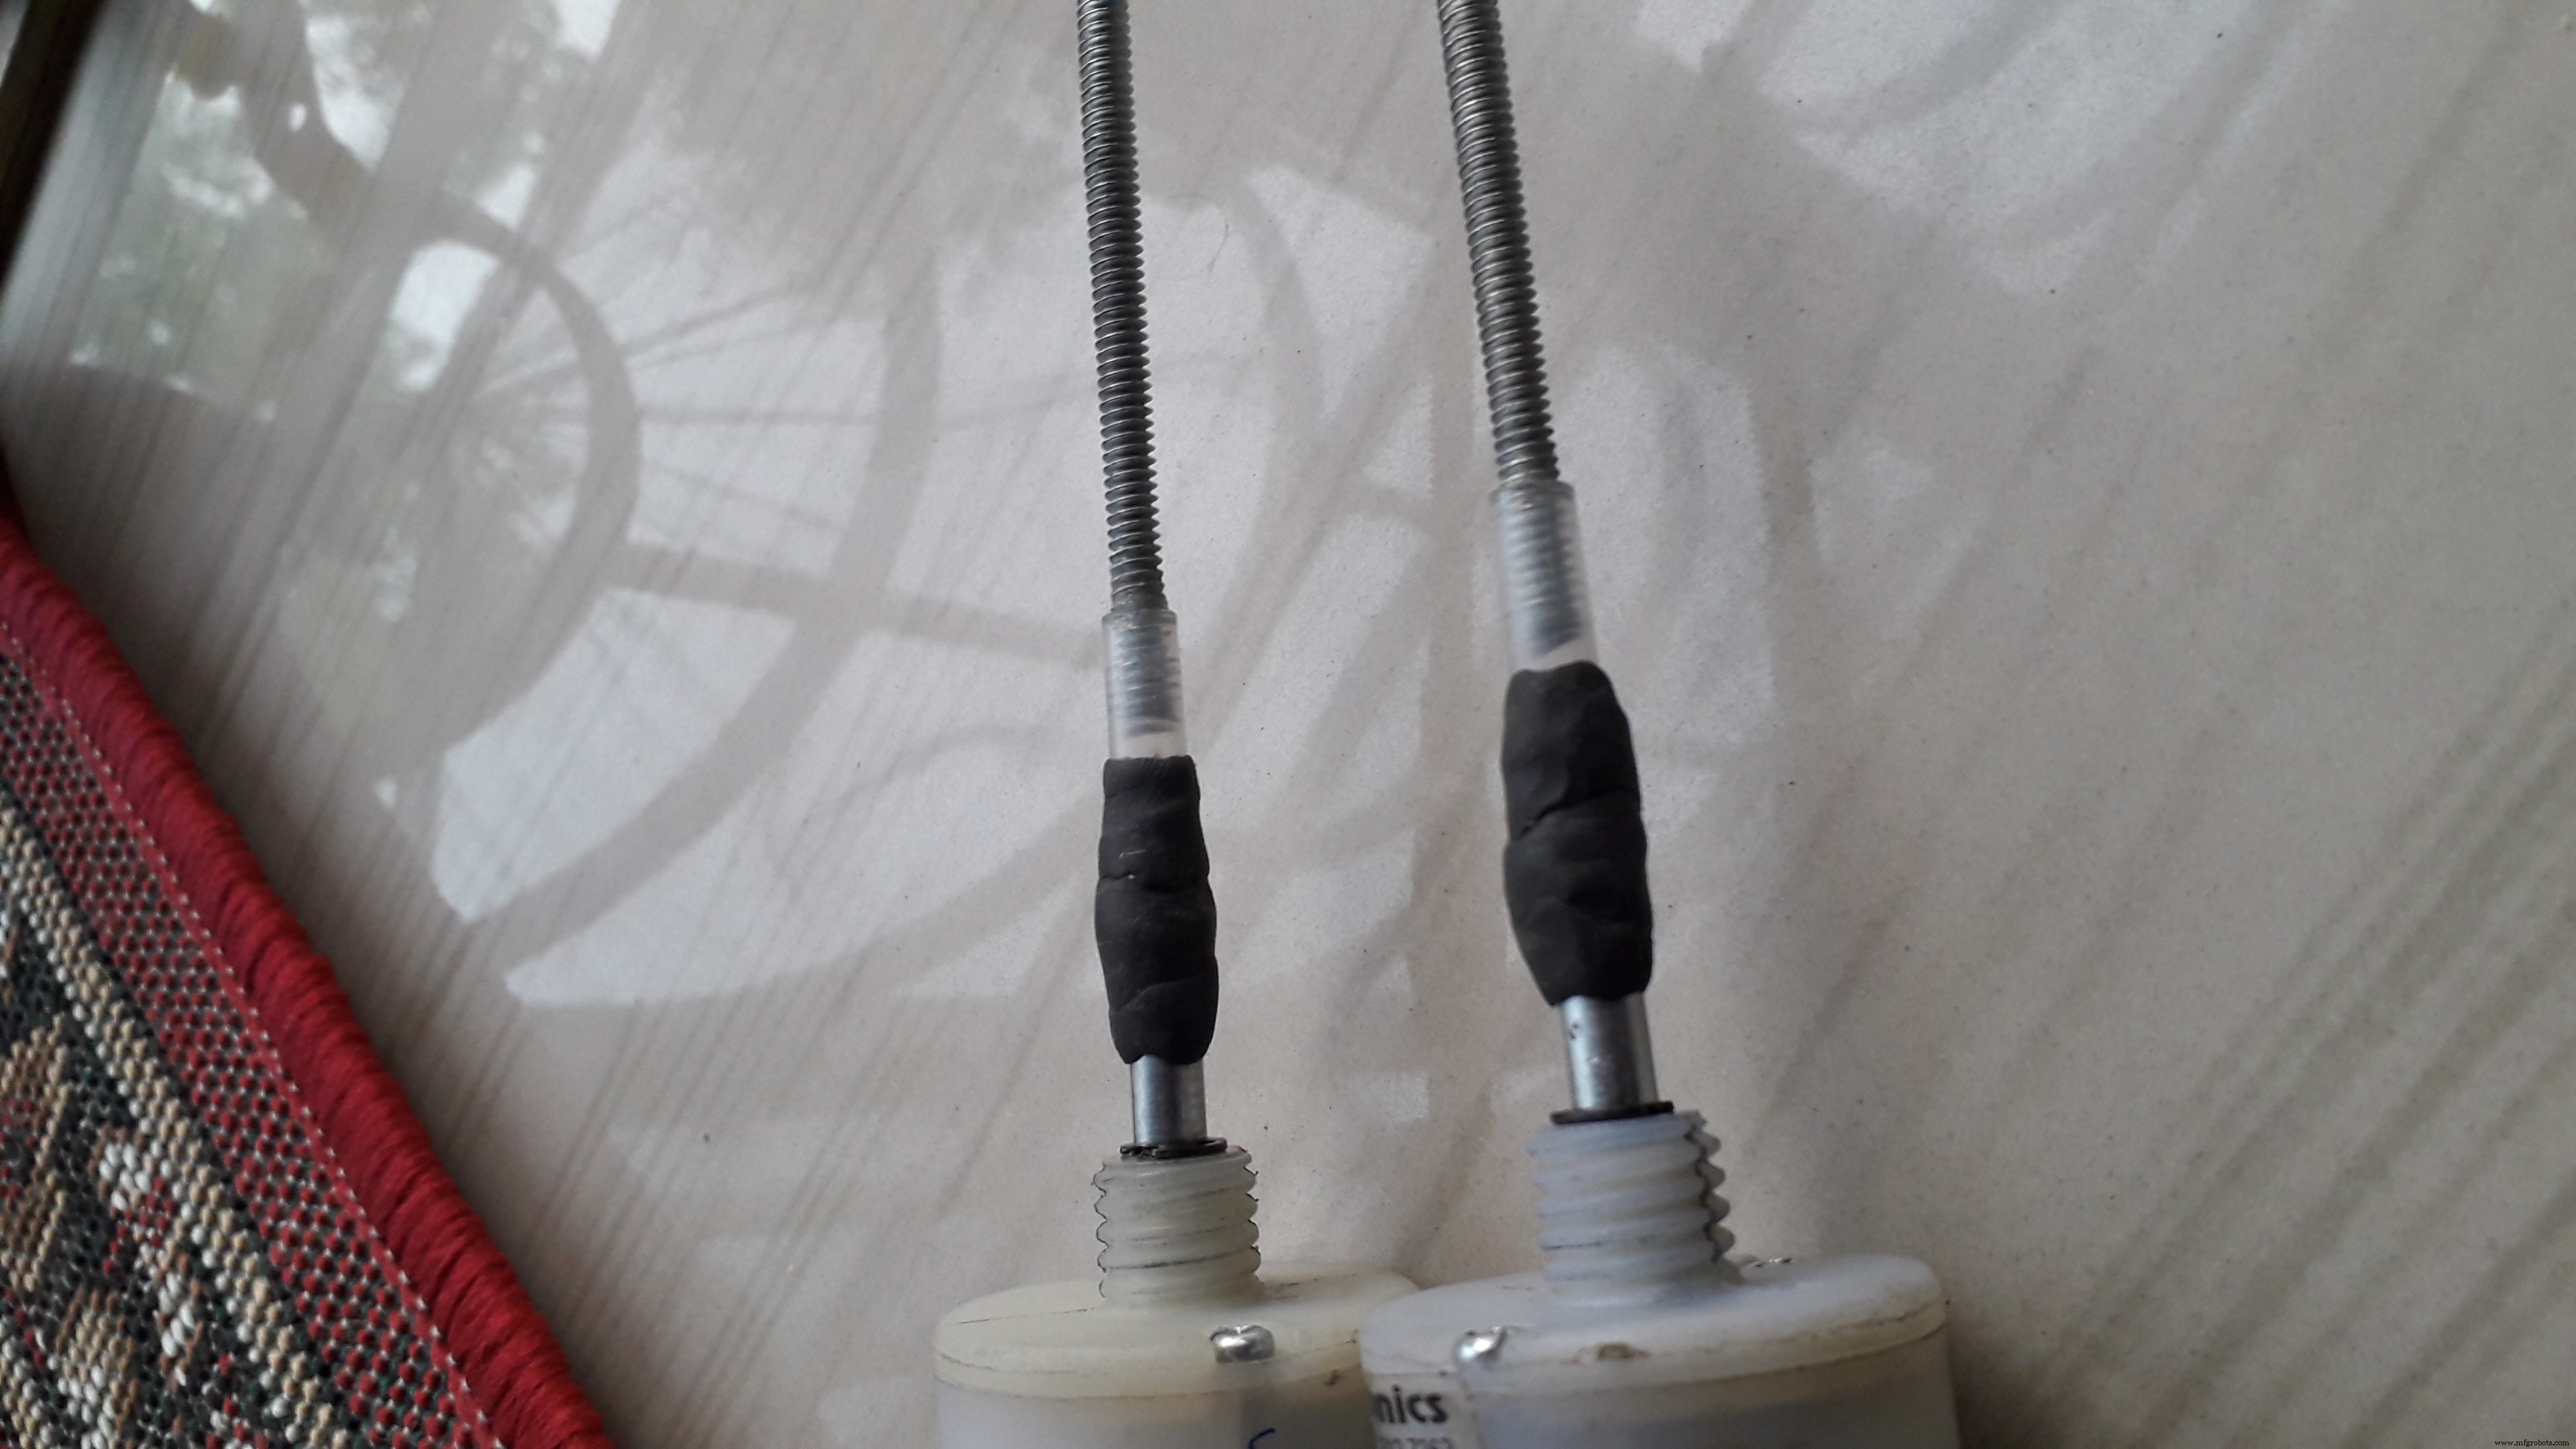 fix the nut on the piston of the syringe using m-seal.
 fix the syringe and motor in these way
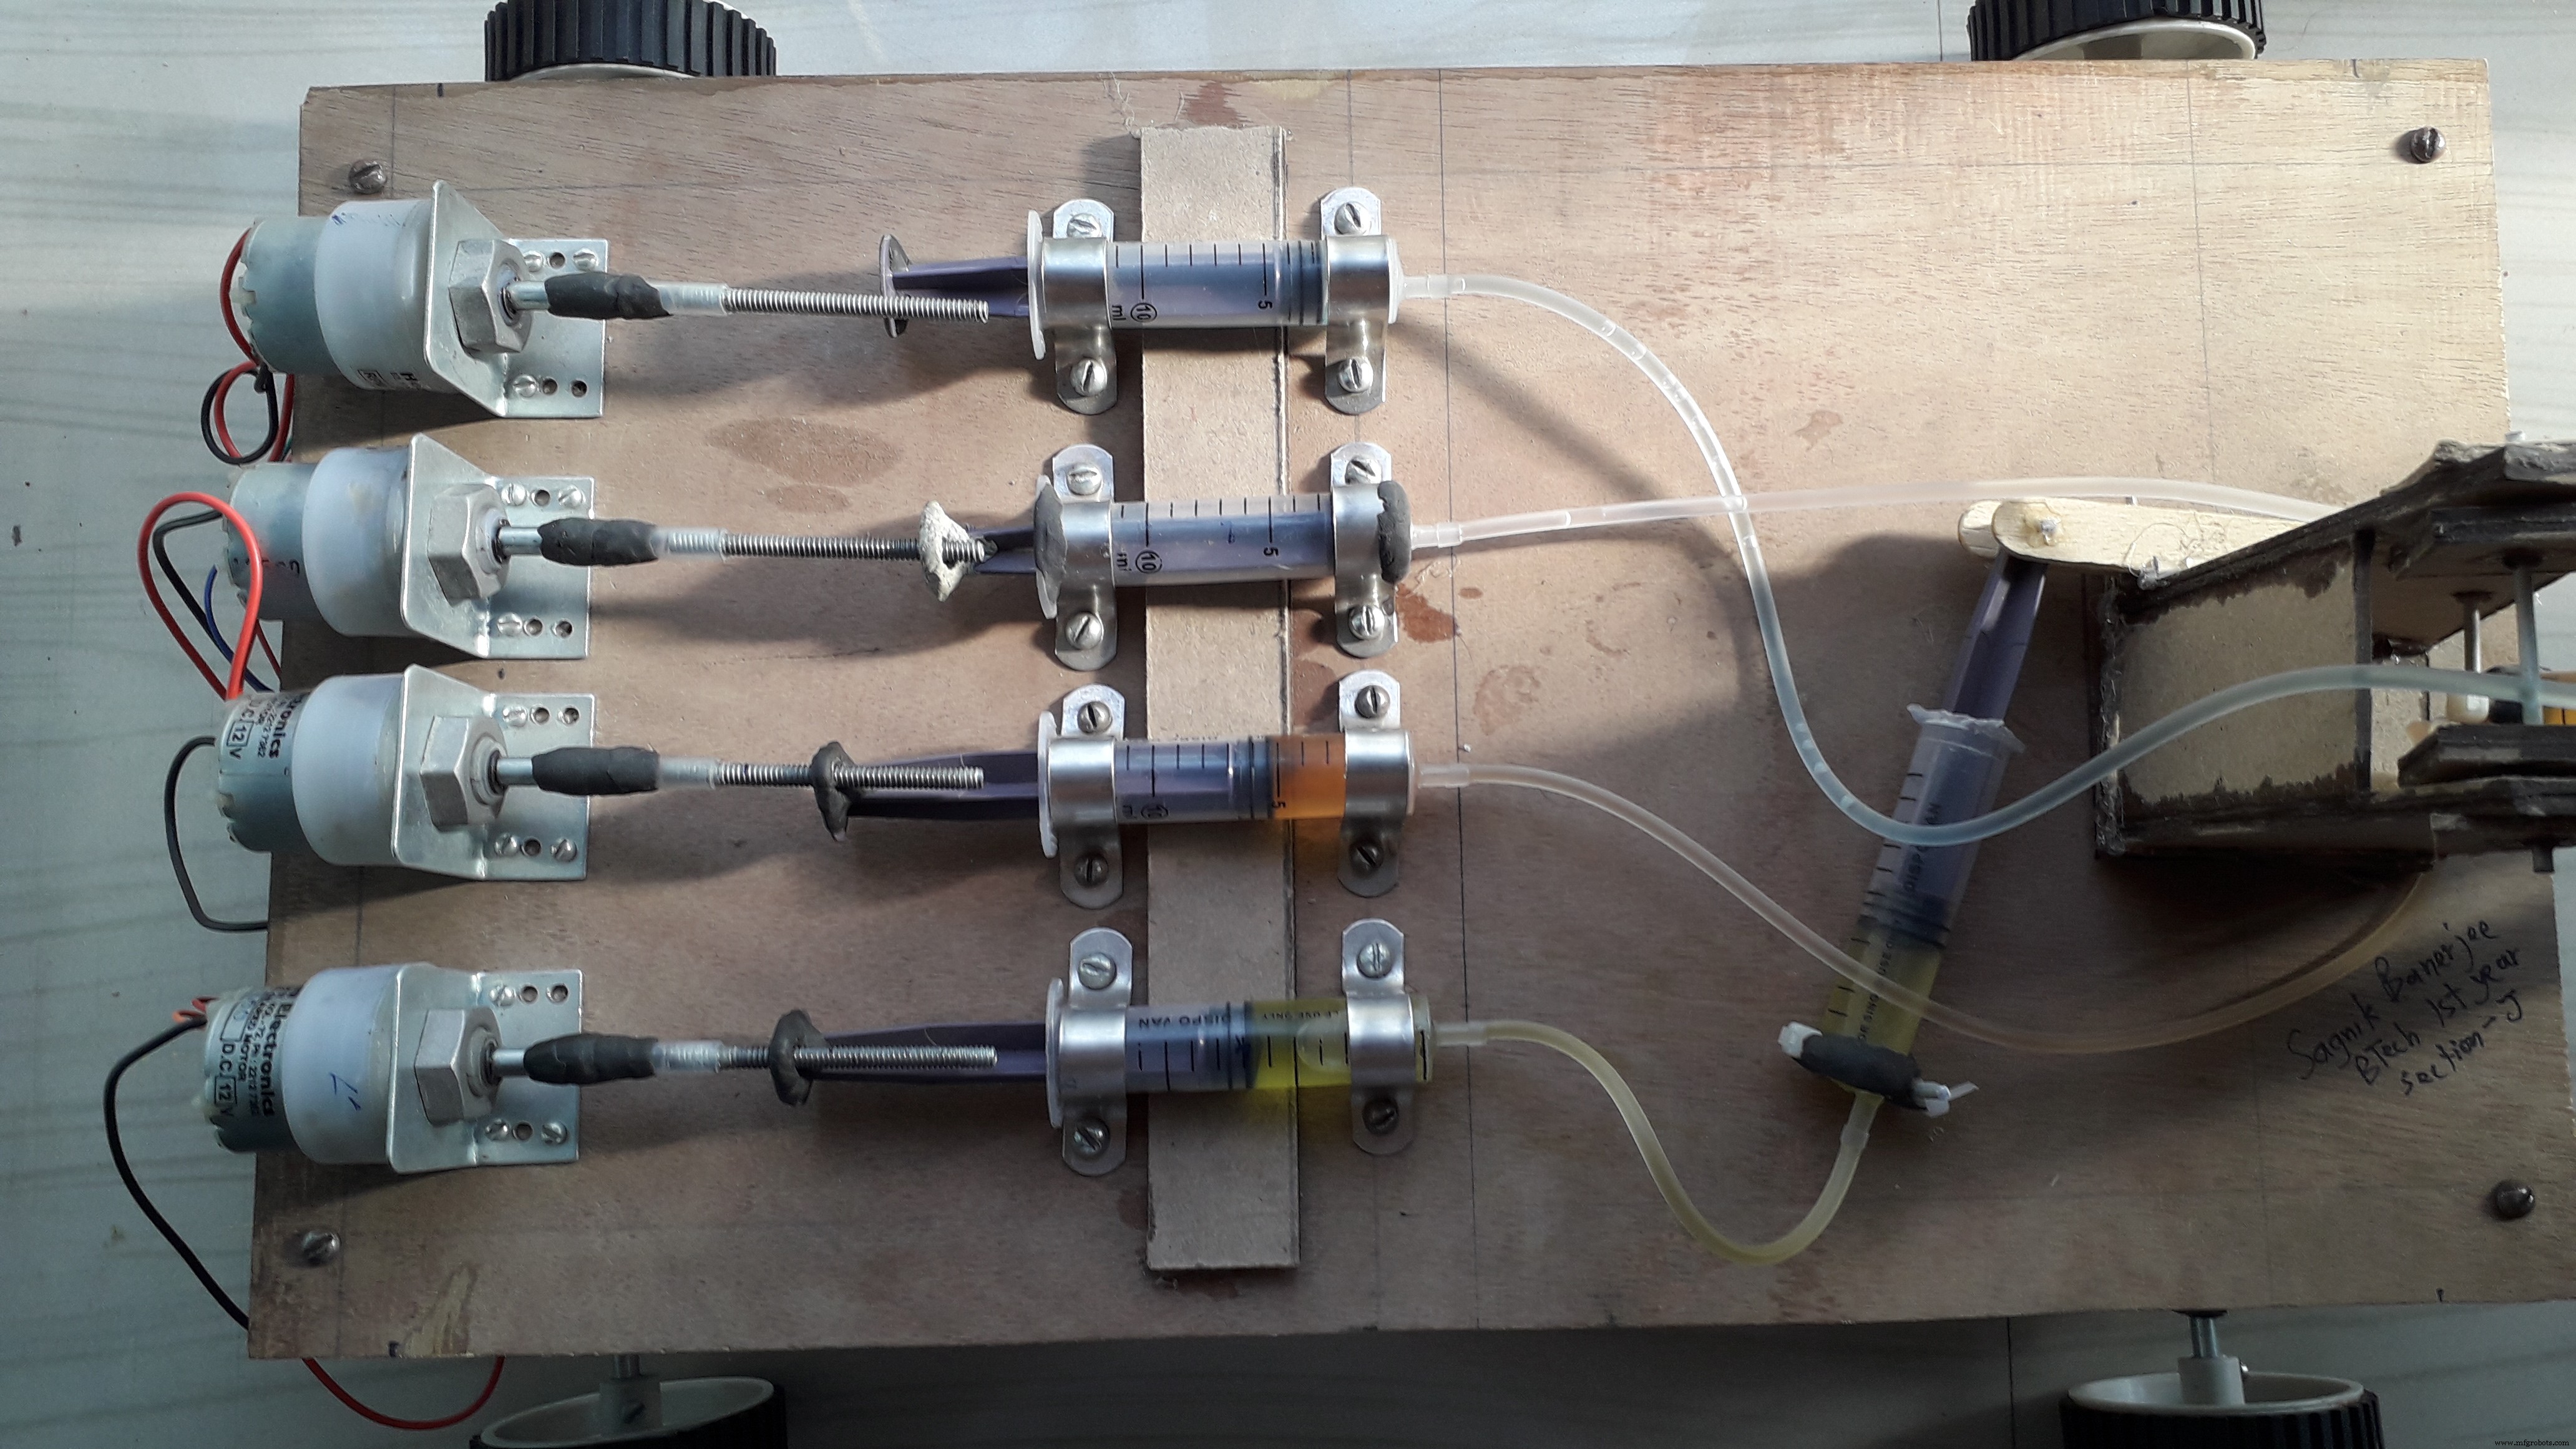 when the motor rotates clockwise it pushes the piston and when it rotates anticlockwise it pulls the piston
 https://www.youtube.com/watch?v=lhOF6cViZ4Q