Katapult Makanan Hewan Pintar – Lempar Secara Otomatis Makanan Ringan, Bola, dan Mainan untuk Hewan Peliharaan Anda
Komponen dan Perlengkapan
Arduino UNO
×
1
Modul Servo (Umum)
×
3
OpenBuilds Micro Limit Switch
×
1
Resistor 10k ohm
×
1
Baterai AA
×
10
Slide Switch
×
2
Breadboard (umum)
×
1
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Halo dan selamat datang di proyek pertama saya!
Anjing kami sangat suka makanannya, dia bisa menghabiskan semua dalam hitungan detik. Saya telah merancang berbagai cara untuk melambatnya, mulai dari bola yang berisi makanan hingga melemparkannya ke seluruh halaman belakang. Luar biasa, sekarang dia seperti tabung vacuum dan dapat menemukan serta memakan makanan dengan sangat cepat. Jadi, kembali ke papan gambar dan saya menemukan alat ini untuk membantu dia melambat dan menikmati makanannya :)
Konsep
Silakan luangkan beberapa detik untuk menikmati 2 video ini, mereka menjelaskan banyak hal.
Dalam kata-kata, konsep dasarnya adalah servo Rotator berputar dan menarik lengan katapult ke bawah. Servo melakukannya hingga menyentuh limit switch. Kemudian servo Trigger pergi ke posisi tahan, yang menahan lengan katapult. Servo Rotator kemudian mengembalikan ke posisi asli, siap untuk lemparan berikutnya.
Servo Pengiriman Makanan memutar pipa dan mengirimkan beberapa makanan (atau hal lain) ke wadah/kepala lengan katapult. Servo Trigger kemudian berputar dan membiarkan pegas menarik lengan katapult kembali serta melempar makanan.
Dalam pengujian, pengaturan ini dan katapultasi biscuit anjing sejauh 10 meter, dengan makanan bergulir. Penyesuaian servo dan penggantian pegas akan memodifikasi hal ini sepenuhnya.
Elektronika
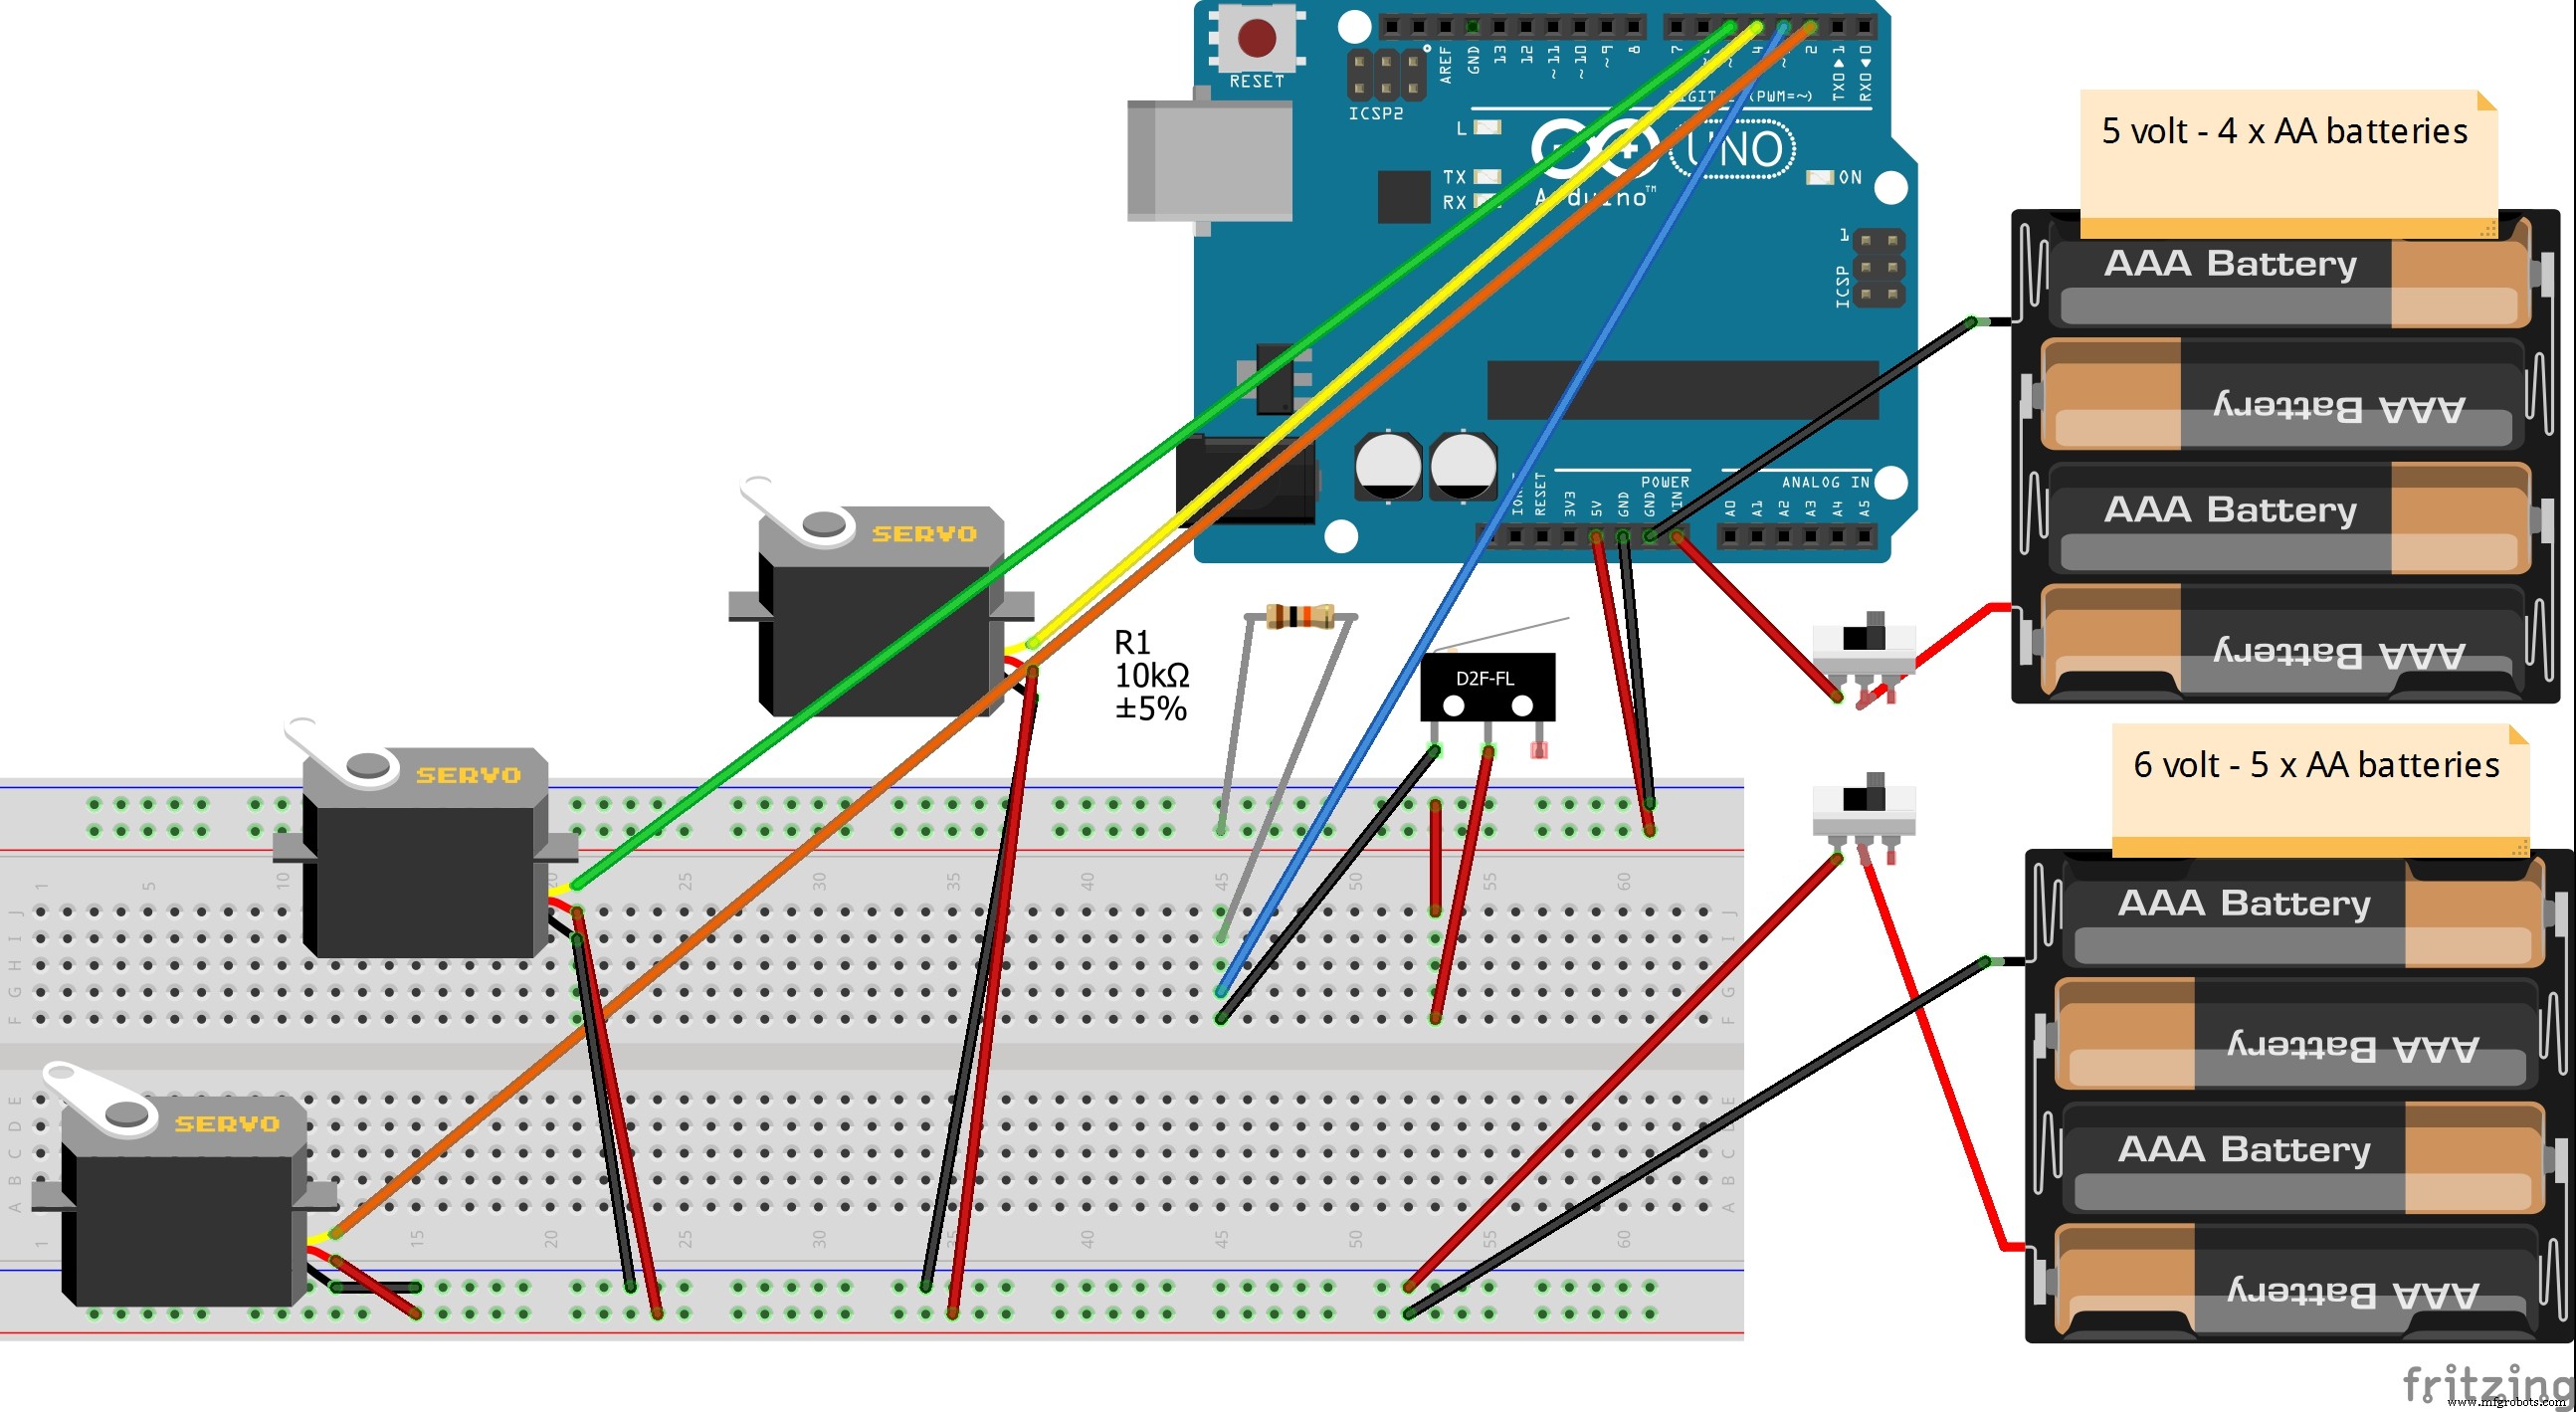
Saya akan mencoba untuk ringkas sepanjang proyek ini, tidak hanya untuk kesederhanaan, tetapi karena katapult ini dapat dibuat dalam 100 cara berbeda. Ini dapat diskalakan dan Anda dapat membuat berbagai struktur serta menggunakan berbagai material. Selain elektronika dan servo, sisanya sangat fleksibel dengan apa yang Anda miliki, atau sesuai anggaran Anda.
Saya tidak akan menjelaskan langkah demi langkah cara melakukan elektronika, sudah banyak proyek menakjubkan tentang hal itu. Karena saya pemula, saya mungkin telah membuat kesalahan dan Anda lebih baik belajar dari para profesional ;)
BAHAN
Arduino Uno R3 - Arduino mana pun juga akan bekerja
2 x servo 180 derajat
1 x servo rotasi kontinu
Limit switch
Resistor 10k ohm
4 x baterai AA dan kotaknya
1 x baterai lenter 6 volt - dapat diganti (dan saya akan) dengan 5 x baterai AA yang dihubungkan
2 x switch - jenis apa pun akan cukup, yang paling sederhana juga
Kabel penghubung - banyak dari ini ;)
Breadboard - untuk pengujian
BAHAN - JIKA MEMBUAT PERMANEN
Perf board, 2 x konektor 2 pin - opsional, Anda dapat menyambungkan baterai secara langsung.
SERVO
Saya membeli beberapa servo Lofty Ambition S3003 180 derajat murah dari eBay. Anda akan ingin sesuatu yang setidaknya setangguh ini, jangan mencoba membeli yang lebih lemah, karena mereka tidak akan mampu menahan beban. Namun, mereka tidak perlu yang mahal dari Jaycar (toko elektronik Australia) atau sejenisnya. Servo rotasi kontinu yang saya gunakan adalah FS5106R. Model tidak penting, tetapi Anda pasti membutuhkan servo yang setidaknya memiliki spesifikasi ini.
Jika Anda membuat katapult yang lebih kuat atau lebih besar, pastikan Anda mendapatkan servo yang lebih besar untuk mencocokkannya.
STRUKTUR
Seperti yang telah disebutkan, struktur sepenuhnya terserah Anda. Anda dapat membuatnya dari plastik, kayu, atau logam. Ukuran juga terserah Anda. Jika Anda ingin dapat melempar lebih banyak makanan (atau hal lain), buatlah lebih kecil atau lebih besar. Jadi, karena hal-hal ini, saya tidak akan membahas secara detail bagaimana saya membuat struktur saya. Saya sangat senang memberikan jawaban untuk apa pun.
Saya PENGEMBANG reuse/recycle/upcycle/dll. Banyak yang saya gunakan saya miliki di gudang saya. Saya membuat sebagian besar struktur dari aluminium yang saya miliki karena proyek lain. Struktur utama terbuat dari pipa persegi aluminium 25mm dan konektor plastik "connect-it". Bracket untuk motor saya buat dari aluminium 25mm lebar x 3mm.
Konsep pengiriman makanan berasal dari proyek ini:
https://www.hackster.io/circuito-io-team/iot-pet-feeder-10a4f3 oleh https://www.hackster.io/circuito-io-team - terima kasih banyak untuk mereka!
Tempat yang saya buat terbuat dari pipa PVC 40mm dari toko perangkat keras lokal saya. Lengan sebenarnya adalah dua konektor 45 derajat lebih kecil, yang dihubungkan dan ditempel ke dalam pipa yang lebih besar. Tabung PVC yang lebih besar memiliki konektor 45 derajat lainnya untuk memudahkan penambahan biscuit hewan peliharaan (atau hal lain). Semua dibuat agar dapat dilepaskan, untuk modifikasi apa pun.
Sisa lengan pengiriman makanan dirancang untuk memungkinkan gerakan lingkaran yang mudah - untuk memperlancar kerja servo. Ada cara yang lebih baik (jika Anda memiliki alat) untuk membuatnya, tetapi saya telah melakukan yang terbaik. Saya membuat beberapa bracket, memotong beberapa batang logam dan menggunakan produk bernama "knead it" untuk menyambungkan batang ke bracket dan bearing. Seperti yang Anda lihat dari video, pipa PVC berputar lancar di atas bearing dan ini mengambil sebagian besar beban (dan torsi yang diperlukan) dari servo.
Lengan katapult adalah lempar bola tenis dari toko murah $2.
Daya katapultasi berasal dari pegas lama yang saya temukan di bengkel saya - seperti yang Anda lihat dari karatnya. Ukuran, jenis, dan kekuatan pegas sangat krusial untuk seberapa kuat dan efektif katapult berfungsi. Anda harus menyeimbangkan kekuatan servo, kekuatan pegas, dan fleksibilitas lengan katapult. Mencari keseimbangan ini sulit dan sangat tergantung pada apa yang Anda cari. Saya memilih desain yang meninggalkan gerakan di lengan, yang menciptakan ketidaktentuan pada tujuan makanan. Penutup atas lengan katapult, yang menyimpan biscuit, juga membantu dengan ketidaktentuan. Lebih menyenangkan untuk hewan peliharaan untuk menemukan makanan.
Lengan katapult ditarik ke bawah melalui benang ikan melalui handle logam kecil (atau pemakan, tergantung pada penggunaan Anda), ke bawah di bawah platform yang menyimpan limit switch (selengkapnya dalam sebentar), sepanjang struktur, melalui handle logam lainnya (untuk mencegah kerantutan), lalu dilekatkan pada spindel (saya menggunakan benda plastik yang menyimpan benang jahit untuk spindel pada Rotator), yang dilekatkan pada servo kontinu. Selain itu, saya menggunakan karet tipis dan lemah, yang dilekatkan pada benang ikan dan bracket Trigger. Ini memastikan bahwa ketika Rotator membuka benang ikan, benang ikan tidak terjebak di mana pun.
Saya menggunakan Tunnel Core - lembar plastik semua tujuan - papan utilitas dinding ganda untuk cara mudah untuk membuat enclosure untuk baterai dan elektronika.
Struktur sangat kokoh, namun cukup ringan. Bagian terberatnya adalah baterai lenter, yang akan diganti segera dengan baterai AA rechargeable.
Pelajaran yang Dipelajari & Modifikasi Masa Depan
Seperti halnya apa pun yang belum Anda kuasai, selalu ada hal yang dipelajari dalam proses. Dalam proyek ini, baiklah, katakan saja Anda akan bosan dengan daftar saya sebelum mencapai akhir ;)
Salah satu masalah terbesar adalah penumpukan makanan. Lengan pengiriman makanan ini berasal dari sebuah proyek, tetapi sayangnya saya tidak dapat menemukannya. Sesekali tidak mengirimkan biscuit apa pun, tetapi ini adalah hal yang baik, itu membuat hewan peliharaan menebak-tebak! Namun, secara umum bekerja sangat baik.
Saya membangun struktur dari aluminium karena anjing kami tidak lembut, jadi perlu tahan terhadapnya. Untungnya, sejauh ini berjalan dengan baik.
Saya akan memperbaiki lengan katapult, membuatnya terlihat sedikit lebih menarik. Sebagian besar elemen penting dapat dipecah untuk mengizinkan akses. misalnya pengiriman makanan, enclosure elektronika.
Secara keseluruhan, proyek yang sangat menyenangkan dan anjing kami menyukainya! Saya sangat senang memberikan jawaban atau saran untuk apa pun.
Terima kasih banyak kepada Hackster dan kepada Anda telah membaca tentang Katapult Otomatis.
Kode
Katapult otomatis - kode Arduino
Katapult otomatis - kode ArduinoArduino
/* * Automatic pet food flinger by Nathan King June 2018 */ #include <Servo.h> int FoodDeliveryReleasePosition = 115; int FoodDeliveryHoldPosition = 0; int TriggerReleasePosition = 90; int TriggerHoldPosition = 0; int limit_switch = 3; int switch_state = 0; Servo fooddelivery; // create servo object to control the food delivery arm Servo trigger; // create servo object to control the trigger Servo rotater; // create servo object to control the rotator void setup() { rotater.attach(2); // attaches the rotator servo trigger.attach(4); // attaches the trigger servo fooddelivery.attach(5); // attaches the food delivery servo pinMode(limit_switch, INPUT); Serial.begin(9600); } void loop() { rotater.write(89); // stops Rotator servo from moving - unnecesary if you have a good servo ;) delay(500); // Start positions fooddelivery.write(FoodDeliveryHoldPosition); delay(1000); trigger.write(TriggerHoldPosition); delay(1000); trigger.write(TriggerReleasePosition); delay(1000); // limit switch loop to stop the Rotator servo switch_state = digitalRead(limit_switch); Serial.println(switch_state); while (switch_state == HIGH) { switch_state = digitalRead(limit_switch); Serial.println("Switch is off"); rotater.write(75); // starts Rotator clockwise at xx speed (0-255) } Serial.println("Switch is on"); rotater.write(89); // stops Rotator servo // Holds the catapult arm on the trigger and resets the Rotator to the starting position trigger.write(TriggerHoldPosition); delay(1000); rotater.write(110); delay(4500); rotater.write(89); delay(2000); // Food delivery to catapult fooddelivery.write(FoodDeliveryReleasePosition); delay(500); fooddelivery.write(FoodDeliveryReleasePosition); // wait for food to fall delay(1000); fooddelivery.write(FoodDeliveryHoldPosition); delay(150); // This is to add a delay between the food delivery and the trigger releasing rotater.write(89); delay(1000); // Release catapult!! trigger.write(TriggerReleasePosition); delay(3000); // delay for the pet to find the food - edit this to change how quickly the food is delivered :) }