Pencatat Data GPS Canggih: Pelacakan Real-Time, Ketinggian Puncak & Pemantauan Kecepatan
Komponen dan Perlengkapan
 | | × | 1 | |
 | | Jumper (Busbar), Jumper Leads Set |
| × | 1 | |
 | | × | 1 | |
| | 1.8" TFT SPI LCD Screen with MicroSD Socket |
| × | 1 | |
| | × | 1 | |
Alat dan Mesin yang Diperlukan
 | | |
 | | |
 | | Wire Stripper & Cutter, 18-10 AWG / 0.75-4mm² Capacity Wires |
| |
Tentang Proyek Ini
PENDAHULUAN
Saya berolahraga aeromodelling dan saya ingin mengetahui kecepatan dan ketinggian pesawat saya. sayangnya, pencatat data GPS komersial sangat mahal.
Jadi saya memutuskan untuk membuat pencatat data GPS berbasis Arduino dengan biaya kurang dari 50€.
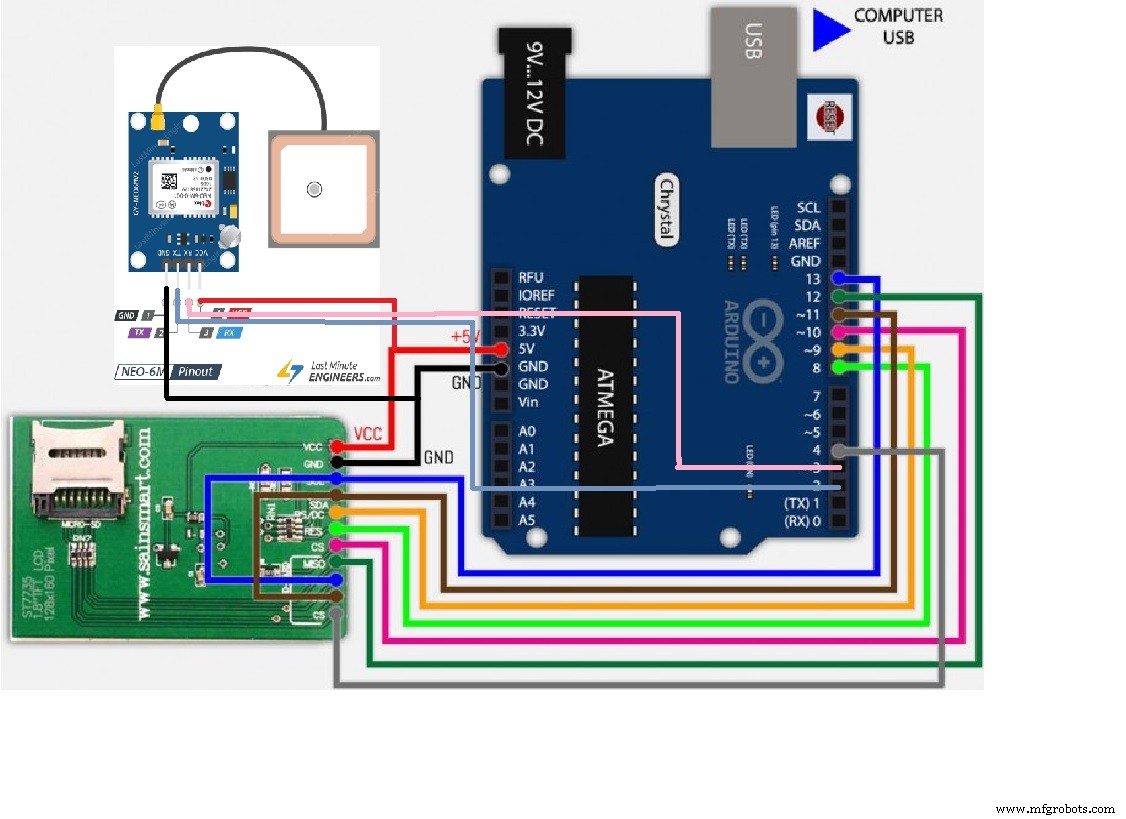
Prototipe pertama saya didasarkan pada Arduino Uno R3 dengan layar Sainsmart ST7735 dengan kartu SD terintegrasi dan modul GPS NEO 6M V2.
Pada proyek kedua saya akan menggunakan Arduino Nano dengan layar OLED SSD1306, modul GPS yang sama, dan kartu micro SD. Berat dengan kotak sekitar 40 gram dan dapat dengan mudah diintegrasikan ke dalam pesawat ukuran sedang (ukuran L 50 mm X l 30mm X H 22mm).
Itu akan menjadi proyek selanjutnya (saya menunggu bahan-bahannya.)
UJI COBA
Tidak mudah untuk menyunting layar Arduino dalam mobil, tetapi saya melakukannya dan Anda dapat melihat hasilnya pada video.
Uji coba berikutnya akan dilakukan dengan prototipe baru, lebih kecil dan lebih ringan pada pesawat kendali jarak jauh. Akan dilanjutkan!
Kode
- gps data logger
- sauvegarde SD
gps data logger Arduino
#include <SPI.h> #include <Adafruit_GFX.h> #include <Adafruit_ST7735.h> #define cs 10 #define dc 9 #define rst 8 #include <TinyGPS++.h> #include <SoftwareSerial.h> Adafruit_ST7735 tft = Adafruit_ST7735(cs, dc, rst); static const int RXPin = 4, TXPin = 3; //GPS communication static const uint32_t GPSBaud = 9600; #define OLED_RESET 5 TinyGPSPlus gps; SoftwareSerial ss(RXPin, TXPin); int x=80; int xh=80; int maxhigh=0; int maxspeed = 0, speed1 = 0; int high1 = 0;; void setup() { Serial.begin(9600); ss.begin(GPSBaud); tft.initR(INITR_GREENTAB); tft.fillScreen(ST7735_BLACK); tft.setCursor(5, 58); tft.setTextSize(1); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("initilisation"); } void loop() { tft.setTextSize(1); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); // affichage des informations a chaque bonne reception satellite while (ss.available() > 0){ gps.encode(ss.read()); if (gps.location.isUpdated()){ cadre(); tft.setCursor(5, 44); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("Latitude :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.location.lat(), 6); tft.setCursor(5, 58); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("Longitude :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.location.lng(), 6); //affichage ecran date tft.setCursor(5, 7); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("date : "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.date.day()); tft.print(" "); tft.print(gps.date.month()); tft.print(" "); tft.print(gps.date.year()); //affichage ecran heure tft.setCursor(5, 20); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("heure : "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.time.hour()+1); tft.print(" "); tft.print(gps.time.minute()); tft.print(" "); tft.print(gps.time.second()); tft.print(" "); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.setCursor(3, 30); //affichage ecran altitude tft.setCursor(5, 80); tft.print("H m :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print (gps.altitude.meters(),0); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.setCursor(5, 95); hmax(); tft.print("Hmax :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(maxhigh); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); courbeh(); //affichage ecran vitesse tft.setCursor(5, 115); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("V act: "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print (gps.speed.kmph(),0); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); tft.setCursor(5, 130); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); vmax(); tft.print("vmax: "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(maxspeed); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); courbe(); //affichage ecran nombre de satellites tft.setCursor(5, 147); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("nombre de Sat : "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.satellites.value()); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); // Horizontal Dim. of Precision (100ths-i32) Serial.print("HDOP = "); Serial.println(gps.hdop.value()); smartDelay(400); } } } // delai pour une bonne recption static void smartDelay(unsigned long ms) { unsigned long start = millis(); do { while (ss.available()) gps.encode(ss.read()); } while (millis() - start < ms); } void cadre() { // affichage ecran //cadre tft.drawLine(0,0,130,0,ST7735_RED); tft.drawLine(0,1,130,1,ST7735_RED); tft.drawLine(0,158,130,158,ST7735_RED); tft.drawLine(0,142,130,142,ST7735_RED); tft.drawLine(0,141,130,141,ST7735_RED); tft.drawLine(0,107,130,107,ST7735_RED); tft.drawLine(0,108,130,108,ST7735_RED); tft.drawLine(80,108,80,140,ST7735_RED); tft.drawLine(81,109,81,140,ST7735_RED); tft.drawLine(80,70,80,108,ST7735_RED); tft.drawLine(81,70,81,108,ST7735_RED); tft.drawLine(0,159,130,159,ST7735_RED); tft.drawLine(0,0,0,156,ST7735_RED); tft.drawLine(1,1,1,157,ST7735_RED); tft.drawLine(127,0,127,156,ST7735_RED); tft.drawLine(126,0,126,156,ST7735_RED); tft.drawLine(0,35,130,35,ST7735_RED); tft.drawLine(0,36,130,36,ST7735_RED); tft.drawLine(0,70,130,70,ST7735_RED); tft.drawLine(0,71,130,71,ST7735_RED); } void courbe() { int nouvelleValeur; // converison vitesse max (350 km/h) en pixel nouvelleValeur = map((gps.speed.kmph()), 0, 150, 137, 110); // car l'cran a 64 pixels de haut x++; tft.drawPixel(x,nouvelleValeur,ST7735_CYAN); if (x>123) { x=80; tft.fillRect(82,110,43,30,ST7735_BLACK); } } void courbeh() { int nouvelleValeurh; // converison vitesse max (350 km/h) en pixel nouvelleValeurh = map((gps.altitude.meters()), 0, 1000, 104, 72); // car l'cran a 64 pixels de haut xh++; tft.drawPixel(xh,nouvelleValeurh,ST7735_CYAN); if (xh>123) { xh=80; tft.fillRect(82,72,43,35,ST7735_BLACK); } } void vmax() { // calcul vitese maximum speed1 = (gps.speed.kmph()); if ( speed1 > maxspeed) { maxspeed = speed1; } } void hmax() { // calcul altitude maximum high1 = (gps.altitude.meters()); if ( high1 > maxhigh) { maxhigh = high1; } }
sauvegarde SDArduino
data logger
#include <SPI.h> #include<SD.h> #include <Adafruit_GFX.h> #include <Adafruit_ST7735.h> #define cs 10 #define dc 9 #define rst 8 #include <TinyGPS++.h> #include <SoftwareSerial.h> Adafruit_ST7735 tft = Adafruit_ST7735(cs, dc, rst); static const int RXPin = 4, TXPin = 3; //GPS communication static const uint32_t GPSBaud = 9600; const int cs_sd=4; #define OLED_RESET 5 TinyGPSPlus gps; SoftwareSerial ss(RXPin, TXPin); int x=80; int xh=80; int maxhigh=0; int maxspeed = 0, speed1 = 0; int high1 = 0;; void setup() { Serial.begin(9600); ss.begin(GPSBaud); tft.initR(INITR_GREENTAB); tft.fillScreen(ST7735_BLACK); tft.setCursor(5, 58); tft.setTextSize(1); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("initilisation"); tft.setCursor(5, 70); tft.print("init SD"); delay(1000); if(!SD.begin(cs_sd)) //Condition vrifiant si la carte SD est prsente dans l'appareil { tft.setCursor(5, 82); tft.print("Defaut SD"); return; } tft.setCursor(5, 82); tft.print("Carte SD OK"); delay(1000); tft.fillScreen(ST7735_BLACK); File data = SD.open("donnees.txt",FILE_WRITE); // Ouvre le fichier "donnees.txt" data.println(""); data.println("Dmarrage acquisition"); // Ecrit dans ce fichier data.close(); } void loop() { tft.setTextSize(1); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); // affichage des informations a chaque bonne reception satellite while (ss.available() > 0){ gps.encode(ss.read()); if (gps.location.isUpdated()){ cadre(); tft.setCursor(5, 44); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("Latitude :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.location.lat(), 6); tft.setCursor(5, 58); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("Longitude :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.location.lng(), 6); //affichage ecran date tft.setCursor(5, 7); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("date : "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.date.day()); tft.print(" "); tft.print(gps.date.month()); tft.print(" "); tft.print(gps.date.year()); String Date=String(gps.date.day())+(" ")+(gps.date.month())+(" ")+(gps.date.year()); //affichage ecran heure tft.setCursor(5, 20); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("heure : "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.time.hour()+1); tft.print(" "); tft.print(gps.time.minute()); tft.print(" "); tft.print(gps.time.second()); tft.print(" "); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.setCursor(3, 30); String Temps=String(gps.time.hour()+1)+(" ")+(gps.time.minute())+(" ")+(gps.time.second()); //affichage ecran altitude tft.setCursor(5, 80); tft.print("H m :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print (gps.altitude.meters(),0); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.setCursor(5, 95); hmax(); tft.print("Hmax :"); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(maxhigh); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); courbeh(); //affichage ecran vitesse tft.setCursor(5, 115); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("V act: "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print (gps.speed.kmph(),0); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); tft.setCursor(5, 130); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); vmax(); tft.print("vmax: "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(maxspeed); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); courbe(); //affichage ecran nombre de satellites tft.setCursor(5, 147); tft.setTextColor(ST7735_GREEN,ST7735_BLACK); tft.print("nombre de Sat : "); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(gps.satellites.value()); tft.setTextColor(ST7735_CYAN,ST7735_BLACK); tft.print(" "); // Horizontal Dim. of Precision (100ths-i32) Serial.print("HDOP = "); Serial.println(gps.hdop.value()); smartDelay(400); // Ecriture des donnes dans le fichier texte File data=SD.open("donnees.txt",FILE_WRITE); data.println(Date + " " + Temps + " " + String(gps.location.lat(), 6)+" "+String(gps.location.lng(), 6)+(" ")+String(gps.altitude.meters(),0)+(" ")+String(maxhigh)+(" ")+String(gps.speed.kmph(),0)+(" ")+String(maxspeed)); data.close(); } } } // delai pour une bonne recption static void smartDelay(unsigned long ms) { unsigned long start = millis(); do { while (ss.available()) gps.encode(ss.read()); } while (millis() - start < ms); } void cadre() { // affichage ecran //cadre tft.drawLine(0,0,130,0,ST7735_RED); tft.drawLine(0,1,130,1,ST7735_RED); tft.drawLine(0,158,130,158,ST7735_RED); tft.drawLine(0,142,130,142,ST7735_RED); tft.drawLine(0,141,130,141,ST7735_RED); tft.drawLine(0,107,130,107,ST7735_RED); tft.drawLine(0,108,130,108,ST7735_RED); tft.drawLine(80,108,80,140,ST7735_RED); tft.drawLine(81,109,81,140,ST7735_RED); tft.drawLine(80,70,80,108,ST7735_RED); tft.drawLine(81,70,81,108,ST7735_RED); tft.drawLine(0,159,130,159,ST7735_RED); tft.drawLine(0,0,0,156,ST7735_RED); tft.drawLine(1,1,1,157,ST7735_RED); tft.drawLine(127,0,127,156,ST7735_RED); tft.drawLine(126,0,126,156,ST7735_RED); tft.drawLine(0,35,130,35,ST7735_RED); tft.drawLine(0,36,130,36,ST7735_RED); tft.drawLine(0,70,130,70,ST7735_RED); tft.drawLine(0,71,130,71,ST7735_RED); } void courbe() { int nouvelleValeur; // converison vitesse max (350 km/h) en pixel nouvelleValeur = map((gps.speed.kmph()), 0, 150, 137, 110); // car l'cran a 64 pixels de haut x++; tft.drawPixel(x,nouvelleValeur,ST7735_CYAN); if (x>123) { x=80; tft.fillRect(82,110,43,30,ST7735_BLACK); } } void courbeh() { int nouvelleValeurh; // converison vitesse max (350 km/h) en pixel nouvelleValeurh = map((gps.altitude.meters()), 0, 1000, 104, 72); // car l'cran a 64 pixels de haut xh++; tft.drawPixel(xh,nouvelleValeurh,ST7735_CYAN); if (xh>123) { xh=80; tft.fillRect(82,72,43,35,ST7735_BLACK); } } void vmax() { // calcul vitese maximum speed1 = (gps.speed.kmph()); if ( speed1 > maxspeed) { maxspeed = speed1; } } void hmax() { // calcul altitude maximum high1 = (gps.altitude.meters()); if ( high1 > maxhigh) { maxhigh = high1; } } Skematik