Buat Radar 360° Real-Time dengan Arduino – Panduan Langkah demi Langkah
Komponen dan Perlengkapan
| Arduino UNO |
1 |
| Sensor Ultrasonik - HC-SR04 (Generik) |
1 |
| Servo Robot 180 Derajat RobotGeek |
2 |
| Kabel jumper (generik) |
1 |
Alat dan Mesin yang Diperlukan
| Pipa |
| Pistol lem panas (generik) |
Aplikasi dan Layanan Online
| Arduino IDE |
| Microsoft Visual Studio 2015 |
Tentang Proyek Ini
Saya di sini dan saya akan menunjukkan kepada Anda cara membuat radar 360. Kirim data ke komputer, dan setelah memprosesnya gambar radar secara real-time dan setelah satu revolusi (putaran 360 derajat) simpan radar sebelumnya dan gambar yang baru. dan setelah semuanya ENKRIPSI data dan sembunyikan dalam gambar. Misalnya jika Anda hanya mengirim data terenkripsi dan seseorang mengamati transfer data ini, dia akan mengetahui bahwa Anda mentransfer data terenkripsi. Namun, jika Anda menyembunyikan data terenkripsi ke dalam gambar, dia tidak akan pernah mengetahui apa yang Anda lakukan dan hanya akan pikir Anda mengirim foto kepada orang lain.
Langkah 1 (Kumpulkan apa yang Anda butuhkan)
Dalam proyek ini Anda akan membutuhkan:
- Arduino (saya menggunakan Uno R3)
- Motor servo (kita membutuhkan 2 karena kita harus memiliki gerakan 360° yang tersedia)
- Sensor ultrasonik (kita menggunakan ini untuk menghitung jarak)
- Kabel untuk Anda dapat melekatkan sensor ultrasonik dan servo.
Langkah 2 (Rakit)
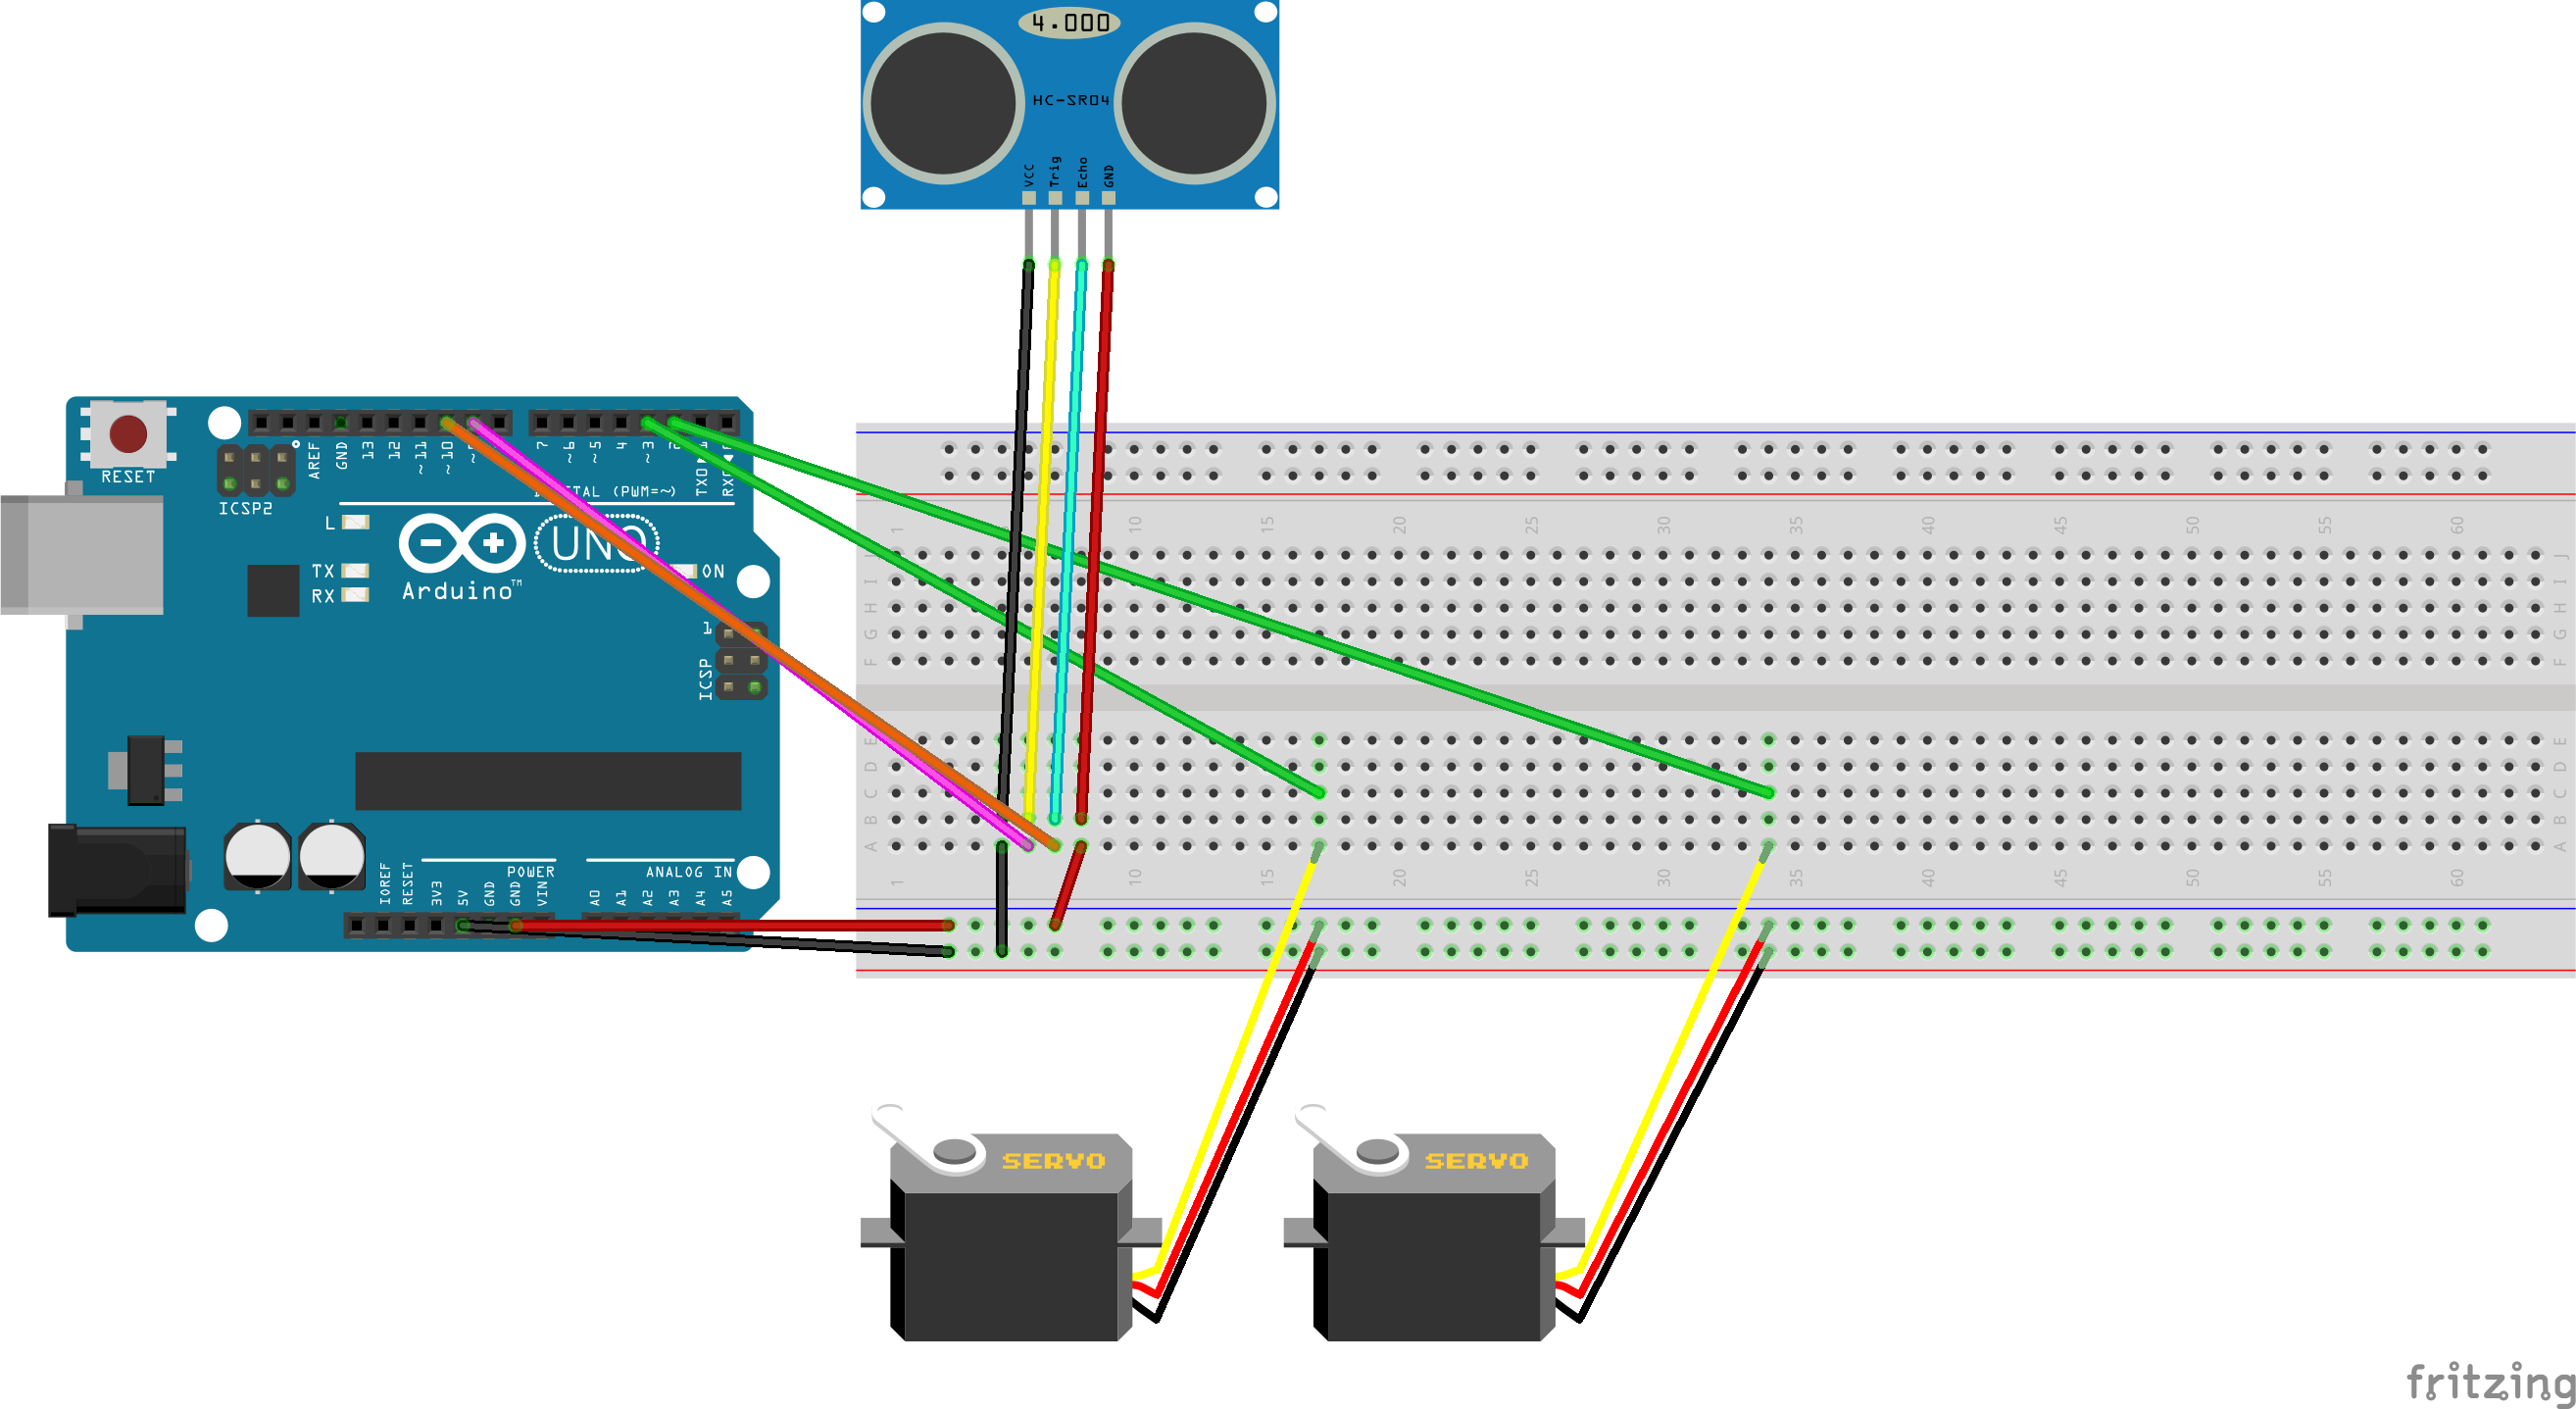
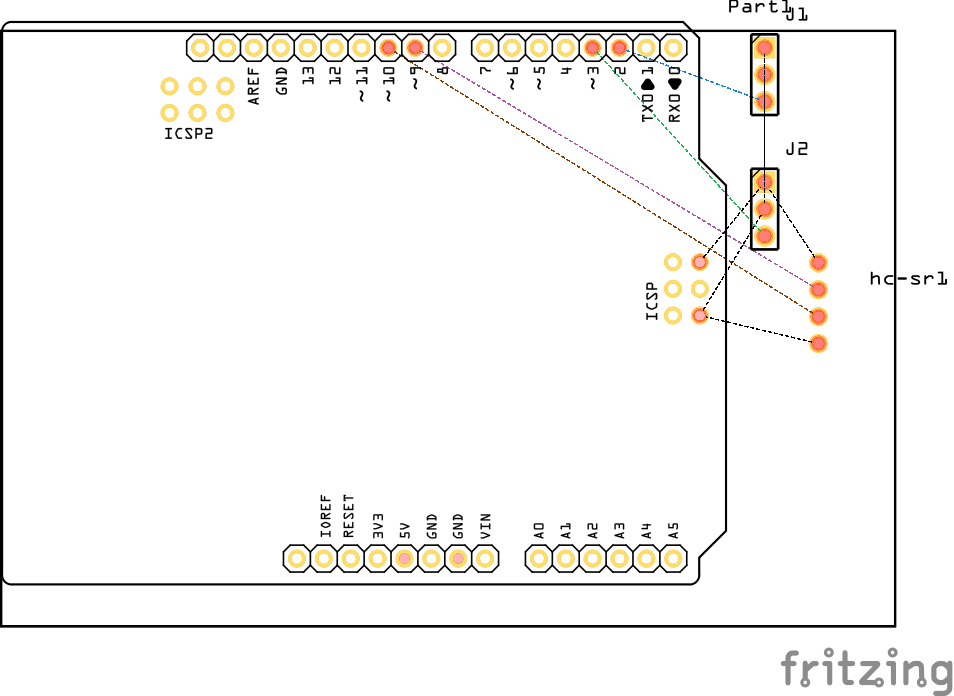
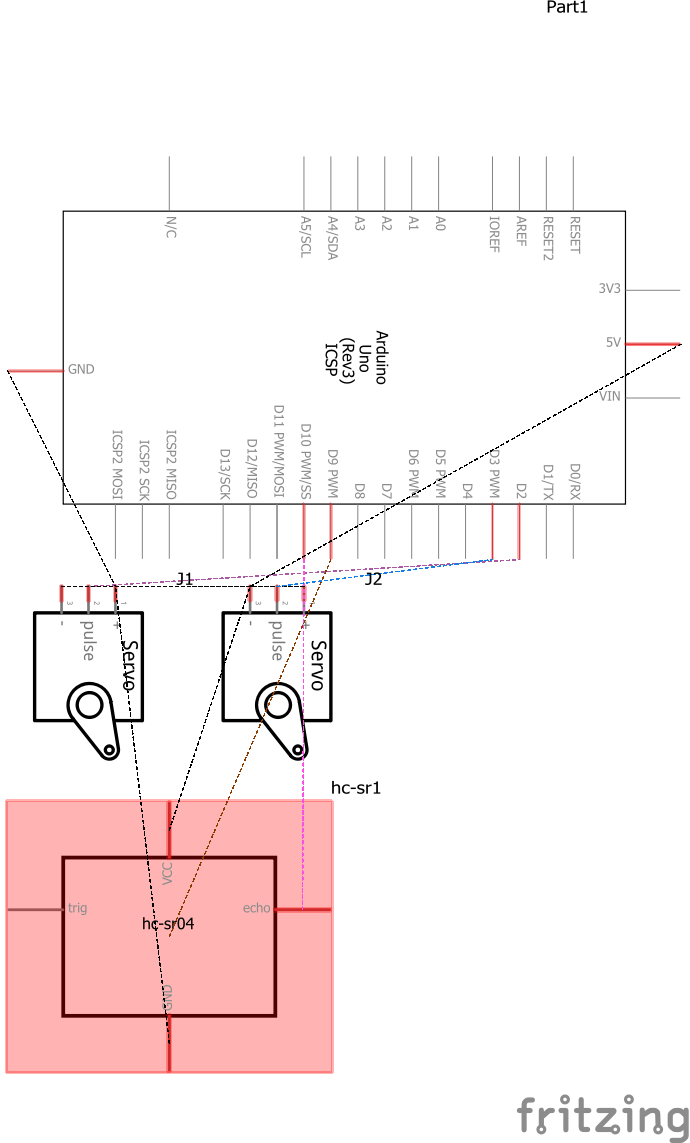
Hubungkan servo dan sensor ultrasonik ke Arduino seperti pada skematis di bawah (tepat di atas kode C++). Anda dapat mengunggah kode dan melihatnya di komputer.
Perhatian : Jika Anda tidak tahu nama portnya, buka Device Manager lalu cari Ports. Anda dapat melihat namanya di sana (COM3 atau COM5).
Jika Anda menyelesaikan proyek, tolong minta saya untuk mengirim EXE Radar Drawer.
*Update* : Unduh file EXE di halaman ini.
Jika Anda mengalami masalah dalam bekerja dengan EXE atau ingin membuat EXE Anda sendiri, tolong minta kepada saya dan saya di sini untuk membantu.
Saat Anda mengimpor foto untuk dienkripsi, AI memilih metode terbaik untuk membuatnya lebih aman.
Kode
Kontrol Servo
#include <Servo.h> Servo Down; Servo Up; const int trigPin = 9; const int echoPin = 10; long duration; int pos = 0; int pos2 = 0; int distance; int _degrees; void setup() { pinMode(trigPin, OUTPUT); pinMode(echoPin, INPUT); Down.attach(2); Up.attach(3); Serial.begin(9600); } void loop() { Down.write(0); Up.write(0); for (pos = 0; pos <= 180; pos += 1) { Down.write(pos); _degrees = pos; dis(); delay(50); if (pos == 180){ for (pos2 = 0; pos2 <= 180; pos2 += 1) { Up.write(pos2); _degrees = pos + pos2; dis(); delay(50); } } } for (pos = 180; pos >= 0; pos -= 1) { Down.write(pos); Up.write(pos); delay(5); } } void dis(){ digitalWrite(trigPin, LOW); delayMicroseconds(2); digitalWrite(trigPin, HIGH); delayMicroseconds(10); digitalWrite(trigPin, LOW); duration = pulseIn(echoPin, HIGH); distance= duration*0.034/2; Serial.print(distance); Serial.print(","); Serial.println(_degrees); }
Bagian dan Enclosure Kustom
Unduh file EXE dari sinicircular_draw_qP2ROsoPds.rar
Skematis