Lengan Robot Presisi Dikuasai PC dengan Arduino Nano dan Servo Tower Pro MG996R
Komponen dan Perlengkapan
- Arduino Nano R3
- Servo (Tower Pro MG996R) - 4 unit
Aplikasi dan Layanan Online
- Microsoft Visual Studio 2015
- Arduino IDE
Tentang Proyek Ini
Saya selalu mengagumi teknologi manufaktur modern dan peran penting yang dimainkan oleh mesin-mesin ini di berbagai bidang manufaktur seperti: pengangkatan bahan, pemasangan dan pengumpulan bagian, pengelasan dan pemotongan, dan terakhir adalah kegunaannya di gudang.
Pengalaman saya dalam membangun lengan robot ini adalah sebuah tantangan. Sebagai awal, saya memilih lengan robot sederhana yang dirancang oleh fortzeroas pada 2016, kemudian saya memutuskan untuk tidak mengontrolnya dengan tangan seperti biasanya. Jadi saya membuat Aplikasi Otomatisasi dengan "C# Windows Application" dan saya membuatnya terlihat seperti aplikasi otomatisasi manufaktur.
Jadi sesuai dengan pengalaman keterampilan pemrograman saya, saya membuat Aplikasi Otomatisasi ini untuk mengontrol lengan robot sepenuhnya, memantau gerakannya, dan memberinya berbagai tugas.
Langkah 1: Bahan
Bahan utama adalah papan MDF dan saya menggunakan tebal 2mm untuk struktur dan 4mm untuk dasar.
Cetakan biru tersedia untuk diunduh di langkah terakhir, Anda harus mencetak pola lalu menempelkannya langsung ke MDF.
Potong entlang garis keliling dan bor lubang. Saya menggunakan alat rotary untuk bor dan potong kayu, dan untuk dasar saya tidak memiliki cetakan biru tetapi saya pikir Anda dapat improvisasi.
Langkah 2: Cat dan Styling
Untuk memberikan tampilan menarik pada proyek ini, saya menggunakan cetakan biru yang sama lalu saya mendesain cover menggunakan Photoshop untuk membuat beberapa decal dan bentuk geometris agar terlihat realistis, lalu saya menempelkannya pada kayu menggunakan lem putih.
Langkah 3: Pengaturan Rangka
Lengan robot ini sederhana untuk dirakit karena semuanya telah direncanakan sebelumnya, jadi cukup perbaiki motor servo tempat dengan skrup, dan saat bekerja saya telah melakukan penyesuaian kecil yang perlu dilakukan.
Kemudian untuk melekatkan sisi kanan dan kiri saya menggunakan kayu tebal dan melem dengan lem super alih-alih skrup panjang untuk mengurangi beban.
Langkah 4: Gripper (Mekanisme Pemekat)
Saya membengkokkan dua batang logam dengan alicate lalu saya bor lubang di dalam sepotong kayu tebal 3 mm menggunakan bor rotary dan melem dengan lem super.
Langkah 5: Membuat Dasar
Dasar terbuat dari kayu MDF tebal 4 mm, saya memotong persegi panjang sekitar 17cm * 10cm dengan gergaji meja lalu bor lubang untuk menempatkan motor servo dasar 9g. Untuk mengurangi gesekan antara dasar dan silinder, saya memotong bagian karton tebal tinggi 2.5cm & diameter 10cm, lalu saya bor juga untuk memasang poros motor servo.
Langkah 6: Elektronika
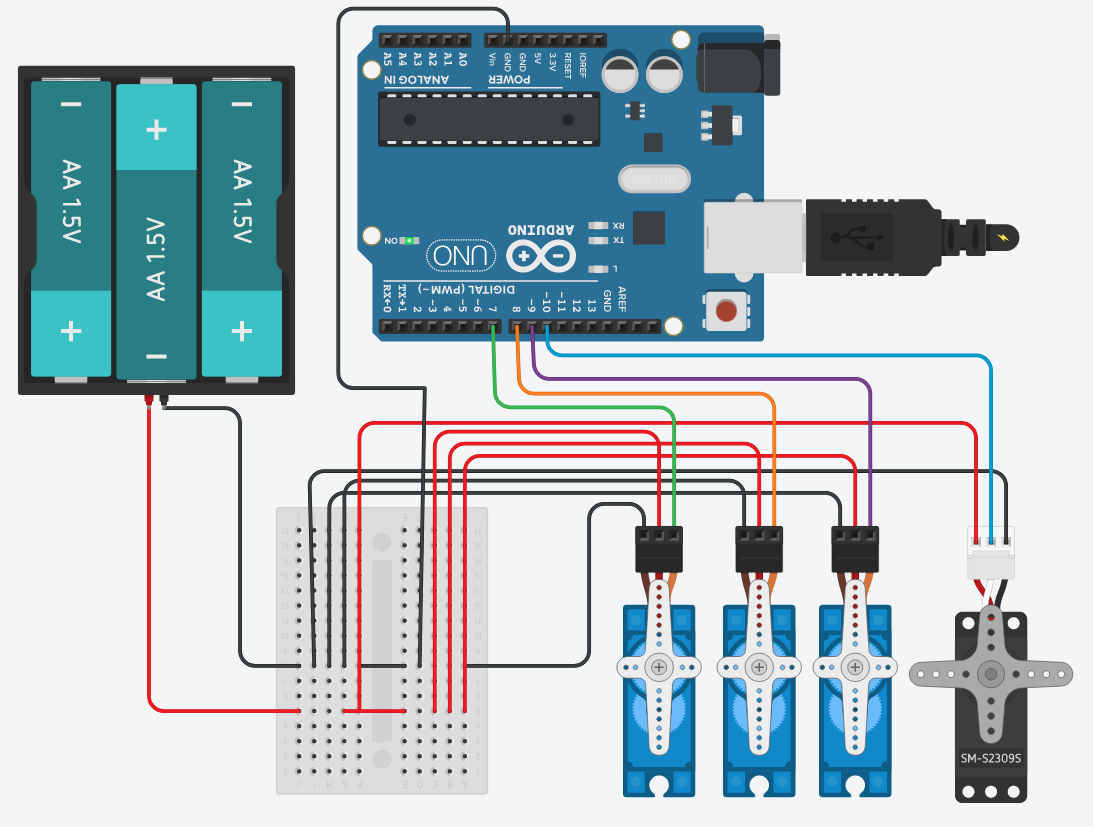
Saat menggunakan lebih dari dua servo dengan Arduino Anda harus menggunakan sumber daya eksternal untuk mereka, dan dalam proyek ini saya menggunakan tiga servo mikro 9g dan satu motor servo besar.
Tentu saja demonstrasi uji pertama adalah virtual di tinkercad.com untuk mensimulasikan servo dan menguji rangkaian listrik.
Jadi dalam hal ini saya menggunakan 4 baterai AA 1.5 v yang sama dengan 6 v, lalu saya membuat pengaturan uji breadboard dan setelah itu saya membuat dock ekspansi yang sangat sederhana untuk Arduino nano.
Langkah 7: Kode Arduino
- Unduh dan instal versi terbaru Arduino IDE. Anda dapat menemukan versi terbaru untuk Windows, Linux atau MAC OSX di situs web Arduino: https://www.arduino.cc/en/main/software
- Sambungkan papan Arduino Anda ke port USB.
- Pergi ke tools > board > lalu pilih papan Anda.
- Salin & tempel kode ke editor IDE.
- Verifikasi kode Anda dengan mengklik ikon tombol (✔).
- Unggah Kode ke papan Anda dengan mengklik ikon tombol (➤).
Langkah 8: Aplikasi Otomatisasi
Sebenarnya ini adalah bagian favorit saya untuk mengotomatisasi proyek Arduino menggunakan PC. Menurut saya ini adalah awal yang baik untuk mempelajari cara meningkatkan kemampuan mengontrol papan dan proyek lain di masa depan.
Mencapai sudut posisi tetap tidak mudah dilakukan, jadi di awal saya menyelesaikan masalah ini dengan menggunakan aplikasi pihak ketiga bernama "Processing 3".
Di tahap awal saya membuat antarmuka yang didukung yang mensimulasikan servo lengan robot (Dasar, Bahu, Siku dan Gripper) dengan keyboard dan memindahkannya secara terpisah "sudut demi sudut" hingga mencapai posisi tetap yang telah disiapkan sebelumnya.
Kemudian saat mencapai posisi yang disiapkan itu, saya mencatat empat sudut ini dalam array kode (A,B,C,D), lalu saya menggunakan array multi ini nanti dalam aplikasi Windows saya, hal ini sangat membantu saya untuk mengetahui batas sudut setiap motor servo masing-masing di tempatnya.
Batas yang terkumpul ini saya tempatkan sebagai panduan di sisi antarmuka pengguna untuk menjaga lengan robot tetap terkontrol dan juga untuk mendukung fungsi pemutaran.
Jadi dengan menggunakan aplikasi ini Anda dapat mengontrol, mencatat, memantau Lengan Robot sebagai berikut:
1. Kontrol Gerakan:
Ada dua mode untuk mengontrol lengan robot ini, pertama adalah manual dengan menyeret track bar yang mengontrol servo seperti:
- Gripper: klik tombol buka & tutup untuk membuka dan menutup gripper robot.
- Dasar: seret track bar kanan & kiri atau bahkan gunakan panah keyboard (kanan/kiri) untuk memindahkan dasar kanan dan kiri.
- Bahu: seret track bar kanan & kiri atau bahkan gunakan panah keyboard (atas/bawah) untuk memindahkan bahu Atas dan Bawah.
- Siku: seret track bar kanan & kiri atau bahkan gunakan tombol keyboard (w/s) untuk memindahkan motor siku Atas dan Bawah.
2. Perekaman Gerakan:
Saat Anda ingin mengotomatisasi gerakan lengan robot Anda harus merekam posisi di setiap langkah dengan mengklik tombol "Rec. Position" atau menekan (R) di keyboard. Kemudian aplikasi akan mengurusnya.
Di setiap langkah, saat Anda merekam aplikasi mendeteksi posisi motor yang digerakkan dan menyimpannya dalam daftar terpisah.
Dengan mengklik tombol "Start Auto mode" aplikasi akan mengirim posisi yang disimpan dalam bentuk urutan perintah.
3. Pemantauan:
Saya telah membuat antarmuka grafis yang menggambar setiap langkah dalam grafik untuk memungkinkan pengguna mencatat perubahan yang tidak biasa yang mungkin terjadi. Pada saat yang sama ada tabel data di sisi kanan yang memberikan sudut spesifik dan waktu yang akut untuk geraknya.
Jadi dengan menggunakan fitur-fitur ini Anda dapat menyusun gerakan Anda sendiri dan mengirimnya ke Lengan Robot sebagai tugas, seperti yang dilakukan dalam otomatisasi manufaktur.
Langkah 9: Pembaruan
Agustus 2018:
Baru-baru ini saya membuat desain yang sama setelah menambahkan beberapa modifikasi pada mesin potong laser menggunakan MDF 3 mm. Sebenarnya ide tambahan ini keren terutama ketika saya menambahkan Joystick Custom ke dalamnya.
Kode
Task.inoArduino
/* Kode Arduino Task.ino - Mengontrol posisi servo lengan robot berdasarkan perintah serial. */
RobotArm.inoArduino
/* Kode Arduino RobotArm.ino - Program utama untuk kontrol servo dan komunikasi serial. */
Bagian Khusus dan Enclosure
f98t2axin238k2n_khGWAEIqdl.skp
Skematik