Radar Ultrasonik Arduino HC-SR04: Tampilan Visual Real-Time dengan Servo dan Processing
Komponen dan Perlengkapan
| Arduino UNO | 1 |
| Sensor Ultrasonik - HC-SR04 (Umum) | 1 |
Tentang Proyek Ini
Radar Screen Visualisation for HC-SR04
Kode Arduino:
Mengirim pembacaan sensor untuk setiap derak gerak servo yang nilainya dikirim ke port serial untuk diambil oleh Processing
https://github.com/faweiz/My-Arduino/blob/master/arduino_radar/Arduino_radar_HC_SR04/Arduino/Arduino_radar_server_arduino/Arduino_radar_server_arduino.ino
Kode Processing:
Memetakan area yang terlihat oleh HC-SR04 dari tampilan atas ke bawah. Mengambil dan menampilkan 2 pembacaan, satu dari kiri ke kanan dan satu dari kanan ke kiri. Menampilkan rata-rata dari 2 pembacaan
https://github.com/faweiz/My-Arduino/blob/master/arduino_radar/Arduino_radar_HC_SR04/Processing-code/Arduino_radar_client_processing/Arduino_radar_client_processing.pde
Pertanyaan apa pun dipersilakan!
Github: https://github.com/faweiz
Portfolium: https://portfolium.com/faweiz
Linkedin: https://www.linkedin.com/in/faweiz
Kode
Untitled fileArduino
/* https://www.hackster.io/faweiz/arduino-radar Radar Screen Visualisation for HC-SR04 Sends sensor readings for every degree moved by the servo values sent to serial port to be picked up by Processing */ #include <NewPing.h> #include <Servo.h> #define TRIGGER_PIN 2 // Arduino pin 2 tied to trigger pin on the ultrasonic sensor. #define ECHO_PIN 3 // Arduino pin 3 tied to echo pin on the ultrasonic sensor. #define MAX_DISTANCE 150 // Maximum distance we want to ping for (in centimeters). Maximum sensor distance is rated at 400-500cm. #define SERVO_PWM_PIN 9 //set servo to Arduino's pin 9 // means -angle .. angle #define ANGLE_BOUNDS 80 #define ANGLE_STEP 1 int angle = 0; // direction of servo movement // -1 = back, 1 = forward int dir = 1; Servo myservo; NewPing sonar(TRIGGER_PIN, ECHO_PIN, MAX_DISTANCE); void setup() { Serial.begin(9600); // initialize the serial port: myservo.attach(SERVO_PWM_PIN); //set servo to Arduino's pin 9 } void loop() { delay(50); // we must renormalize to positive values, because angle is from -ANGLE_BOUNDS .. ANGLE_BOUNDS // and servo value must be positive myservo.write(angle + ANGLE_BOUNDS); // read distance from sensor and send to serial getDistanceAndSend2Serial(angle); // calculate angle if (angle >= ANGLE_BOUNDS || angle <= -ANGLE_BOUNDS) { dir = -dir; } angle += (dir * ANGLE_STEP); } int getDistanceAndSend2Serial(int angle) { int cm = sonar.ping_cm(); Serial.print(angle, DEC); Serial.print(","); Serial.println(cm, DEC); }
Kode
https://github.com/faweiz/My-Arduino/tree/master/arduino_radar
Arduino_radar_server_arduino.ino
Arduino_radar_client_processing.pde
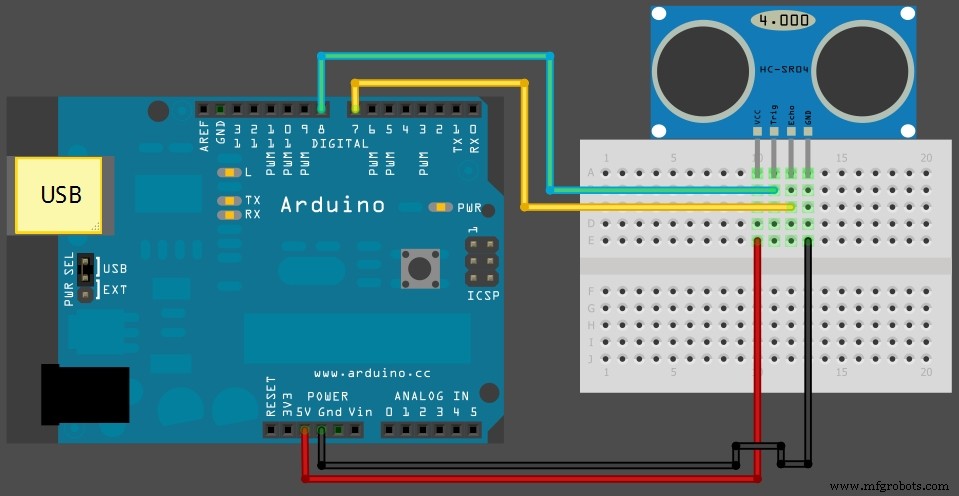
Skematis