Buat Mesin CNC Kompak Hanya dengan Komponen Esensial – Tutorial Pembuat Gravir Laser DIY
Dalam tutorial ini saya akan menunjukkan bagaimana saya membangun mesin CNC yang paling sederhana dengan jumlah komponen minimal dan tanpa menggunakan printer 3D. Benar. Saya telah menggunakan printer 3D untuk sebagian besar proyek terbaru saya karena, tentunya, mereka sangat bagus untuk prototyping karena kita dapat dengan mudah membuat bentuk apa pun yang kita inginkan dengan mereka. Namun, tidak semua orang memiliki printer 3D, jadi saya ingin menunjukkan bahwa kita juga dapat membuat hal-hal bahkan tanpa bantuan printer 3D atau mesin CNC lainnya.
Anda dapat menonton video berikut atau membaca tutorial tertulis di bawah ini.
Ringkasan
Saya akan menunjukkan bagaimana saya membangun mesin CNC ini dengan hanya menggunakan satu alat listrik, yaitu bor, dan beberapa alat tangan. Bahan yang saya gunakan untuk pembangunan ini adalah papan MDF tebal 8mm, yang sebenarnya cukup kuat dan mungkin lebih kaku dari bahan PLA hasil print 3D, dan pada saat yang sama mudah dikerjakan.
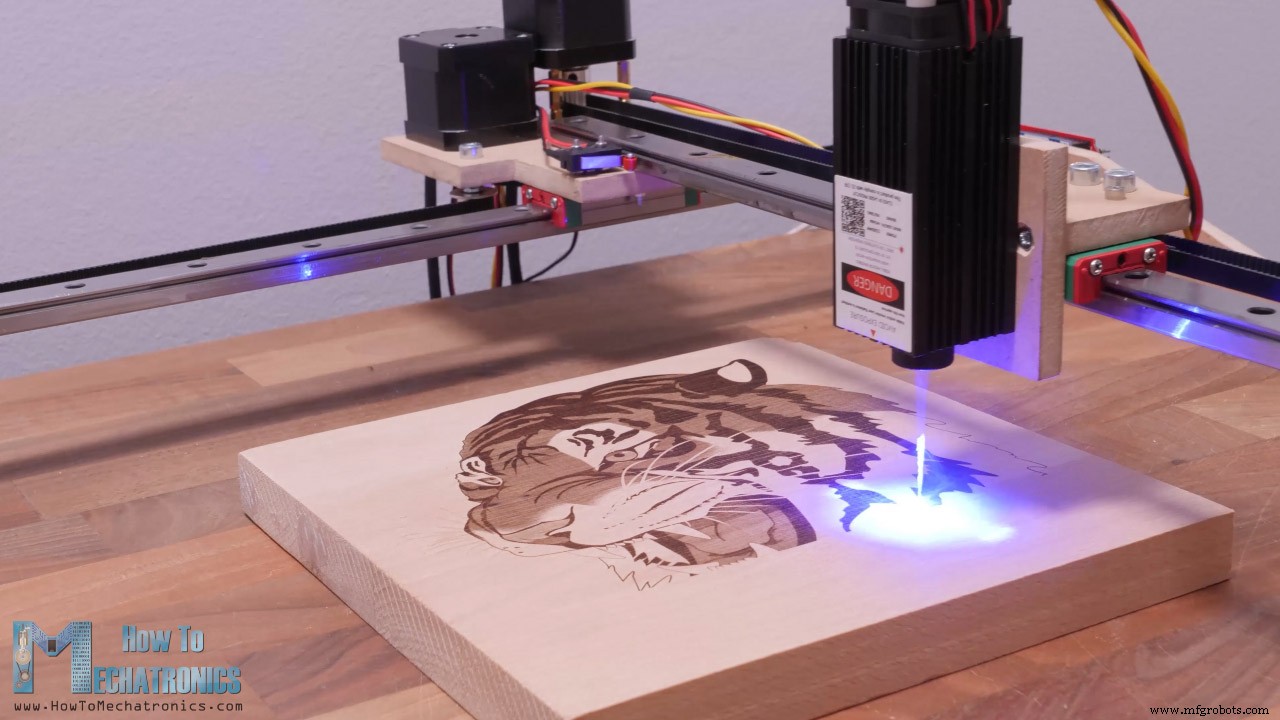
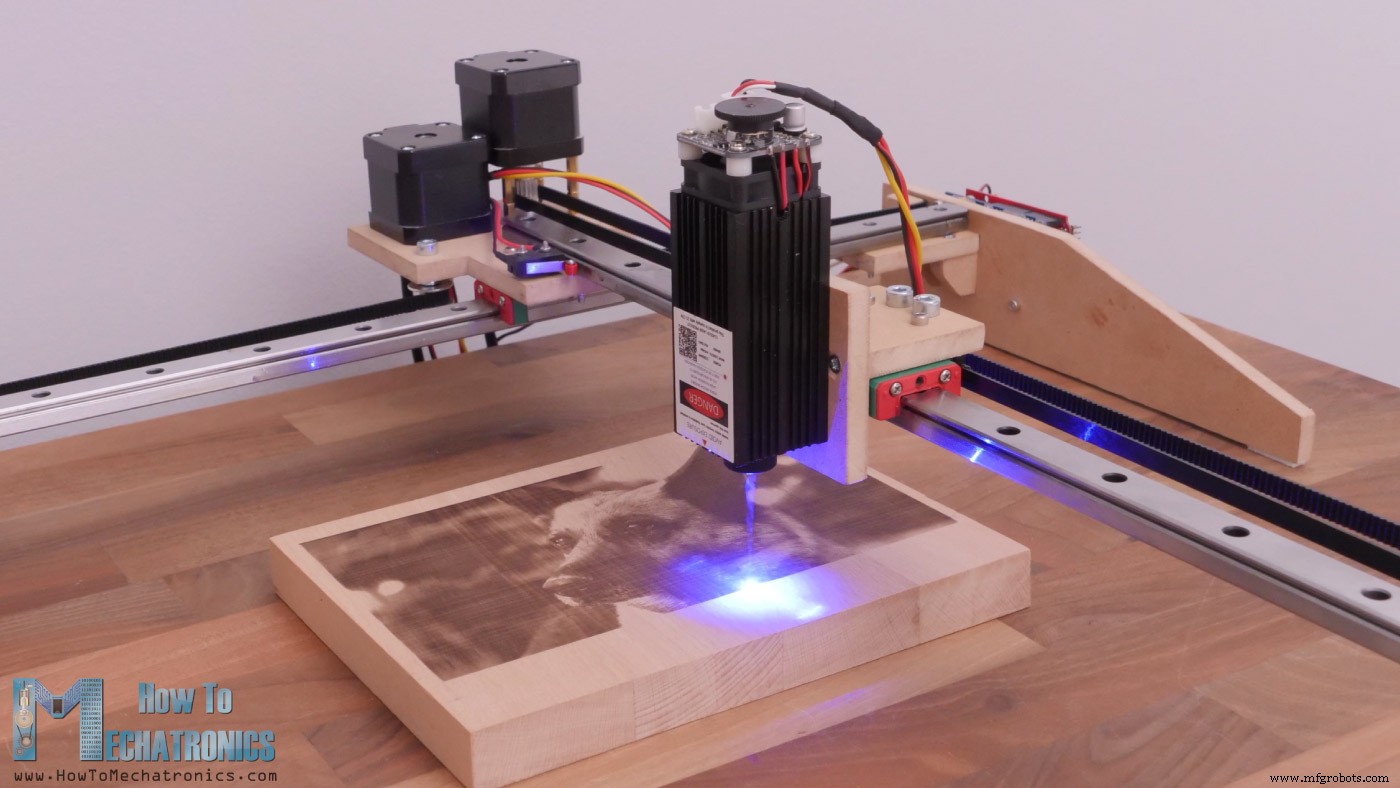
Untuk video ini saya akan menggunakan mesin CNC ini sebagai gravir laser, dan di video mendatang saya berencana membuatnya berfungsi sebagai pen plotter.
Jelas, jenis konstruksi mesin ini tidak dapat memberikan banyak kekakuan jadi kita tidak dapat menggunakannya sebagai CNC router atau mesin bubut. Namun, jika kita memasang laser yang lebih kuat, kita dapat menggunakannya untuk memotong berbagai bahan, seperti papan MDF yang kita gunakan di sini atau papan kayu lainnya dengan akurasi yang cukup baik.
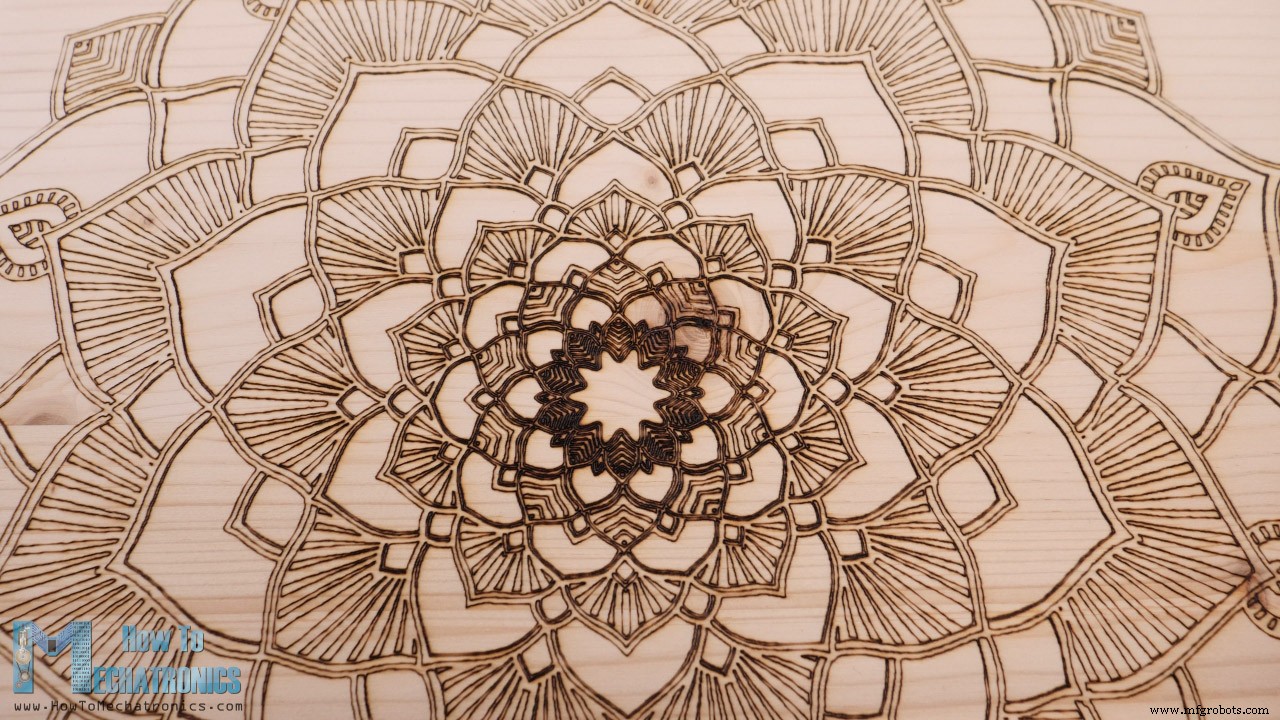
Luas area kerja cukup besar, yaitu 390 x 360mm, dan tingkat detail yang dapat dihasilkan oleh gravir laser ini cukup mengesankan. Untuk jujurnya, saya terkejut seberapa bagus hasil gravirannya.
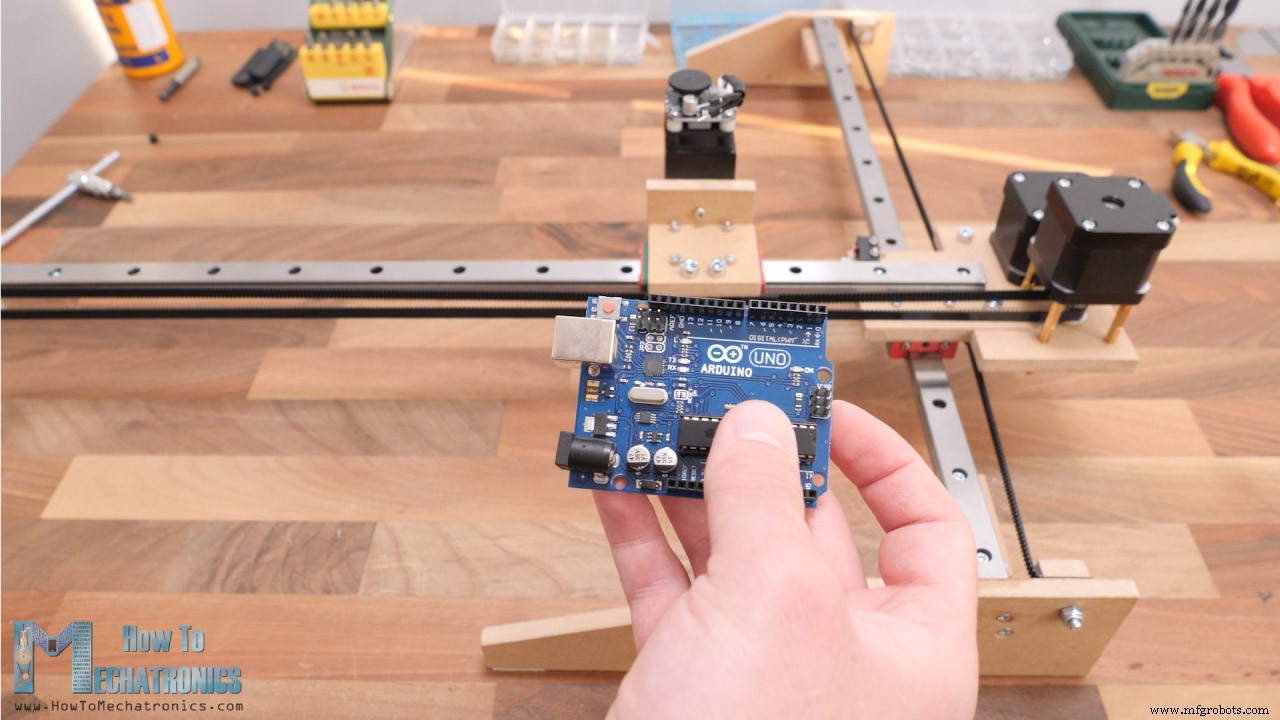
Otak dari mesin CNC ini adalah papan Arduino UNO dalam kombinasi dengan CNC shield, tetapi lebih banyak detail tentang itu serta cara menyiapkan gambar atau gambar Anda untuk gravir laser, membuat G-code, dan mengontrol mesin menggunakan program gratis dan open-source, akan dijelaskan nanti dalam video.
Model 3D Mesin Gravir Laser CNC DIY
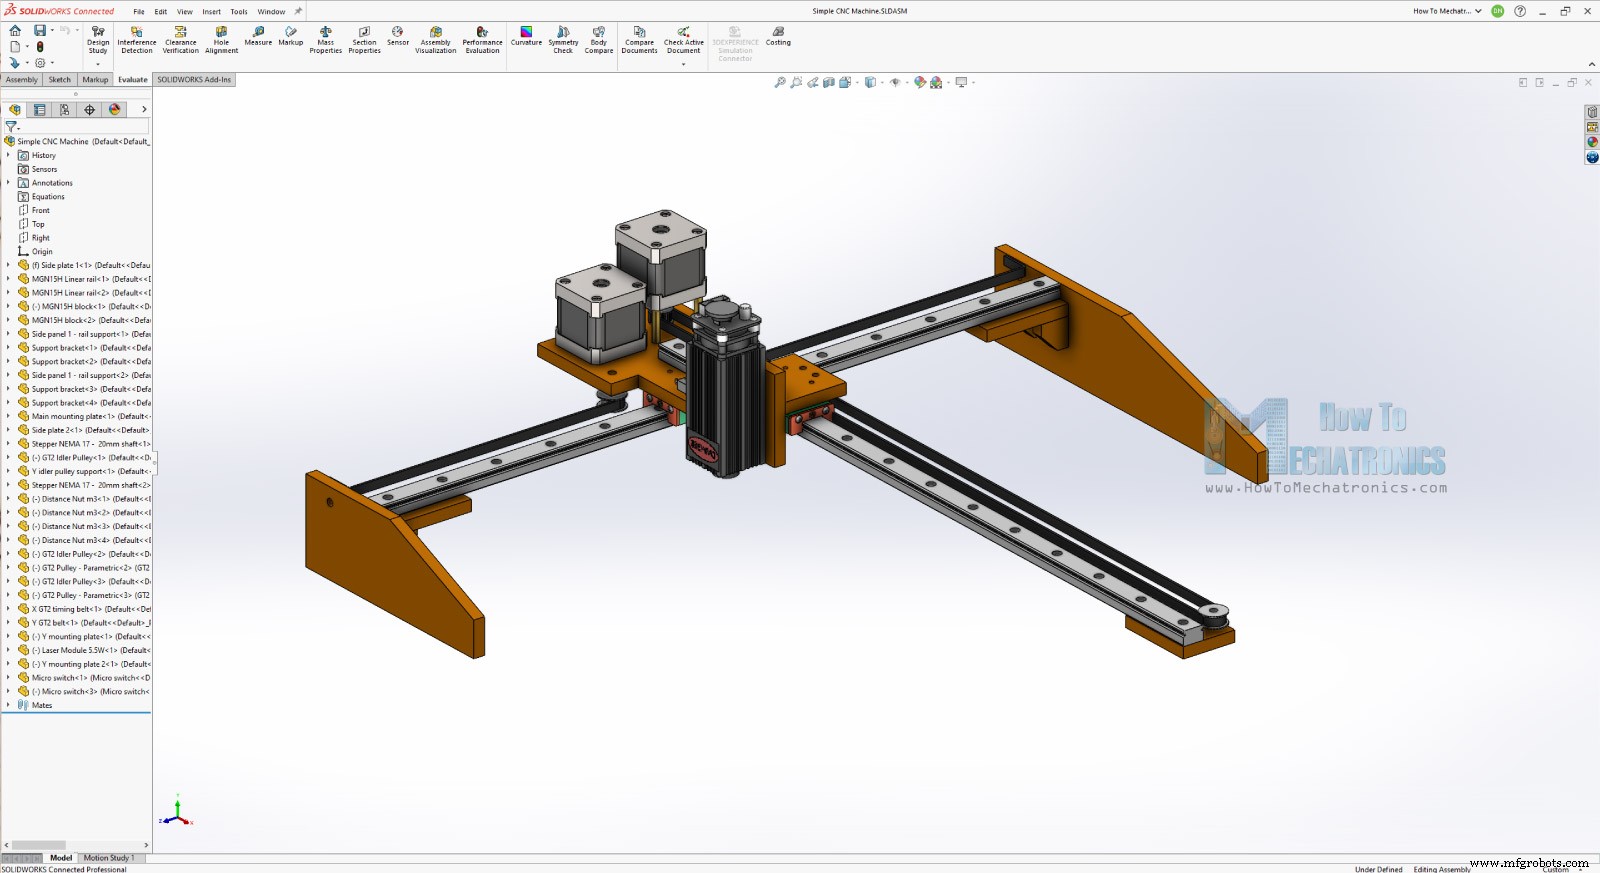
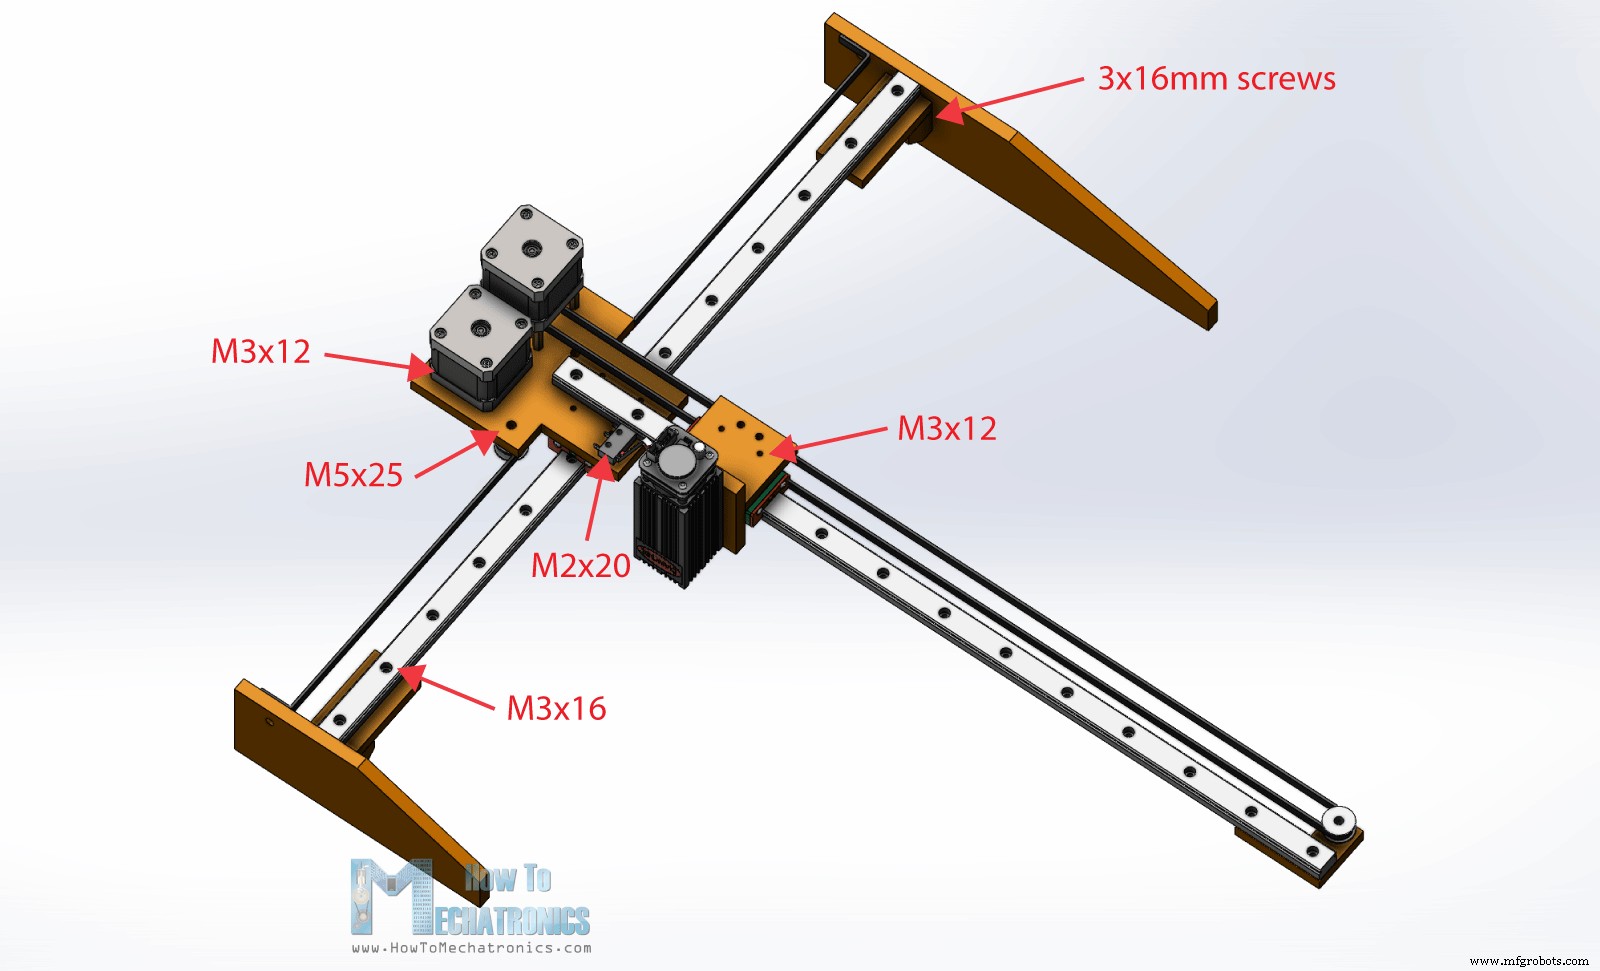
Saya mulai dengan merancang mesin menggunakan SOLIDWORKS untuk Makers. Dua komponen utama dari mesin CNC ini adalah rel linear MGN15H ini bersama dengan blok peluncur yang cocok.
Untuk memindahkan blok atau dua sumbu, kita menggunakan dua motor stepper NEMA 17 dan beberapa roda gigi GT2 serta sabuk timing yang cocok. Untuk menghubungkan semuanya bersama kita menggunakan papan MDF tebal 8mm, dan untuk pemanasan mesin, dua limit switch mikro.
Dan itulah, mesin CNC dengan jumlah komponen minimal yang mungkin.
Anda dapat mengunduh model 3D di sini:
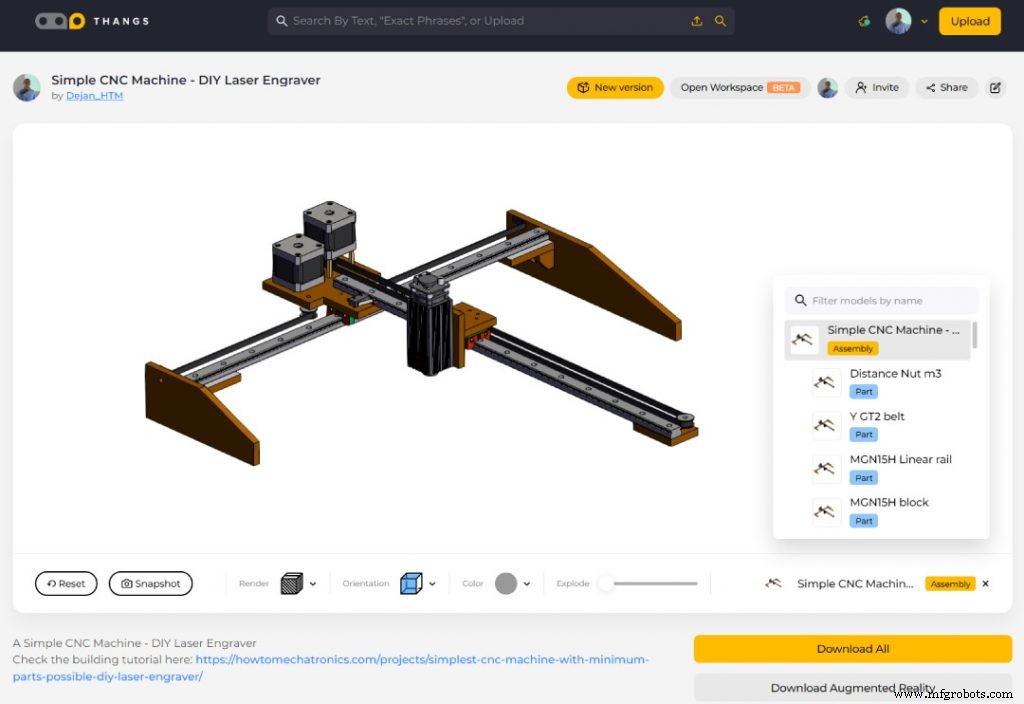
Anda dapat menemukan dan mengunduh model 3D ini, serta menjelajahi di browser Anda di Thangs:
Unduh model 3D rangkai dari Thangs.
Terima kasih Thangs atas dukungan tutorial ini.
Berikut adalah gambar teknik plat pemasang pusat:
Lihat juga: Mesin Pemotong Busa CNC Arduino
Merakit Mesin
Baiklah, jadi sekarang kita dapat mulai membangun mesin. Berikut adalah daftar komponen yang dibutuhkan untuk merakit mesin CNC DIY ini. Daftar komponen elektronik dapat ditemukan di bawah di bagian diagram rangkaian artikel.
Rel Linear MGN15H ………………………… Amazon / Banggood / AliExpress
Motor Stepper – NEMA 17 ………….…
Sabuk GT2 + Roda Gigi…………………… Amazon /
Roda Gigi Pengendali GT2 ………………………………… Amazon / Banggood / AliExpress
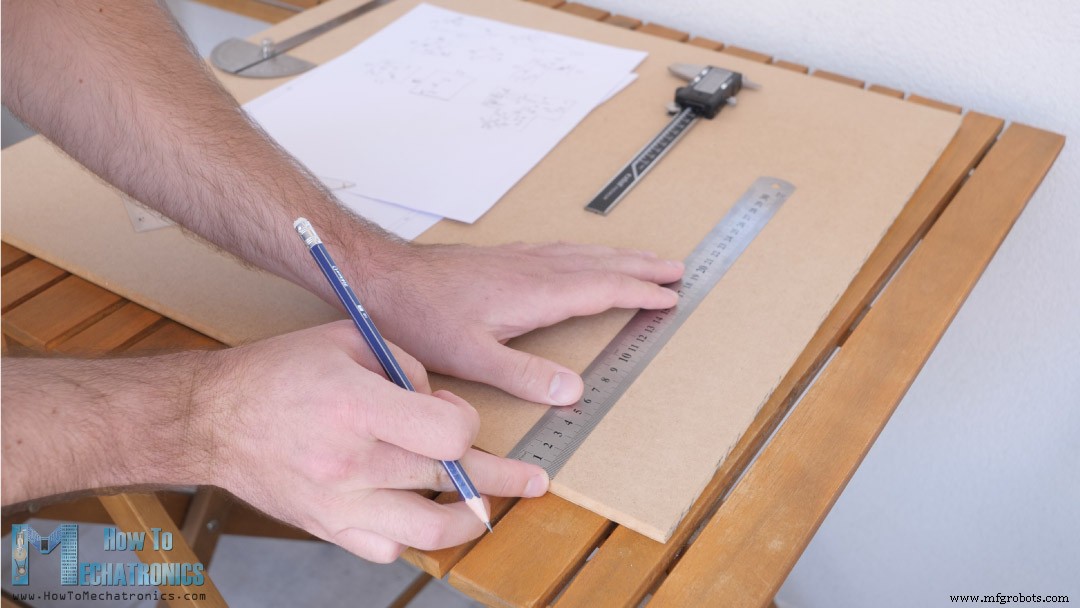
Berikut adalah papan MDF tebal 8mm yang akan saya gunakan, dan sesuai dengan gambar teknik yang saya ambil dari model 3D, sekarang saya akan memotong potongan sesuai ukuran.
Terkait: Pen Plotter DIY dengan Pengganti Alat Otomatis | Mesin Gambar CNC
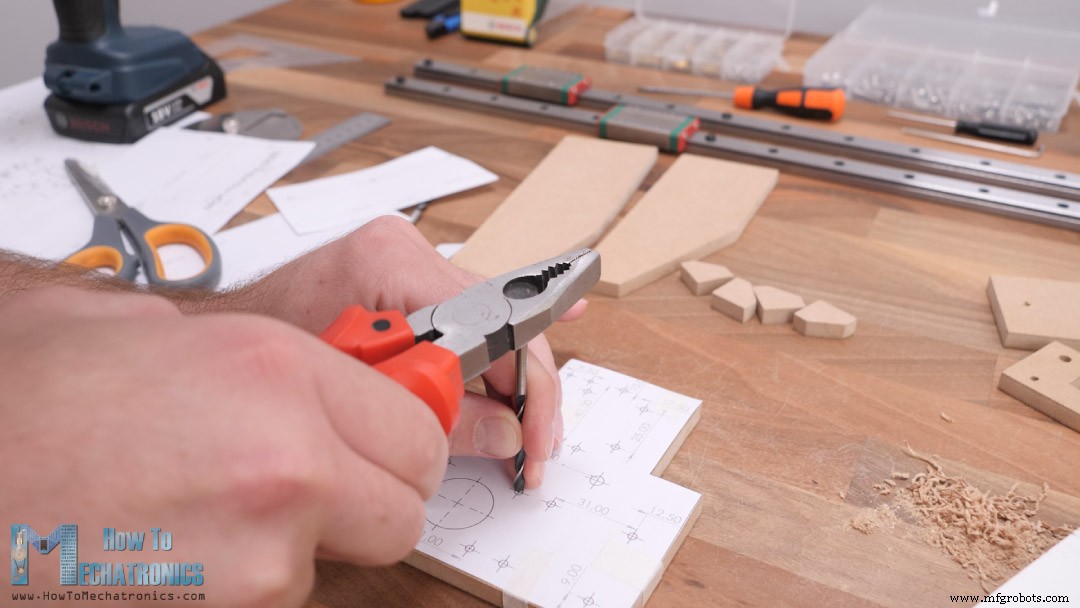
Untuk tujuan itu, saya menggunakan metode yang paling sederhana, pensil untuk menandai tempat yang perlu dipotong dan bor tangan untuk memotongnya.
Tentu saja, membutuhkan beberapa upaya untuk memotong semua potongan secara tangan, namun masih, kita dapat mendapatkannya cukup rapi dan bersih bahkan dengan metode ini.
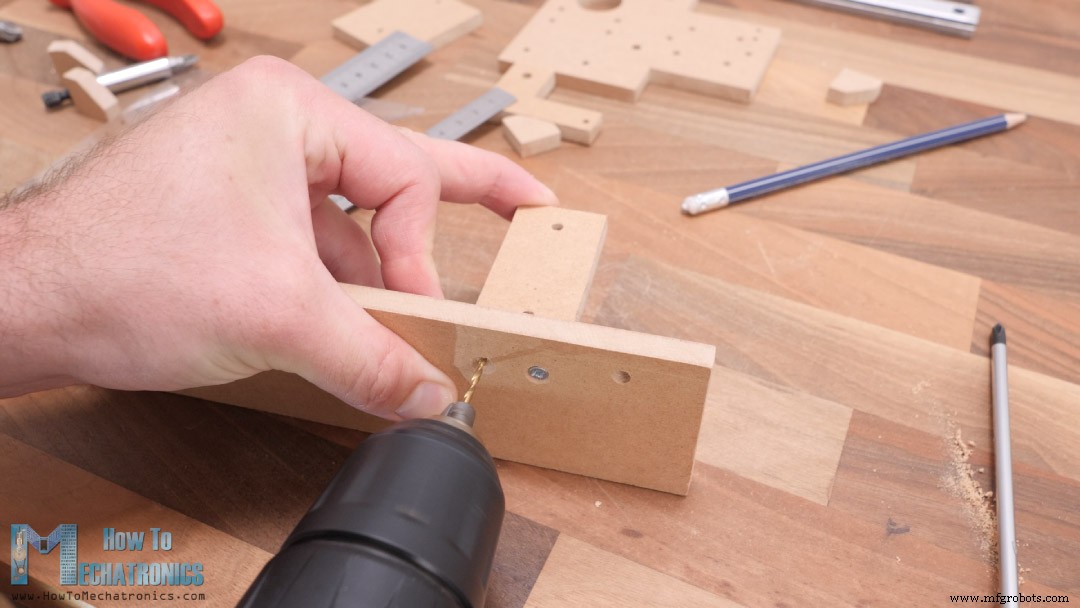
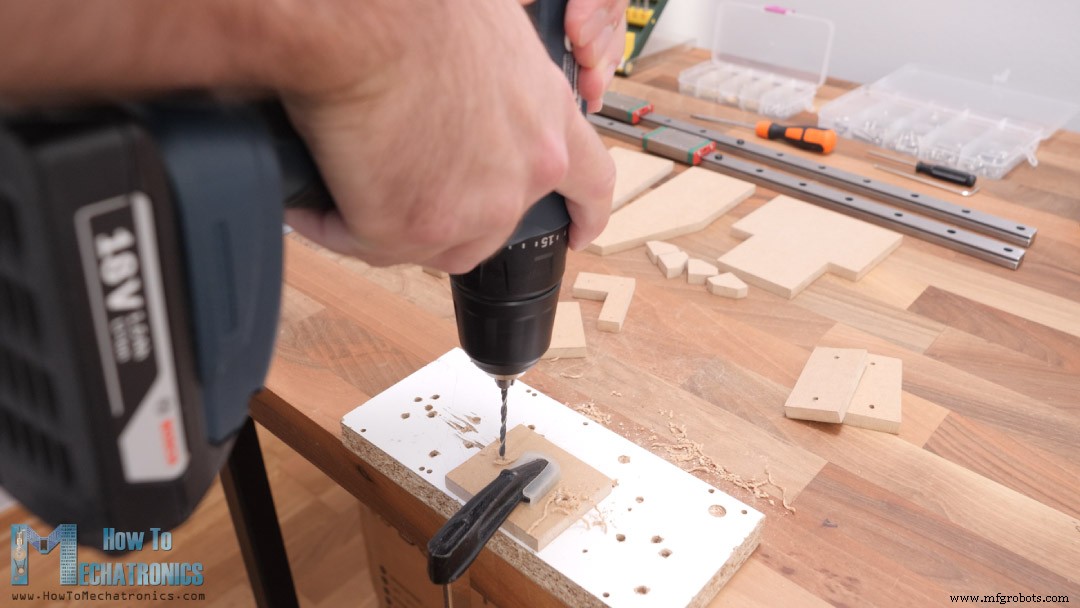
Setelah saya memotong semua potongan sesuai ukuran, saya melanjutkan dengan membuat lubang di dalamnya. Membuat lubang dengan presisi sebenarnya lebih penting dari pada memotong potongan. Posisi lubang harus sangat presisi karena mereka harus cocok dengan bagian lain yang memiliki dimensi yang presisi dan tetap, seperti rel linear dan motor stepper.
Plat pusat tempat sumbu Y dan motor stepper dipasang memiliki banyak lubang dan untuk mendapatkannya dengan benar, saya mencetak gambar teknik bagian tersebut dalam ukuran asli.
Printer biasa mudah diakses oleh semua orang, jadi saya pikir tidak akan menjadi curang jika saya menggunakan satu untuk membangun proyek ini. Dengan cara ini kita dapat memposisikan bagian dan gambar serta menandai lokasi lubang. Kemudian kita dapat membuat lubang, meskipun ini tidak berarti kita akan mendapatkannya 100% akurat. Kita masih melakukan pekerjaan secara tangan, jadi kita harus sangat konsisten dan sabar untuk mendapatkannya dengan benar.
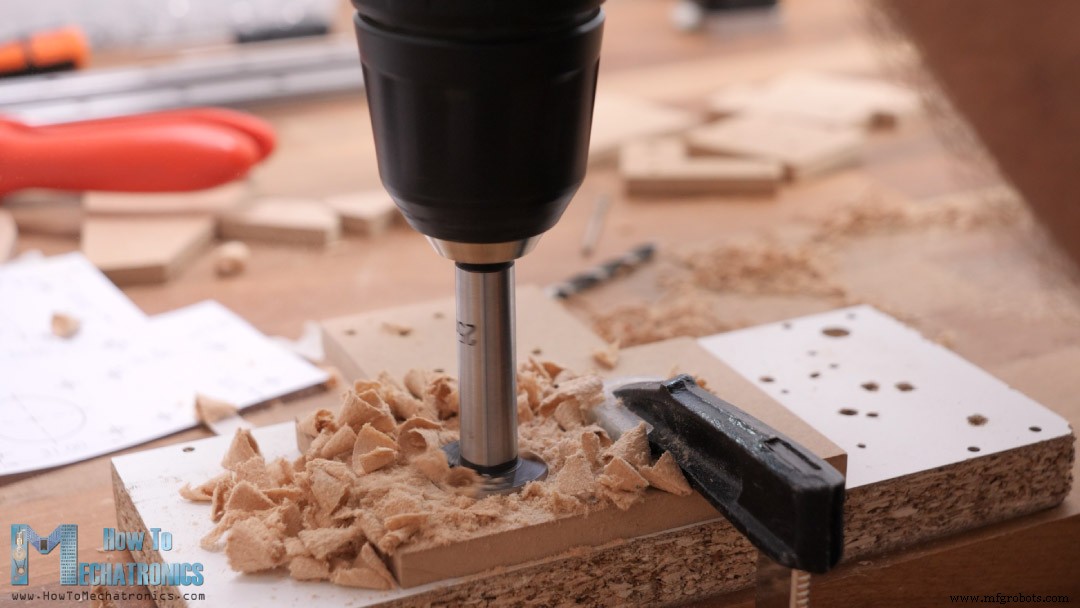
Kita memerlukan bor 3 dan 5mm, serta satu bor 25mm untuk membuat pembukaan untuk motor stepper.
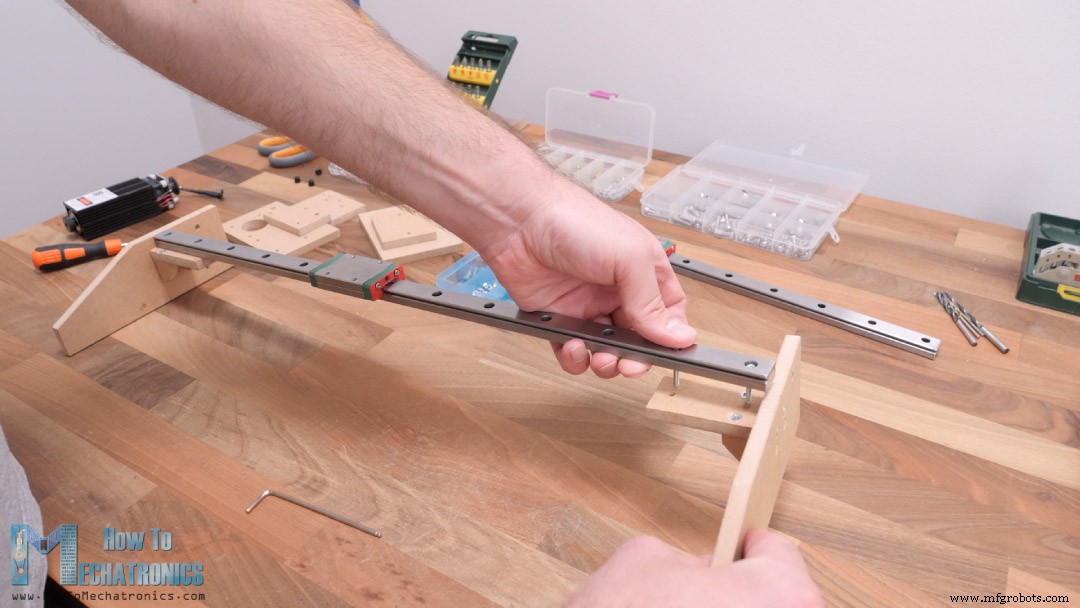
Selanjutnya, saya melanjutkan dengan merakit dasar mesin, tempat rel sumbu X akan dipasang. Untuk tujuan itu, saya menandai posisi tempat bagian dukungan rel harus dipasang, dan membuat dua lubang pada bagian dasar, dan satu lubang pada bagian dukungan.
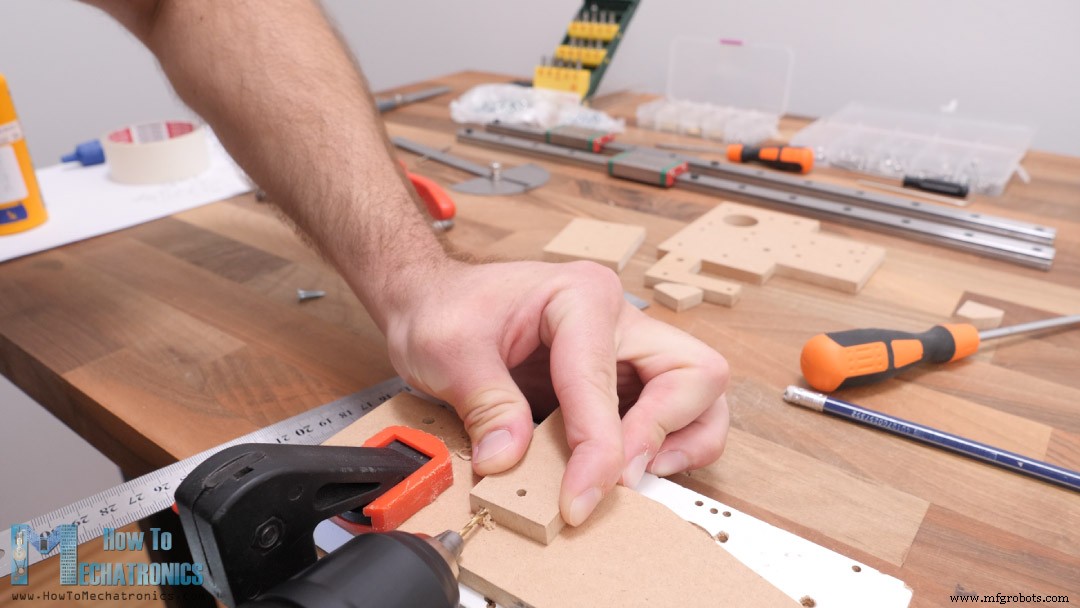
Kemudian saya memasang kedua bagian ini dengan sekrup 3mm pertama dan beberapa lem kayu. Dengan sekrup pertama ditempatkan, saya memeriksa keberjajarannya dan kemudian membuat lubang pilot kedua pada bahan dukungan dengan bor 2mm.
Dengan cara yang sama, saya menambahkan dua bracket untuk dukungan yang lebih baik.
Untuk jujurnya, metode merakit bagian MDF ini tidak begitu baik, karena sangat sulit untuk membuatnya berjajar karena segala sesuatu yang kita lakukan secara tangan dan papan MDF hanya tebal 8mm yang sekaligus menyulitkan proses ini. Cara yang lebih baik dan lebih mudah mungkin adalah menggunakan bracket logam yang dapat dengan mudah ditemukan di toko keras.
Namun, setelah saya memiliki kedua sisi siap, saya memasang rel sumbu X ke dalamnya.
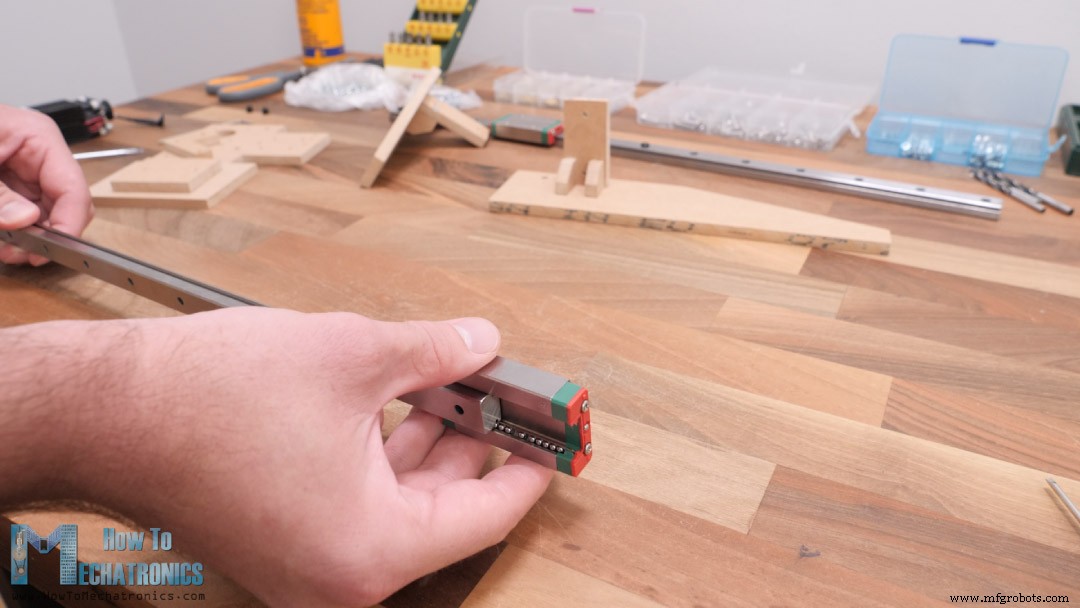
Rel MGN15H ini memberikan gerakan yang sangat halus dan bebas goyang, karena blok peluncur mereka memiliki bola atau rol di dalamnya.
Sebelum memasangnya, kita harus membersihkan dan memberi lemaknya dengan baik. Saya memasang rel linear di tempatnya dengan dua bout M3 di setiap sisi.
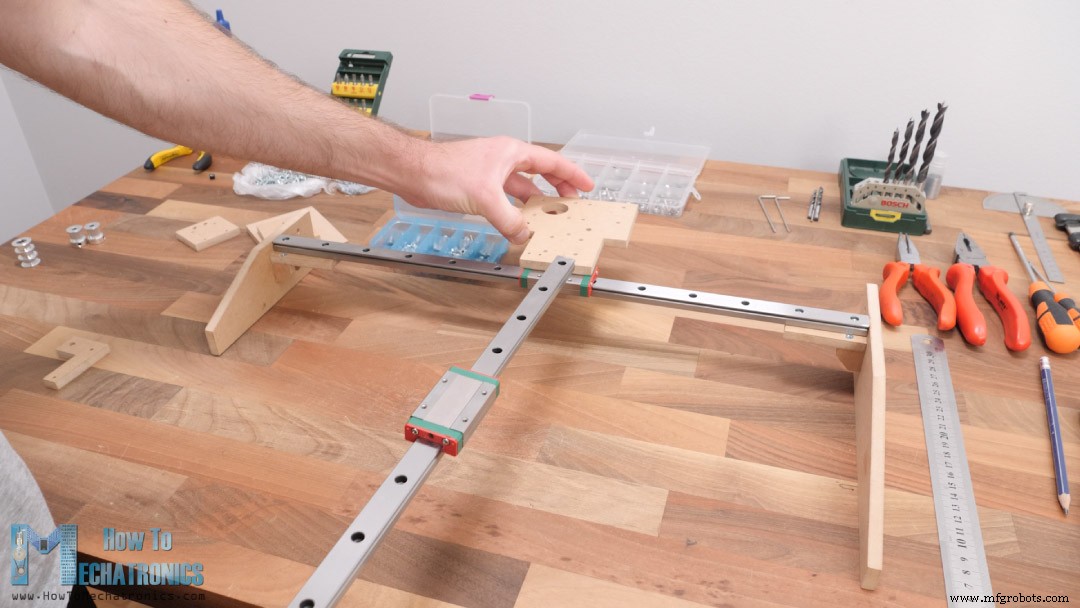
Selanjutnya, kita perlu memasang sumbu Y di atas blok peluncur sumbu X. Untuk tujuan itu, kita akan menggunakan plat pusat.
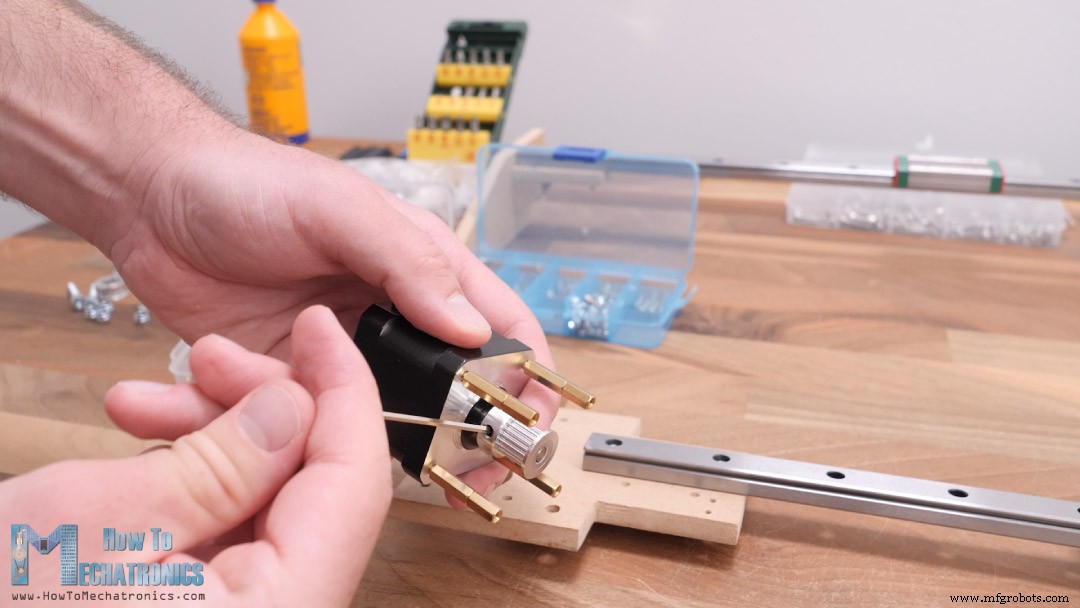
Kali lagi, kita menggunakan bout M3 untuk memasang bagian-bagian bersama. Untuk memasang motor stepper di tempatnya kita juga membutuhkan bout M3.
Selain itu, untuk salah satu stepper saya menggunakan beberapa dempat jarak untuk mendapatkan tinggi pemasang yang tepat untuknya, meskipun saya mungkin bisa memasang stepper ini di sisi bawah plat dan jadi kita harus menggunakan dempat jarak tersebut.
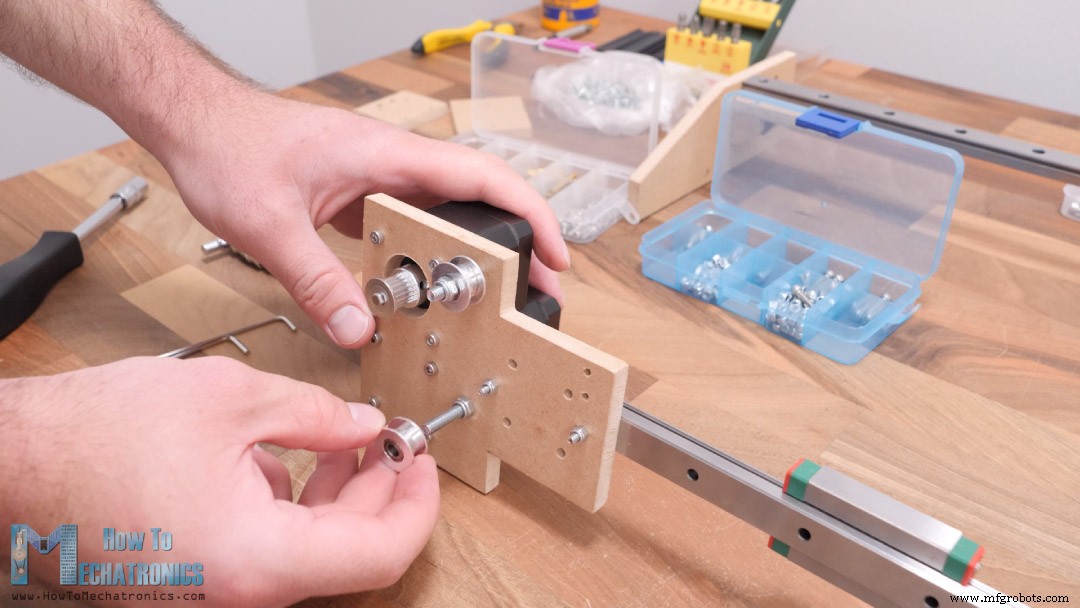
Untuk menggerakkan sumbu X, kita perlu memasang dua roda gigi pengendali GT2 di dekat poros stepper sehingga kita dapat membuat tegangan yang tepat antara sabuk dan roda gigi stepper.
Kita memerlukan bout dan dempat M5 untuk memasangnya. Seperti untuk sumbu Y, kita hanya memerlukan satu roda gigi pengendali di sisi lain rel, karena sabuk untuk sumbu ini akan dipasang dalam lingkaran.
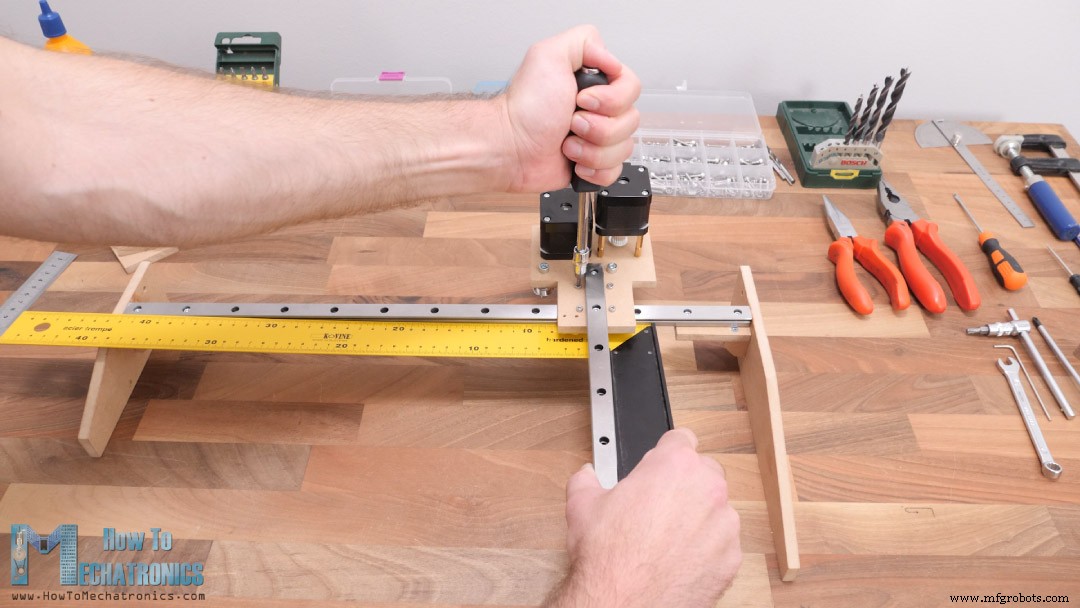
Baiklah, jadi selanjutnya adalah penggabungan atau menghubungkan rel sumbu X dan Y bersama. kita melakukan itu menggunakan empat bout M3. Koneksi ini krusial untuk presisi karena presisi seluruh mesin bergantung padanya.
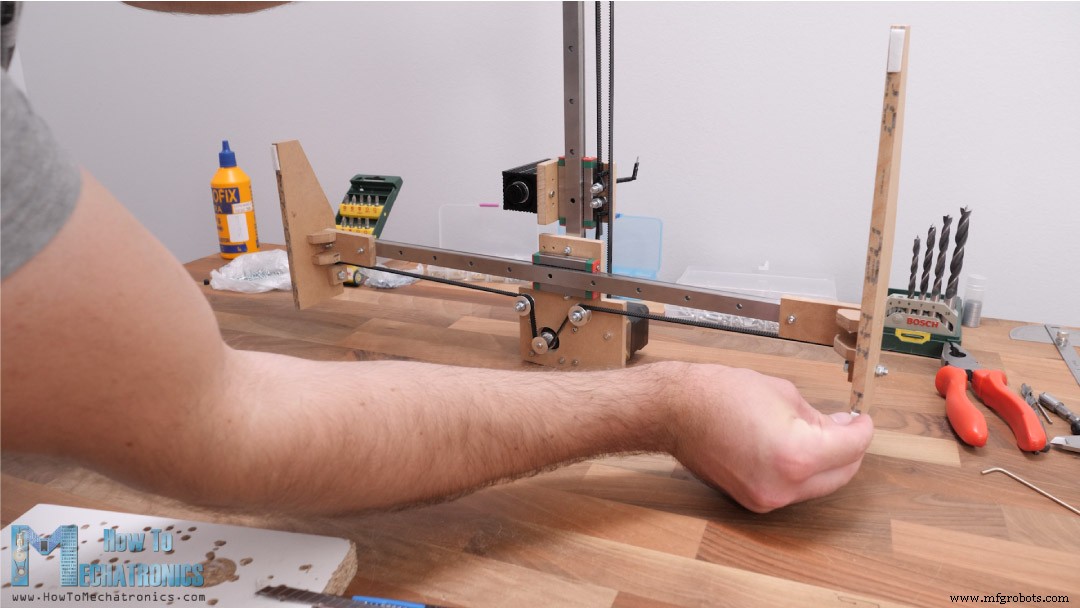
Menggunakan persegi panjang, kita harus memeriksa apakah kedua sumbu tegak lurus satu sama lain, dan jika tidak, kita harus menyesuaikannya dengan benar.
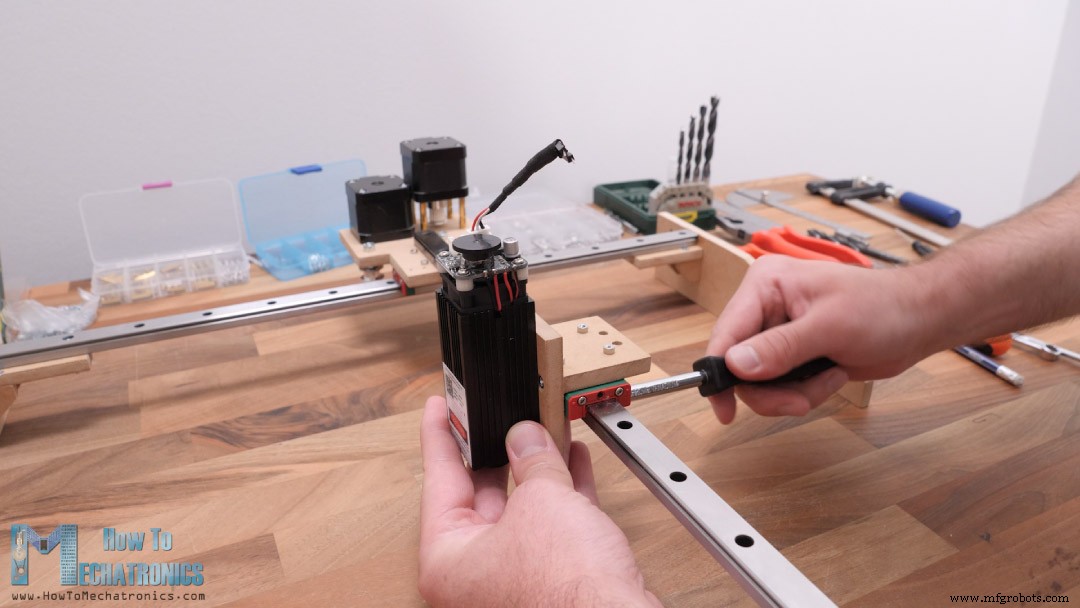
Selanjutnya, kita dapat memasang bagian yang berada pada blok peluncur sumbu Y dan sebenarnya memegang pengakhiri atau modul laser dalam hal ini. Menggunakan metode yang dijelaskan sebelumnya, saya merakit bagian-bagian ini dan memasangnya ke blok peluncur menggunakan empat bout M3.
Sekarang kita dapat memasang modul laser di tempatnya dengan dua bout M3.
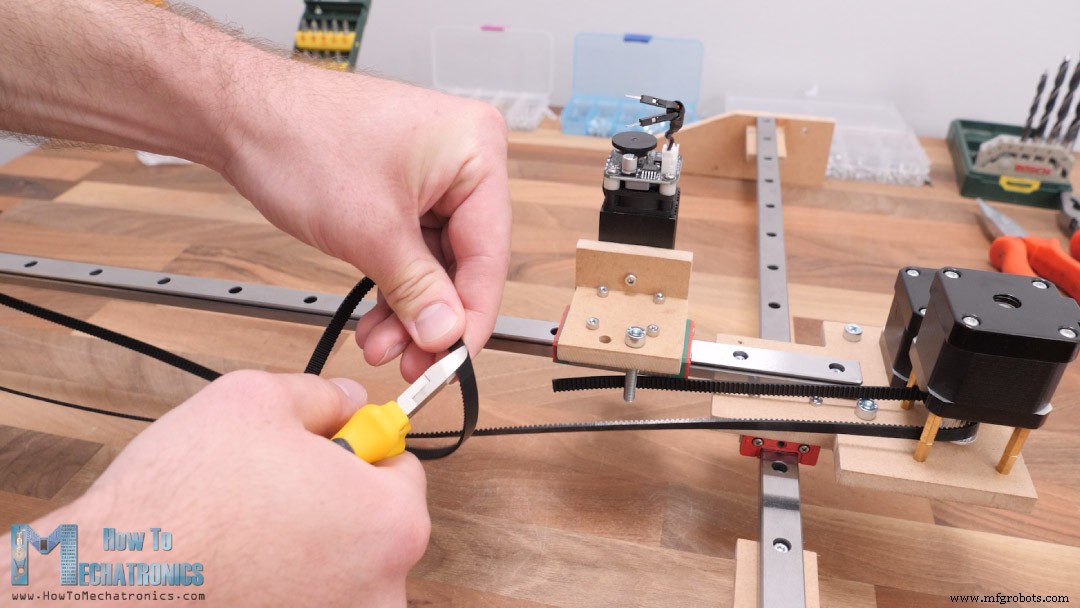
Saya melanjutkan dengan memasang sabuk GT2. Saya mengukur seberapa panjang yang saya butuhkan dan memotong sabuk sesuai ukuran.
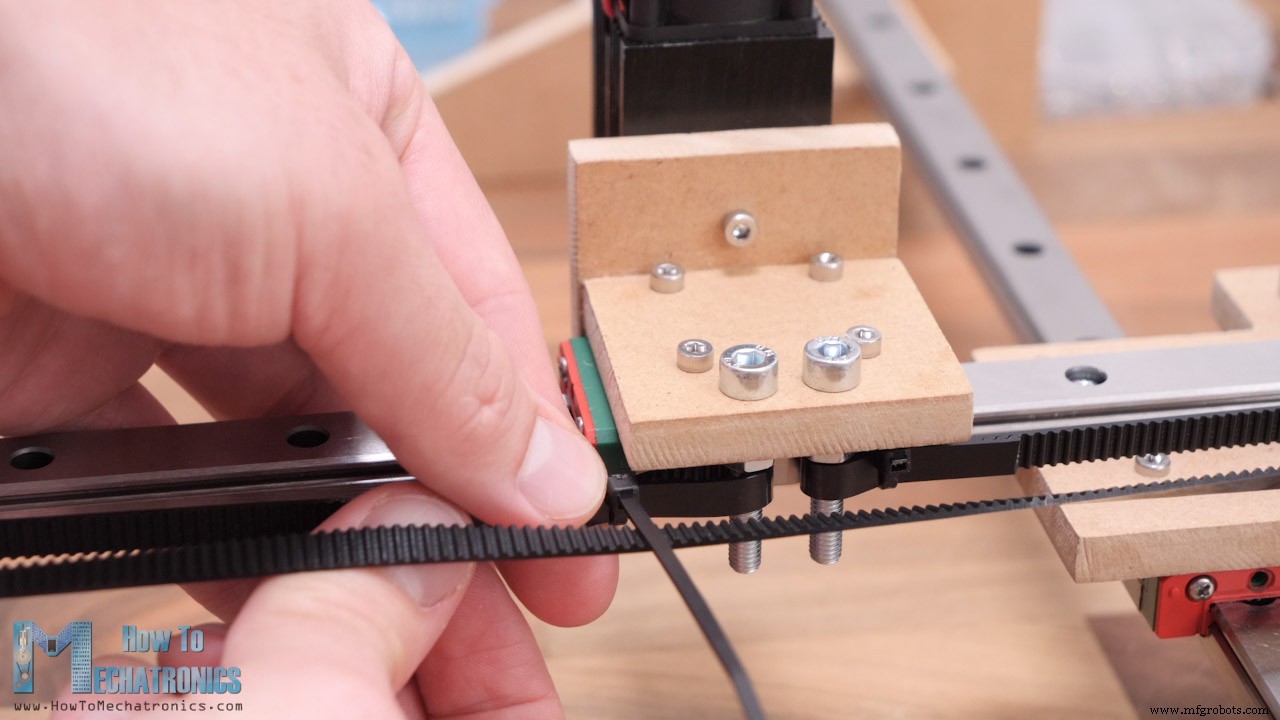
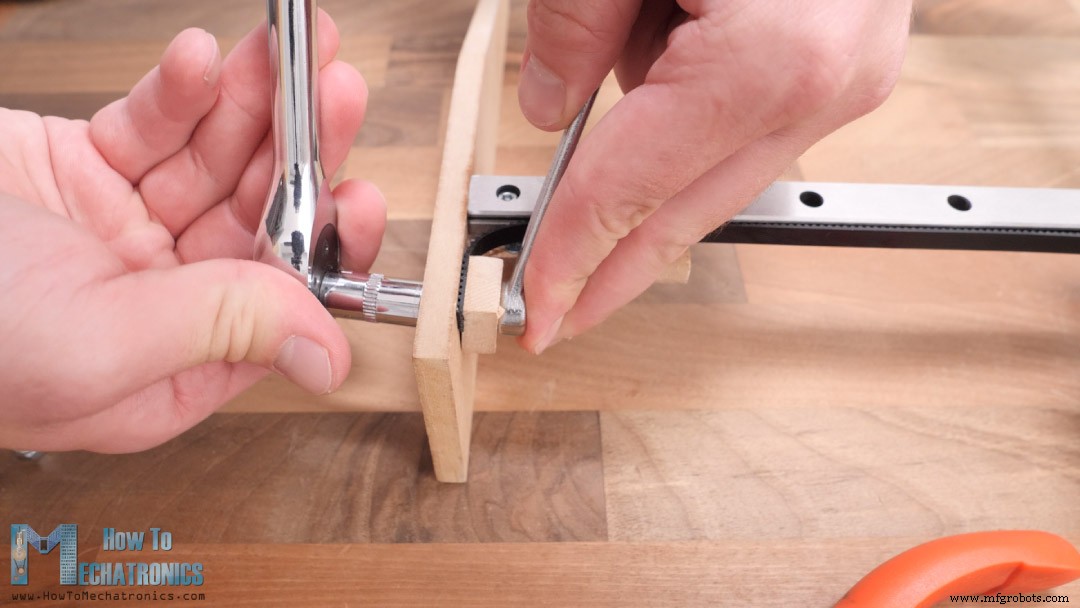
Untuk memasang sabuk ke blok peluncur saya menggunakan dua bout M5 dan kawat zip.
Saya memasang sisi pertama sabuk ke bout M5 dengan kawat zip, dan kemudian mengentangkan sabuk di sisi lain dan memasangnya ke bout kedua dengan kawat zip.
Seperti untuk sumbu X, sabuk akan ditarik dalam garis lurus dari satu ke sisi lain sambil melewati tiga roda gigi dengan cara yang akan memberikan tegangan atau grip dengan roda gigi motor stepper.
Saya memasang sabuk di kedua sisi dengan satu bout dan potongan MDF persegi.
Dengan ini mesin CNC kita hampir selesai. Ada beberapa hal lagi yang perlu kita lakukan.
Di sisi bawah, saya menempelkan beberapa bantalan furnitur sehingga mesin tetap lebih kokoh di tempatnya.
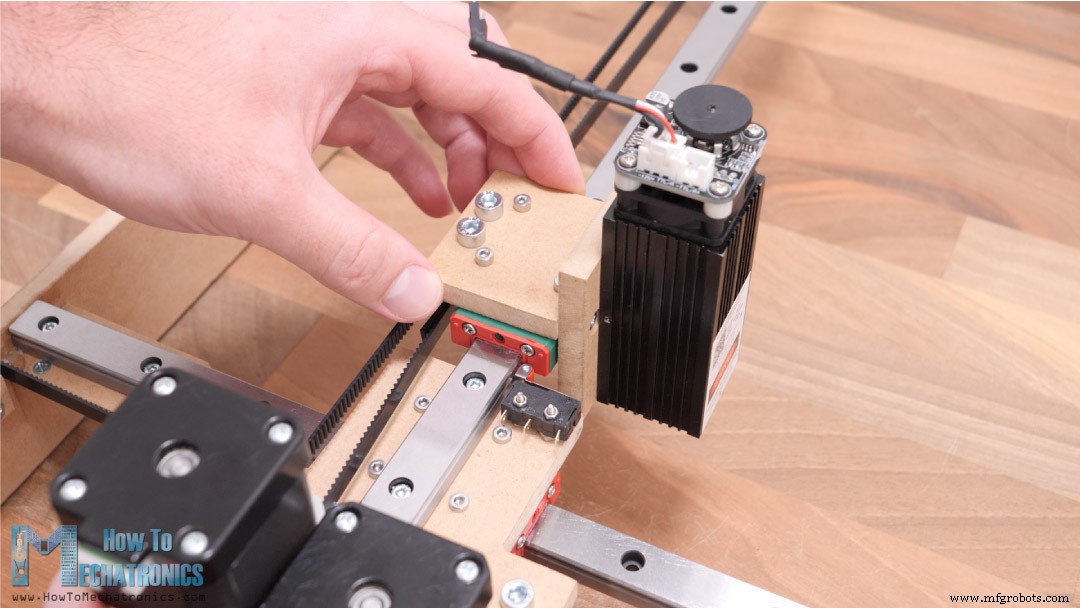
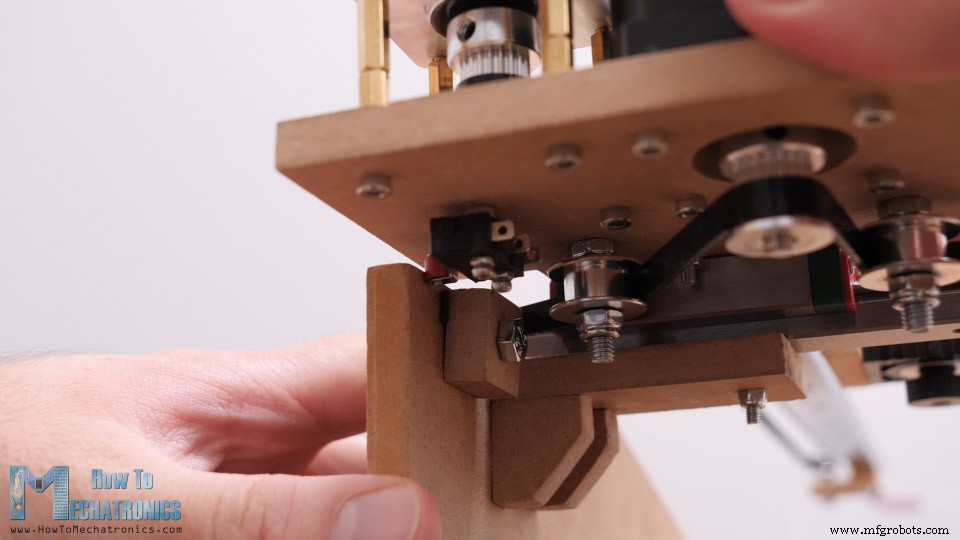
Kemudian saya memasang limit switch mikro untuk sumbu Y. Kita memerlukan dua bout M2 untuk tujuan itu.
Seperti untuk limit switch sumbu X, saya lupa membuat lubang tersebut pada plat pusat, jadi saya menandainya dan membuat lubangnya di lokasi.
Agak sempit memasang limit switch ini di tempat namun pada akhirnya hasilnya bagus.
Menghubungkan Komponen Elektronik
Bagian mekanik sekarang selesai, jadi kita dapat melanjutkan dengan menghubungkan komponen elektronik. Seperti yang saya sebutkan, kita akan menggunakan papan Arduino UNO dalam kombinasi dengan CNC Shield dan dua penggerak stepper DRV8825 atau A4988.
Saya akan memasang papan Arduino di sisi mesin, jadi saya menandai dua lubang Arduino dan membuat lubangnya dengan bor 3mm. Saya menggunakan dempat jarak 5mm antara panel samping dan papan Arduino.
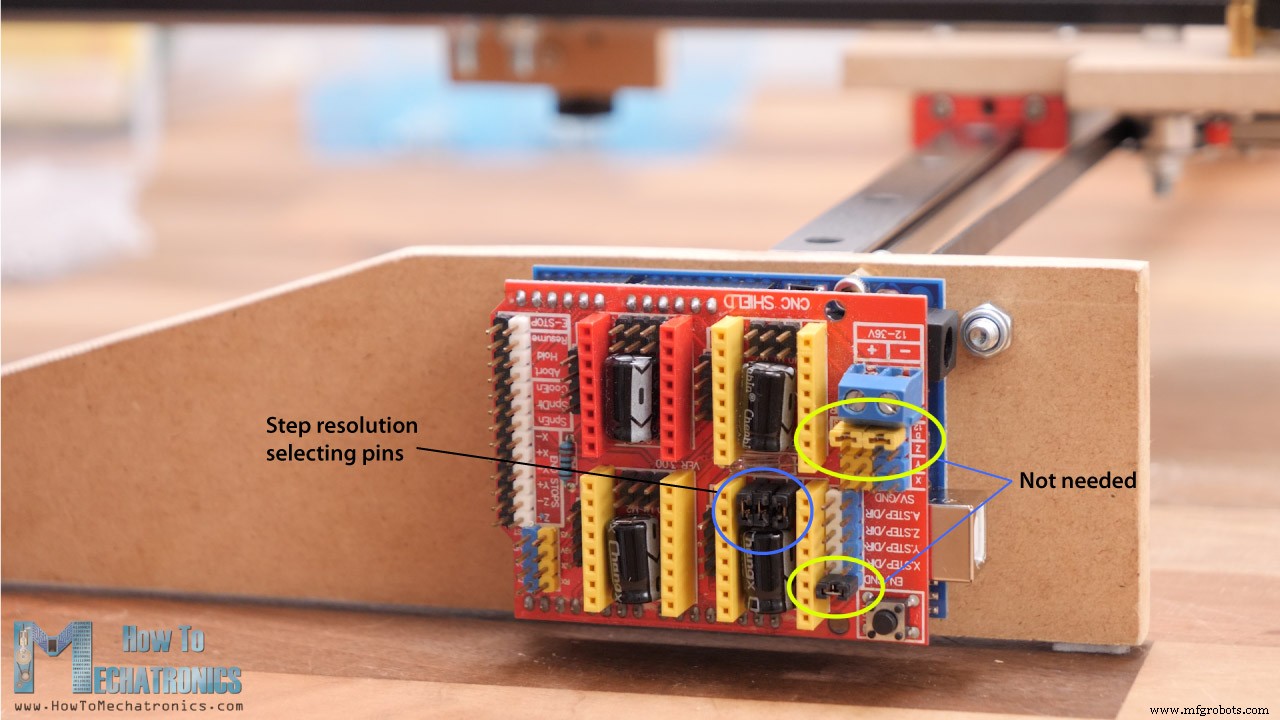
CNC shield langsung diletakkan di atas papan Arduino. Kita perlu memasukkan 3 jumper untuk setiap penggerak sehingga kita memiliki resolusi stepper tertinggi yang dipilih.
Perhatikan di sini bahwa tiga jumper ini harus dilepas karena kita tidak memerlukannya. Saya menggunakannya di salah satu proyek saya sebelumnya.
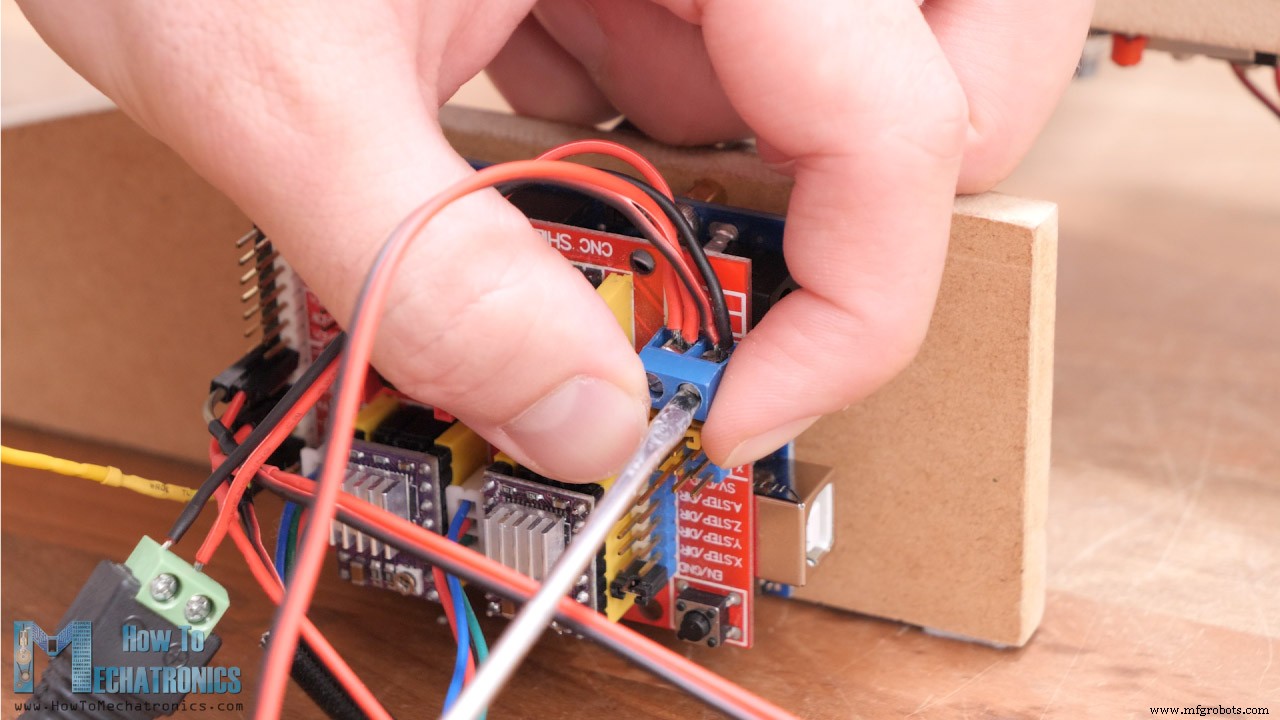
Kemudian kita dapat menghubungkan motor stepper di tempatnya dengan kabel yang disediakan. Untuk menghubungkan limit switch, kita memerlukan koneksi dua kabel.
Saya menyolder ujung satu kabel secara langsung ke endstops, dan di sisi lain saya menyolder pin header female sehingga saya dapat dengan mudah menghubungkannya ke CNC shield.
Seperti untuk menghubungkan modul laser, kita memerlukan 3 kabel, GND, 12V dan garis sinyal untuk kontrol PWM. Kabel ini perlu sedikit lebih panjang sehingga dapat mencapai titik terjauh mesin.
Di satu sisi kita memiliki konektor 3-pin yang masuk ke modul laser, dan di sisi lain kita memiliki kabel GND dan 12V yang akan pergi ke konektor sumber daya CNC shield dan garis sinyal yang perlu dihubungkan ke pin endstop Z+ atau Z-.
Diagram Rangkaian Gravir Laser CNC DIY
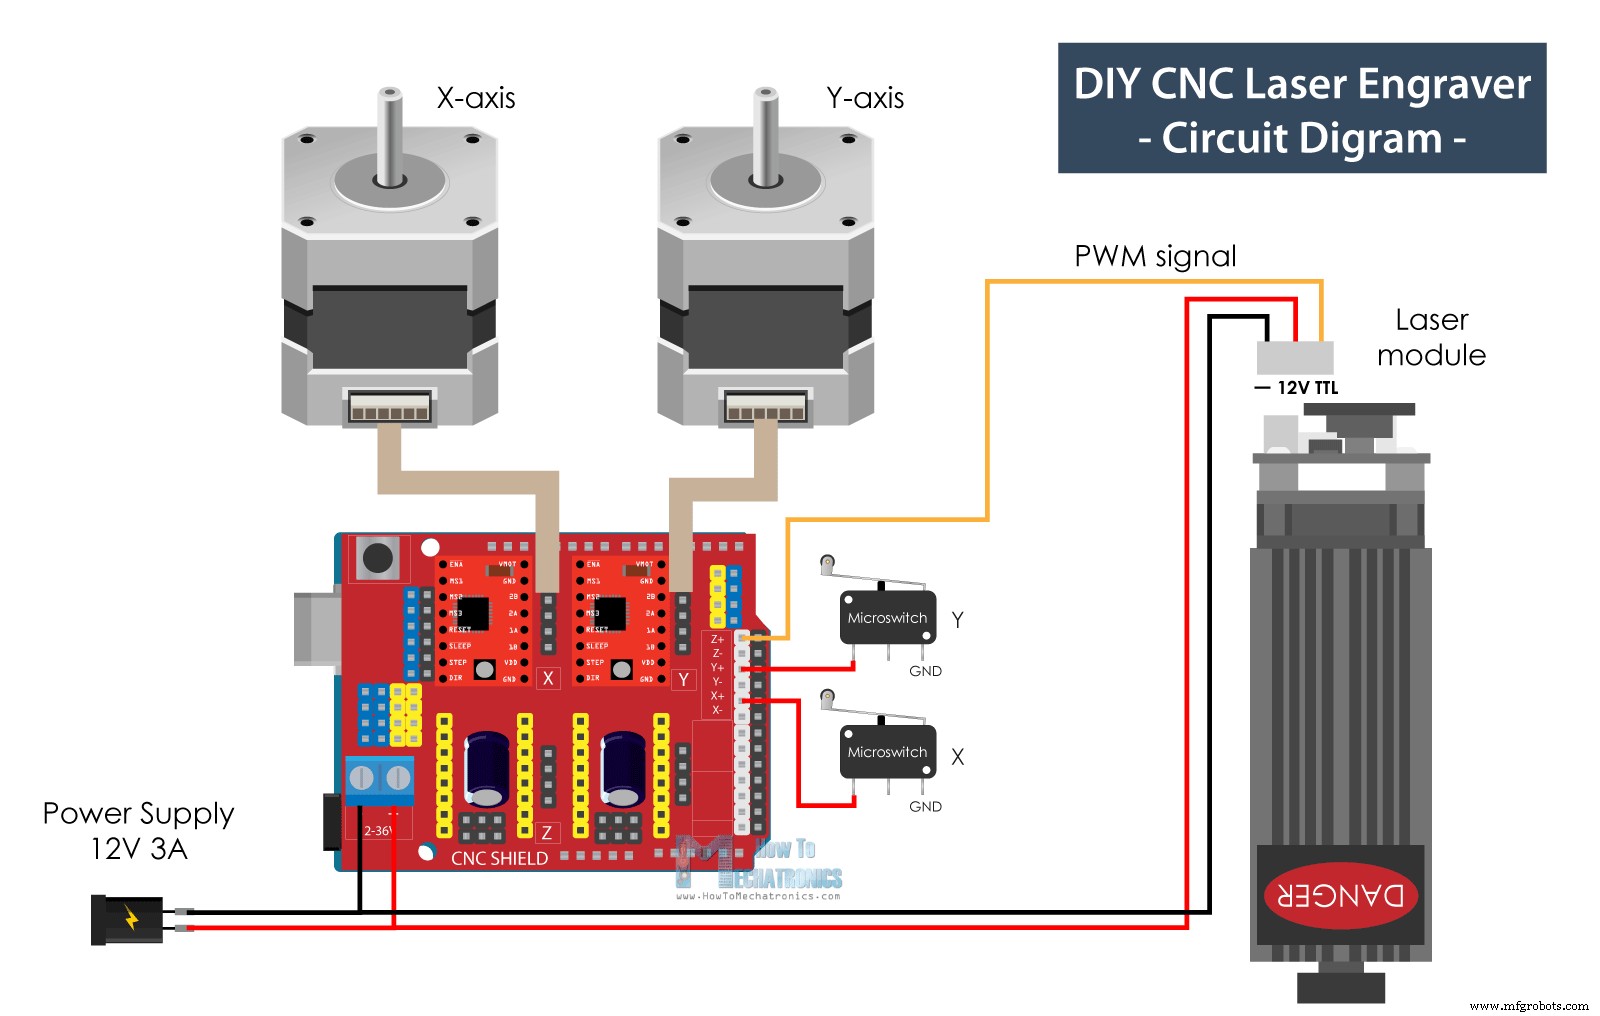
Berikut adalah diagram rangkaian bagaimana semuanya perlu dihubungkan.
Anda dapat mendapatkan komponen yang dibutuhkan untuk proyek ini dari tautan di bawah:
Jadi, kita menggunakan papan Arduino UNO dalam kombinasi dengan CNC Shield dan dua penggerak stepper DRV8825 atau A4988. Kita memiliki dua limit switch mikro untuk pemanasan mesin dan modul Laser 12V yang dapat dikontrol PWM. Untuk daya kita memerlukan sumber daya 12v dengan arus minimal 3 ampere.
Firmware dan Perangkat Lunak Kontrol
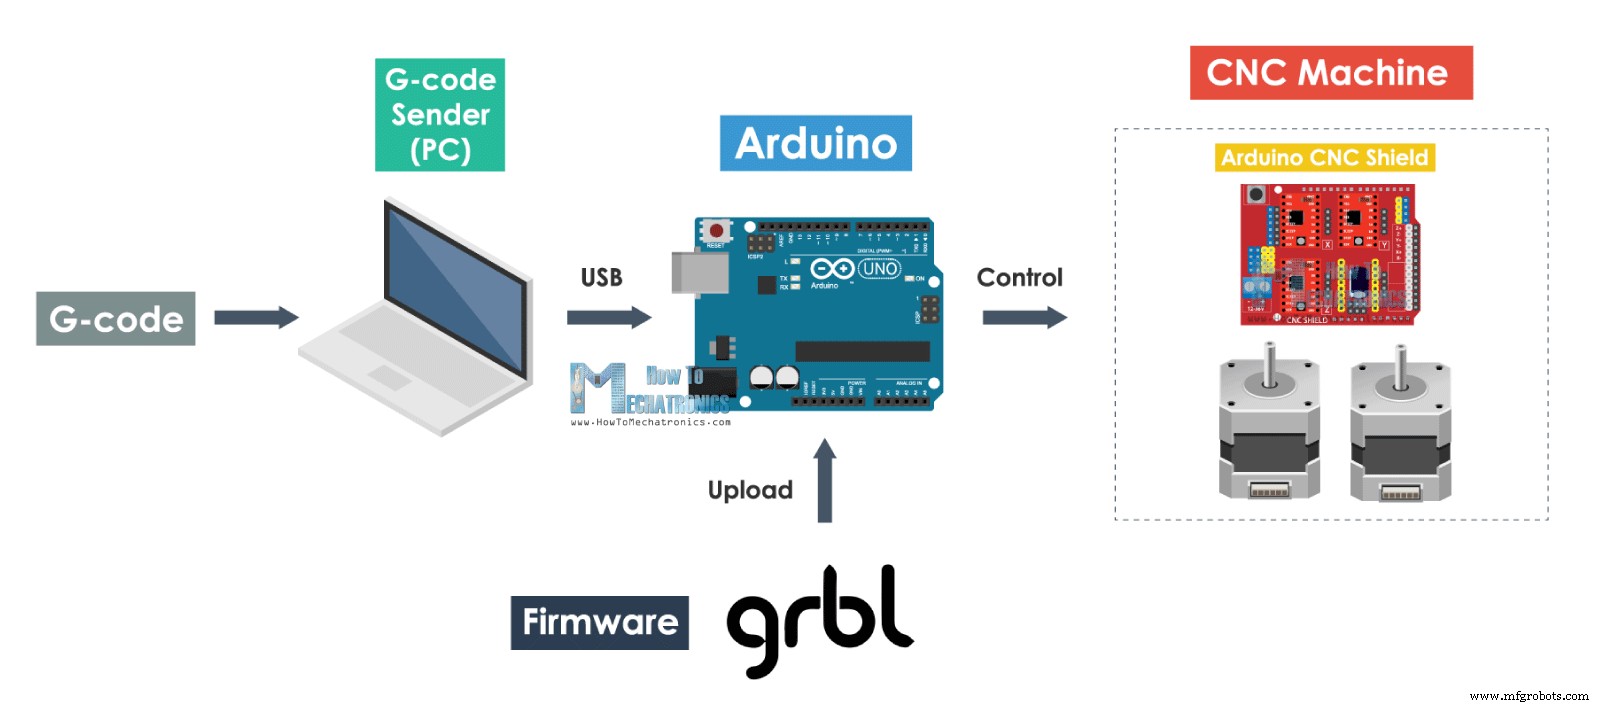
Dengan ini, kita sebenarnya selesai merakit mesin. Yang tersisa untuk dilakukan sekarang adalah memberikan nyawanya atau menjadikannya mesin CNC yang nyata. Untuk tujuan itu, kita perlu menginstal firmware ke Arduino untuk mengontrol gerakan mesin CNC.
Pilihan paling populer untuk mesin CNC DIY adalah firmware open source GRBL. Selain firmware GRBL, kita juga memerlukan perangkat lunak kontrol yang melalui itu kita akan mengirim G-code dan memberitahu mesin apa yang harus dilakukan. Dalam hal ini kita akan menggunakan pengontrol LaserGRBL. Perangkat lunak ini dibuat khusus untuk mengontrol gravir laser dengan firmware GRBL, dan saya dapat mengatakan bahwa itu benar-benar pengontrol yang luar biasa untuk tujuan itu mengingat itu juga open source.
Dengan LaserGRBL kita memiliki opsi untuk langsung flashing atau mengunggah firmware GRBL ke Arduino sehingga kita tidak perlu melakukannya secara manual. Kita bahkan dapat memilih versi siap pakai untuk mesin dua sumbu dengan hanya pemanasan X dan Y, sama seperti yang kita butuhkan.
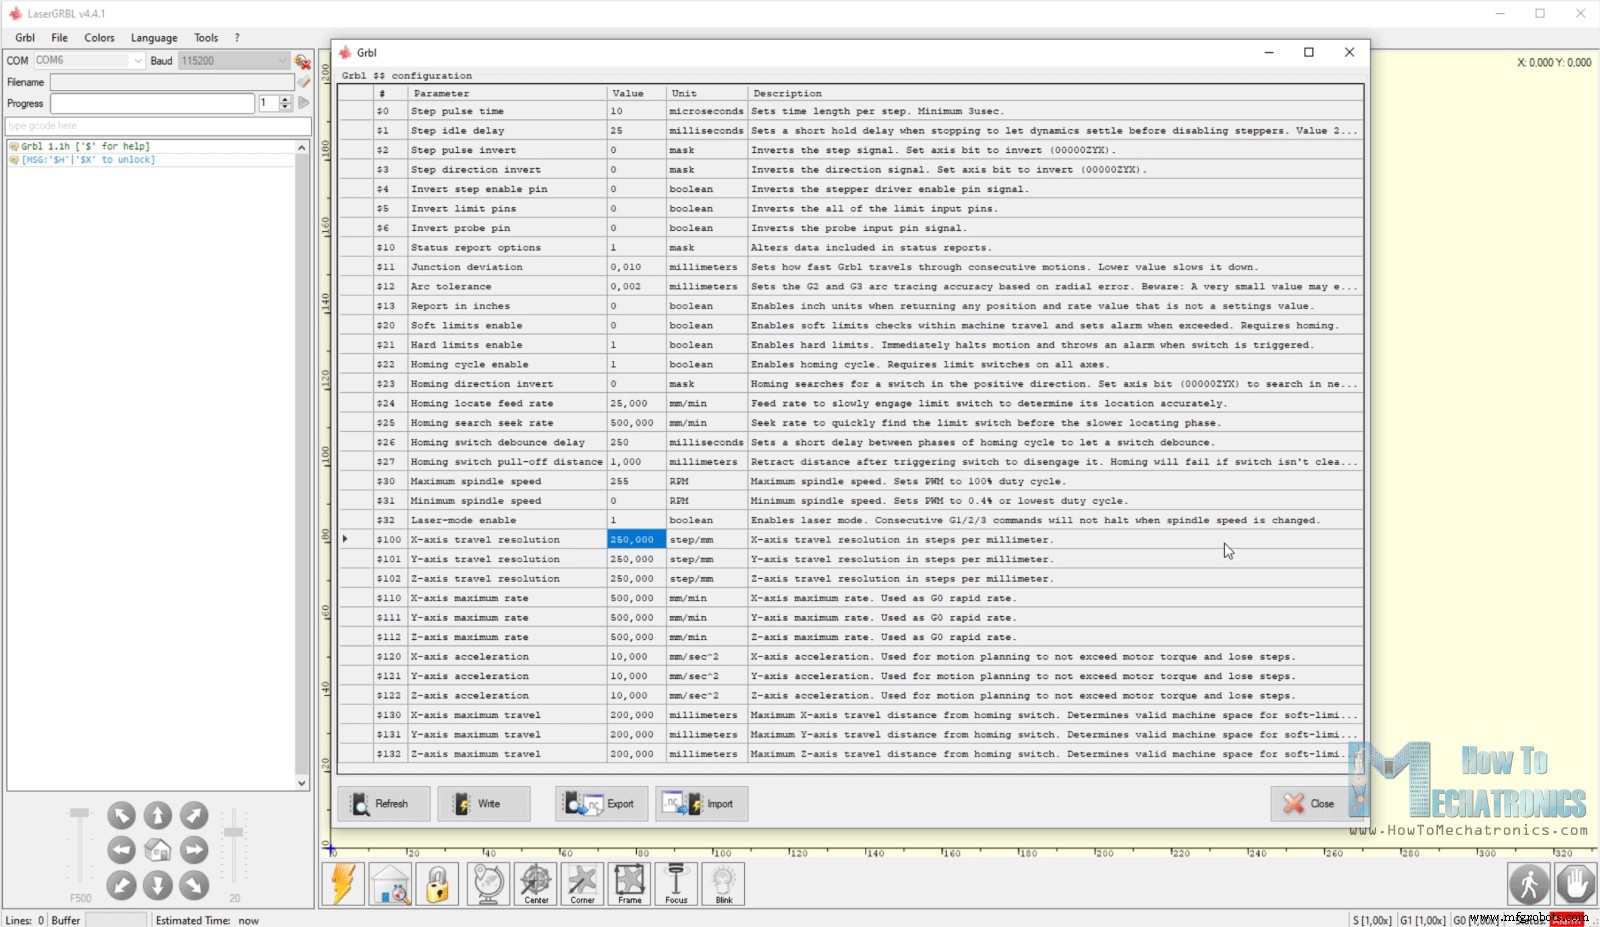
Jadi, setelah kita flashing Arduino kita dengan firmware GRBL, kita dapat menghubungkan mesin kita dengan pengontrol dan membuka jendela konfigurasi GRBL sehingga kita dapat menyesuaikan beberapa parameter sesuai dengan mesin kita.
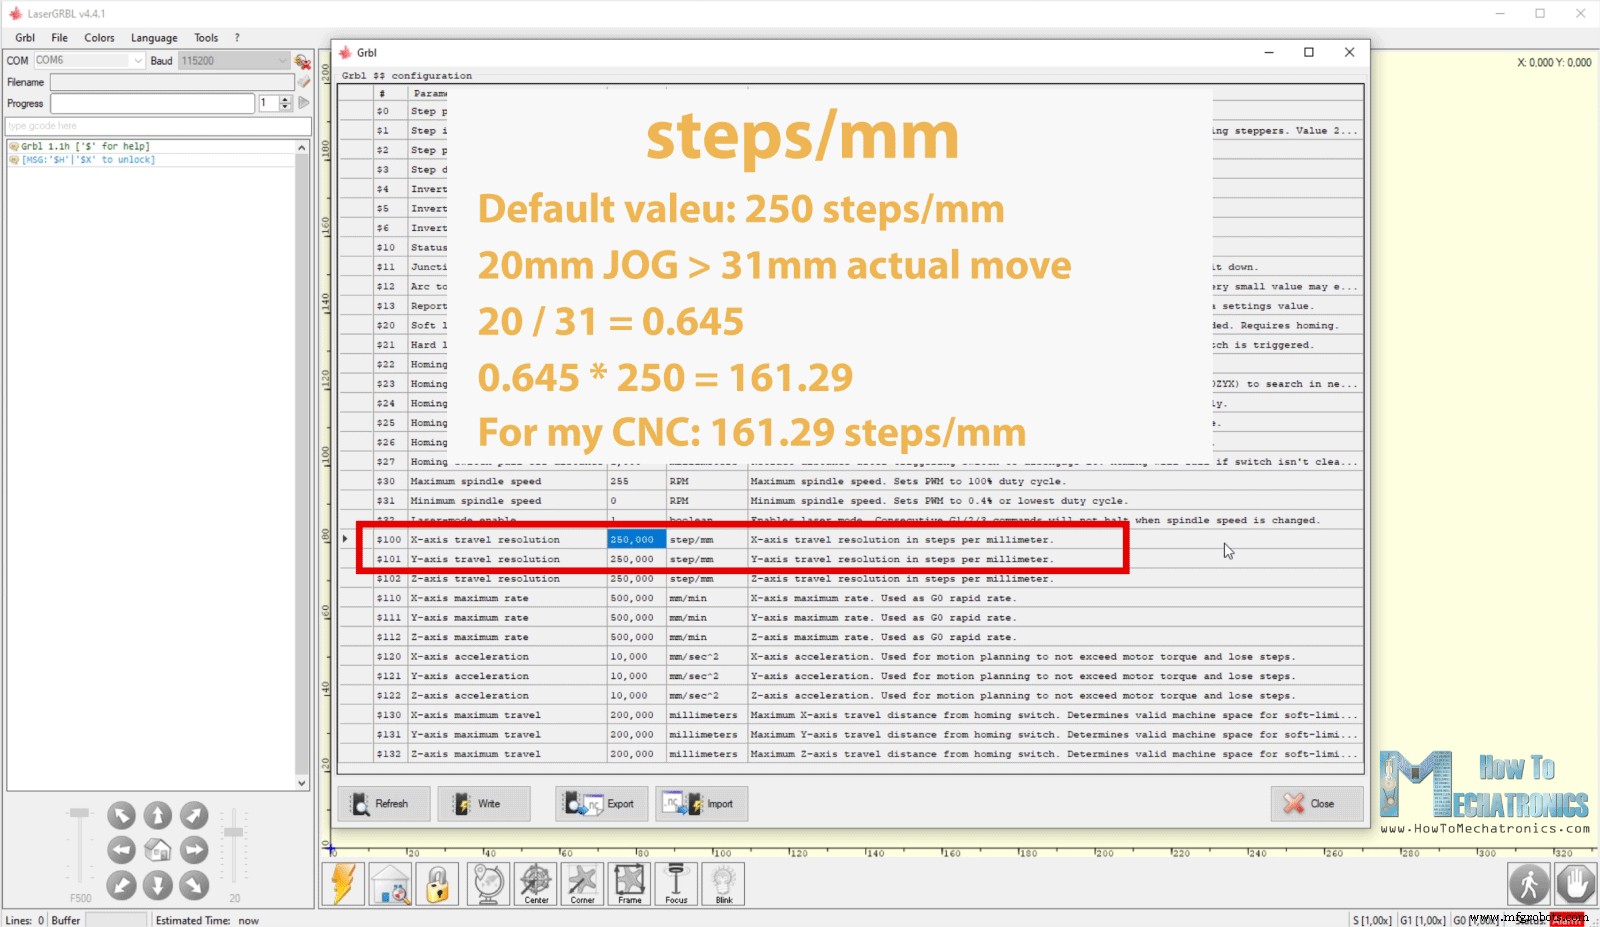
Hal pertama yang harus kita atur di sini adalah resolusi perjalanan atau nilai langkah/mm untuk sumbu X dan Y. Nilai ini menunjukkan berapa langkah yang harus diambil motor untuk Bergerak 1mm. Ini bergantung pada jenis motor stepper yang kita miliki, resolusi langkah yang dipilih dan transmisi gerakan, dalam hal ini sabuk dan roda gigi GT2.
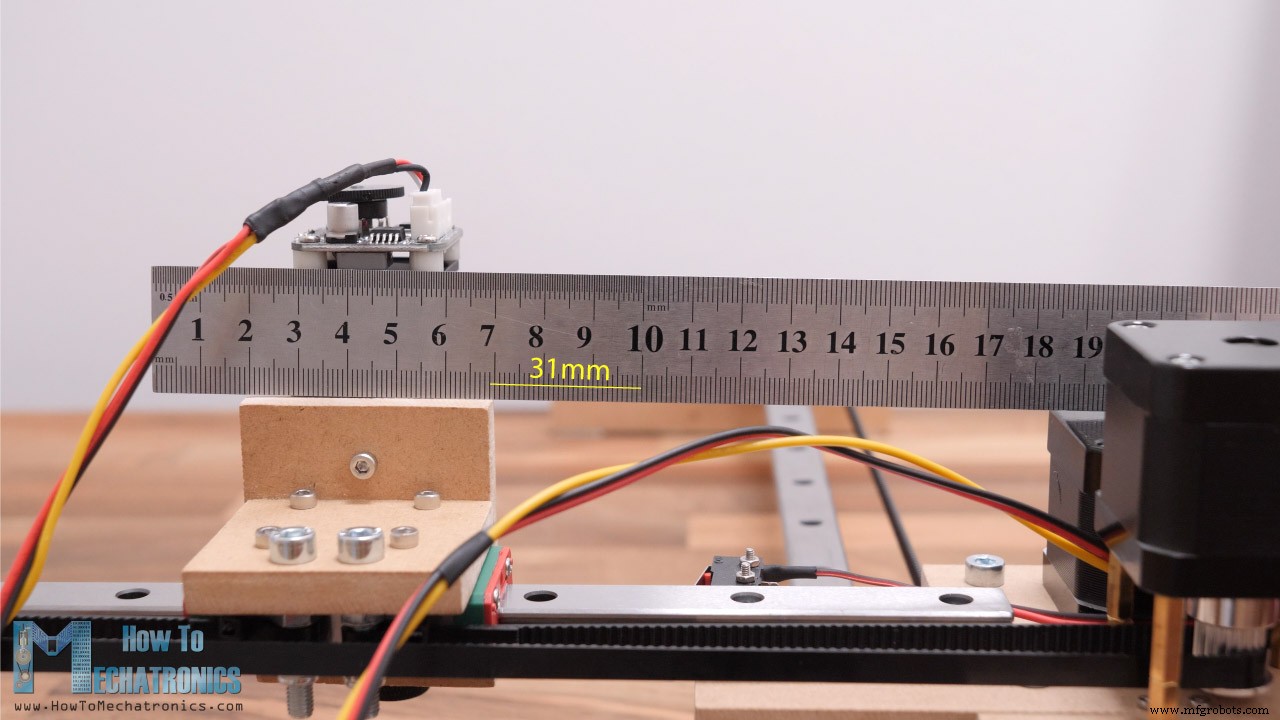
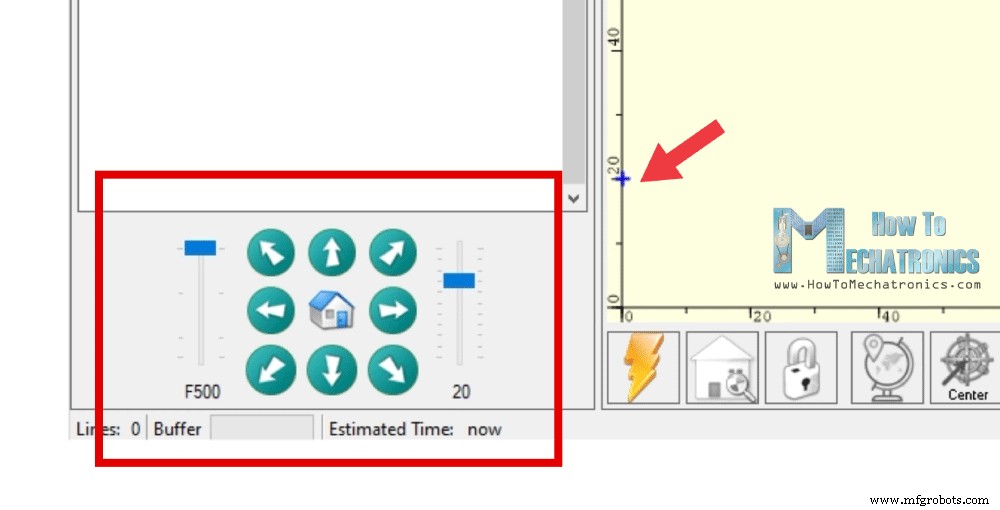
Berikut cara kita dapat menghitung nilai ini untuk mesin kita. Nilai default di sini biasanya 250 langkah/mm. Sekarang kita dapat Bergerak mesin menggunakan perintah JOG, misalnya 20mm, dan kita harus memperhatikan seberapa jauh mesin sebenarnya Bergerak.
Dalam kasus saya, untuk JOG 20mm pada sumbu Y, gerakan aktual adalah 31mm.
Jadi, 20/31 = 0.645, dan jika kita mengalikan nilai itu dengan 250, kita akan mendapatkan 161.29. Jadi, itulah nilai yang harus kita atur sebagai nilai langkah/mm untuk mesin kita.
Jika kita mencoba Bergerak mesin sekarang dengan nilai yang diperbarui, mesin harus Bergerak jarak yang tepat. Jika Anda tidak puas dengan hasilnya Anda masih dapat menyempurnakan nilai ini dengan menggambar persegi panjang dan mengukurnya. Saya akhirnya menggunakan nilai 160 langkah/mm.
Namun, ada parameter penting lainnya yang perlu disesuaikan juga. Misalnya, kita harus mengaktifkan Hard limits yang adalah limit switch aktual, Soft limits yang menentukan area kerja, atur arah Pemanasan yang menentukan di mana limit switch kita terletak pada mesin dan seterusnya.
Anda dapat mengunduh sekumpulan parameter saya sehingga Anda dapat hanya mengimpornya ke firmware Anda.
Menghasilkan G-code untuk Gravir Laser
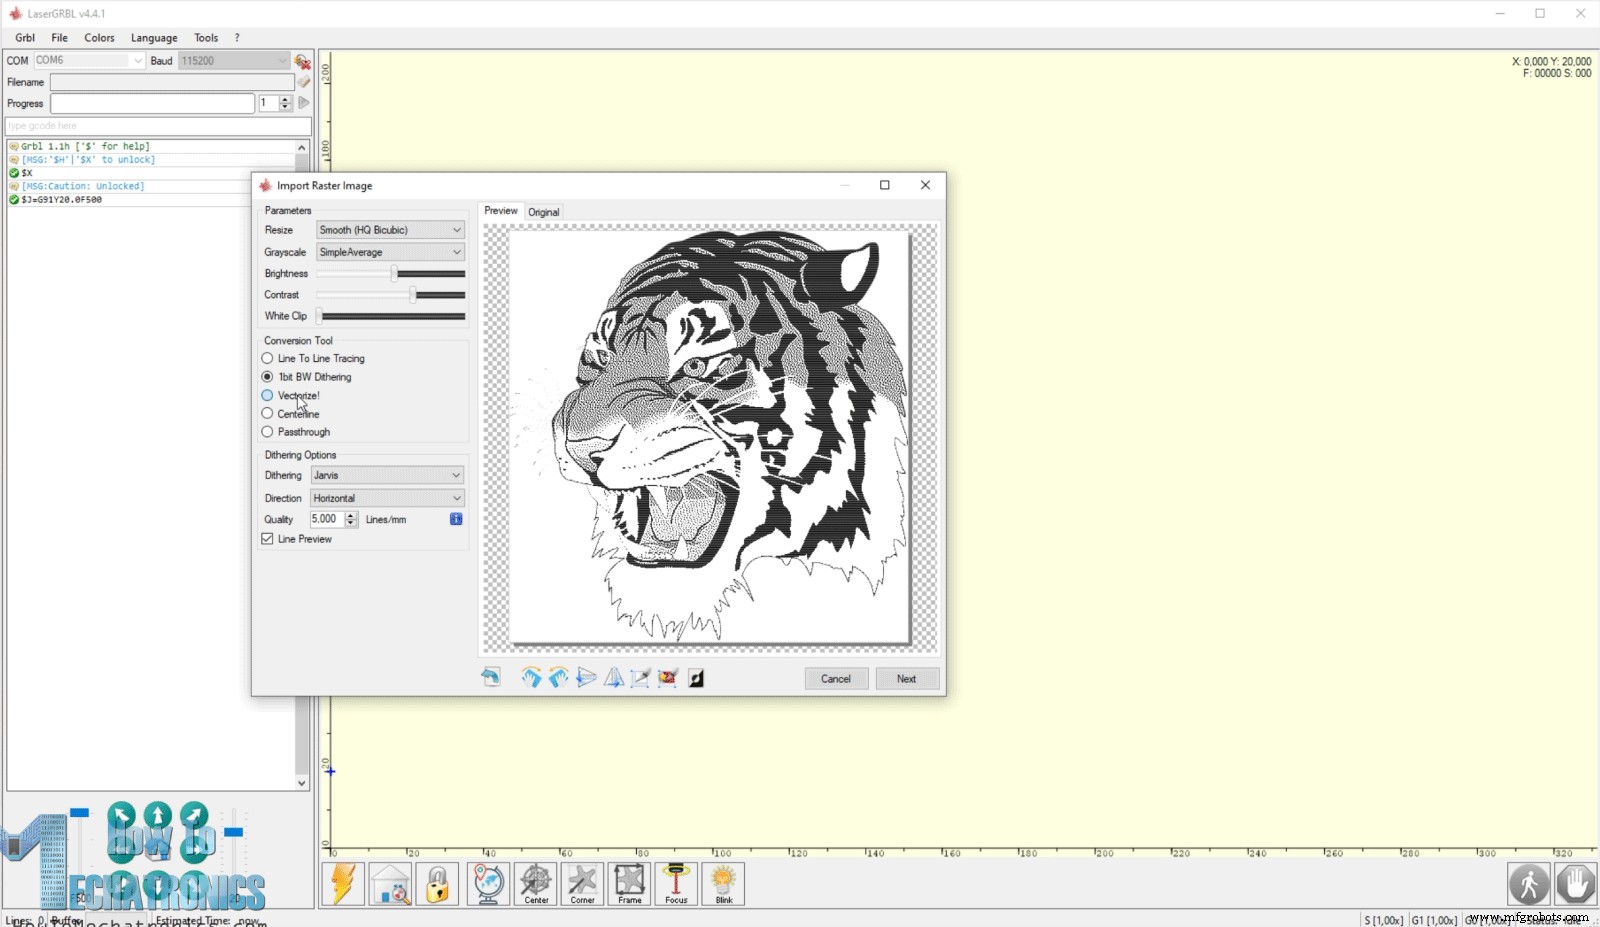
Hal besar lainnya tentang perangkat lunak ini adalah ia juga memiliki generator G-code bawaan. Ini berarti kita dapat memuat foto, klip arte, gambar pensil dan seterusnya, secara langsung ke perangkat lunak dan kita dapat menghasilkan G-code untuk gravir sesuai kebutuhan kita. Alat citra raster cukup serbaguna dengan banyak opsi untuk dipilih seperti, memilih pelacakan Baris ke Baris, Vektorisasi, Pencitraan 1bit BW Dithering dll.
Tentu saja, jika Anda ingin Anda juga dapat menghasilkan G-code dengan perangkat lunak lain, seperti misalnya Inkscape dan plugin-nya Inkscape-Lasertools untuk menghasilkan G-code dan memuatnya di sini. Saya sudah menjelaskan cara menggunakan metode ini untuk menghasilkan G-code dalam video saya sebelumnya, untuk gravir laser Robot SCARA, jadi untuk lebih banyak detail Anda dapat memeriksa video tersebut.
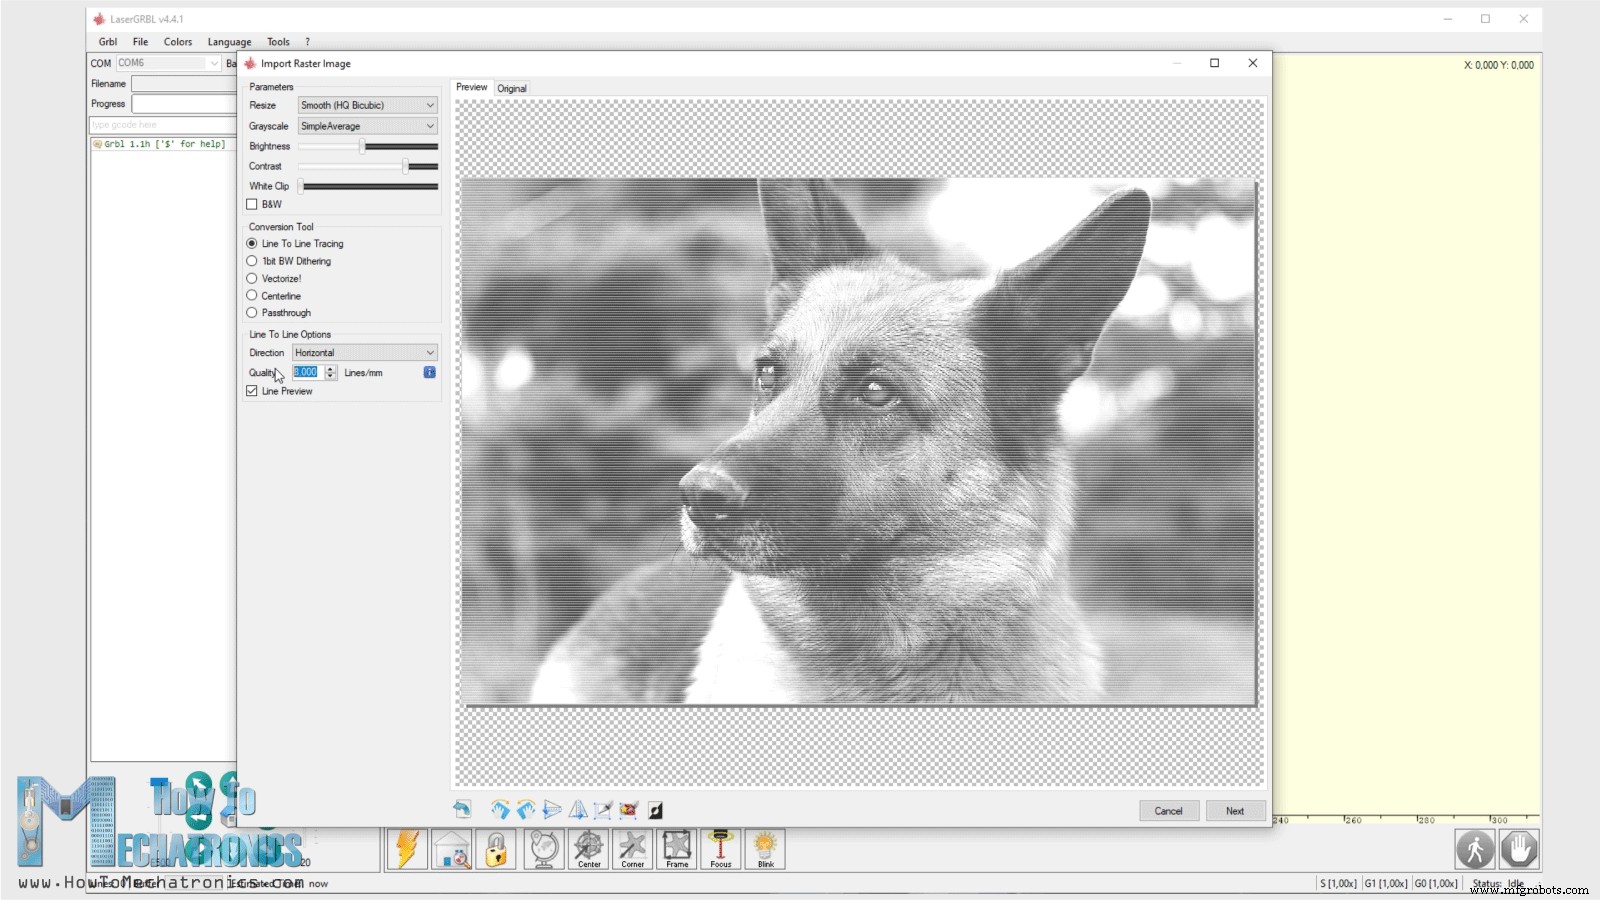
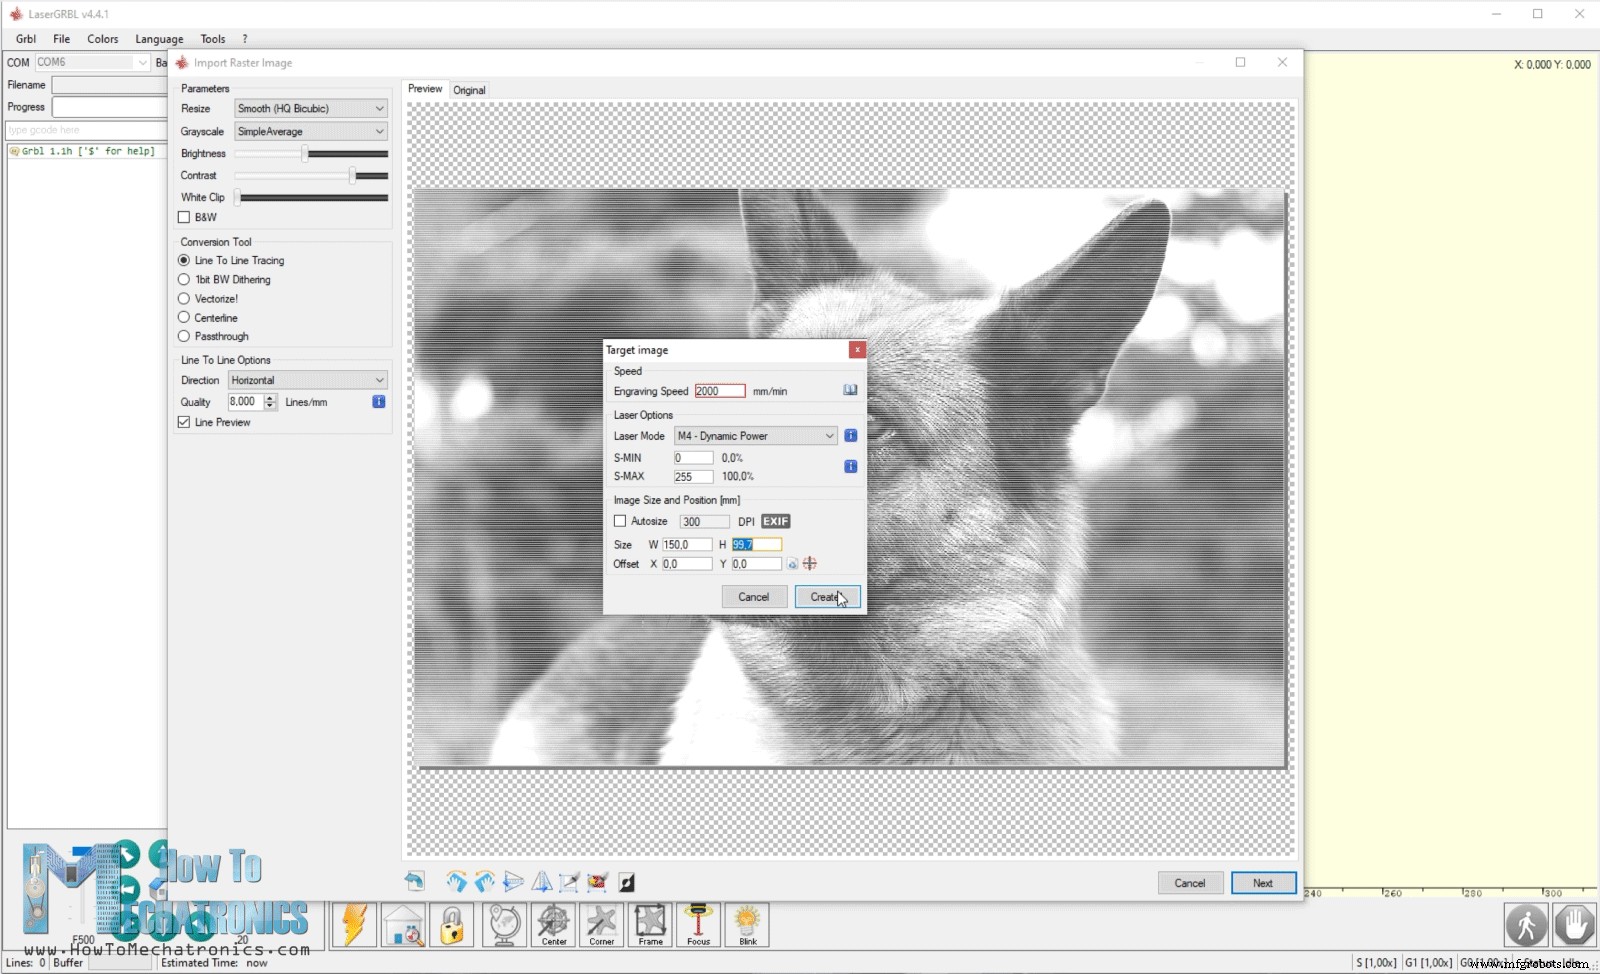
Sekarang saya akan menunjukkan kepada Anda bagaimana Anda dapat menghasilkan G-code untuk gravir laser dari foto menggunakan LaserGRBL. Di sini saya memiliki foto seekor anjing, yang akan saya buka dengan perangkat lunak.
Menggunakan opsi Brightness and Contrast kita dapat menyesuaikan citra sesuai keinginan. Kita dapat memilih jenis konversi foto, misalnya, pelacakan Baris ke Baris, pencitraan 1 bit BW atau format vektor. Saya akan menggunakan pelacakan Baris ke Baris untuk foto ini dan di sini kita juga dapat memilih arah garis dan kualitas gravir yang ditentukan oleh berapa banyak garis per mm yang akan ada.
Selanjutnya, kita dapat memilih Kecepatan Gravir, mengatur nilai PWM minimum dan maksimum untuk daya laser, dan mengatur ukuran gravir.
Dan itulah, perangkat lunak akan menghasilkan G-code untuk gravir ini. Sebelum kita memulainya, kita dapat menggunakan tombol Frame untuk menggaris atau menunjukkan di mana gravir akan berlangsung, sehingga kita dapat menyesuaikan benda kerja kita sesuai kebutuhan.
Perhatikan bahwa kita harus menggunakan kacamak keselamatan laser yang akan melindungi mata kita dari cahaya ultraviolet laser, karena sangat berbahaya.
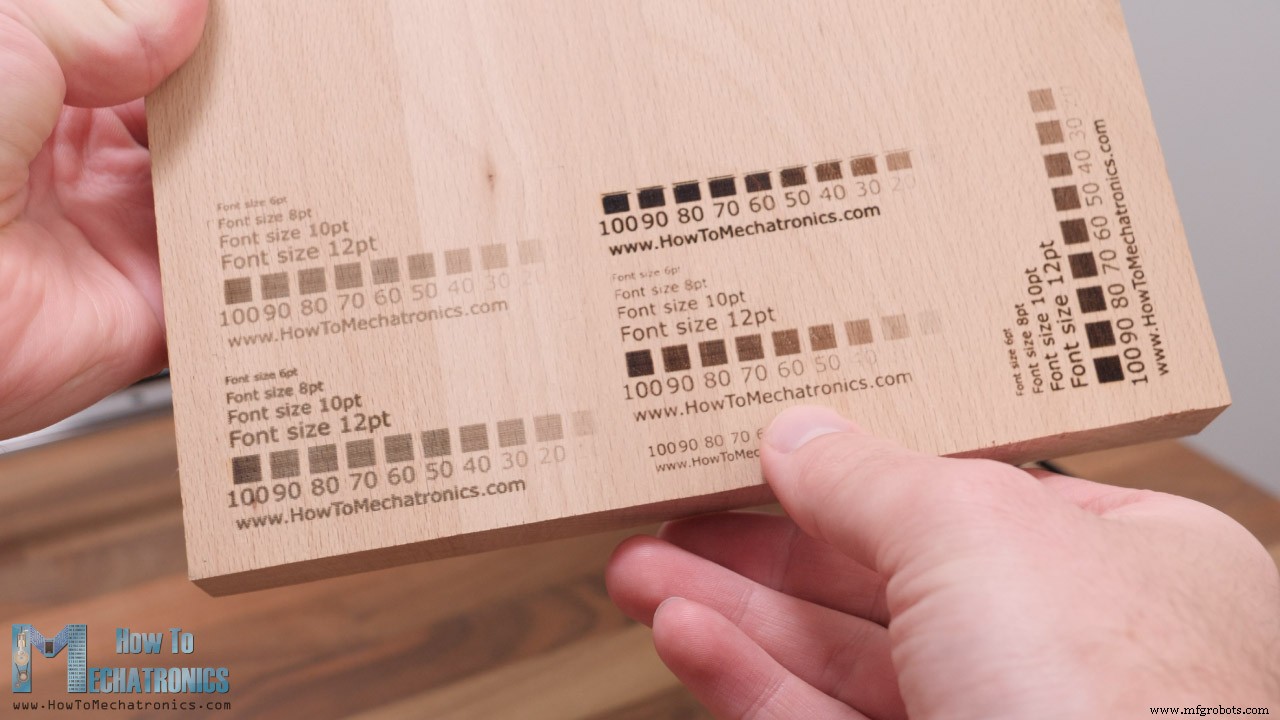
Jika kita telah mengkalibrasi mesin kita dengan benar, kita dapat mendapatk gravir yang cukup baik. Untuk mengkalibrasi kita dapat menggunakan citra ini yang saya buat yang memiliki persegi panjang dari transparansi 100% hingga 10%.
Menurut hasilnya sesuaikan kecepatan gravir dan nilai PWM untuk daya laser.
Di sini Anda dapat mengunduh citra kalibrasi:
Jadi, itulah tutorial ini. Saya harap Anda menikmatinya dan mempelajari sesuatu yang baru. Jika Anda memiliki pertanyaan silakan tanyakan di bagian komentar di bawah dan jangan lupa untuk memeriksa beberapa proyek Arduino lainnya saya.