Membuat Mesin Plotter Pena CNC Sendiri dengan Pemutar Alat Otomatis – Tutorial Mesin Gambar DIY
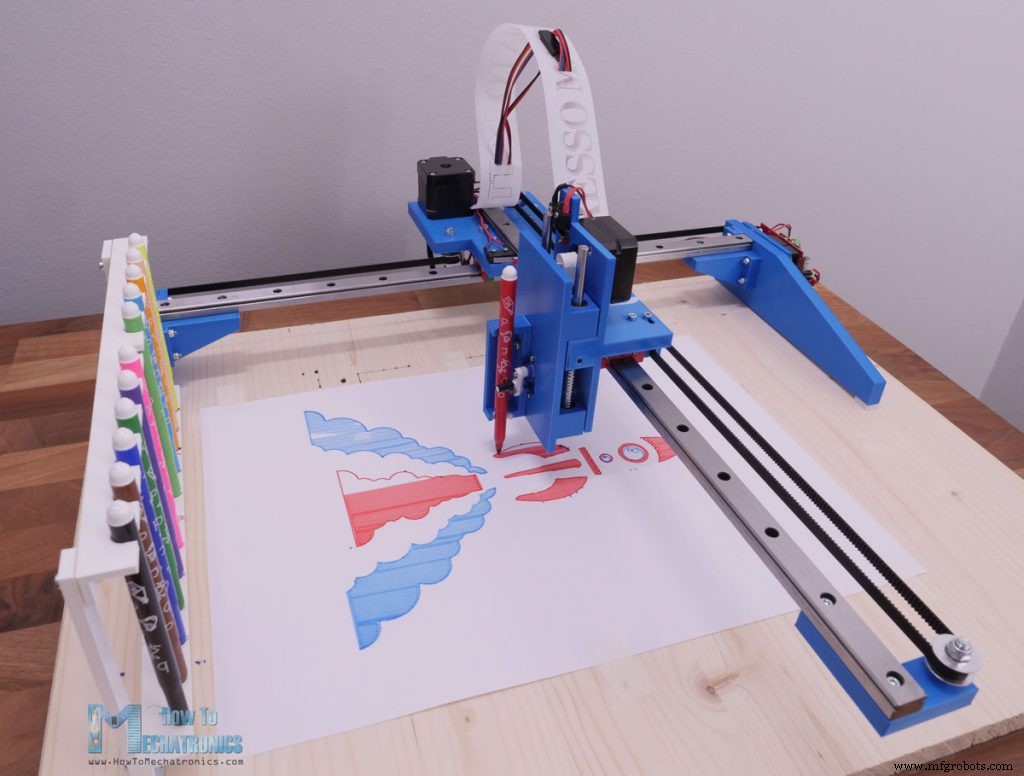
Dalam tutorial ini saya akan menunjukkan bagaimana saya membuat mesin plotter pena CNC atau mesin gambar tetapi dengan satu fitur keren dan itu adalah pemutar alat otomatis. Dengan kata lain, mesin akan dapat secara otomatis mengubah warna dan jadi kita dapat menggambar hal-hal yang sangat keren dengan mesin ini.
Anda dapat menonton video berikut atau membaca tutorial tertulis di bawah ini.
Ringkasan
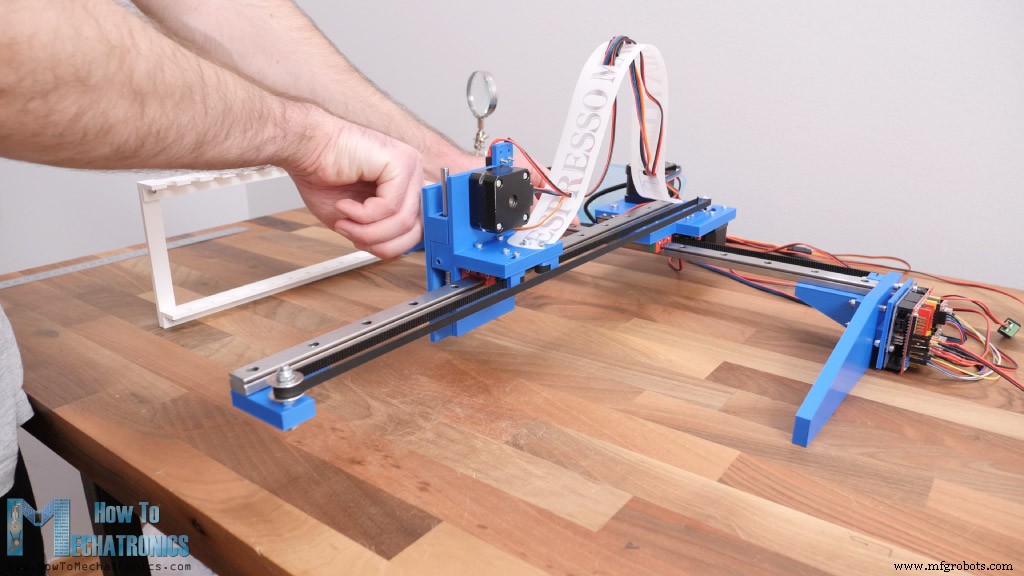
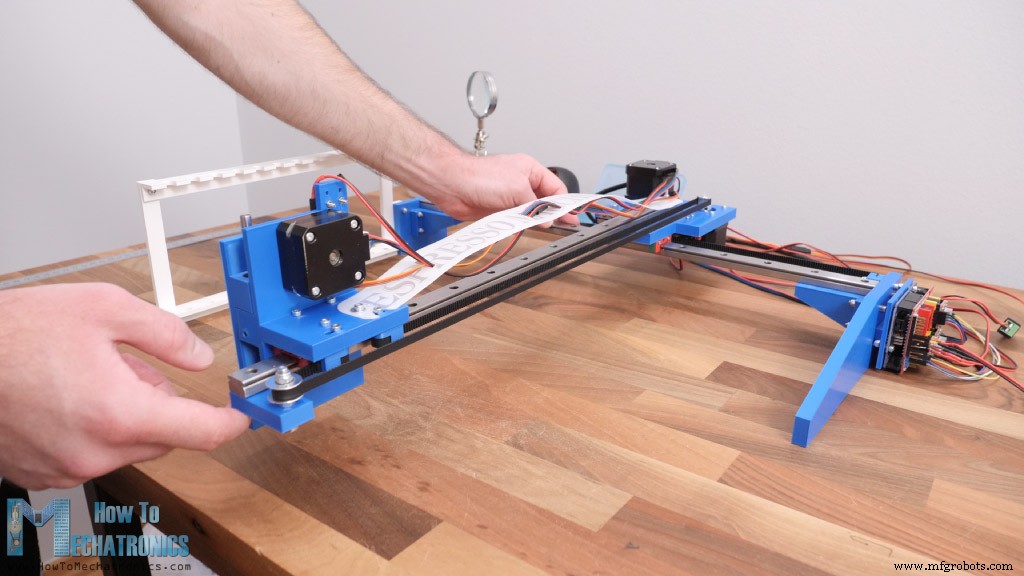
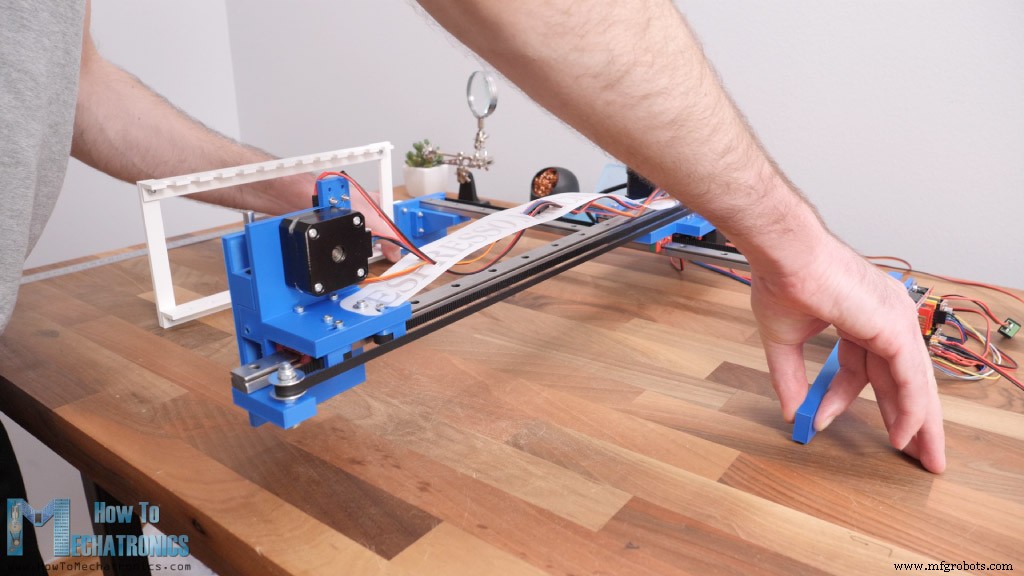
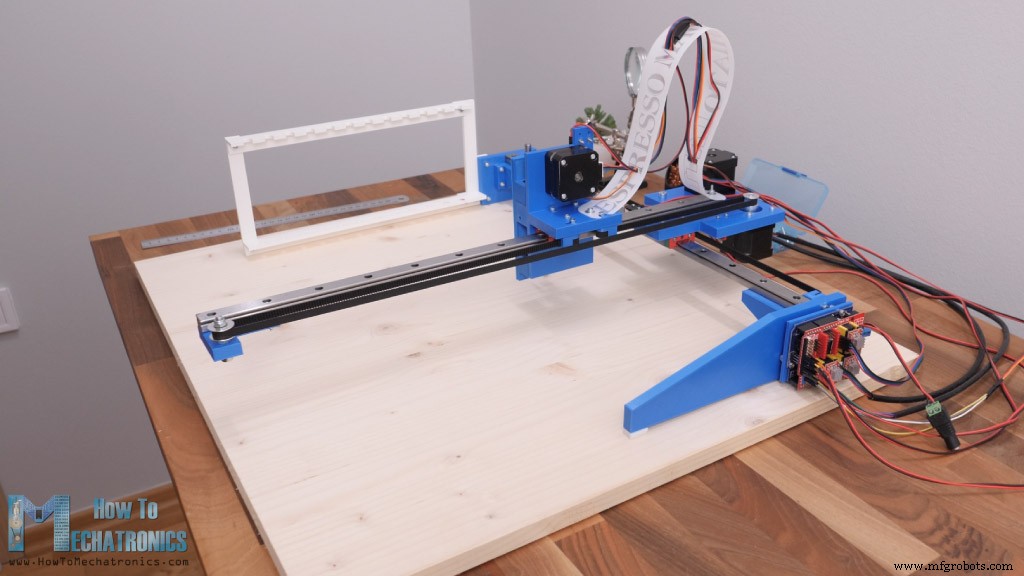
Konstruksi mesin ini didasarkan pada mesin CNC Laser Engraver DIY saya dari video sebelumnya di mana tujuannya adalah untuk membuat mesin CNC yang paling sederhana dengan jumlah komponen minimum yang mungkin. Ini menggunakan 3 motor stepper NEMA 17 untuk gerakan sumbu X, Y dan Z, dan sebuah servo kecil untuk gripper. Otak dari mesin plotter pena CNC ini adalah papan Arduino UNO dalam kombinasi dengan CNC shield dan tiga driver stepper A4988.
Area kerja cukup besar, 360x280mm, dan tingkat detail yang dapat dihasilkan oleh plotter pena ini menurut saya cukup mengesankan juga. Saya sebenarnya terkejut seberapa bagus dan presisi gambar yang dihasilkan, terutama yang di mana saya menggunakan pena gel 0,6mm.
Namun, sekarang saya akan menjelaskan segala sesuatu yang perlu Anda ketahui tentang membuat mesin gambar seperti ini, termasuk cara mendesainnya, menghubungkan elektronik, firmware dan perangkat lunak yang harus digunakan dan cara membuat G-code untuknya.
Model 3D Plotter Pena CNC DIY
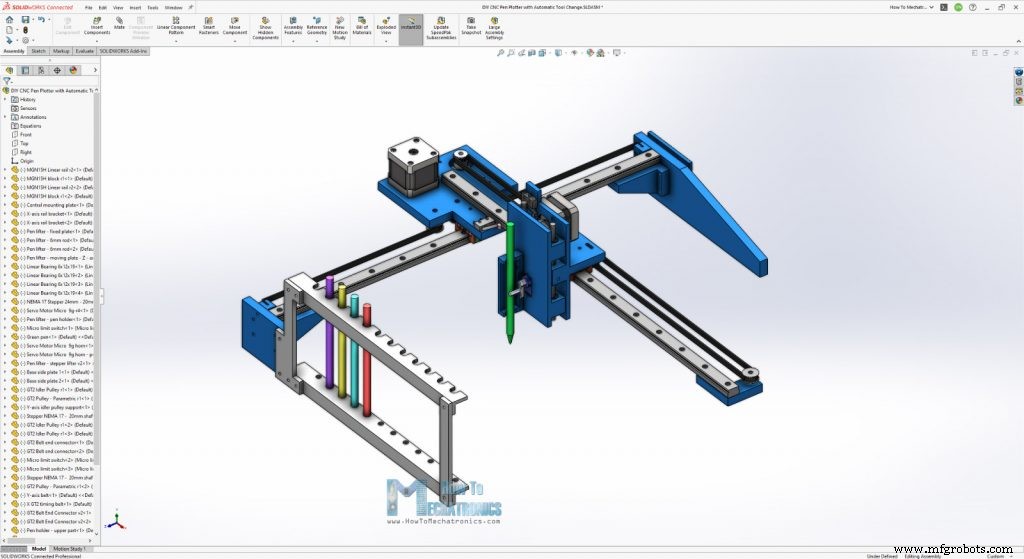
Untuk memulai, mari kita lihat desain mesin CNC ini. Seperti yang sudah saya sebutkan, mesin ini didasarkan pada desain mesin CNC laser engraver sebelumnya saya di mana tujuannya adalah untuk membuat CNC yang sangat sederhana dengan jumlah komponen minimum yang mungkin.
Dua komponen utama adalah rel linear MGN15H, bersama dengan blok geser yang sesuai. Gerakan untuk sumbu X dan Y disediakan melalui dua sabuk GT2 dan beberapa roda gigi GT2. Sementara itu untuk sumbu Z, kita memiliki gerakan gerak mundur sederhana di mana bagian yang bergerak meluncur ke atas dan ke bawah pada dua batang linear 6mm dan lagernya yang sesuai. Servo hobi kecil digunakan untuk memegang pena.
Prosedur homing sangat penting untuk plotter pena ini karena pemegang pena memiliki posisi tetap tertentu, jadi mesin harus memiliki titik awal. Oleh karena itu, kita harus memiliki tombol limit untuk setiap sumbu.
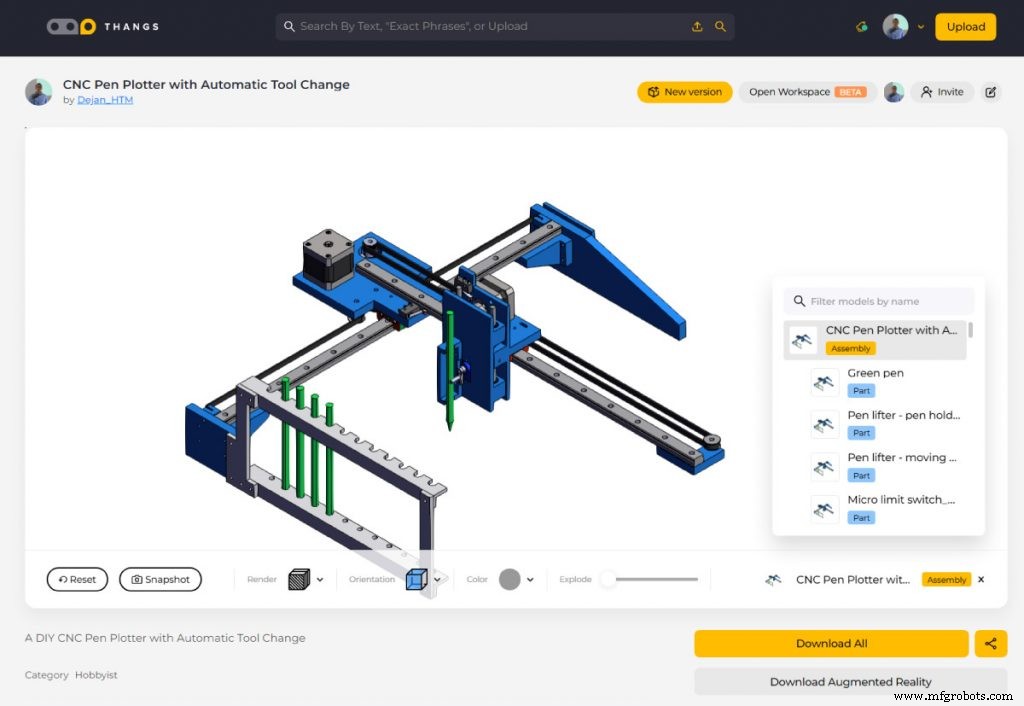
Anda dapat menemukan dan mengunduh model 3D ini, serta menjelajahi di browser Anda di Thangs:
Unduh model rangkaian 3D di Thangs.
Terima kasih Thangs telah mendukung tutorial ini.
Sementara itu untuk file STL yang digunakan untuk mencetak bagian secara 3D, Anda dapat mengunduhnya di sini:
Menginstalasi Mesin
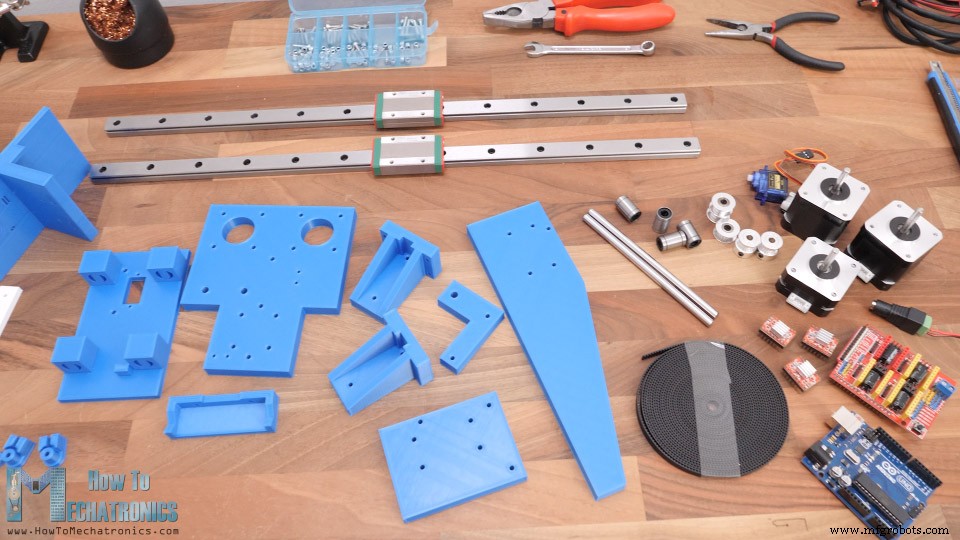
Berikut adalah semua komponen yang diperlukan untuk menginstalasi plotter pena.
Berikut adalah daftar komponen yang diperlukan untuk menginstalasi mesin CNC DIY ini. Daftar komponen elektronik dapat ditemukan di bawah di bagian diagram rangkaian artikel.
Rel Linear MGN15H ………………………… Amazon / Banggood / AliExpress
Batang Linear 6mm ……………………………….. /
Lager Linear 6mm …………………………. / AliExpress
Motor Stepper – NEMA 17 …………….… Amazon / Banggood / AliExpress
Sabuk GT2 + Roda Gigi……………….…… Amazon / Banggood / AliExpress
Roda Gigi Idler GT2 ………………………….….… Amazon / Banggood / AliExpress
Set Baut dan Dadu ……………………….…… Amazon / Banggood / AliExpress atau dari toko bangunan lokal + Baut Kepala Datar 3x16mm
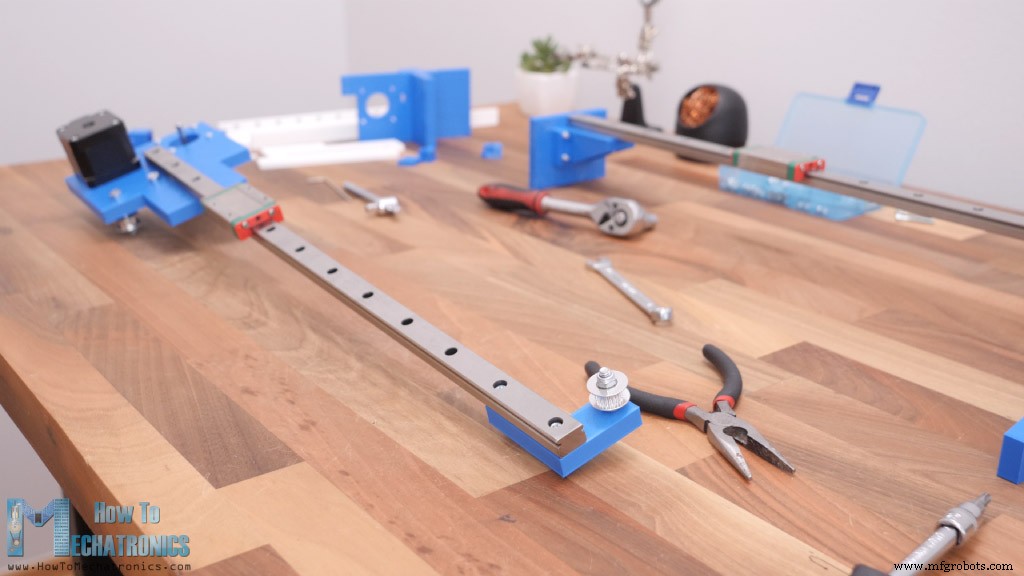
Baiklah, jadi sekarang kita dapat memulai penginstalan mesin. Saya memulai dengan mengamankan plat dasar dan braket untuk rel linear dengan bantuan beberapa baut M3. Semua baut untuk menginstalasi mesin ini sebenarnya adalah M3 dengan berbagai panjang kecuali beberapa baut M5 yang diperlukan untuk roda gigi GT2.
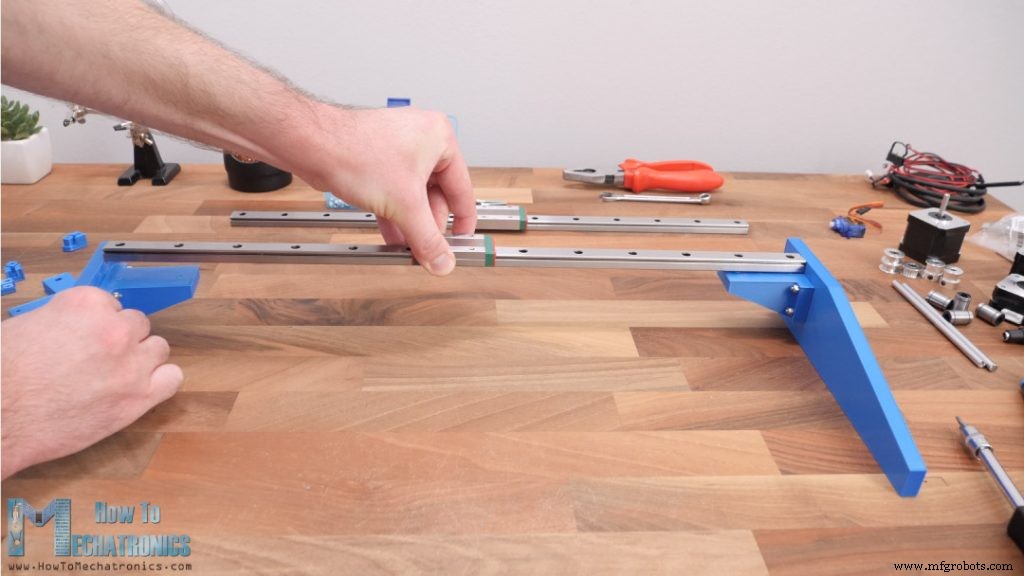
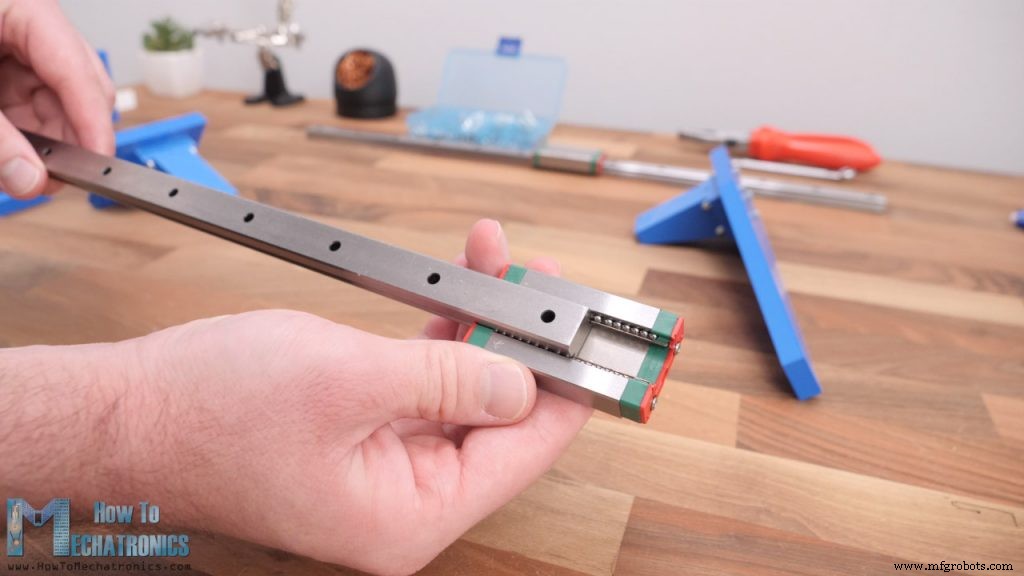
Setelah kedua sisi siap, kita dapat mengamankan rel linear sumbu X ke keduanya dengan dua baut di setiap sisi. Rel MGN15H ini memberikan gerakan yang sangat halus dan bebas main, karena blok gesernya memiliki bola atau roller di dalamnya.
Namun, sebelum memasangnya, ide bagus untuk membersihkan dan mengolesinya dengan baik agar berfungsi dengan baik.
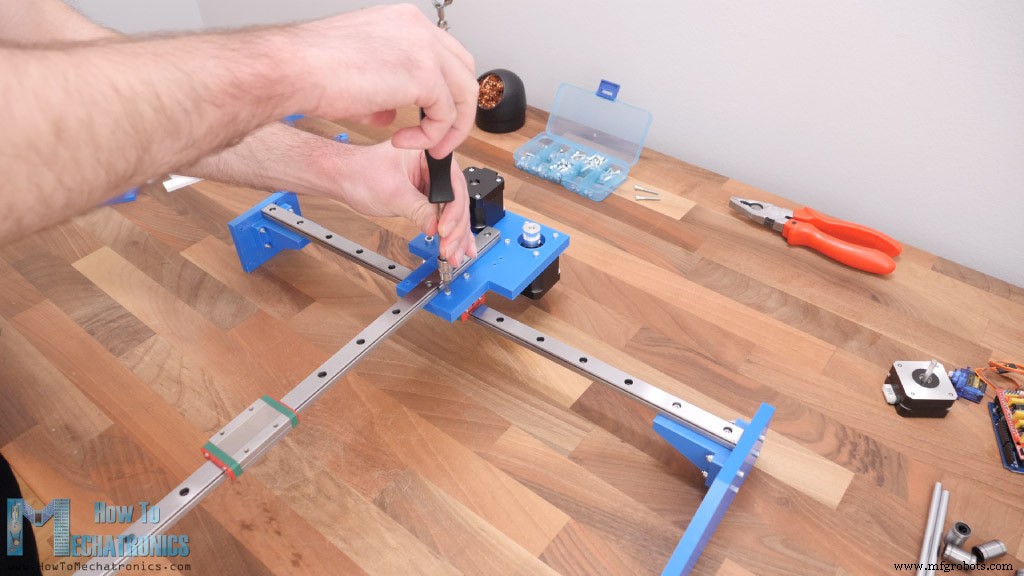
Selanjutnya, rel sumbu Y harus diletakkan di atas blok geser sumbu X dan untuk mengamankan mereka bersama kita akan menggunakan plat pemasang pusat. Pertama, kita dapat memasang rel sumbu Y ke plat pusat menggunakan tiga baut.
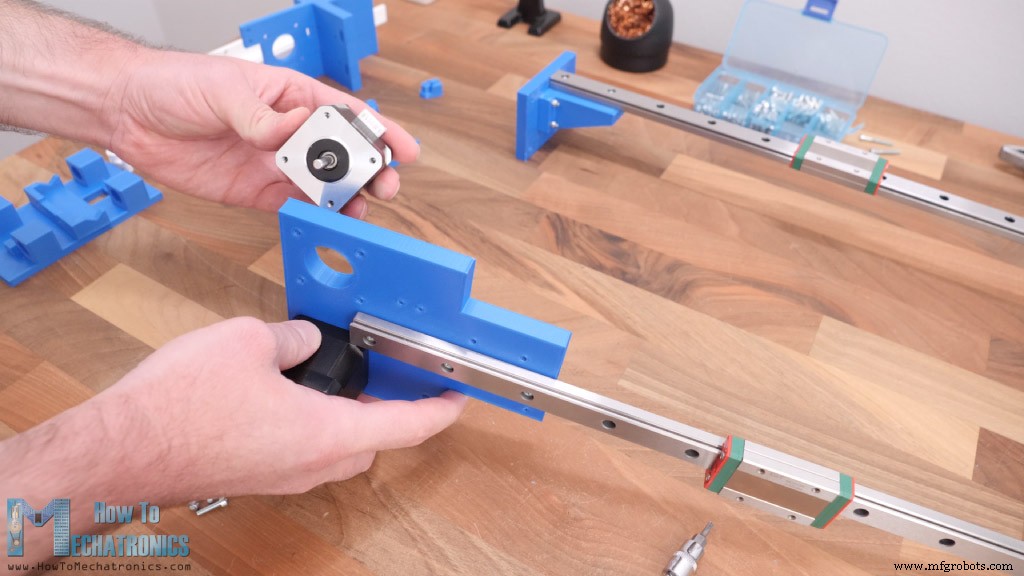
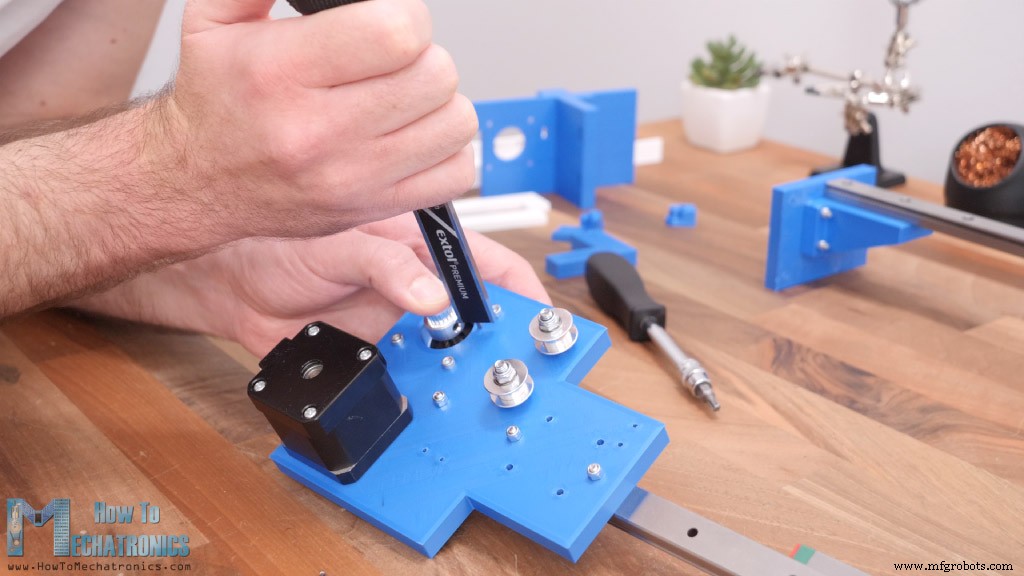
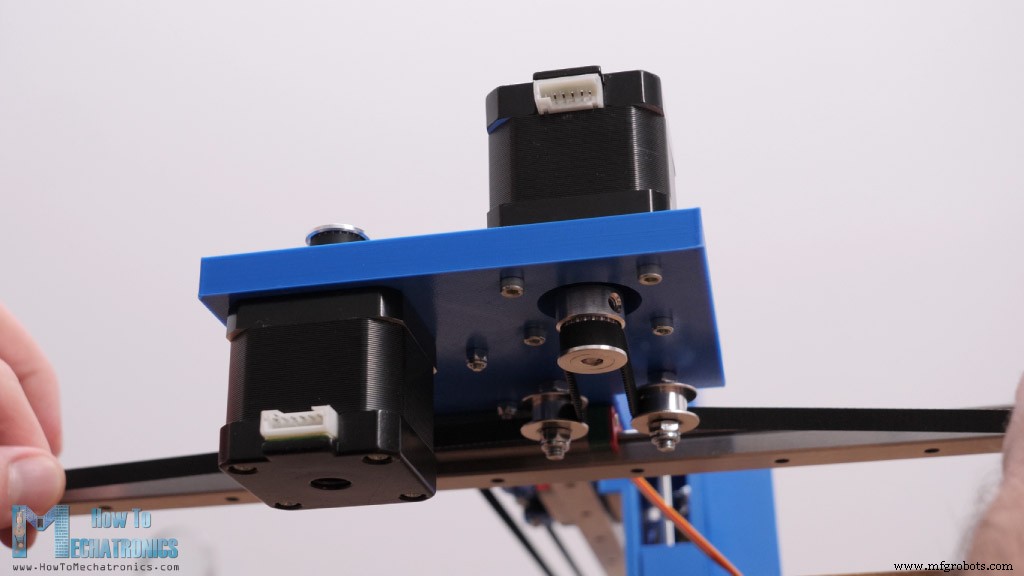
Kemudian kita dapat memasang dua motor stepper NEMA 17. Satu di sisi atas dan yang lain di sisi bawah plat. Seperti yang saya sebutkan sebelumnya, kita perlu beberapa baut dan dadu M5 untuk memasang roda gigi GT2 di tempat. Dua roda gigi di sini sebenarnya adalah roda gigi idler yang digunakan untuk memberikan grip pada sabuk GT2 sumbu X dan roda gigi bergerigi yang berada di motor stepper.
Sementara memasang roda gigi ini, kita harus mengukur dan menyesuaikannya sesuai dengan roda gigi idler. Sementara itu untuk sumbu Y, kita hanya perlu satu roda gigi idler yang berada di sisi lain rel, karena sabuk untuk sumbu ini akan dipasang dalam lingkaran.
Oke, selanjutnya adalah penggabungan atau menghubungkan kedua sumbu bersama. Kita cukup melakukannya dengan mengamankan plat pusat ke blok geser sumbu X menggunakan empat baut M3. Dengan ini mesin sudah mendapatkan bentuk utamanya dan sekarang blok geser sumbu Y dapat mencapai setiap posisi di area kerja.
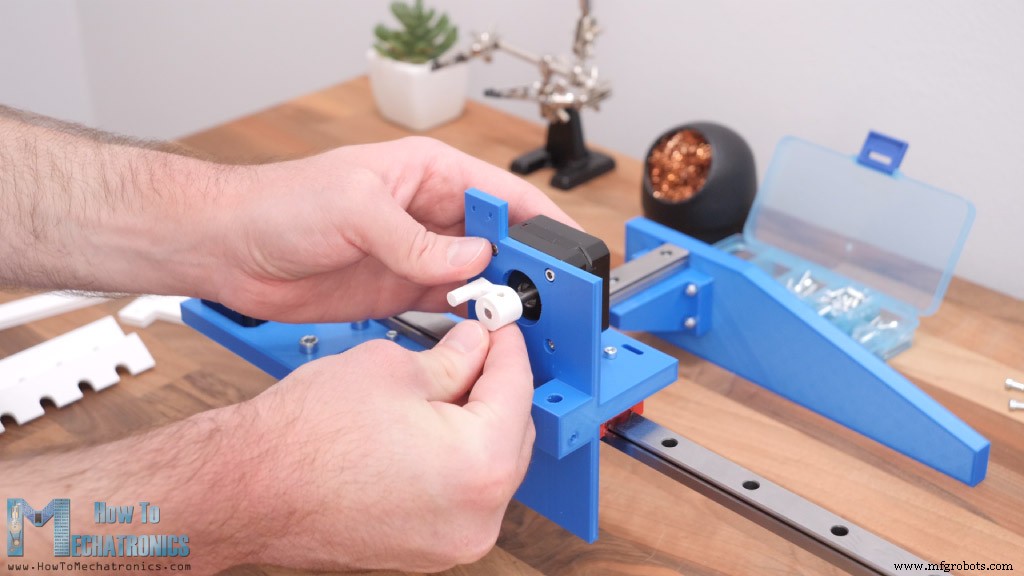
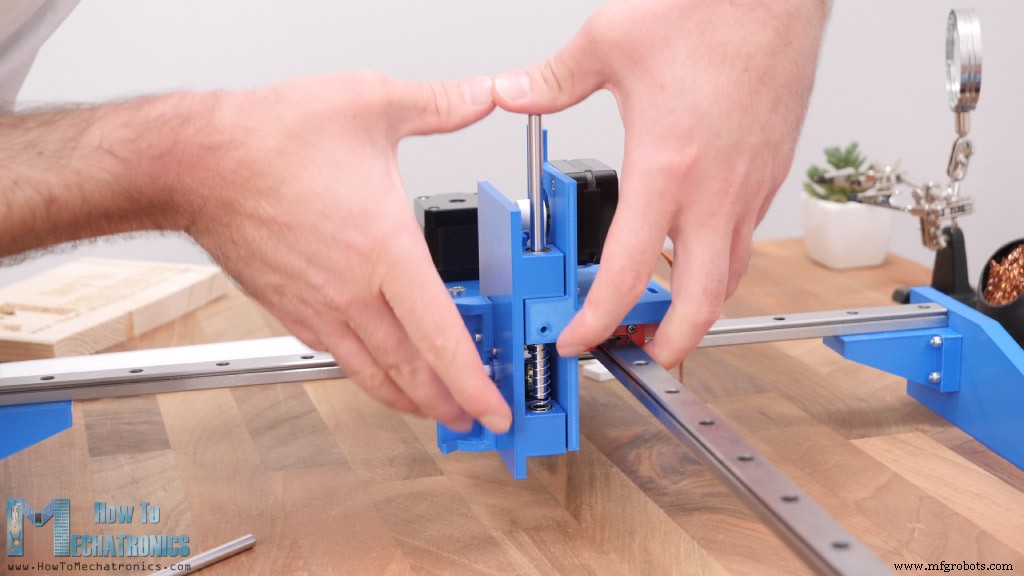
Kita dapat melanjutkan sekarang dengan menginstalasi mekanisme pemegang pena. Mekanisme ini terdiri dari dua bagian, satu tetap yang diambil dengan baut ke blok geser sumbu Y, dan yang lain yang akan meluncur ke atas dan ke bawah. Setelah bagian tetap diamankan, kita dapat memasang motor stepper sumbu Z di atasnya. Motor stepper ini juga adalah NEMA 17 tetapi lebih pendek, 23mm alih-alih 40mm, untuk mengurangi beban.
Kemudian kita dapat memasang pemegang yang cukup dilekatkan pada shaft motor stepper. Baut grub yang saya miliki agak panjang untuk itu, jadi saya memasang pemegang ke shaft tanpa baut, tetapi lubangnya memiliki bentuk seperti shaft jadi gerakan akan ditransfer dengan baik. Saya sebenarnya memodifikasi bagian ini sedikit, tidak masalah Anda akan mendapatkan versi terbaru dari file unduhan.
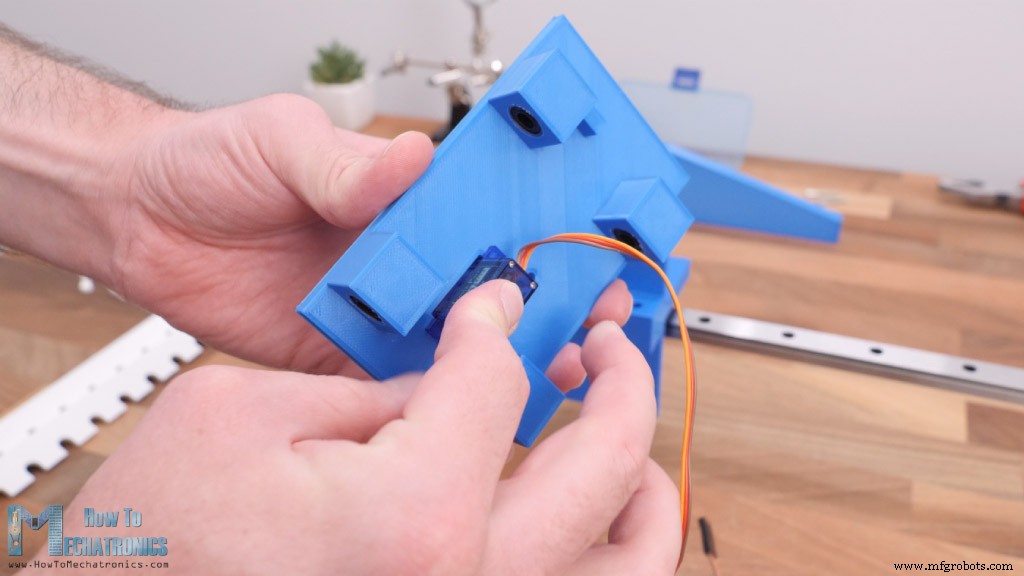
Selanjutnya, saya memasukkan empat lager linear ke dalam bagian geser dan mengamankan servo mikro di tempat. Kemudian saya juga mengamankan bagian pemegang pena di samping servo.
Untuk menghubungkan bagian tetap dan bagian geser bersama, pertama kita perlu melewatkan kabel servo melalui lubang di bagian tetap dan kemudian memasukkan batang 6mm dari atas, melalui lager dan lubang bagian tetap. Saat memasang batang ini, kita juga harus memasukkan pegas di antara bagian tetap dan bagian geser dengan cara itu mendorong bagian geser ke bawah.
Ini akan membantu pena untuk memiliki kontak yang lebih baik dengan permukaan kerja. Di sisi bawah bagian tetap, ada pembukaan di mana kita dapat memasukkan dadu M3 dan menggunakannya untuk mengamankan batang 6mm di tempat.
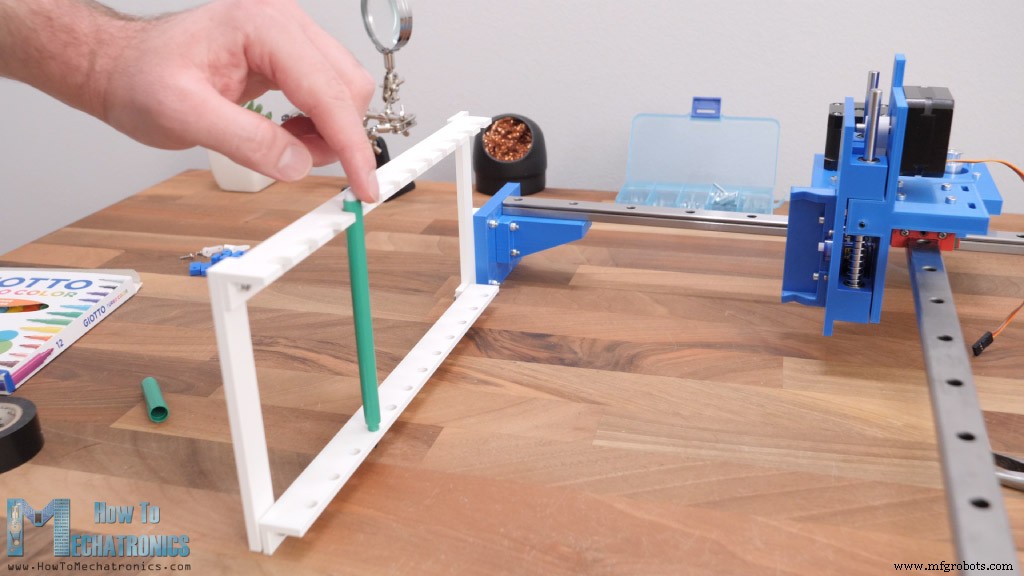
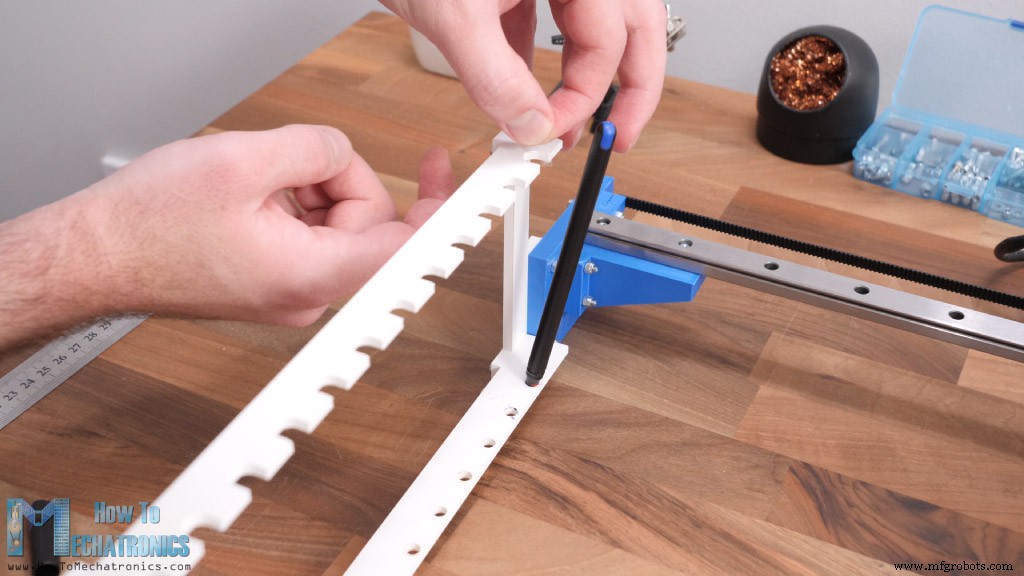
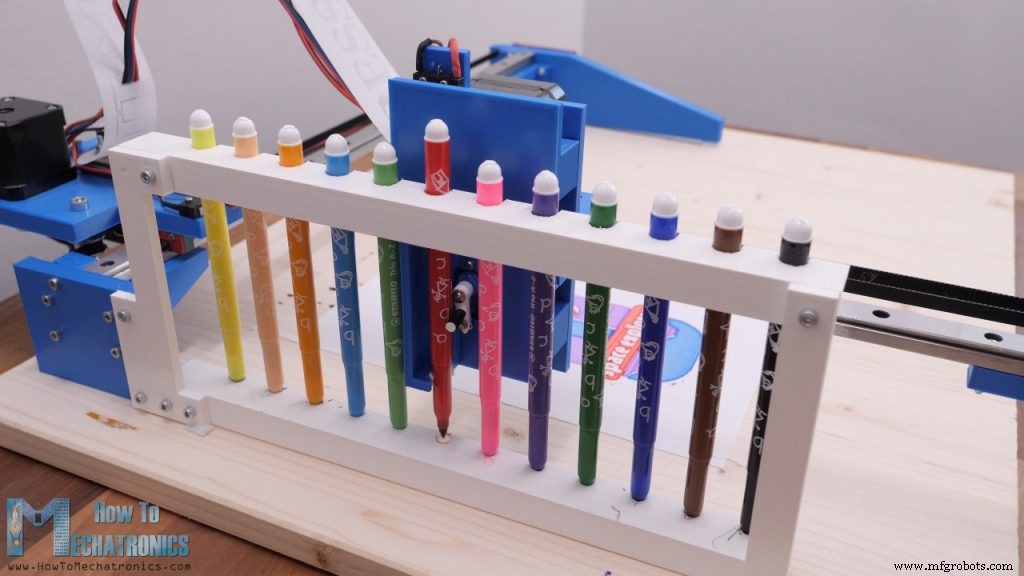
Selanjutnya, kita dapat menginstalasi unit pemegang pena yang berada di satu sisi mesin. Ini terdiri dari bagian atas dan bawah dengan pembukaan untuk menampung hingga 12 pena.
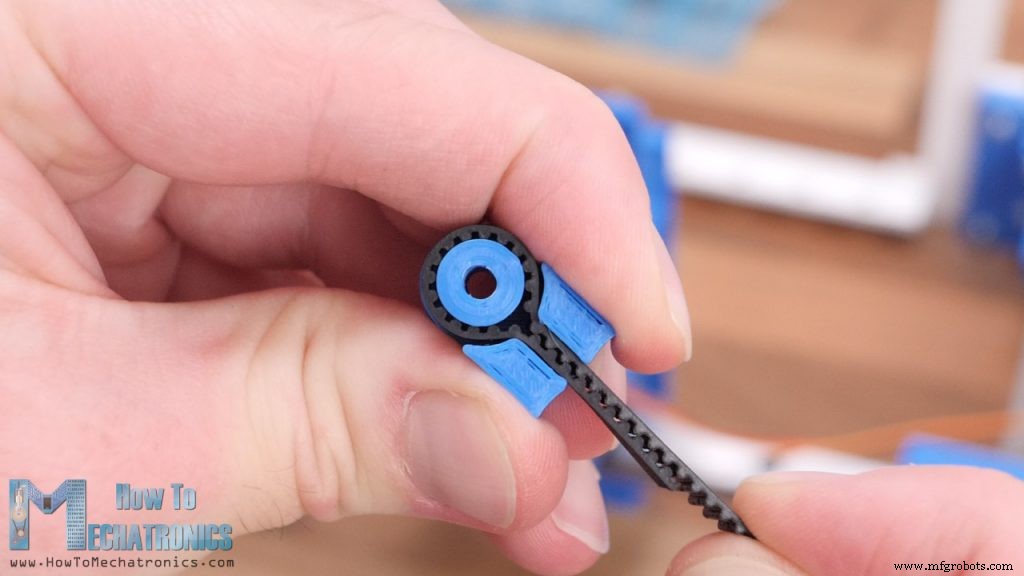
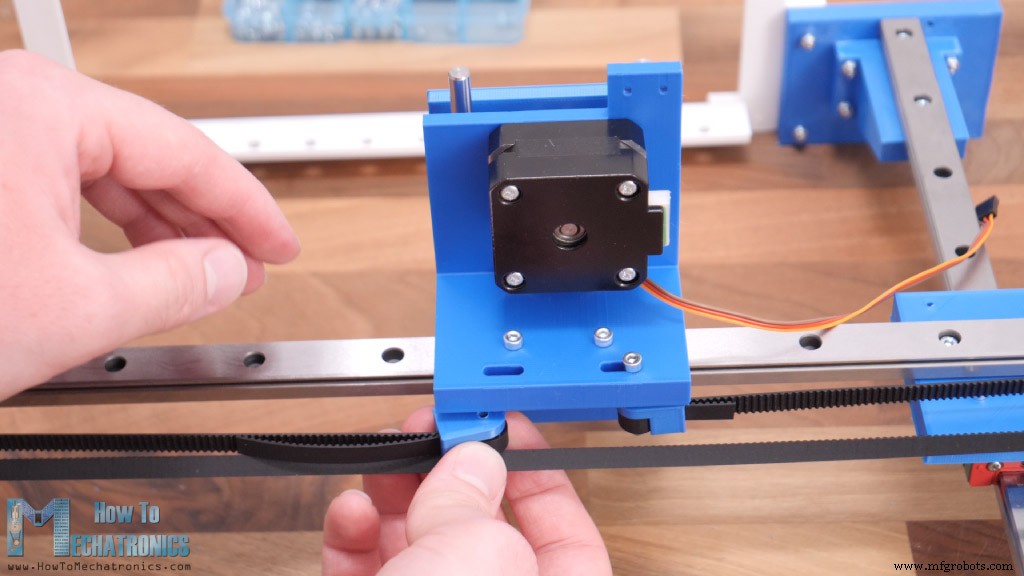
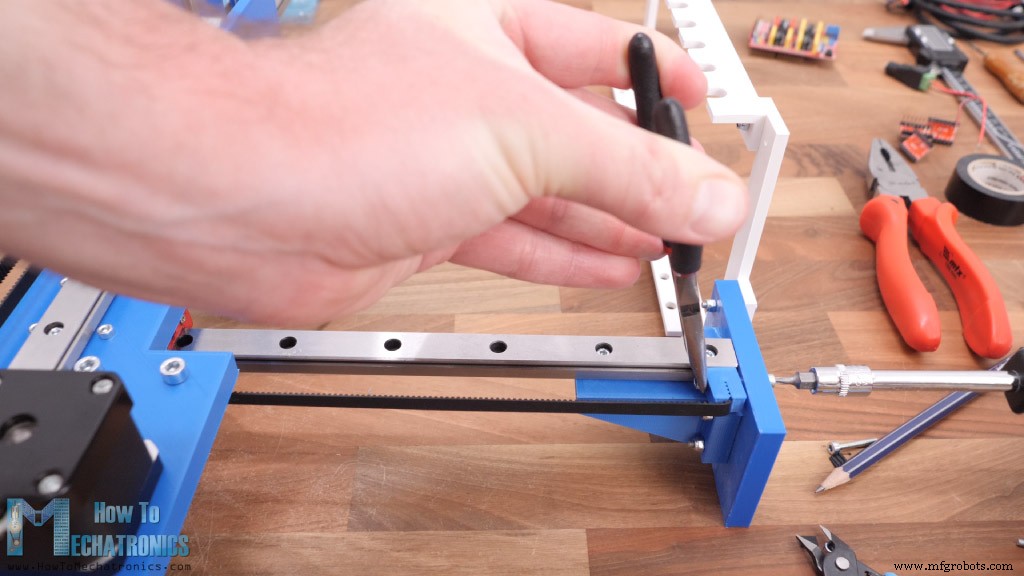
Saya melanjutkan dengan memasang sabuk. Pertama, kita perlu mengukur berapa panjang yang dibutuhkan dan memotongnya kira-kira ukuran. Untuk melekatkan sabuk ke blok geser, saya membuat konektor sabuk keren ini, di mana sabuk berputar di sekitar shaft hollow dan di antara dua dinding yang tidak memungkinkan sabuk bergerak.
Menggunakan baut M3 kita dapat mengamankan konektor pertama di satu sisi blok, dan mengulangi prosedur yang sama untuk sisi lainnya. Kita dapat memindahkan konektor di sepanjang slot di sini dan begitu menegangkan sabuk sebanyak yang kita inginkan.
Sementara itu untuk sumbu X, sabuk akan bergerak dalam garis lurus dari satu ke sisi lain, sambil melewati roda gigi dengan cara yang akan memberikan tension atau grip dengan roda gigi motor stepper.
Untuk menegangkan sabuk sumbu X, saya membuat konektor ini yang memiliki bentuk seperti sabuk dan begitu kita dapat mengikatnya ke sisi mesin.
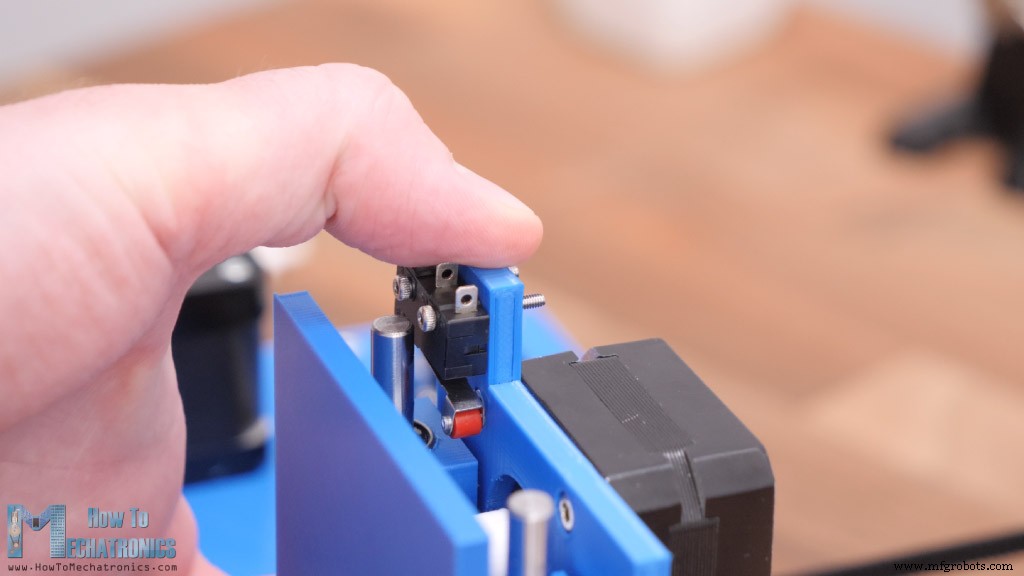
Selanjutnya, kita dapat memasang tombol limit.
Saya sebenarnya akhirnya menurunkan sedikit tombol limit sumbu Z ini, dan untuk tombol limit sumbu X dan Y saya menggunakan yang dari proyek sebelumnya saya yang sudah memiliki kabel terhubung padanya.
Menghubungkan Elektronik
Dengan ini bagian mekanis mesin sudah siap dan kita dapat melanjutkan dengan menghubungkan elektronik.
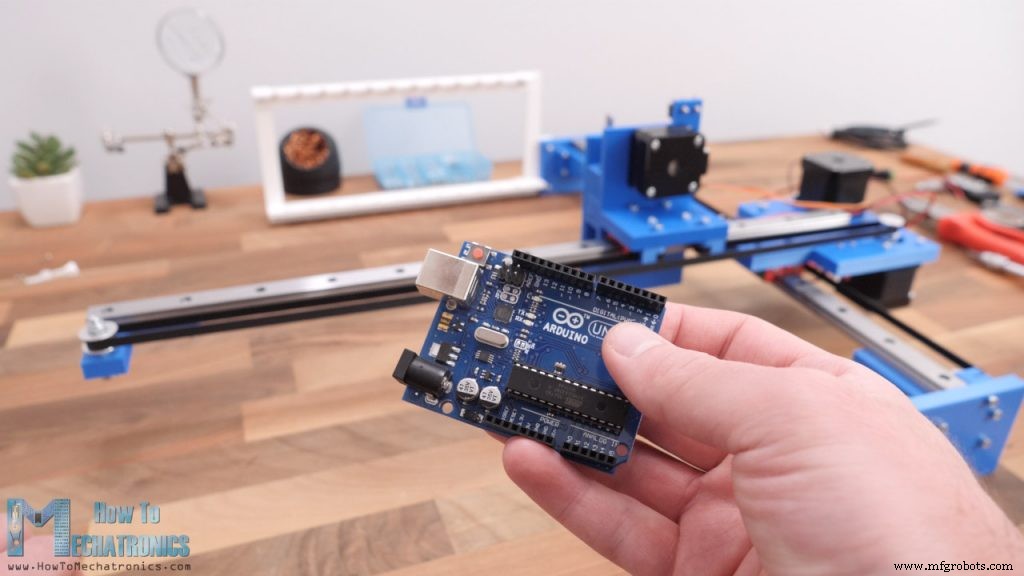
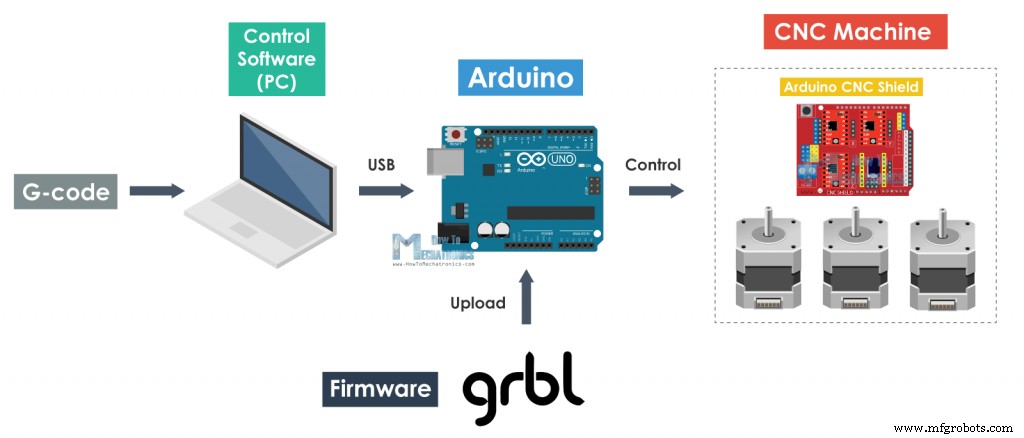
Seperti yang saya sebutkan, kita menggunakan papan Arduino Uno dalam kombinasi dengan CNC shield dan tiga driver stepper A4988.
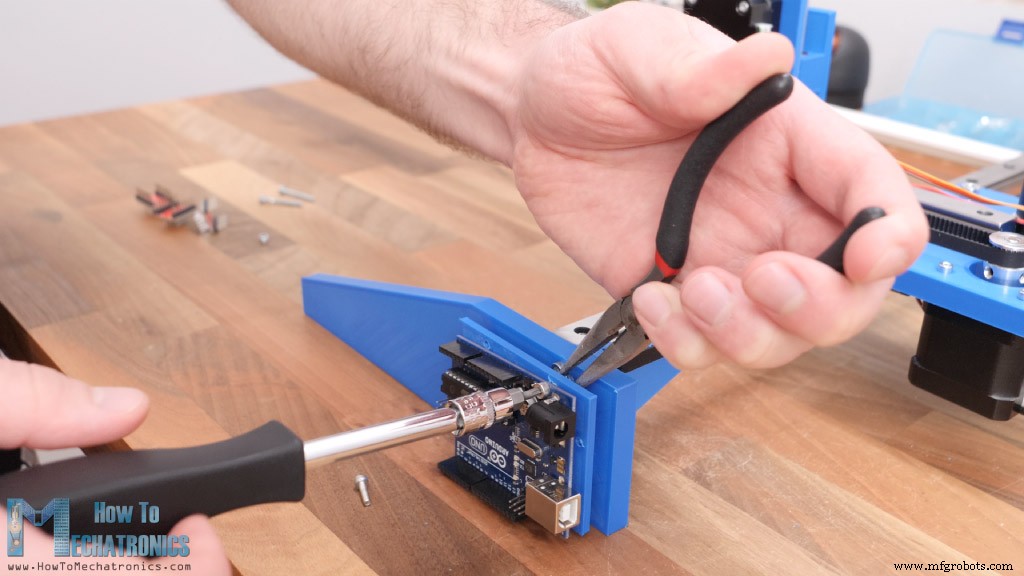
Untuk melekatkan papan Arduino ke mesin saya membuat bagian tambahan yang dicetak 3D yang berada di sisi panel. Saya mengamankan papan Arduino dengan dua baut M3, dan di atasnya saya memasukkan CNC shield.
Di sini kita perlu memasukkan tiga jumper untuk setiap driver stepper untuk memilih resolusi 16th/step, dan kemudian kita memasukkan driver stepper.
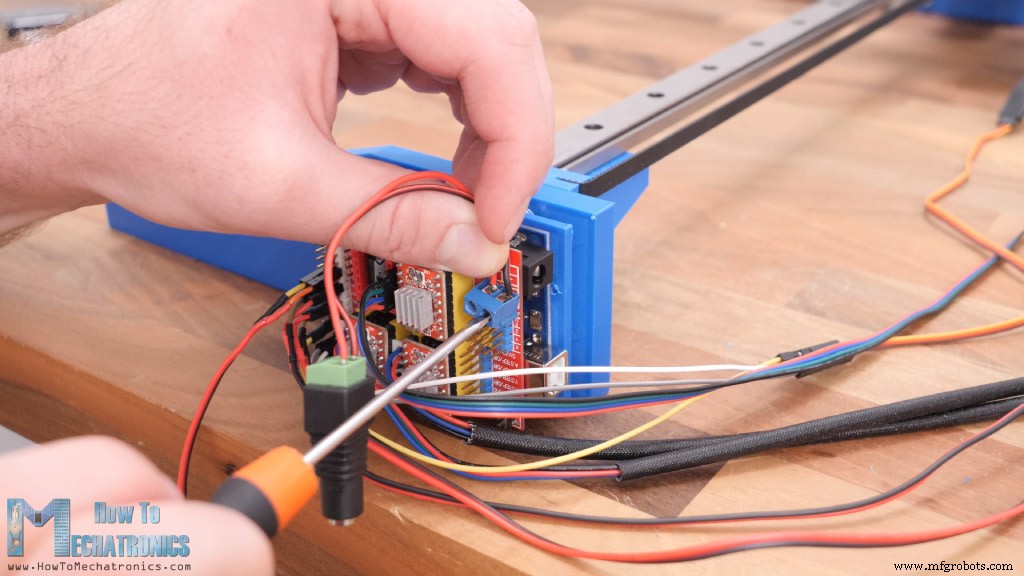
Kemudian kita dapat menghubungkan motor ke CNC shield dengan benar. Untuk memasang tombol limit mikro di tempat, saya cukup mencelupkan kabel langsung padanya, dan di sisi lain mencelupkan pin header female yang saya dapatkan dari beberapa kabel jumper.
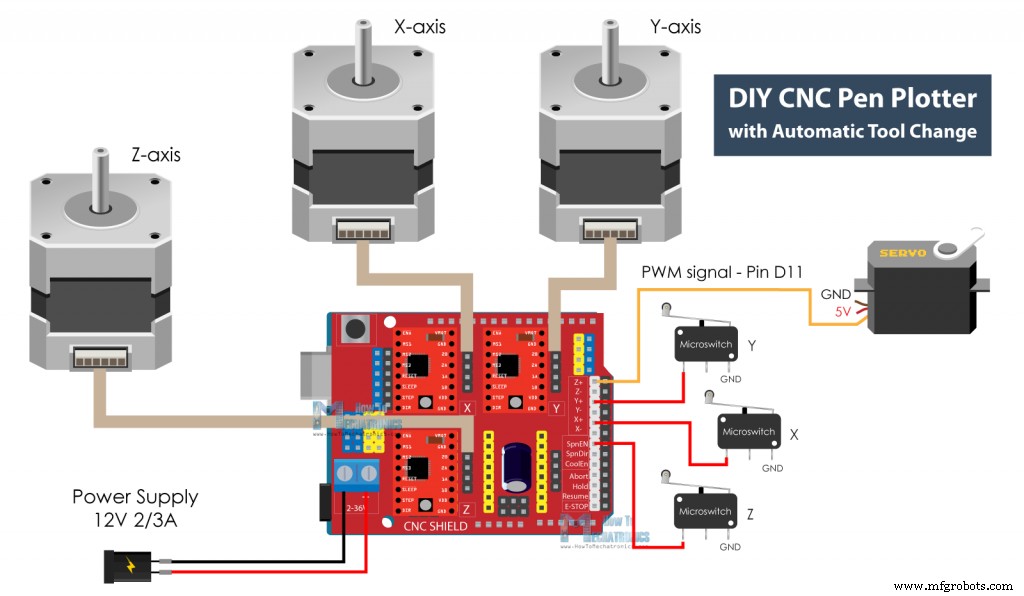
Sementara itu untuk motor servo, saya menggunakan kabel ekstensi servo sehingga dapat mencapai CNC shield. Untuk menyediakan daya pada mesin, kita membutuhkan sumber daya 12V. Berikut adalah diagram rangkaian bagaimana semuanya perlu terhubung.
Diagram Rangkaian Plotter Pena CNC DIY
Berikut adalah diagram rangkaian bagaimana semuanya perlu terhubung.
Anda dapat mendapatkan komponen yang diperlukan untuk proyek ini dari tautan di bawah ini:
Motor Stepper – NEMA 17……………… Amazon / Banggood / AliExpress
Sumber Daya DC …………………………… Amazon / Banggood / AliExpress
Jadi, kita menggunakan papan Arduino UNO dalam kombinasi dengan CNC Shield dan tiga driver stepper A4988. Kami memiliki tiga tombol limit mikro untuk homing mesin dan motor servo kecil untuk mekanisme gripper. Untuk menyediakan daya kita membutuhkan sumber daya 12v dengan minimum daya 2 ampere.
Menyelesaikan Penginstalan Mesin
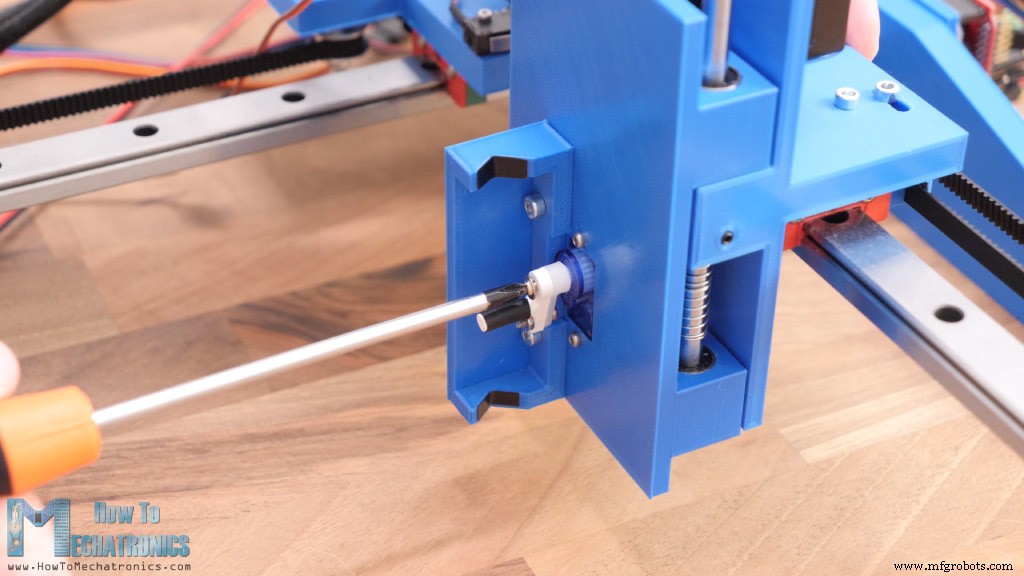
Ada beberapa sentuhan akhir yang perlu dilakukan untuk menyelesaikan plotter pena ini. Di sini saya memasang gripper pena yang cukup dilekatkan pada motor servo melalui horn servo.
Untuk mengelola kabel dari pemegang pena, saya menggunakan tapis meja makan yang bahan-nya kuat namun fleksibel, jadi sempurna untuk pekerjaan ini.
Dengan ini mesin gambar kami selesai. Namun, ada beberapa hal yang harus kita perhatikan di sini. Karena rel sumbu Y tidak didukung di satu sisi dan bahan PLA cetakan 3D itu sendiri tidak begitu kaku, saat benar-benar diperpanjang, pemegang pena 4mm lebih rendah dibandingkan sisi yang didukung.
Itu terlalu banyak main tapi saya berhasil mengatasi masalah itu dengan mengangkat sisi depan mesin sedikit. Dengan cara ini saya mengurangi selisihnya menjadi sekitar 1mm yang dapat diterima. jika Anda berencana menggunakan rel besar ini, saya pasti akan menyarankan untuk mendukung rel sumbu Y di sisi lain juga.
Masalah lain adalah pemegang pena, karena pena tidak tetap dengan baik dengan cara ini. Di sini saya akan menyarankan untuk membuat pembukaan atas lebih besar dan menambahkan bahan lembut di sisi agar pena tetap di tempat sambil mudah untuk dimasukkan oleh mesin.
Terakhir, kita dapat memasukkan papan di bawah seluruh mesin sehingga kita mendapatkan permukaan datar.
Dan itulah, mesin kami selesai.
Firmware dan Perangkat Lunak Kontrol Plotter Pena DIY
Yang tersisa sekarang adalah untuk memberinya hidup atau menjadikannya mesin CNC nyata. Untuk tujuan itu, kita perlu menginstal firmware ke Arduino untuk mengontrol gerakan mesin CNC dan kita membutuhkan perangkat lunak kontrol melalui mana kita akan mengirim G-code dan memberitahu mesin apa yang harus dilakukan.
Pilihan paling populer untuk mesin CNC DIY adalah firmware open source GRBL. Namun, untuk plotter pena ini kita memerlukan versi modifikasi dari firmware tersebut, yang dapat mengontrol motor servo. Versi modifikasi ini disebut "grbl-servo", yang mengubah frekuensi PWM default dari pin kontrol spindle (atau pin digital nomor 11) dari 1kHz menjadi 50 Hz yang diperlukan untuk mengontrol jenis motor servo ini.
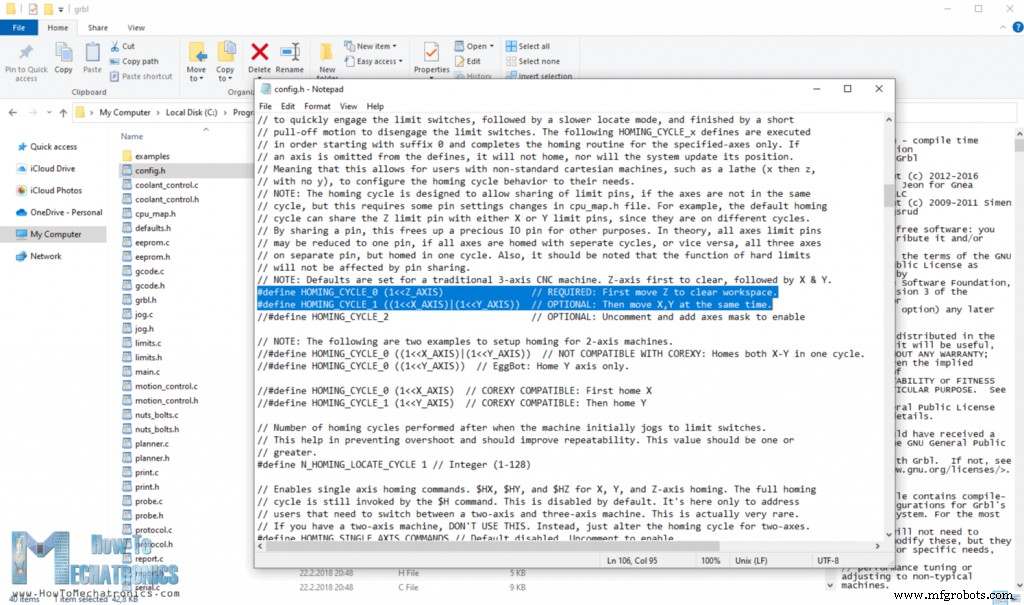
Setelah kita mengunduh dan menginstal firmware GRBL ini ke dalam folder library IDE Arduino kita, kita juga perlu memodifikasi file config.h-nya untuk mengaktifkan homing 3 sumbu, alih-alih homing 2 sumbu defaultnya.
Sementara itu untuk perangkat lunak kontrol, kita akan menggunakan GRBL-Plotter yang khusus untuk mengontrol plotter dan menyertakan konverter grafis melalui mana kita dapat membuat G-code dari gambar atau grafik kami. Perangkat lunak ini juga bersifat open-source yang dapat diunduh dari Github.
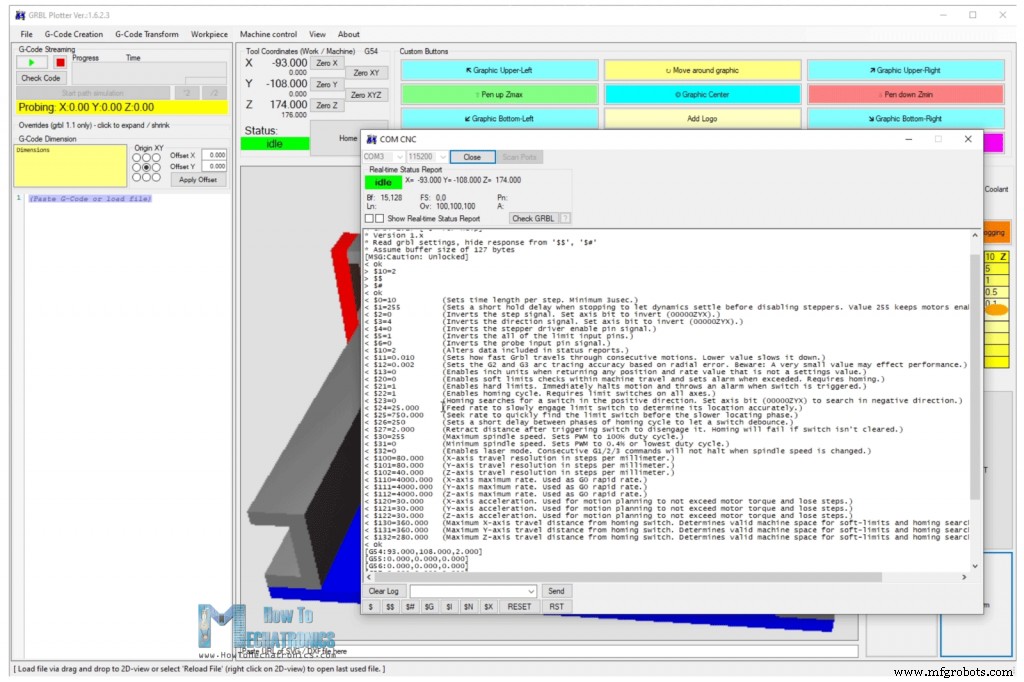
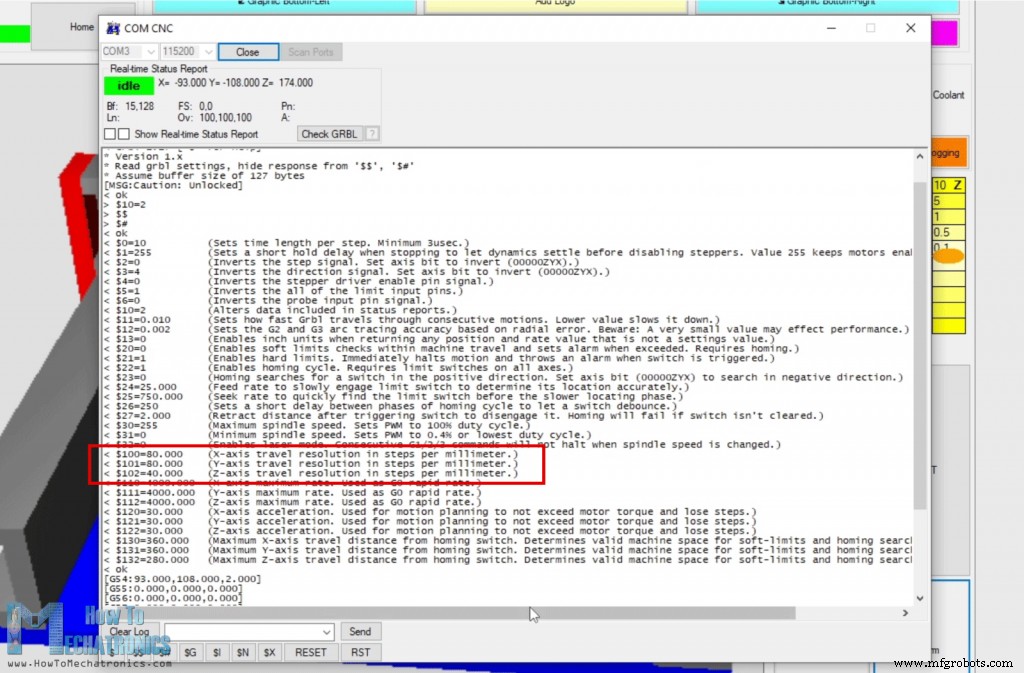
Di sini, hal pertama yang perlu kita lakukan adalah menghubungkan papan Arduino kami ke perangkat lunak melalui port COM yang sesuai. Setelah kita klik tombol "Kill Alarm", pada serial monitor kita akan mendapatkan daftar parameter GRBL saat ini. Kita perlu mengubah beberapa parameter ini sesuai dengan mesin kami.
Parameter GRBL
Hal pertama yang harus kita sesuaikan di sini adalah resolusi perjalanan atau nilai steps/mm. Nilai ini menunjukkan berapa langkah yang harus diambil motor untuk bergerak 1mm. Ini tergantung pada jenis motor stepper yang kita miliki, resolusi langkah yang dipilih dan transmisi gerakan, dalam hal ini sabuk dan roda gigi GT2.
Untuk mesin kami, nilai 80 steps/mm diperlukan untuk sumbu X dan Y agar akurat. Sementara itu untuk sumbu Z saya menetapkan nilai 40 yang sebenarnya tidak akurat dalam hal gerakan nyata, tetapi kita tidak dapat mencapai itu dengan gerakan mundur kami.
Kita juga harus mengatur parameter nomor 23, menjadi 0, yang menunjukkan di mana tombol limit kami terletak, tetapkan kecepatan feed maksimum, akselerasi, kecepatan perjalanan maksimum dan parameter nomor 1 menjadi nilai 255, yang menjaga stepper tetap aktif sepanjang waktu. Namun, kita harus mencatat bahwa dengan diaktifkan ini, terutama untuk stepper sumbu Z, kita harus menyesuaikan batas arus driver A4988 ke minimum karena motor stepper NEMA 17 yang lebih pendek dapat dengan cepat panas.
Pengaturan GRBL-Plotter
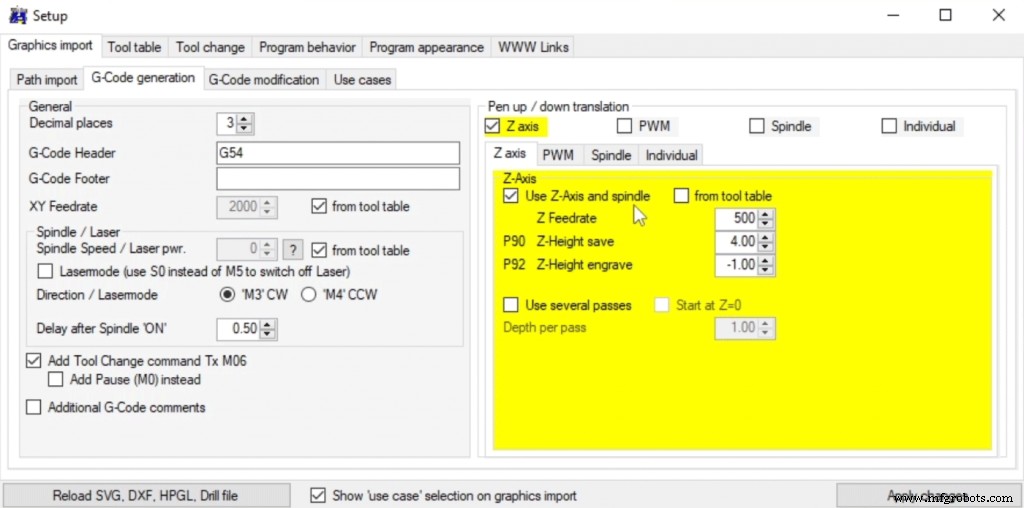
Oke, jadi mari kita lihat pengaturan kontroler sekarang. Ada begitu banyak opsi untuk disesuaikan di sini sehingga bisa agak menakutkan di awal. Di sini pertama kita perlu mengatur translasi Pen ke atas dan ke bawah menjadi sumbu Z dan menetapkan nilai untuk posisi ke atas dan ke bawah.
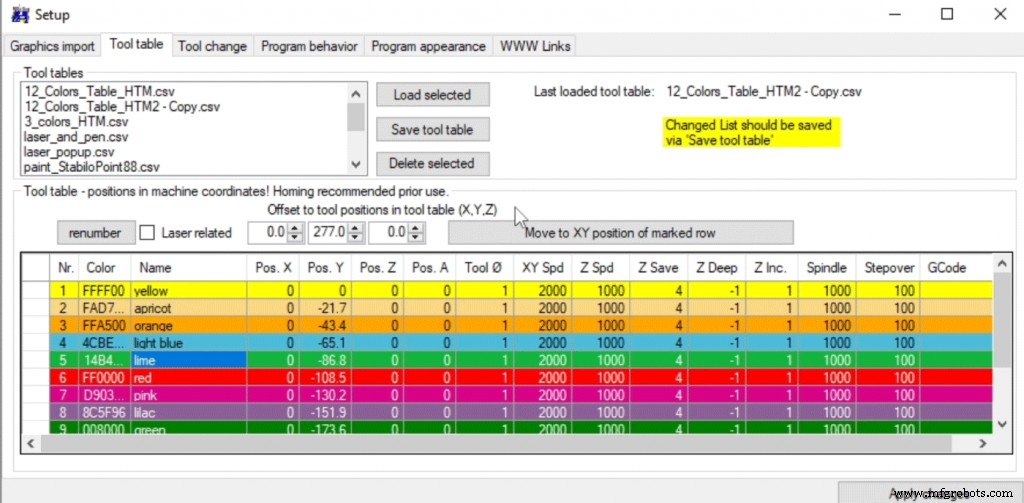
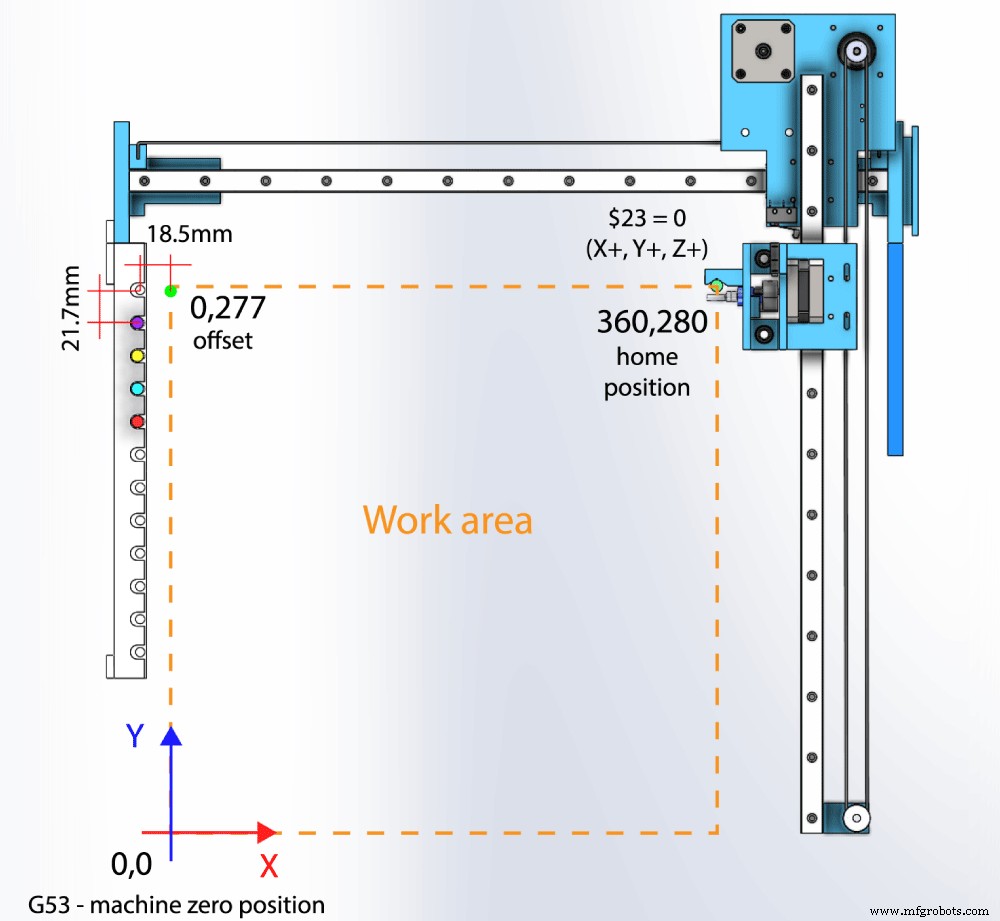
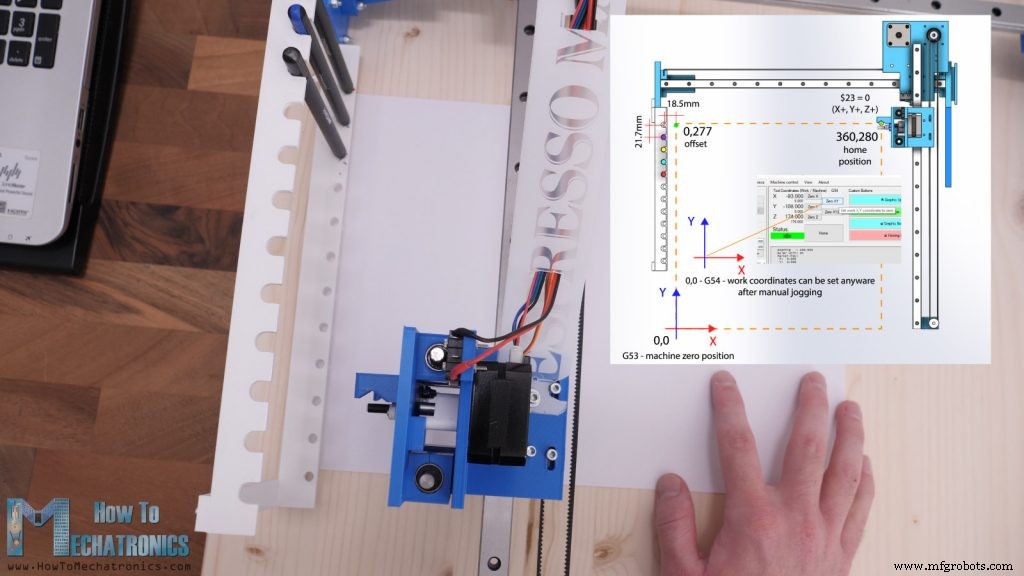
Di tab Tool table, kita dapat mendefinisikan warna pena dan posisi mereka. Kita harus mencatat di sini bahwa nilai ini adalah untuk sistem koordinat G53 atau mesin. Ini berarti mereka didefinisikan oleh tombol limit keras yang dimiliki mesin, dan perjalanan maksimum yang kita tetapkan di parameter GRBL sebelumnya.
Untuk menentukan posisi setiap pena, saya menggunakan nilai offset, yang adalah 0 untuk X dan 277 untuk Y dalam kasus ini. Nilai ini memosisikan gripper di depan pena pertama, dan kemudian saya hanya perlu menentukan nilai Y untuk setiap pena, yaitu 21,7mm dalam arah negatif.
Di sini kita juga dapat menyesuaikan kecepatan feed dan posisi ke atas dan ke bawah untuk setiap pena secara individual, jika ada pena yang berbeda.
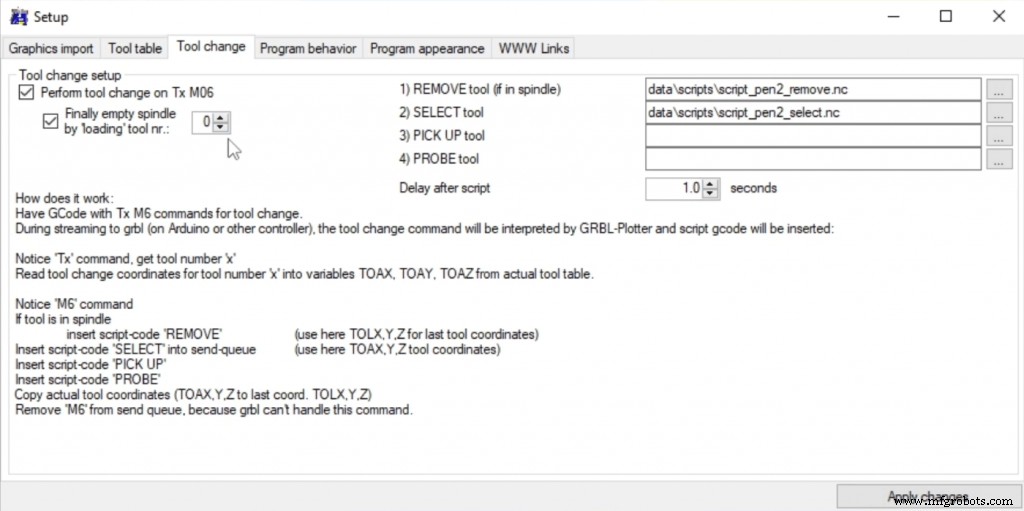
Selanjutnya di tab Tool change kita harus memilih "Perform tool change on Tx M06" yang memberitahu mesin untuk melakukan pemutaran alat saat perintah ini muncul dalam G-code.
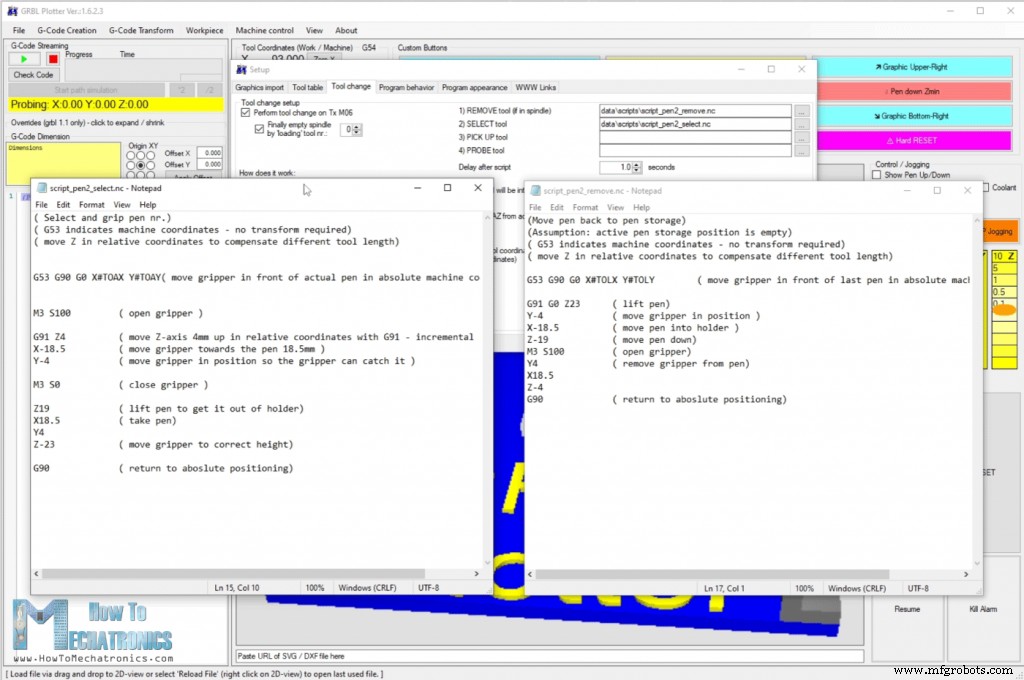
Nilai "x" setelah huruf T menunjukkan nomor alat dari tabel alat. Untuk melakukan pemutaran alat kita harus menyertakan skrip "select" dan "remove", yang dieksekusi saat perintah Tx M06 muncul. Dalam skrip ini kita mendefinisikan gerakan gripper untuk mengambil atau menghapus alat.
Untuk memilih pena, gripper pertama kali diposisikan di depan pena yang sebenarnya dalam koordinat mesin absolut, yang ditentukan dalam tabel alat. Kemudian servo membuka gripper, bergerak ke atas 4 mm lagi, kemudian bergerak menuju pena di arah X dan sedikit di arah Y. Kemudian gripper menutup, mengangkat pena ke atas dan bergerak kembali ke posisi yang sama sebelum mengeksekusi skrip. Untuk menghapus pena, langkah skrip sama tetapi dalam urutan terbalik.
Tentu saja, semua parameter ini bergantung pada pena itu sendiri, dimensinya dan dimensi pemegang pena. Satu-satunya cara untuk membuat proses ini benar adalah dengan menguji dan memperbaiki nilai-nilai tersebut.
Membuat G-code untuk Plotter Pena CNC dengan Pemutaran Alat Otomatis
Terakhir, mari kita lihat bagaimana kita dapat membuat G-code dari gambar dengan perangkat lunak GRBL-Plotter ini.
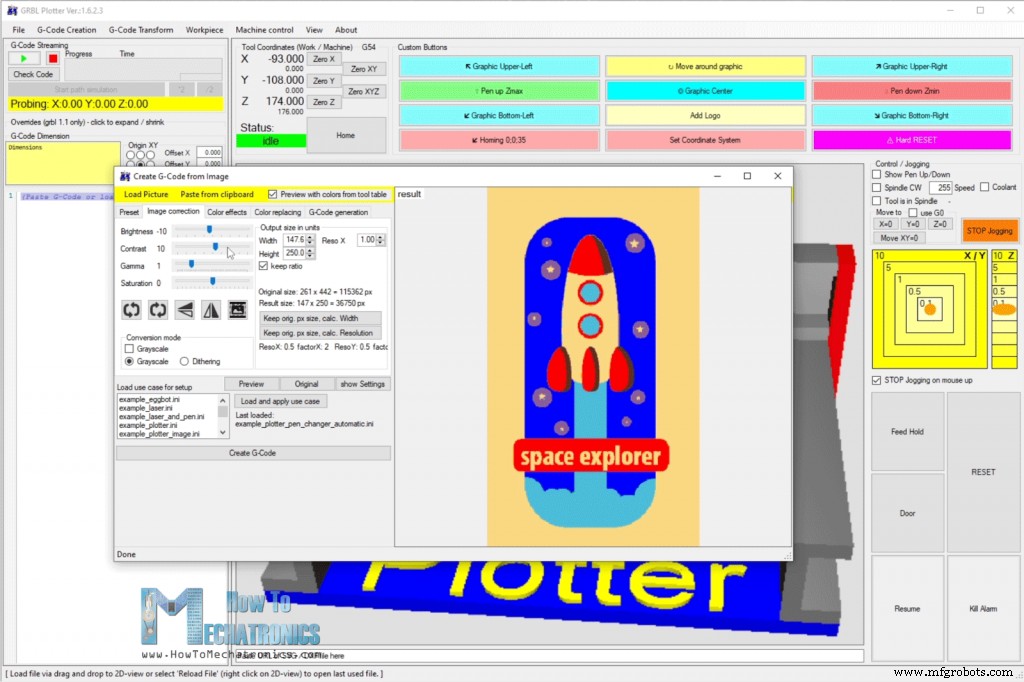
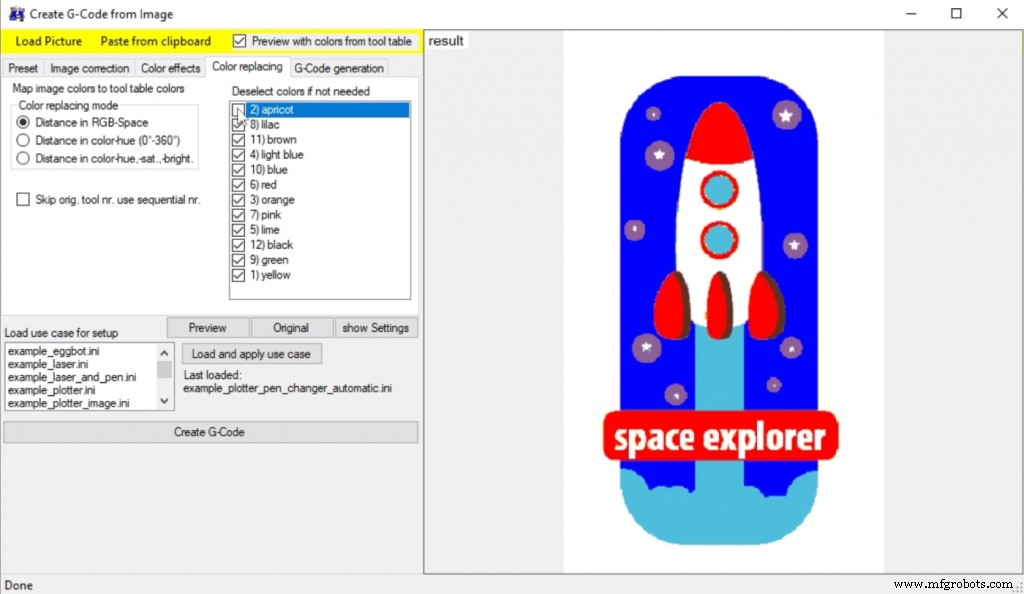
Setelah kita memuat gambar, kita dapat klik "Preview with colors from table" sehingga kita dapat melihat bagaimana gambar akan terlihat. Dari tab koreksi gambar kemudian kita dapat bermain dengan nilai Brightness, Contrast, Gama dan Saturation untuk mencapai warna yang mirip dengan gambar asli atau yang kita inginkan. Kita dapat mengatur ukuran output dalam mm, dan di tab penggantian warna, kita dapat menghapus warna yang tidak ingin kita gunakan.
Misalnya, kita dapat menghapus warna apricot yang merupakan warna putih dalam gambar. Kemudian kita dapat klik tombol Create G-Code dan G-code akan dihasilkan.
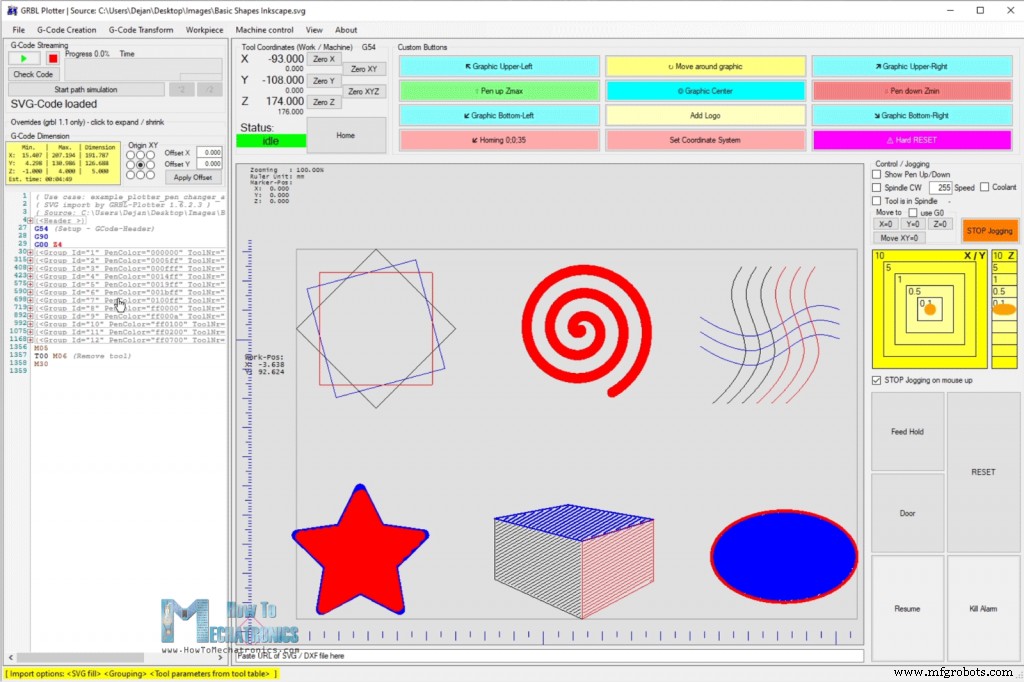
Kita juga dapat membuat G-code dari file SVG, yang dapat kita seret dan lepas, dan perangkat lunak akan menghasilkan G-code segera.
Sebelum kita memulai plotting, kita harus mengatur posisi 0 di mana saja di area kerja dan kemudian klik tombol play.
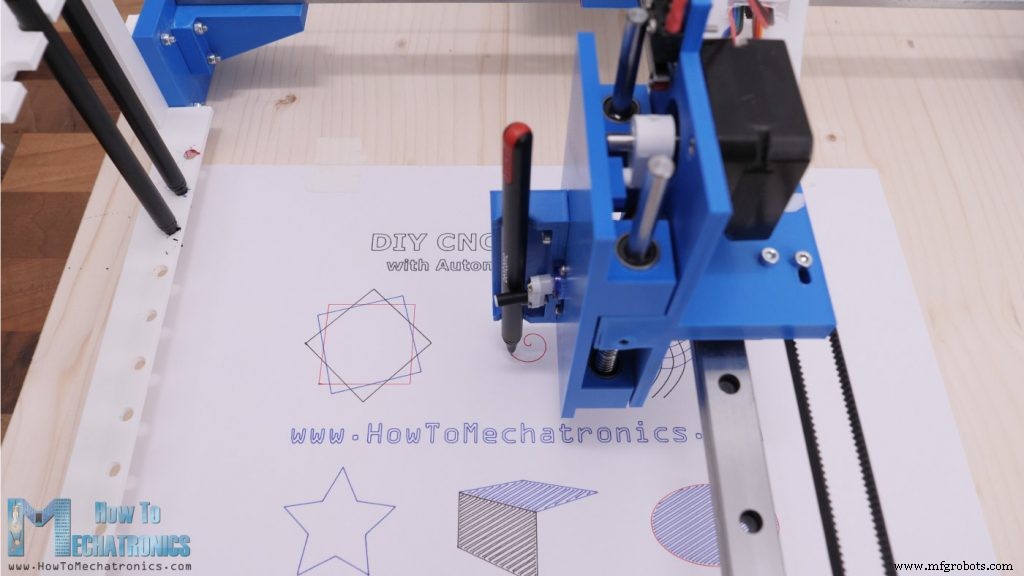
Plotter pena akan mulai bekerja dan jadi kita dapat menikmati menontonnya melakukan sihir.
Saya harap Anda menikmati video ini dan belajar sesuatu yang baru. Jika Anda memiliki pertanyaan silakan tanyakan di bagian komentar di bawah ini.