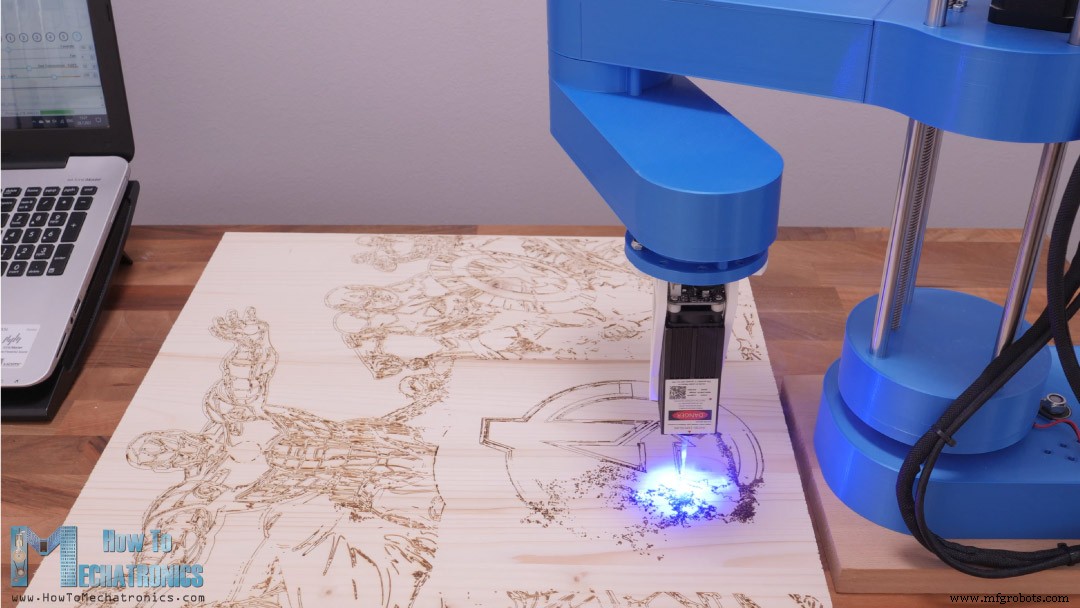
Ubah Robot SCARA DIY Anda Menjadi Gravir Laser Presisi dengan Arduino
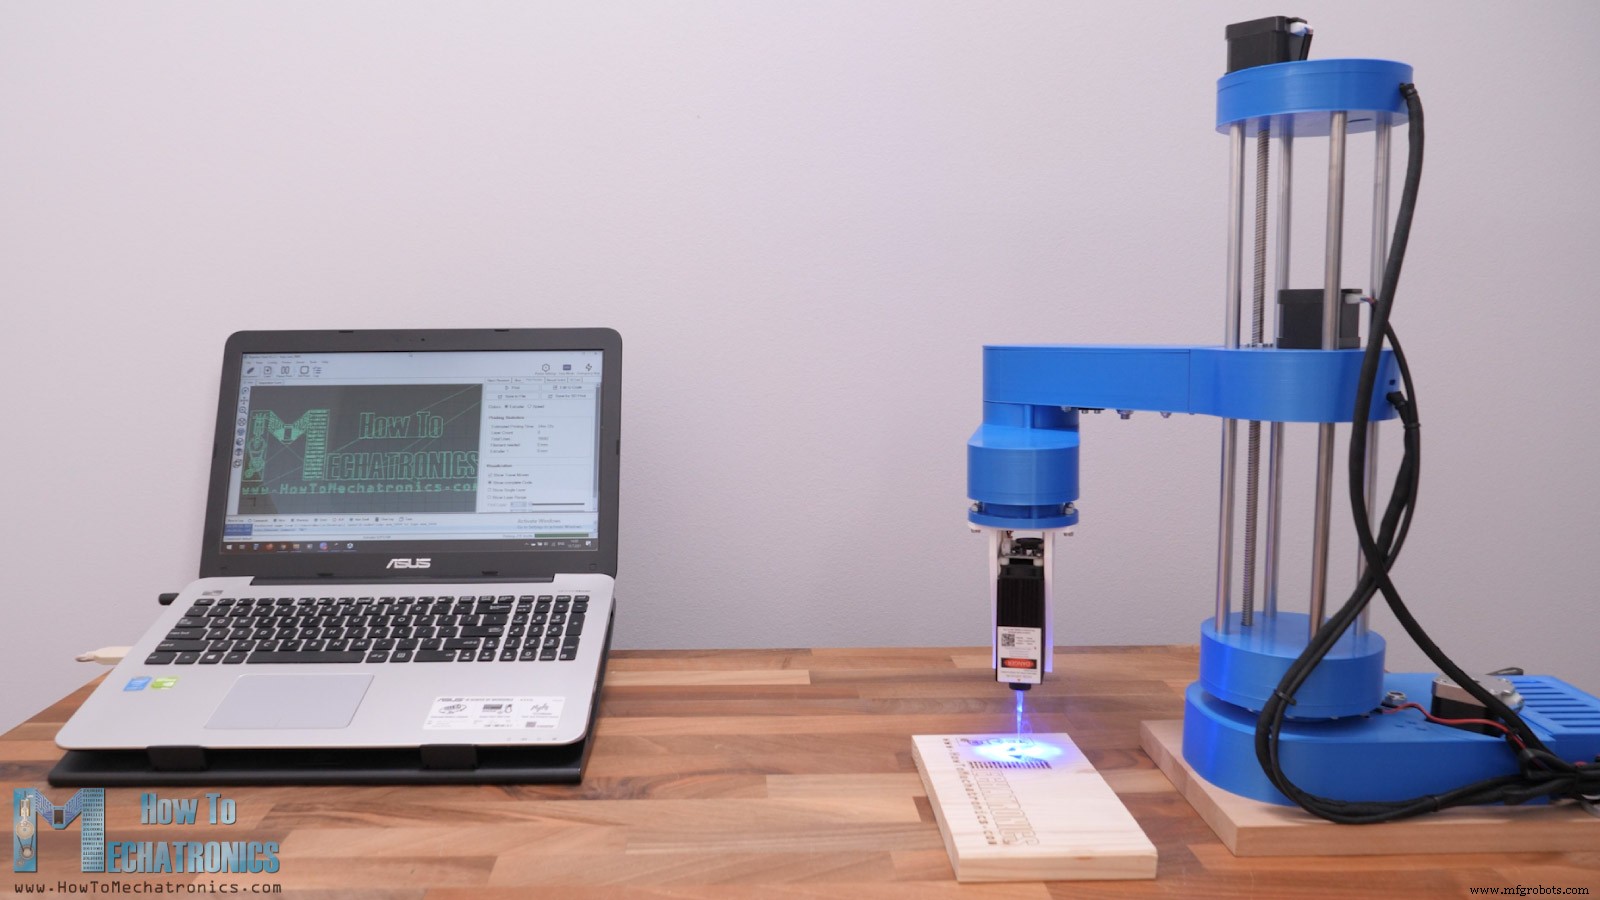
Dalam tutorial ini saya akan menunjukkan bagaimana saya mengonversi lengan robot SCARA 3D Print DIY yang saya buat dalam salah satu video saya sebelumnya agar berfungsi sebagai gravir laser. Anda dapat menonton video berikut atau membaca artikel di bawah ini.
Ringkasan Proyek
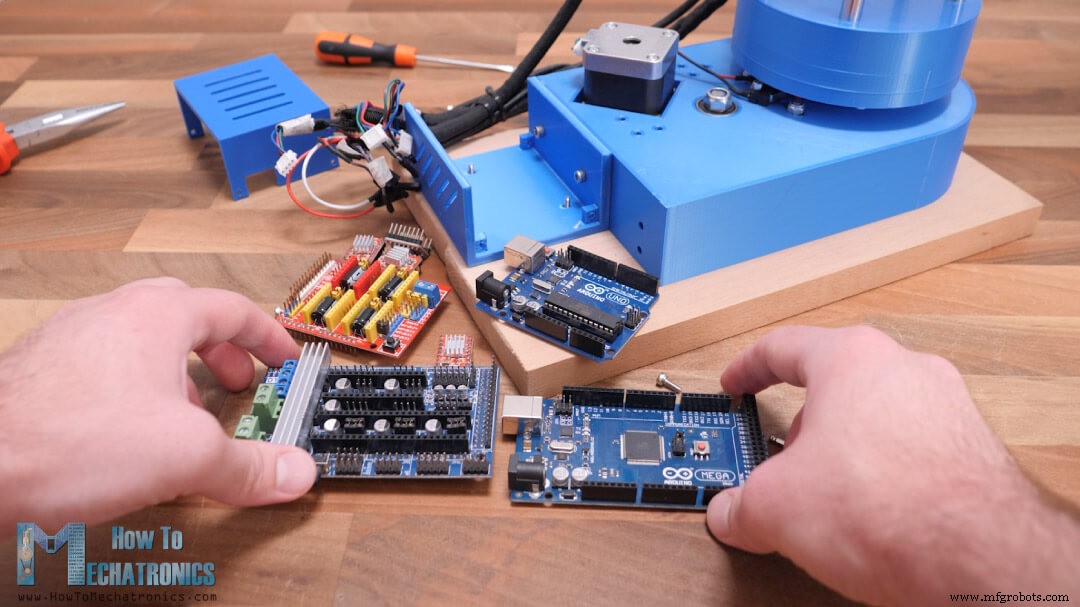
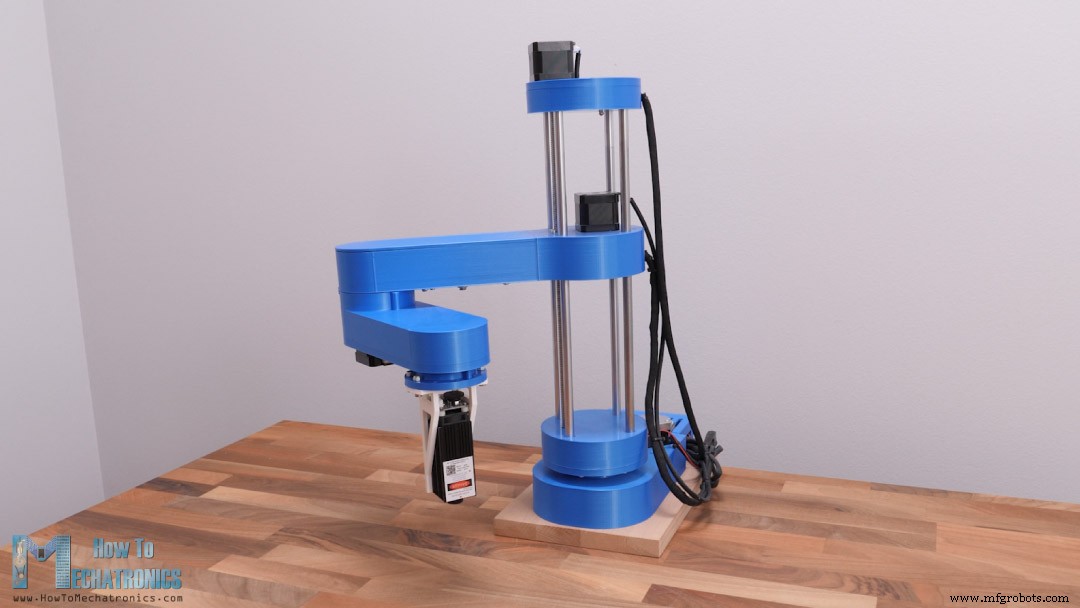
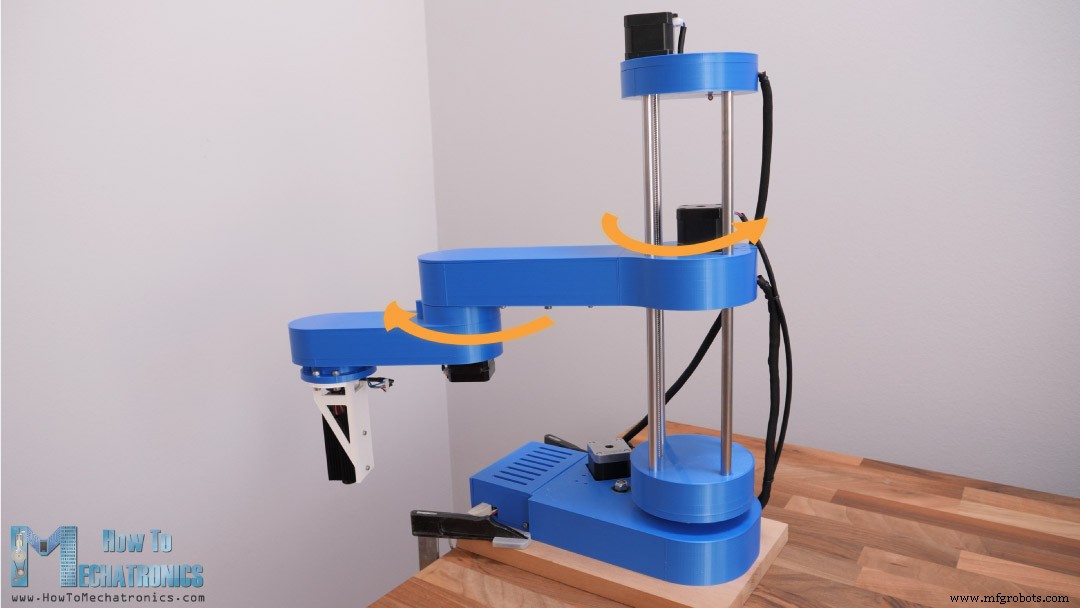
Robot SCARA memiliki 4 derajat kebebasan yang dioperasikan oleh 4 motor stepper NEMA 17 dan dikontrol menggunakan papan Arduino. Dalam video asli saya menggunakan papan Arduino UNO dalam kombinasi dengan CNC Shield, tetapi sekarang kita akan menggunakan papan Arduino MEGA dalam kombinasi dengan papan RAMPs. Kita memerlukan kombinasi ini karena kita akan menggunakan firmware Marlin 3D Printer untuk mengontrol robot.
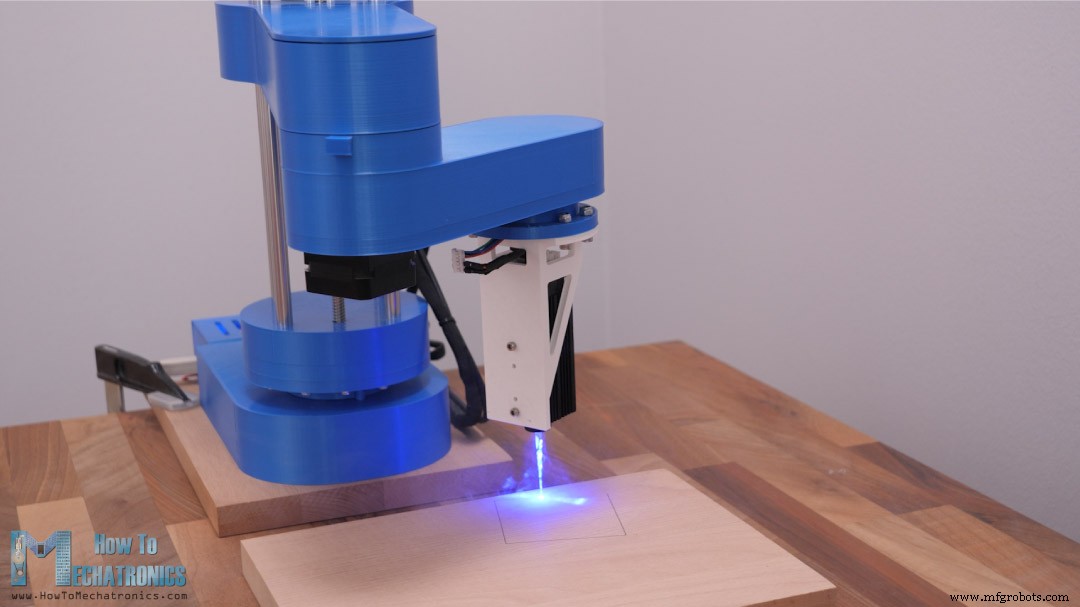
Seperti untuk bagian mekanik, saya hanya perlu mengganti mekanisme pegang dengan modul laser. Dalam hal ini, saya menggunakan modul laser 5.5W yang cukup baik untuk gravir.
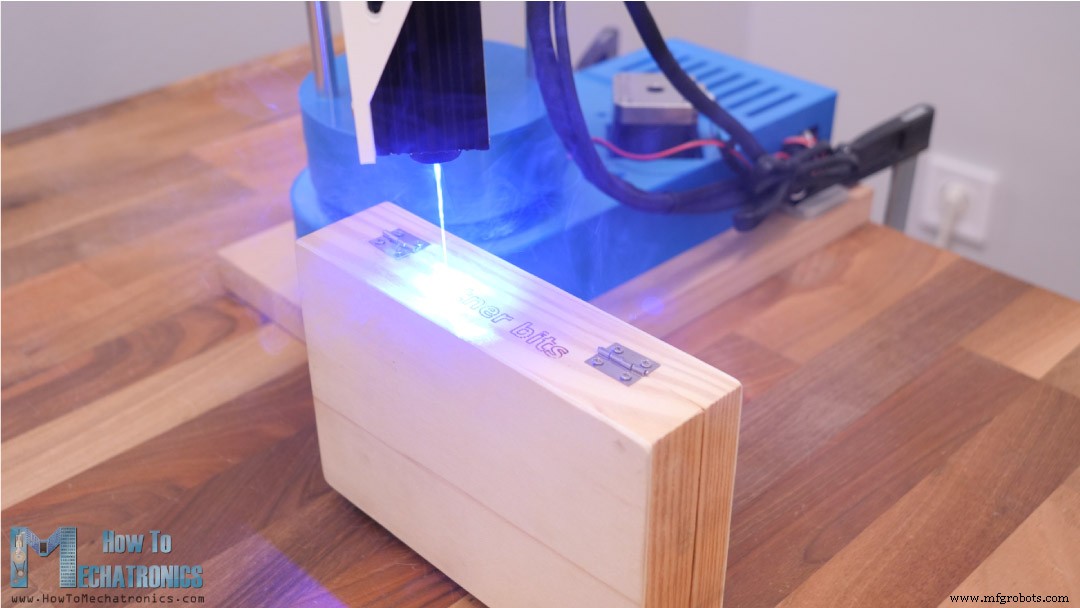
Fitur keren yang kita dapatkan dengan pengaturan robot SCARA ini adalah kita dapat memiliki rentang gerakan sumbu Z yang lebih besar dan jadi kita dapat gravir laser objek yang lebih tinggi.
Selain itu, area kerja cukup mengesankan mengingat jejak kecil robot. Ia dapat menggunakan area di depannya serta di kedua sisi. Kita sebenarnya dapat menyiapkannya untuk menggunakan hampir seluruh 360 derajat di sekitar robot sebagai area kerja. Kita dapat melakukannya berkat firmware printer 3D open-source Marling yang memiliki opsi untuk gravir laser dan pengaturan robot SCARA.
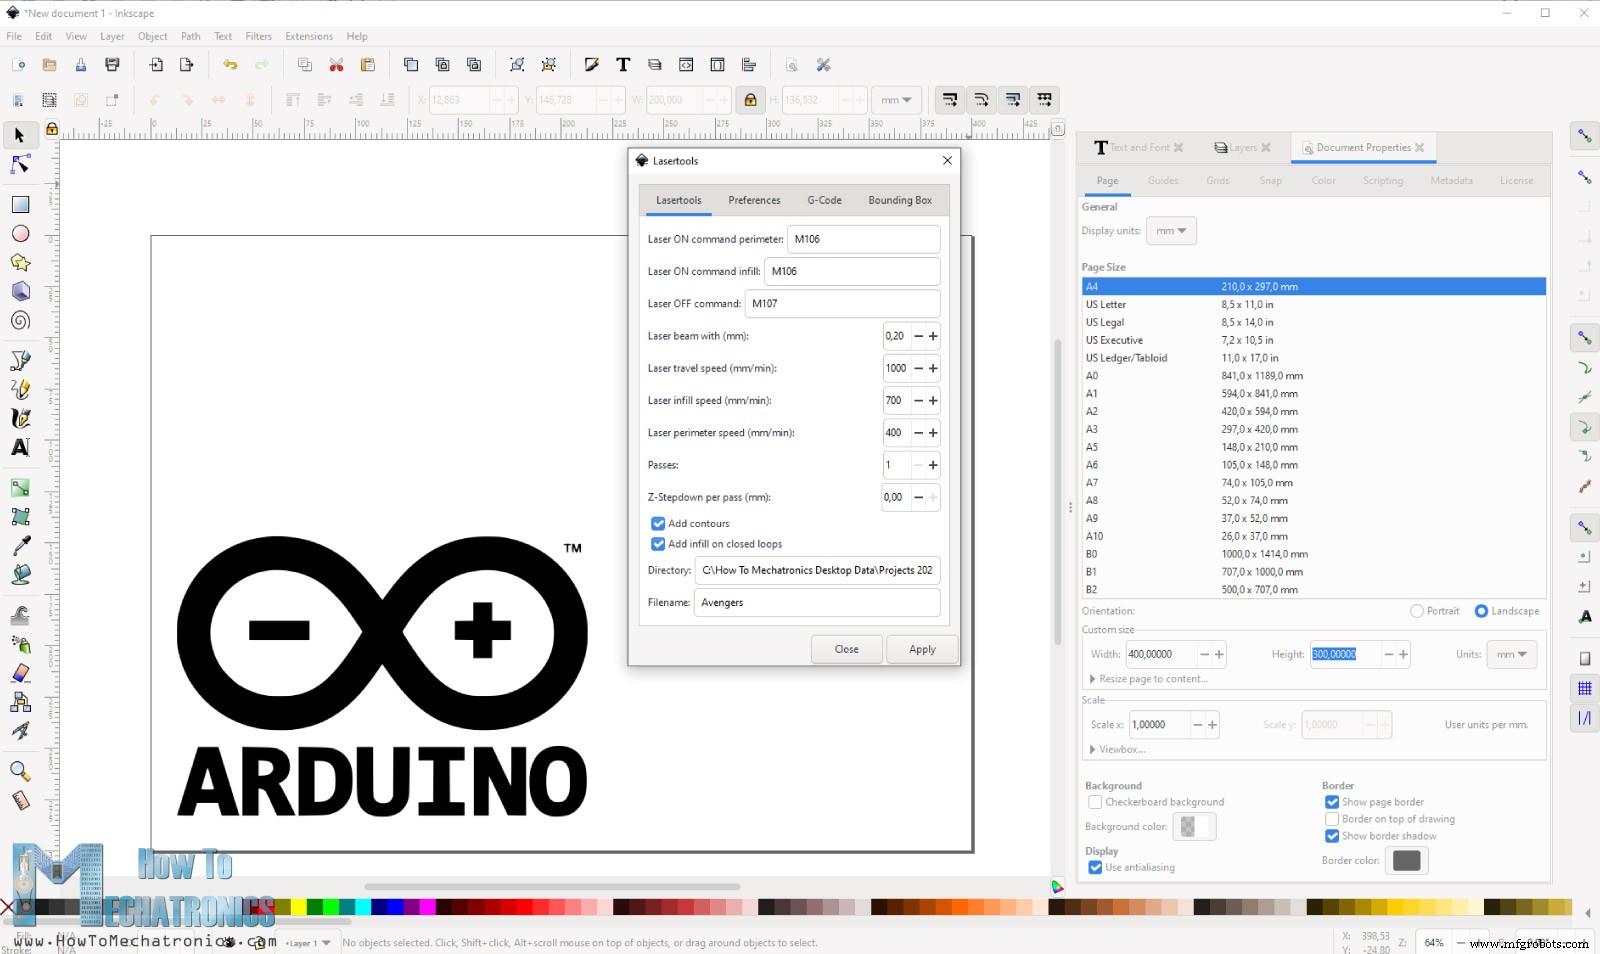
Untuk menghasilkan G-code saya menggunakan perangkat lunak open-source lain, Inkscape dan plugin untuknya yang disebut Inkscape-Lasertools. Kita dapat menghasilkan G-code dengan kontur saja atau dengan kontur dan isian dari citra vektor yang sama, dan kita memiliki berbagai opsi seperti menyesuaikan sinar laser, kecepatan perjalanan, kecepatan isian, kecepatan perimeter, perintah nyala dan mati laser termasuk kontrol PWM laser dan seterusnya.
Namun, sekarang saya akan membimbing Anda melalui seluruh proses pengaturan robot SCARA agar berfungsi sebagai gravir laser. Kita akan melihat desain robot SCARA ini, cara menginstal dan mengonfigurasi firmware Marlin sesuai mesin kita, dan cara menyiapkan gambar dan G-code untuk gravir. Jadi, mari kita mulai.
Desain dan Model 3D
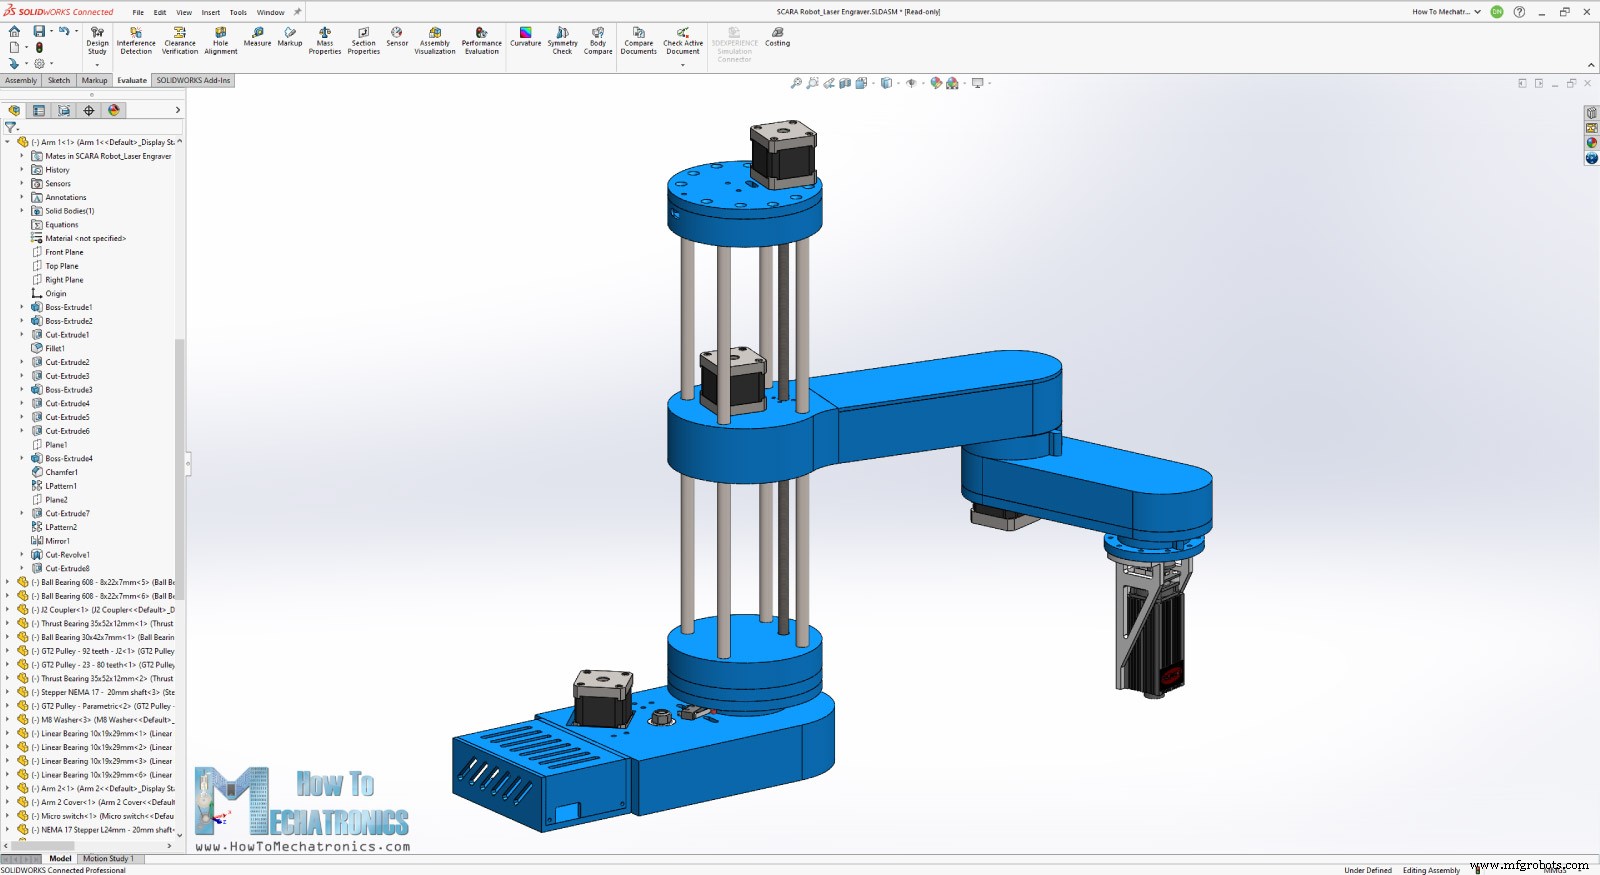
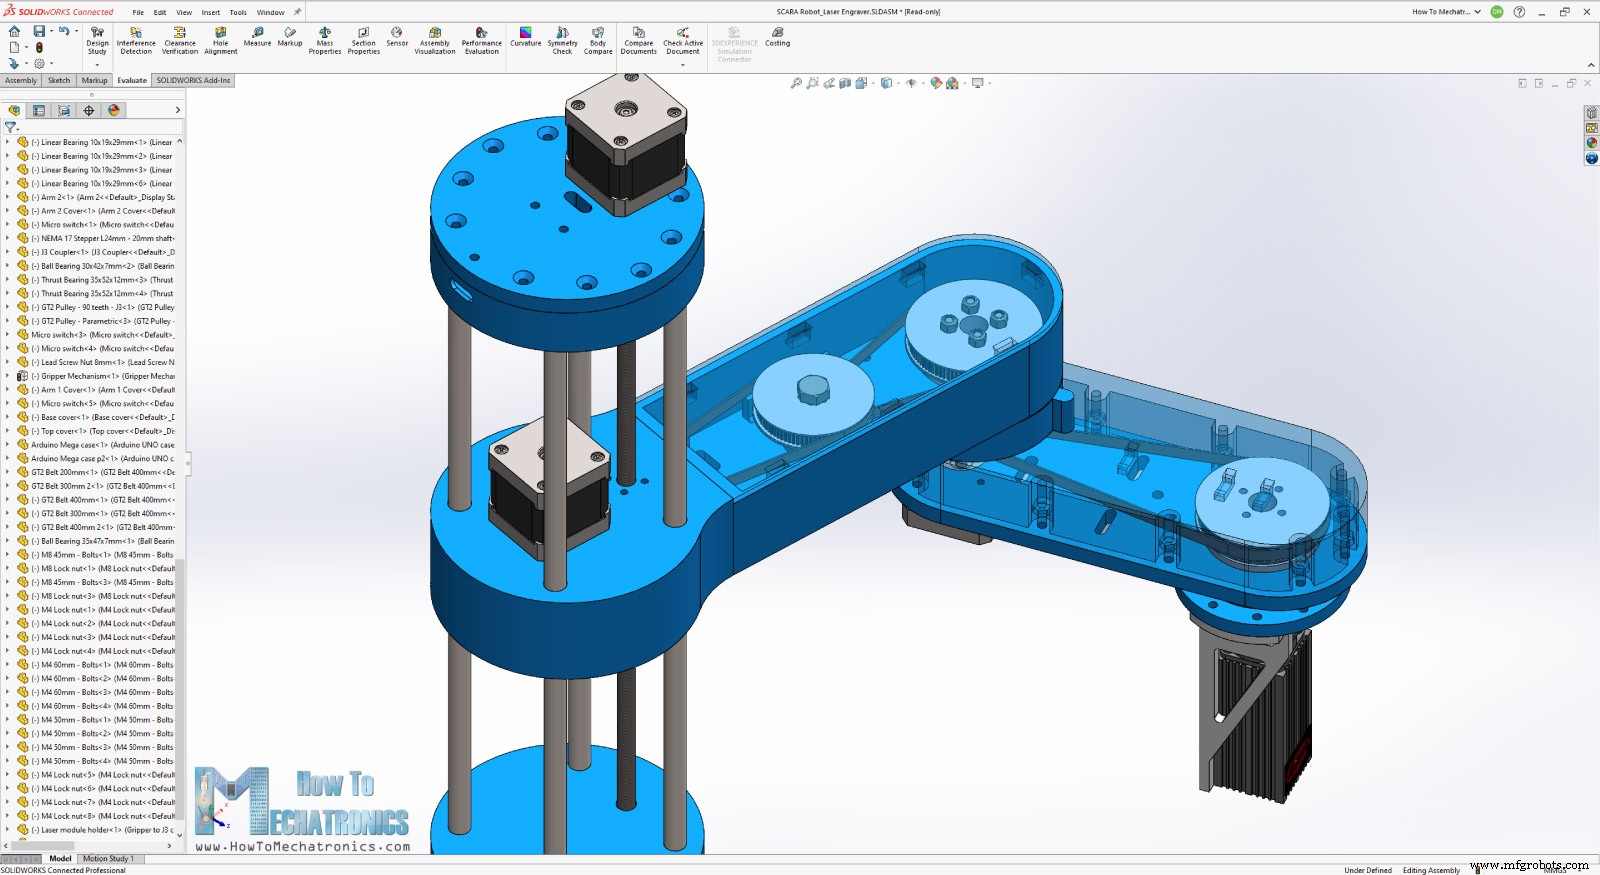
Berikut ini pandangan cepat model 3D dari robot SCARA ini sehingga Anda dapat melihat bagaimana cara kerjanya jika Anda belum menonton tutorial asli di mana saya menjelaskan secara rinci bagaimana saya membangunnya.
Robot dirancang dengan cara sehingga sebagian besar bagian dapat dengan mudah dicetak 3D. Sendi dioperasikan oleh motor stepper NEMA 17 yang kecepatannya dikurangi dengan bantuan sabuk GT2 dan beberapa roda gigi GT2 3D Print yang cocok. Robot memiliki 4 derajat kebebasan, tetapi dalam hal ini kita hanya membutuhkan 3 DOF, dua rotasi untuk mencapai setiap titik di area kerja dan satu gerakan linier untuk menyesuaikan tinggi laser.
Sendi keempat yang memutar pengakhiri tidak akan digunakan, meskipun modul laser akan dipasang padanya. Saya membuat pemegang laser dengan cara sehingga sinar laser akan berada di pusat rotasi sumbu keempat itu, jadi meskipun sumbu tersebut berputar itu tidak akan mempengaruhi posisi akhir.
Anda dapat menemukan dan mengunduh model 3D ini, serta menjelajahi di browser Anda di Thangs:
Unduh model 3D rangkai dari Thangs.
Terima kasih Thangs atas dukungan tutorial ini.
File STL untuk 3D Printing:
Sponsored
Saya merancang robot SCARA ini menggunakan 3DEXPERIENCE SOLIDWORKS for Makers yang juga menjadi sponsor video ini. Ya, Anda mendengar dengan benar. Dengan 3DEXPERIENCE SOLIDWORKS for Makers, SOLIDWORKS akhirnya membawa alat desain terkemuka industri mereka kepada pembuat dari segala jenis dengan harga yang sangat murah.
Pembuat sekarang dapat mengakses alat desain SOLIDWORKS terbaik hanya dengan $99 setahun, tetapi untuk penonton saya, SOLIDWORKS menawaran terbatas waktu yang akan mendapatkan alat-alat ini dengan harga yang lebih murah lagi!
Itu benar. Untuk penonton video ini, Anda dapat mendapatkan bundel ini hari ini – yang mencakup versi terhubung cloud dari SOLIDWORKS, serta alat desain berbasis browser seperti 3D Creator dan 3D Sculptor – dengan harga khusus 20% diskon sementara stok mencukupi!
Yang harus Anda lakukan adalah klik tautan saya berikut dan buat ID 3DEXPERIENCE gratis Anda, yang akan memungkinkan Anda mengakses penawaran diskon 20% khusus ini – sehingga Anda dapat mulai membuat dengan yang terbaik hari ini. Terima kasih besar kepada SOLIDWORKS atas sponsor dan dukungan konten pendidikan seperti ini.
Lihat SOLIDWORKS untuk pembuat
Diskon 20% SOLIDWORKS untuk pembuat
Memasang Modul Laser
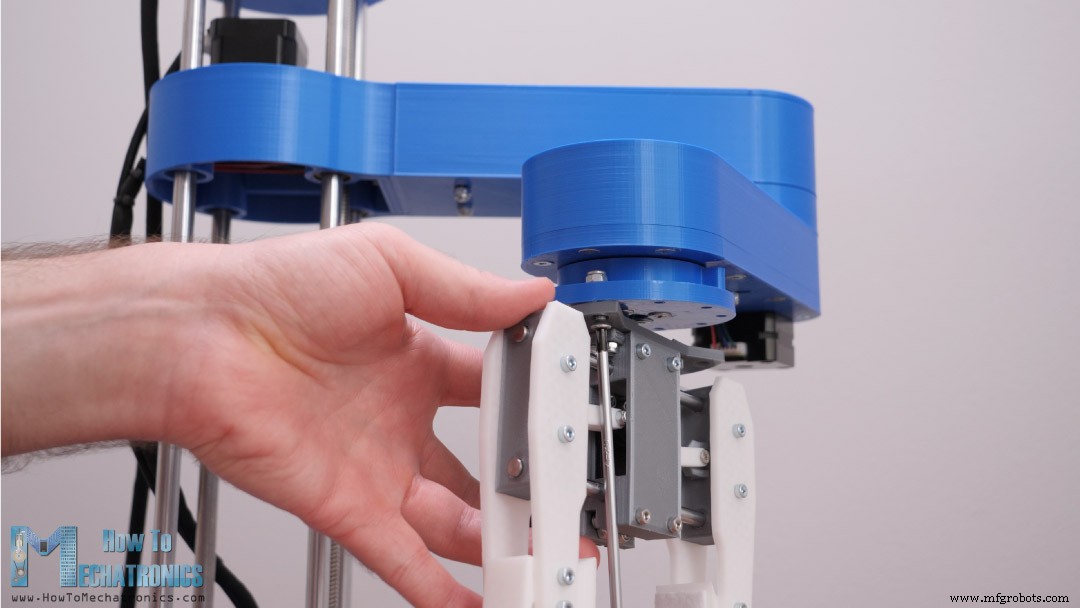
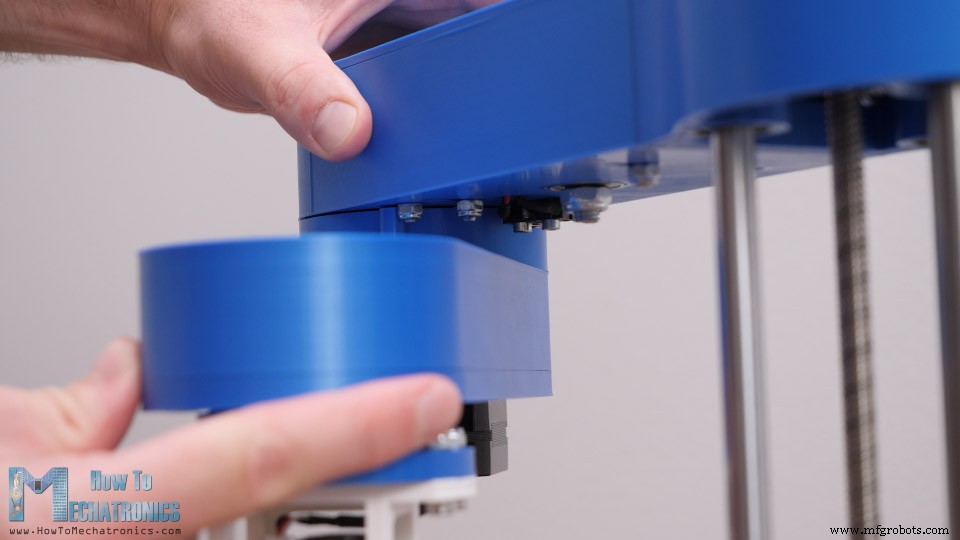
Pertama, saya menghapus mekanisme pegang dari robot yang dipasang dengan empat bout.
Kabel yang digunakan untuk mengontrol servo pegang sekarang akan digunakan untuk mengontrol modul laser.
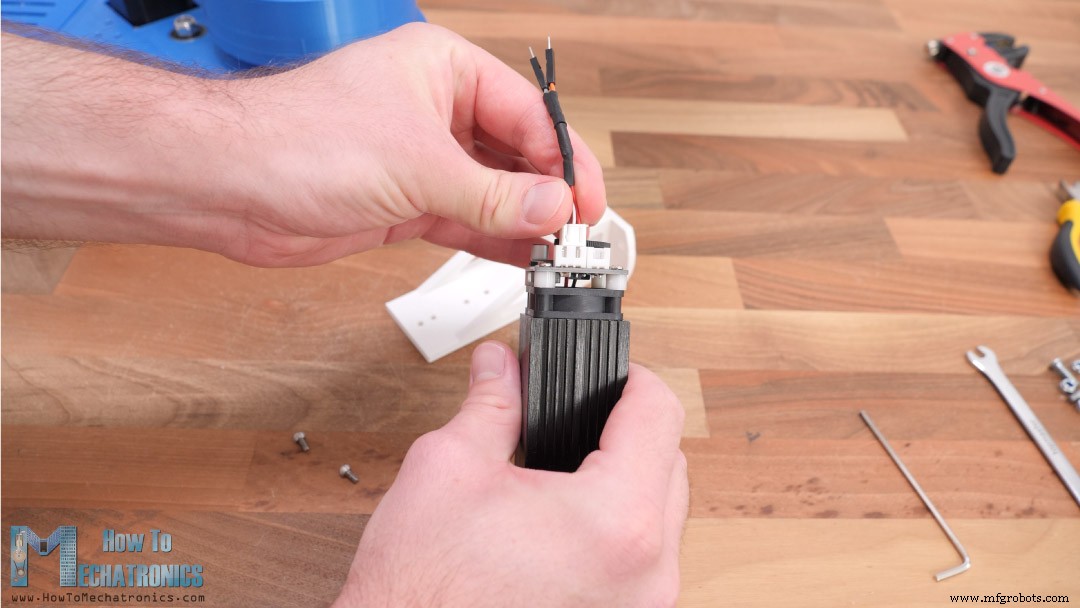
Modul laser khusus yang saya miliki bekerja pada 12V dan dapat dikontrol menggunakan sinyal PWM dengan hanya dua kabel, Ground dan VCC. Untuk menghubungkan laser, saya menggunakan konektor yang datang bersama modul, yang memiliki 3 pin. Kabel hitam kiri adalah Ground dan yang tengah, kabel putih dalam kasus saya adalah VCC. Saya menyolder dua konektor kabel jumper macho ke kabel ini sehingga saya dapat dengan mudah menghubungkannya ke kabel untuk pengakhiri.
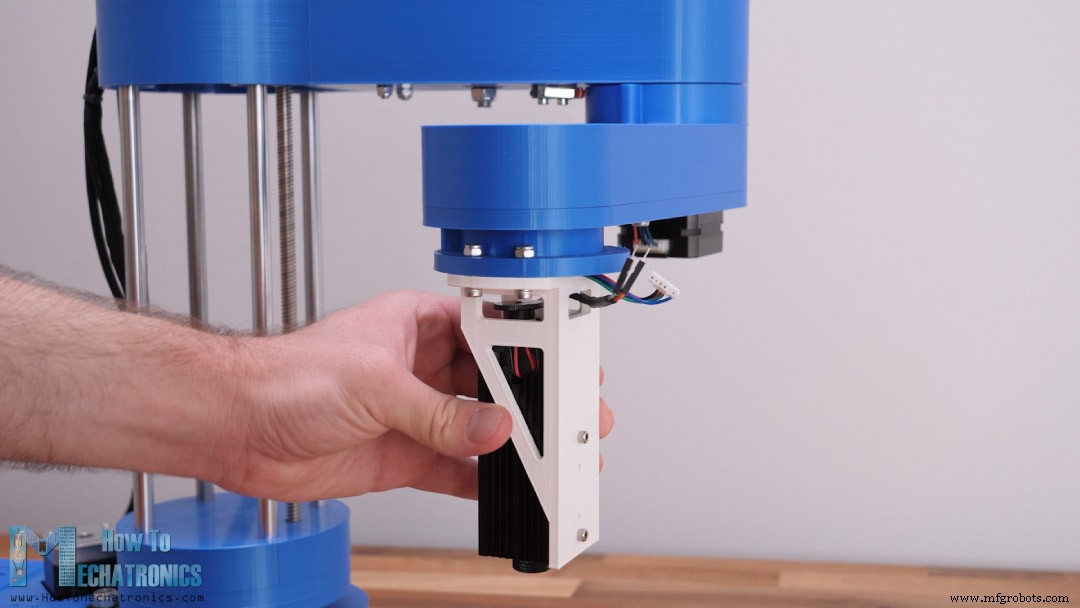
Kemudian saya hanya menempatkan konektor di tempatnya, melewatkan kabel melalui salah satu pembukaan pada pemegang, dan memasang modul laser dengan dua bout M3. Menggunakan empat bout M4 saya memasang modul laser ke robot.
Selanjutnya, seperti yang saya sebutkan sebelumnya, daripada papan Arduino UNO yang saya gunakan untuk mengontrol robot dalam video asli, sekarang kita memerlukan papan Arduino MEGA dalam kombinasi dengan papan RAMPS.
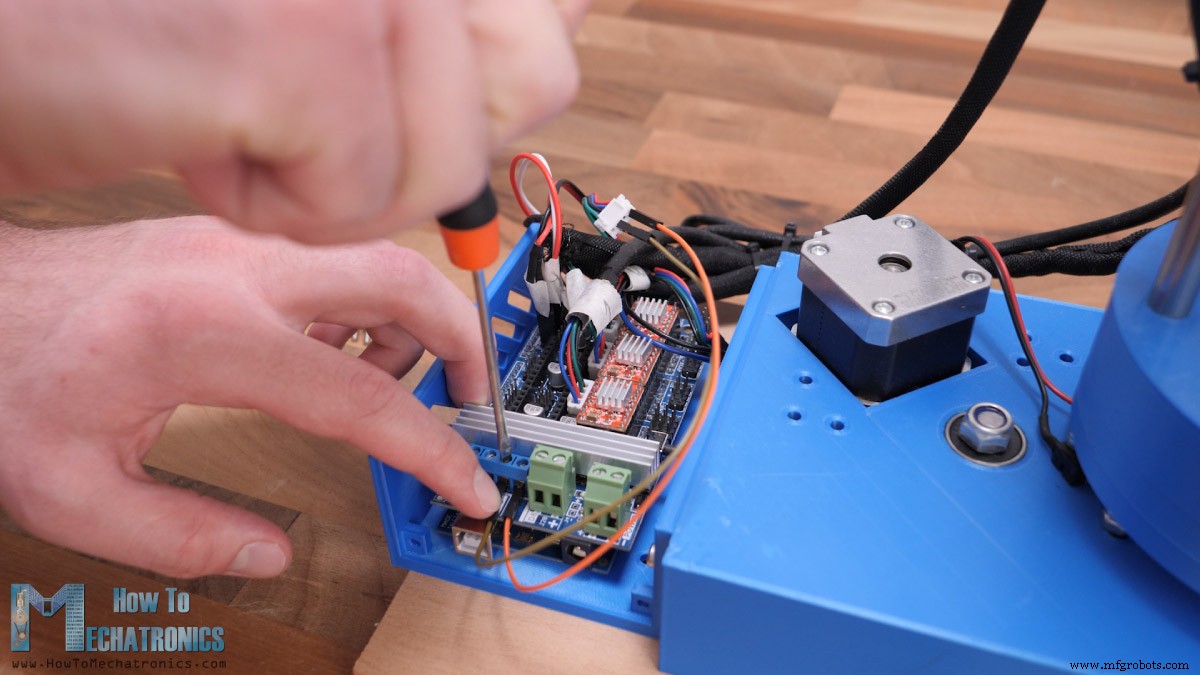
Di sini pertama kita perlu memilih resolusi langkah penggerak. Tentu saja, untuk gerakan yang lebih halus kita harus memilih resolusi tertinggi yang mungkin dengan menambahkan tiga jumper untuk setiap penggerak stepper. Saya menggunakan penggerak stepper A4988 yang memiliki resolusi langkah ke-16, tetapi kita juga dapat menggunakan penggerak stepper DRV8825 yang memiliki resolusi langkah 1/32.
Kemudian kita dapat menghubungkan semua kabel di tempatnya. Saya telah menandai semua kabel saya sehingga saya tidak mencampuradukkannya.
Diagram Rangkaian Gravir Laser Robot SCARA
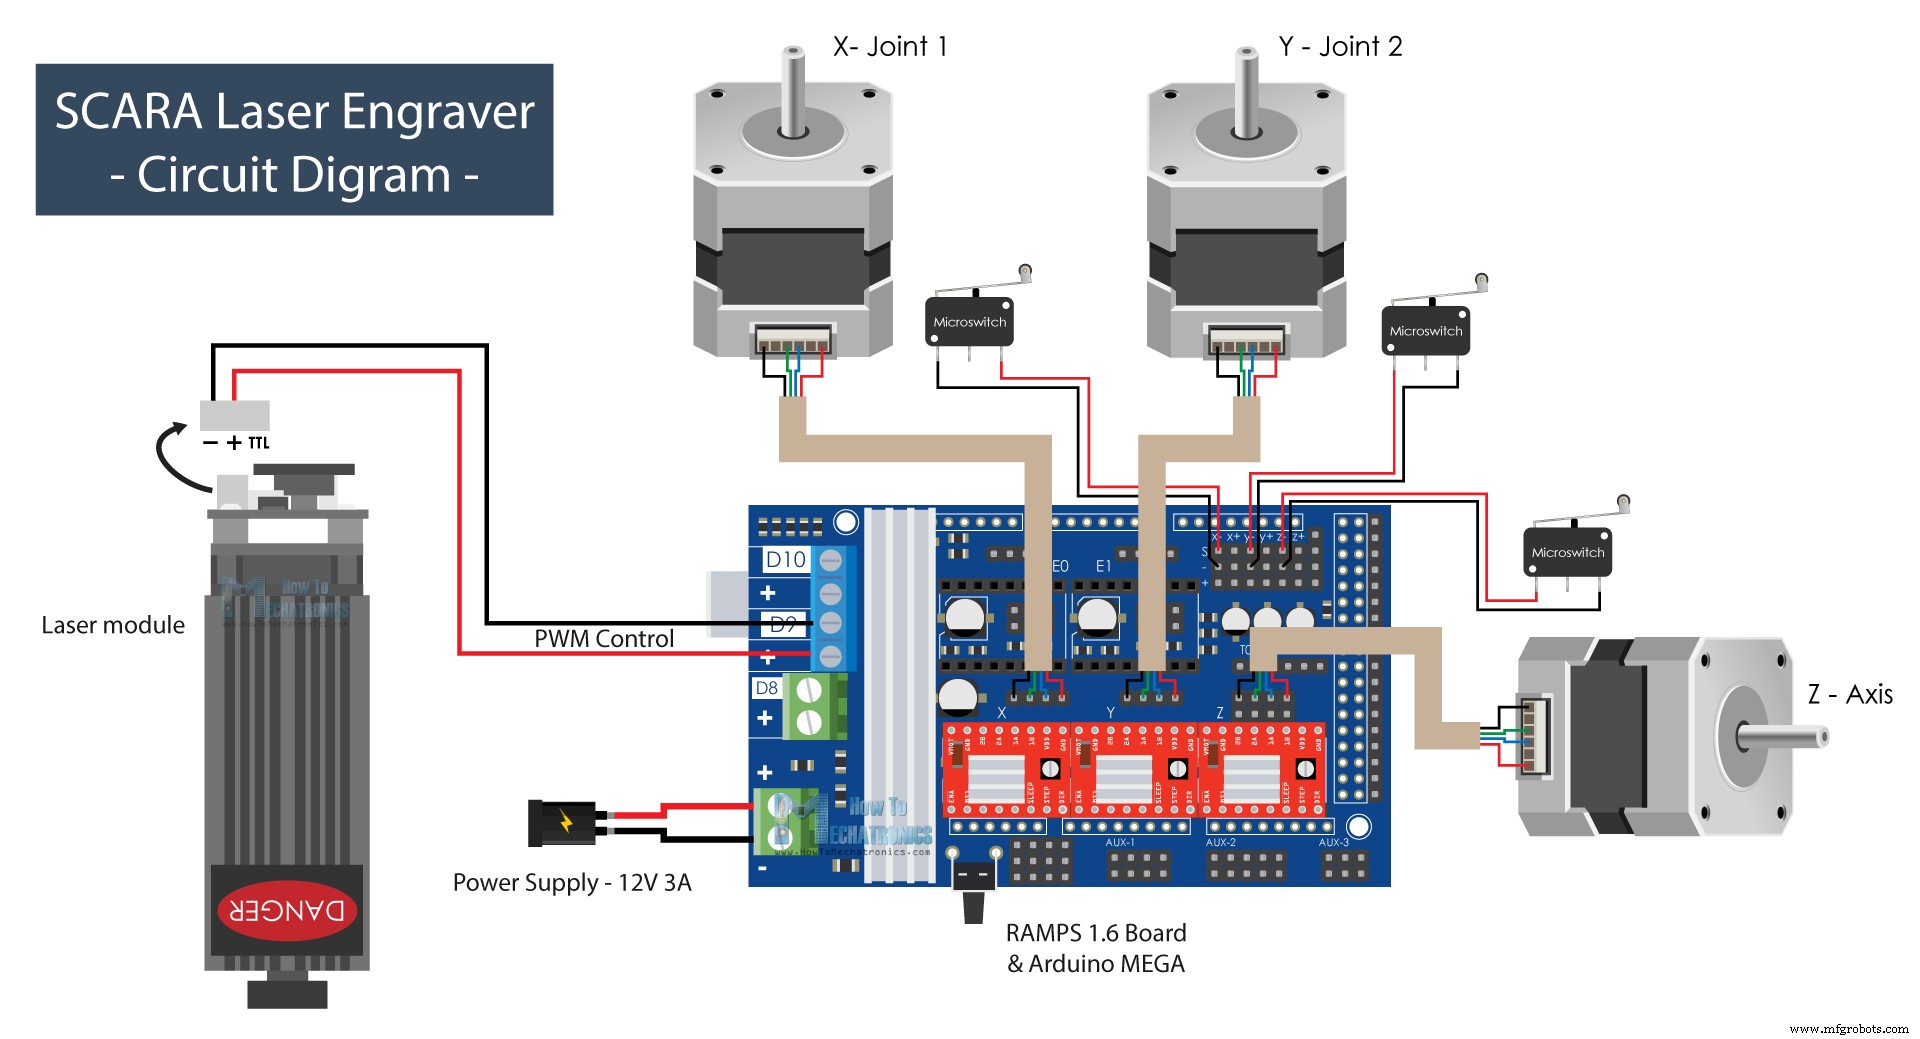
Berikut adalah diagram rangkaian bagaimana semuanya perlu dihubungkan.
Motor stepper berada tepat di atas penggerak dan limit switch yang Normal Closed dengan dua kabel pergi ke pin endstop S dan – untuk setiap sumbu masing-masing.
Untuk mengontrol modul laser, kita akan menggunakan pin D9 yang dalam pengaturan printer 3D digunakan untuk mengontrol kipas. Pin ini mampu PWM sehingga kita dapat mengontrol intensitas laser dengannya. Untuk memberikan daya ke semuanya kita memerlukan sumber daya 12V dengan arus minimal 3A.
Anda dapat mendapatkan komponen yang dibutuhkan untuk proyek ini dari tautan di bawah:
Seperti untuk komponen mekanis, Anda dapat memeriksa artikel asli.
Setelah saya menghubungkan semuanya seperti yang dijelaskan, saya menekan kabel sedikit dan menutupi elektronik sehingga semuanya terlihat rapi dan bersih.
Menyelesaikan Rangkaian
Ada satu hal lagi yang perlu saya ubah pada robot SCARA saya sehingga berfungsi dengan baik, yaitu mengubah kapan limit switch lengan kedua terpicu. Karena robot SCARA akan diatur untuk bekerja sebagai kanan, pemanasan lengan kedua perlu berada pada 0 derajat, atau sejajar dengan lengan pertama, sambil dapat berputar ke kiri. Untuk tujuan itu, saya sederhana melem satu potongan kecil pada sendi lengan sehingga memicu limit switch pada posisi yang dijelaskan.
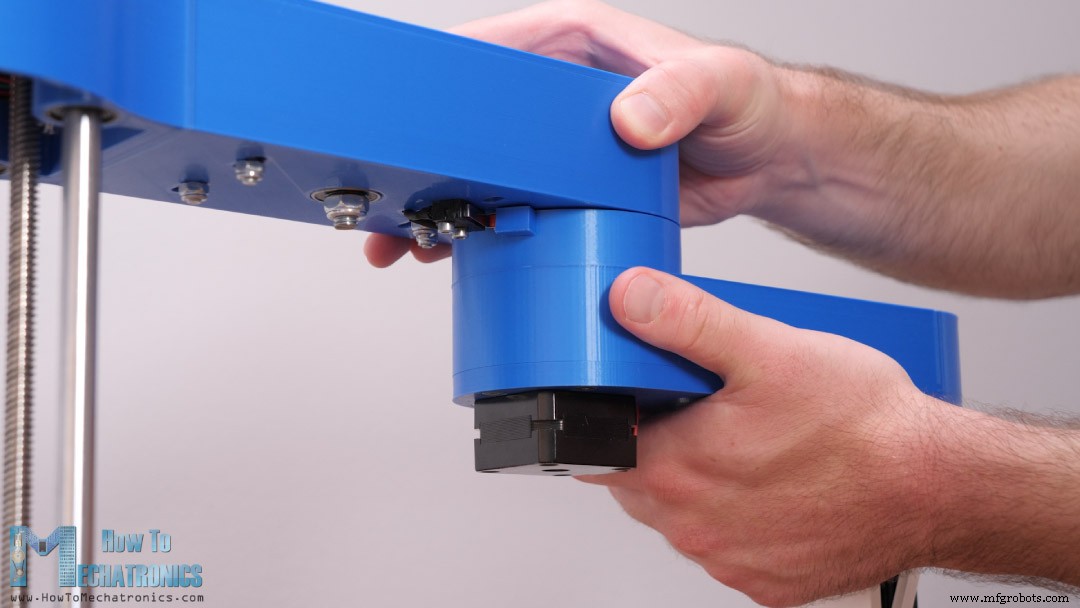
Sekarang, ada satu detail kecil lagi yang perlu saya ubah. Pemicu limit switch asli mengganggu salah satu dempat di bawah lengan sehingga lengan tidak dapat mencapai gerakan penuhnya.
Saya sederhana menghapus dempat itu, menggantinya dengan insert bergulir sehingga saat memasang kembali bagian di tempatnya ia tidak akan mengejor.
Dan itulah. Robot SCARA sekarang siap untuk bekerja sebagai gravir laser, tetapi tentu saja, pertama kita perlu menginstal firmware ke papan Arduino.
Lihat Juga: Lengan Robot Arduino DIY dengan Kontrol Smartphone
Firmware Marlin untuk Gravir Laser dengan Robot SCARA
Seperti yang saya katakan, saya akan menggunakan firmware Marlin yang merupakan salah satu firmware open-source yang paling banyak digunakan untuk printer 3D, yang juga memiliki opsi untuk gravir laser dan pengaturan robot SCARA. Kita dapat mengunduh firmware Marlin dari situs web resminya atau Github.com.
Untuk menginstal firmware Marlin ke papan Arduino MEGA kita akan menggunakan PlatformIO IDE daripada Arduino IDE. Karena firmware Marlin besar dan kompleks, Arduino IDE kadang-kadang dapat memberikan kesalahan dan tidak dapat mengkompilasinya.
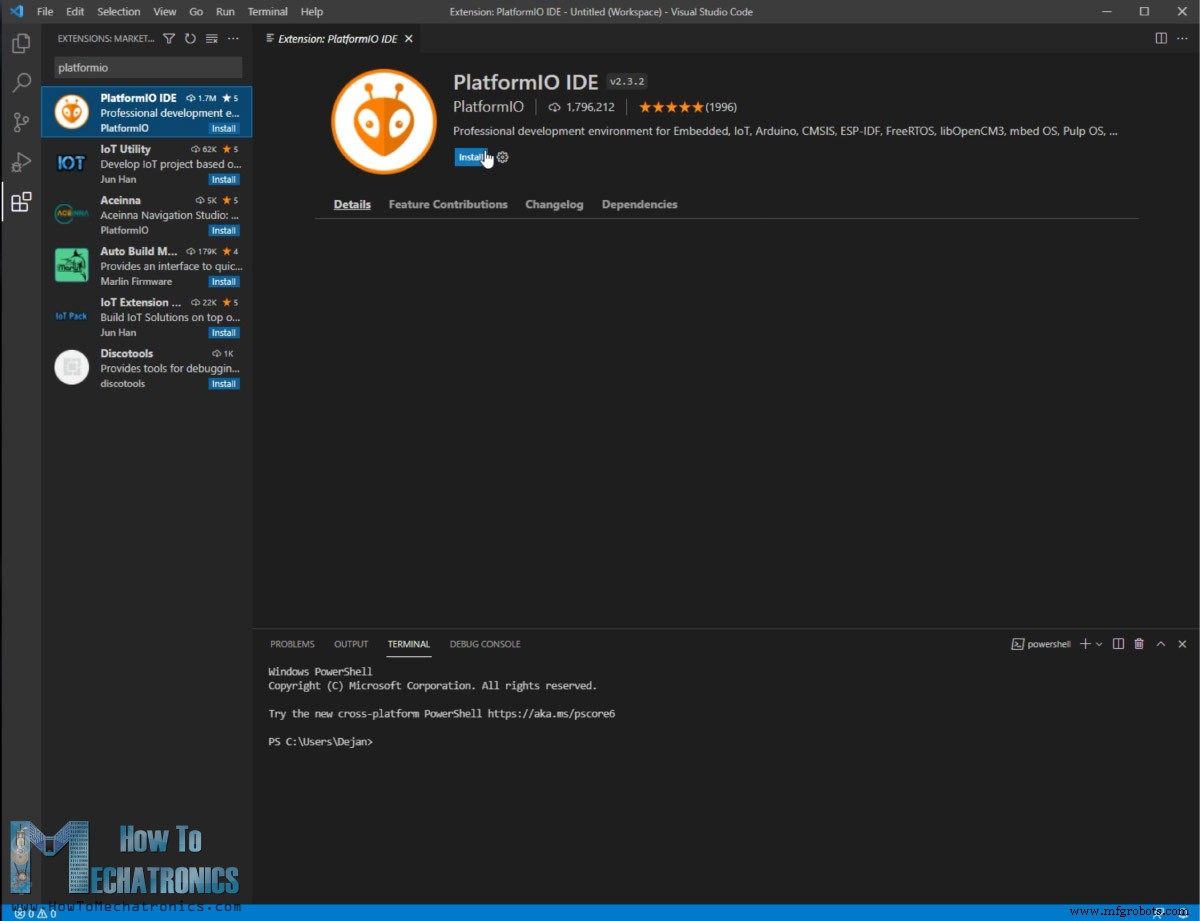
PlarformIO dibangun di atas editor Visual Studio Code, dan dapat diinstal sebagai ekstensi padanya. Ini berarti, pertama kita perlu menginstal Visual Studio Code, lalu mencari PlatformIO di manajer ekstensi dan menginstalnya dari sana.
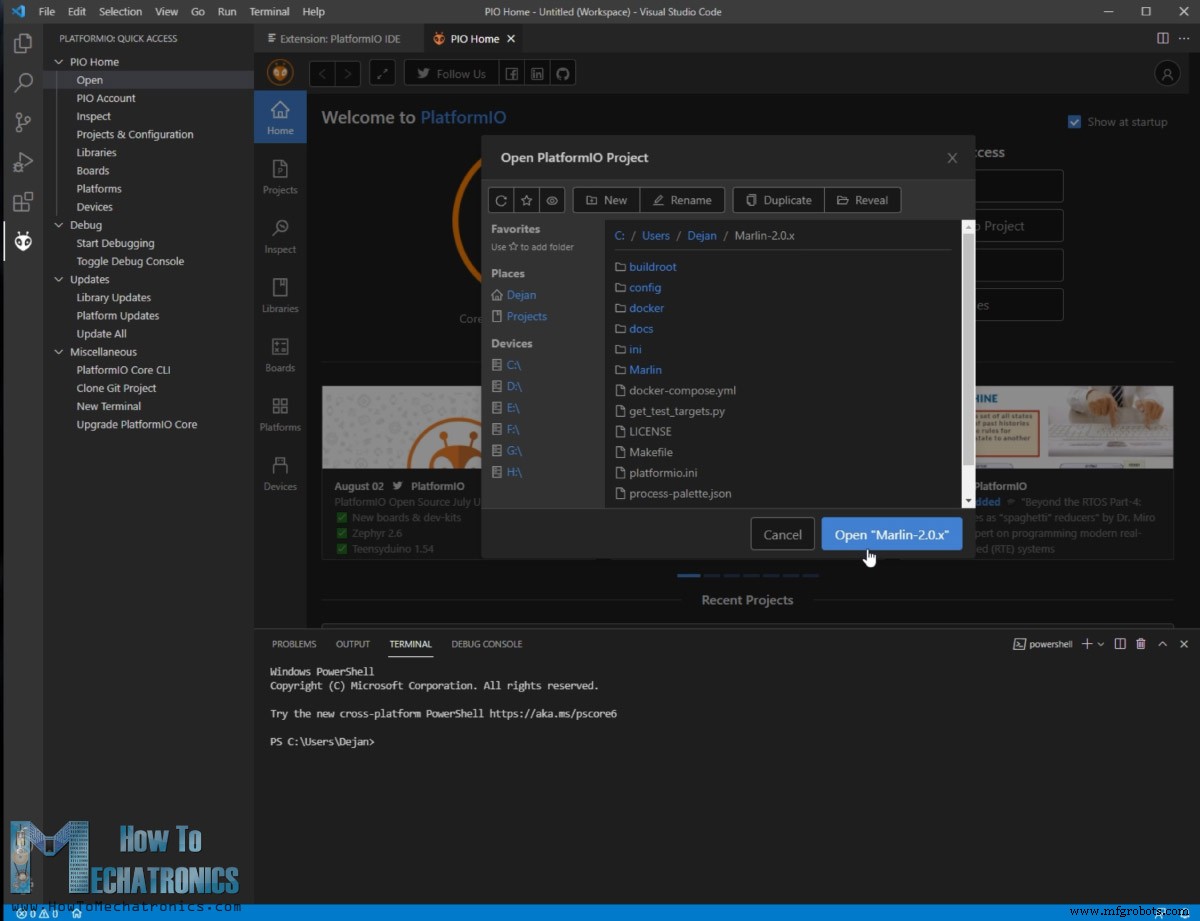
Setelah instalasi selesai, kita dapat klik tombol Open Project, navigasi ke folder Marlin yang kita undah dan ekstraksi, dan klik “Open Marlin”.
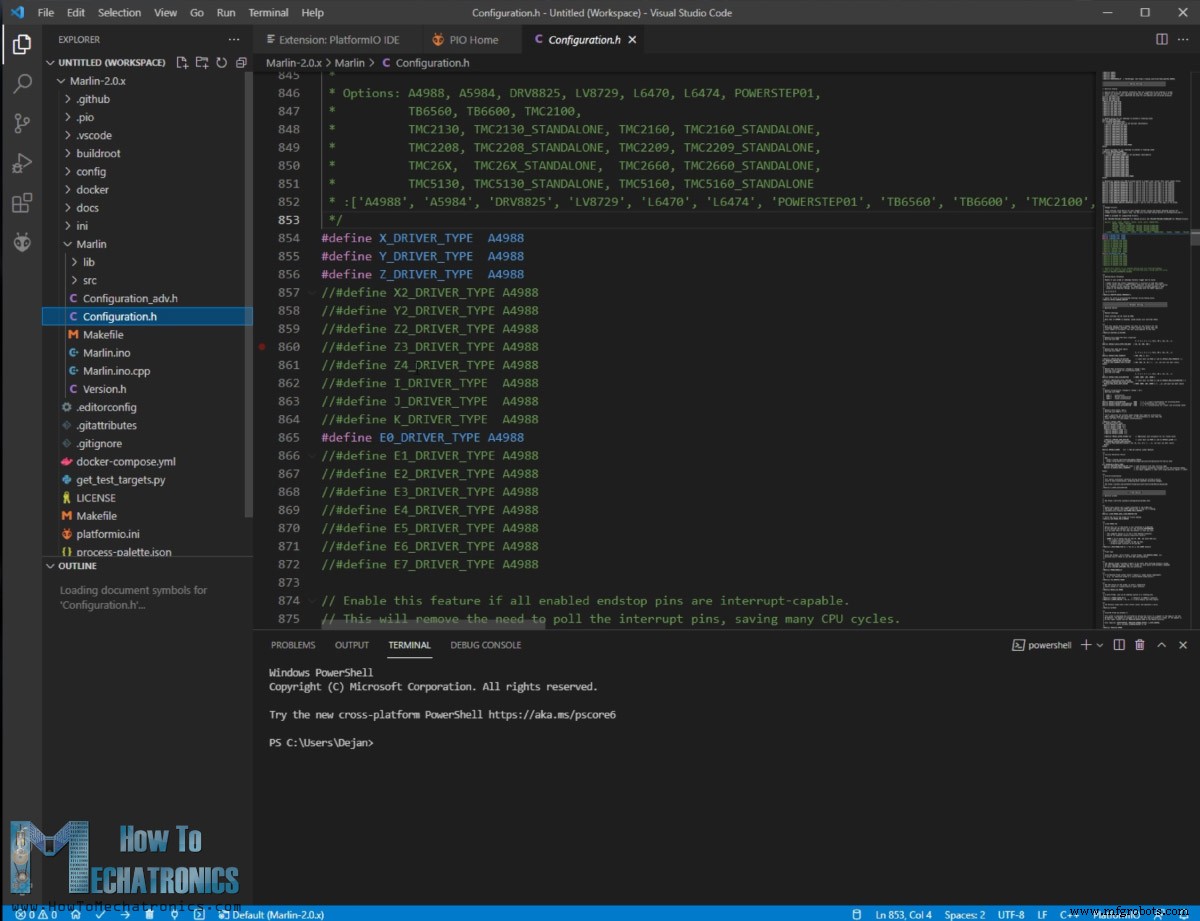
Ini akan memuat semua file Marlin ke editor sehingga kita dapat membuka dan mengeditnya. Dua file utama tempat kita melakukan semua penyesuaian sesuai pengaturan mesin kita adalah file Configuration.h dan Configuration_adv.h.
Sebenarnya, sebelum kita membuka folder Marlin, kita harus terlebih dahulu pergi ke repositori Configuration di Github.com dari mana kita dapat mengunduh beberapa file konfigurasi yang telah diuji sebelumnya yang cocok untuk kita. Di folder “Examples” kita harus pergi ke folder “SCARA” dan menyalin dua file konfigurasi ini dan menempelkannya ke folder Marlin kita.
Lihat juga: Cara Menyiapkan GRBL & Mengontrol Mesin CNC dengan Arduino
Mengonfigurasi Firmware Marlin
Jadi, setelah kita membuka kembali folder Marlin dengan file konfigurasi “SCARA”, kita dapat membuka file Configuration.h dan mengedit beberapa parameter sesuai mesin kita. Hal pertama di sini adalah memilih jenis robot SCARA yang kita miliki.
/** * MORGAN_SCARA was developed by QHARLEY in South Africa in 2012-2013. * Implemented and slightly reworked by JCERNY in June, 2014. */ //#define MORGAN_SCARA /** * Mostly Printed SCARA is an open source design by Tyler Williams. See: * https://www.thingiverse.com/thing:2487048 * https://www.thingiverse.com/thing:1241491 */ #define MP_SCARA #if EITHER(MORGAN_SCARA, MP_SCARA) // If movement is choppy try lowering this value #define SCARA_SEGMENTS_PER_SECOND 100 // Length of inner and outer support arms. Measure arm lengths precisely. #define SCARA_LINKAGE_1 228.15 // Arm 1 lenght - 228(mm) #define SCARA_LINKAGE_2 136.2 // Arm 2 lenght - 136.5(mm) // SCARA tower offset (position of Tower relative to bed zero position) // This needs to be reasonably accurate as it defines the printbed position in the SCARA space. #define SCARA_OFFSET_X 300 // (mm) #define SCARA_OFFSET_Y 150 // (mm)Code language: Arduino (arduino)
“MORGAN_SCARA” adalah untuk robot SCARA paralel dan “MP_SCARA” adalah untuk robot SCARA seri, sama seperti yang kita miliki. Ini didasarkan pada desain open-source oleh Tyler Williams yang mengimplementasikan kinematik invers pada G-code yang dihasilkan untuk sistem kartesius normal.
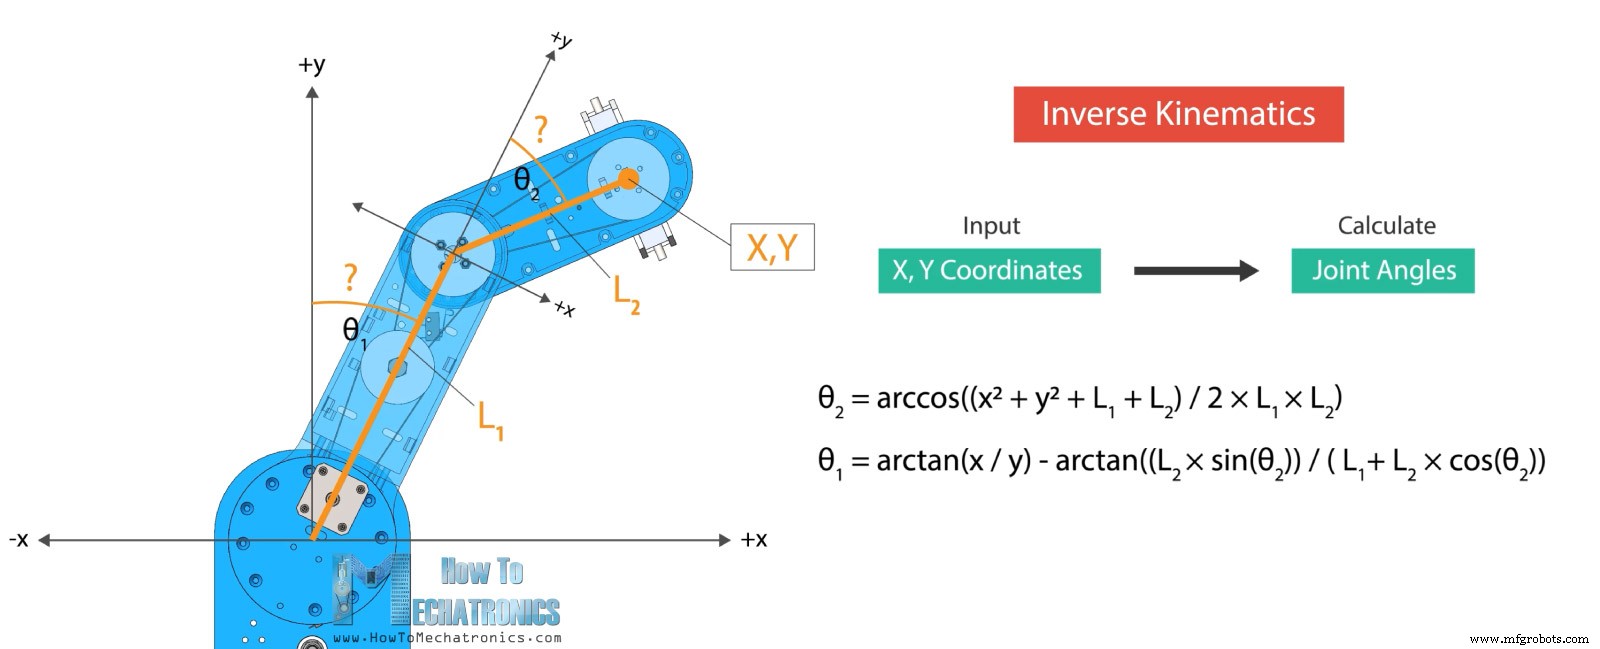
Dalam tutorial saya sebelumnya saya sudah menjelaskan apa itu kinematik invers dan bagaimana cara kerjanya dengan robot SCARA ini jadi untuk lebih banyak detail Anda dapat memeriksa tutorial tersebut. Singkatnya, dengan kinematik invers kita menghitung pada sudut mana kedua lengan harus ditempatkan untuk mencapai koordinat X, Y yang diberikan. Matematika di balik kinematik invers didasarkan pada trigonometri, dan hasilnya bergantung sepenuhnya pada panjang kedua lengan.
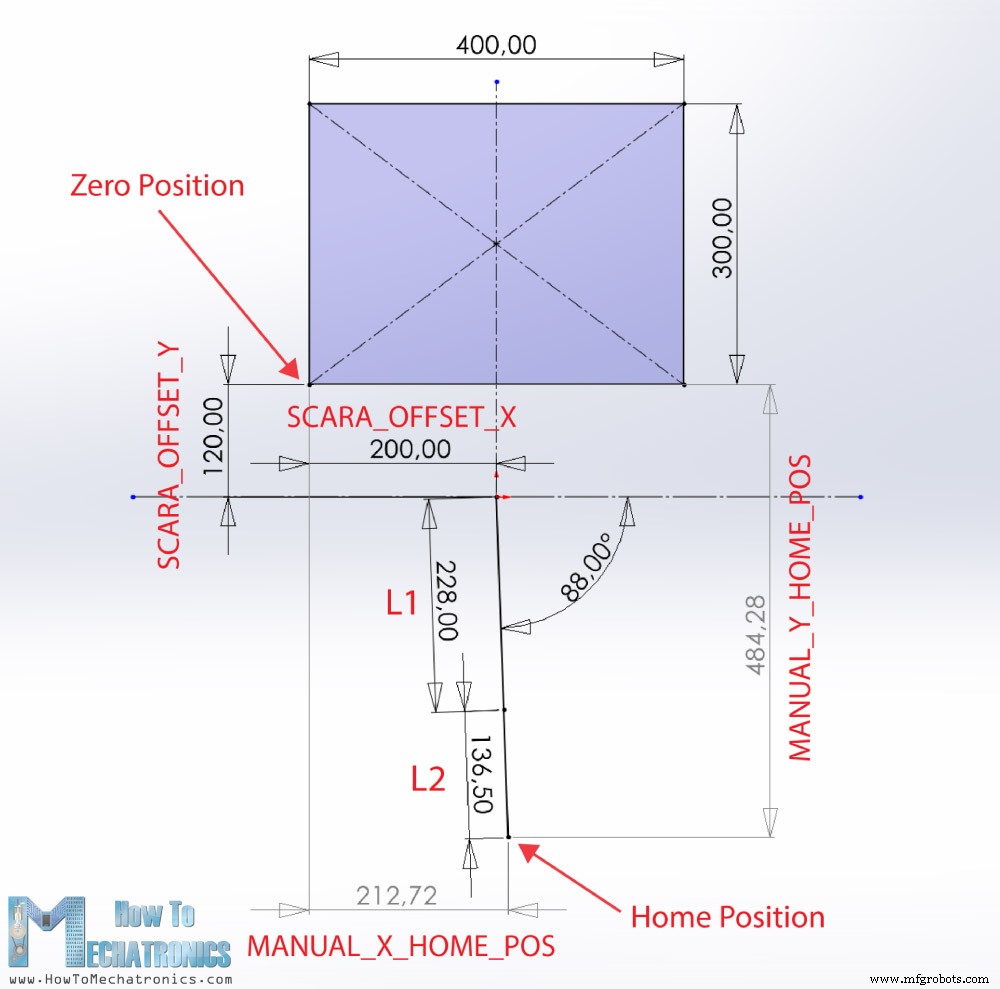
Itu dikatakan, di sini kita perlu memasukkan panjang lengan robot, dan dalam hal ini itu 228mm untuk lengan pertama dan 136.5mm untuk lengan kedua. Parameter selanjutnya yang perlu kita atur adalah posisi nol dari meja kerja. Nilai ini dimasukkan dengan nilai SCARA_OFFSET_X dan Y dan merupakan jarak dari menara atau sendi pertama relatif terhadap posisi nol meja kerja.
Ada satu set parameter lagi yang perlu kita sesuaikan sesuai mesin kita, yaitu MANUAL_X_HOME_POS untuk baik X maupun Y. Nilai ini adalah jarak X dan Y dari pengakhiri lengan robot atau laser ketika berada di posisi awal, relatif terhadap posisi nol meja kerja yang sebelumnya kita atur. Untuk mendapatkan nilai ini, saya membuat sketsa sederhana di SOLIDWORKS dengan dua garis yang mewakili kedua lengan robot SCARA.
Dari sini kita dapat mengatur posisi nol meja kerja yang diinginkan, dan mendapatkan nilai untuk variabel MANUAL_X_HOME_POS.
Selanjutnya, kita perlu menentukan konektor endstop. Dalam kasus kita kita memiliki satu endstop untuk setiap sumbu, yang berada pada posisi minimum.
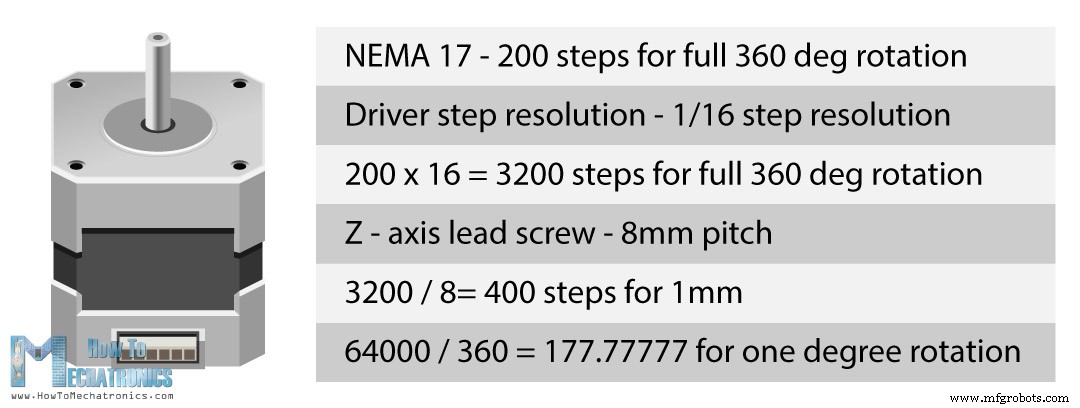
Nilai ini menunjukkan berapa langkah program harus mengirim ke penggerak stepper agar motor Bergerak satu unit, dan dalam hal ini itu rotasi sendi satu derajat. Berikut cara saya menghitung nilai ini untuk robot SCARA saya.
Motor stepper NEMA 17 membutuhkan 200 langkah untuk rotasi penuh, tetapi karena kita menggunakan resolusi langkah ke-16, itu berarti kita perlu mengirim 3200 langkah ke penggerak agar motor melakukan rotasi penuh 360 derajat. Selain itu, untuk sendi pertama kita memiliki pengurangan kecepatan 20:1, yang berarti kita membutuhkan 64000 langkah untuk rotasi penuh. Jika kita membagi nilai ini dengan 360, kita akan mendapatkan angka 177.777, yang sebenarnya adalah jumlah langkah yang perlu dikirim program ke penggerak untuk memutar sendi satu unit atau satu derajat.
Lengan kedua memiliki pengurangan kecepatan 16:1 jadi nilainya akan 142.222. Untuk sumbu Z kita memiliki bor lead dengan jarak 8mm, yang berarti satu rotasi penuh motor akan menghasilkan gerakan linier 8mm. Satu unit di sini adalah satu mm, jadi kita perlu membagi 3200 langkah dengan 8, dan jadi kita mendapatkan nilai 400, yang merupakan jumlah langkah yang dibutuhkan untuk sumbu Z Bergerak satu unit atau satu mm. Nilai keempat di sini adalah untuk stepper pengambil, tetapi karena kita tidak memiliki pengambil di sini, kita tidak perlu mengubahnya.
Arah motor stepper bergantung pada cara kita menghubungkan kabel. Jika kita salah, kita dapat membalik kabel atau mengubahnya di sini dalam perangkat lunak dengan mengatur variabel INVERT_X_DIR ke TRUE.
// Invert the stepper direction. Change (or reverse the motor connector) if an axis goes the wrong way. #define INVERT_X_DIR false #define INVERT_Y_DIR false #define INVERT_Z_DIR falseCode language: Arduino (arduino)
Kita harus melakukan beberapa perubahan lagi agar firmware Marlin ini berfungsi. Karena Marlin terutama adalah firmware untuk printer kartesius klasik, mode SCARA yang dilengkangkannya memiliki beberapa bug kecil yang belum diselesaikan pada saat saya membuat proyek ini. Berikut adalah perubahan yang saya lakukan agar berfungsi.
Di scara.cpp, baris 75 saya mengganti MORGAN_SCARA dengan MP_SCARA. Di motion.cpp, saya harus mengomentari baris 1716 dan 1717, di cofiguration.h mengomentari VALIDATE_HOMING_ENDSTOPS, dan di configuration_adv.h mengomentari QUICK_HOME.
Sebenarnya, bahkan dengan perubahan ini, pemanasan masih tidak berfungsi 100% dengan benar tetapi saya akan menjelaskan solusi alternatif yang saya gunakan agar berfungsi.
Namun, sekarang kita dapat klik tombol Upload yang terletak di pojok kiri bawah editor dan firmware Marlin akan diinstal ke papan Arduino. Anda dapat mengunduh firmware Marlin khusus ini dengan semua perubahan yang saya buat untuk bekerja dengan robot SCARA ini di bawah ini atau tentu saja, Anda dapat mengunduh firmware Marlin asli dari Github.com dan melakukan semua perubahan sendiri seperti yang saya jelaskan.
Perangkat Lunak Kontrol – Rapetier-host
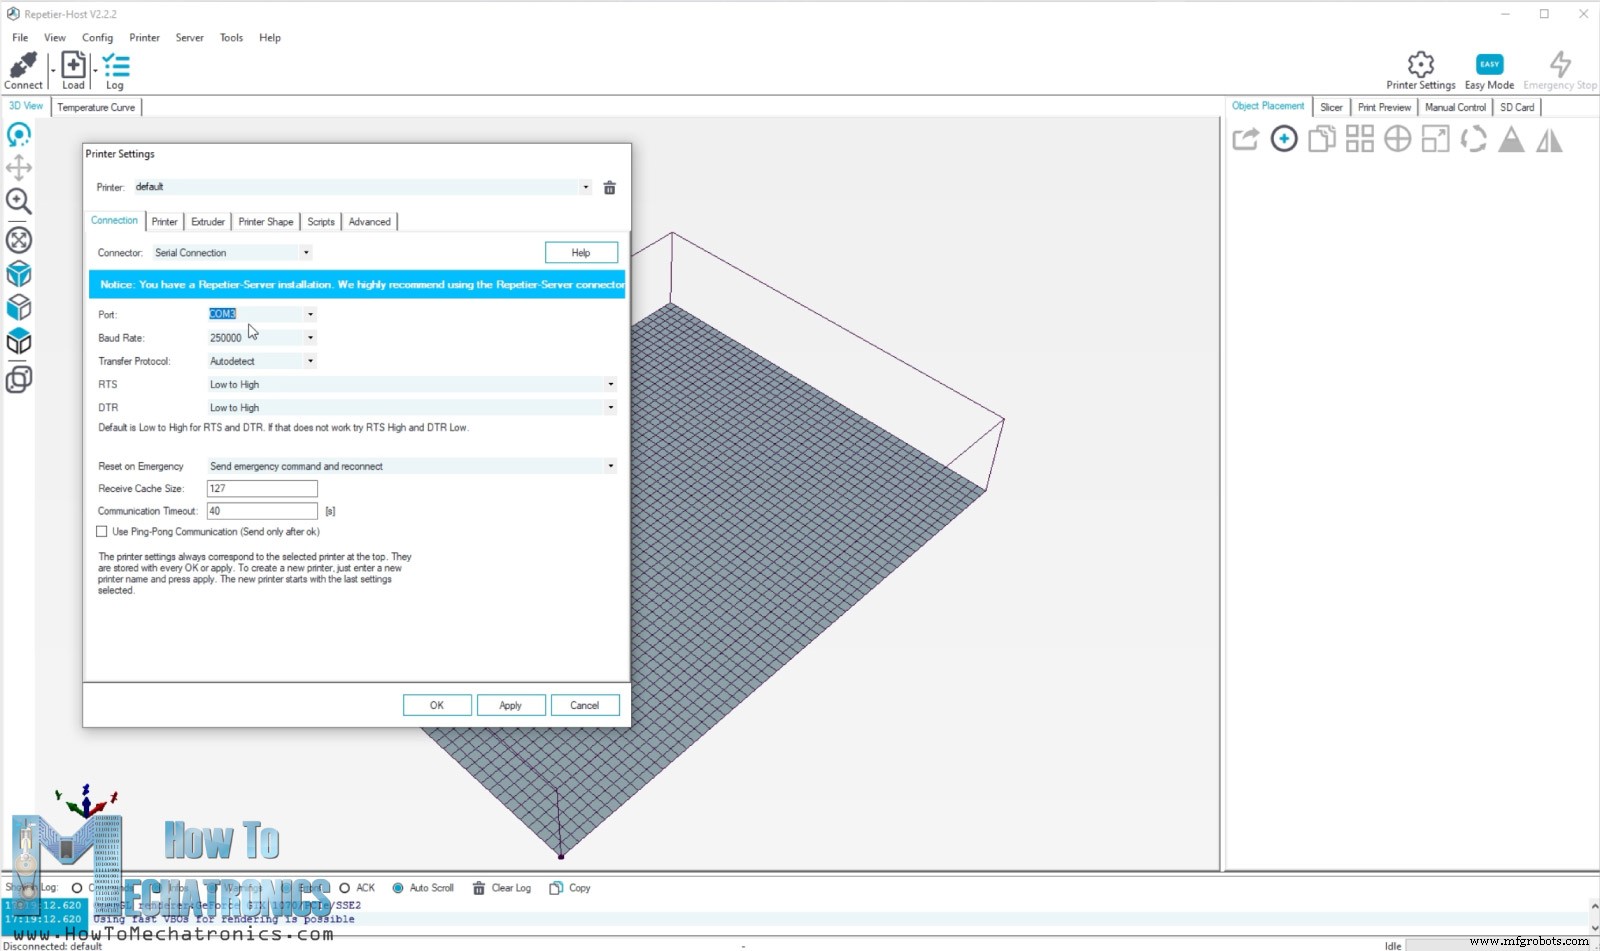
Baiklah, jadi setelah kita menginstal firmware Marlin, sekarang kita membutuhkan program komputer untuk mengontrol robot dan mengirim G-code padanya. Ada banyak opsi, tetapi saya memilih untuk menggunakan Rapetier-host yang merupakan perangkat lunak printer 3D populer. Kita dapat mengundah dan menggunakan perangkat lunak ini secara gratis. Setelah kita menginstalnya, kita dapat pergi ke Config > Printer Settings dan menyesuaikan beberapa hal di sini.
Kita harus memilih port COM tempat Arduino kita terhubung dan memilih Baud Rate yang kita atur di firmware Marlin. Di tab Printer Shape, kita harus mengatur nilai maks X dan Y dan Area Printer.
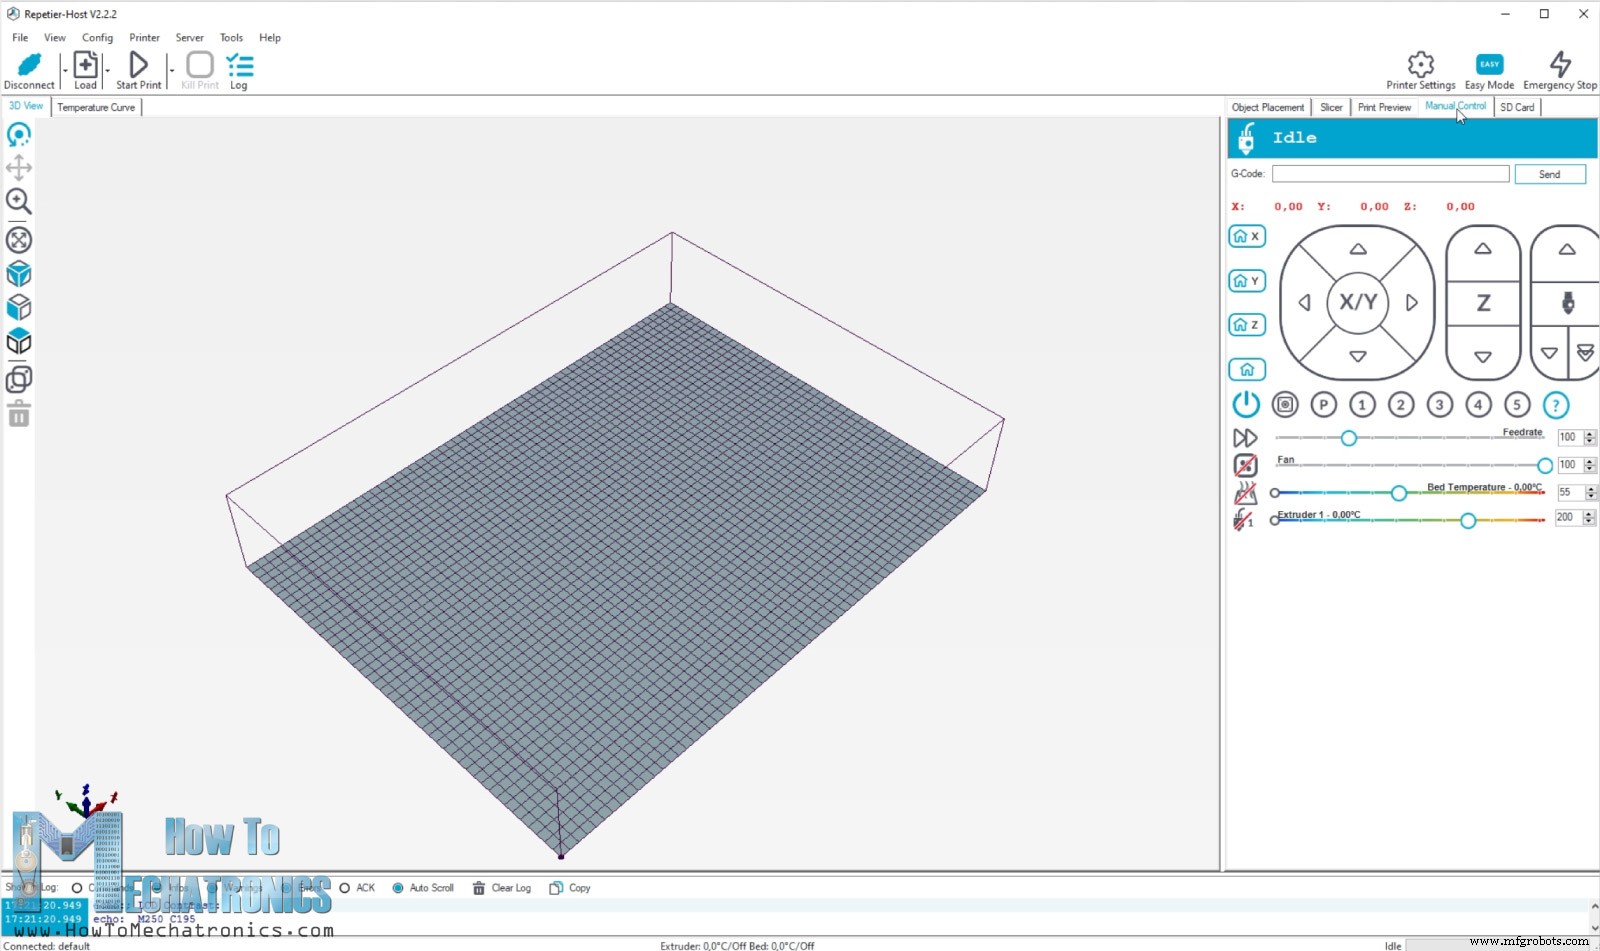
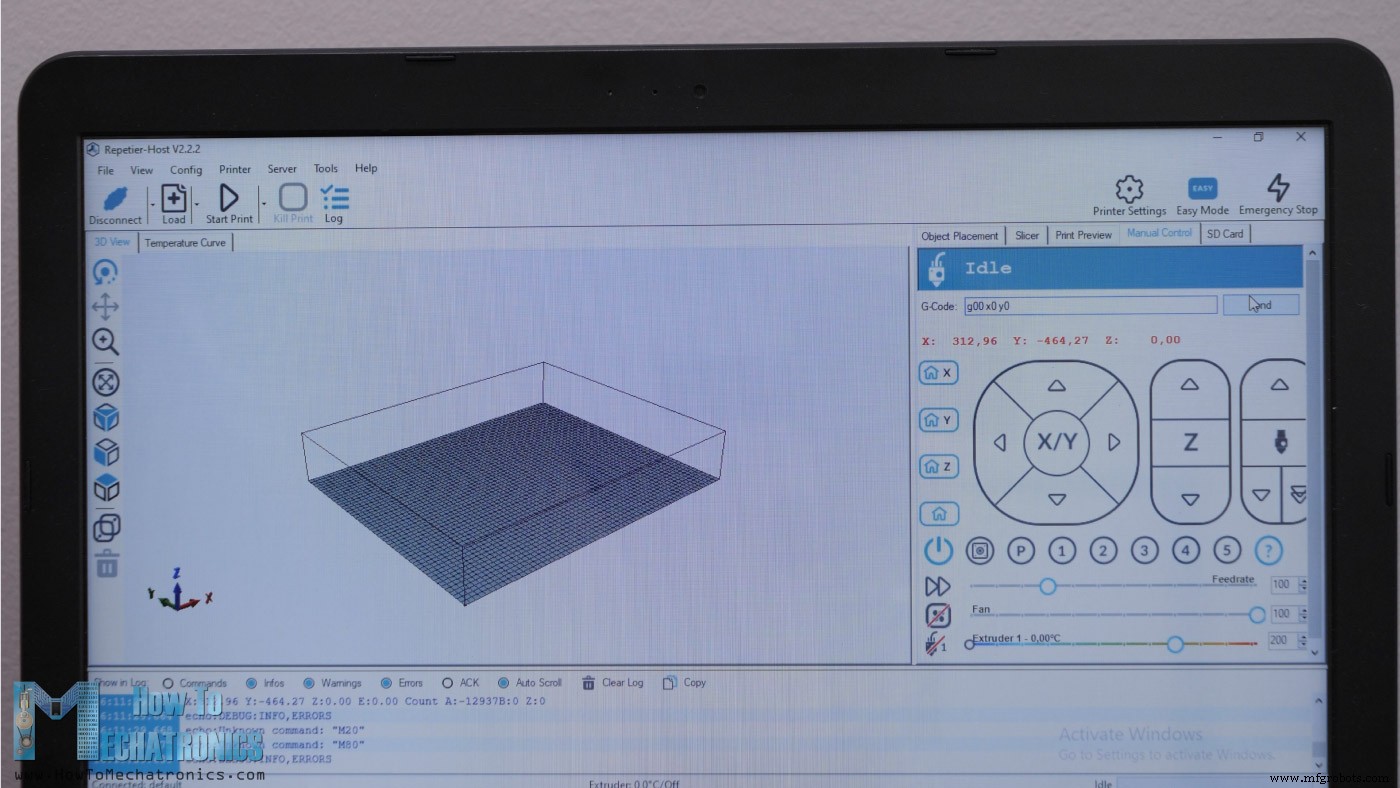
Setelah kita menerapkan pengaturan ini, kita dapat klik tombol Connect dan perangkat lunak harus terhubung ke robot SCARA kita. Kemudian kita dapat pergi ke tab Manual Control dan dari sini mencoba Bergerak printer.
Perhatikan saat menekan panah X atau Y, robot mungkin berperilaku aneh karena ia mengimplementasikan kinematik invers segera, dan mungkin akan Bergerak kedua lengan bahkan jika hanya menekan satu panah.
Namun, agar robot berfungsi, kita harus memanasnya terlebih dahulu. Sebelum kita klik tombol home, kita harus secara manual mendekatkan sendi ke limit switch.
Ketika kita klik tombol Home, robot harus mulai Bergerak menuju limit switch. Sebenarnya, lengan kedua akan mulai Bergerak menuju limit switchnya sementara lengan pertama harus Bergerak berlawanan. Setelah lengan kedua atau sumbu Y mencapai limit switchnya, lengan pertama atau sumbu X kemudian akan mulai Bergerak menuju limit switchnya juga. Setelah limit switch X tercapai, robot akan pergi ke limit switch Z.
Jadi, setelah pemanasan selesai, kita seharusnya dapat mulai gravir atau Bergerak robot di area kerjanya secara manual. Namun, jika kita mencoba melakukan apa pun segera, dari beberapa alasan robot akan berperilaku salah dan akan melakukan gerakan aneh. Untuk menghindari perilaku aneh ini, setelah pemanasan kita hanya harus memutuskan koneksi robot dari perangkat lunak dan kemudian menghubungkannya kembali.
Sekarang kita dapat Bergerak atau gravir secara manual dan robot akan berfungsi dengan baik. Ini mungkin bug di firmware Marlin, dan itu ada karena mode SCARA dalam firmware ini tidak didukung dengan baik karena tidak ada banyak minat padanya.
Namun, jika kita mengirim perintah G-code G00 X0 Y0 robot harus pergi ke posisi nolnya, yang kita atur di file Marlin Configuration.h.
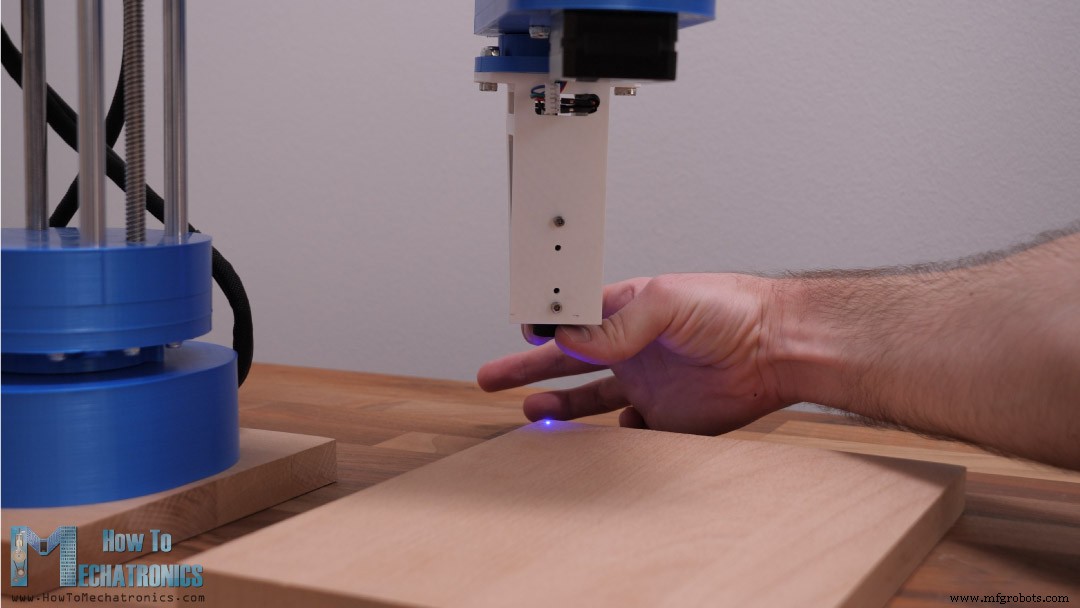
Kemudian kita dapat mengaktifkan laser dengan mengirim perintah M106 S10. Nilai di belakang S dapat dari 0 hingga 255 dan itu sebenarnya kontrol PWM daya laser dari 0 hingga 100%. Jadi, kita menggunakan nilai S10 di sini sehingga ia tidak akan membakar apa pun tetapi akan terlihat sehingga kita dapat melihat posisi nol dan juga menyesuaikan fokus laser.
Fokus dapat disesuaikan secara manual dengan memutar lensa laser di bawah dan pada saat itu juga bergantung pada jarak antara lensa dan benda kerja. Disarankan untuk mengatur jarak sekitar 5cm dan menyesuaikan fokus sampai Anda mendapatkan titik terkecil yang mungkin.
Gravir Laser dengan Robot SCARA
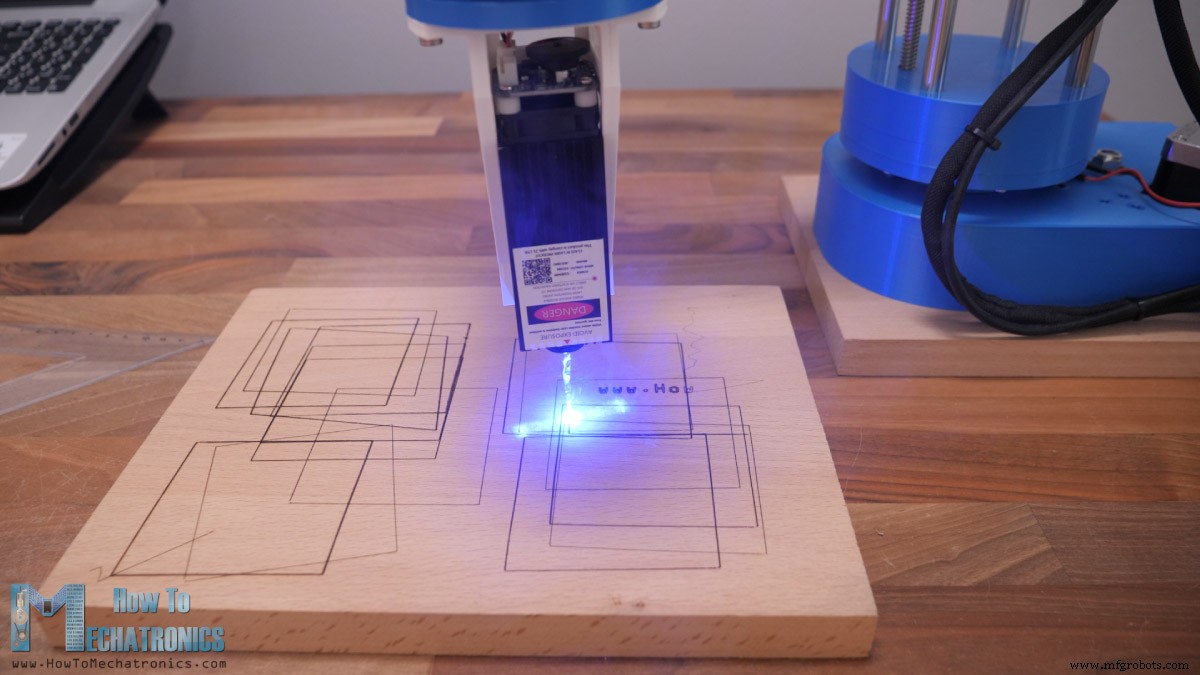
Untuk mengkalibrasi mesin, ide bagus untuk memulai dengan gravir bentuk persegi panjang sederhana sehingga kita dapat melihat apakah berfungsi dengan baik.
Dalam percobaan pertama saya, bentuk persegi panjang tidak berada di posisi dan orientasi yang benar dan itu karena saya telah mengatur nilai yang salah untuk variabel MANUAL_X_HOME_POS. Setelah saya memperbaikinya, bentuk persegi panjang keluar mendekati yang seharusnya.
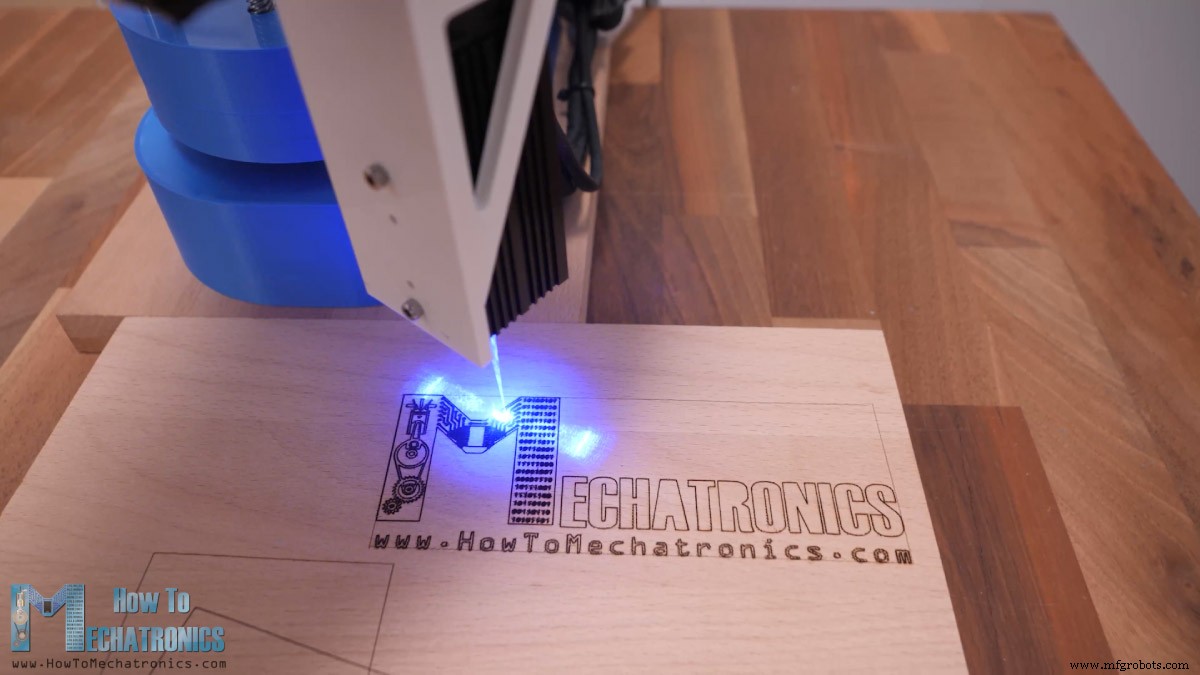
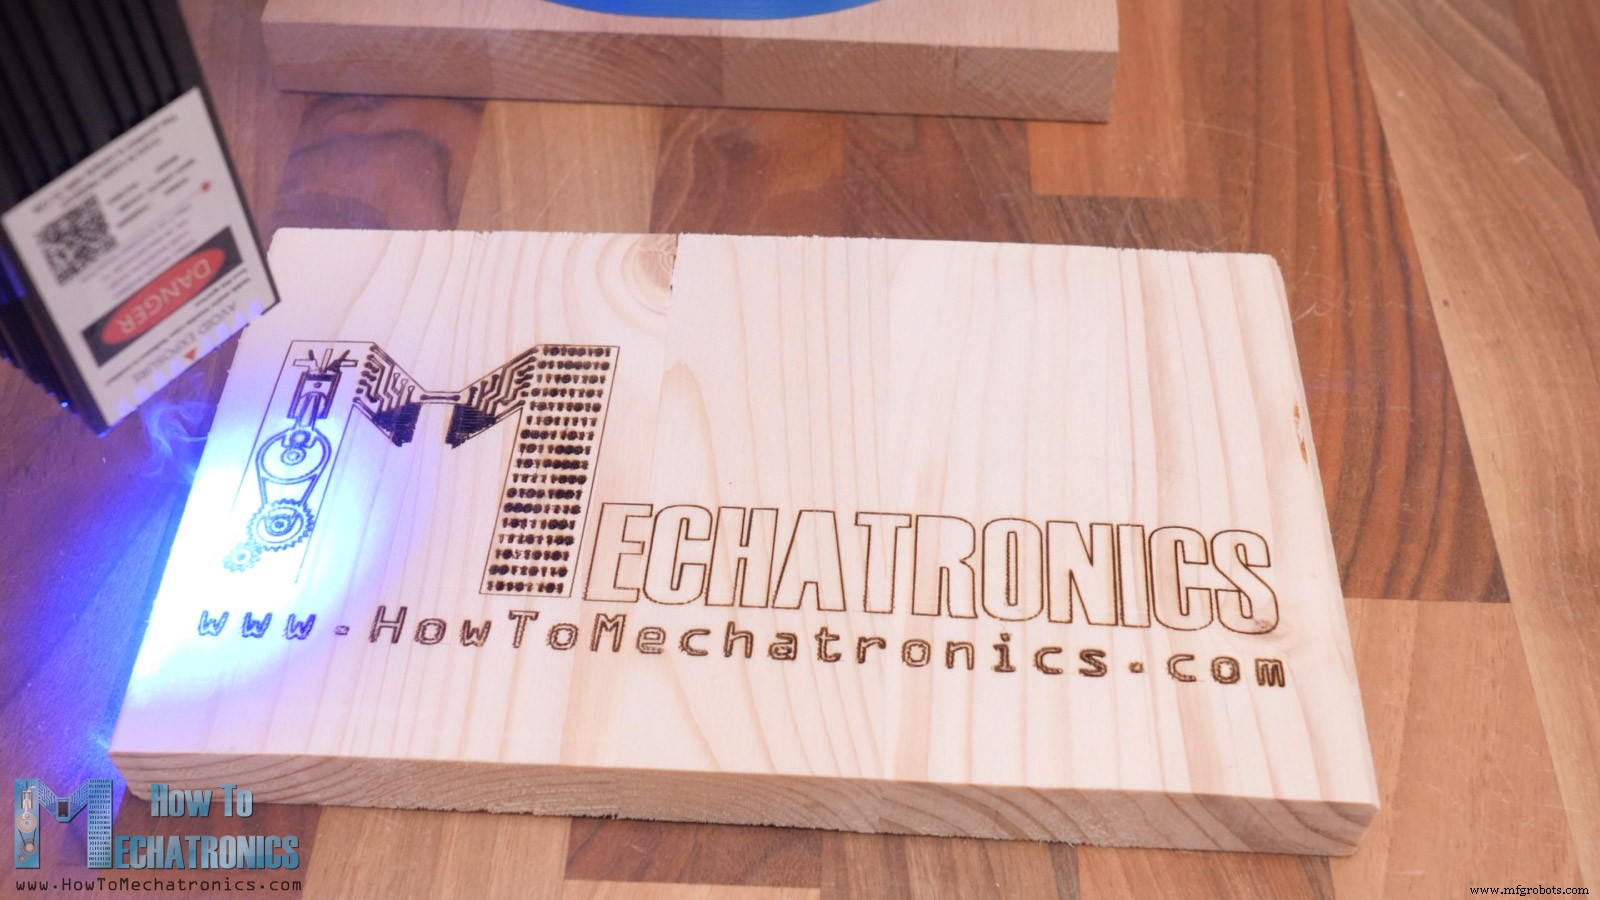
Jadi, saya memuat G-code logo saya, dan mengatur robot untuk menggravirnya.
Untuk jujurnya, melihat robot SCARA ini bekerja sebagai gravir laser sangat keren, tetapi perhatikan bahwa kita HARUS menggunakan kacamak keselamatan laser yang akan melindungi mata kita dari cahaya ultraviolet laser, karena sangat berbahaya. Selain itu, kita harus menggunakan masker respirator keselamatan dan bekerja di ruang terbuka atau ruangan beredar udara yang baik, karena asap yang dihasilkan saat gravir laser juga berbahaya bagi kesehatan kita.
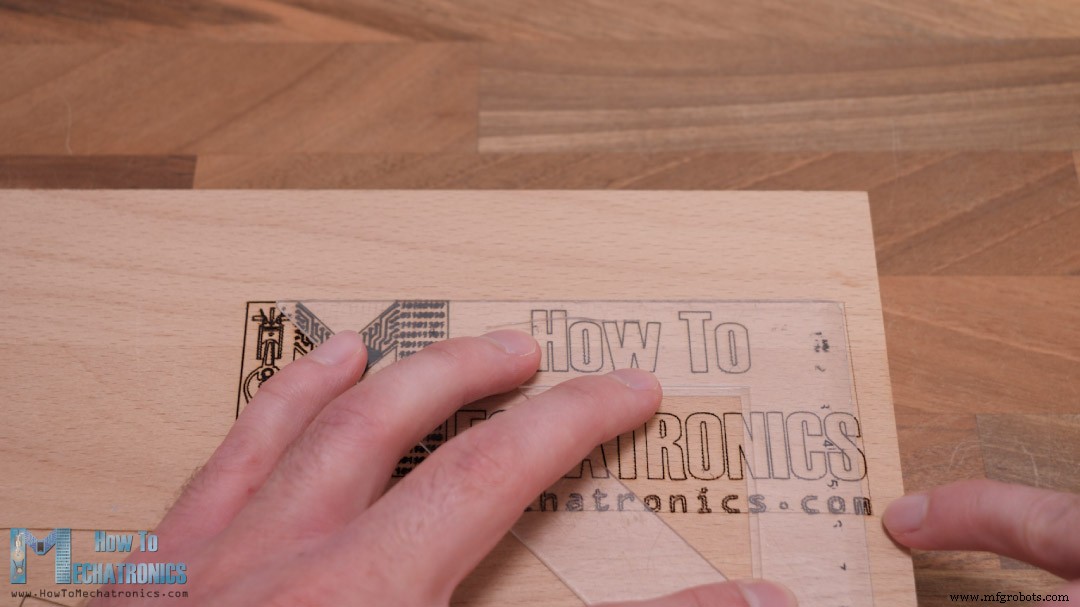
Namun, gravir logo keluar bagus, tetapi saya melihat bahwa itu tidak sepenuhnya persegi.
Jadi, saya kembali untuk gravir bentuk persegi panjang sederhana untuk mengetahui apa yang menyebabkan masalahnya. Saya menyadari bahwa masalahnya adalah dengan dimensi panjang lengan. Karena robot tidak begitu kaku, ketika lengan diperluas beban lengan itu sendiri membuat robot sedikit condong ke depan. Ini menyebabkan dimensi atau posisi aktual lengan sedikit keluar.
Setelah membuat puluhan tes, saya akhirnya menyesuaikan nilai panjang dari 228 menjadi 228.15mm untuk lengan pertama, dan dari 136.5 menjadi 136.2mm untuk lengan kedua. Ini memberikan hasil yang paling akurat dan sekarang bentuk persegi panjang sudah benar. Namun, tergantung pada lokasi cetak, apakah lengan sepenuhnya diperluas atau tidak, akurasi masih dapat bervariasi.
Menghasilkan G-code untuk Gravir Laser
Terakhir, mari saya tunjukkan kepada Anda bagaimana saya menyiapkan gambar dan menghasilkan G-code untuk gravir laser. Saya menggunakan Inkscape untuk tujuan itu yang merupakan perangkat lunak grafis vektor open-source.
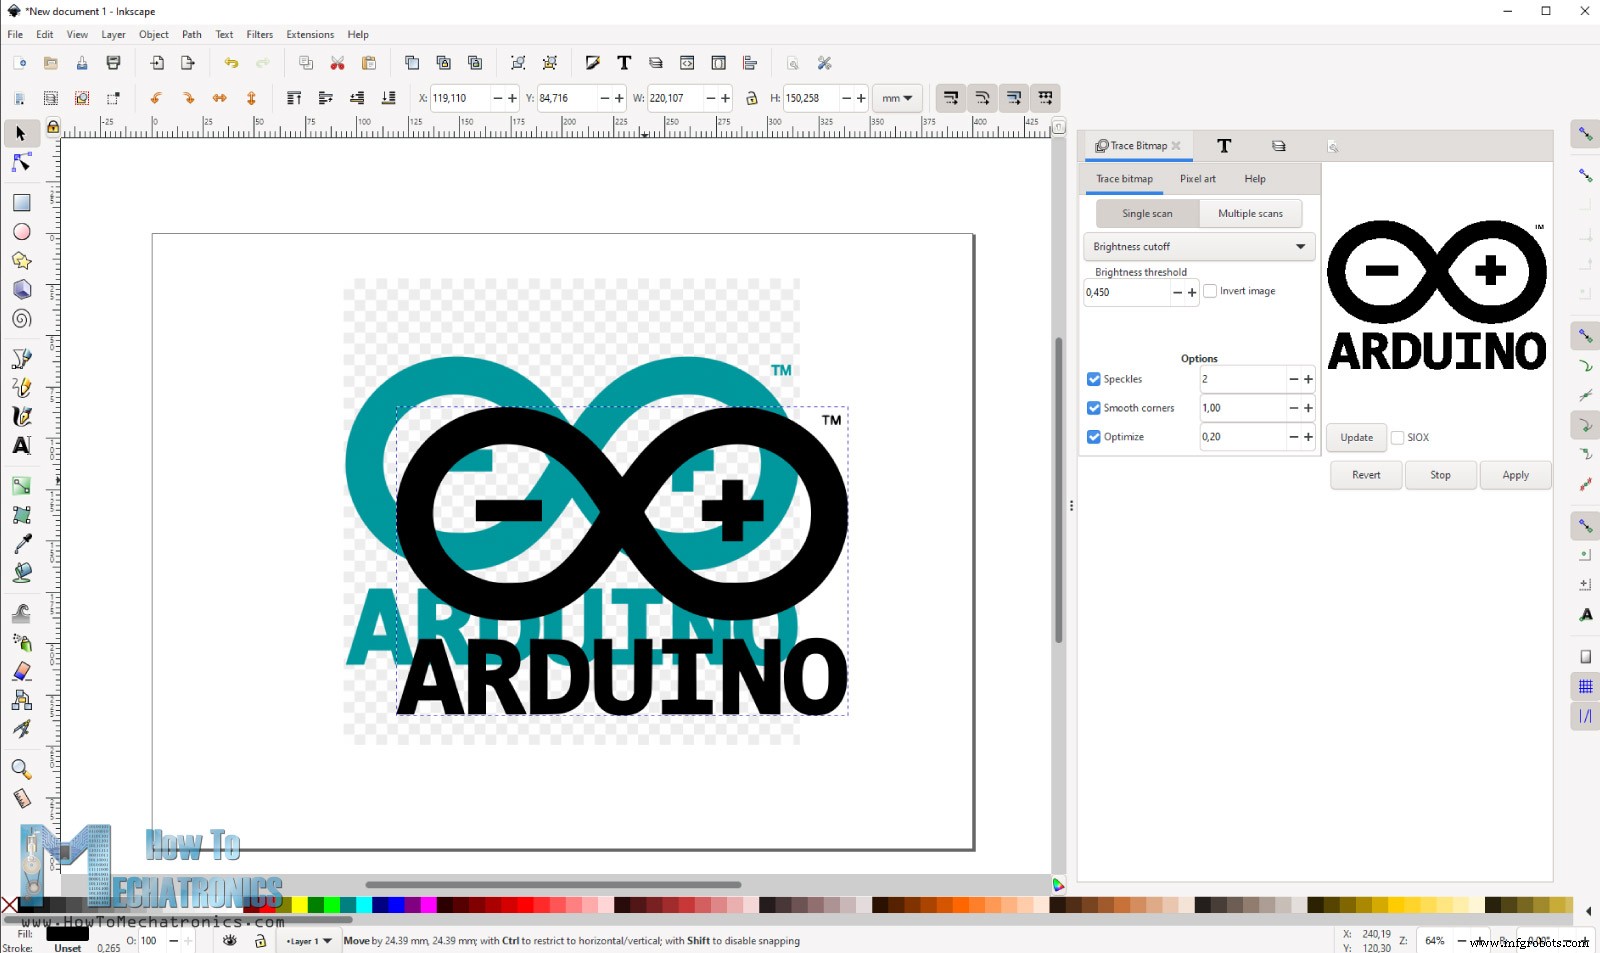
Di sini pertama kita perlu mengatur ukuran halaman menjadi ukuran area kerja kita. Sebagai contoh, saya akan menunjukkan kepada Anda bagaimana saya menyiapkan logo Arduino untuk gravir laser.
Saya mengundah gambar logo Arduino dan mengimpornya ke Inkscape. Menggunakan fungsi Trace Bitmap, pertama kita perlu mengonversi gambar menjadi format vektor. Kita hanya dapat menghasilkan G-code dari bentuk vektor dan untuk tujuan itu saya menggunakan plugin yang disebut Inkscape-Lasertools. Kita dapat mengundah plugin ini dari Github.com dan kita dapat menginstalnya dengan menyalin file dari file zip, dan menempelkannya ke direktori ekstensi Inkscape.
Jadi, setelah kita menginstal plugin, kita dapat pergi ke Extensions>Lasertools untuk membukanya dan menggunakannya untuk menghasilkan G-code. Ada beberapa opsi yang perlu diatur dan disesuaikan dengan plugin ini. Karena kita menghubungkan laser kita ke pin D9 yang digunakan untuk mengontrol kipas, kita dapat mengaktifkan laser dengan mengirim perintah M106.
Kita dapat memilih apakah G-code hanya akan berisi kontur bentuk atau isian pada loop tertutup juga. Kita dapat mengatur kecepatan perjalanan laser, kecepatan isian laser dan kecepatan perimeter.
Saat memilih isian, jika kita ingin menurunkan intensitas laser di area isian, kita dapat menambahkan nilai PWM ke perintah M106 untuk mengatur intensitas laser, misalnya, M106 S128 untuk daya laser 50%. Kita dapat mencapai efek serupa jika kita biarkan daya laser 100% tetapi meningkatkan kecepatan perjalanan di area isian. Jadi, ini sebenarnya pengaturan yang kita coba-coba untuk melihat apa yang terbaik untuk kita.
Di tab Preferences kita dapat memilih “Remove tiny infill paths”, dan di tab Bounding Box kita dapat memilih “Generate G-Code for bounding box preview”. Fitur ini sangat berguna karena ia menghasilkan pratinjau G-code dari area tempat gambar akan berlangsung, dan jadi kita dapat memosisikan benda kerja kita dengan tepat.
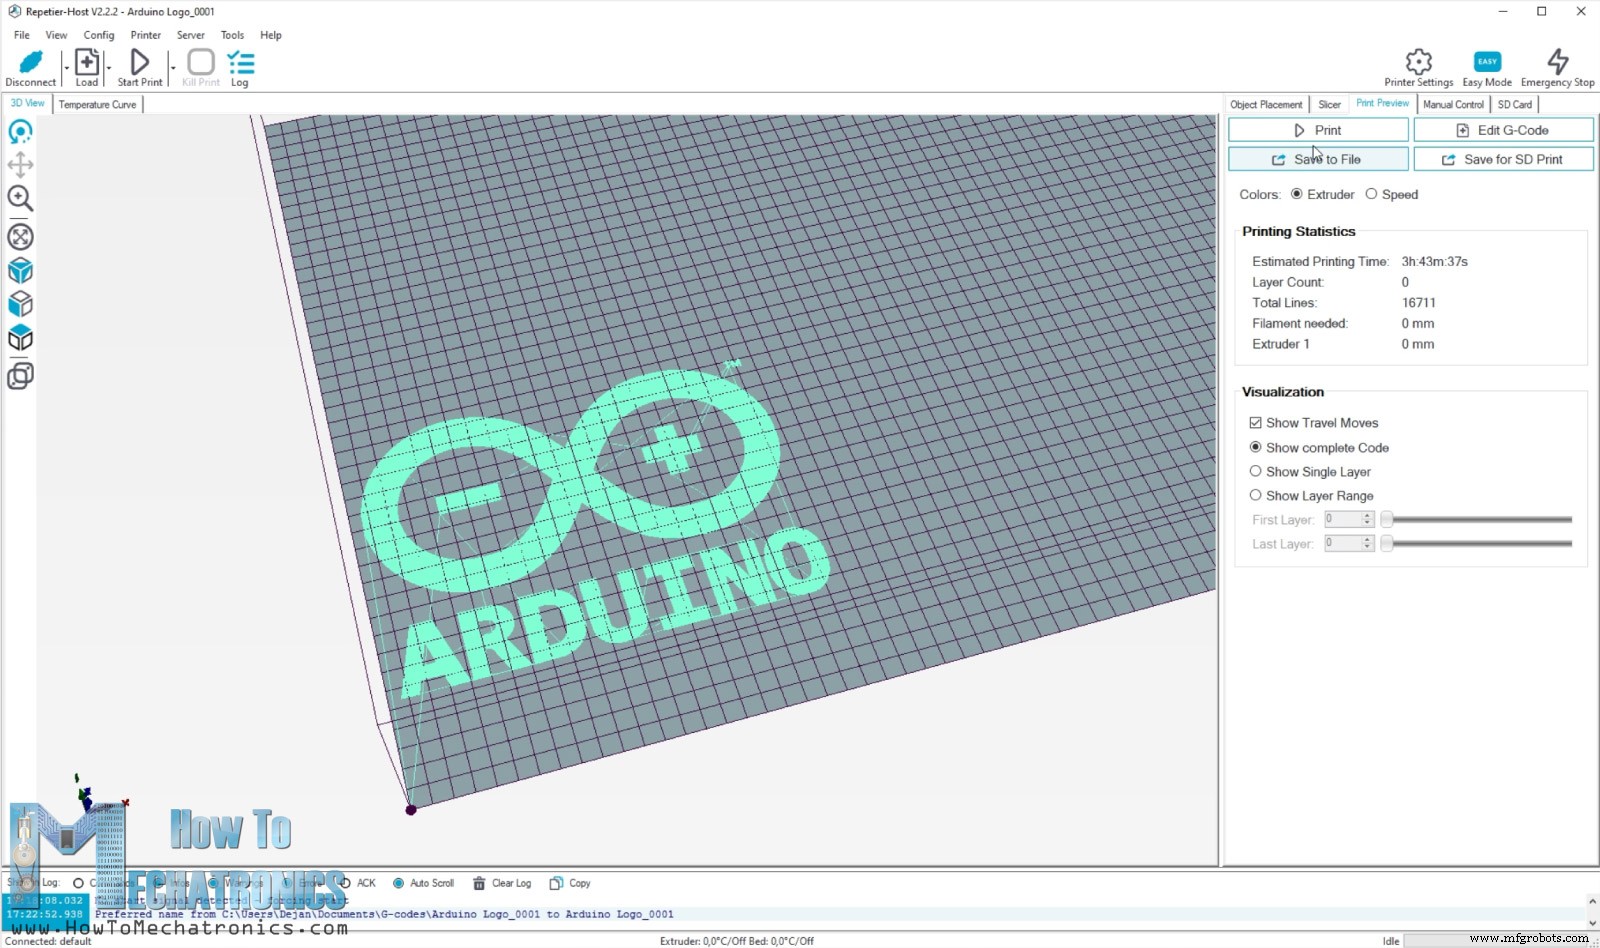
Oke, jadi setelah kita menghasilkan G-code kita dapat memuatnya ke program Repetier-Host. Karena ini bukan print 3D, hanya Bergerak perjalanan, kita harus memilih kotak centang “Show Travel Moves” untuk pratinjau G-code kita.
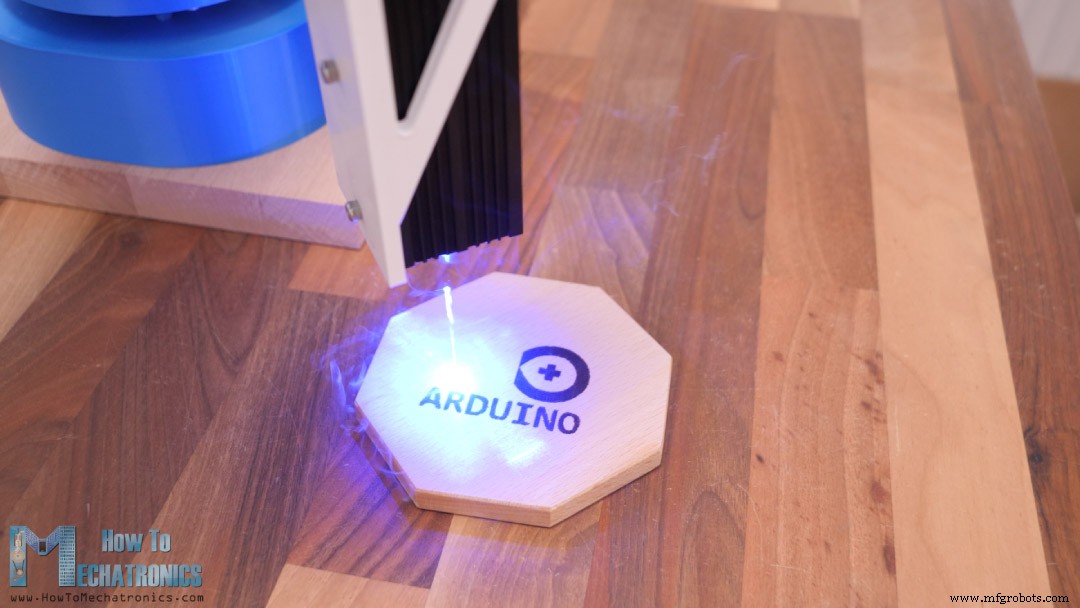
Kita akhirnya dapat klik tombol “Print” dan robot SCARA kita akan gravir laser benda kerja. Saya sudah mengatakan, melihat robot SCARA gravir laser sangat memuaskan dan kita dapat gravir laser begitu banyak hal dengannya.
Fitur bagus adalah ia memiliki sumbu Z yang dapat disesuaikan yang berarti kita dapat gravir laser objek yang lebih tinggi, misalnya, kotak kayu ini untuk bor Forstner saya. Saya menggravir logo saya di depan, dan teks “Forstner bits” di belakang kotak.
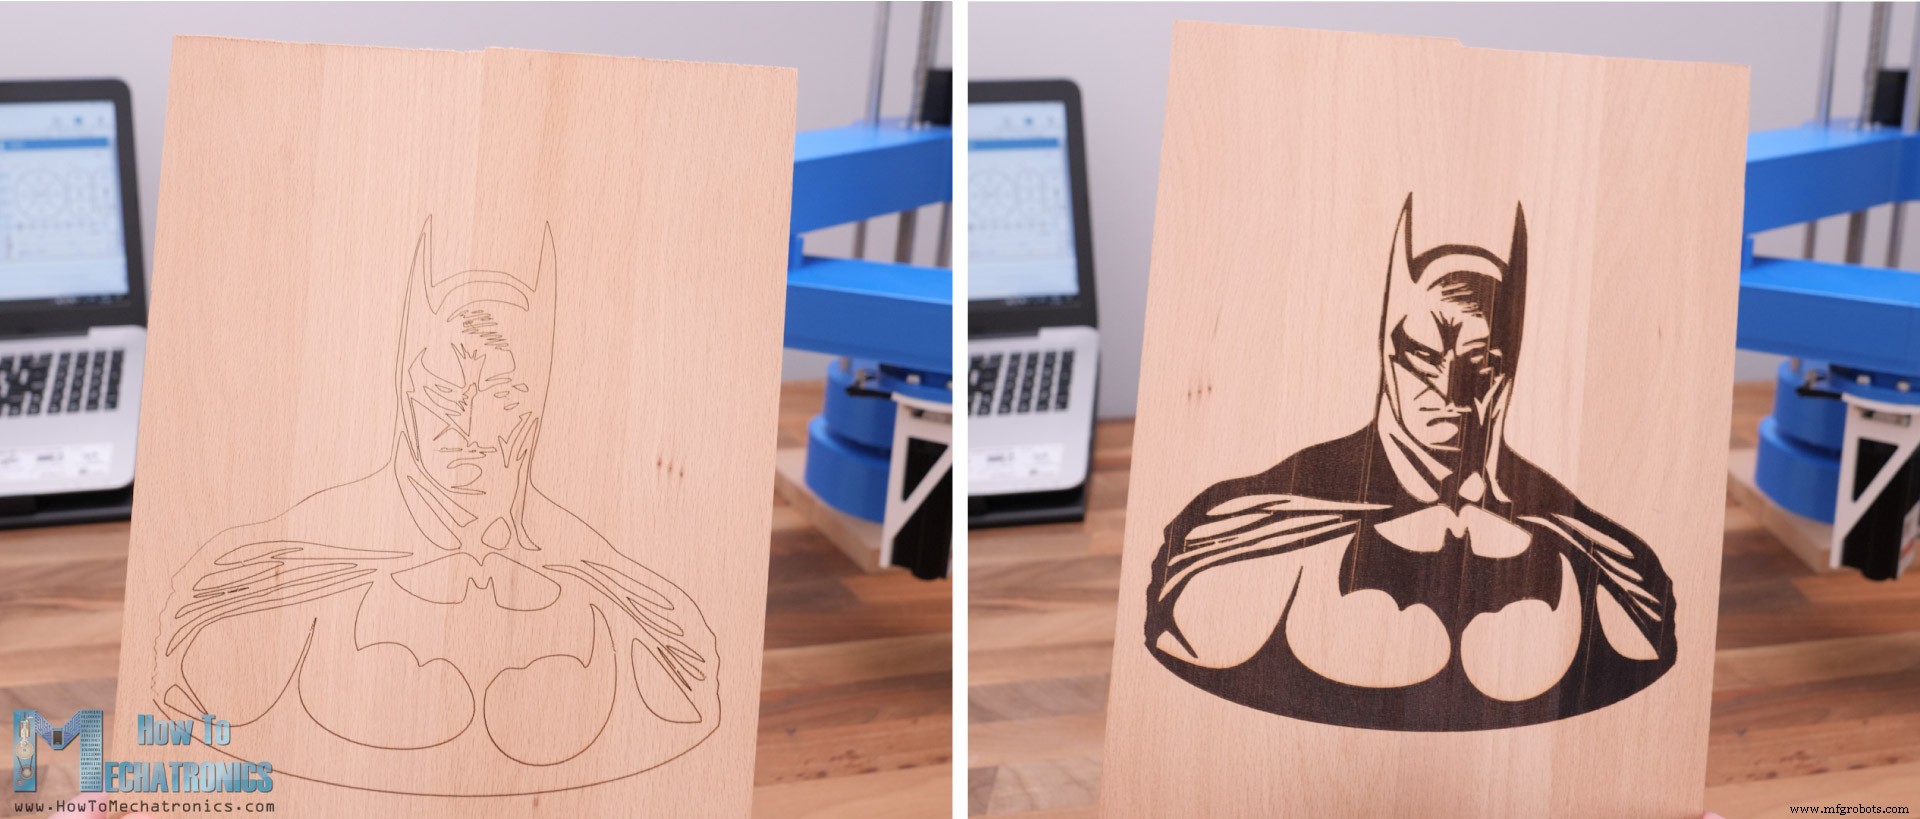
Berikut adalah contoh gravir bentuk vektor yang sama, siluet batman dalam hal ini, hanya dengan kontur dan dengan isian pada loop tertutup.
Tentu saja, saat gravir dengan isian waktu yang dibutuhkan untuk menyelesaikan pekerjaan jauh lebih lama tetapi juga penampilan akhir jauh lebih baik.
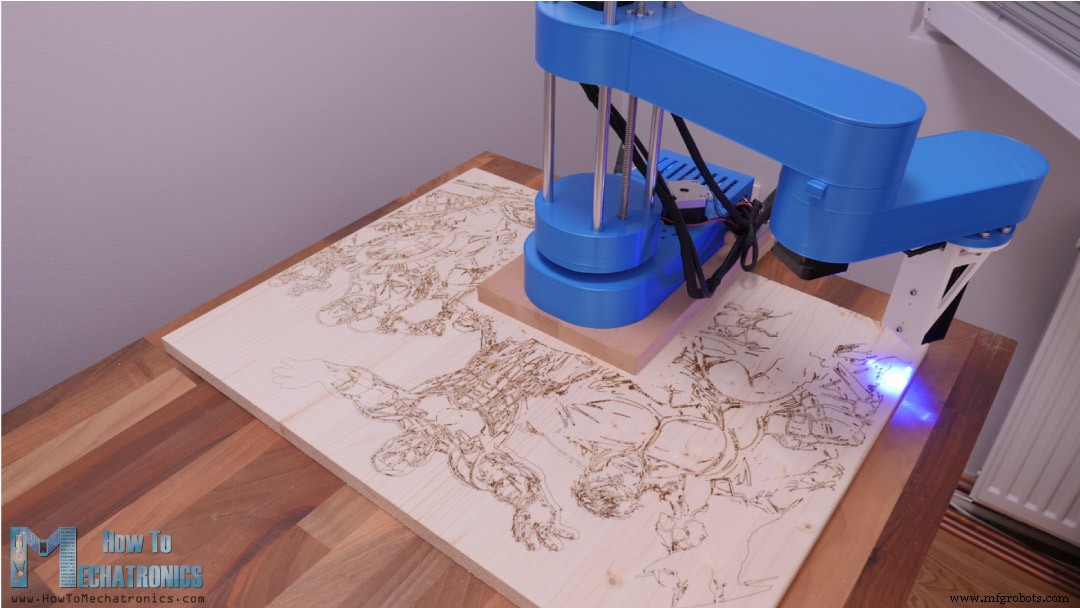
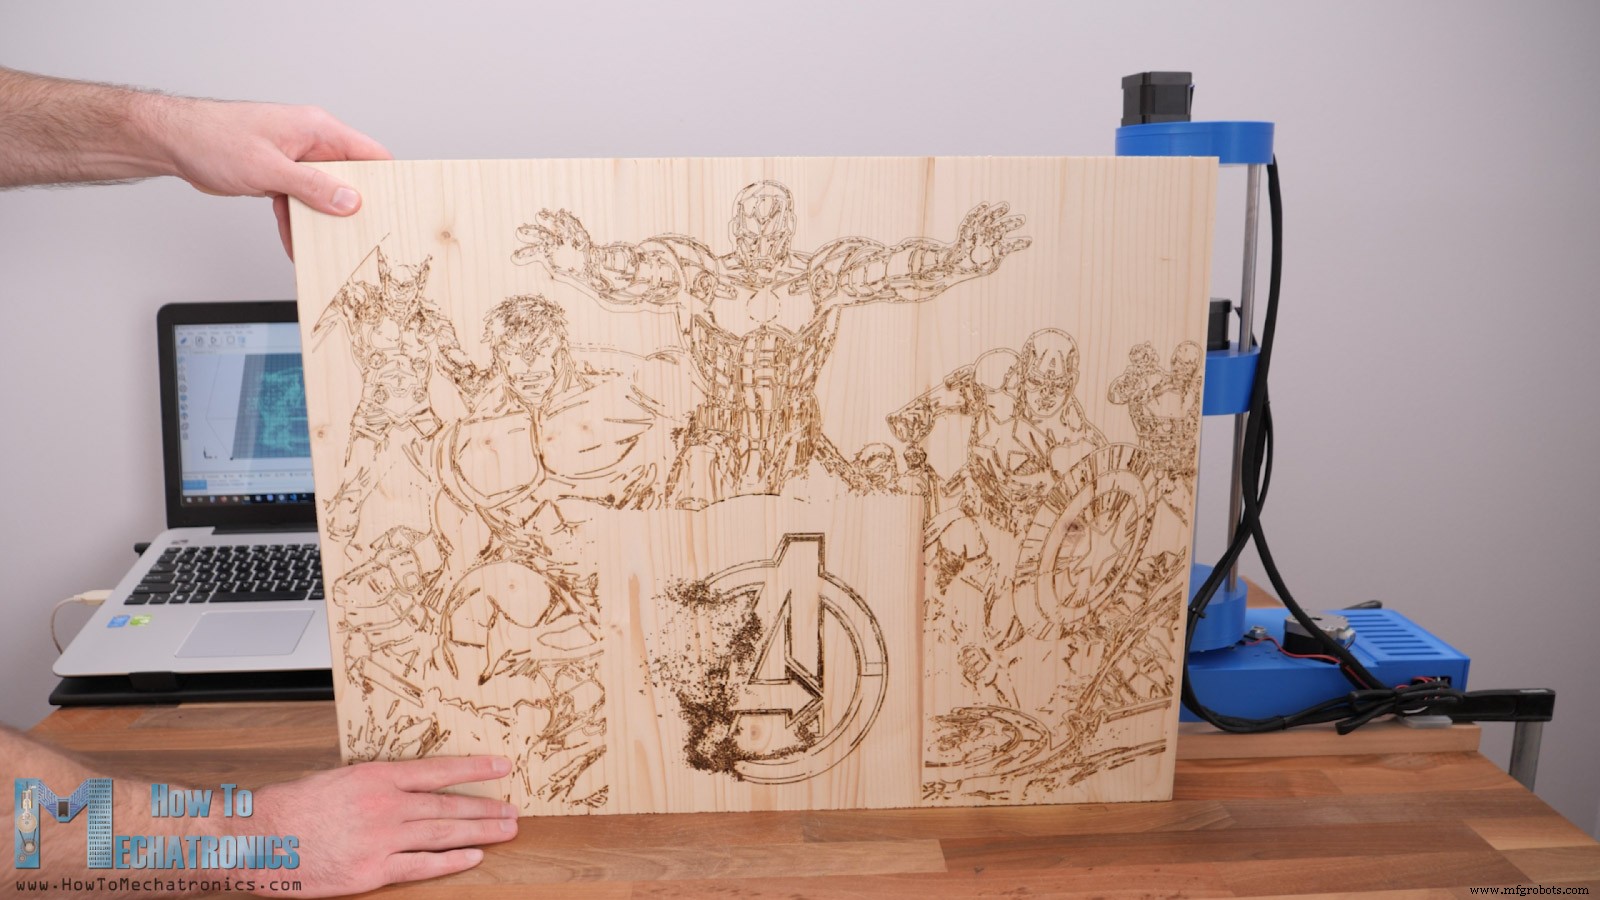
Terakhir, mari saya tunjukkan kepada Anda bagaimana saya menggravir gambar besar ini dengan area 600x450mm dengan robot SCARA ini.
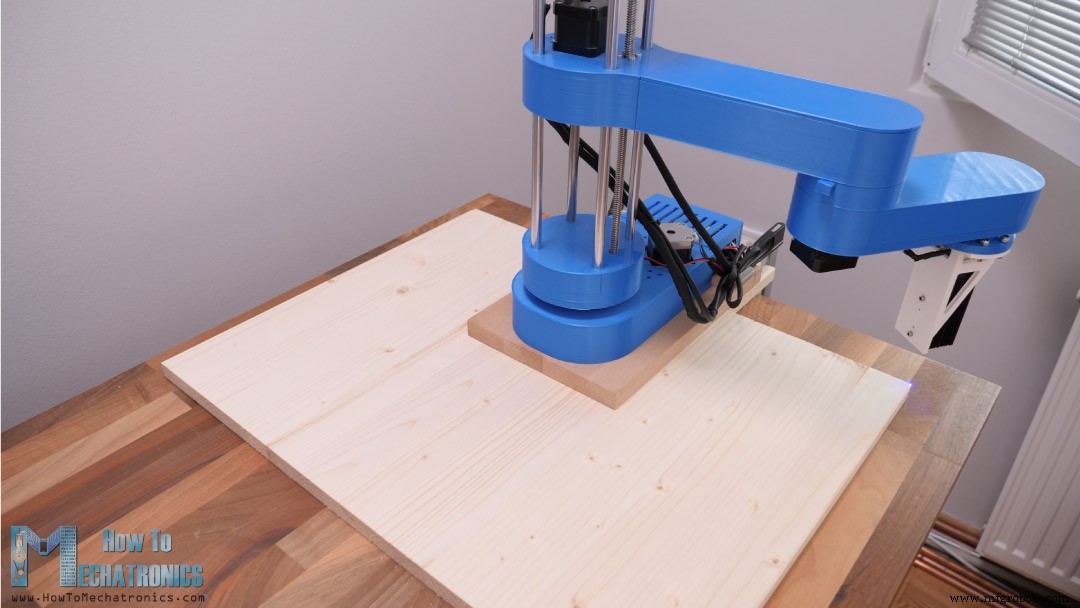
Saya menempatkan robot di atas benda kerja sehingga ia dapat mencapai depan dan kedua sisi. Saya secara manual menyesuaikan benda kerja dan robot agar berada di tengah dan sejajar satu sama lain.
Di firmware Marlin saya mengatur posisi nol berada di pojok kiri bawah benda kerja, yang berjarak 300mm dari robot di arah X dan 150mm di arah Y. Kita harus memperhatikan tanda saat menentukan nilai ini. Menurut ini saya juga mengubah variabel MANUAL_X dan Y_HOME_POS.
Setelah mengunggah firmware dengan nilai baru ini, saya memanas robot seperti yang dijelaskan sebelumnya dan mengirim laser ke posisi nol. Kemudian saya mengaktifkan laser, sehingga saya dapat menyesuaikan lebih lanjut orientasi benda kerja jika diperlukan.
Dengan mengirim perintah G01, yang melakukan garis lurus saya dapat memeriksa dan menyesuaikan benda kerja agar ditempatkan dengan benar.
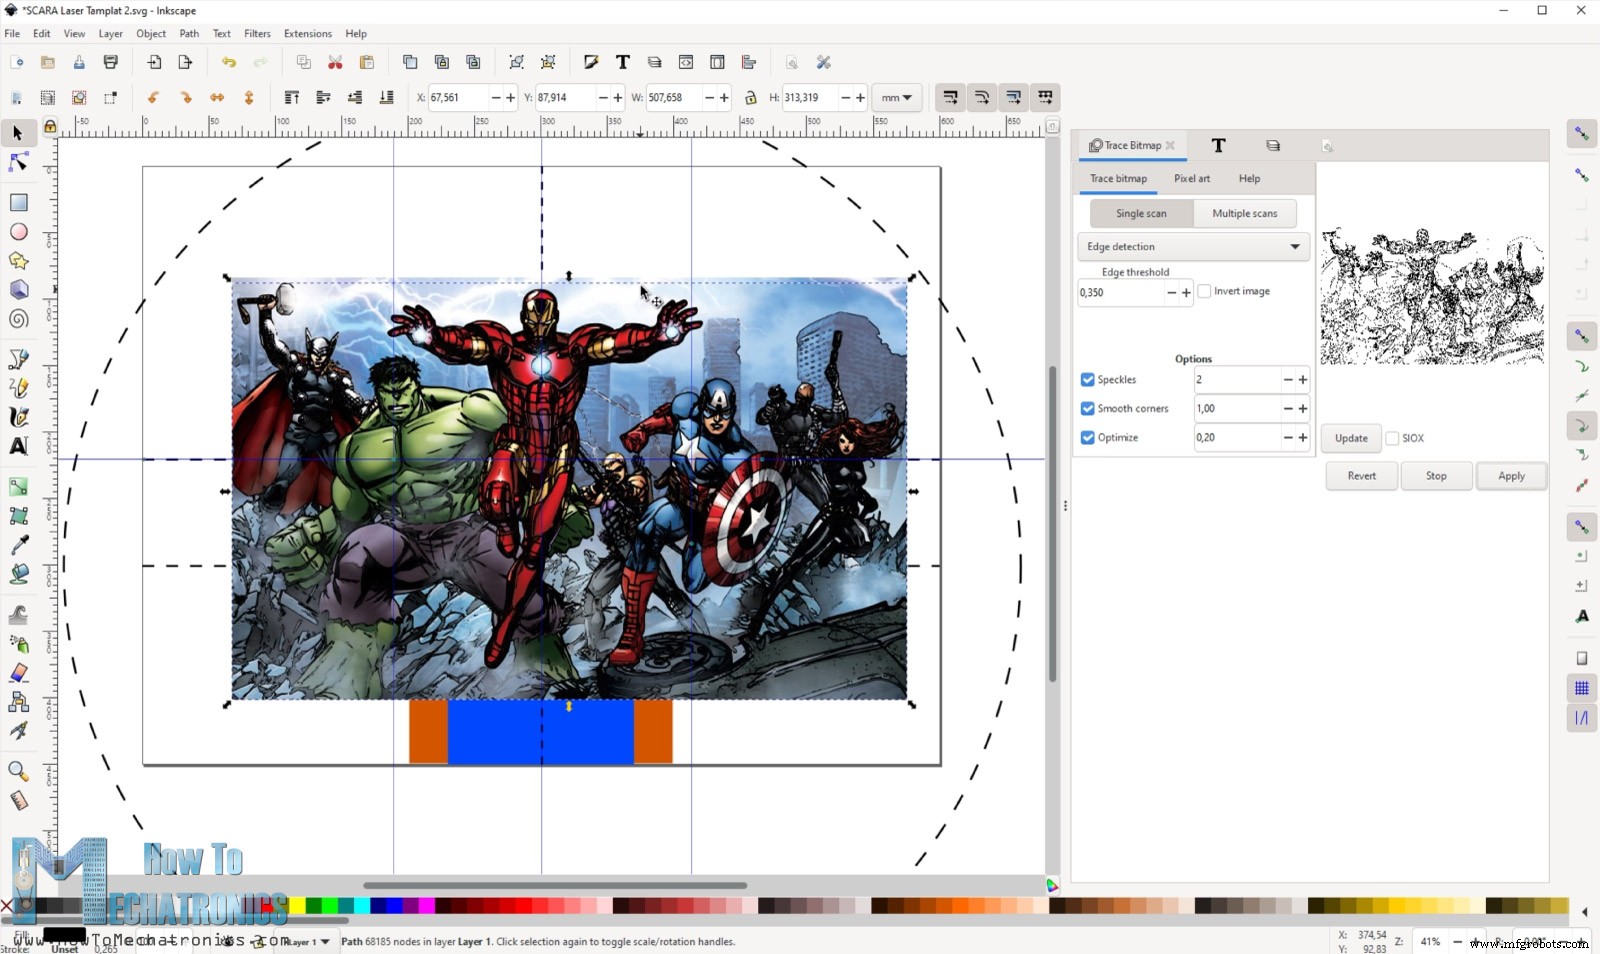
Sekarang untuk menyiapkan G-code untuk gravir ini saya membuat templat dengan konfigurasi benda kerja dan robot ini di Inscape. Dari sini saya dapat melihat di mana robot dapat mencapai dengan laser dan menurut itu memodifikasi gambar.
Untuk gambar, saya mengundah gambar dan mengonversinya menjadi citra vektor dengan menggunakan alat Trace Bitmap.
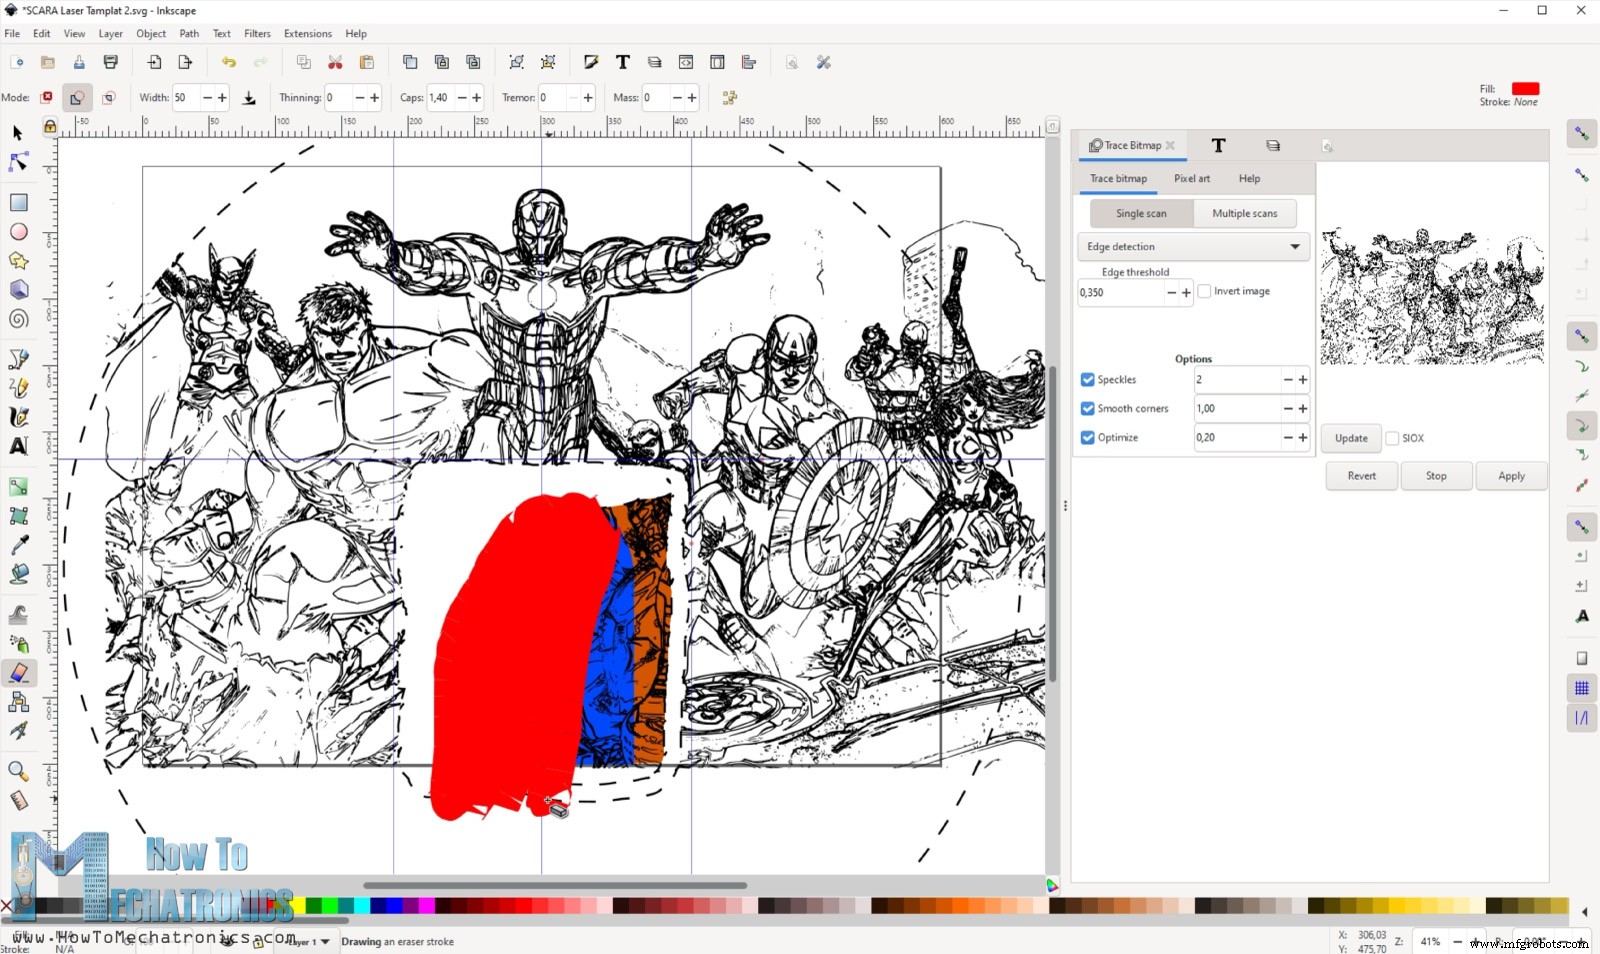
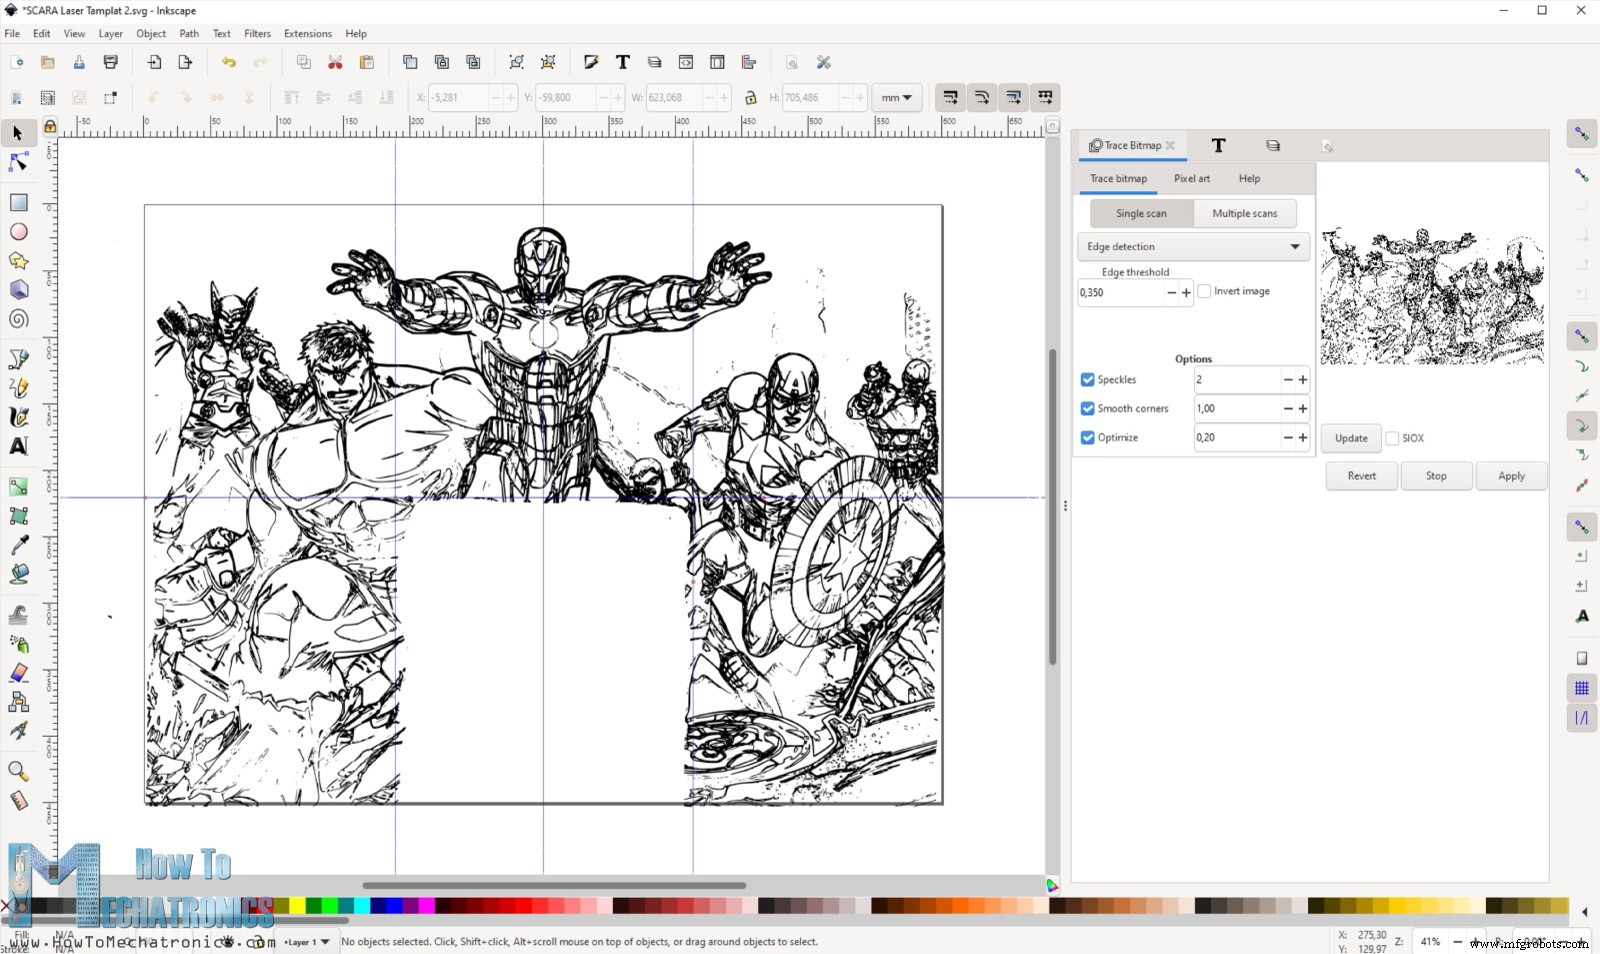
Kemudian saya menyesuaikan ukuran dan memosisikan gambar seperti yang saya inginkan, dan menggunakan alat Erase saya menghapus area tempat robot berada dan area yang berada di luar jangkauan robot.
Kemudian saya menghasilkan G-code dan biarkan mesin melakukan pekerjaannya. Membutuhkan waktu 4 jam untuk gravir laser gambar ini.
Setelah selesai, saya ingin mengisi area kosong tempat robot berada. Untuk tujuan itu, saya memindahkan ulang robot dan benda kerja, serta mengubah parameter Marlin sehingga area kerja baru robot adalah ruang kosong ini pada benda kerja.
Secara keseluruhan, metode ini membutuhkan beberapa pekerjaan untuk menyiapkannya, namun masih berfungsi dengan baik. Saya sangat suka bagaimana gravir ini keluar.
Kesimpulan
Untuk menyimpulkan, meskipun ada beberapa masalah dengan firmware, saya berhasil menemukan solusi alternatif untuk mereka sehingga robot SCARA ini berfungsi sebagai gravir laser. Jika kita melihat lebih dekat ke gravir, kita dapat melihat bahwa itu masih jauh dari sempurna.
Robot tidak begitu kaku dan memiliki beberapa goyang, dan oleh karena itu kita tidak dapat Bergerak yang presisi dan halus. Namun, hal yang kita pelajari dalam tutorial ini dapat diimplementasikan di robot SCARA apa pun jadi Anda pasti dapat mendapatkan hasil yang lebih baik.
Saya harap Anda menikmati tutorial ini dan mempelajari sesuatu yang baru. Silakan tanyakan pertanyaan apa pun di bagian komentar di bawah dan periksa Koleksi Proyek Arduino saya.