Menguasai Istilah Manufaktur 5-Sumbu: Panduan Lengkap
Sama seperti bentuk teknologi lainnya dalam industri kami, manufaktur 5-sumbu memiliki kosakata dan daftar kata teknis buzz words sendiri. Meskipun banyak fitur yang dijelaskan di bawah ini dapat dilihat sebagai umum, beberapa hanya ditemukan pada kontrol mesin yang lebih canggih. Bagi siapa pun yang tertarik pada machining 5-sumbu, memahami kata-kata buzz ini dapat menjadi manfaat besar - dan mungkin mencegah mereka membuat keputusan yang tidak terdidik yang mungkin mereka menyesal nanti.
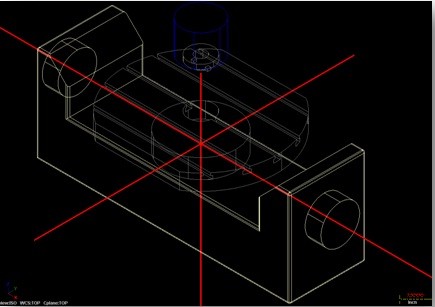
Tool Center Point Management (TCPM): juga disebut RTCP oleh beberapa produsen – adalah salah satu fitur yang lebih canggih, dan dapat memiliki dampak signifikan pada proses machining multi-sumbu secara keseluruhan. TCPM menawarkan programmer kemampuan untuk membuat program yang “independen” dari koordinat mesin itu sendiri, dan memungkinkan pengguna untuk merujuk pada satu titik pada workpiece sebenarnya saat menyiapkan pekerjaan atau memprogram bagian – tanpa khawatir tentang lokasi sebenarnya bagian di mesin. Tanpa TCPM, data titik dalam program harus merujuk pada gerakan relatif terhadap koordinat mesin dan garis tengah rotasi, dan semua pemrograman “tergantung” pada lokasi sebenarnya workpiece dalam work envelope mesin. Contoh: tanpa TCPM, bagian harus ditempatkan dan di clamp di mesin sebelum program bahkan dapat dibuat, dan jarak sebenarnya workpiece dari garis tengah mesin harus diperhitungkan dalam program...yang biasanya dilakukan dengan memindahkan solid model secara fisik di CAM space, jarak tepat dari nol seperti di mesin. Itulah sebabnya kita bilang program DEPENDENT pada koordinat mesin tanpa TCPM. Tanpa TCPM, jika penyesuaian kecil harus dilakukan, operator harus kembali ke sistem CAM, memindahkan solid model sejumlah yang diperlukan, memposting ulang program, memuat ulang program di mesin, dan mencoba pemotongan lagi. Pada mesin dengan TCPM, dalam skenario yang sama, operator dapat melakukan penyesuaian sederhana pada part setup atau work coordinate, dan menjalankan bagian lagi. Semoga Anda dapat melihat bahwa penggunaan TCPM juga akan membuat hal-hal JANGAN SULIT lagi kalian harus menyiapkan pekerjaan yang sama berikutnya.
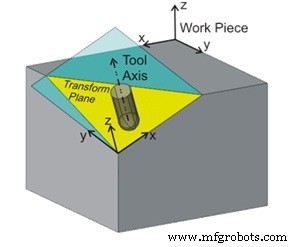
Transform Plane: workplane yang diposisikan dalam referensi terhadap workplane koordinat mesin asli kita. Jika Anda memikirkannya, Transform Plane adalah benar-benar sihir yang membuat pemrograman 5-sisi menjadi sangat mudah, dan apa yang memungkinkan kita untuk mengontrol semua lima sisi workpiece secara individu dalam satu program – pertama dengan memungkinkan kita untuk merujuk ke titik asal yang berbeda untuk setiap sisi workpiece, dan kedua dengan memungkinkan kita untuk menetapkan flat work-plane untuk mengontrol cutter selama machining. Karena fitur pada blueprint paling sering digambar dalam referensi terhadap satu titik di setiap sisi bagian (dan biasanya tidak sama dengan titik yang kita gunakan untuk part setup awal), kemampuan untuk menetapkan titik asal ganda ini sangat penting. Juga, tanpa kemampuan untuk mentransformasi work-plane individu, canned cycles seperti siklus bor G83 tidak dapat digunakan pada wajah workpiece mana pun kecuali sisi atas…karena tool axis harus tegak lurus terhadap sisi workpiece yang sedang dibor.
Surface Normal: ini sebenarnya bukan istilah machining sama sekali, tetapi tentu saja menjadi kata yang perlu dikenal saat memprogram 5-sumbu. Istilah ini merujuk pada vektor axial (atau garis) yang tegak lurus terhadap permukaan tertentu pada solid model. Solid model dibangun dengan menyatukan banyak permukaan bersama-sama, untuk menciptakan bentuk tertentu. Programmer selalu akan menetapkan tool tilting vector yang merujuk pada surface normal. Contohnya, jika Anda ingin alat tetap vertikal terhadap setiap permukaan saat cutter bergerak di sepanjang bentuk, Anda akan mengatakan bahwa alat adalah “normal to the surface”. Akibatnya, jika Anda ingin alat miring ke satu sisi atau sisi lain saat bergerak di sepanjang bentuk, Anda akan menetapkan sudut miring plus atau minus…dan sudut itu akan merujuk pada surface normal yang tegak lurus.
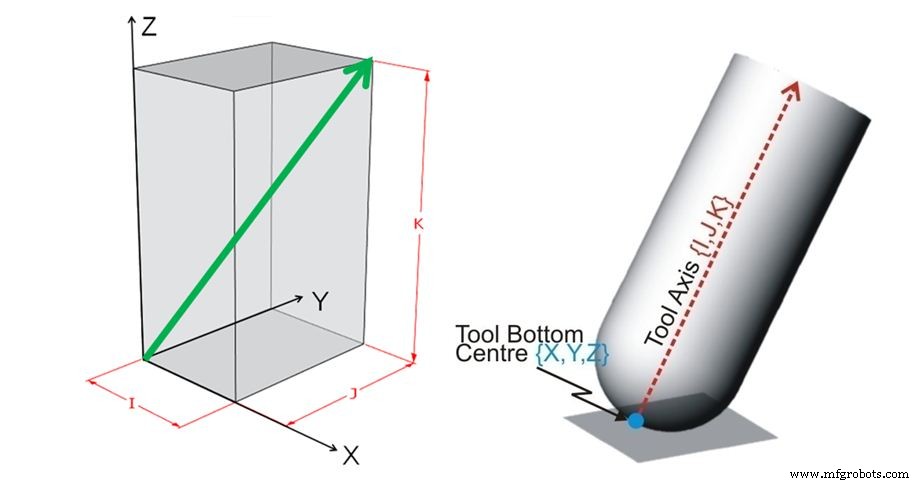
Tool Vector: merujuk pada sudut di mana alat miring dari titik kontak XYZ. Sudut ini dikontrol oleh seperangkat nilai IJK pada setiap baris G-code dalam program, dan nilai tersebut dapat berupa angka positif atau negatif. Meskipun vektor tidak memiliki satuan ukuran relatif - dan tidak berupa nilai metrik atau inci - untuk kesederhanaan saya merasa membantu untuk menganggap nilai-nilai ini sebagai jarak yang diukur saat memvisualisasikan sudut dan arah miring yang ditetapkan…contohnya: jika saya melihat baris kode X2.0 Y2.0 Z.125 I.50 J.50 K.70 dalam program saya dapat dengan mudah memvisualisasikan sudut miring alat di kepalaku. Nilai XYZ jelas digunakan untuk memosisikan pusat bawah alat pada lokasi yang ditetapkan, dan nilai IJK menetapkan arah dan jumlah miring – huruf I sinonim dengan sumbu X, J sinonim dengan sumbu Y, dan K sinonim dengan sumbu Z. Oleh karena itu, bayangkan titik yang .50” positif di sumbu X dari titik kontak, .50” positif di sumbu Y, dan ke atas .70” di arah Z positif. Sekarang, bayangkan garis yang ditarik antara titik kontak XYZ dan titik di ruang yang dibuat oleh jarak IJK…itulah tool vector yang ditetapkan.
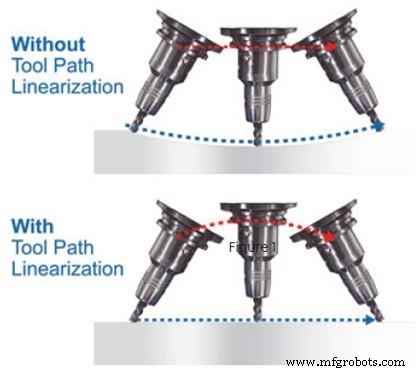
Toolpath Linearization: kemampuan untuk mengontrol tooltip dalam gerakan linear antara dua titik. Tanpa fitur ini, pemrograman hanya memiliki kendali atas dua titik dalam gerakan ujung alat – titik “A” di awal gerakan, dan titik “B” di akhir gerakan. Semua yang terjadi di antara kedua titik ini tidak terkontrol, dan Anda dapat mengatakan mesin “buta” melakukan gerakan. Namun, dengan tool path linearization diaktifkan, mesin akan mengkoordinir semua sumbu mesin untuk memastikan tooltip bergerak dalam gerakan linear – antara dua titik – dan bahkan akan menaikkan atau menurunkan sumbu Z jika diperlukan. Dalam gambar contoh di bawah ini Anda dapat melihat bahwa tanpa linearisasi aktif, tooltip akan menggerus bagian secara dramatis…tetapi dengan linearisasi diaktifkan, alat bergerak dalam garis lurus antara titik awal dan akhir. Hal ini tidak hanya memungkinkan kontrol lebih besar atas tooltip selama machining, tetapi juga dapat menghasilkan program yang lebih kecil…karena gerakan tidak perlu dipecah menjadi gerakan kecil untuk menanggulangi kurangnya kontrol tooltip yang memadai.