Robot Industri 101: Jenis & Aplikasi untuk Produksi yang Efisien
Temukan berbagai jenis robot industri dan kemampuan unik masing-masing. Pahami dengan jelas penggunaan dan aplikasi setiap tipe robot: lengan robot, robot mobile, drone udara, robot bawah air, dan cobot.
Bagaimana menentukan tipe robot industri yang tepat?
Terdapat banyak sekali tipe robot di pasaran – bagaimana mengetahui tipe mana yang harus digunakan? Seperti banyak masalah desain dan rekayasa, “bentuk mengikuti fungsi”. Artinya, tipe robot yang dibutuhkan tergantung pada fungsinya. Apakah robot akan dipasang di lantai atau permukaan lain, atau perlu bergerak? Berapa unit per jam yang harus dapat diproses robot? Berapa bobot maksimal yang harus diangkat robot? Jika robot dipasang di satu tempat, berapa ukuran ruang kerja? Apakah ruang kerja berbentuk persegi panjang atau lingkaran? Menjawab pertanyaan-pertanyaan ini akan menyempitkan pilihan Anda dengan cepat dan memungkinkan Anda memilih tipe robot industri yang ideal untuk kebutuhan Anda.
Dalam artikel ini, kami membahas berbagai jenis robot, kelebihan dan kelemahannya, serta cara menentukan penggunaannya.
Isi artikel ini
Robot Stasioner (Lengan Robot)
Robot Mobile Otonom
Robot Terbang (Drone Udara)
Robot Bawah Air
Bagaimana mencari tipe robot ideal untuk organisasi Anda
Robot Stasioner (Lengan Robot)
Terdapat tujuh jenis utama robot stasioner yang tersedia di pasaran. Dengan stasioner, kami merujuk pada robot yang di-bolt ke lantai, langit-langit, atau permukaan lain – mereka tidak mobile. Secara umum, robot stasioner adalah lengan robot yang dirancang untuk tugas seperti mengambil dan meletakkan, pengurutan, pengrakitan, pengelasan, dan finishing.
Di sini kami mempertimbangkan berbagai jenis lengan robot, serta karakteristik dan penggunaannya.
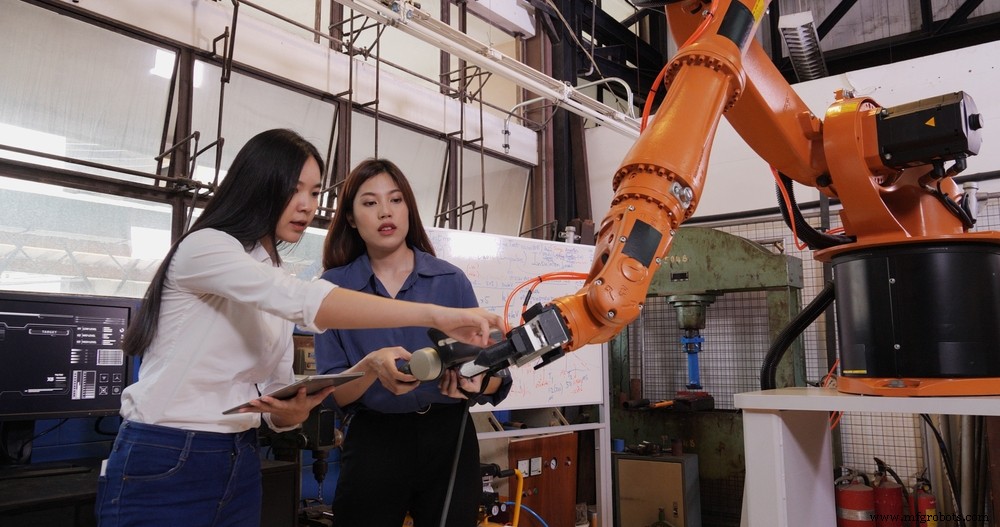
Lengan Robot Artikulasi
Robot Kartesian atau Persegi Panjang
Robot SCARA
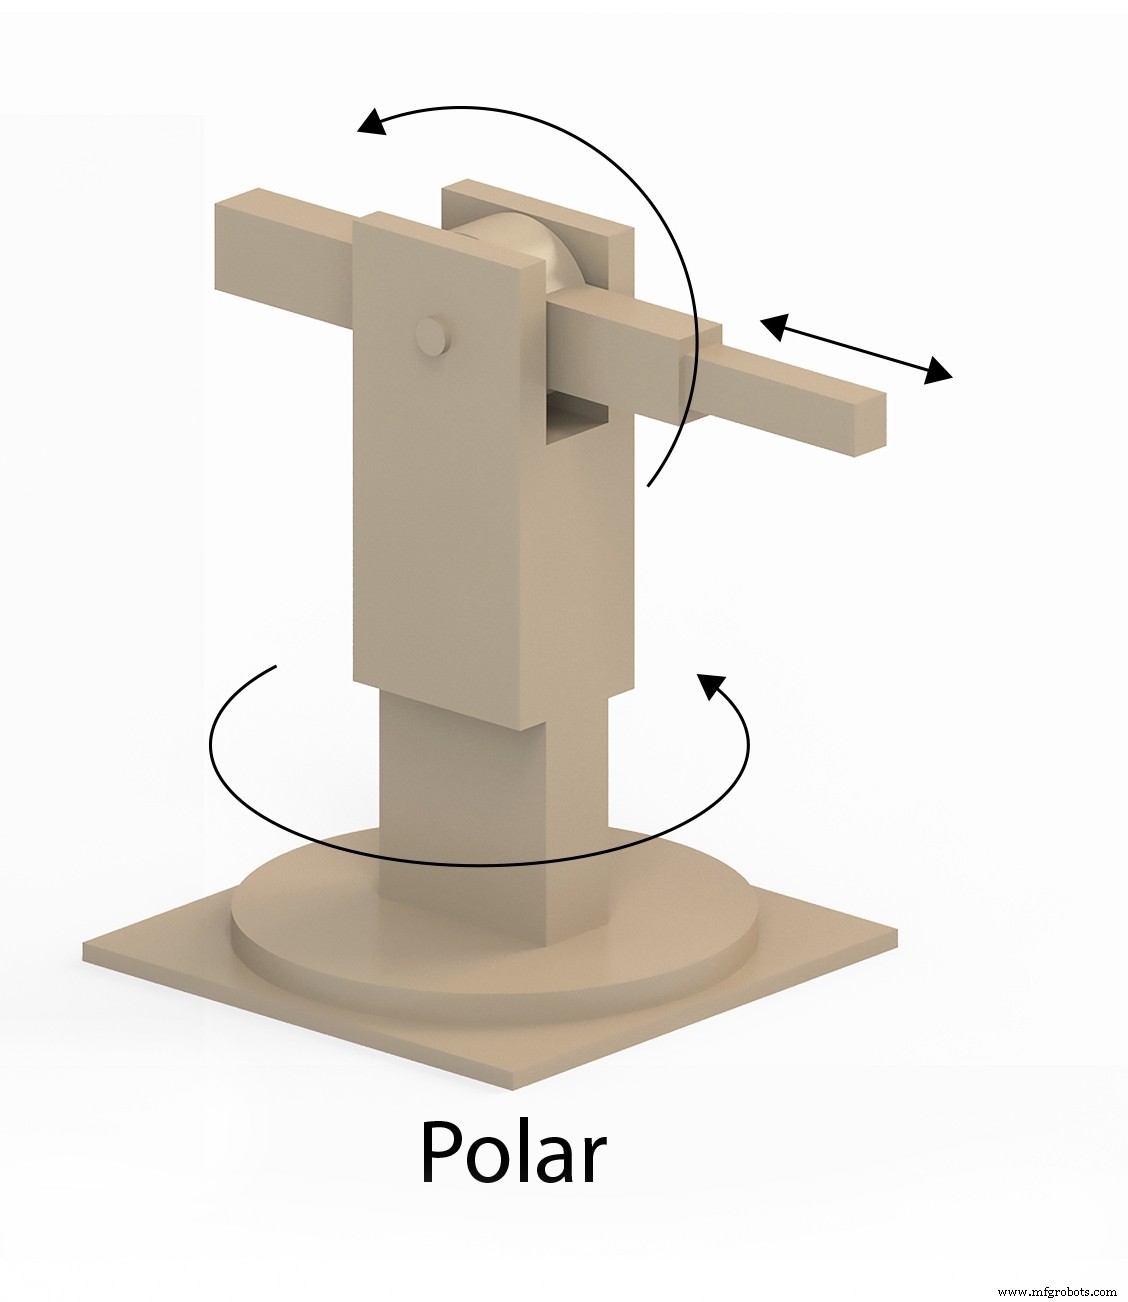
Robot Polar atau Bolah
Robot Delta atau Paralel
Robot Gantry
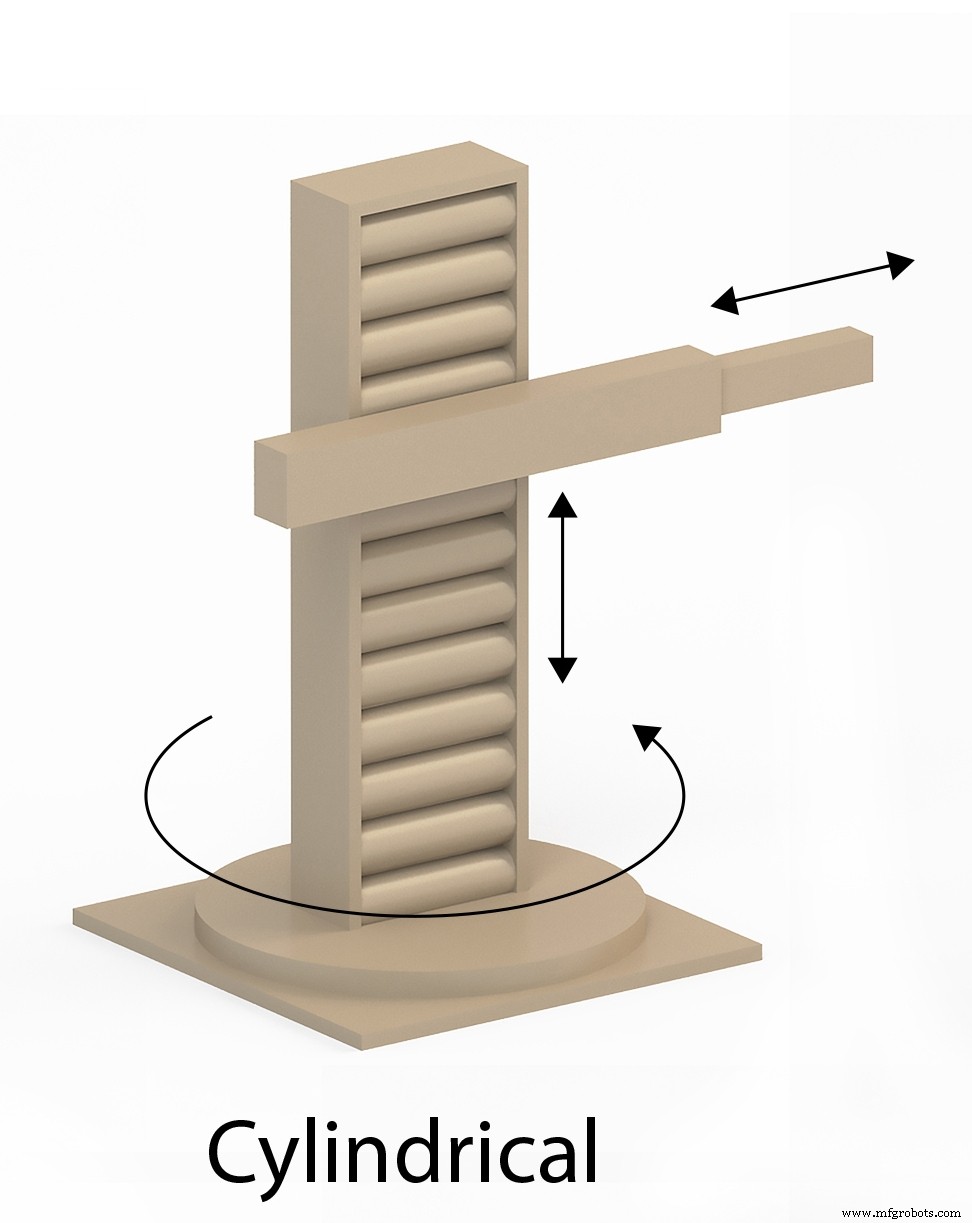
Silinder
Robot Kolaborasi/ Cobot
Lengan Robot Artikulasi
Kelebihan: Gerakan paling fleksibel di antara semua jenis lengan robot. Dapat cukup kuat, mampu mengangkat benda berat.
Kekurangan: Mungkin perlu dipagar. Lebih lambat dari beberapa lengan robot lain. Lebih mahal dari lengan robot lain. Membutuhkan sistem kontrol yang lebih canggih.
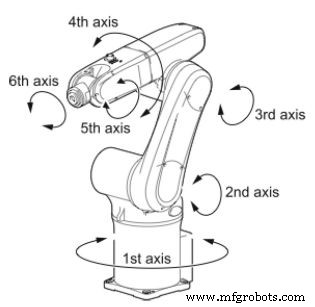
Dibandingkan dengan jenis lengan robot lain, gerakan lengan robot artikulasi paling mirip dengan lengan manusia. Lengan artikulasi typikal memiliki enam sumbu, atau sendi. Mungkin lebih sedikit atau lebih banyak, tergantung pada aplikasi dan produsen. Semakin banyak sendi yang dimiliki robot, geraknya semakin halus dan kurang “mirip robot”. Fleksibilitas gerakan ini dijelaskan oleh Derajat Kebebasan.
Fakta menarik: Desainer tangan buatan menganggap tangan manusia memiliki 27 derajat kebebasan. Lengan manusia memiliki 7 derajat kebebasan, dengan total gabungan antara lengan dan tangan manusia sebesar 34 derajat kebebasan.
Untuk mereplikasi semua cara halus lengan dan tangan manusia bergerak akan terlalu mahal dan kompleks untuk robot industri. Secara umum disepakati bahwa 6 derajat kebebasan pada lengan robot industri sudah cukup untuk mereka melakukan hampir setiap tugas yang diperlukan.
Robot tidak akan bisa memainkan piano, tapi tidak perlu!
Tergantung pada aplikasi, lengan robot mungkin dilengkapi dengan gripper, setara robotik dengan tangan. Biasanya, gripper robot jauh lebih sederhana dari tangan manusia. Kadang-kadang mungkin semudah cangkir hirisan atau elektromagnes. Atau, gripper lembut tiga jari mungkin digunakan untuk mengangkat benda rapuh, seperti produk segar atau telur. Terdapat banyak jenis gripper, dan belum ada gripper robotik tunggal yang ditemukan dapat menangani semua aplikasi.
Secara alternatif, End of Arm Tooling (EoAT) seperti yang disebut, bisa berupa jenis alat, mungkin alat berputar yang memegang bor bit, atau jenis bit lain, untuk deburring, grinding atau milling. Terdapat banyak kemungkinan, termasuk EoAT khusus untuk pengelasan, pencatkan, penggerusan, pemotongan laser, dan banyak lagi.
Robot artikulasi sangat fleksibel karena semua sendinya dapat berputar, berbeda dengan sendi linear atau translasi, yang hanya dapat bergerak dalam garis lurus.
Robot artikulasi digunakan dalam aplikasi seperti pick and place, pengelasan busur, pengelasan titik, kemasan, pemeliharaan mesin, dan penanganan material. Kemampuan untuk menghasilkan busur (atau pola serupa) di tempat yang sulit dijangkau membuat robot artikulasi menjadi calon yang baik untuk industri otomotif dan manufaktur lain yang membutuhkan kemampuan ini.
Secara historis, lengan robot artikulasi besar dan kuat yang mampu mengangkat benda berat satu ton atau lebih tidak dilengkapi dengan sensor yang memungkinkan mereka menyadari lingkungan mereka. Jika seseorang menghalangi robot seperti itu, mereka dapat cedera parah atau bahkan tewas.
Akibatnya, lengan robot seperti itu perlu dipisahkan ke ruangnya sendiri. Hanya personel yang berkualifikasi yang sepenuhnya memahami fungsi robot yang diizinkan memasuki ruang yang dibatasi tembok atau pagar tempat robot tersebut beroperasi.
Namun, jika lengan robot artikulasi dilengkapi dengan sensor dan perangkat lunak kontrol yang sesuai, ia dapat beroperasi dengan aman di sekitar orang. Misalnya, menggunakan visi komputer dengan kamera atau mungkin sensor LiDAR, jika robot tersebut merasakan ada sesuatu yang menghalangi jalur geraknya, atau bahkan bahwa seseorang atau benda mendekati namun belum menghalangi, robot dapat melambat atau berhenti. Sensor lain dapat mendeteksi tabrakan – jika lengan memukul sesuatu, ia akan berhenti dan/atau mundur. Biasanya, lengan artikulasi yang aman untuk dioperasikan di samping orang dirancang untuk dibatasi kecepatan dan kekuatannya.
Robot Kartesian atau Persegi Panjang
Kelebihan: Sistem kontrol sederhana. Tergantung pada model, dapat mengangkat benda sangat berat. Akurat. Tegak dalam ketiga sumbu. Lebih murah dari lengan artikulasi.
Kekurangan: Tidak dapat melakukan gerakan rotasi.
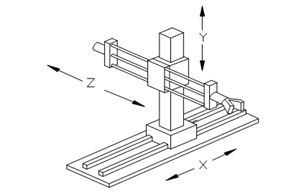
Robot ini menggunakan sistem koordinat Kartesian (X, Y, dan Z) untuk gerakan linear entlang ketiga sumbu (maju dan mundur, atas dan bawah, dan kiri dan kanan). Ketiga sendi adalah translasi, yang berarti gerakan sendi terbatas pada garis lurus. Inilah sebabnya robot seperti ini juga disebut robot “linear”.
Robot Kartesian dapat digunakan untuk pick-and-place, penanganan material, otomatisasi kemasan, penyimpanan dan pengambilan, pemotongan dan pemboran, serta banyak aplikasi lainnya.
Mereka tegak dalam ketiga dimensi, yang membuatnya sangat akurat dan dapat diulang. Mereka lebih sederhana dari lengan robot artikulasi, dengan kontrol perangkat lunak yang lebih sederhana, dan dapat lebih murah, tergantung pada aplikasi.
Robot Gantry – Jenis Robot Kartesian
Kelebihan: Tergantung pada model, dapat mengangkat benda sangat berat. Dapat dibuat sangat besar, melintasi seluruh panjang fasilitas, jika diinginkan. Dapat sangat hemat biaya untuk aplikasi yang tepat.
Kekurangan: Tidak dapat melakukan gerakan rotasi.
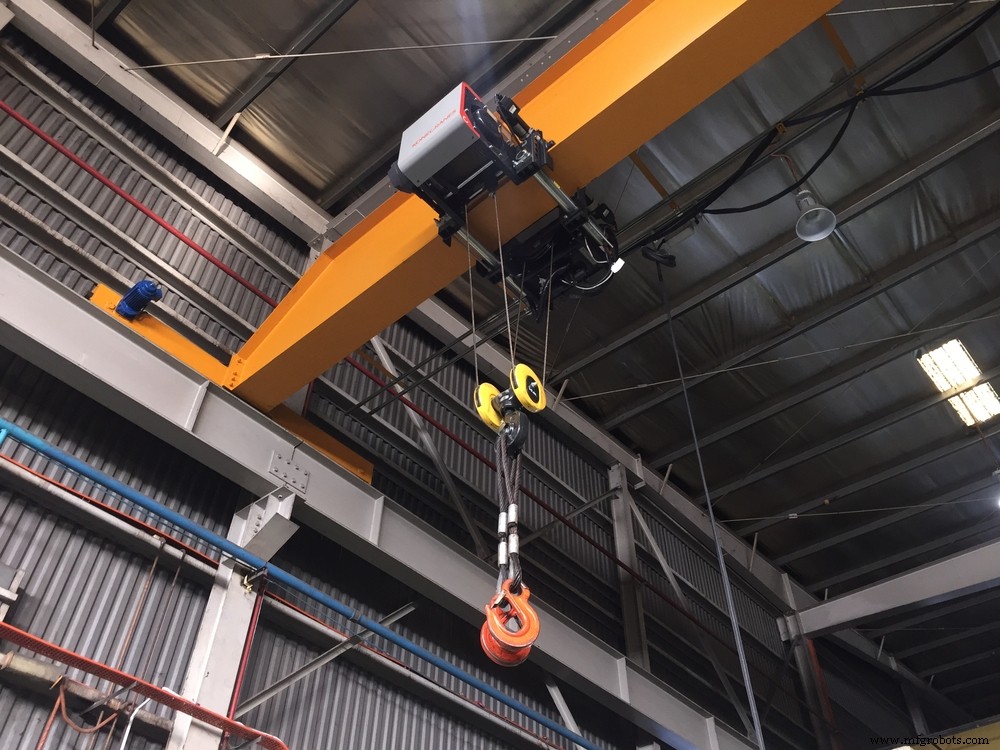
Robot Kartesian atau linear dapat dikonfigurasi sebagai robot gantry. Robot gantry bergerak entlang lintasan atas. Tergantung pada desainnya, robot gantry dapat menangani beban sangat berat dan memindahkannya dengan cepat dan presisi. Mereka juga dapat dibuat sangat besar, jika diperlukan, mencakup seluruh ruang lantai fasilitas. Robot gantry kecil dapat berguna untuk pick-and-place dan operasi lain yang melibatkan akurasi tinggi dan kekakuan baik.
Karena aspek kontrol gerakan robot linear relatif sederhana, seringkali lebih rendah biaya dari jenis robot lain dan dapat menjadi solusi hemat biaya tinggi untuk banyak tugas otomatisasi.
Ruang kerja robot Kartesian berbentuk persegi panjang. Menambahkan gerakan vertikal berarti ruang kerja berbentuk kotak.
Robot SCARA
Kelebihan: Sangat baik untuk banyak aplikasi pengrakitan. Cepat dan akurat. Hemat biaya untuk operasi pengrakitan.
Kekurangan: Tidak sefleksibel lengan artikulasi. Tidak seakurat lengan Kartesian. Tidak secepat lengan robot Delta.
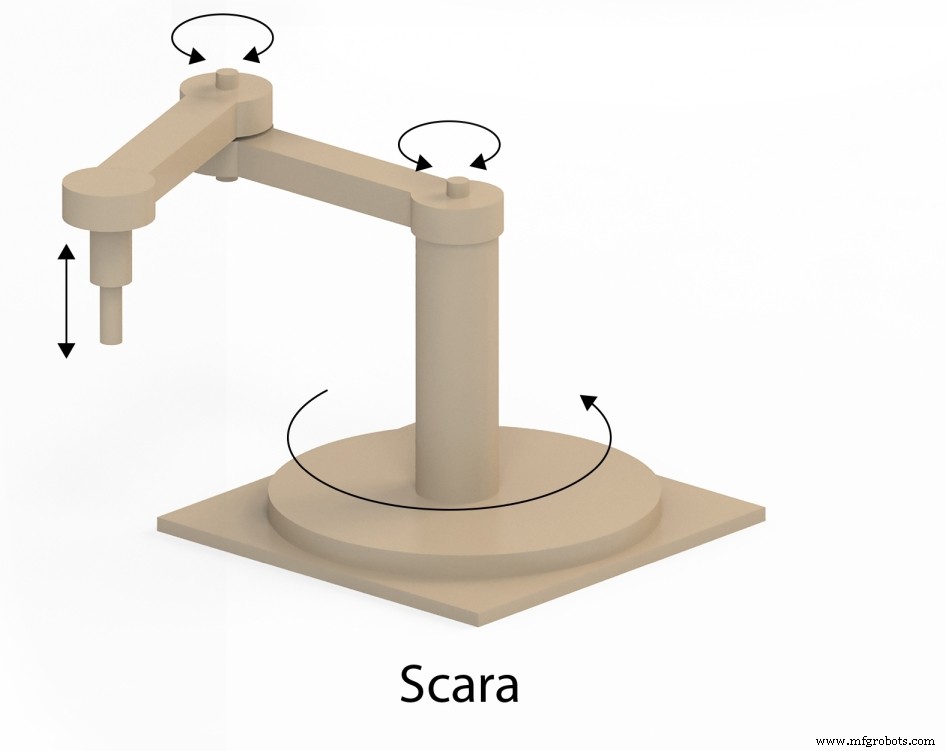
Robot SCARA (Selective Compliance Assembly Robot Arm) mirip dengan robot Kartesian karena mereka bergerak dalam 3 sendi atau sumbu. Namun, berbeda dengan robot Kartesian, dua sendi robot SCARA adalah rotasi. Mereka therefore mampu gerakan yang lebih kompleks daripada robot Kartesian. Mereka secara umum lebih cepat dan memiliki lebih banyak fleksibilitas gerakan tetapi kurang presisi dari robot Kartesian.
Fakta Menarik: Penggunaan yang luas robot SCARA merevolusi industri elektronik kecil. Karena jejak kecil, kesederhanaan, dan karakteristik desainnya, mereka unik sangat cocok untuk arena aplikasi ini dan terbukti sangat hemat biaya.
Seperti yang diimplikasikan oleh “assembly” dalam nama, lengan robot SCARA ditemukan untuk aplikasi pengrakitan. Robot SCARA dibuat pada tahun 1981 oleh Hiroshi Makino di Universitas Yamanashi di Jepang. “compliance” dalam nama merujuk pada sejumlah “pemberian”. Artinya, jika Anda mendorong robot SCARA di bidang horizontal, ia akan sedikit member – ia akan bergerak, tidak sepenuhnya tegar. Namun, di bidang vertikal, robot SCARA cukup tegar, dan tidak akan “member” jika Anda mendorongnya di arah ini. Oleh karena itu, ia memiliki “selective” compliance. Ia compliant di bidang horizontal, dan tidak di bidang vertikal.
Selective compliance sangat berguna dalam operasi pengrakitan di mana suatu bagian perlu dimasukkan ke dalam papan sirkuit, misalnya. Jenis pengrakitan ini sering memerlukan bagian yang pas ke dalam lubang. Memusatkan bagian ke dalam lubang sering memerlukan sedikit “compliance” untuk menemukan titik pusat – sedikit gerak di sekitar, atau sedikit “pemberian”. Kemudian, gaya pemasukan, bergerak ke bawah, perlu tegar dan kaku.
Robot SCARA kurang tegar dari robot Kartesian dan juga terbatas pada bobot yang dapat diangkat, dibandingkan dengan robot Kartesian yang dapat mengangkat benda cukup berat. Robot SCARA memiliki jejak kecil dan secara umum digunakan untuk aplikasi di mana jarak yang harus dipindahkan relatif kecil. Mereka memiliki derajat kebebasan lebih sedikit dari lengan artikulasi. Di sisi lain, mereka memiliki derajat akurasi tinggi dan cukup dapat diulang. Dan mereka lebih murah dari lengan artikulasi.
Ruang kerja robot SCARA berbentuk silinder, yang juga menjadi pertimbangan saat mempertimbangkan aplikasi. Robot SCARA secara umum lebih cepat dari lengan artikulasi, meskipun tidak secepat robot Delta.
Robot Polar atau Bolah
Kelebihan: Sistem kontrol lebih sederhana dari lengan artikulasi. Dapat memiliki jangkauan panjang. Sangat baik untuk banyak aplikasi pengelasan. Mungkin lebih cepat dari lengan artikulasi.
Kekurangan: Tidak sefleksibel lengan robot artikulasi. Teknologi lama. Sering membutuhkan jejak yang cukup besar. Tidak secepat lengan Delta.
Robot Polar (kadang disebut robot bolah) memiliki kombinasi dua sendi rotasi dan satu sendi linear. Desainnya menciptakan ruang kerja berbentuk bola.
Fakta menarik: Robot industri pertama (dibuat pada tahun 1950-an), disebut “Unimate”, adalah robot bolah.
Robot Polar dapat digunakan untuk cetak injeksi, pencatkan, pengelasan busur, dan pengelasan titik. Mereka dapat memiliki jangkauan panjang ketika dilengkapi dengan lengan linear yang berukuran sesuai.
Robot Polar adalah teknologi lama dan dapat diganti dengan robot lengan artikulasi (yang juga memiliki ruang kerja berbentuk bola), meskipun dalam beberapa aplikasi robot polar mungkin masih lebih hemat biaya dari alternatifnya.
Robot Delta
Kelebihan: Desain lengan robot tercepat untuk operasi pick and place. Ringan. Akurat.
Kekurangan: Terbatas pada benda relatif kecil dan ringan. Tidak cocok untuk bekerja pada benda di bidang vertikal. Jangkauan terbatas.
Robot Delta(juga disebut robot paralel) memiliki tiga lengan robot dalam bentuk segiempat. Biasanya, robot delta berada di atas workpiece, dilekatkan pada trestel atas. Karena semua motor berada di basis, sendi dan lengan robot sangat ringan dibandingkan robot lain. Robot Delta memiliki ruang kerja berbentuk dome terbalik.
Fakta Menarik: Robot Delta awalnya dirancang untuk memungkinkan produsen cokelat untuk mengangkat potongan cokelat dan meletakkannya ke dalam kotak.
Desain robot Delta menghasilkan operasi berkecepatan tinggi dan presisi. Robot Delta terutama digunakan dalam aplikasi pick and place. Aplikasi tambahan termasuk pelembutan lem, pengelutan, dan pengrakitan. Robot Delta tidak dapat membawa beban berat dan itu membatasi jenis End of Arm Tooling (EoAT) dan tugas yang dapat ditanganinya.
Desain hibrid robot Delta kadang-kadang menempatkan sendi rotasi di ujung lengan untuk meningkatkan fleksibilitas geraknya.
Robot Silinder
Kelebihan: Tegak. Akurat. Sempurna untuk aplikasi yang memerlukan geometri lingkaran.
Kekurangan: Teknologi lama. Fleksibilitas gerakan terbatas.
Robot Silindermemiliki setidaknya satu sendi rotasi di basis dan dua sendi linear. Desain ini menghasilkan ruang kerja berbentuk silinder.
Robot Silinder biasanya digunakan di ruang kerja sempit dan cocok untuk benda yang perlu memiliki simetri lingkaran (misalnya kabel, pipa). Penggerusan, pengrakitan, dan aplikasi pengelasan titik menggunakan robot silinder.
Robot Kolaborasi (cobot)
Kelebihan: Aman untuk bekerja di samping orang. Antarmuka modern memungkinkan “mengajari” lengan robot apa yang harus dilakukan tanpa menulis kode.
Kekurangan: Tidak selalu jenis lengan robot tercepat. Terbatas pada kekuatan dan kecepatan.
Robot kolaborasi (cobot) memungkinkan interaksi manusia-robot di lingkungan kerja yang aman, tanpa perlu pagar atau langkah keamanan lain yang diambil dalam aplikasi robot industri tradisional. Namun, langkah keamanan mengakibatkan penurunan kecepatan operasi.
Selain aman untuk dioperasikan di samping manusia, salah satu fitur yang membuat cobot lebih kolaboratif adalah kemampuan operator untuk mengajari lengan robot gerakan yang harus dilakukan tanpa harus menulis kode pemrograman. Operator memegang lengan robot dan secara fisik memindahkannya ke arah yang dibutuhkan robot. Lengan robot kemudian dapat mereplikasi gerakan yang ditunjukkan.
Cobot standar biasanya tidak dirancang untuk menangani benda sangat berat. Ini menciptakan keterbatasan pada rentang produk yang dapat dikelolanya.
Robot kolaborasi memiliki berbagai macam aplikasi seperti pemeliharaan mesin, pick and place, pengrakitan, pengelasan busur, tetapi secara umum tidak cocok untuk aplikasi beban berat atau tugas kecepatan sangat tinggi.
Robot Mobile Otonom
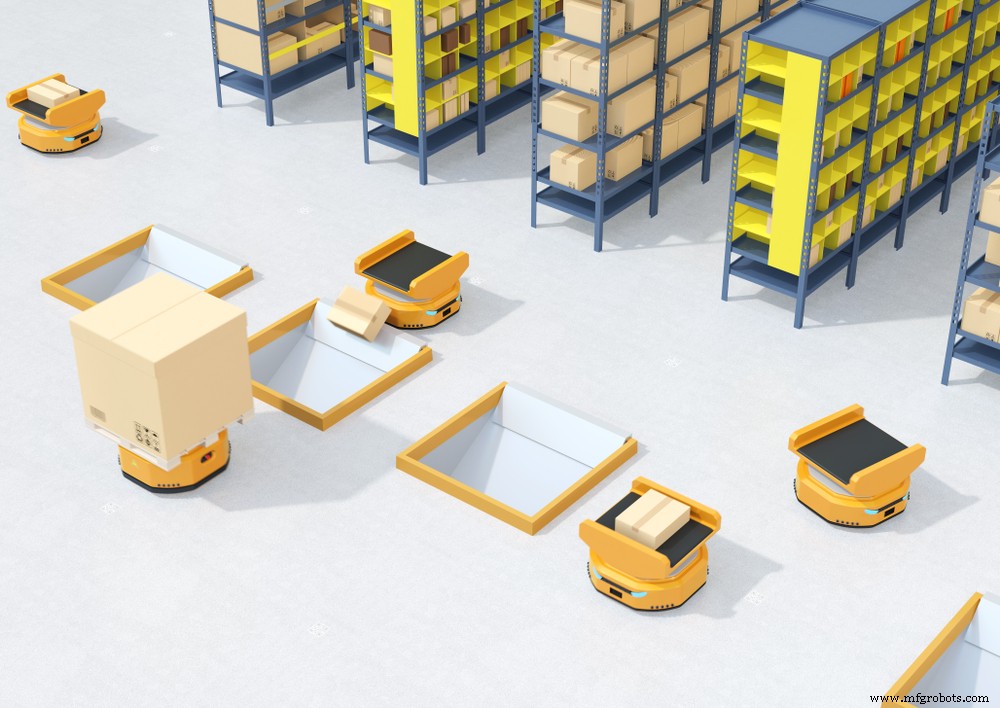
AMR atau Robot Mobile Otonom mewakili segmen yang tumbuh pesat dari pasar robot industri. Mereka hadir dalam berbagai bentuk dan ukuran, dioptimalkan untuk tugas yang dirancang untuk dilakukan.
Keranjang Beroda
AMR dalam bentuk keranjang atau kendaraan dengan roda biasanya digunakan untuk mengangkut barang di dalam fasilitas pabrik atau gudang. Mereka dilengkapi dengan sensor, daya komputasi papan, dan motor listrik yang memungkinkan mereka bergerak di sekitar fasilitas dan membuat peta internal dari fasilitas tersebut. Ini sering dilakukan dengan seseorang yang mengikuti AMR di sekitar, memandu dengan remote control.
Setelah peta internal dibuat, AMR kemudian dapat diinstruksikan mengenai tujuan yang perlu dikunjungi. Fitur kunci AMR adalah mereka dapat secara mandiri (“otonom”) bepergian dari satu tempat ke tempat lain, menghindari rintasan di jalan. Jika seseorang, forklift, atau benda lain menghalangi jalur mereka, mereka dapat menyingkir untuk menghindari rintasan atau bahkan merencanakan rute baru sepenuhnya ke tujuan mereka.
Kemampuan otonom AMR membuatnya sangat fleksibel dibandingkan dengan sistem konveyor.
AMR dalam bentuk keranjang beroda dapat digunakan secara individu untuk mengangkut barang, dan juga dapat digunakan sebagai bagian dari saran, atau armada robot. Armada AMR digunakan oleh Amazon, misalnya. Amazon menggunakan yang disebut konfigurasi “goods to person”, di mana setiap robot mengangkat seluruh rak produk dan membawanya ke seseorang di stasiun pemilihan pesanan. Orang kemudian memilih produk-produk dari rak dan meletakkannya dalam wadah untuk pemenuhan pesanan e-commerce.
Masa lalu, kemajuan dalam visi komputer, kecerdasan buatan, dan teknologi gripper telah memungkinkan untuk menggantikan orang di stasiun pemilihan dengan lengan robot artikulasi. Dalam hal ini, keranjang beroda AMR membawa barang ke lengan robot, untuk kolaborasi robot-ke-robot.
Kendaraan Diguide Otonom (AGV)
AGV biasanya dalam bentuk kendaraan dengan roda, dan merupakan teknologi yang lebih lama dari AMR. Mereka memiliki kecerdasan papan yang lebih sedikit dan akibatnya tidak seotonom AMR. AGV tidak memiliki kemampuan untuk membuat peta fasilitas. Sebaliknya, mereka bergantung pada jalur yang dibuat untuk mereka. Jalur didefinisikan oleh kawat yang diletakkan ke dalam lantai, atau pita khusus, atau jenis petunjuk lain. Jika AGV menemui rintasan di jalurnya, ia hanya dapat berhenti dan meminta bantuan.
Namun, perbedaan antara AGV dan AMR semakin kabur. AGV diberi lebih banyak daya komputasi papan, dan beberapa sekarang memang memiliki kemampuan untuk melewati rintasan di jalurnya.
AMR dengan Lengan Robot
Lengan robot dapat dipasang di atas keranjang beroda AMR. Ini meningkatkan fleksibilitas robot dan ragam tugas yang dapat dilakukan. Salah satu aplikasi adalah menggunakan robot seperti ini untuk merawat seluruh baris alat mesin. Robot dapat membuang bagian yang selesai dan memuat workpiece kosong baru ke dalam satu mesin, lalu pindah ke bawah baris dan mengulangi operasi untuk serangkaian mesin.
Robot Kaki
Jutaan orang telah melihat video YouTube robot menari yang dibuat oleh Boston Dynamics dan oleh karena itu telah melihat robot dua kaki dan empat kaki. Satu penggunaan industri untuk robot dengan kaki meng envisionkan menyebarkan mereka untuk pengiriman paket. Kasus penggunaan lain adalah untuk operasi pencarian dan penyelamatan.
Menggunakan kaki daripada roda memiliki beberapa keuntungan. Kaki memungkinkan robot bepergian melalui beberapa jenis tanah yang akan sulit atau tidak mungkin untuk keranjang dengan roda. Kaki memungkinkan pendakian tangga, dan masuk dan keluar dari kendaraan lebih mudah daripada yang dapat dilakukan keranjang dengan roda.
AMR Bola
Robot Mobile Otonom dalam bentuk bola secara komersial tersedia dan memiliki keuntungan khusus dibandingkan faktor bentuk lainnya. Komponen sistem AMR bola tertutup di dalam cangkang tahan lama. Ini membuat mereka mampu beroperasi di lingkungan yang keras. Mereka juga dapat melayang dan bepergian melalui air. AMR bola dapat amfibi, bepergian baik di atas air maupun darat.
Sistem propulsi AMR bola paling umum didasarkan pada perpindahan pusat gravitasi.
Aplikasi industri untuk AMR bola terutama dalam pengawasan dan pemeriksaan jarak jauh. Dilengkapi dengan kamera dan komunikasi, mereka dapat mentransmisikan video kembali ke operator jarak jauh. Untuk lingkungan yang hostile yang mungkin memiliki gas beracun atau kondisi berbahaya lainnya, AMR bola mungkin ideal.
Robot Terbang (Drone Udara)
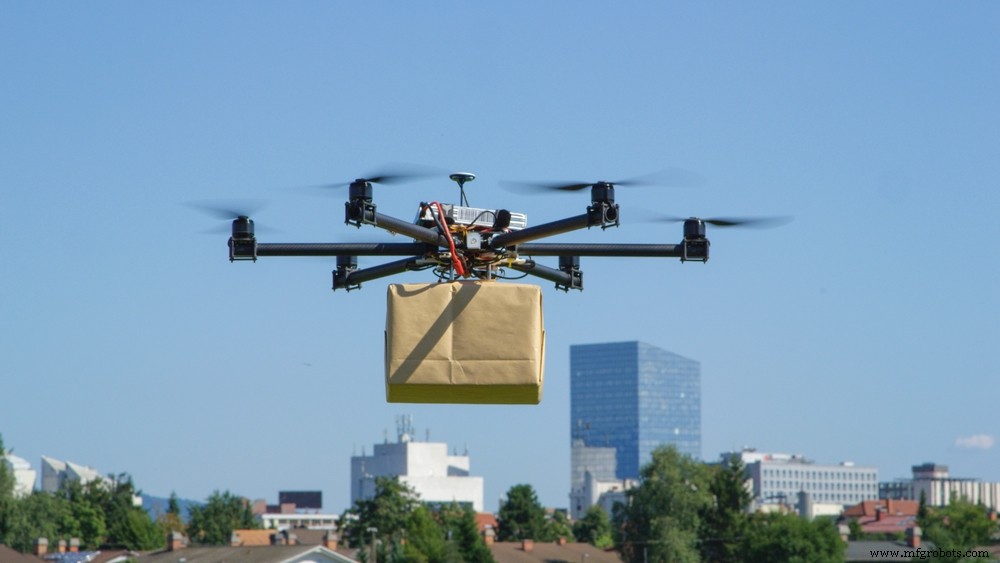
Kendaraan Udara Tanpa Awak (UAV) atau drone semakin banyak digunakan untuk berbagai tujuan industri. Salah satu aplikasi adalah menggunakan drone di gudang untuk mengambil inventaris. Drone dapat terbang melalui lorong gudang dan menggunakan visi komputer untuk menghitung jumlah item dalam kotak di rak.
Tergantung pada desainnya, drone industri bisa menjadi jenis Robot Mobile Otonom (AMR), karena beberapa model dapat secara otomatis mendeteksi rintasan dan menghindarinya, dan secara mandiri menavigasi ke tujuan mereka. Beberapa drone industri dapat diberikan “misi”, yang mungkin terdiri dari terbang melalui operasi penambangan terbuka, atau proyek infrastruktur. Drone terbang misinya secara otonom dan dapat merekam video proyek, atau melakukan pengukuran tertentu dan mencatatnya. Drone seperti itu dapat digunakan untuk memantau kemajuan proyek konstruksi.
Amazon dan perusahaan lain sudah menggunakan terbatas drone untuk pengiriman barang tahan lama dan bocoran.
Robot Bawah Air
Terdapat berbagai macam robot yang dirancang untuk digunakan bawah air. Beberapa robot bawah air dirancang untuk otonom (Kendaraan Bawah Air Otonom - AUV), dan beberapa dibuat untuk dikontrol dari jarak jauh, baik nirkabel maupun dengan tali kabel. Beberapa robot bawah air menggunakan propeller sebagai sistem propulsinya, mirip dengan kapal selam. Di sisi lain, banyak robot seperti itu menirukan tindakan makhluk hidup untuk propulsinya. Beberapa menirukan tindakan lumba-lumba, lain menirukan ular, dan yang lain bergerak seperti ikan. Meniru alam dengan cara ini disebut “biomimicry” karena tindakan robot meniru makhluk biologis.
Robot bawah air dapat digunakan untuk pemeriksaan platform minyak laut, pipa, dan untuk penelitian ilmiah. Aplikasi lain melibatkan penggunaan robot bawah air untuk memeriksa dasar jembatan, memeriksa intake bendungan listrik air, dan memeriksa terumbu karang.
Robot bawah air sedang digunakan oleh departemen polisi untuk merekam video dasar badan air mencari bukti. Militer juga tertarik pada robot bawah air. Apakah sistem sonar dapat membedakan antara “lumba-lumba” robot dan yang asli?
Keuntungan robot bawah air banyak. Robot seperti itu berarti tidak perlu menanggung risiko dan biaya penyelam manusia. Robot dapat berada tenggelam lebih lama dari orang. Memasang sensor pada robot bawah air memungkinkan mereka mengukur dan mencatat jumlah dan jenis properti yang tak terhitung banyaknya
Bagaimana mencari tipe robot ideal untuk organisasi Anda
HowToRobot adalah platform global yang membantu perusahaan sukses dengan otomatisasi. Dengan menggunakan direktori global HowToRobot dengan lebih dari 15.000 perusahaan robotika, Anda dapat menemukan tipe robot yang Anda butuhkan, ideal untuk aplikasi Anda.
Jika Anda sudah mengetahui tipe robot yang Anda butuhkan, dan ingin mendapatkan lebih banyak informasi dari vendor robotika, Anda dapat mendapatkan penawaran dan menerima informasi produk serta harga dari banyak vendor melalui HowToRobot.
Jika Anda tidak yakin jenis komponen atau bagian robot yang Anda butuhkan dan ingin cukup menggambarkan aplikasi Anda dan beberapa Indikator Kinerja Utama (KPI) dan tujuan yang ingin Anda capai melalui otomatisasi, Anda dapat mengajukan Permintaan Informasi dan menerima respons dari vendor yang dapat memberikan informasi tentang solusi mereka.
Harap diperhatikan bahwa ada pakar HowToRobot yang netral yang dapat membantu Anda menavigasi proses. Klik di sini untuk menjadwalkan konsultasi dengan pakar pemasok.