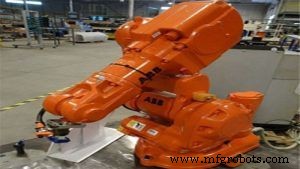
Komponen Lengan Robot Tinggi Performa untuk Otomatisasi Pick & Place yang Efisien
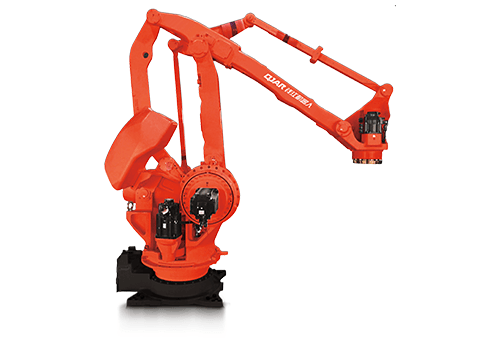
Seiring berkembangnya adopsi otomatisasi di berbagai industri dalam kegiatan sehari-hari, permintaan terhadap lengan robot pick and place terus meningkat. Hal ini karena lengan-lengan ini sangat berguna untuk meningkatkan efisiensi dan mengurangi kebutuhan akan tenaga manusia pada tugas-tugas berulang.
Lengan robot juga membantu menangani tugas di area yang secara lainnya akan dianggap sebagai lingkungan kerja berbahaya. Peralatan otomatisasi pick and place diterapkan di berbagai bidang bisnis, menghasilkan hasil kerja yang lebih baik dan meningkatkan produktivitas secara keseluruhan.
Dengan manfaat seperti itu, memiliki lengan pick and place adalah investasi yang layak dipertimbangkan. Jika Anda ingin tahu bagaimana mereka bekerja dengan begitu efisien dan apa saja bahan pembuatnya, baca selengkapnya di bawah ini.
Bagaimana Lengan Robot Pick and Place Bekerja
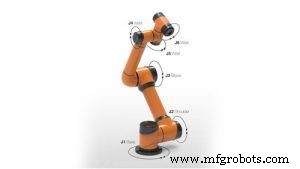
Sumber: indiamart.com
Robot pick & place bekerja dengan memanfaatkan sendi-sendi mereka. Hal ini berlaku baik untuk industri atau tujuan apapun yang diinginkan. Sendi-sendi ini digunakan untuk menghubungkan dua badan rigid untuk memastikan robot dapat berfungsi dengan akurat.
Mereka menggunakan baik sendi rotary atau linear untuk fungsinya. Robot pick n place dilengkapi dengan basis stabil yang dilengkapi roda untuk memudahkan pergerakannya. Robot ini juga memiliki dua badan rigid, yaitu manipulator dan lengan, di mana satu dipasang untuk mendukung badan lainnya.
Badan yang didukung juga dikenal sebagai lengan dan dilengkapi dengan effector/gripper yang memiliki derajat kebebasan pergerakan yang besar. Lengan membengkok atau lurus untuk membawa effector ke produk yang diinginkan.
Effector kemudian mengangkat produk dengan pegangan kokoh dan menempatkannya di lokasi yang diperlukan. Gerakan ini berlanjut hingga pekerjaan selesai dengan memuaskan.
Komponen Dasar yang Ditemukan pada Lengan Robot
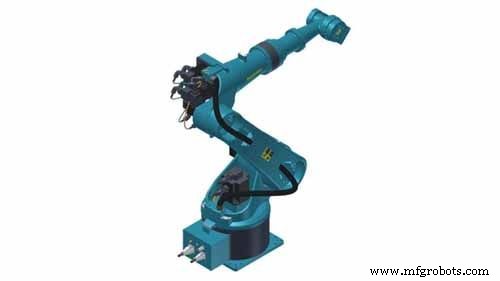
Sumber: automaticroboticarm.sell.everychina.com
Memahami komponen dasar dari mesin pick and place otomatis Anda akan membantu Anda memiliki pemahaman yang lebih baik tentang mengapa mesin ini sangat efisien. Berikut adalah komponen yang termasuk dalam robot industri Anda:
Manipulator
Manipulator adalah sistem robot yang memungkinkan pergerakan dalam setiap derajat kebebasan. Mereka menggunakan sendi untuk membuat komponen yang dapat bergerak guna membantu menyelesaikan pekerjaan dengan benar. Sendi yang digunakan pada manipulator ini memungkinkan gerakan yang luas saat robot bekerja.
Controller
Controller adalah bintang utama karena merupakan otak dari lengan robot pick and place. Digunakan untuk mengoperasikan posisi dan gerakan lengan, mencatat waktu, dan memantau gerakan manipulator. Controller ini terdiri dari 3 kategori:
Mekanis
Ini adalah cara paling dasar dan sederhana untuk mengoperasikan lengan pick and place yang digunakan bahkan sebelum mereka dapat diprogram. Controller mekanis akan mempertahankan respons manipulator seperti yang ditentukan sebelumnya menggunakan hubungan mekanis.
Hidrolik
Kontrol ini menggunakan daya fluida cair untuk bekerja dengan optimal. Mereka juga mencakup piston, klep, dan menerapkan hukum Pascal pada sistem penggerak hidrolik untuk mengontrol gerakan. Robot industri pick and place yang menggunakan sistem kontrol ini dimaksudkan untuk memindahkan beban besar atau berat yang tidak memerlukan akurasi ekstrim.
Listrik
Sistem kontrol ini berlaku untuk tugas-tugas yang memerlukan perhatian pada detail dan tingkat akurasi yang tinggi. Mereka dapat diprogram untuk mencapai operasi yang ditetapkan sebagai instruksi. Ini adalah sistem kontrol yang paling banyak digunakan saat ini.
Pneumatis
Unit pick and place pneumatis memiliki sistem kontrol yang bergantung pada udara atau gas terkompresi. Sistem ini bekerja paling baik untuk area yang berhubungan dengan kontaminan dan bahan berbahaya lainnya.
Gripper
Gripper menggantikan tangan manusia, menjadikannya bagian penting dari operasi pick and place. Mereka tersedia dalam berbagai jenis yang ditentukan oleh objek yang diangkut. Hal ini karena berbagai objek memerlukan tingkat pegangan yang berbeda dalam hal kekuatan dan intensitas. Gripper ini digunakan untuk memindahkan objek yang bersangkutan dari satu tempat ke tempat lain.
Sensor
Sensor ini tersedia dalam berbagai jenis termasuk sensor sentuh, sensor IR, dan lainnya. Digunakan untuk memantau kondisi internal dan eksternal dari robot pick and place. Ini membantu memastikan bahwa robot berada dalam kondisi yang sempurna untuk operasi.
Sumber Daya Listrik
Sumber daya listrik akan bervariasi tergantung pada mekanisme, kemasan, berat, dan ukuran sistem. Ini membuatnya sangat penting untuk memperhatikan pemilihan sumber daya listrik Anda. Sumber daya listrik Anda dapat bervariasi dari pneumatis, elektro hidrolik, hingga listrik. Aspek-aspek yang termasuk dalam sistem Anda akan menentukan sumber daya listrik mana yang harus diadopsi.
Kesimpulan
Memiliki gambaran kasar tentang bagaimana lengan Pick and Place bekerja tidak selalu memuaskan. Bagi seseorang yang ingin mengaplikasikannya di tempat kerja masing-masing, dia harus memahami komponen yang terlibat. Robot industri otomatisasi ini adalah investasi yang baik untuk setiap bisnis. Jika Anda mempertimbangkan untuk menggunakannya, pertimbangkan untuk menghubungi penyedia lengan robot pick and place terbaik di pasar.