Memahami Pergelangan Tangan Robot: Wawasan Komprehensif dan Aplikasi Praktis
Di industri manufaktur, Anda sering menemukan robotika mengotomatisasi berbagai proses. Robotika ini berguna untuk menyederhanakan proses perusahaan dan juga mengurangi risiko cedera. Sebagian besar robotika yang ada di perusahaan tersebut adalah lengan robot yang digunakan untuk pick & place, perakitan, dan kemasan, di antaranya. Ketika datang kepada lengan robot ini, ada beberapa aspek yang harus Anda perhatikan. Salah satunya adalah pergangan tangan robot yang ada di lengan robot. Sebagian besar orang tidak tahu banyak tentang bagian yang sangat penting ini dari lengan robot. Dalam artikel singkat ini, kita akan membahas lebih lanjut apa itu dan apa yang termasuk di dalamnya.
Apa itu Pergelangan Tangan Robot
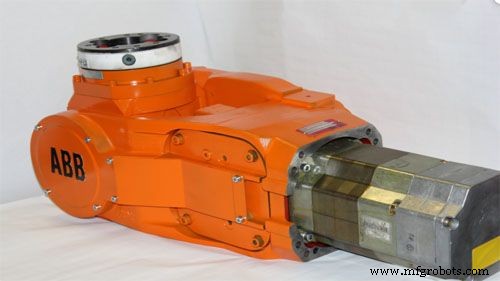
Sumber: www.k-and-s.com
Saat bekerja dengan lengan robot, ada dua komponen signifikan yang biasanya terlibat. Ini meliputi tubuh dan lengan itu sendiri. Di lengan, Anda menemukan pergangan tangan robot yang memiliki berbagai sendi yang memungkinkan bergerak ke berbagai arah. Gerakan ini memungkinkan pergangan tangan robot untuk mengontrol end effector yang dipasang di ujung. Ini membantu melakukan berbagai tugas yang harus dilakukan oleh lengan robot. Ini adalah sistem berbagai bagian yang memainkan peran mereka untuk mencapai tujuan bersama. Pergangan tangan robot di lengan robot datang dengan setidaknya 2 hingga 3 sendi kompak yang memungkinkan bekerja dengan lancar dalam berbagai aplikasi.
Mekanisme Pergelangan Tangan Robot
Sumber: www.brainkart.com
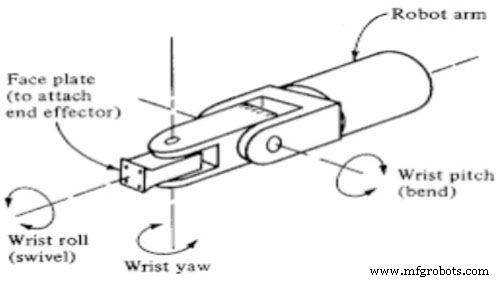
Mekanisme pergangan tangan robot adalah bagian besar dari manipulator dan bekerja untuk mengarah end effector untuk berbagai aplikasi. Mekanisme ini terdiri dari lengan yang berputar di sekitar sumbu dan memiliki sendi yang memungkinkan gerakan berbeda di berbagai arah. Mekanisme pergangan tangan robot saat digunakan terpapari berbagai lingkungan kerja. Anda menemukan bahwa akan terpapar berbagai getaran saat digunakan. Getaran ini dapat berdampak negatif pada pergangan tangan robot dan fungsinya.
Cara terbaik untuk memastikan pergangan tangan robot Anda bekerja paling baik adalah dengan mempelajari kinerjanya dengan hati-hati. Beri beban yang berbeda pada muatan yang diangkat oleh end effector untuk melihat bagaimana kinerjanya. Ini akan membantu Anda menilai kapasitas beban dan memungkinkan Anda menggunakannya di tempat yang tepat untuk menghindari kerusakan. Selain itu, Anda juga perlu memastikan manipulator dan pergangan tangan robot dikonfigurasi dengan benar. Beberapa konfigurasi pergangan yang perlu diperhatikan antara lain.
Roll
Konfigurasi ini juga disebut sebagai pergangan swivel. Ini memiliki putaran mekanisme pergangan di sekitar sumbu lengan.
Pitch
Pitch dalam konfigurasi mekanisme pergangan juga disebut sebagai pergangan bend. Ini memiliki putaran atas dan bawah dari pergangan.
Yaw
Dengan Yaw, gerakan dan putaran pergangan didedikasikan ke kanan dan kiri.
Notasi TRL
Notasi TRL memiliki lengan geser yang dapat berputar baik di sumbu vertikal maupun horizontal.
Notasi TLO
Dengan ini, pergangan tangan robot bekerja relatif terhadap kolom vertikal. Ini memungkinkan pergangan bergerak atas dan bawah atau masuk dan keluar tergantung pada tugas yang ada.
Notasi LOO
Notasi LOO terdiri dari tiga sendi geser yang memungkinkan pergangan bergerak ke berbagai arah. Dua dari tiga sendi geser adalah ortogonal. Mereka terutama ditemukan pada robot rectilinear dan robot X, Y, Z.
Pentingnya Konfigurasi Pergangan Tangan Lengan Robot
Sumber: www.researchgate.net
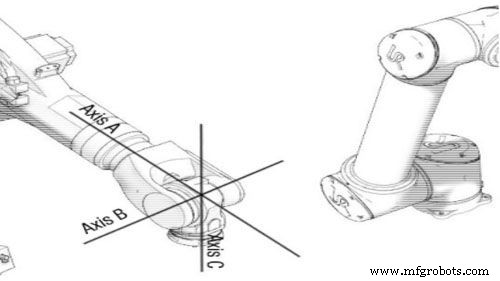
Penting untuk memastikan lengan robot yang Anda gunakan berkualitas tinggi dan dirancang dengan akurat. Salah satu faktor terpenting yang perlu dipertimbangkan di sini adalah konfigurasi pergangan yang akan Anda gunakan. Anda perlu memastikan pergangan dikonfigurasi sesuai kebutuhan spesifik Anda. Ingat end effector hanya akan bergerak di arah yang diambil oleh pergangan. Ini menunjukkan bahwa memiliki konfigurasi yang tepat akan memastikan end effector dapat pick and place dengan presisi.
Selain itu, konfigurasi pergangan yang tepat akan membantu mengurangi risiko cedera dan juga kerusakan pada lengan robot. Tentukan arah pergangan harus bergerak untuk tugas tertentu dan ubah agar cocok dengan kebutuhan Anda. Pergangan tangan robot adalah bagian penting dari lengan robot, jadi pastikan kebutuhan konfigurasi Anda terpenuhi untuk proses otomasi yang lebih lancar dan mulus.
Kesimpulan
Pergangan tangan robot adalah aspek penting ketika datang kepada penggunaan lengan robot dan manipulator untuk berbagai tugas otomasi. Ini memiliki berbagai konfigurasi yang perlu dipertimbangkan sebelum pergangan tangan robot digunakan. Ini membantu memastikan Anda bekerja dengan konfigurasi terbaik yang dirancang untuk menggerakkan end effector di arah yang benar. Saat mendapatkan lengan robot Anda, pertimbangkan untuk meminta produsen lengan robot mengonfigurasi sesuai selera Anda. Ini akan memungkinkan Anda mulai menggunakannya dalam proses bisnis Anda dengan mudah.



