Studi Kasus: Meningkatkan Efisiensi Manufaktur Additif dengan RoboDK
Meningkatkan alur kerja perangkat lunak Anda dapat menghemat menit vital dari proses cetak 3D Anda. Berikut adalah bagaimana para peneliti meningkatkan alur kerja manufaktur additif dengan RoboDK.
Saat Anda mencetak 3D dengan robot, alur kerja perangkat lunak Anda dapat memiliki dampak penting pada produktivitas Anda. Jika Anda dapat menghemat hanya beberapa menit dari alur kerja, seiring waktu ini dapat terjemahkan menjadi banyak produktivitas tambahan.
Waktu yang Anda butuhkan untuk beralih di antara paket perangkat lunak yang berbeda biasanya singkat, tetapi ini membuat alur kerja Anda kurang mulus dan, sebagai hasilnya, dapat membuat manufaktur additif kurang efisien.
Peneliti dari Portugal dan Norwegia baru-baru ini mengembangkan aplikasi untuk menyederhanakan alur kerja manufaktur additif RoboDK lebih jauh melalui RoboDK API.
Kenali Para Peneliti
Aplikasi teknik ini dikembangkan untuk studi oleh peneliti Filipe Monteiro Ribeiro dan J. Norberto Pires dari Universitas Coimbra, Portugal, dan Amin S. Azar dari SINTEF — pusat terdepan Norwegia untuk penelitian manufaktur.
Studi, berjudul “Implementation of a robot control architecture for additive manufacturing applications” dipublikasikan earlier this year di jurnal Industrial Robot.
Apa yang Dicapai oleh Para Peneliti?
RoboDK adalah cara yang bagus untuk menambahkan robotika ke manufaktur additif. Kami sudah melihat orang menggunakannya untuk mencetak berbagai objek, termasuk struktur beton cetak 3D, seni cetak 3D, dan makanan cetak 3D.
Alur kerja cetak 3D sudah cukup bagus di RoboDK — Anda cukup menghasilkan GCODE dengan perangkat lunak slicer (biasanya Slic3r open source) dan kemudian memuat jalur yang dihasilkan ke dalam RoboDK.
Namun, tim peneliti mengidentifikasi bahwa RoboDK sendiri tidak menyediakan alur kerja yang paling terstruktur yang mungkin. Studi mereka merinci program yang mereka kembangkan untuk secara langsung menggabungkan kemampuan RoboDK dan Slic3r tanpa harus memindahkan file G-code secara manual di antara kedua program.
Untuk mencapai ini, tim mengembangkan program grafis menggunakan Python dan RoboDK API.
Tujuan dari studi ini adalah:
- Untuk mengembangkan simulasi manufaktur additif — Ini sangat mudah dengan RoboDK, yang menyediakan lingkungan yang intuitif untuk simulasi robot. Tim juga menambahkan program Python sederhana untuk mensimulasikan penambahan material cetak 3D, karena ini bukan sesuatu yang saat ini disimulasikan oleh RoboDK itu sendiri.
- Untuk mengizinkan simulasi robot secara offline — Menurut peneliti, ini adalah bagian penting dari aplikasi mereka karena penggunaan lingkungan virtual mengurangi risiko kerusakan pada robot nyata. RoboDK membuatnya sangat mudah untuk mengubah program robot simulasi menjadi kode untuk robot nyata melalui post-prosesor yang banyak dimilikinya.
- Operasi asinkron — Penting bagi tim bahwa program yang mereka buat tidak mengganggu operasi robot simulasi di RoboDK. Misalnya, simulasi harus terus berjalan saat program memuat model baru ke dalam Slic3r. Ini mudah dicapai dengan modul Python robolink kami, yang memberikan tautan asinkron antara RoboDK dan program Python apa pun.
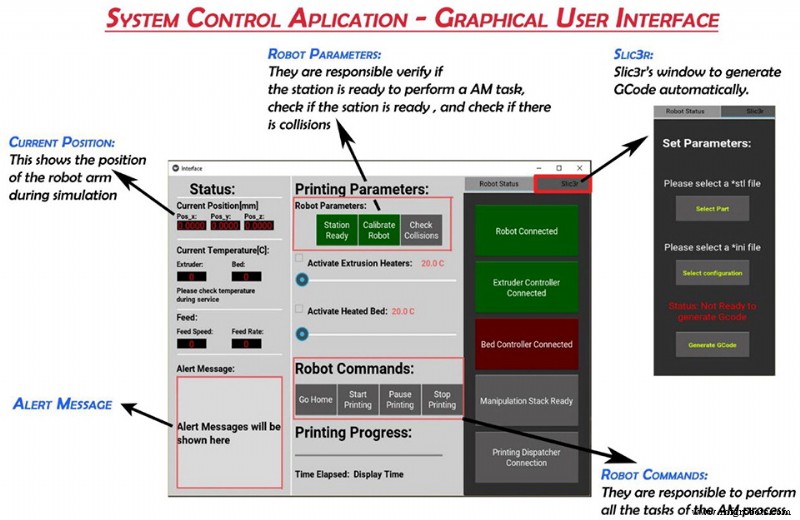
Program yang dihasilkan berada di antara Slic3r dan RoboDK dan mengkoordinasi proses manufaktur additif.
Apa yang Ditunjukkan oleh Studi?
Aplikasi tim menggunakan kemampuan RoboDK dengan sangat baik. Khususnya mereka menunjukkan seberapa efektif menggunakan API untuk menggabungkan bagian dari alur kerja Anda sendiri.
RoboDK API adalah bagian yang sangat kuat dari RoboDK, tetapi tidak digunakan oleh banyak pengguna kami. Ini sayang karena dapat membantu meningkatkan kelancaran alur kerja pemrograman robot Anda secara signifikan. Ini mendukung beberapa bahasa pemrograman, tetapi pustaka Python yang digunakan peneliti sangat mudah digunakan — asalkan, tentu saja, Anda menyukai bahasa pemrograman Python (dan mengapa tidak? Bahasa ini sangat mudah!).
Keuntungan Operasi Asinkron
Salah satu aspek kunci dalam studi adalah operasi asinkron. Penting bagi tim untuk memastikan bahwa tidak ada bagian program yang akan menghentikan operasi bagian lain dari program.
RoboDK sudah berjalan secara asinkron — Anda dapat menjalankan beberapa skrip Python pada saat yang sama dan mereka tidak akan saling mengganggu — tetapi tim membutuhkan program mereka sendiri untuk juga memiliki kemampuan asinkron ini.
Misalnya, mereka tidak ingin program mereka “tergantung” saat menunggu Slic3r selesai menghasilkan GCODE. Mereka perlu dapat mengontrol robot saat program sedang melakukan hal lain. Mereka mencapai ini dengan perpustakaan asyncio untuk Python yang merupakan opsi populer untuk pemrograman bersamaan.
Cara Meningkatkan Alur Kerja Anda Sendiri dengan API
Meski studi dilakukan oleh peneliti robotika, jangan pikir bahwa ini berarti pemrograman dengan RoboDK API rumit. Bahkan jika Anda tidak ahli pemrograman, Anda dapat dengan mudah menggunakan API sendiri.
Jika Anda ingin mengembangkan program Anda sendiri untuk meningkatkan alur kerja, Anda dapat mengikuti langkah-langkah berikut:
- Mengenal API melalui halaman dokumentasi. Baca tentang kemampuannya dan pikirkan apa yang dapat Anda gunakannya untuk dalam aplikasi Anda.
- Rencanakan bagian aplikasi mana yang akan Anda kode dalam program eksternal.
- Buat program Anda menggunakan API untuk berinteraksi dengan RoboDK.
- Uji program Anda sebelum mengintegrasikannya ke dalam proses Anda.
Tentu saja, Anda tidak perlu menulis kode Anda sendiri untuk meningkatkan alur kerja. Anda juga dapat menggunakan plugin RoboDK untuk program seperti SolidWorks yang juga menyederhanakan alur kerja saat Anda menggunakan program lain bersama dengan RoboDK.
Tapi, seperti yang tim peneliti tunjukkan, API dapat sangat efektif dalam menyederhanakan bagian yang berbeda dari alur kerja Anda untuk perangkat lunak yang belum memiliki plugin.
Ingat, bahkan menghemat beberapa menit dari proses pemrograman Anda dapat menghasilkan produktivitas tambahan di jangka panjang.
Apa yang dapat Anda capai dengan menggunakan API dalam proses Anda? Beritahu kami di komentar di bawah atau bergabunglah dalam diskusi di LinkedIn, Twitter, Facebook, Instagram atau di Forum RoboDK.



