Menguasai Pemrograman Konveyor Robot: Panduan Langkah demi Langkah
Memprogram konveyor robot lebih sulit daripada yang banyak orang bayangkan. Simulasi yang baik adalah kunci keberhasilan, tapi bagaimana Anda melakukannya tanpa menjadi gila?
Sabuk konveyor adalah cara mudah untuk memindahkan produk ke robot Anda, kan?
Well… not really. Kami sering menganggap konveyor sebagai solusi sederhana tetapi, sebenarnya, mereka adalah salah satu metode pengiriman workpiece yang lebih rumit. Mereka memerlukan robot untuk mendeteksi dan melacak objek yang bergerak di konveyor. Mereka perlu dikontrol melalui program robot. Mereka juga menderita berbagai masalah mekanis selama umur mereka, seperti pelacakan yang buruk, aus sabuk, dan geser. Semua ini berarti konveyor dapat membuat Anda sedikit gila.
Alih-alih sederhana, mereka dapat sulit digunakan.
Kami tidak dapat memecahkan masalah mekanis konveyor Anda — untuk itu, Anda membadukan jadwal pemeliharaan yang baik seperti yang ditunjukkan dalam daftar periksa berguna ini dari Cisco-Eagle. Namun, kami dapat membantu Anda mensimulasikan konveyor dengan mudah sehingga Anda dapat mengujinya dan mengintegrasikannya dengan pemrograman robot Anda.
Berikut cara memprogram konveyor robot Anda tanpa menjadi gila.
5 Bagian Bergerak yang Sulit dari Konveyor Robot
Pertama, penting untuk memahami mengapa memprogram konveyor menantang.
Ada 5 “bagian bergerak” yang membuat sulit untuk mengintegrasikan pemrograman robot dengan konveyor.
1. Kontrol konveyor itu sendiri
Mungkin terlihat seperti kontrol konveyor hanyalah urusan “on/off” tetapi biasanya sedikit lebih kompleks daripada itu. Konveyor memiliki berbagai opsi kontrol, tergantung pada model. Beberapa memiliki kecepatan tetap sementara yang lain dapat dikontrol dengan kecepatan variabel. Beberapa memiliki mode mundur, rem aktif, atau perpindahan cepat. Kemudian ada metode kontrol yang berbeda, tiga yang paling umum adalah kontrol pulse, kontrol kecepatan, dan kontrol terdistribusi. 
Anda mungkin harus mengontrol konveyor di dalam program robot itu sendiri. Jika tidak, Anda mungkin harus berinteraksi dengan konveyor melalui jaringan. Kedua opsi ini menambahkan kompleksitas pemrograman.
2. Pelacakan dan deteksi objek
Untuk mengambil objek dari konveyor yang bergerak, robot harus dapat menemukannya dengan andal. Ini berarti Anda membutuhkan sensor untuk mendeteksi saat objek tiba di depan robot. Apalagi, robot mungkin membutuhkan cara untuk melacak objek saat konveyor bergerak.
Sensor paling umum untuk ini adalah sensor visi (misalnya kamera 2D atau 3D) dan sensor deteksi bagian (misalnya sinar cahaya, sensor magnetik, sensor induktif, dll). Beberapa lebih mudah diintegrasikan daripada yang lain tetapi semuanya menambahkan kompleksitas ekstra ke program Anda.
3. Penanganan objek bergerak
Target bergerak selalu lebih sulit ditangani daripada yang statis. Ini memperkenalkan kompleksitas saat meraih dari sabuk konveyor. Robot harus dapat bergerak ke posisi, meraih objek dengan kuat, dan berjalan sambil objek baru terus tiba.
Kecepatan konveyor harus disesuaikan dengan tepat dengan kecepatan robot, jika tidak objek mungkin terlewat. Jika Anda pernah melihat adegan “cokelat” terkenal dari komedie tahun 1950-an I Love Lucy, Anda akan mengerti maksud saya (dan di sini jika Anda belum pernah melihatnya).
4. Pilihan end effector
Lengan robot bukan satu-satunya bagian sistem yang perlu mengikuti kecepatan. End effector dapat berpengaruh signifikan terhadap waktu siklus dan, demikian, kecepatan konveyor. Beberapa jenis end effector lebih cepat daripada yang lain. 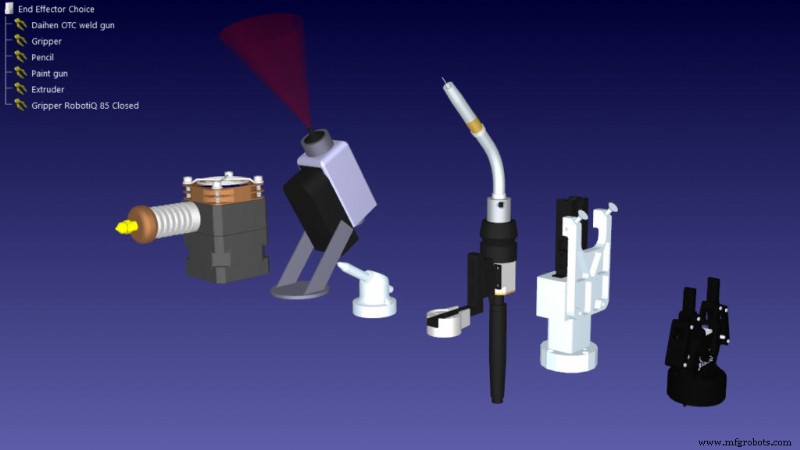
Ini berarti kita sekarang harus mengontrol dan mengkoordinasikan 3 kecepatan independen secara bersamaan: kecepatan konveyor, kecepatan lengan robot, dan kecepatan meraih end effector.
5. Penggunaan fixtures
Bagian bergerak terakhir sebenarnya bukan bagian bergerak sama sekali. Fixtures adalah bagian mekanis statis yang dipasang ke konveyor untuk memindahkan objek ke posisi. Ini adalah cara yang andal untuk mengurutkan objek di konveyor tanpa menggunakan sensor.
Misalnya, Anda dapat menggunakan fixture sebagai alternatif untuk menggunakan sensor visi. Dengan logam lembut yang dibentuk secara khusus, Anda dapat mendorong objek ke dalam antrian statis, memungkinkan robot untuk mengambilnya tanpa sensor ekstra. Mereka membuat pemrograman lebih sederhana, tetapi meningkatkan kompleksitas desain mekanis.
Cara Mensimulasikan Konveyor dengan RoboDK
Anda dapat mengatasi lima tantangan di atas dengan mensimulasikan sistem robotik Anda dan mengujinya secara menyeluruh sebelum Anda menggunakan sistem fisik. Ini tidak selalu mudah dengan simulator robot, banyak yang tidak memiliki kemampuan sederhana untuk menambahkan konveyor.
Untungnya, konveyor cukup sederhana di RoboDK. Bahkan ada dua opsi untuk menambahkannya, tergantung seberapa banyak kontrol yang Anda butuhkan. 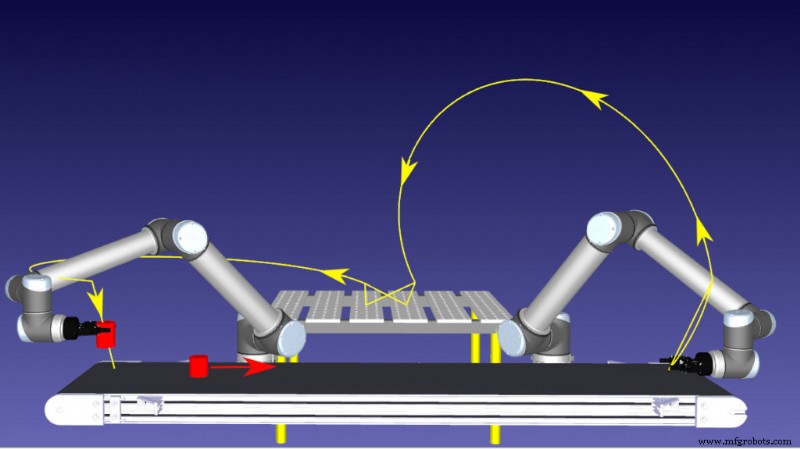
Dua jenis konveyor di RoboDK adalah:
Opsi 1: Pemrograman Python
Metode paling fleksibel untuk membuat konveyor di RoboDK adalah memprogramnya dalam Python. Anda dapat melihat ini dalam contoh video Conveyor Simulation with RoboDK.
Keuntungan pemrograman python adalah:
- Sangat fleksibel. Gerakan konveyor hanya dibatasi oleh keterampilan pemrograman Anda. Anda dapat memprogram konveyor simulasi untuk cocok dengan properti sabuk nyata Anda.
- Sampai dapat disesuaikan sepenuhnya. Anda dapat memprogram konveyor untuk bergerak dengan cara apa pun yang Anda inginkan. Anda memiliki kontrol penuh atas gerakannya dan cara menangani objek.
- Mengizinkan konveyor yang lebih kompleks. Jika konveyor Anda memiliki mode kontrol canggih, hal ini dapat disertakan dalam kode python. Juga, jika Anda telah memasang fixture untuk memindahkan objek ke sisi sabuk, misalnya, hal ini dapat diprogram dalam kode.
Kelemahan pemrograman python adalah:
- Memerlukan keterampilan pemrograman. Anda harus dapat memprogram dalam python. Ini adalah salah satu bahasa yang lebih mudah dipelajari, tetapi tetap membutuhkan kurva belajar jika Anda hanya menggunakan antarmuka grafis RoboDK hingga sekarang.
- Butuh waktu lebih lama. Dibandingkan dengan opsi mekanisme linear, pemrograman python memerlukan waktu. Plus, semakin kompleks konveyor Anda semakin lama waktu yang dibutuhkan untuk memprogramnya.
Opsi 2: Mekanisme linear
Opsi lain adalah membuat mekanisme linear menggunakan wizard “Model Mechanism”. Ini memungkinkan Anda membuat konveyor sederhana dengan satu sumbu linear.
Keuntungan mekanisme linear adalah:
- Cepat. Anda dapat membuat mekanisme linear dalam hitungan menit dan menambahkan konveyor ke simulasi robot Anda sangat cepat.
- Menggunakan wizard grafis. Anda dapat membuat mekanisme menggunakan wizard hanya dengan frame referensi dan target.
- Memerlukan sedikit atau tidak memerlukan pemrograman. Anda tidak perlu melakukan pemrograman python untuk membuat konveyor. Namun, sadarlah bahwa Anda mungkin perlu melakukan beberapa pemrograman untuk mendeteksi objek di konveyor.
Kelemahan mekanisme linear adalah:
- Terbatas. Karakteristik sederhana dari mekanisme berarti Anda hanya dapat memodelkan konveyor satu sumbu.
- Tidak fleksibel. Opsi ini membuat sulit untuk memodelkan opsi kontrol yang lebih canggih dari konveyor Anda. Ini juga membuat sulit untuk mendeteksi saat objek jatuh dari konveyor.
Cara Memulai
Pilihan opsi yang Anda pilih besarnya tergantung seberapa banyak Anda ingin menghindari pemrograman python. Kecuali jika Anda memiliki alasan yang baik untuk memilih mekanisme linear, kami biasanya merekomendasikan memilih opsi python. Ini jauh lebih fleksibel dan — saya pikir (meskipun saya adalah programmer) — lebih mudah untuk dipahami dan diimplementasikan.
Pilihan opsi mana pun yang Anda pilih, Anda tidak perlu membuat simulasi konveyor dari nol.
Kami memiliki kedua opsi yang tersedia untuk diunduh di Robot Library kami. Cukup pilih “Object” dari menu “Type” dan Anda akan melihat dua opsi: “Model Python” untuk opsi python; dan “Model Mechanism” untuk opsi mekanisme linear.
Jika Anda macet, Anda selalu dapat mengomentari di Forum RoboDK dan kami akan mencoba terbaik untuk membantu Anda.



