11 Dasar Pemrograman Robot yang Harus Dikuasai Setiap Pemula
Properti dasar mana yang paling berguna untuk diketahui saat Anda memulai pemrograman robot?
Baik Anda baru di dunia robotika atau hanya ingin meningkatkan keterampilan pemrograman Anda, inilah dasar-dasar pemrograman robot terbaik yang baik untuk diketahui.
Kadang-kadang terasa seperti Anda perlu gelar di robotika untuk memulai pemrograman robot. Pendekatan konvensional pemrograman robot industri terlihat sulit dipahami bagi programmer robotika baru.
Namun, dengan pemahaman yang baik tentang dasar-dasar robotika dan perangkat lunak pemrograman robot yang baik, Anda dapat memulai dengan mudah dan cepat.
Inilah 11 dasar pemrograman robot yang paling berguna:
1. Bagian Dasar Robot
Sebelum Anda mulai belajar cara memprogram robot, bermanfaat untuk memahami bagian dasar dari robot industri apa pun. Setidaknya, Anda nyaman dengan mesin fisik yang akan Anda program.
Misalnya, bagian paling dasar dari robot lengan industri 6 DoF adalah:
- Lengan manipulator
- End effector
- Kontroler
- Sumber daya
- Sensor (jika ada)
Komponen akan bervariasi tergantung pada jenis robot.
2. Derajat Bebas
Saya telah memperkenalkan konsep vital dalam robotika: Derajat Bebas (DoF).
DoF robot menentukan berapa banyak sumbu independen yang dapat bergerak oleh robot. Misalnya, lengan manipulator 6 DoF akan memiliki 6 sumbu yang dapat dikontrol secara independen. Beberapa DoF adalah “revolutif” (yakni berputar di sekitar titik) dan beberapa adalah “linier” (yakni bergerak sepanjang garis). Bermanfaat untuk terbiasa dengan DoF robot apa pun sebelum Anda memprogramnya.
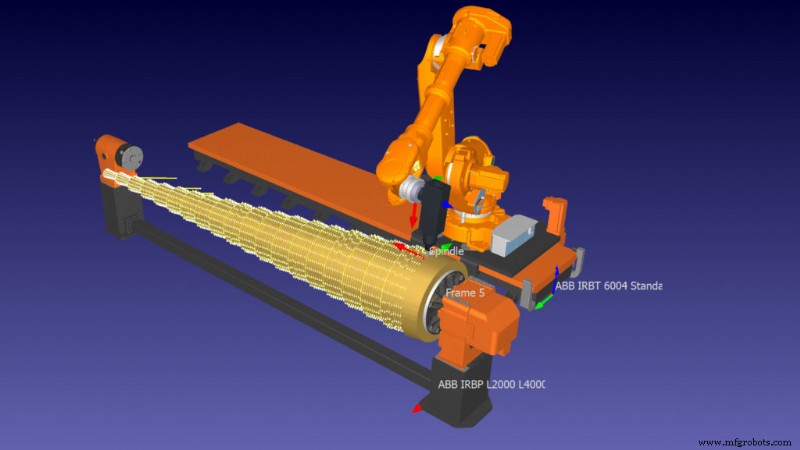
3. Sendi dan End Effector
“Ujung bisnis” robot (yakni bagian yang melakukan tugas) dikenal sebagai “end effector”. Saat memprogram, Anda biasanya paling sering tertarik untuk mengarahkan end effector robot ke lokasi tertentu.
Untuk menggerakkan robot, Anda perlu mengirim instruksi dengan posisi yang diinginkan dari setiap DoF robot. Jika Anda menggunakan perangkat lunak seperti RoboDK, Anda dapat langsung memprogram posisi end effector yang diinginkan daripada mengirim posisi sendirian tertentu.
4. Pose: Posisi dan Orientasi
Bagaimana Anda memprogram end effector untuk memberitahukannya kemana harus pergi?
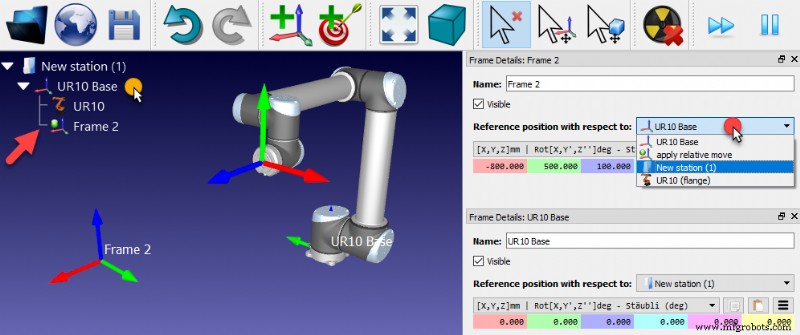
Posisi dan orientasi end effector robot (atau lokasi lain yang Anda program) digabungkan untuk membentuk “pose”. Anda perlu menentukan pose dari setiap lokasi yang akan dilalui robot dalam program Anda. Metode paling umum untuk menentukan pose dalam pemrograman adalah melalui Sudut Euler.
Untuk informasi lebih lanjut, lihat artikel kami Robot Euler Angles: The Essential Primer.
Karena kami paling tertarik pada pose end effector saat memprogram robot, kami sering menggunakan istilah Tool Center Point untuk merujuk ke pusat operasional alat.
Berikut beberapa contoh untuk end effector yang berbeda:
- Pistol perekat — Anda mungkin mengatur TCP di ujung pistol.
- Gripper — TCP mungkin berada di tengah jari gripper.
- Pistol las — TCP mungkin beberapa milimeter dari ujung pistol, tempat api paling panas.
Sebagai programmer, Anda memilih di mana paling masuk akal untuk menempatkan TCP robot.
6. Kinematika
Salah satu aspek yang lebih menantang dalam robotika adalah kinematika. Ini berarti susunan geometris robot. Kinematika direpresentasikan sebagai persamaan atau algoritma yang cukup besar.
Persamaan Kinematika Maju menjawab pertanyaan “Jika saya mengatur sendi robot ke posisi tertentu, di mana TCP akan berada?”
Algoritma Kinematika Terbalik menjawab pertanyaan sebaliknya “Jika saya ingin TCP berada di pose ini, posisi apa yang perlu saya atur pada sendi?”
Dengan perangkat lunak pemrograman robot yang baik, Anda mungkin tidak perlu merumuskan kinematika Anda sendiri, tetapi bermanfaat untuk memahami konsep dasarnya.
7. Batas Sendi
Persamaan kinematika mendeskripsikan robot menggunakan geometri dan murni matematika. Namun, robot adalah mesin fisik. Robot fisik seringkali tidak dapat mencapai setiap posisi yang geometri katakan dapat dicapai.
Kami memperkenalkan batas sendi ke dalam pemrograman untuk membatasi pergerakan sendi robot hanya ke posisi yang secara fisik mungkin. Mereka hanya memberitahu program “Sendi ini tidak dapat bergerak melewati sudut tertentu.”
8. Jenis Gerakan
Saat memprogram robot, ada berbagai jenis gerakan yang dapat Anda buat robot lakukan.
Gerakan dasar 3 adalah:
- Gerakan Sendi — Ini adalah gerakan kasar dan cepat di mana setiap sendi mencoba mencapai posisi sasaran secepat mungkin. Untuk menghindari tabrakan, gerakan sendi hanya harus diprogram saat robot bergerak di ruang bebas.
- Gerakan Linier — Ini adalah gerakan terkontrol sepanjang garis antara dua pose. Robot akan bergerak lebih lambat dengan gerakan linier tetapi juga tidak akan menyebabkan tabrakan yang tidak diinginkan.
- Gerakan Lingkaran — Seperti gerakan linier, robot bergerak dalam garis yang terkontrol, kali ini sepanjang jalur lingkaran.
9. Simulasi dan Pemrograman Offline
Ada banyak cara berbeda untuk memprogram robot, termasuk “mengetik tangan” dengan bahasa pemrograman (biasanya kompleks) yang disediakan oleh produsen robot.
Simulasi dan pemrograman offline menawarkan metode pemrograman yang lebih mudah. Alih-alih memprogram robot fisik secara langsung, Anda memprogram model simulasi robot menggunakan perintah yang intuitif. Perangkat lunak kemudian mengonversi program menjadi kode yang dapat dipahami oleh robot fisik.
10. Post-processor
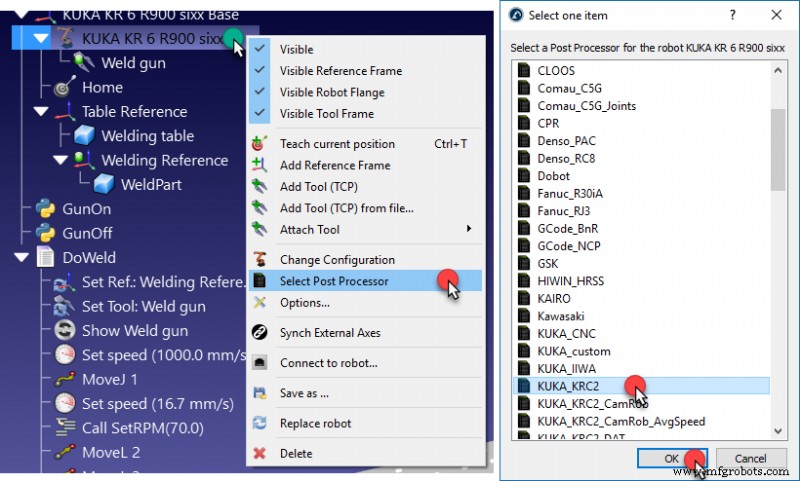
Bagian dari perangkat lunak pemrograman offline yang mengonversi program robot dikenal sebagai post-processor. Perangkat lunak pemrograman akan memiliki post-processor yang berbeda untuk setiap produsen robot, terkadang lebih dari satu.
Anda dapat mengetahui lebih lanjut tentang post-processor dalam artikel kami Robot Post-Processors: Everything You Need to Know.
11. Debugging
Apapun metode pemrograman yang Anda gunakan, keterampilan dasar yang vital adalah debugging. Anda harus selalu melakukan debugging pada program Anda untuk memastikan berfungsi sesuai niatan sebelum Anda menjalankan robot di lingkungan produksi.
Pemrograman offline menyediakan langkah debugging tambahan karena Anda memprogram model simulasi robot sebelum mengunduh program ke robot fisik itu sendiri, yang mengurangi kemungkinan kesalahan.
Jika Anda ingin segera memulai pemrograman robot, Anda dapat mengunduh versi uji coba gratis RoboDK di sini.
Aspek dasar pemrograman robot mana yang ingin Anda bantu? Beritahu kami di komentar di bawah atau bergabunglah dengan diskusi di LinkedIn, Twitter, Facebook, Instagram, atau di Forum RoboDK.



