Chipset Radar Imaging 4D Menyediakan Identifikasi Objek yang Akurat untuk Sensor Otomotif Generasi Depan
Radar semakin panas, terutama dengan kemajuan yang menjanjikan identifikasi/pengklasifikasi objek dan resolusi lintang yang lebih tinggi—sesuatu yang radar tradisional tidak dapat lakukan. Dengan inovasi baru ini, radar muncul sebagai sensor paling dicari di kalangan pembuat mobil dan Tier One yang mengembangkan kendaraan yang terotomatisasi tinggi.
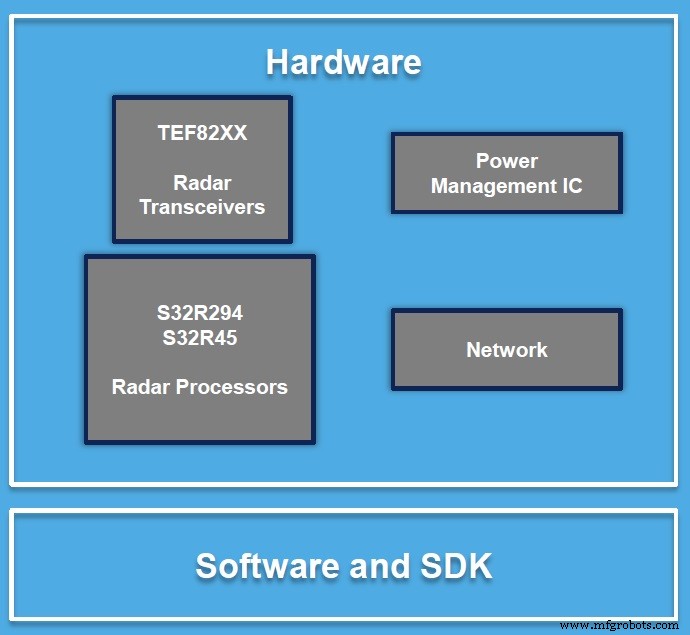
Solusi sistem radar (Sumber: NXP)
Merespons harapan tinggi industri otomotif, NXP Semiconductors mengumumkan bahwa sedang melakukan sampling suite chipset sensor radar baru, yang terdiri dari prosesor radar S32R45 perusahaan dan transceiver 77GHz baru yang disebut TEF82xx.
NXP, yang memperkenalkan radar RF CMOS dengan chip radar pertamanya yang disebut “Dolphin” lima tahun yang lalu, telah menjadi pemasok solusi radar otomotif terkemuka.
Sensor imaging 4D NXP dapat mengukur tidak hanya jarak dan kecepatan, tetapi juga “elevasi, arah, dan sudut kedatangan, sambil mengidentifikasi objek dengan resolusi yang jauh lebih tinggi,” jelas Torsten Lehmann, executive vice president dan general manager untuk pemrosesan radio frekuensi, selama wawancara dengan EE Times. Dengan radar imaging 4D yang dapat memahami tidak hanya bidang horizontal tetapi juga vertikal, kendaraan dapat, misalnya, menentukan apakah akan berkendara “di bawah” atau “di atas” objek, kata Lehman.
“Bayangkan adegan ketika kendaraan berkendara dengan kecepatan 80 kilometer per jam di tol, sementara sepeda motor — objek kecil dengan reflectivitas rendah — datang dari belakang dengan kecepatan 200 kilometer per jam” katanya. Tidak seperti kamera dan lidar, radar yang ditingkatkan baru ini dapat mengidentifikasi sepeda motor, awalnya terpisah jauh, dan mengenali bahwa kedua objek ini bergerak dengan dua kecepatan yang berbeda, menjelaskan Lehmann.
(Sumber: NXP)
Sejauh ini, radar adalah satu-satunya sensor yang mampu beroperasi di atas 300 meter, mengenali objek yang berlari dengan kecepatan tinggi. Tidak ada kamera atau lidar yang dapat menangani jarak dan kecepatan yang begitu besar.
Dengan munculnya radar imaging resolusi lebih tinggi, banyak pemasok radar, termasuk NXP, bersemangat untuk meningkatkan radar sebagai satu-satunya sensor kecepatan tinggi yang mampu berfungsi dalam cuaca dan kondisi pencahayaan terburuk.
Skalabilitas
NXP tidak sendiri dalam membicarakan radar imaging 4D. Continental mengumumkan tahun lalu September bahwa sedang menggunakan FPGA Xilinx untuk menerapkan radar imaging 4D siap produksi pertama di industri otomotif, yang diperkirakan akan dikirim dalam kendaraan penumpang pada 2021.
Diberikan pengalaman produksi volume NXP dengan transceiver RF CMOS 77GHz, dan prosesor radar S32R45, NXP mengklaim bahwa chip set radar imaging 4D dapat secara substansial mengurangi biaya dan efisiensi daya dibandingkan implementasi FPGA tujuan umum. NXP, namun, tidak menyebutkan tingkat pengurangan biaya/daya.
Phil Magney, pendiri dan presiden VSI Labs, kami diberitahu, “Kami telah memantau ruang ini selama beberapa tahun. Paradoksnya, pertama kali saya mendengar tentang ini adalah dari presentasi NXP beberapa tahun yang lalu. Saat itu, ini disajikan sebagai potensi pesaing lidar karena radar baru dapat menghasilkan point cloud.”
Jelas, NXP telah merencanakan peluncuran radar imaging 4D-nya untuk beberapa waktu.
Tetapi pitch NXP berubah. Alih-alih hanya membicarakan kemampuannya untuk menghasilkan point cloud, penekanan perusahaan kini telah bergerak ke skalabilitas yang ditawarkan oleh suite solusi radar baru.
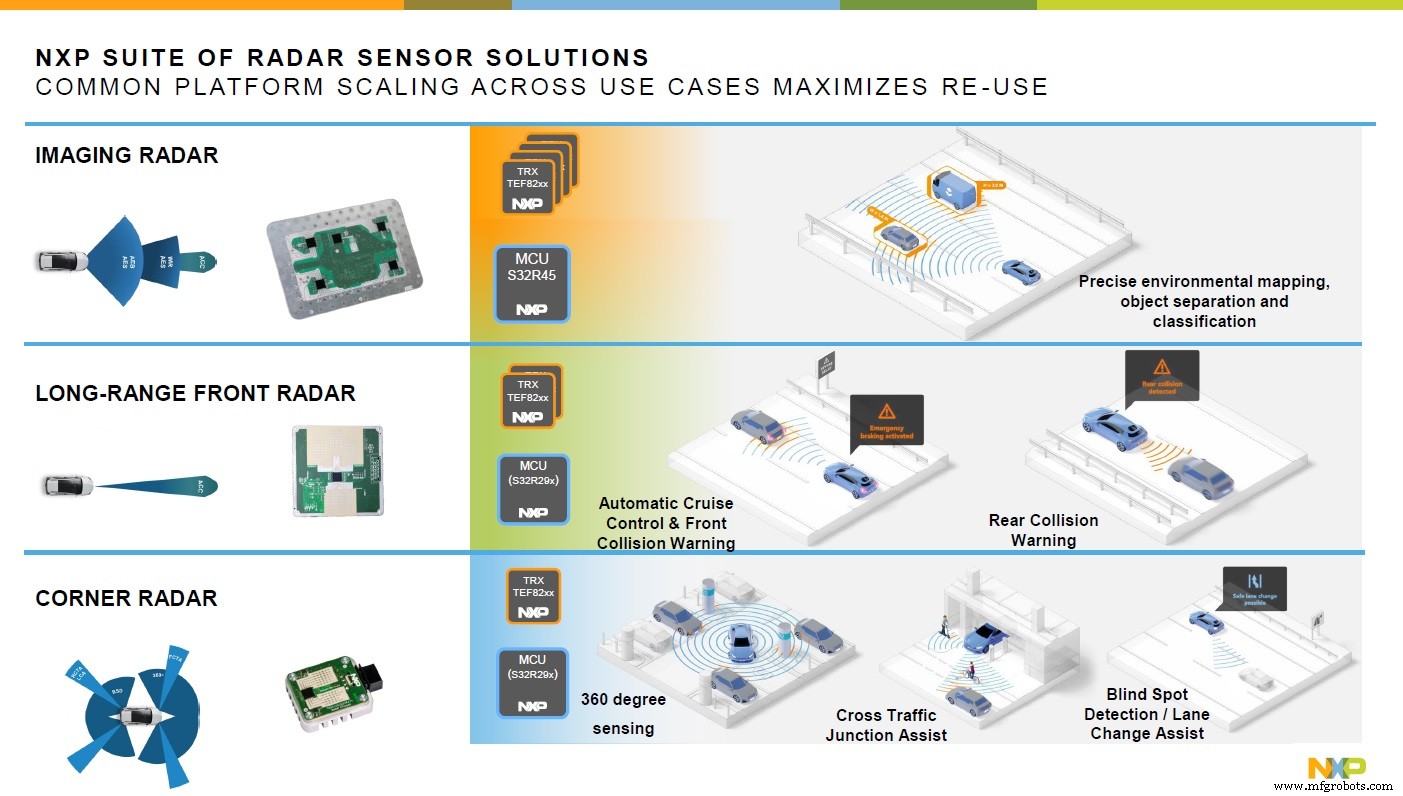
NXP kini memamerkan “platform umum yang menskala di seluruh berbagai use case,” mulai dari radar sudut dan radar depan panjang jangkauan hingga radar imaging. Ini penting bagi industri yang mencari teknologi untuk memenuhi persyaratan New Car Assessment Program (NCAP) yang menuntut performa yang lebih baik pada fitur blind spot dan rem darurat otomatis. Meskipun NCAP tidak menentukan teknologi sensor yang disukai, pembuat mobil — yang ditekan untuk memenuhi persyaratan NCAP — sedang mencari teknologi radar yang lebih baik yang dapat mendeteksi objek di sudut dan depan, menjelaskan Lehmann.
klik untuk ukuran penuh (Sumber: NXP)
Untuk deteksi titik buta dan assist jalur di kendaraan Level 1 dan 2, kombinasi transceiver tunggal TEF82xx NXP dan prosesor radar S32R45 bekerja. Penambahan cruise control otomatis dan peringatan tabrakan depan dan belakang untuk mobil L2 dan L3 akan memerlukan dua transceiver alih-alih satu. Untuk pemisahan dan klasifikasi objek yang dituntut oleh kendaraan otonom L4 dan L5, OEM dapat menggabungkan empat transceiver cascading dengan satu prosesor radar.
Kunci adalah bahwa selama transisi ke otomatisasi yang lebih tinggi, pembuat mobil yang harus mengatasi berbagai merek dan model harus dapat menggunakan satu platform yang dirancang untuk menggunakan ulang perangkat lunak dan hardware.
Transisi ke radar imaging 4D
Evolusi radar otomotif, namun, dirumahkan oleh jargon pemasaran.
Radar tradisional — terkadang disebut 2D — bertransisi menjadi radar imaging. “Radar imaging pada dasarnya menciptakan array di mana densitas pengukuran meningkat secara dramatis,” menjelaskan Magney. “Radar 2D tradisional kasar dibandingkan dan hanya menghasilkan satu titik per objek. Tapi radar imaging akan menghasilkan banyak titik untuk lebih memahami apa yang sedang dilacak.” Untuk merangkum, dia mencatat, “Radar imaging menghasilkan resolusi vertikal sementara radar tradisional bekerja dari satu bidang.”
Bagaimana maka radar imaging 3D dan 4D berbeda?
“Saya pikir waktu digunakan sebagai dimensi keempat. Saya telah mendengar ini dari beberapa perusahaan lain dan inilah cara mereka menggunakannya,” catat Magney. Tetapi dia menambahkan, “Juventar, 4D lebih banyak hype pemasaran dari pada apa pun, karena elemen waktu berasal dari Doppler. Jika ini adalah kasus, maka radar 2D tradisional dapat disebut 3D.”
Dari kata lain, elemen waktu selalu penting untuk apa yang ditawarkan radar. Ditanya pertanyaan yang sama, Lehman NXP mencatat bahwa elemen keempat dari sensor imaging 4D adalah “resolusi lateral.” Radar imaging 4D memahami lingkungan dengan lebih baik, menentukan apakah kendaraan dapat terbang di bawah atau di atas objek.
Resolusi lintang
“Resolusi lintang yang lebih tinggi” diterjemahkan menjadi resolusi vertikal yang lebih besar, catat Magney. “Ini sendiri adalah salah satu fitur yang lebih penting.”
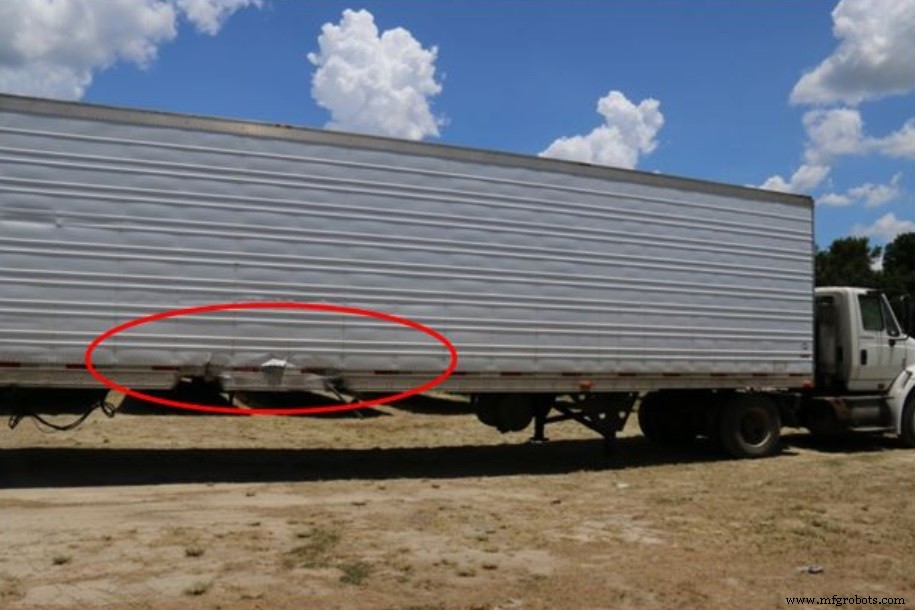
Diskusi ini mengingatkan pada kasus Joshua Brown. Mobil sedan Tesla Model S Brown membunuh pengemudi, menabrak truk tronton yang melintasi jalurnya di jalan raya US 27A di Florida pada Mei 2016. Laporan luas menyebutkan bahwa Tesla, dilengkapi kamera dan radar 2D tradisional, mengasumsikan mobil dapat melewati bawah truk raksasa, dan terus meluruskan ke dalamnya.
Foto menunjukkan sisi kanan truk semi-trailer. Area di oval merah menyoroti kerusakan tabrakan dari Tesla S Joshua Brown. (Sumber: National Transportation Safety Board)
Apakah sensor imaging 4D bisa mencegah kecelakaan fatal semacam itu? Magney kata, “Ya, jenis radar ini tidak akan rawan terhadap false positive dari radar tradisional. Dan ini tidak akan mengizinkan kecelakaan Tesla.”
Transceiver dan pemrosesan radar dengan performa lebih tinggi
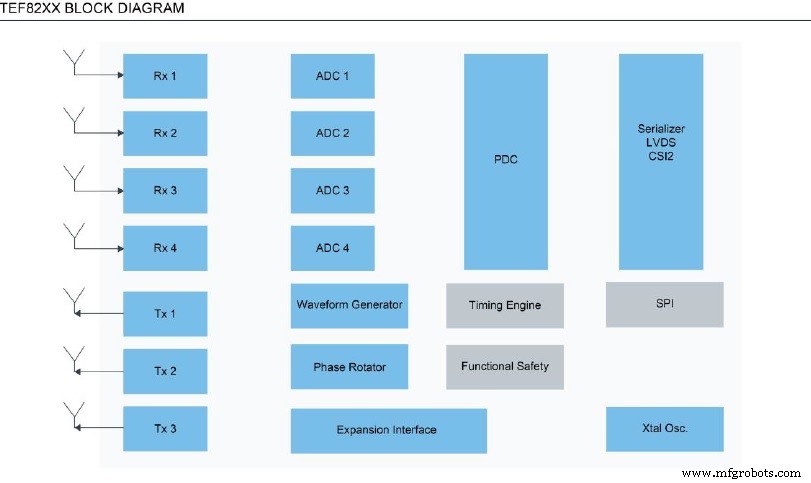
Transceiver baru TEF82xx NXP – 75mm x 75mm – dibangun pada RFCMOS generasi kedua berdasarkan teknologi proses 40nm. Perusahaan klaim ia dapat menggandakan performa RF untuk sensing yang ditingkatkan, dibandingkan dengan versi sebelumnya.
Chip transceiver baru juga menawarkan pengurangan fase noise 4X di sekitar target, memungkinkan pemisahan objek yang lebih baik. Dilengkapi dengan rotator fase 6-bit untuk aplikasi steering balok dan dukungan MIMO modulasi canggih.
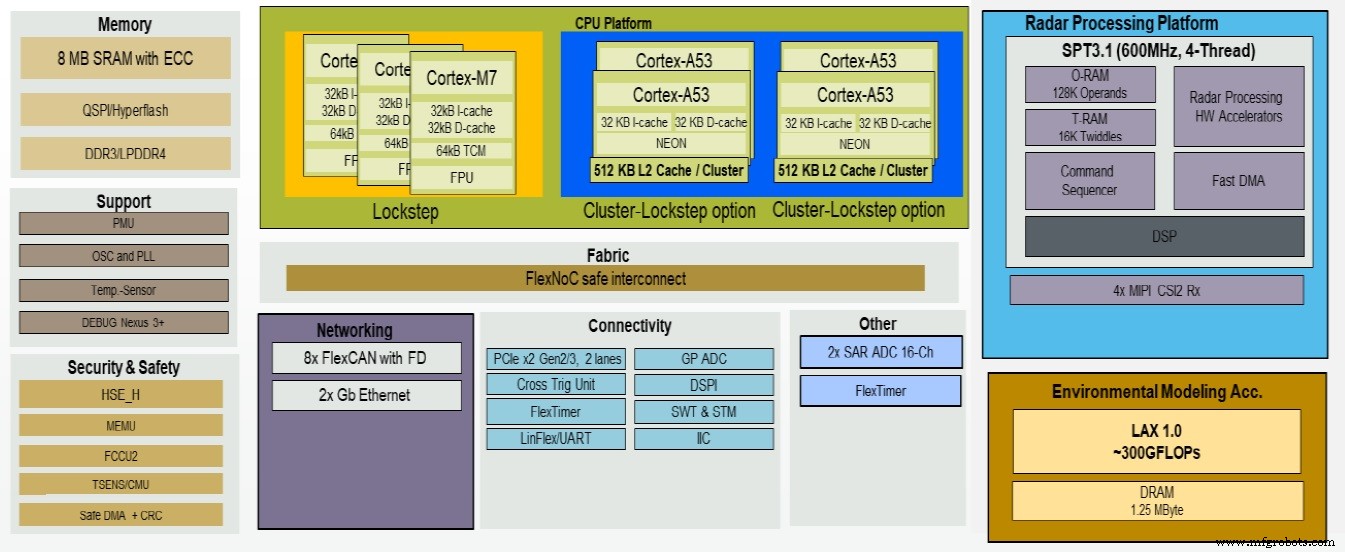
Radar baru S32R45 NXP dibangun pada proses FinFET 16nm. Ia menawarkan dukungan cascading transceiver hingga 4X untuk “pemetaan lingkungan yang presisi dan pemahaman adegan yang ditingkatkan” di kendaraan L4 dan L5, klaim perusahaan.
klik untuk ukuran penuh Diagram blok S32R45. (Sumber: NXP)
Penting untuk dicatat bahwa S32R45 mampu percepatan radar baru. Secara spesifik, ia menawarkan “accelerator aljabar linear radar” yang memberikan hingga 64X performa dibandingkan core ARM A53, menurut NXP. Ini diterjemahkan ke dalam menjalankan “algoritma arah kedatangan (DoA) super-resolusi dan operasi MIMO yang benar bahkan dalam kondisi cuaca buruk,” klaim NXP.
Debat yang diperbarui: lidar vs. radar
NXP klaim bahwa radar imaging 4D baru menawarkan resolusi sudut di bawah 1 derajat. Namun, bagaimana perbandingannya dengan lidar?
Lehman menyatakan, “Jika Anda berbicara tentang lidar yang berperforma tinggi — seperti jenis berputar mekanis yang digunakan Waymo, ia dapat menghasilkan point cloud yang jauh lebih detail, karena menawarkan resolusi sudut di bawah 0,1° atau 0,5°.” Dia menambahkan, namun lidar semacam itu “membesar dan berbiaya ribuan dolar.”
Magney mengamati, “Ada rumor bahwa Tesla mempertimbangkan imaging radar untuk platform model 3 dan ini akan menjadi langkah yang bijaksana, karena memberikan jawaban yang lebih baik untuk tidak menggunakan lidar.” Teardown System Plus Consulting mengungkapkan bahwa Tesla menggunakan radar 2D Continental, seperti dilaporkan oleh EE Times.
Namun, menurut Magney, Tesla telah beralih dari Continental ke Bosch untuk jangkauan yang lebih besar. Dia menjelaskan bahwa keduanya adalah radar 2D dengan keterbatasan radar tradisional. “Sejauh yang saya tahu, beralih ke imaging radar oleh Tesla akan menjadi langkah yang cerdik. Pahami bahwa imaging radar menghasilkan point cloud. Meski resolusinya lebih rendah dari Lidar, [masih] ini adalah perbaikan besar dari radar tradisional,” kata Magney.
Dalam ringkasan, Magney menekankan, “Saya tidak akan membuang lidar ke dalam bus untuk saat ini.”
Pendapatnya, lidar memiliki keuntungan besar terhadap radar saat ini, meski selisihnya mungkin menyempit dengan radar baru. “Salah satu aplikasi kunci lidar adalah kemampuannya untuk melakukan lokalisasi relatif terhadap peta dasar. Ini sangat penting untuk robotaxi dan shuttle perkotaan dan saya tidak berpikir Anda dapat menggantikan lidar untuk tugas ini.”
Magney menyimpulkan, “Lidar tidak akan pergi bahkan saat radar 4D hadir. Alih-alih menggantikan lidar, Anda dapat mengatakan radar baru mengatasi beberapa keterbatasan radar tradisional.”
Ketersediaan
Chip set radar baru NXP, sampling hari ini, akan memasuki produksi volume pada 2021. Radar sudut, radar depan, dan radar imaging 4D akan dirilis selama beberapa bulan pada 2021, namun ketiganya akan tersedia pada setengah tahun kedua, kata Lehman. Dia menolak untuk memberikan komentar tentang harga.
>> Artikel ini awalnya diterbitkan di situs saudara kami, EE Times.