Menguasai Akurasi Pelacakan Gerakan di Perangkat Portabel
Gawai terhubung portabel—ponsel pintar, jam tangan pintar, pelacak kebugaran, dan hearables—telah mengubah kehidupan sehari-hari. Di luar konektivitas dan daya pemrosesan, pahlawan tersembunyi di balik banyak interaksi intuitif adalah penginderaan gerakan.
Dari otomatisasi rotasi layar ponsel dan penghitung langkah hingga head-tracking headset XR dan kontrol sentuhless pada earbuds, sensor gerakan menciptakan pengalaman pengguna yang alami dan mulus. Untuk insinyur embedded, memilih suite sensor yang tepat sangat penting: Anda memerlukan presisi tanpa biaya atau boros daya berlebih.
Dasar-dasar Sensor Gerakan
Tiga sensor inti membentuk tulang punggung sebagian besar IMU (Inertial Measurement Units): aksenlerometer, giroskop, dan magnetometer.
- Aksenlerometer: mengukur akselerasi linier, termasuk gravitasi, mengungkapkan orientasi perangkat relatif terhadap tarikan Bumi.
- Giroskop: menangkap kecepatan sudut, memberikan perubahan cepat dalam orientasi.
- Magnetometer: mendeteksi medan magnet Bumi, memungkinkan penetapan arah.
Menggabungkan aksenlerometer 3-sumbu dan giroskop menghasilkan IMU 6-sumbu. Menambahkan magnetometer 3-sumbu menghasilkan IMU 9-sumbu, konfigurasi yang paling umum untuk wearable konsumen dan peralatan XR.
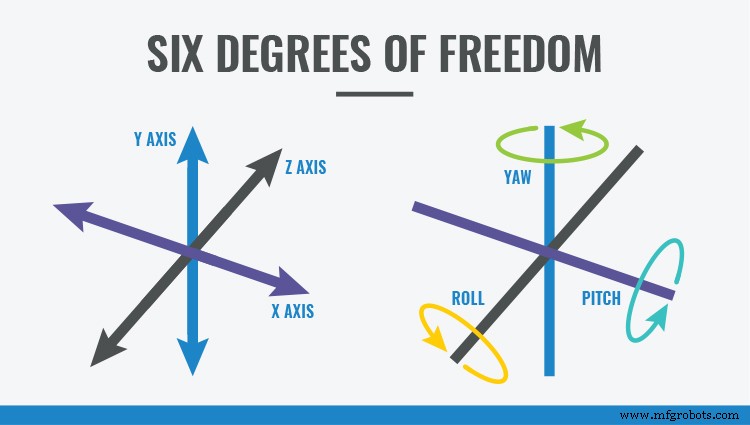
Gambar 1: Penginderaan gerakan dengan IMU (Sumber: CEVA)
Memastikan Akurasi
Akurasi arah adalah metrik utama untuk IMU. Tergantung pada aplikasi, Anda mungkin menuntut presisi sub-derajat (misalnya, headset XR) atau menoleransi beberapa derajat (misalnya, mainan anak-anak). Pertimbangkan stabilitas seiring waktu, drift temperatur, dan budget error spesifik dari use case Anda.
Pelacakan gerakan berkualitas tinggi bergantung pada sensor fusion—menggabungkan data dari banyak sensor untuk mengatasi kelemahan individu. Pikirkan setiap sensor sebagai konsultan dengan spesialisasi yang berbeda:
- Giroskop memberikan perubahan orientasi jangka pendek yang andal namun drift seiring waktu.
- Aksenlerometer menyediakan referensi gravitasi yang stabil untuk stabilitas jangka panjang, meski dapat ditipu oleh akselerasi linier yang berkelanjutan.
- Magnetometer memberikan arah absolut di lingkungan magnet yang sepi namun dapat rusak oleh struktur ferrous di dekat.
Algoritma fusion yang efektif menimbang sumber-sumber ini, menyesuaikan tingkat kepercayaan secara dinamis saat interferensi terdeteksi. Misalnya, jika magnetometer menunjukkan fluktuasi tiba-tiba, algoritma dapat lebih bergantung pada data aksenlerometer dan giroskop hingga medan stabil.
Laju sampling juga penting. Sementara penghitung langkah dasar mungkin berfungsi pada beberapa Hz, sebagian besar aplikasi intensif gerakan memerlukan 100–400 Hz, dan head-tracking XR seringkali menuntut 1 kHz atau lebih untuk menjaga latensi di bawah 10 ms.
Kalibrasi—baik pabrik maupun lapangan—penting untuk mengurangi bias dan mempertahankan konsistensi di seluruh unit. Kalibrasi dinamis, yang didorong oleh pola gerakan yang diketahui aplikasi, dapat lebih lanjut menyempurnakan akurasi tanpa menimbulkan biaya kalibrasi pabrik penuh.
Verifikasi harus melibatkan referensi independen, seperti lengan robot yang terkalibrasi atau ground truth berbasis GPS, untuk mengukur error dan memungkinkan mekanisme kompensasi atau peringatan.
Membuka Fitur Baru
Data gerakan yang akurat membuka antarmuka cerdas dan kesadaran konteks:
- Hearables dapat menggunakan deteksi ketukan untuk mengganti lagu dan sensing remove-in-ear untuk mematikan audio secara otomatis.
- Penyesuaian audio kontekstual—memenurkan musik saat mendekati zebra—menciptakan pengalaman yang lebih aman dan imersif.
- Analitik kebugaran canggih membedakan antara jalan, lari, mendaki tangga, dan memperkirakan pembakaran kalori dengan mengintegrasikan data aksenlerometer, giroskop, barometer, dan GPS.
Gambar 2: Hearables (Sumber: CEVA)
Sensor Fusion & Integrasi Perangkat Lunak
Streams sensor mentah tidak cukup; mereka harus diproses, dikalibrasi, dan difuse. Kompleksitas ini sering ditangani oleh solusi sensor hub yang menyematkan MCU hemat daya dan firmware yang telah dioptimalkan sebelumnya.
Misalnya, keluarga Bosch/CEVA Hillcrest Labs BNO080/085 mengintegrasikan aksenlerometer, giroskop, magnetometer berperforma tinggi, dan core ARM Cortex-M0+. Firmware MotionEngine™-nya memberikan pelacakan 6- dan 9-sumbu, klasifikasi aktivitas (jalan, lari, berdiri), dan kompatibel dengan berbagai platform embedded.
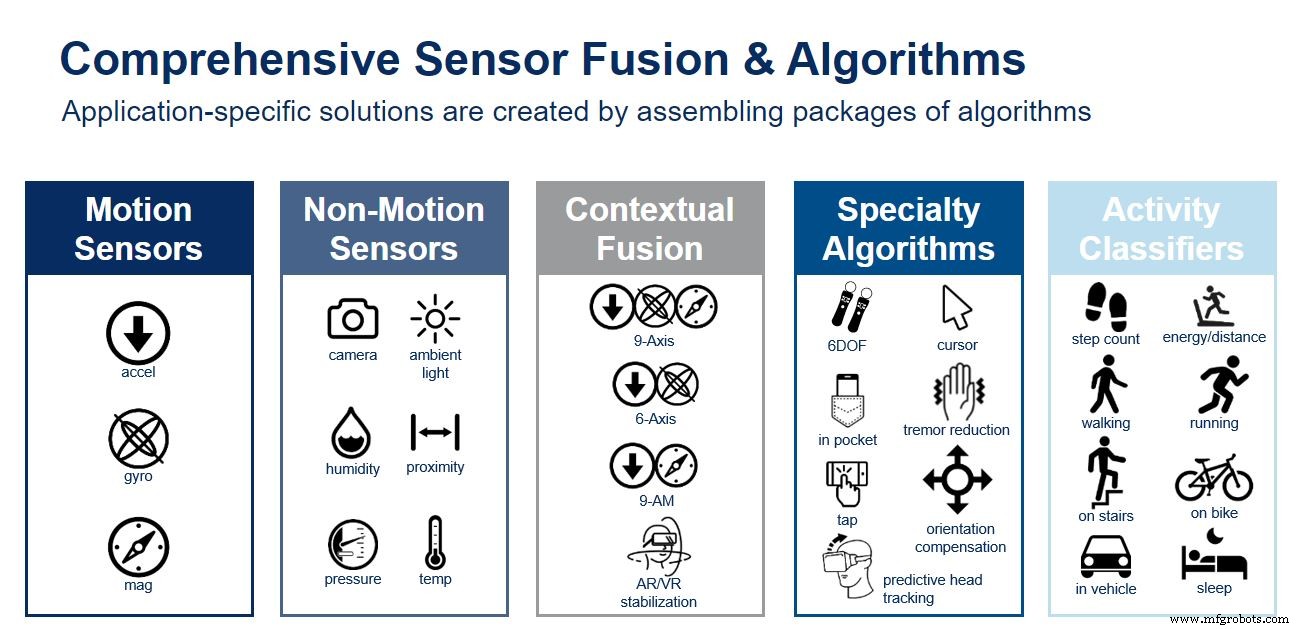
Gambar 3: Sensor Fusion & Algoritma Komprehensif (Sumber: CEVA)
Offloading fusion ke sensor SiP menjaga prosesor utama dalam mode tidur hemat daya untuk tugas always-on seperti penghitung langkah, memperpanjang umur baterai sambil mempertahankan responsivitas.
Kesimpulan
Sensor gerakan tak tergantikan di seluruh perangkat konsumen, tetapi mencapai presisi yang diinginkan memerlukan seleksi sensor, kalibrasi, dan fusion yang cermat. Dengan bekerjasama dengan vendor berpengalaman dan memanfaatkan sensor hub terintegrasi, pengembang dapat menghadirkan pengalaman yang akurat dan kaya fitur tanpa mengorbankan budget biaya atau daya.



