LiDAR Paduan-Status: Solusi Terpercaya dan Skalabel untuk Pendeteksi Otomotif
XenomatiX berbasis Leuven menyampaikan apa yang disebutnya “sensor LiDAR paduan-status sejati,” menggabungkan arsitektur laser multi-balok dengan teknologi semiconductornya yang bebas risiko dan skalabel.
Aplikasi otomotif canggih seperti ADAS dan pengemudi otonom membutuhkan deteksi jangkauan dan objek yang berkinerja tinggi. LiDAR—juga dikenal sebagai time-of-flight (ToF) atau radar laser—memenuhi kebutuhan ini dengan memancarkan pulsa optik yang presisi dan mengukur sinyal yang dikembalikan. Parameter kunci mencakup daya pulsa, waktu perjalanan pulang-pergi, pergeseran fase, dan lebar pulsa.
Sistem LiDAR terbagi menjadi dua kategori utama: mekanis dan optik. Unit mekanis menggunakan kepala berputar untuk mencapai bidang pandang luas (hingga 360°) dan rasio sinyal-ke-kebisingan yang baik, namun mereka besar dan berat. LiDAR paduan-status menghilangkan bagian bergerak, menawarkan keandalan yang lebih besar dan ukuran yang lebih kecil, meskipun tradisionalnya dengan pengorbanan bidang pandang yang lebih sempit. XenomatiX mengatasi keterbatasan ini dengan strategi multi-balok.
Dalam artikel ini kami menjelajahi teknologi “paduan-status sejati” XenomatiX, yang cocok untuk ADAS, pengemudi otonom, dan aplikasi tepi jalan lainnya. Keberagaman LiDAR meluas ke pemetaan 3-D, sistem keselamatan pabrik, amunisi cerdas, dan analisis gas.
Pendekatan XenomatiX
Sebagian besar solusi LiDAR saat ini adalah mekanis, bergantung pada kepala berputar yang berat, mahal, dan rentan kegagalan mekanis. Meskipun cermin getar mengurangi ukuran, mereka masih melibatkan komponen bergerak. Filsafat XenomatiX sederhana: dalam deteksi otomotif, satu-satunya bagian yang bergerak harusnya kendaraan itu sendiri.
Dalam wawancara dengan EE Times Europe, CEO Filip Geuens menjelaskan, “Otomotif memerlukan biaya, ukuran, dan keandalan. Memilih teknologi LiDAR memerlukan menyeimbangkan ketiga faktor ini. Diod laser sementara dan bagian bergerak bukan masa depan.”
Didirikan pada 2013 dan berkantor pusat di Leuven, Belgia, XenomatiX menciptakan istilah “sejati” untuk membedakan sistem LiDAR paduan-status yang menggunakan sumber laser dan detektor berbasis semiconductor tanpa bagian pemindaian atau bergerak. Tidak seperti LiDAR optik konvensional yang secara berurutan memancarkan satu balok, mengukur, lalu beralih ke arah berikutnya, sistem XenomatiX meluncurkan ribuan balok secara bersamaan.
“Dengan menghilangkan mekanisme pemindaian dan memperkenalkan arsitektur multi-balok, kami mencapai apa yang kami sebut inovasi sejati,” kata Geuens. “Seluruh adegan tertangkap dalam satu kilat, memungkinkan jangkauan di atas 200 m sambil mengonsumsi daya normal.”
Karena sistem beroperasi dalam mode global shutter—menangkap seluruh adegan dalam satu frame—ia imun terhadap gerak buram dan tidak memerlukan driver laser ultra-cepat yang memancarkan pulsa nanodetik.
Tanpa kebutuhan untuk pemindaian cepat, LiDAR XenomatiX menikmati jendela pemrosesan yang lebih lama, memungkinkan awan titik resolusi tinggi tanpa koreksi waktu-ruang atau pemrosesan pasca, menghasilkan frame rate yang lebih tinggi dan akurasi yang ditingkatkan.
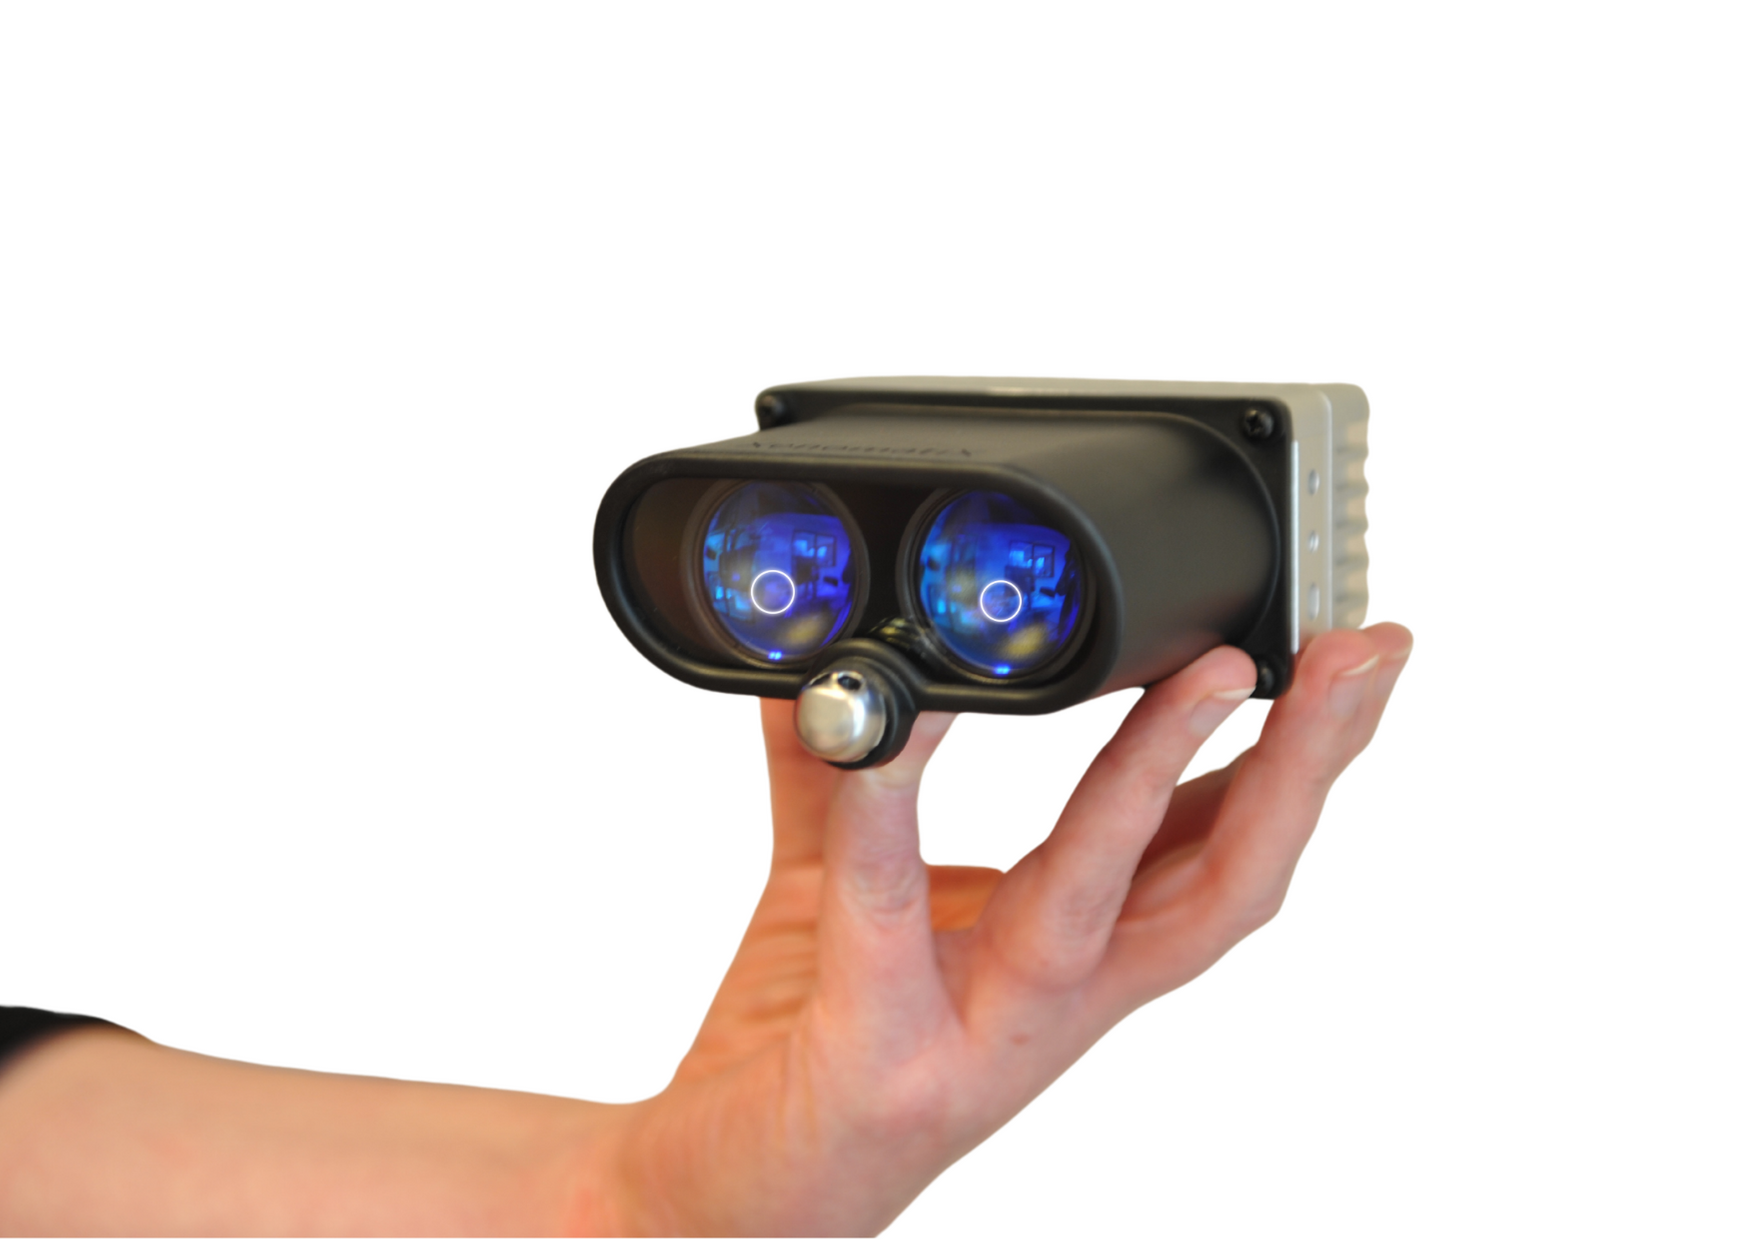
XenoLidar-X (lihat Gambar 1) adalah solusi mandiri tanpa bagian bergerak yang cocok untuk pengemudi otonom dan penggunaan industri. Ia menyampaikan 15.000 balok laser yang diproyeksikan secara bersamaan, mencapai resolusi 0,15° baik secara horizontal maupun vertikal—memenuhi persyaratan pasar yang paling menuntut.
Gambar 1: XenoLidar-X (paduan-status)
LiDAR paduan-status XenomatiX menggunakan laser vertical-cavity surface-emitting (VCSEL), yang menawarkan konsumsi daya rendah dan daya tahan yang lebih baik dibandingkan dioda laser tradisional.
“Karena kami dapat menghabiskan lebih banyak waktu untuk mengukur, kami masih dapat mengalokasikan energi yang cukup untuk deteksi jangkauan jauh,” kata Geuens.
LiDAR diklasifikasikan sebagai sensor 6D, menyediakan awan titik yang tumpang tindih sempurna dan citra visual 2-D. Integrasi kamera bawaan ini menghilangkan kesalahan paralaks dan menyediakan data komplementer untuk fusi sensor yang kuat dalam aplikasi keselamatan. Dimensi keenam adalah refleksi, yang berasal dari intensitas sinyal laser yang dikembalikan.
Geuens menyoroti detektor CMOS khusus: “Kami merancang piksel yang berfungsi seperti kamera 3-D, memberikan koordinat untuk setiap titik. Ia juga dapat beroperasi dalam mode 2-D, menyediakan citra visual. Awan titik dan citra dikirim ke ECU kendaraan, di mana algoritma AI milik mendeteksi ruang bebas dan objek.”
Sistem AI empat dimensi memproses pola dalam ruang 3-D digabungkan dengan intensitas, memungkinkan kemampuan pengenalan yang kuat. Ketika laser mati, piksel yang sama bertindak sebagai kamera konvensional; ketika laser menyala, mereka menangkap data 3-D.
LiDAR paduan-status menyediakan keandalan luar biasa—kritikal untuk penggunaan otomotif. Mean Time Between Failure (MTBF) tinggi karena tidak ada bagian bergerak, VCSEL umur panjang, dan teknologi CMOS yang matang.
Sementara LiDAR berputar secara alami menawarkan cakupan hingga 360°, LiDAR XenomatiX mencapai bidang pandang luas dengan menggabungkan beberapa modul. Menempatkan unit di sudut kendaraan menghilangkan titik buta.
Dengan desain modular yang fleksibel, XenomatiX menawarkan sensor yang ringan, ringan, dan tahan masa depan yang mudah diintegrasikan ke kaca depan, kaca belakang, gril, lampu depan, lampu belakang, dan punggung. Perusahaan bermitra dengan pemasok Tier I—AGC, Marelli, Kautex, dan lainnya—untuk mengembangkan solusi modular yang dapat disesuaikan dan dapat diintegrasikan dengan lancar ke arsitektur otomotif.
→ Artikel ini awalnya dipublikasikan di situs saudara kami, EE Times Europe.
Konten Terkait:
Memahami pilihan panjang gelombang dalam sistem LiDAR
Ahli ADAS mempertimbangkan integrasi sensor di kendaraan masa depan
Apa yang mendorong perubahan dalam sistem elektronik otomotif
Teknologi time-of-flight menjanjikan akurasi yang ditingkatkan
Kota cerdas: kasus untuk lidar dalam sistem transportasi cerdas
Untuk lebih banyak Embedded, berlangganan newsletter email mingguan Embedded.