UAV Otonom Bertangga di UGV Bergerak, Mengisi Ulang Tanpa GPS – Perkembangan untuk Pencarian & Penyelamatan Jarak Jauh
Peneliti telah mengembangkan pendekatan yang memungkinkan pesawat udara tak berawak (UAV) sayap putar untuk mendarat di atas kendaraan darat tak berawak (UGV) yang bergerak tanpa bantuan GPS dan mengisi ulang sebelum melanjutkan. Tim agen udara dan darat otonom akan memungkinkan operasi di lingkungan pencarian dan penyelamatan yang terlalu jauh atau berbahaya untuk manusia tetapi sering memerlukan infrastruktur posisi dan komunikasi yang luas.
Fungsi penting UAV adalah mendarat secara otonom pada kendaraan darat statis dan bergerak, mengisi ulang, lalu lepas landas untuk melakukan misi baru. UAV tidak akan dapat bergantung pada GPS, karena mudah terganggu, jadi perilaku ini perlu dilakukan menggunakan sumber lain seperti visi papan.
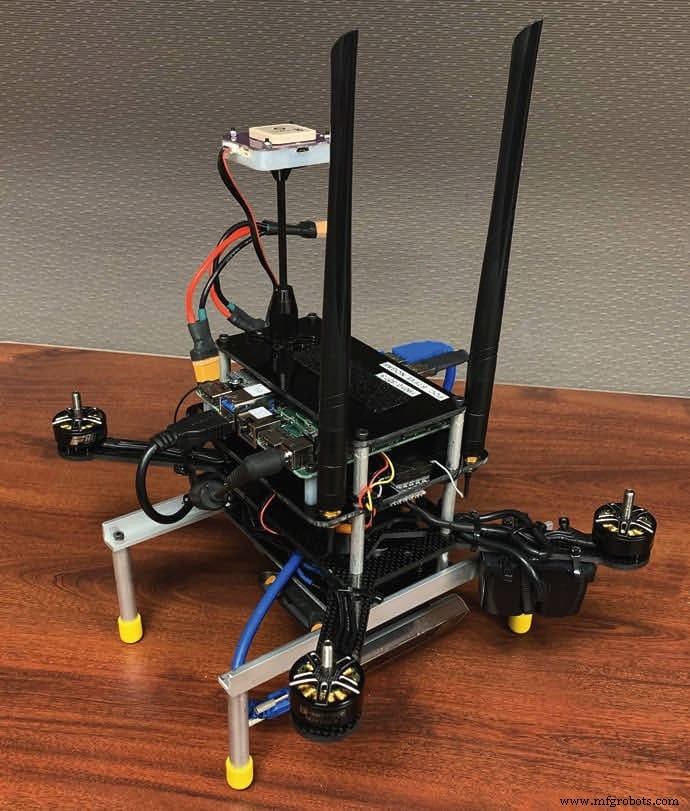
Peneliti melakukan komputasi di papan kendaraan menggunakan sensor dan komputer biaya rendah. Juga, tidak ada komunikasi yang terjadi antara UAV dan UGV. Tim melakukan simulasi software-in-the-loop dan eksperimen luar ruangan dan menunjukkan algoritma efektif untuk melakukan manuver mendarat. Menggunakan quadrotor kecil buatan kustom dan UGV dengan kecepatan jogging, peneliti bereksperimen dengan mendarat.
Pekerjaan ini menggabungkan perilaku tanpa GPS dan perilaku yang terbukti secara eksperimental. Ia menggunakan lokalisasi berbasis visi dengan odometri visual-inersial, markernya unik di atas kendaraan darat yang dirancang untuk aplikasi ini, dan perilaku serta kontrol papan. Selain itu, perilaku ini dilakukan di atas UAS kecil dengan kendala komputasi yang signifikan.
Markernya kustom di atas kendaraan dirancang khusus untuk tugas mendarat. Ia berisi markernya yang lebih kecil di dalam markernya yang lebih besar yang masih dapat dilihat bahkan saat kamera mendekati markernya. Pendekatan ini dapat mengurangi ketergantungan pada markernya fiducial di atas kendaraan darat dan menggantinya dengan kecerdasan buatan yang mengenali kendaraan yang ingin mendarat.



