Pengujian Kendaraan Otonom: Dari Simulasi ke Jalan Nyata
Sebelum kendaraan otonom dapat berjalan di jalan, ia perlu diuji untuk sebanyak mungkin skenario.
- Perangkat lunak simulasi dan alat pengembangan berbasis model dapat menciptakan lingkungan "test-drive" virtual.
- HIL, atau "hardware-in-the-loop," pengujian menghubungkan sinyal nyata kontroler ke sistem uji yang mensimulasikan kenyataan. Sebuah kontroler seperti engine ECU, misalnya, secara efektif dapat ditipu untuk "mikir" ia berada di mobil yang selesai. Dengan HIL, produsen kemudian dapat menguji komponen kendaraan melalui berbagai skenario yang mungkin, tanpa biaya perjalanan nyata.
- Dan, tentu saja, ada pengujian mobil untuk putaran aktual — baik di jalan terbuka dan di lintasan tertutup.
Dalam presentasi live Tech Briefs berjudul Standardization for Automated-Vehicle Testing and Simulation, seorang pembaca memiliki pertanyaan berikut untuk dua ahli industri.
"Untuk pengujian AV, apa peran masing-masing simulasi, lintasan tertutup, dan pengujian jalan publik?"
Baca respons diedit di bawah dari Jamie Smith, Direktur Penelitian dan Desain Transportasi di produsen uji otomatisasi National Instruments, dan Jeffrey Wishart, Manajer Insinyur di perusahaan konsultan Exponent.
Jamie Smith, NI: Perubahan terbesar adalah penerapan simulasi. Kami telah menggunakan simulasi dalam desain kontrol selama bertahun-tahun, dan kami telah menyadari bahwa satu-satunya cara kami akan mencapai tantangan yang dihadapi industri adalah dengan menggabungkan pengujian HIL, pengujian jalan, dan pengujian simulasi. Itu merupakan perubahan besar dalam filosofi kami, serta di mana kami membuat investasi.
Pertanyaan Pembaca Lain untuk Jeff dan Jamie
Seorang pembaca bertanya, "Apakah Masyarakat Siap untuk Kendaraan Otonom Level-4?"
Jeffrey Wishart, Exponent: Saya pikir persentase Jamie sebagian besar simulasi, dengan beberapa lintasan tertutup dan beberapa jalan raya, adalah tepat, dan di mana industri sepertinya menuju.
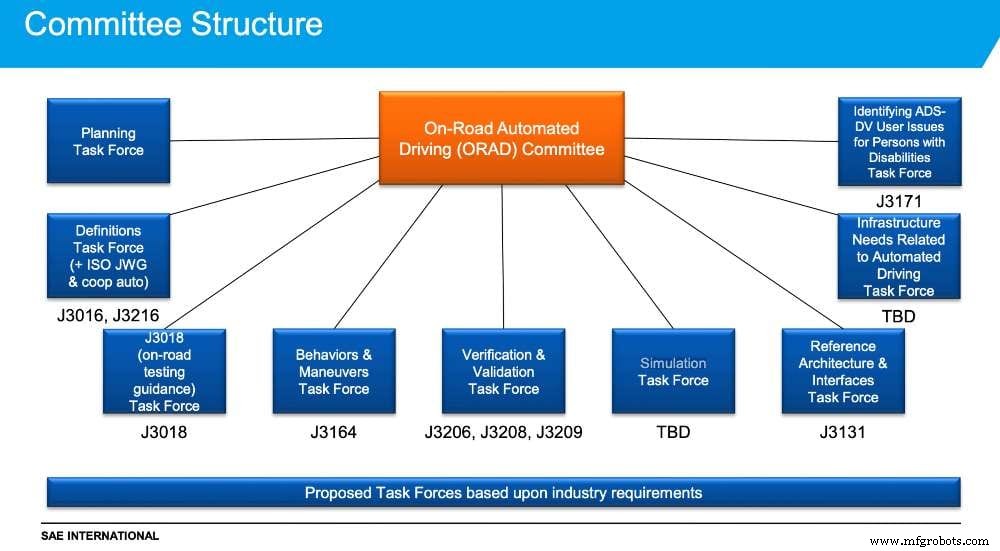
Saya pikir fidelitas simulasi adalah komponen kunci, dan kita perlu memahami seberapa dekat simulasi dengan dunia nyata, untuk memahami nilainya. Jika Anda melakukan satu juta skenario dan tes tetapi fidelitas rendah, apa nilai itu? SAE memiliki tugas On-Road Automated Driving (ORAD) yang sedang bekerja pada hal itu saat ini.
Lintasan tertutup sangat berharga, karena Anda dapat memvalidasi simulasi Anda, atau subset dari tes simulasi Anda. Tetapi ini mahal dan sangat memakan waktu.
Pengujian jalan publik sangat berguna karena Anda akan mendapatkan skenario yang mungkin belum pernah Anda lihat sebelumnya atau belum pernah Anda pikirkan, tetapi ini juga memakan banyak waktu dan Anda melakukan banyak perjalanan yang tidak semua berguna. Sepertinya sangat membosankan sebagian besar waktu, dengan hanya persentase kecil [skenario perjalanan] yang menarik. Dan pengujian jalan publik juga sangat mahal untuk dilakukan.
Mereka masing-masing memiliki perannya. Semua orang akan melakukan ketiganya, tetapi ini masalah memahami keterbatasan dan keuntungan untuk masing-masing.
Apa pendapat Anda tentang opsi pengujian kendaraan? Bagikan pertanyaan dan komentar Anda di bawah.