Blog Tamu: Charles Guan Membuat Flywheel Flipper 3‑lb dengan Pencetakan 3D Markforged
Postingan tamu ini ditulis oleh Charles Guan, lulusan Teknik Mesin MIT dan ex‑instruktur di bengkel mesin dan program desain universitas. Ia adalah pencipta robot Overhaul, yang akan bertanding di BattleBots ABC musim panas ini, menayangkan hari Kamis pukul 8 malam Waktu Timur/7 malam Waktu Tengah. Charles bekerja sebagai konsultan rekayasa robotika dan transportasi, dan ia dengan bangga disponsori oleh Markforged. Kunjungi situs web dan Equals Zero Robotics untuk wawasan lebih lanjut.
Latar Belakang Robot Tempur
Di arena robot tempur, beberapa konsep senjata muncul berulang—tongkat, flipper, palu, rotor berputar—dan beberapa menjadi langka dan kuat sehingga dianggap “kubi suci.” Flipper flywheel adalah salah satu desain tersebut. Flipper kecepatan tinggi tradisional menggunakan sistem pneumatis; sementara mereka menyediakan kekuatan yang memukau, kepadatan energi mereka rendah, dan flipper tingkat atas biasanya bertahan kurang dari sepuluh tembakan sebelum gas habis. Flipper flywheel listrik menggabungkan kepadatan energi tinggi baterai dengan energi kinetik puncak flywheel, namun memanfaatkan energi tersebut dalam bentuk rilis cepat yang dapat dikontrol tetap menjadi tantangan. Hambatan desain mencakup mekanisme kencang yang andal, waktu yang tepat, percepatan bertahap, dan penautan yang kokoh ke lengan pukulan. Kesalahan tunggal dapat mengubah mekanisme menjadi granat kinetik.
Secara historis, hanya beberapa flipper flywheel yang berhasil muncul. Dalam kelas 3‑ hingga 30‑lb, inovator seperti Zac O’Donnell (dengan robot Magneato) dan Dale Heatherington telah bereksperimen dengan konsep. Dalam arena berat, Warrior telah menetapkan standar.
Setiap contoh menggunakan pendekatan mekanis yang berbeda, mengilustrasikan cakupan eksperimen di komunitas. Saat pembangun mendekati solusi optimal lokal, desain senjata yang benar‑benar serbaguna—yang dapat disesuaikan dengan beberapa konfigurasi—masih belum terpajet.
Merancang Flipper Flywheel Coaxial Kompak
Dalam beberapa tahun terakhir saya mencari solusi flywheel coaxial yang kompak yang dapat dipasang seiring dengan flywheel “berujung tajam”—esensialnya drum atau cakram berputar dengan gigi—dan dikaitkan dengan mekanisme di sisi lain robot. Arsitektur senjata ganda ini membuka kemungkinan strategis yang sulit dicapai dengan satu lengan. Saya memilih untuk mengejar ide ini selama musim panas BattleBots dalam robot 3‑lb, ukuran yang dapat dicetak secara efisien pada Mark Two. Kelas 3‑lb menawarkan volume yang dapat diatur untuk pencetakan 3D sambil masih menuntut senjata berkinerja tinggi.
Mengembangkan Mekanisme Gigi 3D Printed
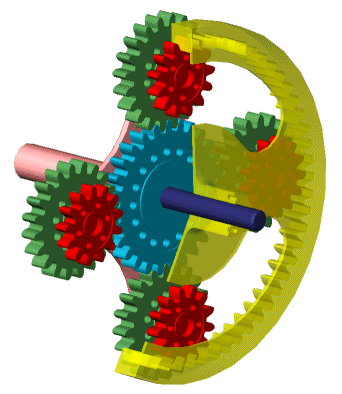
Persyaratan inti adalah memasukkan rasio gigi setidaknya 20:1 ke dalam paket coaxial dan melibatkan pengurangan hanya saat diperlukan. Saya mempelajari rangkaian gigi epiklik majemuk (planet), berkonsultasi pada teks klasik seperti “Mechanisms and Mechanical Devices Sourcebook” dan banyak makalah teknis. Pendekatan ini memungkinkan satu set gigi memberikan rasio yang sangat tinggi dalam volume yang comparable dengan gearbox planet standar dengan mengeksploitasi ukuran yang sedikit berbeda dari dua cincin gigi.
Awalnya, saya bereksperimen dengan klutch geser kustom dan pita gesekan, pada dasarnya menciptakan transmisi otomatis sendiri. Dalam robot tempur, kompleksitas sering kali berarti kegagalan, jadi saya berubah arah. Terobasan datang ketika saya menyadari bahwa set gigi dapat bertindak sebagai perangkat pembagi torsi—mirip dengan “Hybrid Synergy Drive” Toyota atau transmisi variasi rasio lainnya. Dengan mengancurkan satu cincin gigi, yang lain tetap diam sementara yang pertama terus berputar; prinsip “kecepatan relatif” ini memungkinkan saya untuk menggeser torsi di antara cincin.
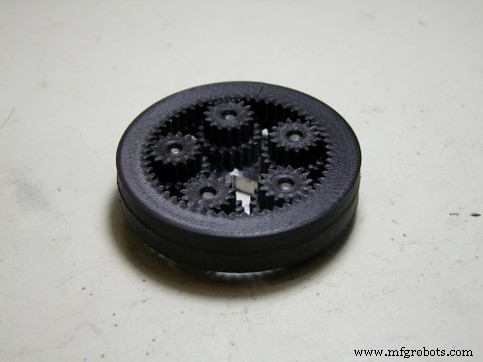
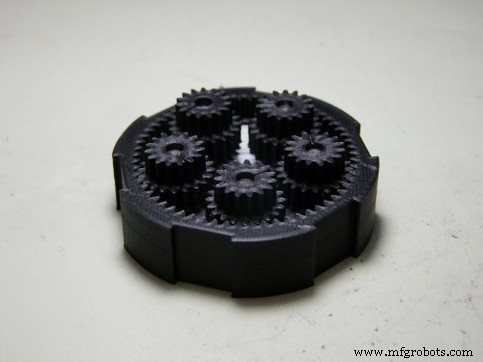
Untuk memvalidasi konsep, saya mencetak rangkaian cincin gigi mainan dalam Onyx pada Mark Two. Kekakuan dan kekuatan Onyx sangat penting, karena ukuran kecil robot sebaliknya akan memerlukan gigi nylon yang terlalu lentur. Model uji mengonfirmasi bahwa menghentikan satu gigi—dengan rem, klem, atau penghentian mekanis sederhana—mengakibatkan gigi lain berputar, sehingga melibatkan flywheel.
Dari Prototyp hingga Robot Siap Tempur
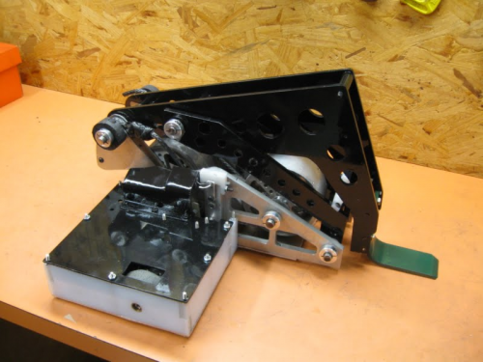
Setelah fase bukti konsep, saya beralih ke desain skala penuh. Menggambar sketsa dari proyek sebelumnya, saya membangun model CAD pertama dan mengulang kebutuhan mekanis spesifik. Robot yang dihasilkan memiliki chassis segitiga yang dapat dibalik, rotor aluminium 8 ons yang dilengkapi dengan baut sokong sebagai gigi—taktik umum dalam kelas 3‑lb. Sistem gigi planet dicetak dalam Onyx hitam, dan motor servo menggerakkan gigi geser yang mengunci satu cincin gigi, memaksa yang lain berputar. Cincin yang berputar menggerakkan cam offset yang, melalui batang penyambung, mengoperasikan penaut kupu‑kupu. Penaut ini memaksa dua sayap logam terpisah saat cam berputar; satu sayap mendorong ke atas terhadap lawan sementara yang lain tetap di tanah.
Meskipun konsepnya padat, pengaturan halus masih diperlukan. Masalah potensi mencakup gigi geser yang macet yang dapat mengunci mekanisme secara permanen, atau keringat kosong yang mungkin mendorong robot ke atas. Menerima tantangan ini adalah bagian dari kegembiraan robotika, dan saya bersemangat untuk melihat desain ini berkembang dalam kompetisi.
Di bawah ini adalah demonstrasi singkat flipper flywheel dalam tindakan.