Servopress 101: Menguasai Dasar Otomasi Servo
Otomasi industri dapat terlihat seperti sihir, terutama saat digunakan dalam operasi perakitan. Pelajari apa yang Anda perlu ketahui tentang dasar-dasar untuk membantu dalam proyek otomasi berikutnya.
Servomekanisme berada di jantung otomasi abad ke-21. Elemen dasar adalah servomotor; perangkat untuk mengubah gerakan rotasi menjadi gerakan linier; sekumpulan sensor untuk memberikan umpan balik yang diperlukan; pengontrol untuk mengubah data umpan balik menjadi sinyal perintah; dan perangkat lunak pendukung. Ini adalah "sihir" dari operasi perakitan presisi tinggi, kecepatan tinggi. Dengan kemajuan abad ke-21 dalam komponen dasarnya, servo press adalah teknologi yang mengubah aturan permainan.
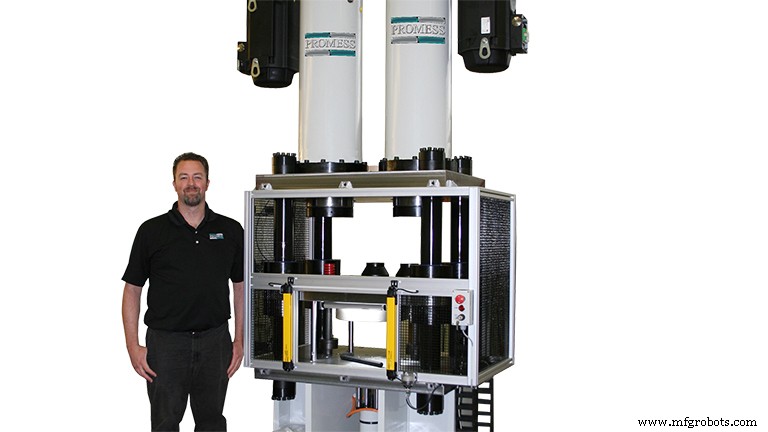
Mereka tidak hanya cepat dan presisi—mereka juga telah menjadi besar. Di industri pembentukan logam dan stempel, servo press tersedia dengan kapasitas hingga 5.000 ton (4.536 ton metrik) dan unit yang lebih besar sedang dalam pengembangan. Press press ini mengubah cara pendekat pendekat dalam desain proses dengan memberikan engineer kontrol presisi atas gaya, kecepatan dan posisi secara real-time selama seluruh geser proses.
Tiga puluh tahun yang lalu, pionir industri menggabungkan bola presisi dengan servomotor, enkoder rotasi dan sel beban untuk menghasilkan Electro-Mechanical Assembly Press (EMAP) pertama yang dirancang khusus untuk operasi perakitan.
Adopter Awal yang Berhasil
Adopter awal menemukan kemampuan untuk mengukur parameter proses selama perakitan memungkinkan mereka secara harfiah "mengkloning" produk dengan membandingkan "tanda tangan" gaya/posisi setiap operasi dengan siklus yang diketahui baik dan menyesuaikan parameter press secara real-time untuk menduplikasi. Konsep dasar ini telah digunakan dalam ratusan aplikasi perakitan yang berbeda, dari permaian sederhana hingga pemasangan elektronik bernilai tinggi. Berikut adalah beberapa contoh.
Universal Joint Assembly: Universal joint tipe Cardan memiliki silang tengah atau "spider" yang terpasang pada sepasang lengan U dengan menekan cup bearing melalui lubang di lengan untuk menangkap jurnal mesin pada "spider." Setelah dirakit, cup bearing di-stake ke lengan untuk menahannya.
Tantangannya adalah untuk menjaga spider terpusat di lengan sementara cup bearing ditekan dan di-stake. Ini dicapai dengan sepasang EMAP yang disinkronkan untuk menerapkan gaya yang sama ke setiap cup bearing saat dimasukkan. Setelah cup berada di tempat, spider terpusat dengan presisi dan EMAP secara bersamaan melakukan operasi staking. Karena gaya yang sama diterapkan pada kaki berlawanan spider, ia tetap terpusat dan hasilnya adalah perakitan yang baik setiap kali.
Aplikasi ini bekerja karena EMAP dipantau selama operasi dan disesuaikan untuk gaya dan posisi secara real-time oleh kontrol. Data dari seluruh proses dapat ditangkap dan disimpan untuk jaminan kualitas, memberikan traceability 100 persen untuk setiap perakitan. Data itu juga berguna untuk mengidentifikasi dan memperbaiki anomali pada bagian yang dirakit, yang meningkatkan kualitas seluruh rantai pasokan serta proses perakitan.
Medical Catheter Assembly: Operasi kritis adalah proses crimping yang melekatkan tabung logam diameter kecil ke tabung yang lebih besar yang terpasang pada bagian fleksibel kateter. Jika crimp tidak sempurna, ia akan lepas saat ditarik atau akan menutup tabung sepenuhnya, menjadikan kateter tidak berguna. Crimping secara konsisten tabung logam kecil ke tabung yang hanya sedikit lebih besar terbukti menjadi tantangan yang monumental.
Kunci untuk mempertahankan kualitas konsisten dalam operasi crimping kateter adalah memantau jumlah gaya yang diterapkan dan posisi tepat alat crimping secara bersamaan. Setelah kedua parameter dari operasi yang diketahui baik ditangkap, "tanda tangan" gaya/posisi digunakan sebagai tolok ukur untuk mengukur operasi berikutnya.
Stasiun crimping berbasis EMAP, lengkap dengan transducer posisi eksternal, digunakan untuk melakukan operasi crimping pada kateter. EMAP memberikan gaya crimping yang dapat diulang dan transducer memantau perkakas untuk memastikan crimp tidak terlalu dangkal atau terlalu dalam. Hasilnya adalah sertifikasi tes upaya 100 persen untuk setiap kateter yang dihasilkan dan penghapusan virtual kegagalan crimp di lapangan.
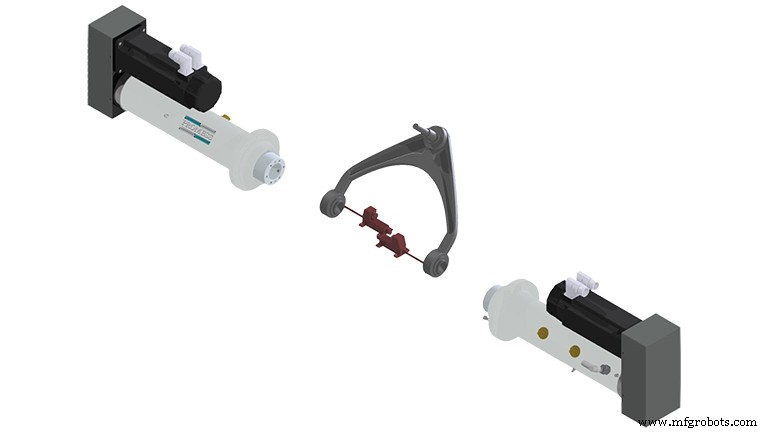
Riveted Ball-Joint Assembly: Automotive ball-joint assemblies adalah komponen yang kritis untuk keselamatan yang biasanya terpasang pada lengan kontrol atas dan bawah dengan permaian. Ada tiga mode kegagalan yang mungkin: 1) permaian mungkin terlalu panjang atau terlalu pendek, 2) permaian mungkin terlalu keras atau terlalu lunak, dan 3) permaian mungkin hilang sepenuhnya. Karena perakitan ini kritis untuk keselamatan, inspeksi pasca permaian 100 persen telah dilakukan secara tradisional.
Menggunakan sistem berbasis EMAP alih-alih press hidrolis tradisional menghilangkan kebutuhan inspeksi pasca proses 100 persen dengan memantau proses saat dilakukan dan membandingkan "tanda tangan" dengan operasi yang diketahui baik. Tiga sel beban individu dipasang dalam perkakas untuk mengukur gaya yang diterapkan pada setiap permaian secara independen, sementara satu transducer posisi mengukur jarak perjalan ram. Permaian yang terlalu keras atau lunak, atau terlalu pendek atau panjang, akan menghasilkan perubahan yang berbeda dalam tanda tangan, seperti detail yang di luar toleransi seperti diameter lubang.
Sistem ini memberikan: deteksi permaian panjang, pendek, keras, lunak, dan/atau hilang; sertifikasi 100 persen dari setiap perakitan; akuisisi data bawaan; dan catatan data gaya dan posisi untuk setiap bagian yang dihasilkan—semua secara real time selama siklus proses. Hasilnya konsisten, akurat, dan dapat ditelusuri, yang berarti inspeksi pasca proses pada setiap bagian tidak lagi diperlukan untuk menjamin kualitas.
Melampaui Dasar-Dasar
Tidak memakan waktu lama bagi adopter awal untuk menyadari bahwa data proses terperinci yang dihasilkan oleh sistem berbasis EMAP memiliki kegunaan jauh di luar sekadar membandingkan "tanda tangan" dan "mengkloning" perakitan. Supplier EMAP juga sibuk meningkatkan kemampuan hardware dan perangkat lunak untuk mendukung aplikasi yang lebih canggih.
Salah satu aplikasi pertama untuk memanfaatkan kemajuan ini adalah perakitan lengan kontrol otomotif, produk yang membutuhkan presisi geometri untuk mencapai fungsi yang tepat, namun terbuat dari komponen yang tidak dapat diproduksi secara ekonomis dengan toleransi yang sangat ketat. Lengan kontrol terdiri dari stempel atau cetakan berat-diguna dengan busa yang dilapisi karet ditekan ke tempat—jelas bukan kandidat untuk presisi dimensi yang ekstrem.
Engineer otomotif biasanya mendefinisikan geometri yang diperlukan dalam perakitan dan meninggalkan bagian "bagaimana mencapainya" kepada supplier. Supplier menyebut ini dimensi "phantom," dan ini cukup umum dalam berbagai industri.
Pendekatan konvensional untuk memenuhi spesifikasi untuk dimensi "phantom" adalah membangun alat dan fixture yang presisi dan terus-menerus menyesuaikannya untuk menangani variasi konstan dan tidak terduga pada bagian. Supplier lain memilih "press and hope," kemudian "measure and sort" dan menerima biaya sisa dan rework. Untuk menghadapi tantangan ini dengan sistem berbasis EMAP membutuhkan perangkat lunak canggih untuk menangani sensor tambahan di luar sel beban yang terintegrasi dalam press. Perakitan dilakukan dengan dua EMAP dan dua probe digital. Probe ini diperlukan karena busa elastis membungkuk selama pemasangan, membuatnya sulit untuk mengetahui lokasi yang tepat. Probe juga mengkompensasi defleksi mesin dan sel beban.
Untuk merakit lengan kontrol, busa ditekan ke posisi awal, gaya dilepaskan, dan lokasi diukur oleh probe digital. Satu busa ditekan ke dimensi yang relatif terhadap ball joint. Probe mengukur posisi dan memberikan informasi kembali ke pengontrol, yang memberi tahu press seberapa jauh lagi untuk ditekan. Urutan ini berulang sampai busa terpasang. Busa lain menggunakan urutan pemasangan yang sama tetapi ditekan ke dimensi yang relatif terhadap busa pertama. Ini adalah dimensi "phantom" dan sistem dapat secara efisien dan dapat diulang mencapai itu terlepas dari variasi pada lengan kontrol dan/atau busa.
Sistem yang baru saja dijelaskan secara signifikan meningkatkan kualitas fungsional lengan kontrol yang dirakitnya tanpa perubahan pada spesifikasi dimensi komponen bagian. Faktanya, cukup mungkin bahwa toleransi pada komponen bagian tersebut dapat dilonggarkan untuk mengurangi biaya manufaktur tanpa dampak pada kualitas fungsional produk akhir. Fungsi adalah ukuran kualitas bagi konsumen, dan dengan jenis perakitan cerdas yang diwarisi oleh sistem lengan kontrol, itu juga dapat menjadi ukuran kualitas bagi produsen.
Teknologi yang Matang
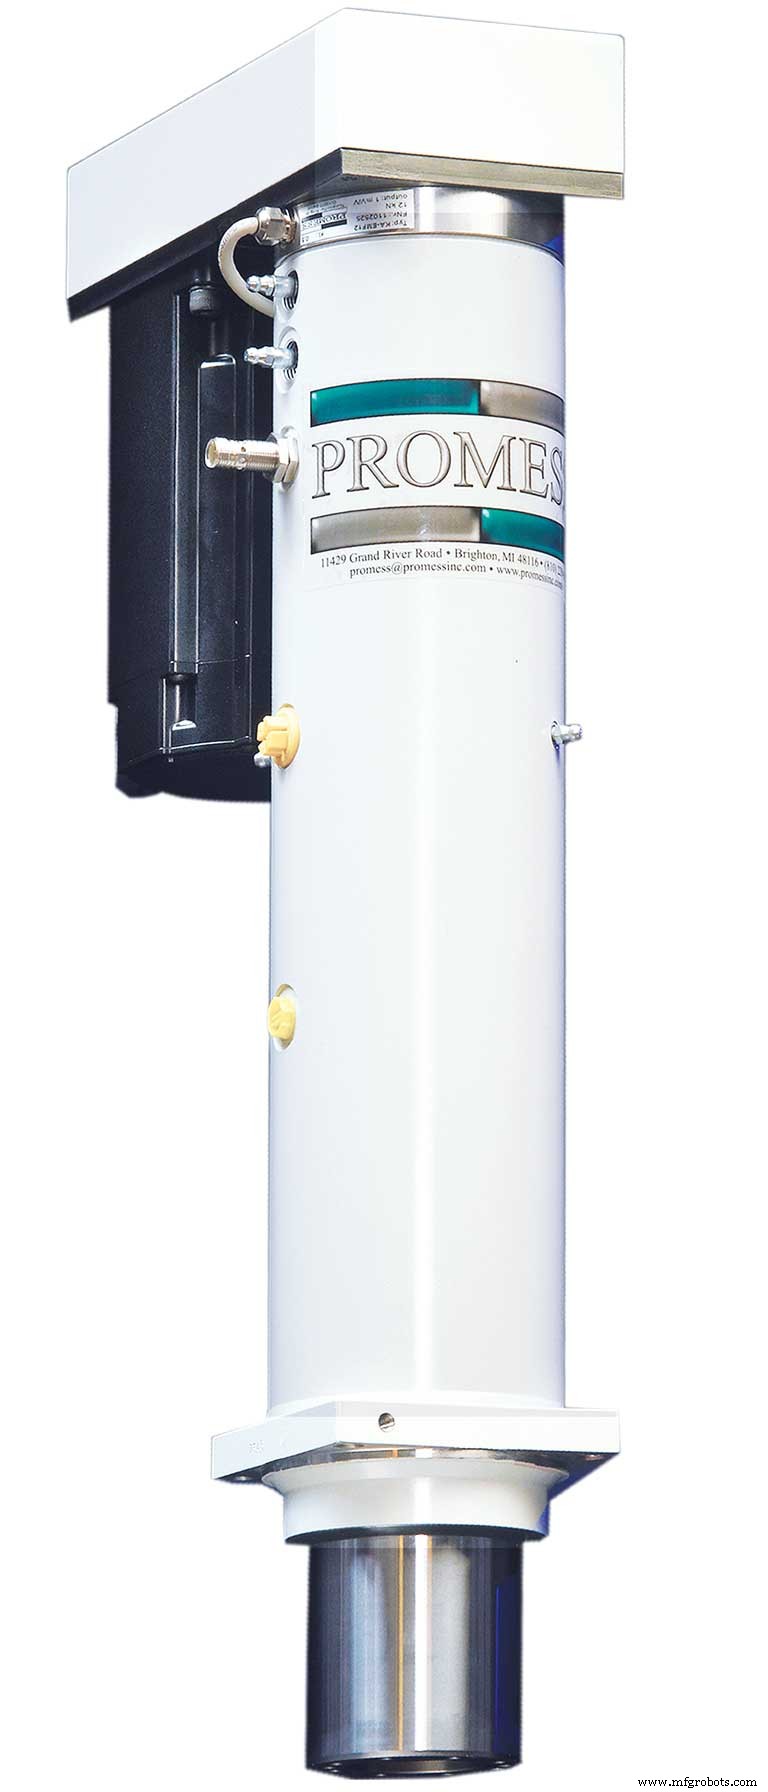
Seiring dengan proliferasi aplikasi perakitan cerdas, juga telah meningkat sistem hardware dan perangkat lunak yang diperlukan untuk mengaktifkannya. Hari ini, EMAP tersedia dengan output gaya yang berkisar dari 0,2 kN hingga 500 kN dan dapat dilengkapi dengan berbagai macam sensor integral dan eksternal. Mereka tersedia sebagai komponen individual untuk pembangun sistem, press H-frame dan workstation mandiri fleksibel untuk pengguna akhir.
Engineer inovatif telah membuat EMAP cukup ringan untuk digunakan sebagai end effector robot dan bahkan model yang dapat dipegang tangan tersedia. Kedua produk ini dimaksudkan untuk aplikasi di mana press dibawa ke bagian, yang berarti reaksi gaya dari operasi penekanan tidak dapat ditransmisikan ke robot atau operator manusia.
Salah satu solusi yang dikembangkan oleh Promess untuk aplikasi robot adalah Robot Press-nya, yang mencakup integrated back stop. Saat operasi, press diposisikan pada bagian oleh robot dan perkakas dihidupkan. Robot kemudian pergi ke free float pada dua sumsi untuk memegang posisi sementara bergerak di sumbu ketiga untuk mengakomodasi gerakan press sampai press mencapai integrated back stop. Gerakan press sepenuhnya dapat diprogram dan press dapat dilengkapi dengan sensor gaya dan posisi untuk mendukung operasi perakitan cerdas.
Combo EMAP Linier/Aktuator Rotary
Tren lain adalah kombinasi EMAP linier dengan aktuator rotary untuk memfasilitasi pengujian fungsional selama perakitan. Sebagai contoh, mekanisme kap otomotif dirivet dengan permaian menggunakan EMAP. Saat permaian sedang dipeen, mekanisme kap dioperasikan dan gaya yang diperlukan terus diukur sampai mencapai level yang ditentukan, saat itu proses dihentikan. Proses ini menghasilkan mekanisme kap dengan gaya pengoperasian yang seragam terlepas dari variasi permaian atau stempel. Sistem serupa digunakan untuk merakit mekanisme kap kursi otomotif, alat tang, dan bahkan untuk memeriksa backlash gear di bawah beban di diferensial otomotif.
Semua aplikasi ini bergantung pada pengontrol dan perangkat lunak yang canggih untuk menangani dan mengintegrasikan beberapa input data secara real time dan menghasilkan perintah servo yang diperlukan. Kontrol sekarang tersedia dengan kemampuan untuk mensinkronkan beberapa EMAP yang mengemudikan sudut platen press sehingga masing-masing menghasilkan gaya yang diperlukan untuk menjaga platen tetap paralel, meskipun beban tidak seragam.
Perangkat lunak kontrol telah berkembang seiring dengan hardware, dan sistem saat ini jauh lebih mudah diprogram daripada pendahulunya dari beberapa tahun yang lalu. Supplier telah menginvestasikan waktu dan bakat yang signifikan dalam sistem yang menyederhanakan proses sampai titik di mana engineer kontrol profesional sering tidak diperlukan.
Seiring dengan kematangan teknologi EMAP, konsep perakitan cerdas dan perakitan ke spesifikasi fungsional alih-alih dimensi telah menjadi semakin praktis di berbagai industri. Meskipun demikian, kematangan tidak berarti stagnasi. Teknologi terus berkembang dengan mengaktifkan solusi inovatif yang sebenarnya untuk tantangan yang telah mengepung produsen selama dekade, dan dalam beberapa kasus abad.



