Shift Register Parallel-to-Serial (PISO): Desain, Operasi, dan Aplikasi
Shift register Parallel-to-Serial (PISO) memperluas fungsionalitas perangkat serial-in/serial-out (SISO) dengan memungkinkan semua tahap memuat data secara bersamaan. Kemampuan ini penting untuk mengonversi data paralel—setiap bit pada kabelnya sendiri—menjadi aliran serial untuk komunikasi yang efisien.
Register PISO menyimpan sebuah kata data, lalu menggesernya keluar satu bit per siklus jam, dengan total penundaan sama dengan jumlah tahap dikalikan periode jam. Karena data dapat dimuat secara paralel sebelum penggeseran dimulai, register ideal untuk akuisisi data berkecepatan tinggi dan antarmuka komunikasi.
Di bawah ini adalah peninjauan rinci tentang shift register PISO tiga tahap, komponen intinya adalah:
- Flip-flop tipe-D untuk penyimpanan data.
- Selektor AND-OR yang memilih antara pemuatan paralel dan geser serial.
Perangkat dunia nyata biasanya memiliki 4, 8, atau 16 tahap. Diagram di bawah ini mengilustrasikan contoh tiga tahap.
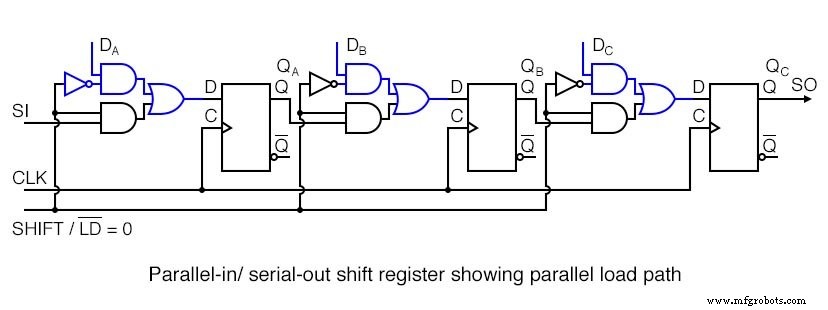
Ketika sinyal SHIFT/LD’ rendah, gerbang NAND di atas mengaktifkan jalur pemuatan paralel. Data pada input D_A, D_B, dan D_C disalurkan ke input flip-flop D yang sesuai. Pada tepi naik jam berikutnya, ketiga bit ditangkap secara bersamaan—proses yang dikenal sebagai pemuatan sinkron.
Sebaliknya, ketika SHIFT/LD’ tinggi, gerbang NAND di bawah mengaktifkan jalur geser: input serial SI menyuapkan tahap pertama, output setiap flip-flop menyuapkan input tahap berikutnya, dan output akhir muncul pada SO. Tepi jam berikutnya menggeser kata ke kanan, mengeluarkan satu bit per siklus.
Waveform mengilustrasikan transisi dari pemuatan paralel ke geser serial:
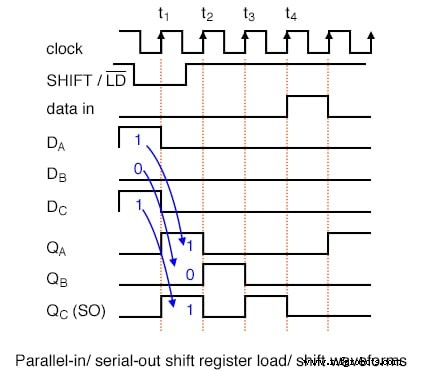
Dalam praktik, sinyal SHIFT/LD’ harus tetap rendah untuk jendela singkat di sekitar tepi jam untuk memenuhi waktu setup dan hold. Pulsa yang sedikit lebih lebar sering digunakan untuk kesederhanaan.
Mengapa menyertakan baik SI dan SO pins? Mereka memungkinkan merangkai banyak shift register untuk menciptakan shifter yang lebih lebar atau untuk berinteraksi dengan periferal serial seperti mikroprosesor dan sensor.
Perangkat PISO Umum dari Texas Instruments
- SN74ALS166 – 8-bit, pemuatan sinkron
- SN74ALS165 – 8-bit, pemuatan asinkron
- CD4014B – 8-bit, pemuatan sinkron
- SN74LS647 – 16-bit, pemuatan sinkron
Untuk spesifikasi perangkat lengkap, konsultasikan datasheet yang ditautkan.
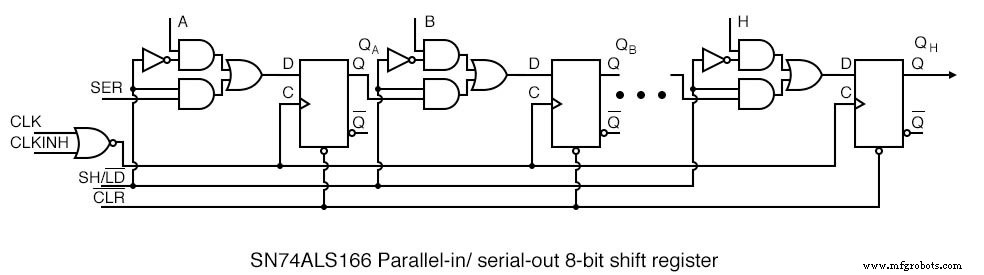
SN74ALS166, misalnya, mengimplementasikan PISO sinkron 8-tahap. Pin-nya diberi label A–H untuk input data, SER untuk input serial, SO untuk output serial, dan SH/LD’ untuk kontrol mode. Pin CLKINH memungkinkan jam diinhibisikan ketika tinggi.
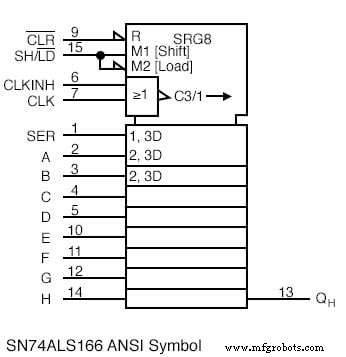
Memahami simbol ANSI bernilai: blok atas menempatkan kontrol mode (M1 untuk geser, M2 untuk pemuatan, C3/1 untuk jam). Penggeser 8-tahap dilabeli SRG8, dan input serial SER dikendalikan oleh sinyal pemuatan dan jam.
Pemuatan Asinkron vs. Sinkron
Register pemuatan asinkron, seperti SN74ALS165, menggunakan pin preset (Set) dan clear (Reset) flip-flop untuk memuat data secara independen dari jam. Ketika SH/LD’ rendah, pin Set didorong oleh input data sementara pin Reset dipegang tinggi. Data muncul segera dalam register, membuat pemuatan asinkron berguna ketika pulsa jam tidak tersedia atau tidak diperlukan.
Dalam perangkat sinkron, baris SHIFT/LD’ mengontrol apakah data dimuat atau digeser, dan jam menyinkronkan tindakan. Mode ini lebih disukai dalam desain modern karena prediktabilitas timing-nya.
Aplikasi Praktis
Salah satu penggunaan umum register PISO adalah membaca bank saklar atau keypad dengan mikroprosesor yang memiliki pin I/O terbatas. Misalnya, keypad sembilan kunci dapat discan oleh register PISO, mengurangi kabel yang diperlukan dari sembilan menjadi tiga.
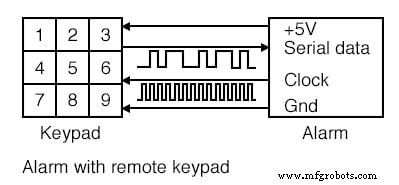
Dalam pengaturan otomotif dan industri, pengurangan jumlah kabel ini meningkatkan keandalan dengan meminimalkan titik kegagalan potensial. Antarmuka serial shift register juga memungkinkan komunikasi dengan perangkat serial lain seperti ADC, sensor, atau modul memori.
Untuk mengimplementasikan ini, hubungkan input paralel register PISO ke kontak saklar, tarik ke +5V dengan resistor, dan kontrol LD/SH’ dari mikroprosesor. Setelah memuat, buat pulsa geser untuk membaca setiap bit dari baris SO.
Untuk aliran data yang lebih kompleks, rangkai register PISO tambahan atau berinteraksi dengan periferal serial khusus.
Lihat juga: Lembar Kerja Shift Registers



