Memahami Gigi Gelombang Tegangan (Harmonic Drive): Solusi Reduksi Tinggi Kompak untuk Robotika
Dalam tutorial ini kita akan mempelajari apa itu Gigi Gelombang Tegangan, juga dikenal sebagai Harmonic Drive. Pertama, kita akan menjelaskan prinsip kerjanya, lalu mendesain model kita sendiri dan mencetak 3D sehingga kita dapat melihatnya dalam kehidupan nyata dan lebih memahami cara kerjanya.
Anda dapat menonton video berikut atau membaca tutorial tertulis di bawahnya.
Apa itu Gigi Gelombang Tegangan?
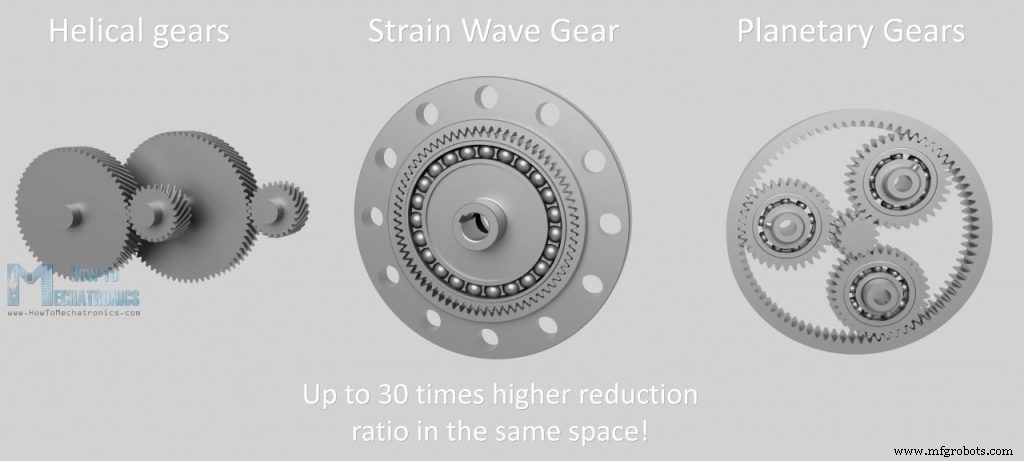
Gigi Gelombang Tegangan adalah sistem gear mekanis unik yang memungkinkan rasio pengurangan yang sangat tinggi dalam paket yang kompak dan ringan. Dibandingkan dengan sistem gear tradisional seperti gigi helis atau gigi planet, ia dapat mencapai rasio pengurangan yang jauh lebih tinggi hingga 30 kali dalam ruang yang sama. Selain itu, ia memiliki karakteristik backlash nol, torsi tinggi, akurasi dan keandalan. Oleh karena itu, sistem gear ini digunakan dalam banyak aplikasi, termasuk robotika, penerbangan angkasa, mesin medis, mesin frais, peralatan manufaktur dan sebagainya.
Gigi Gelombang Tegangan ditemukan pada tahun 1957 oleh C. Walton Musser, dan nama lain yang biasa digunakan untuk itu, “Harmonic Drive”, sebenarnya adalah nama merek gigi gelombang tegangan yang dipatenkan oleh perusahaan Harmonic Drive.
Bagaimana Cara Kerjanya
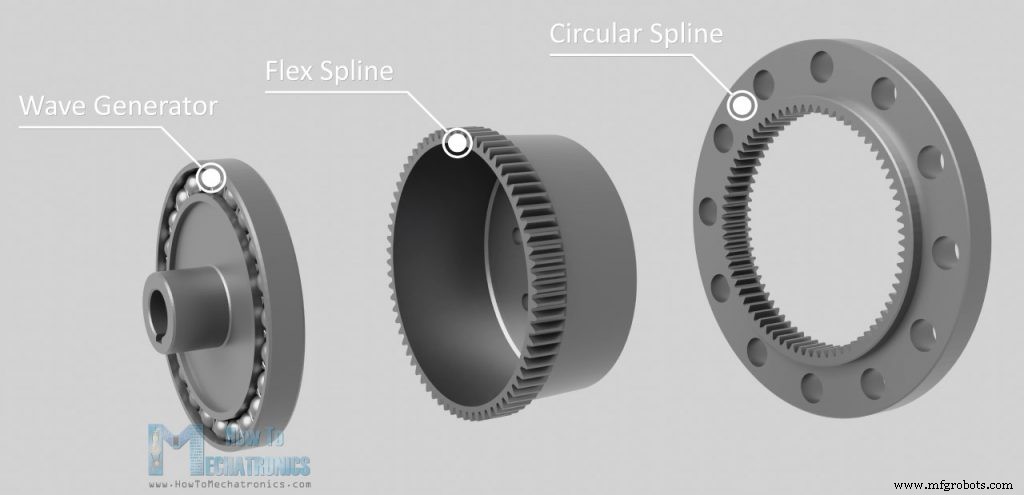
Baiklah, mari kita lihat bagaimana cara kerjanya sekarang. Harmonic drive memiliki tiga komponen kunci, generator gelombang, flex spline dan circular spline.
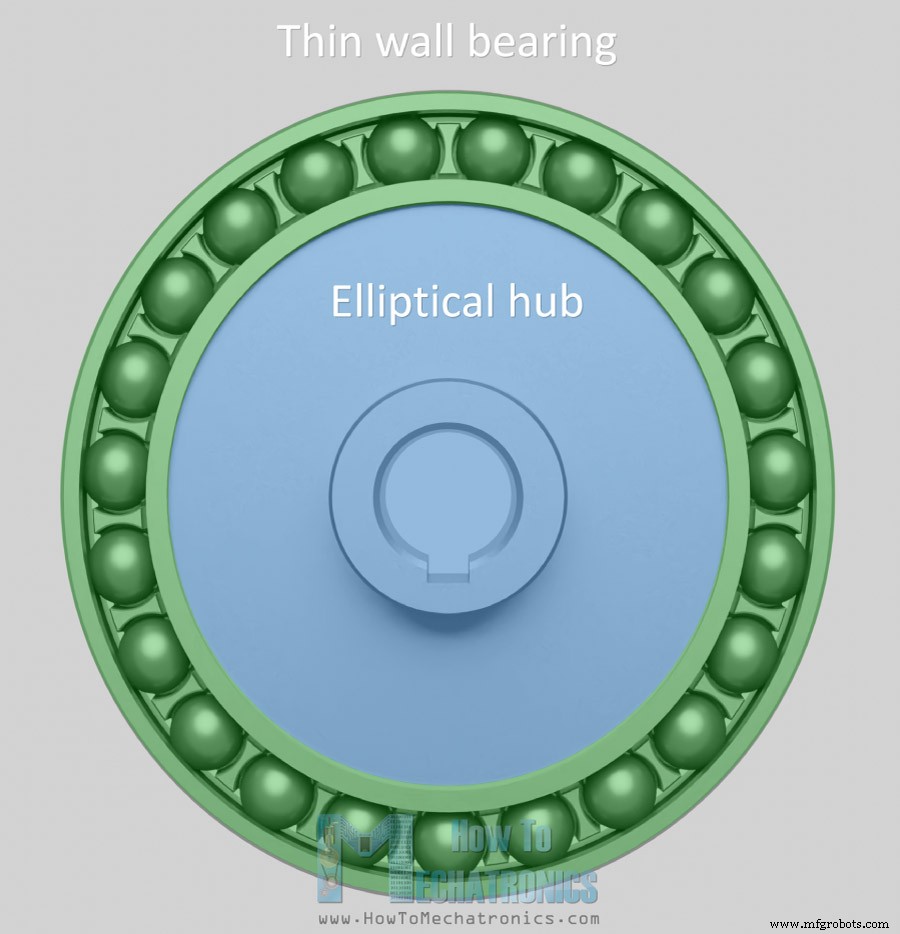
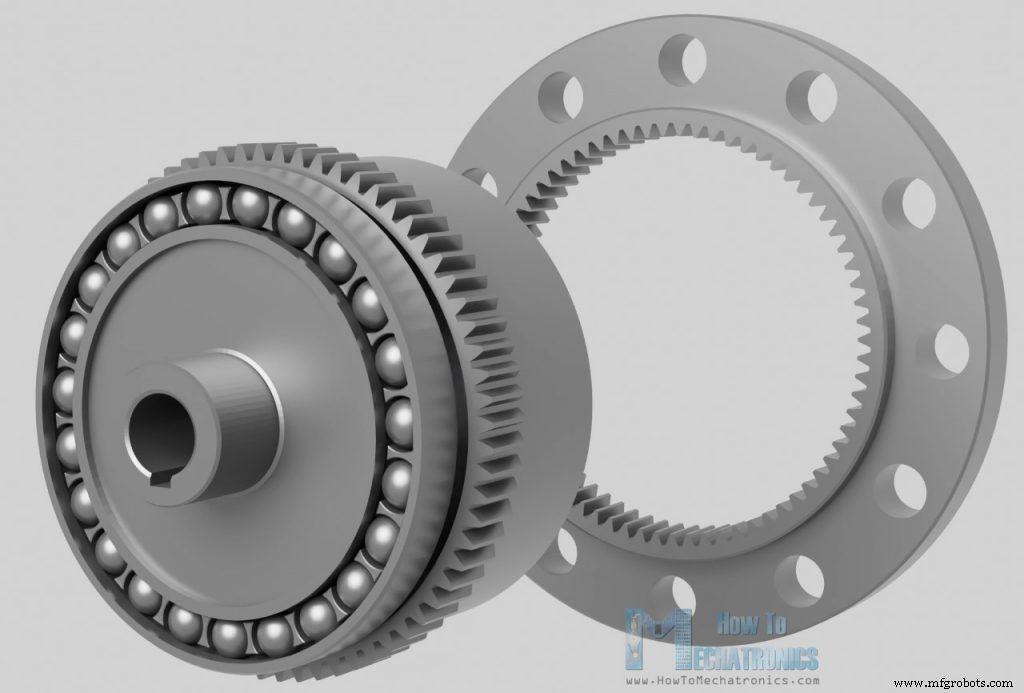
Generator gelombang memiliki bentuk elips dan terdiri dari hub elips dan bearing dinding tipis khusus yang mengikuti bentuk elips hub. Ini adalah input dari set gear ini dan terhubung ke poros motor.
Saat generator gelombang berputar ia menghasilkan gerakan gelombang.
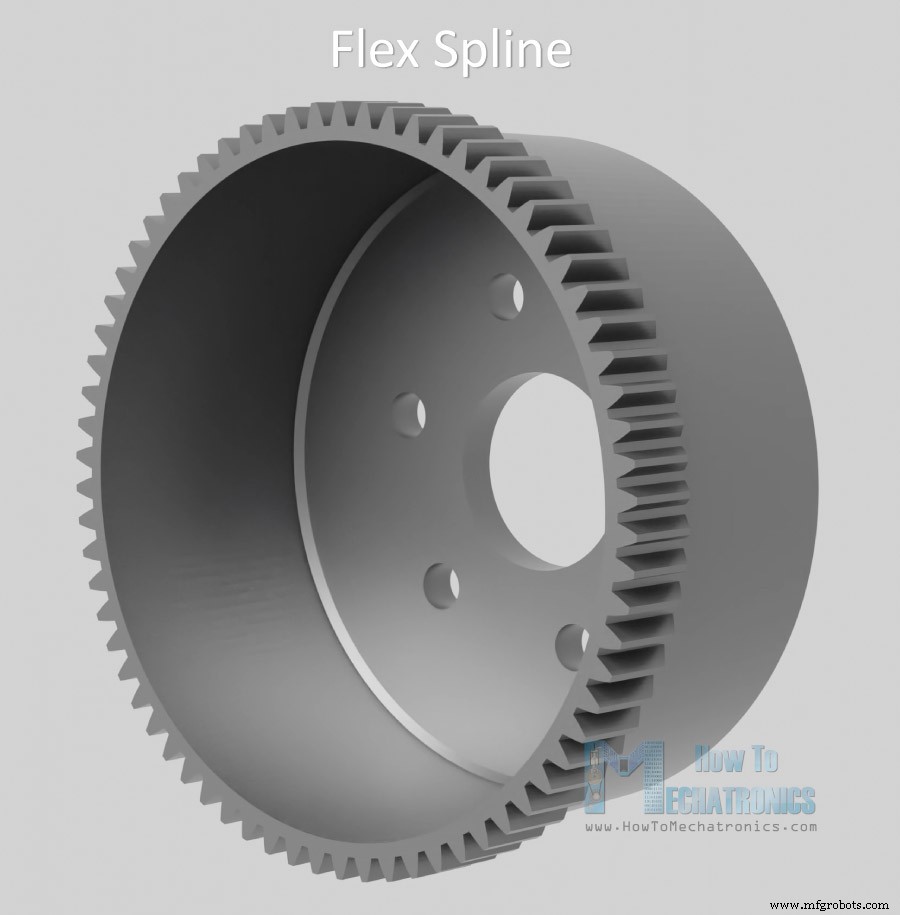
Flex spline berbentuk cangkir silinder dan terbuat dari bahan alloy steel yang fleksibel namun kaku torsi. Sisi cangkir sangat tipis tetapi dasarnya tebal dan kaku.
Ini memungkinkan ujung terbuka cangkir untuk fleksibel, tetapi ujung tertutup cukup kaku dan oleh karena itu kita dapat menggunakannya sebagai output dan menghubungkan flange output padanya. Flex spline memiliki gigi eksternal di ujung terbuka cangkir.
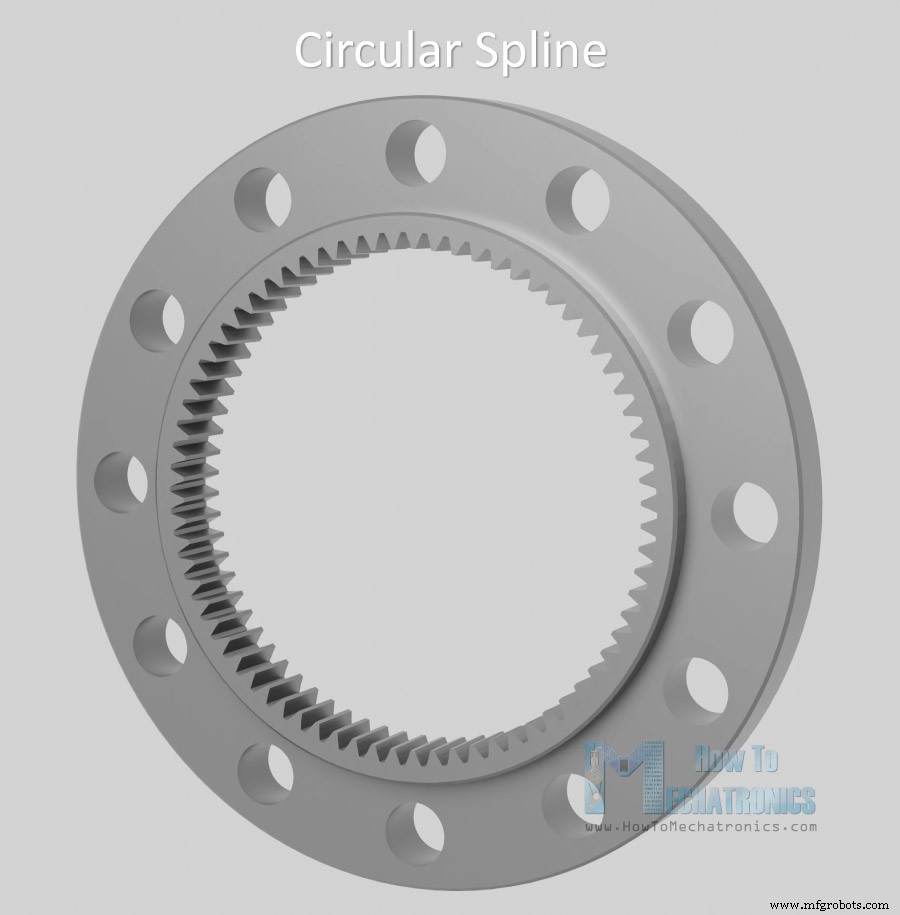
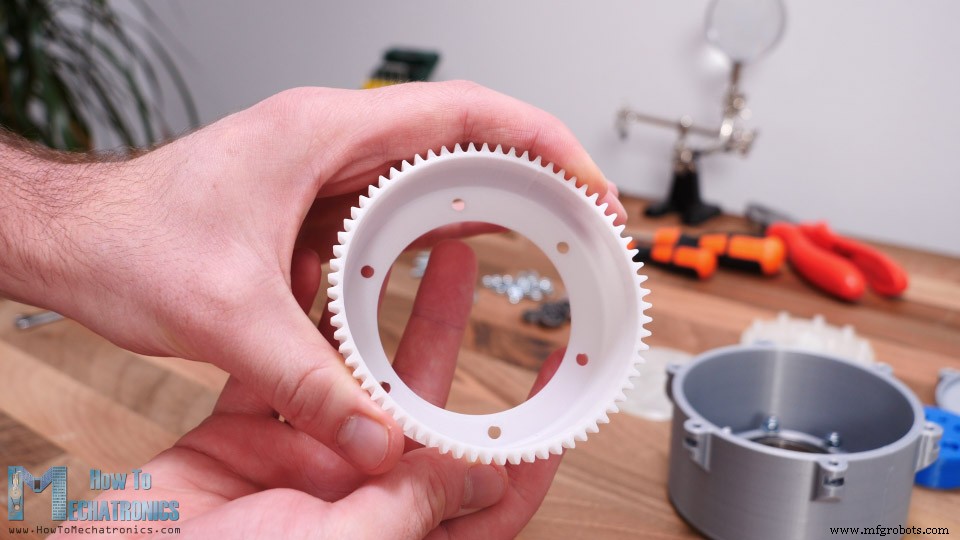
Di sisi lain, Circular spline adalah cincin kaku dengan gigi di dalam. Circular spline memiliki dua gigi lebih banyak dari flex spline, yang sebenarnya adalah desain kunci dari sistem gigi gelombang tegangan.
Jadi, saat kita memasukkan generator gelombang ke dalam Flex spline, flex spline mengambil bentuk generator gelombang.
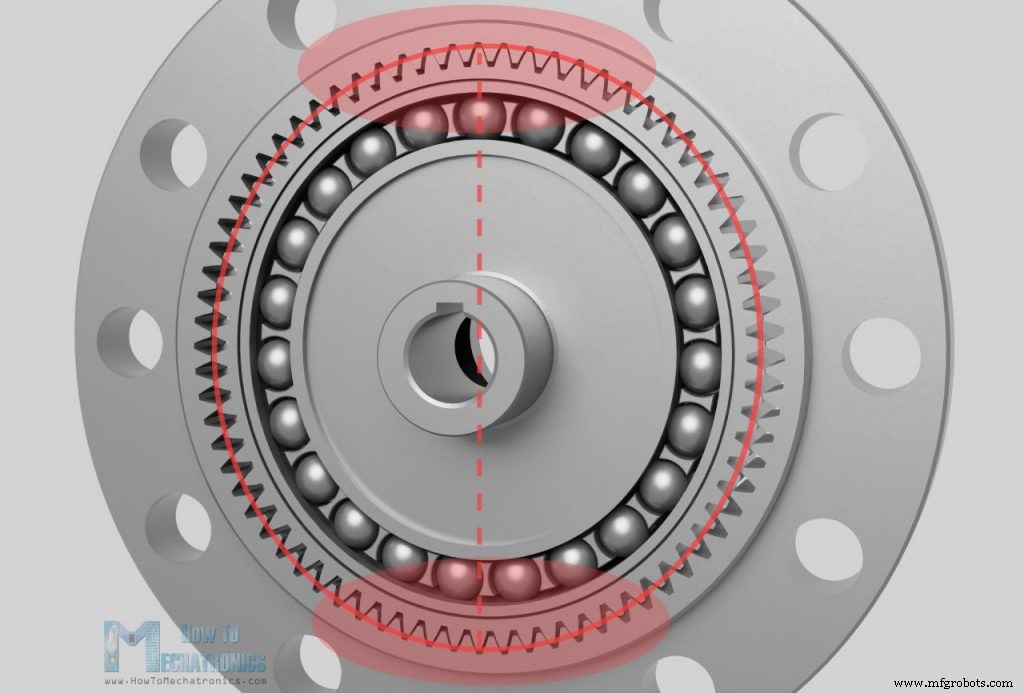
Saat generator gelombang berputar, ia merusak secara radial ujung terbuka flex spline. Generator gelombang dan flex spline kemudian ditempatkan di dalam circular spline, menyatukan gigi mereka.
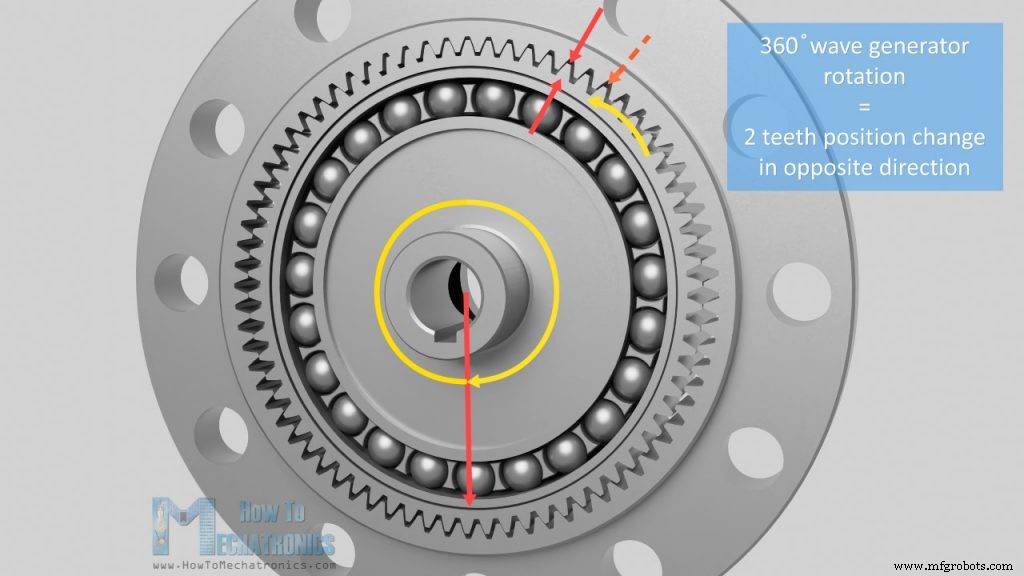
Karena bentuk elips flex spline, gigi hanya menyatu di dua daerah di sisi seberang flex spline, dan itu di seluruh sumbu besar elips Generator Gelombang.
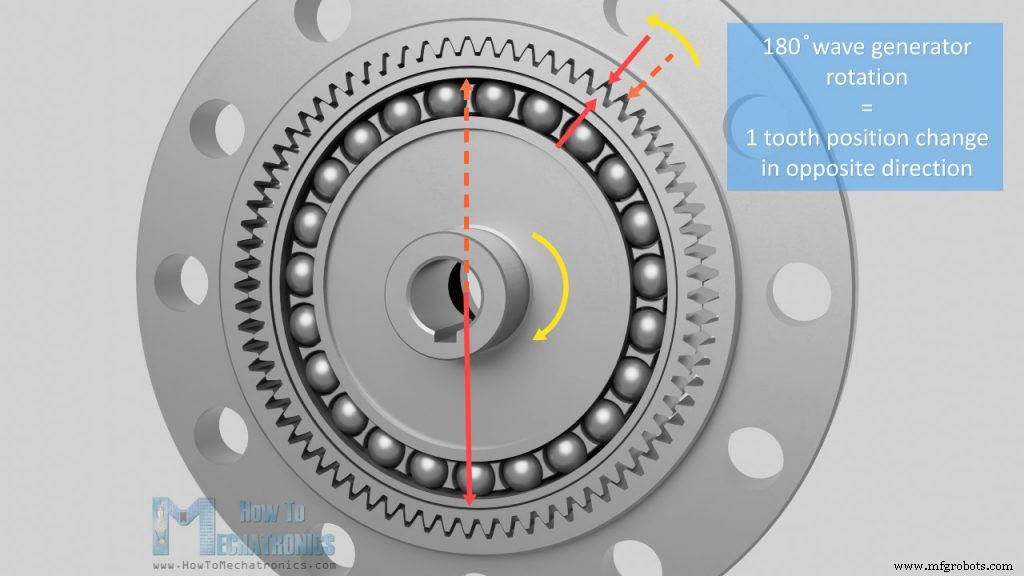
Sekarang, saat generator gelombang berputar, gigi flex spline yang menyatu dengan gigi circular spline akan perlahan berubah posisi. Karena perbedaan jumlah gigi antara Flex spline dan Circular spline, untuk setiap rotasi 180 derajat generator gelombang, penyatuan gigi akan menyebabkan flex spline berputar sedikit terbalik relatif terhadap generator gelombang. Dengan kata lain, dengan setiap rotasi 180 derajat generator gelombang, gigi flex spline yang menyatu dengan circular spline akan maju hanya satu gigi.
Jadi, untuk rotasi penuh 360 derajat generator gelombang, flex spline akan berubah posisi atau maju dua gigi.
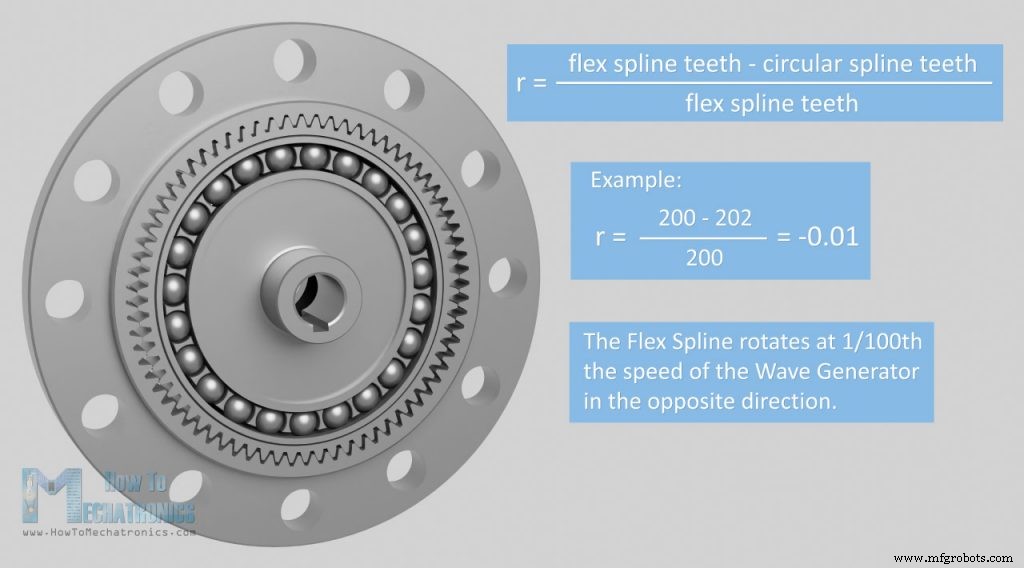
Misalnya, jika flex spline memiliki 200 gigi, generator gelombang harus melakukan 100 revolusi agar flex spline maju 200 gigi, atau itu hanya satu rotasi untuk flex spline. Itu rasio 100:1. Dalam kasus seperti itu circular spline akan memiliki 202 gigi, karena jumlah gigi circular spline selalu lebih besar dari gigi flex spline sebanyak dua.
Kita dapat dengan mudah menghitung rasio pengurangan dengan rumus berikut. Rasio sama dengan gigi flex spline dikurangi gigi circular spline, dibagi dengan gigi flex spline.
Jadi, dengan contoh 200 gigi pada flex spline dan 202 gigi pada circular spline, rasio pengurangan adalah -0.01. Itu 1/100 kecepatan generator gelombang dan tanda minus menunjukkan bahwa output berarah berlawanan.
Kita dapat mendapatkan rasio pengurangan berbeda dengan mengubah jumlah gigi.
Kita dapat mencapai itu dengan mengubah diameter mekanisme dengan ukuran gigi yang sama, atau dengan mengubah ukuran gigi sambil mempertahankan ukuran dan bobot set gear.
Model 3D Gigi Gelombang Tegangan – Harmonic Drive
Oke, jadi sekarang setelah kita tahu teori di balik Gigi Gelombang Tegangan, mari saya tunjukkan bagaimana saya mendesain satu sehingga kita dapat membangunnya hanya menggunakan printer 3D.
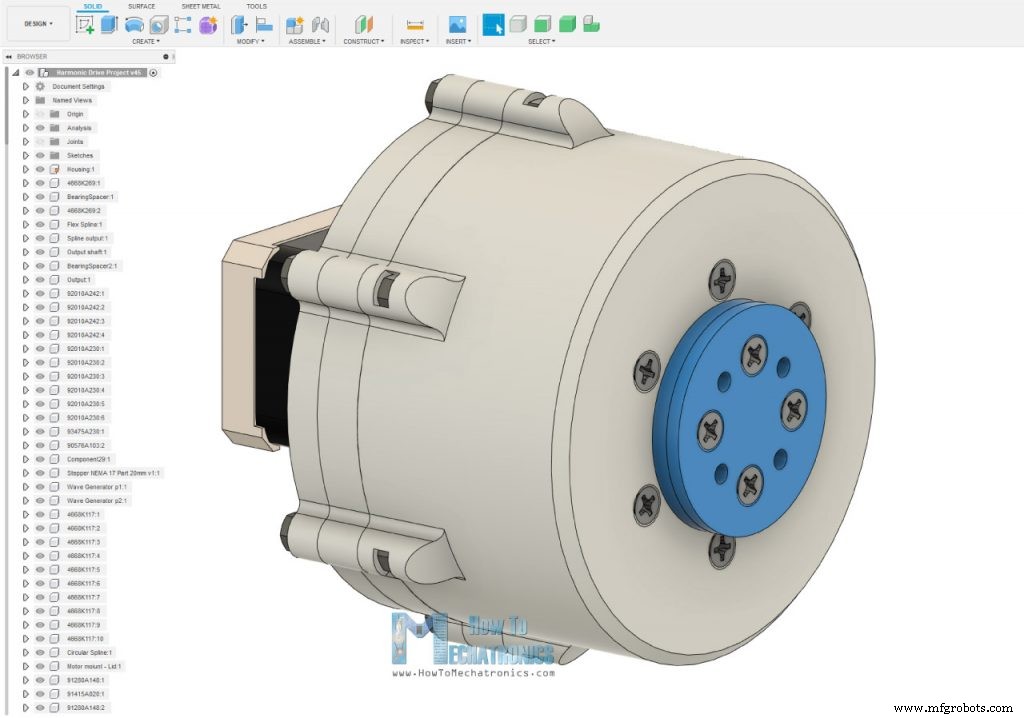
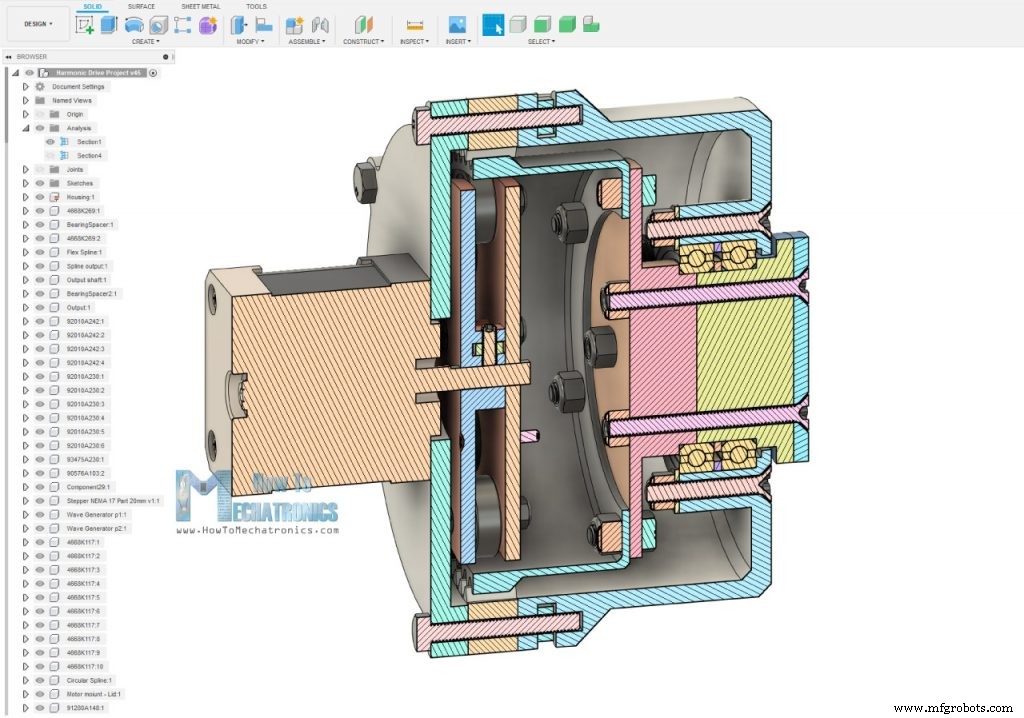
Saya merancang model Gigi Gelombang Tegangan ini menggunakan Fusion 360. Semua bagian ini dapat dicetak 3D, jadi kita hanya perlu beberapa baut dan kacamata serta beberapa bearing untuk menyelesaikan pemasangan. Untuk input saya memilih menggunakan motor stepper NEMA 17.
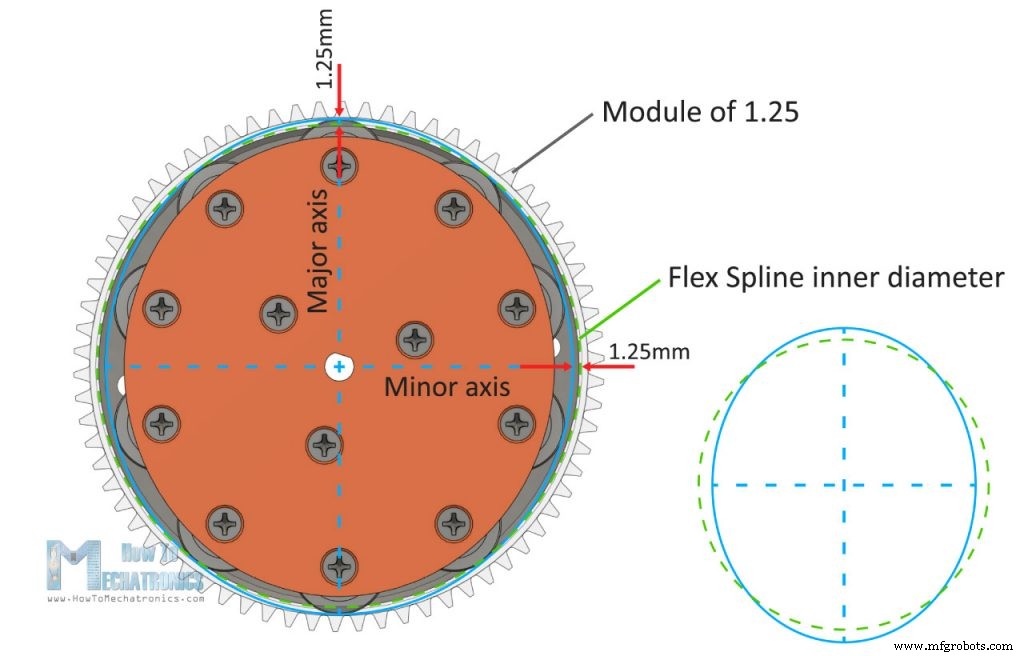
Berikut cara saya merancang 3 elemen kunci Gigi Gelombang Tegangan, circular spline, flex spline dan generator gelombang. Karena printer 3D memiliki keterbatasan sendiri seberapa bagus, akurat dan presisi ia dapat mencetak, hal pertama yang harus saya keputusan adalah modul gigi atau seberapa besar atau kecil gigi akan menjadi. Saya memilih modul 1.25 dan 72 gigi untuk circular spline.
Tentu saja, flex spline perlu memiliki 2 gigi lebih sedikit, atau 70 gigi. Itu akan menghasilkan rasio 35:1 dengan ukuran set gear yang relatif kecil.
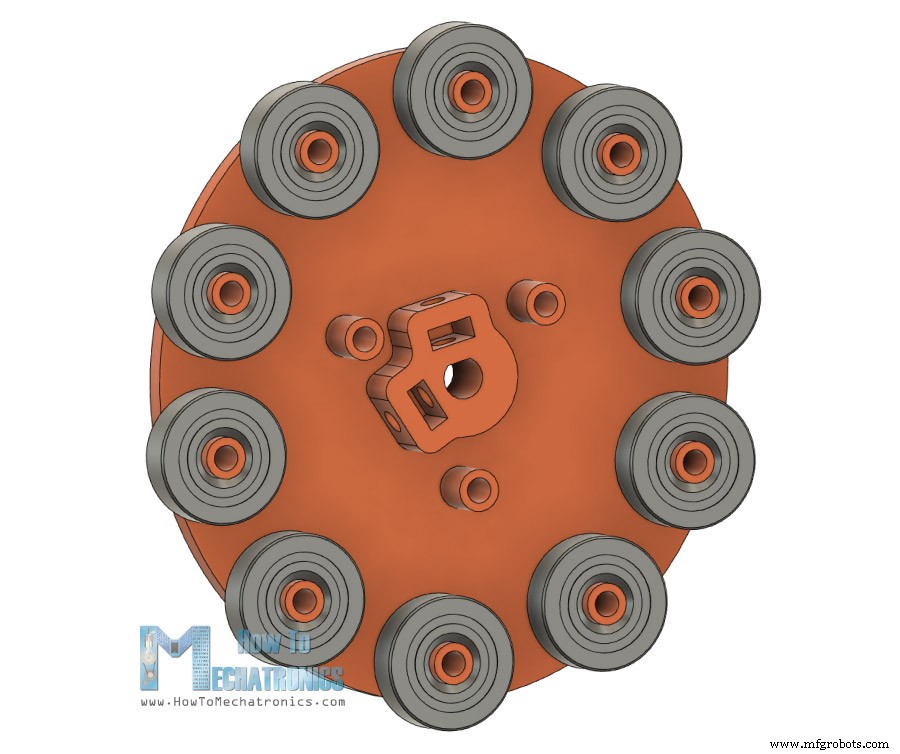
Untuk generator gelombang, kita tidak bisa menggunakan bearing dinding tipis khusus yang disebutkan sebelumnya, karena sulit ditemukan. Sebaliknya, kita akan menggunakan bearing bola normal yang diatur di sekitar keliling elips. Dimensi elips harus dibuat sesuai dengan dimensi dinding dalam flex spline.
Saya membuat jari-jari sumbu besar elips 1.25mm lebih besar dari jari-jari dinding dalam flex spline. Di sisi lain, jari-jari sumbu kecil elips 1.25mm lebih kecil.
Generator gelombang akan dibuat dari dua bagian tempat 10 bearing dapat dengan mudah dipasang. Salah satu bagian ini juga memiliki pengikat poros yang cocok untuk mengamankan motor stepper NEMA 17.
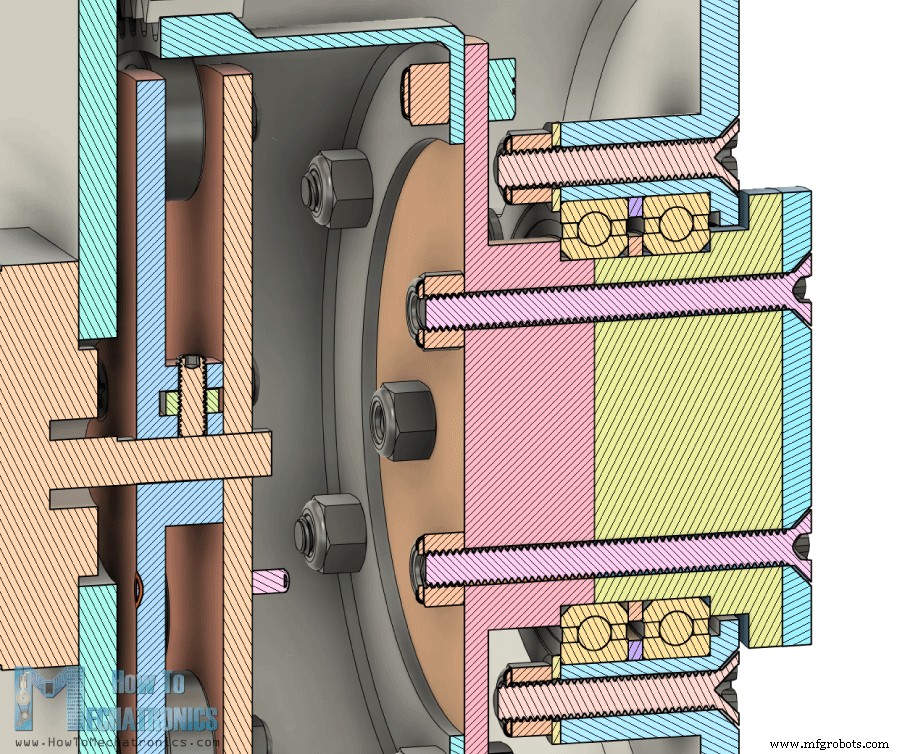
Bagian lainnya dirancang di sekitar 3 komponen kunci ini. Di sisi output casing kita akan memasang dua bearing dengan diameter luar 47mm, dan kita akan mengamankannya dengan bantuan beberapa baut dan kacamata.
Flange output terdiri dari dua bagian yang terhubung dengan baut dan kacamata sehingga kita dapat dengan mudah mengamankannya ke dua bearing.
File STL yang diperlukan untuk pencetakan 3D di bawah.
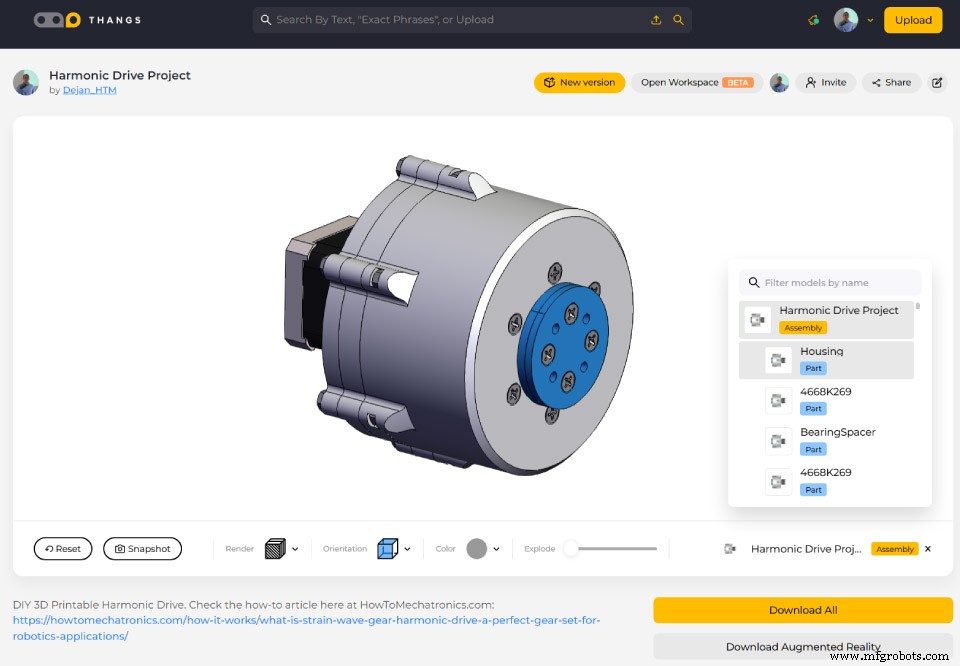
Anda dapat mengunduh model 3D ini, serta menjelajahi di browser Anda di Thangs.
Unduh model 3D di Thangs.
File STL yang diperlukan untuk pencetakan 3D:
Lihat juga: Printer 3D Terbaik untuk Pemula dan Pembuat [Update 2021]
Gigi Gelombang Tegangan Cetak 3D – Harmonic Drive
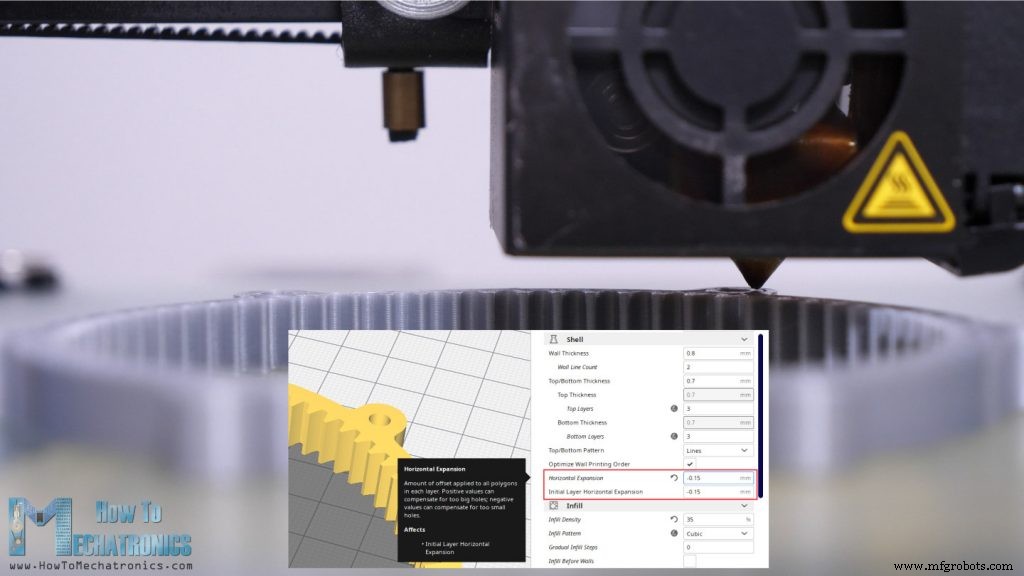
Oke, saatnya mencetak 3D bagian-bagian sekarang. Saat mencetak 3D gigi, penting untuk menggunakan fitur Horizontal Expansion di perangkat lunak pemotong Anda.
Saya mengatur saya ke -0.15mm dan mendapatkan akurasi yang relatif baik pada cetakan. Perhatikan bahwa ini mungkin bervariasi dari satu printer ke printer lain. Jika kita tidak menggunakan fitur ini, cetakan akan sedikit lebih besar karena ekspansi filament saat mencetak, dan bagian-bagian, atau gigi-gigi tidak akan dapat menyatu dengan baik.
Saya menggunakan printer 3D Creality CR-10 saya untuk mencetak semua bagian, dan saya pikir ia bekerja bagus mengingat titik harganya.
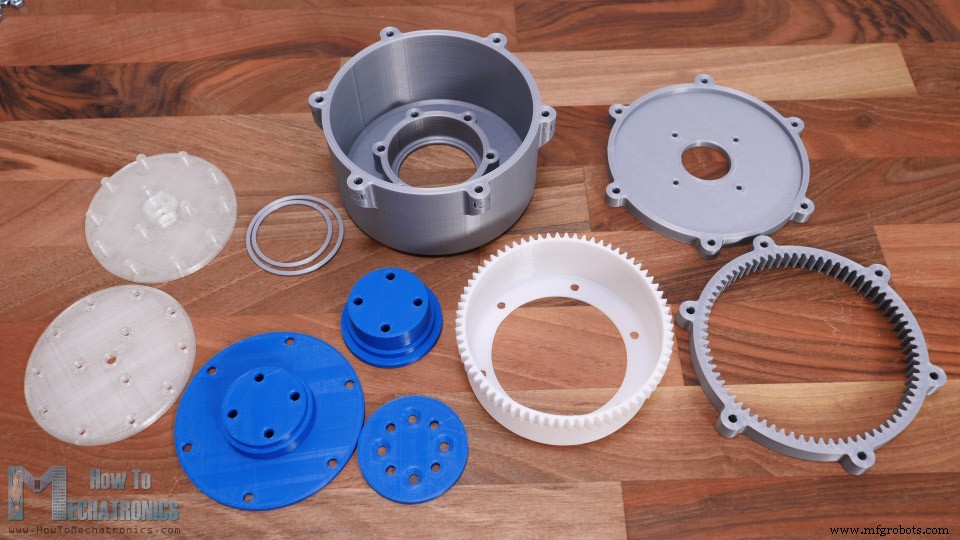
Jadi, inilah semua bagian cetak 3D.
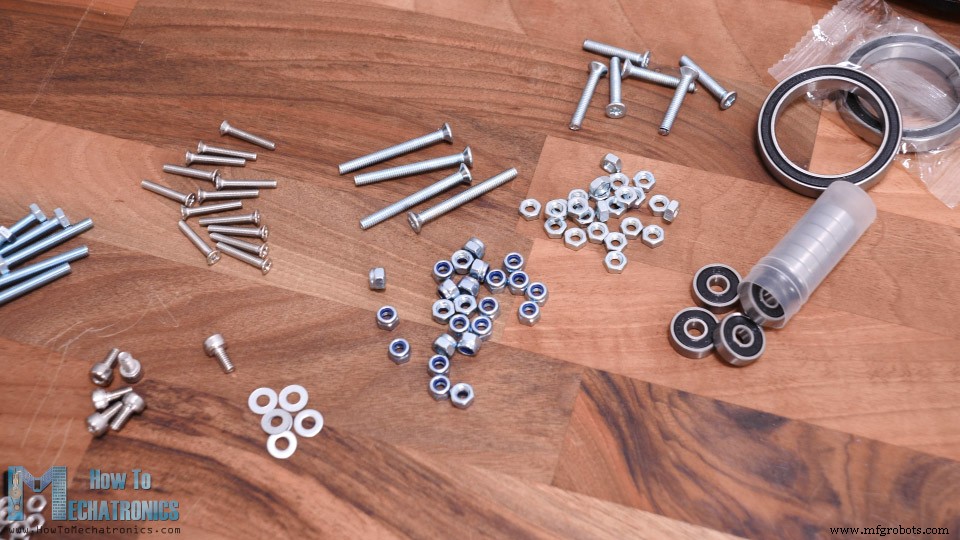
Kita hanya perlu beberapa baut, kacamata dan beberapa bearing untuk menyelesaikan pemasangan Harmonic drive.
Berikut adalah daftar lengkap semua komponen:
Baut:
M3x16 – 13 buah
M3x12 – 4
M4x12 – 6
M4x25 – 6
M4x30 – 6
M4x40 – 4
Kacamata:
M3 self locking – 13
M4 self locking – 16
M4 – 10
Bearing:
(OD) 16mm x (IN) 5mm x (W) 5mm – 10 ………….. Amazon
(OD) 47mm x (IN) 35mm x (W) 7mm – 2 ………….. Amazon
Elektronik:
Motor Stepper – NEMA 17………………
A4988 Stepper Driver…………………..…
Arduino ……………………………………..…
DC Power Supply …………………………. Amazon / Banggood
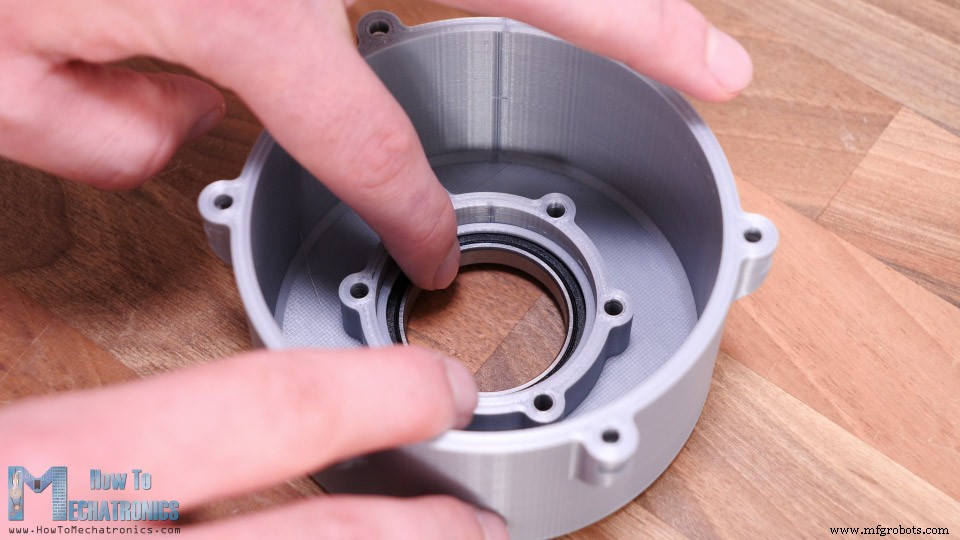
Saya memulai pemasangan dengan memasukkan dua bearing output ke dalam casing. Bearing memiliki diameter luar 47mm dan diameter dalam 35mm. Seperti yang saya katakan, saya menggunakan kompensasi Horizontal Expansion -0.15mm saat memotong bagian-bagian, sehingga bearing cukup pas di dalam casing.
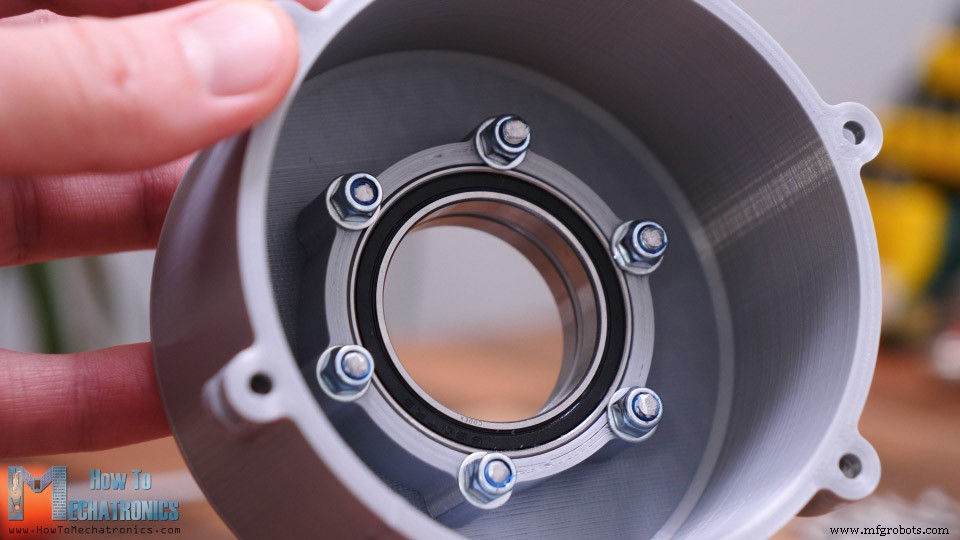
Di antara dua bearing saya meletakkan cincin jarak cetak 3D tebal 1.5mm. Untuk mengamankan bearing ke casing kita perlu enam baut M4 sunk dengan panjang 25mm. Kita juga akan menggunakan pelat pengunci M4 yang akan menyentuh cukup cincin luar bearing sehingga mereka akan menjaga bearing tetap teramankan ke casing.
Selanjutnya adalah Flex spline. Dinding cangkir hanya tebal 1.2mm jadi meskipun dicetak dalam PLA masih fleksibel di ujung terbuka.
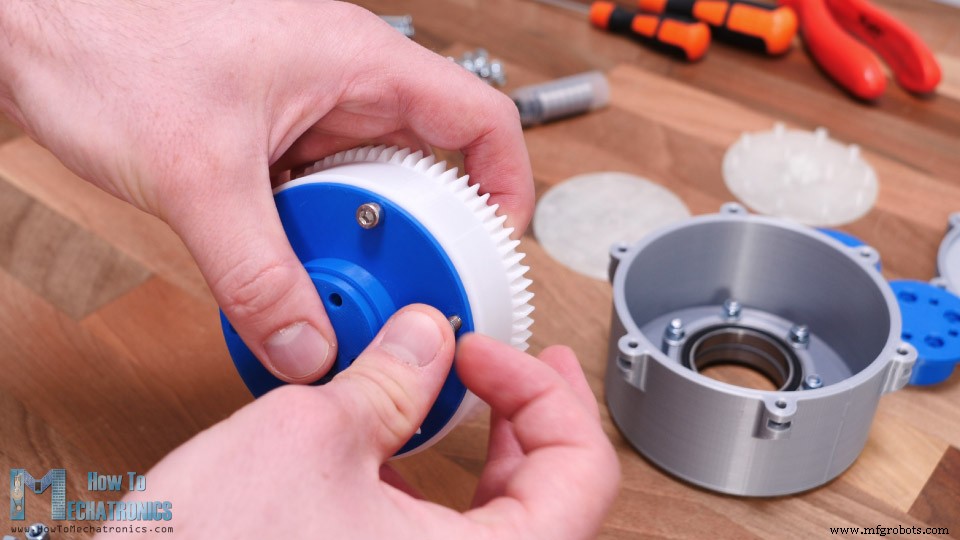
Di ujung tertutup Flex spline kita dapat melekatkan flange output menggunakan enam baut M4. Setelah diamankan, flex spline sekarang sedikit lebih kaku dari sebelumnya, tetapi ujung tertutup sekarang cukup kaku.
Selanjutnya, kita perlu memasukkan flex spline melalui bearing. Flange output setengah melalui bearing pertama. Di sisi lain kita akan memasukkan bagian lain dari flange output yang akan muat tepat di antara dua bearing.
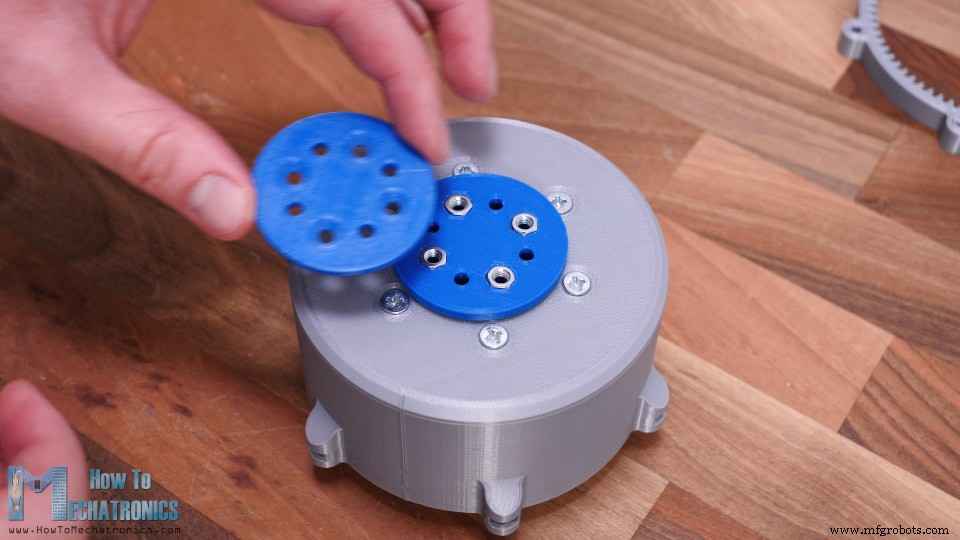
Saya melanjutkan dengan meempatkan empat kacamata M4 di slot pada poros output. Kacamata ini akan digunakan untuk melekatkan atau menghubungkan sesuatu ke output set gear.
Untuk menyelesaikan poros output, di atasnya saya meletakkan bagian lain yang akan menutup kacamata, dan menggunakan 4 baut M4 dengan panjang 40mm saya akhirnya dapat mengamankan kedua bagian output bersama-sama. Sekarang, flex spline dan poros output dapat bergerak bebas sambil diamankan ke casing.
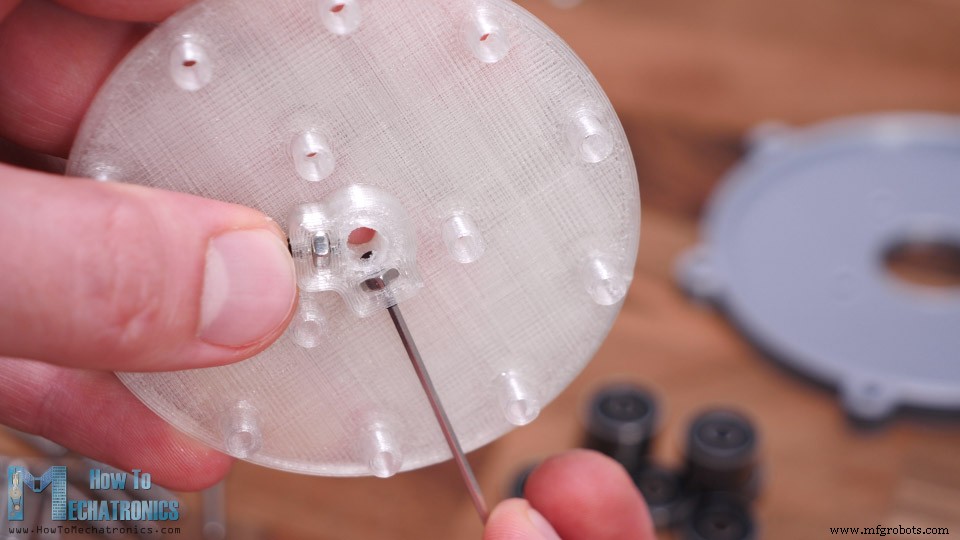
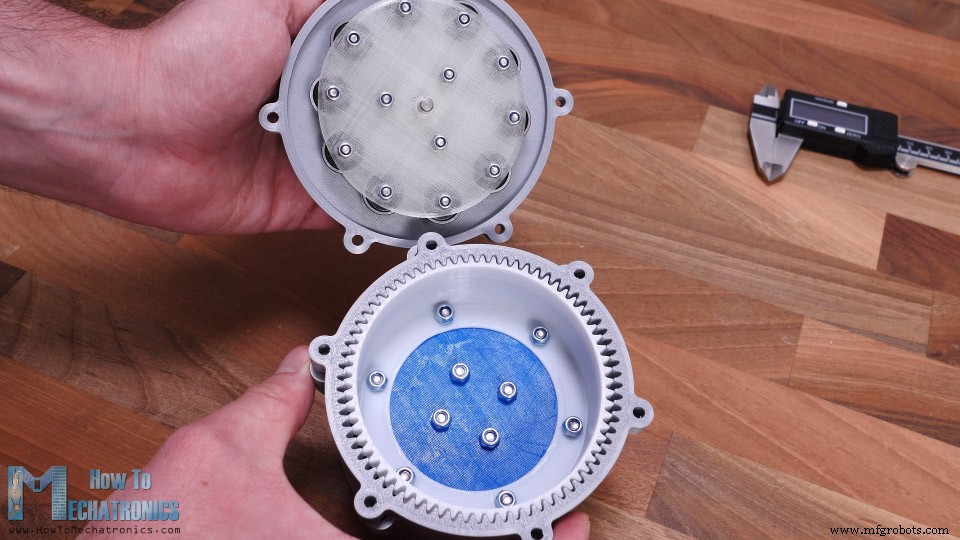
Oke, jadi selanjutnya kita memiliki circular spline yang akan diamankan ke casing bersama dengan tutup set gear dan motor mount. Tetapi sebelum kita melakukannya, kita perlu merakit generator gelombang. Di sini pertama-tama kita perlu memasukkan dua kacamata M3. Kacamata ini akan digunakan untuk mengamankan generator gelombang ke poros motor menggunakan dua baut set.
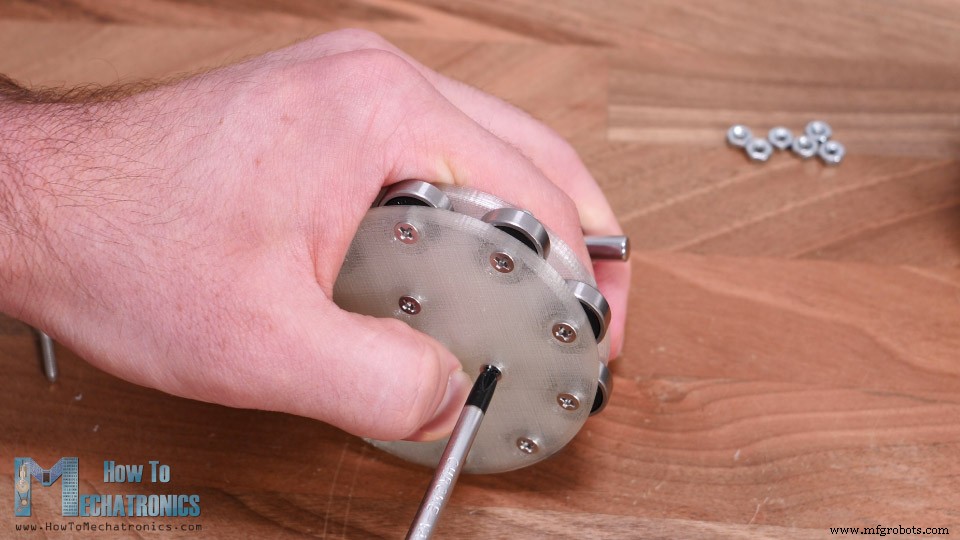
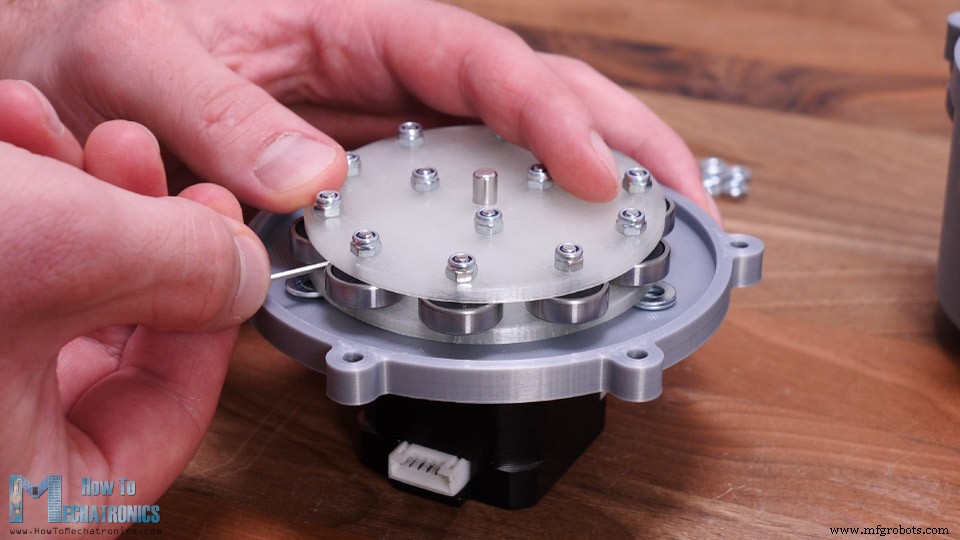
Selanjutnya, kita dapat mulai memasang 10 bearing di tempat. Kita dapat melihat di sini bagaimana bearing dijarak sedikit dari dinding dengan tepi kecil di bawah poros. Bagian lain dari generator gelombang juga memiliki tepi semacam itu sehingga bearing tidak akan menyentuh dinding. Kita akan mengamankan bearing dan sebenarnya seluruh generator gelombang, dengan baut M3 panjang 16mm dan beberapa kacamata.
Selanjutnya, kita perlu mengamankan generator gelombang ke motor, tetapi sebelum kita melakukannya, kita perlu melekatkan motor ke motor mount dan tutup set gear. Generator gelombang harus 2mm jauh dari tutup motor, jadi saya menggunakan dua pelat pengunci sebagai panduan saat memasukkan generator gelombang ke tempat. Kemudian kita hanya perlu mengeraskan baut set yang diposisikan dengan cara sehingga dapat dicapai di antara bearing.
Akhirnya, kita dapat memasukkan generator gelombang ke dalam flex spline dan menghubungkan semuanya bersama-sama. Kita harus menyesuaikan flex spline terlebih dahulu agar menyatu dengan circular spline dalam bentuk elips dan kemudian memasukkan generator gelombang di arah yang sama.
Untuk jujur bisa sedikit sulit untuk membuat pas ini karena kita tidak memiliki kontrol atas flex spline karena motor mount. Saya bisa merancang ini sedikit berbeda tetapi saya pikir cukup baik untuk tujuan demonstrasi.
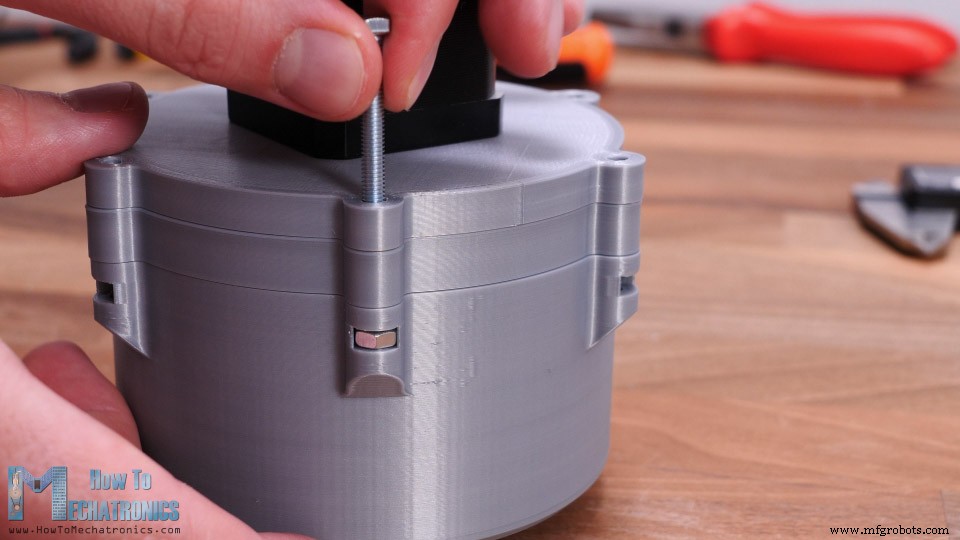
Yang tersisa sekarang adalah memasukkan kacamata M4 di soket casing ini, dan mengamankan baik circular spline maupun generator gelombang ke casing.
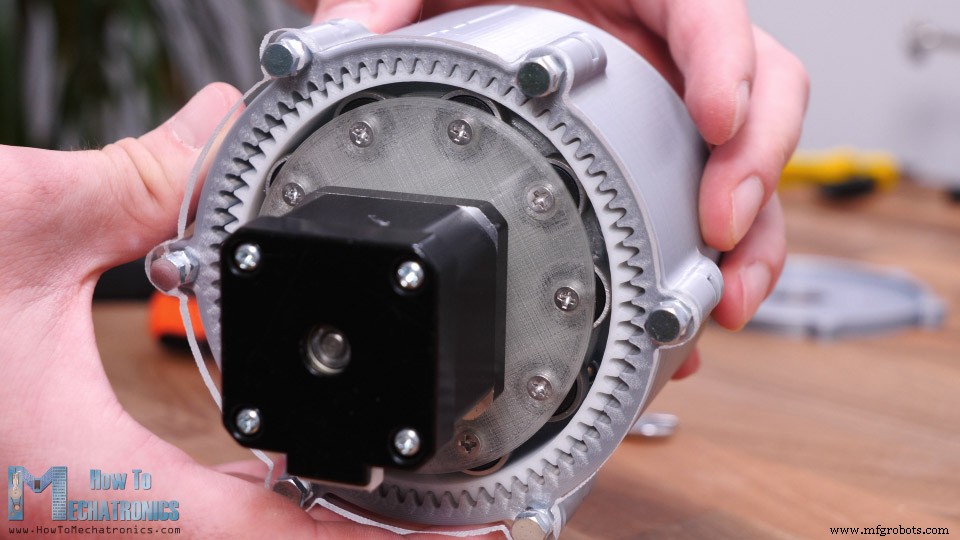
Dan itulah, Gigi Gelombang Tegangan atau Harmonic Drive kita sekarang selesai. Tetapi setelah selesai, saya berpikir bahwa menyelesaikan set gear seperti ini agak membosankan karena kita tidak bisa melihat apa-apa kecuali poros output yang berputar lambat. Nah, saya memutuskan untuk mengganti tutup set gear cetak 3D dengan satu akrilik sehingga kita juga dapat melihat apa yang terjadi di dalam.
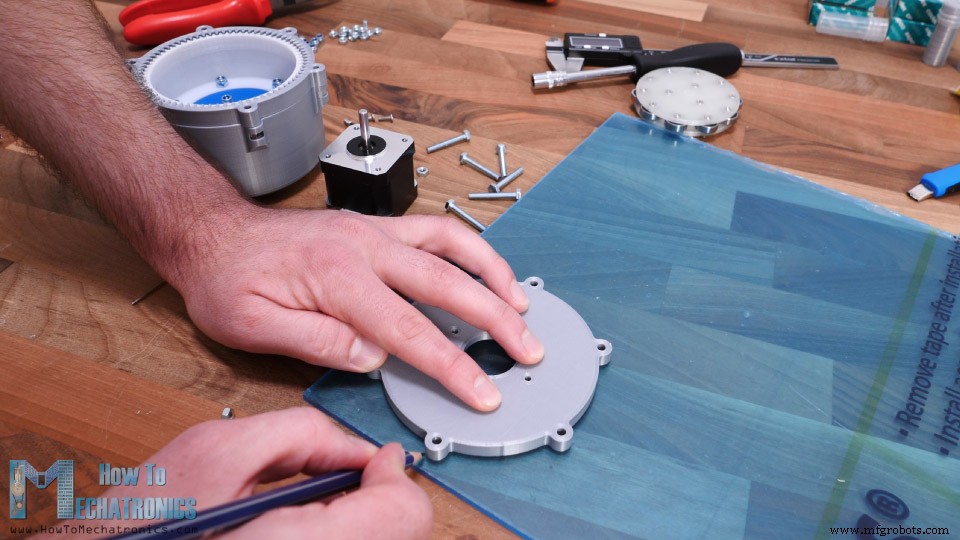
Saya memiliki plat akrilik tebal 4mm, jadi saya menandai bentuk tutup padanya dan menggunakan gergaji tangan saya kasar memotong bentuknya.
Kemudian menggunakan rasp, saya menyesuaikan bentuk akrilik dengan halus. Saya membuat lubang dengan bor 3mm dan lubang besar untuk motor dengan bor Forstner 25mm. Bentuknya lumayan bagus di akhir.
Saya merakit ulang motor dan generator gelombang kembali seperti yang ditunjukkan sebelumnya. Kita dapat mencatat di sini bahwa saya menambahkan beberapa kacamata antara akrilik dan casing untuk mendapatkan jarak yang tepat seperti tutup yang sebelumnya.
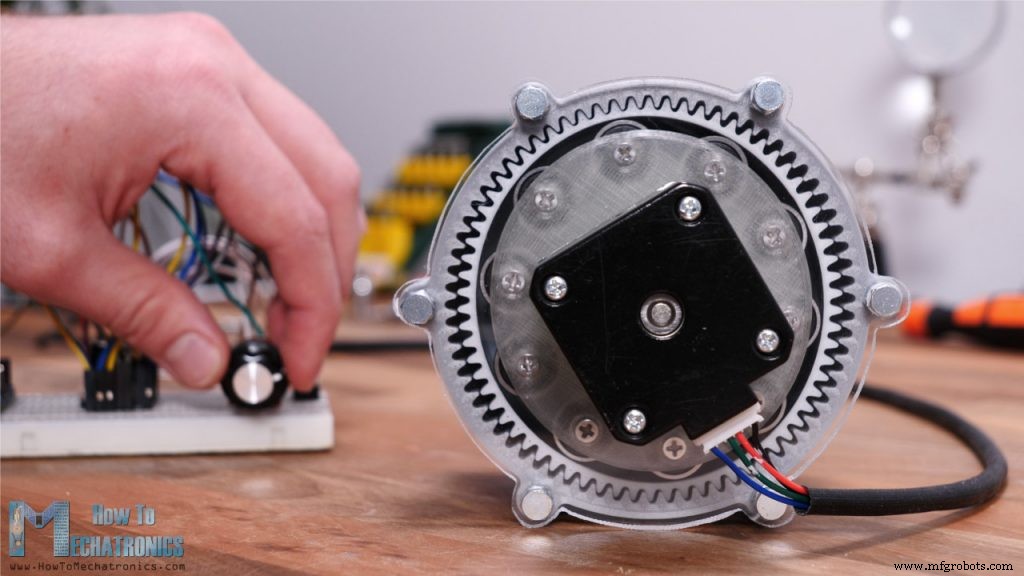
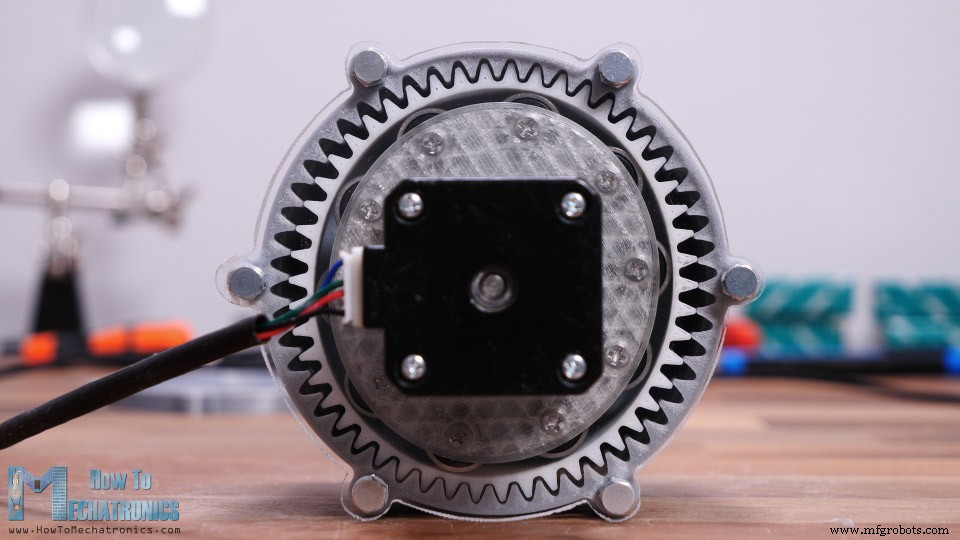
Sekarang set gear ini tampak jauh lebih keren.
Saya menghubungkan motor stepper ke Arduino sehingga saya dapat mengontrol kecepatan dan arah motor untuk lebih baik memeriksa dan melihat bagaimana sistem bekerja.
Jadi inilah. Sekarang kita dapat melihat bagaimana Harmonic Drive bekerja dalam kehidupan nyata. Dalam hal ini, poros output 35 kali lebih lambat dari poros input.
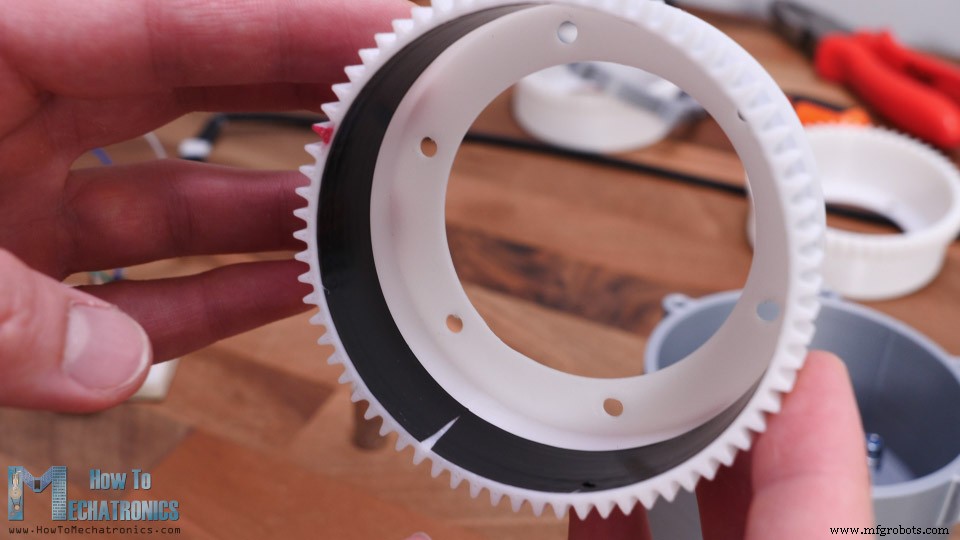
Di sini saya menandai satu gigi flex spline dengan warna merah sehingga kita dapat melacaknya dengan lebih baik dan mendapatkan rasa gerakan flex spline. Untuk jujur cukup menyenangkan melihat bagaimana hal ini bekerja.
Namun, kita perhatikan bahwa flex spline terkadang goyah atau geraknya tidak terlalu halus. Ada beberapa alasan untuk itu. Dalam konfigurasi ini, masalahnya adalah saya membuat motor mount akrilik dengan tangan, jadi motor tidak dipasang dengan sempurna di tengah. Saat menggunakan motor mount cetak 3D asli, gerakan jauh lebih halus.
Kita juga dapat perhatikan bahwa Harmonic drive kita jauh dari memiliki backlash nol. Itu karena, seperti yang saya katakan sebelumnya, keterbatasan jenis printer 3D ini dan seberapa baik mereka dapat mencetak. Tidak hanya tentang seberapa baik profil gigi dapat dicetak, tetapi juga seberapa akurat dimensi keseluruhan. Misalnya, di sini saya menggunakan lem isolir di dalam flax spline, yang hanya tebal 0.18mm, dan dengannya saya mendapatkan hasil yang lebih baik.
Jadi, saya kira, semuanya tentang pengujian dan penyesuaian cetakan untuk mendapatkan hasil yang lebih baik. Saya juga mencoba mencetak gigi dengan modul 1.75, tetapi saya tidak mendapatkan hasil yang baik.
Sekarang, saat menggunakan tutup cetak 3D asli, gerakan lebih halus tetapi masih tidak cukup baik.
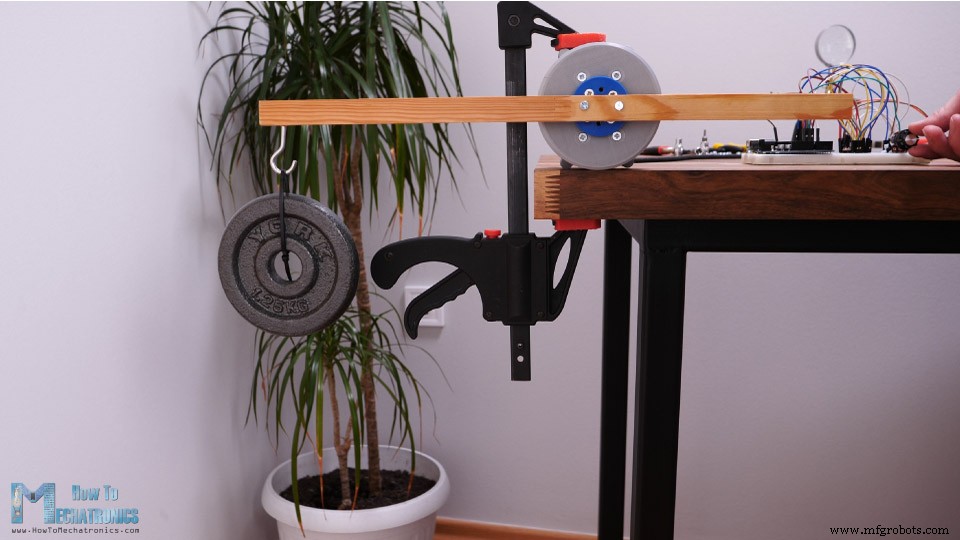
Saya juga mencoba mengangkat beberapa beban. Pada jarak 25cm ia dapat mengangkat 1.25kg. Itu torsi sekitar 3Nm, yang setidaknya 10 kali lebih besar dari rating motor stepper NEMA 17 ini.
Itu pretty much semuanya untuk video ini. Saya hanya akan menambahkan bahwa sistem gear ini dapat dengan mudah dirancang untuk memiliki poros hollow yang sangat berguna untuk aplikasi robotika. Jadi, saya mungkin akan menggunakan Harmonic Drives dalam beberapa video saya di masa depan saat membuat beberapa proyek robot.
Saya harap Anda menikmati video ini dan mempelajari sesuatu yang baru. Jangan lupa untuk berlangganan dan untuk lebih banyak tutorial dan proyek, kunjungi HowToMechatronics.com